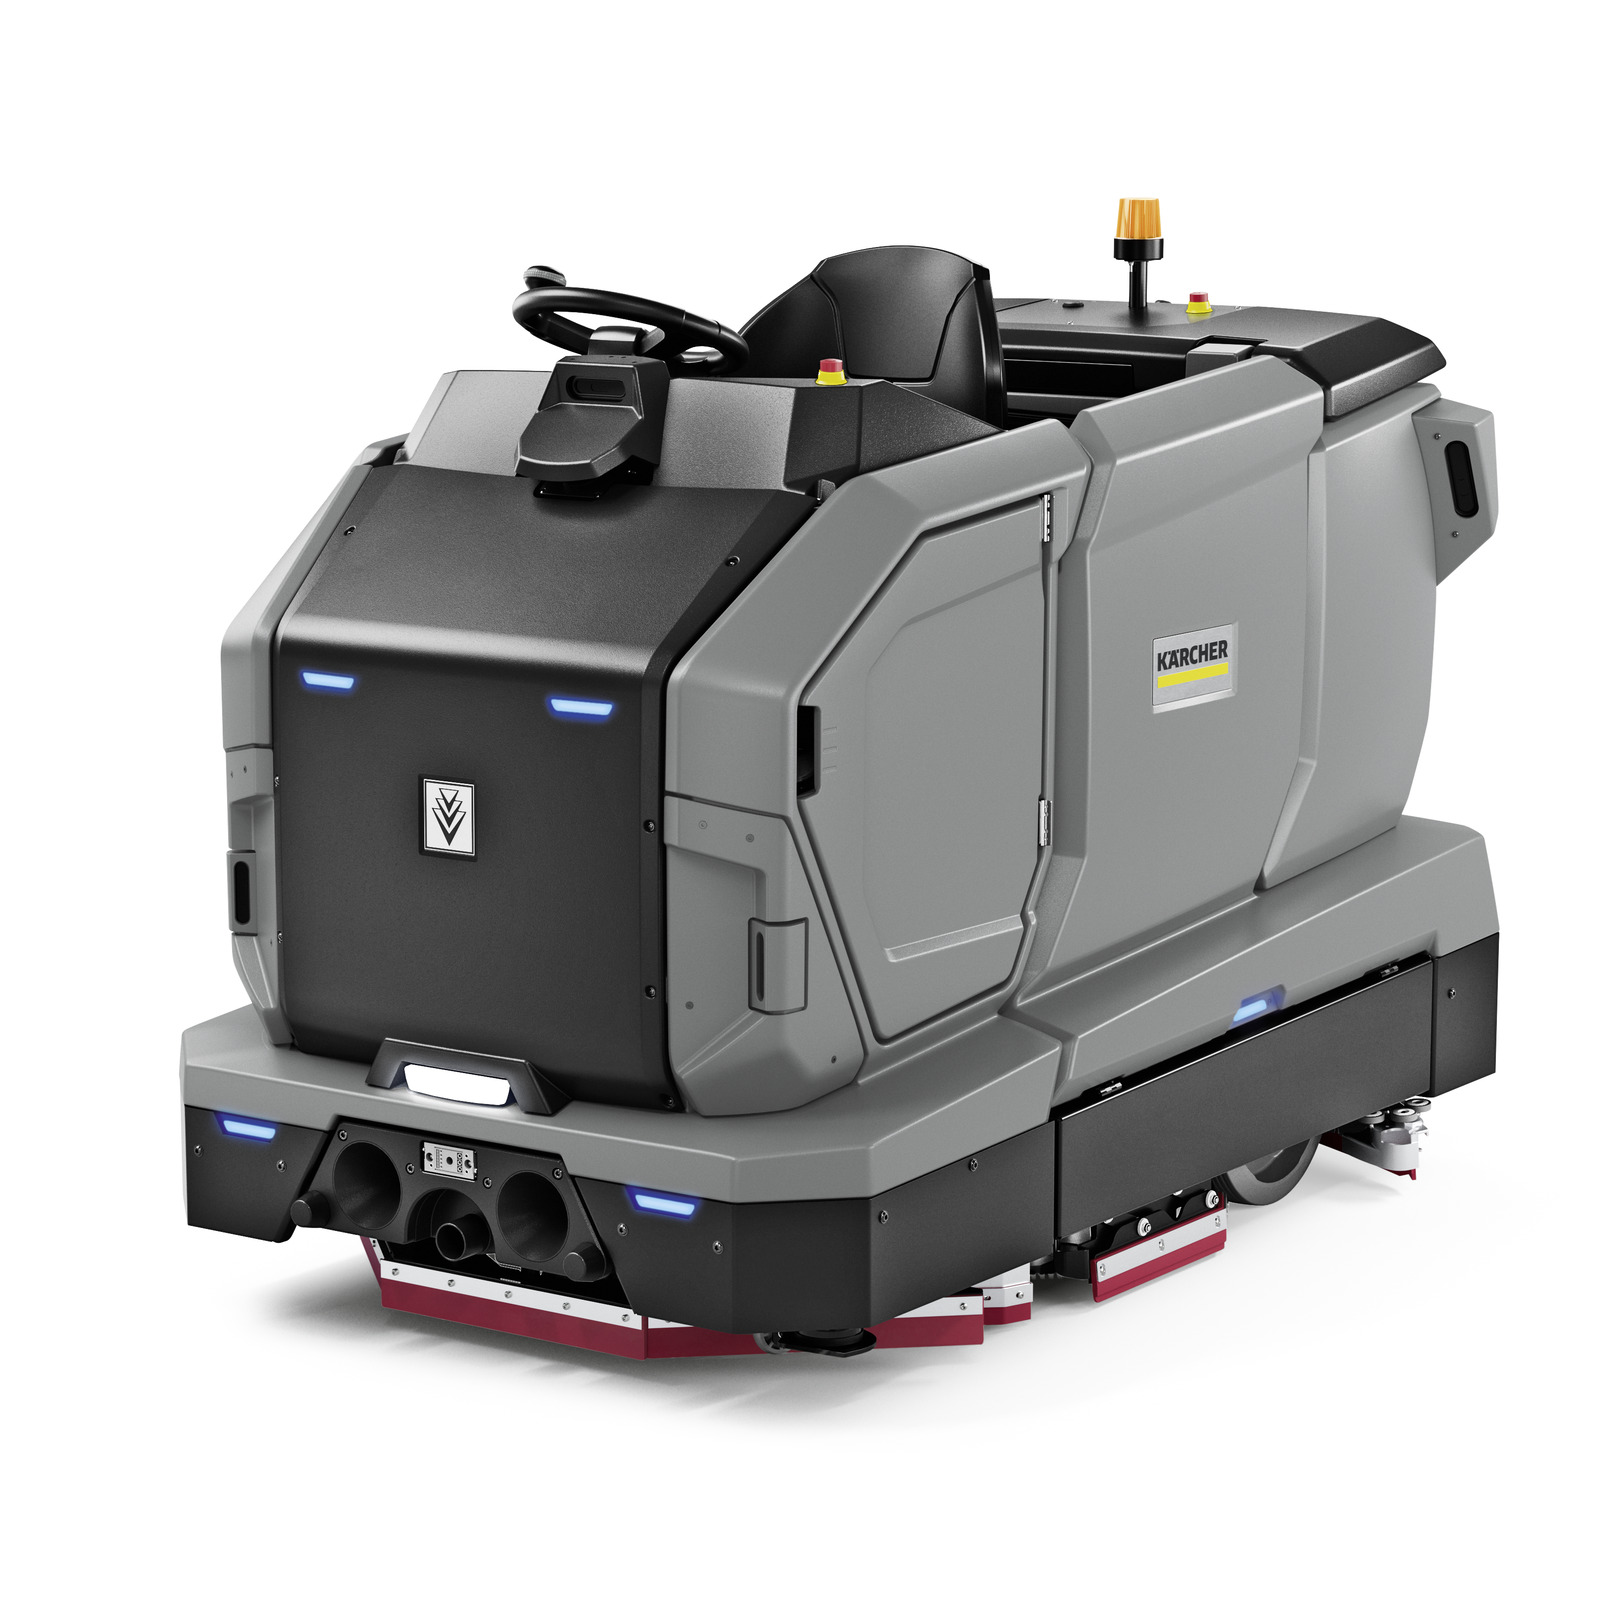
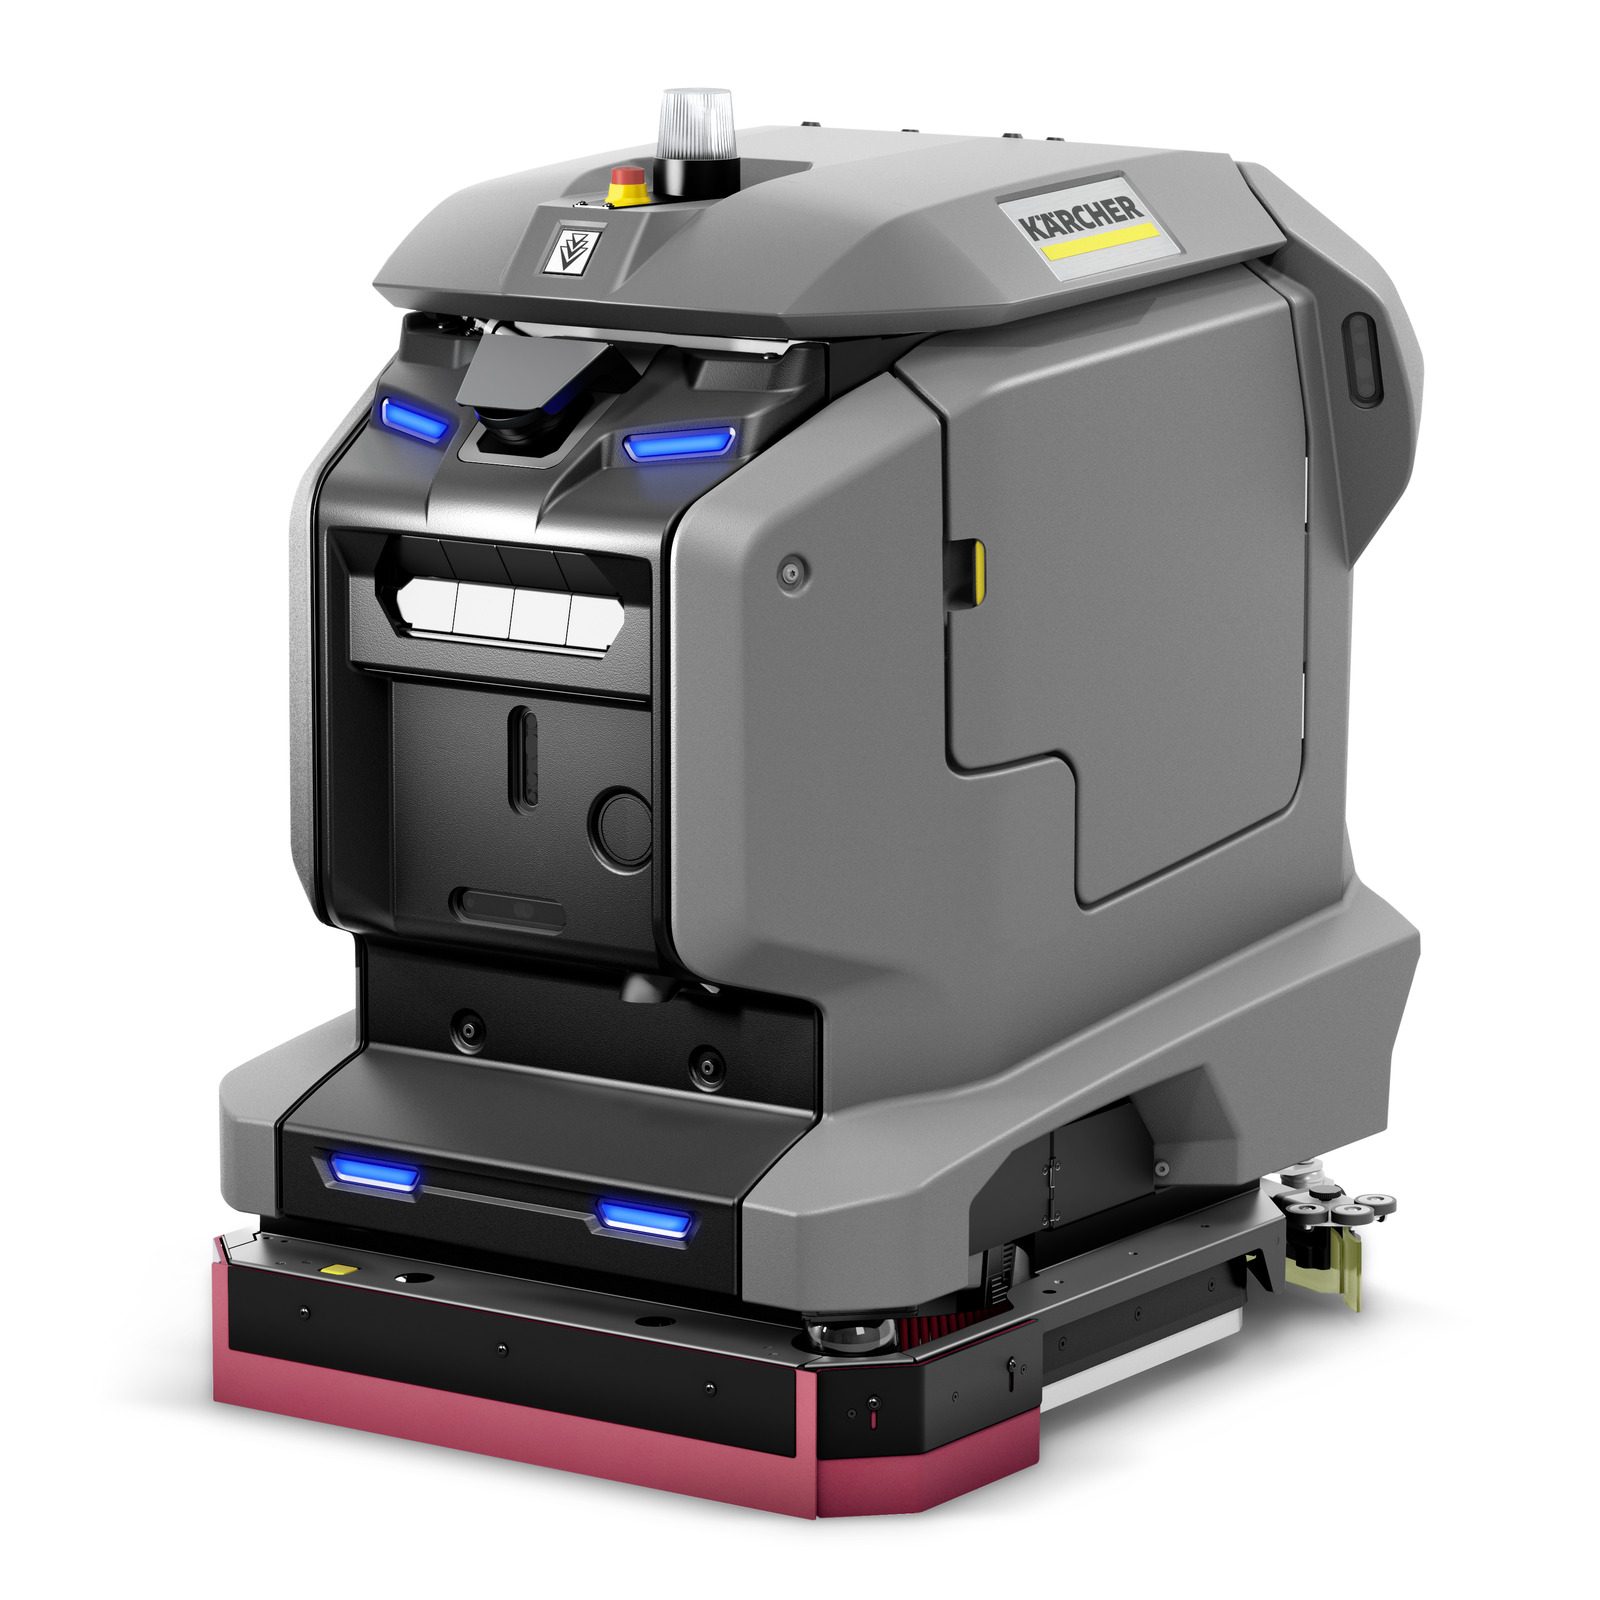
Der ADLATUS CR700C ist ein vollautonomer Scheuersaugroboter mit Walzenbürsten-Technologie, entwickelt und gefertigt in Ulm. Die rotierenden Walzen (max. 550 U/min) befördern losen Grobschmutz in einen Auffangbehälter und schrubben den Boden gleichzeitig nass — Kehren und Scheuersaugen in einem einzigen Arbeitsschritt. Gerade auf strukturierten, unebenen Böden und Flächen mit Fugen oder Rissen liefert die Walzentechnologie hervorragende Ergebnisse; der seitliche Zusatzbesen sorgt für randnahes Reinigen. Typische Einsatzfelder sind Industrie und Produktion, Logistikhallen, Parkhäuser, Einkaufspassagen und öffentliche Einrichtungen.
Die Navigation läuft auf der eigenen ADLATUS-Software-Plattform mit 2D-/3D-Lidar-Sensorik, Beschleunigungs- und Absturzsensoren nach EN IEC 63327 — ganz ohne Kameras, DSGVO-konform nach dem Prinzip Privacy by Design. Bedient wird der Roboter über ein mehrsprachiges Touchdisplay oder per Smartphone/Tablet; Reinigungsprogramme starten zeitgesteuert vollautomatisch. Der Betrieb ist komplett autark ohne WLAN-Pflicht möglich. Die optionale Servicestation S700-2 übernimmt Akkuladung, Frischwasserbefüllung und Schmutzwasserentsorgung, nach jedem Einsatz erzeugt das System automatisch zertifizierte Reinigungsprotokolle für Leistungsnachweise und Audits.
Ein Abend mit dem ADLATUS CR700C
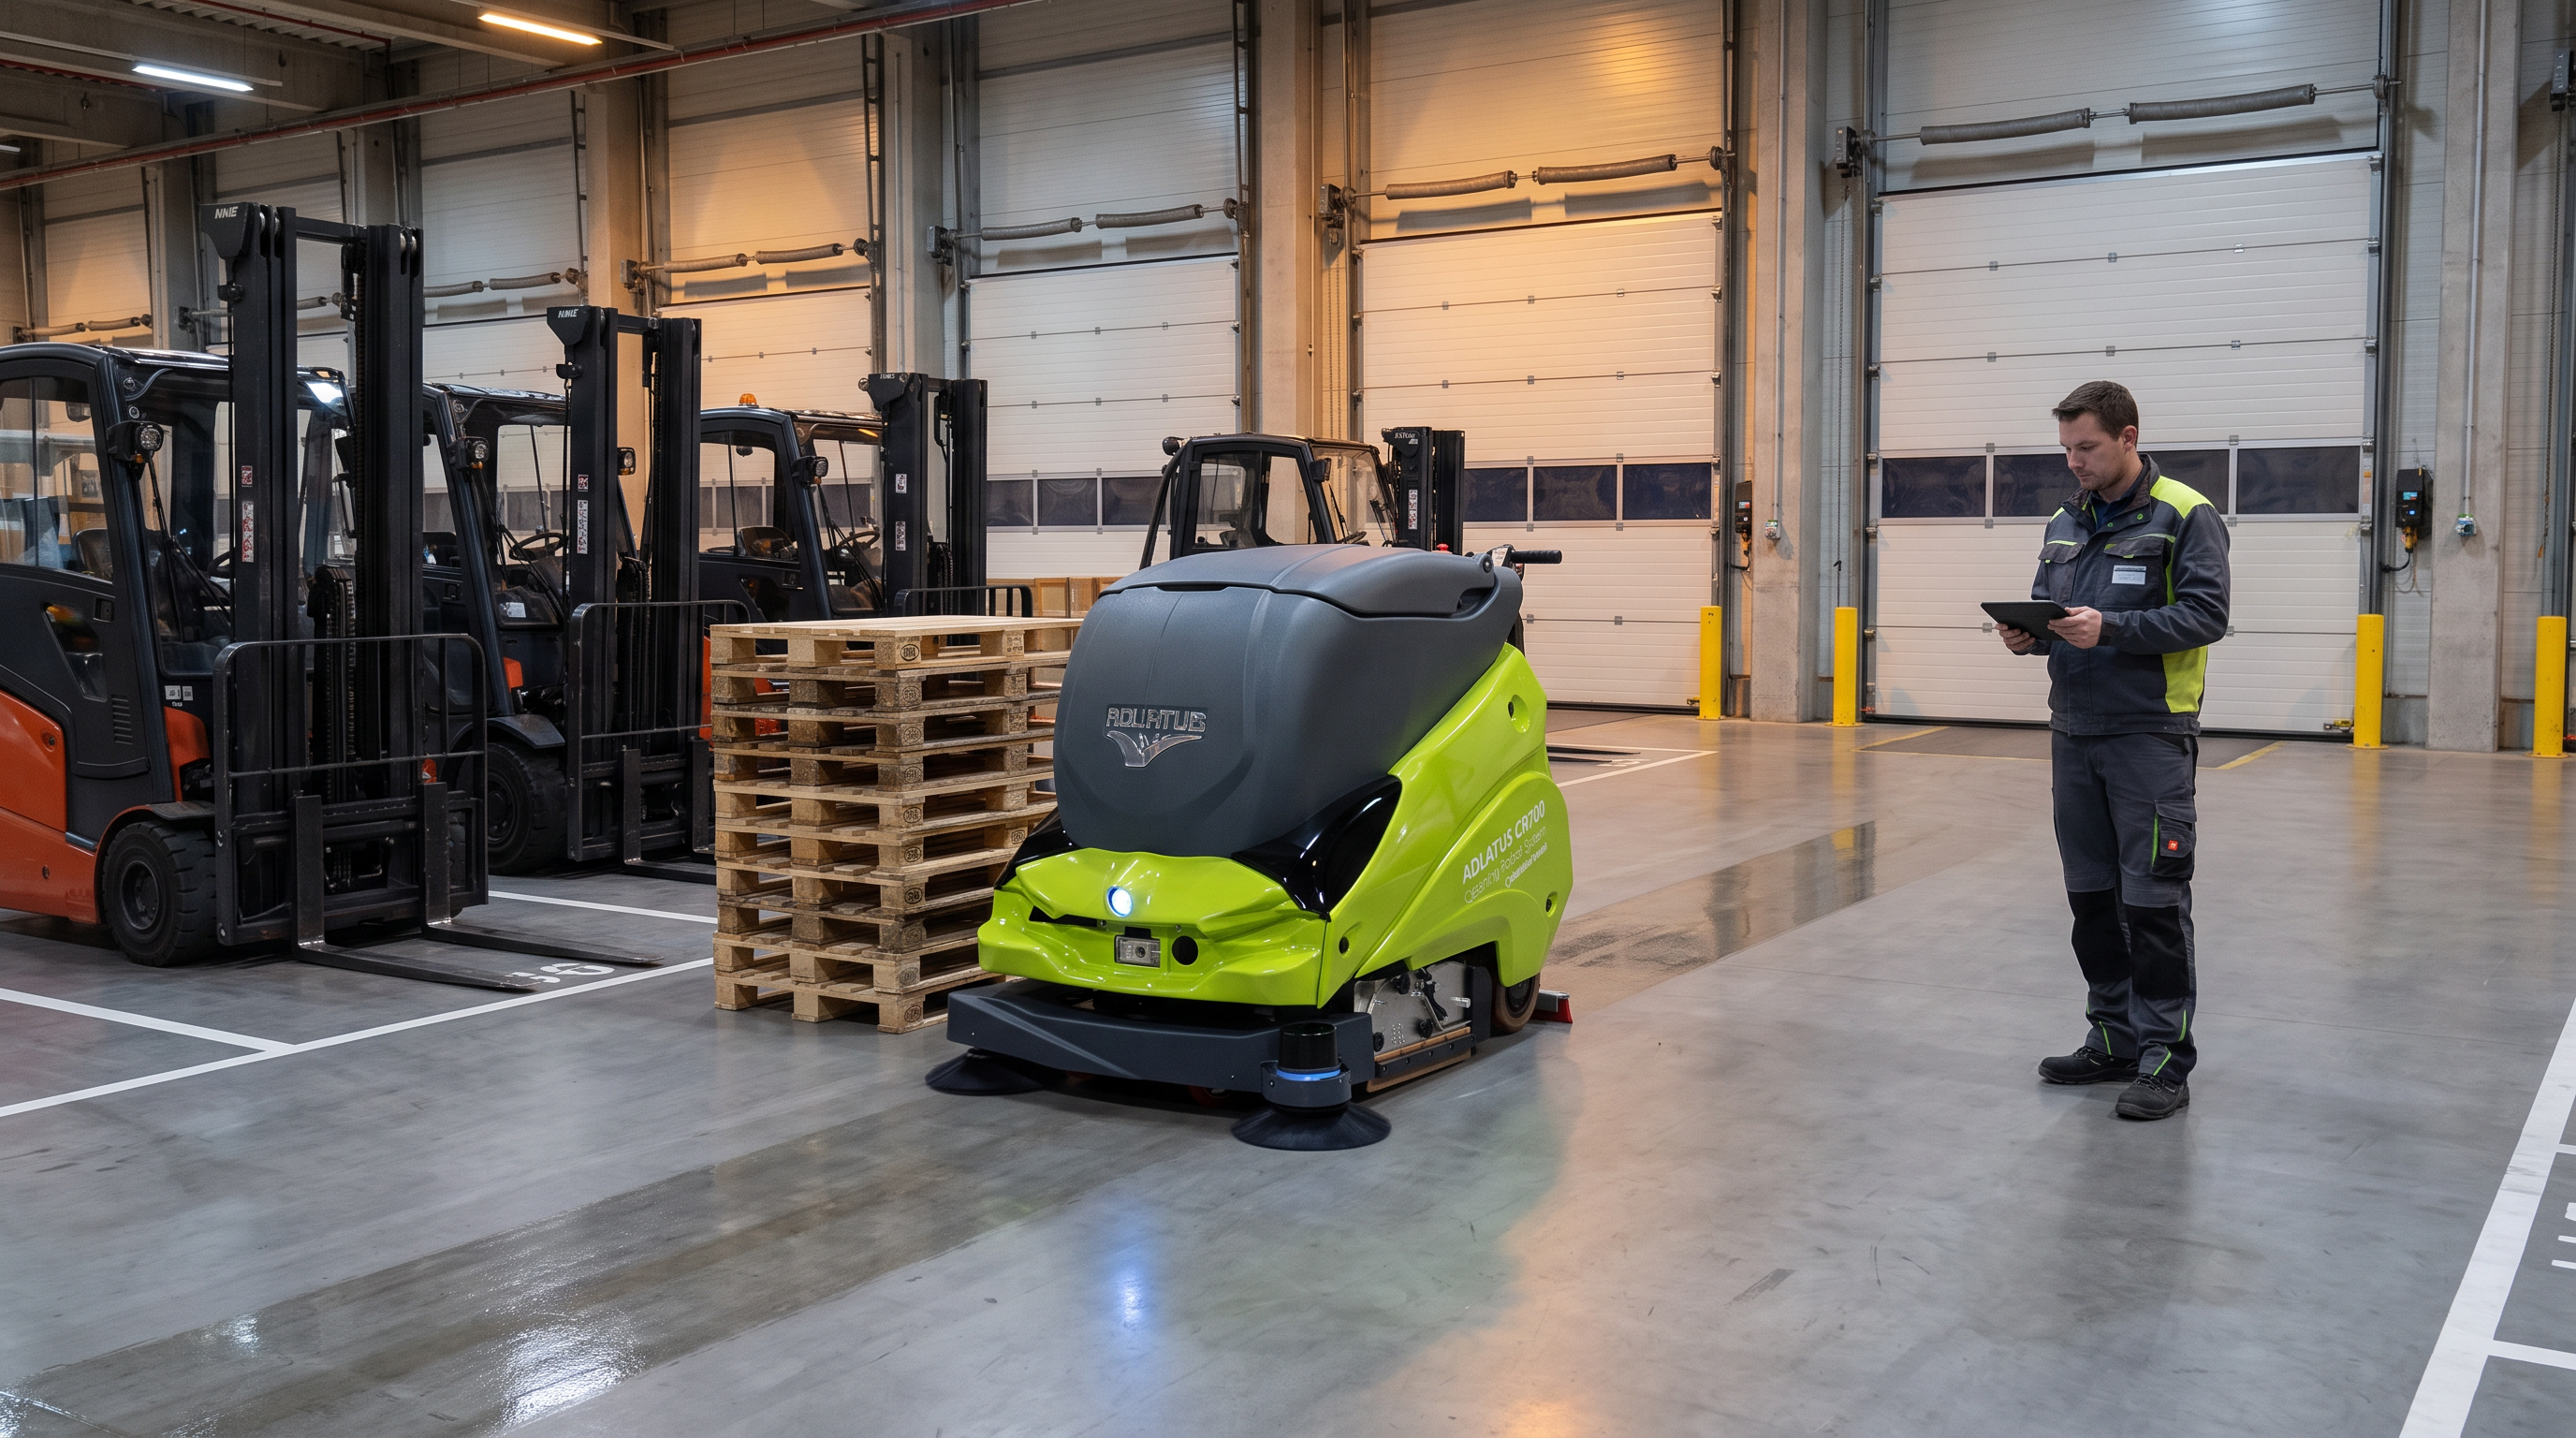
22:15 Uhr, die Stapler stehen in den markierten Zonen und die Hallentore sind geschlossen. Der Objektleiter schaut auf dem Tablet, ob die zeitgesteuerte Route für die Hauptgassen aktiv ist. Der CR700C rollt aus der Servicestation, die Walzen laufen an, und der erste nasse Streifen hinter dem Saugbalken trocknet in der Zugluft der Lüftung. An einer Palettenkante bremst der Roboter kurz ab, korrigiert seine Spur und setzt die Bahn fort.
Logistikhalle / Versandzentrum (glatte bis leicht strukturierte Industrieböden)
Aus der Praxis
Passt der ADLATUS CR700C zu Ihrer Fläche?
6 durchgerechnete
Einsätze des ADLATUS CR700C —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Logistikhalle / Versandzentrum (glatte bis leicht strukturierte Industrieböden)Nachtschicht in der Logistikhalle: lange Fahrgassen, wenig WLAN, dokumentationspflichtigFür große, offene Hallenflächen mit wiederkehrenden Fahrgassen kann der CR700C über Zeitpläne autonom scheuersaugen und dabei Grobschmutz mit den Walzen aufnehmen. Mit optionaler Servicestation sind Frischwasserbefüllung, Schmutzwasserentsorgung und Laden automatisierbar – auch ohne WLAN-Pflicht.
22:15 Uhr, die Stapler stehen in den markierten Zonen und die Hallentore sind geschlossen. Der Objektleiter schaut auf dem Tablet, ob die zeitgesteuerte Route für die Hauptgassen aktiv ist. Der CR700C rollt aus der Servicestation, die Walzen laufen an, und der erste nasse Streifen hinter dem Saugbalken trocknet in der Zugluft der Lüftung. An einer Palettenkante bremst der Roboter kurz ab, korrigiert seine Spur und setzt die Bahn fort.
Ausgangslage
Die Hallenreinigung läuft bisher manuell mit Scheuersaugmaschine und zusätzlichem Kehren, weil Verpackungsreste und Granulat anfallen. In der Nachtschicht ist die Flächenleistung kritisch, gleichzeitig werden für Audits belastbare Leistungsnachweise benötigt. WLAN ist in Teilen der Halle nicht durchgängig verfügbar, die Reinigung soll dennoch planbar starten.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt lose Umreifungsbänder, Folien und Palettenreste aus den Hauptgassen; der Objektleiter stellt Sperrflächen (z. B. Verladezonen) als No-Go in der Karte ein. Einlernen: Der CR700C wird über Touchdisplay oder Tablet durch die Haupt- und Querfahrgassen geführt; typische Docking-Position ist die Servicestation S700-2 an einer Wand mit 230-Volt-Steckdose und Wasseranschluss (3/4-Zoll, 3–6 bar) sowie bauseitigem Ablauf für das Abpumpen. Täglicher Zyklus: Start zeitgesteuert; der Roboter arbeitet die Gassen in Bahnen ab (Reinigungsbreite 700 mm, Aufnahmebreite inkl. Seitenbesen 750 mm) und nimmt Grobschmutz mit den Walzen in einem Schritt mit. Randzonen entlang Wandsockeln werden über den Seitenbesen mitgenommen; an Engstellen (z. B. zwischen abgestellten Rollcontainern) bleibt die Fläche als Rest stehen und wird von der Frühschicht punktuell manuell nachgearbeitet. Störungen: Bei unerwarteten Hindernissen (neu abgestellte Paletten) stoppt der Roboter bzw. umfährt, je nach Karten-/Sicherheitslogik; der Objektleiter prüft am Display die Meldung und räumt die Stelle frei. Nach jedem Einsatz werden automatisch Reinigungsprotokolle erzeugt (für Leistungsnachweis/Audit).
Warum dieses Gerät hier passt
Für Hallengassen ist die Reinigungsbreite von 700 mm bei gleichzeitigem Kehren+Scheuersaugen durch Walzenbürsten geeignet, weil lose Verpackungsreste nicht separat vorgekehren werden müssen. Die 2D-/3D-Lidar-Navigation (ohne Kameras) erlaubt Kartierung und Kollisionsvermeidung ohne DSGVO-Themen durch Bilddaten, und der Betrieb ist laut Datenblatt ohne WLAN-Pflicht möglich. Mit 4–6 h Laufzeit pro Ladung und Speedladung (1,5–2,5 h) lässt sich ein nächtliches Reinigungsfenster als wiederkehrender Prozess abbilden; die optionale S700-2 kann Frischwasser/Schmutzwasser und Laden automatisieren, wodurch Personalbindung sinkt.
Die Rechnung
Zeitfenster-Plausibilisierung über Flächenleistung und Laufzeit: 10.000 m² Hallenfläche / (2.750 m²/h * 0,75) ≈ 4,85 h reine Reinigungszeit (Annahme: 0,75 Praxisfaktor auf die theoretische Flächenleistung). Akku: 4–6 h pro Ladung → bei angenommener 6-h-Konfiguration passt die Fläche in eine Nachtschicht. Tank-Check (für Nachfüllstopps, Annahme Wasserverbrauch): 10.000 m² * 0,02 l/m² = 200 l Frischwasserbedarf; 60-l-Tank → 200/60 ≈ 3,33 ⇒ 4 Tankfüllungen, also 3 automatische Dockings. Pro Docking laut Datenblatt: Befüllung <10 min + Entleerung <5 min ⇒ <15 min; 3 Dockings <45 min Zusatzzeit (typischerweise innerhalb des Praxisfaktors eingeplant).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die zu reinigenden Bereiche durchgängig stark verstellt sind (häufig wechselnde Paletten-/Rollcontainer-Positionen ohne definierte Fahrgassen), steigt der Anteil nicht erreichter Restflächen; dann ist eine manuelle Scheuersaugmaschine im Vorteil.
Wenn keine Möglichkeit für die Servicestation besteht (230 V, Wasseranschluss 3/4-Zoll mit 3–6 bar sowie bauseitiger Ablauf für das Abpumpen), müssen Frisch- und Schmutzwasser manuell gehandhabt werden; bei sehr großen Flächen kann das den Nachtschicht-Plan sprengen.
Bei Schichtfenstern unterhalb der notwendigen Reinigungszeit (inkl. Dockings) ist das Gerät allein nicht ausreichend; dann braucht es Zusatzpersonal oder eine zweite Maschine.
Getroffene Annahmen
Zu reinigende Hallenfläche: 10.000 m².
Praxisfaktor auf theoretische Flächenleistung: 0,75.
Eingesetzte Akkuvariante/Organisation so, dass 6 h Laufzeit genutzt werden können (innerhalb der Datenblattspanne 4–6 h).
Wasserverbrauch im Betrieb: 0,02 l/m².
Nachtschicht-Reinigungsfenster ist so gelegt, dass ~5–6 h Maschinenzeit möglich sind.
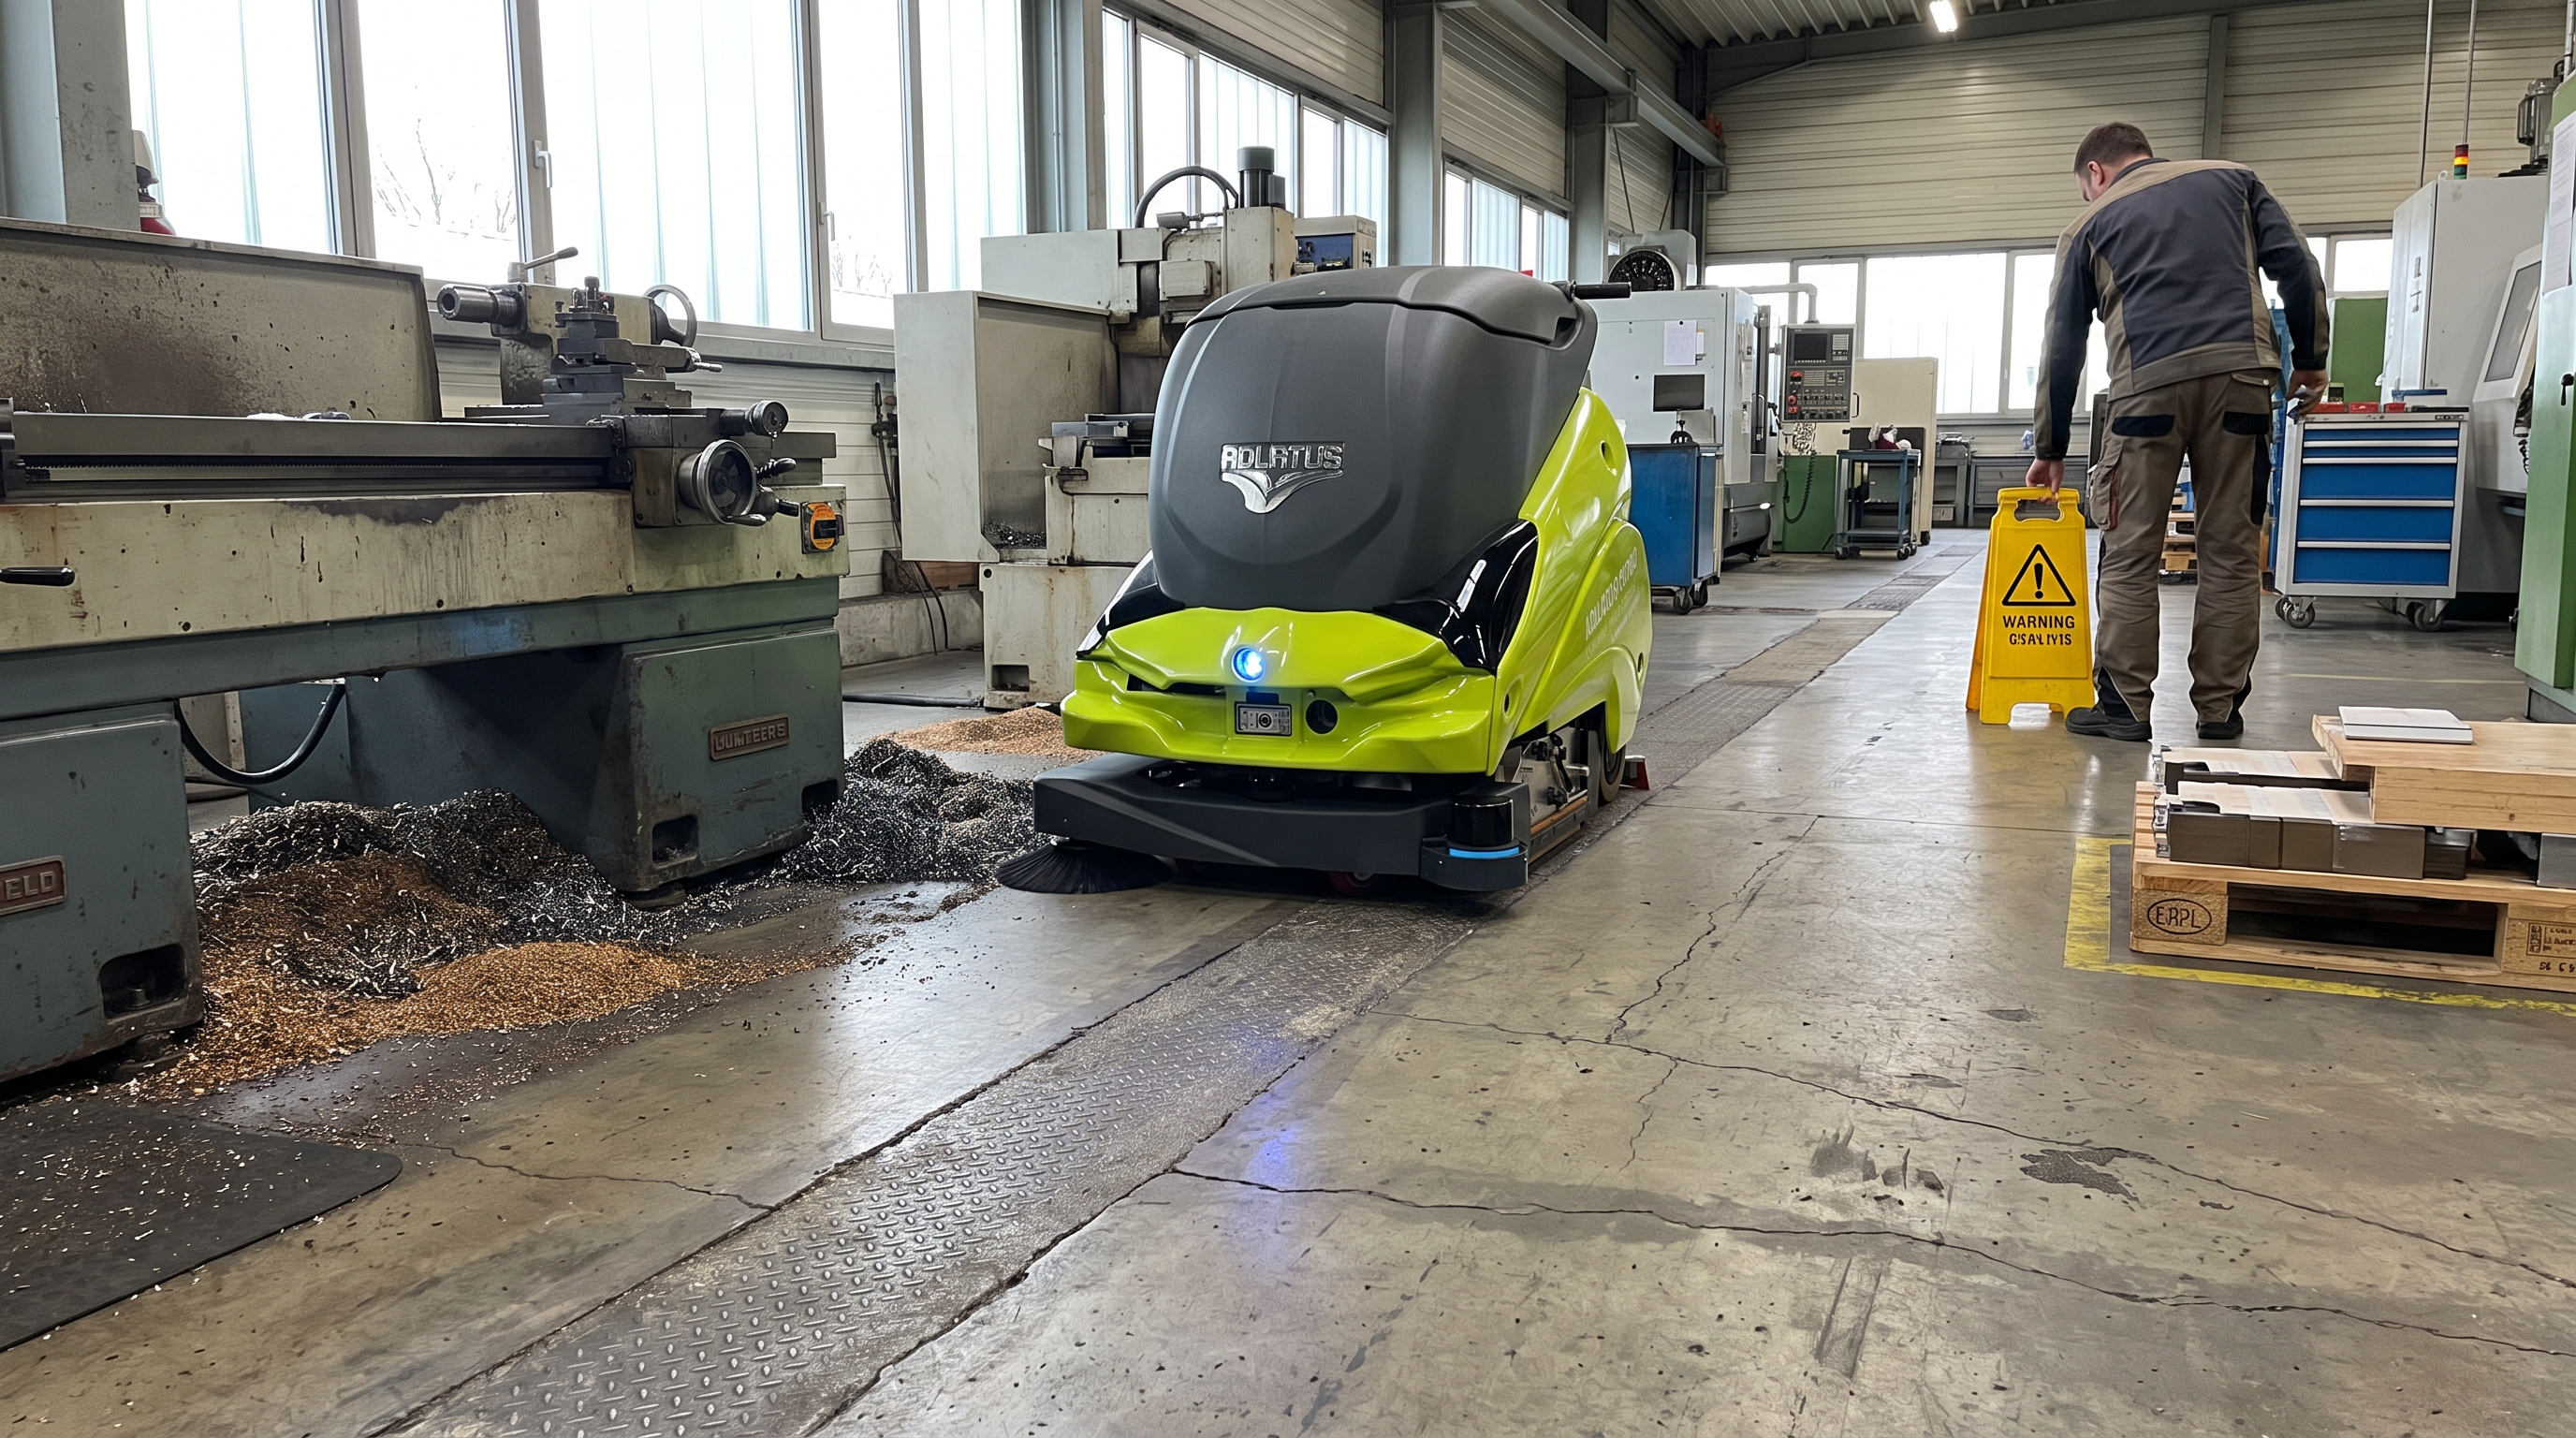
Industrie / Produktion (strukturierte Böden, Fugen, Risse, Späne-/Granulatanteile)Fertigung mit Fugen und Grobschmutz: Walzenbürsten statt separatem KehrenIn Produktionsflächen mit Fugen/Unebenheiten und losem Grobschmutz kann der CR700C Kehren und Scheuersaugen in einem Schritt kombinieren. Zentral ist hier die Tanklogik: über die Servicestation lassen sich Befüllung und Entleerung automatisiert in kurze Pausenfenster integrieren.
14:05 Uhr, die Linie steht in der geplanten Pause, und an den Maschinenfüßen liegen trockene Späneinseln. Die Reinigungskraft stellt Warnaufsteller an die Hallenquerung und startet das gespeicherte Programm am Touchdisplay. Der CR700C zieht mit gleichmäßigem Surren an den Fugen entlang, der Seitenbesen nimmt den Randstreifen am Sockel mit. Als der Roboter am Ende der Bahn dreht, bleibt um eine Maschinenpalette ein sauberer, aber nicht befahrener Sicherheitsabstand stehen.
Ausgangslage
Bisher wird zunächst gekehrt (wegen Spänen/Granulat), anschließend nass gescheuert. Das bindet Personal und führt dazu, dass in kurzen Produktionspausen nur Teilflächen geschafft werden. Zusätzlich sind Randzonen entlang Sockeln und unter Überständen regelmäßig Nacharbeit.
So läuft der Einsatz
Vorbereitung: Produktionsmitarbeiter entfernen grobe Teile (z. B. Bunde, Drahtreste) aus den Fahrwegen; Reinigung markiert No-Go-Zonen (unter Maschinenüberständen, Bereiche mit offenem Produkt). Einlernen: Der Objektleiter legt eine Karte an, die Maschineninseln umfahren lässt und die Fahrgassen in Bahnen abdeckt; gespeichert wird ein Pausenprogramm (Teilfläche) und ein Schichtendeprogramm (Vollfläche). Täglicher Zyklus: In der Pause fährt der Roboter die definierten Hauptbahnen, Walzenbürsten arbeiten bei bis zu 550 U/min und transportieren Grobschmutz in den Auffangbereich, während gleichzeitig nass gereinigt und abgesaugt wird. Nach Schichtende folgt der Vollflächenlauf; Ecken und Kanten an Maschinenfundamenten bleiben als Restfläche und werden im manuellen Modus (steuerbar per mobilem Gerät) oder mit Handgerät nachgearbeitet. Störungen: Bei neu abgestellten Paletten stoppt/umfährt der Roboter; die Schichtleitung entscheidet, ob die Palette versetzt wird oder die Fläche als Rest bleibt. Protokolle dienen als Nachweis gegenüber Produktion/Qualität.
Warum dieses Gerät hier passt
Die Walzenbürsten-Technologie ist für strukturierte, unebene Böden sowie Fugen/Risse laut Herstellerangabe vorgesehen und verbindet Grobschmutzaufnahme mit Nassreinigung in einem Schritt. Die Aufnahmebreite inkl. Seitenbesen von 750 mm hilft an Sockeln und entlang von Maschinenrändern. Für kurze Betriebsfenster ist relevant, dass die Servicestation automatisiert befüllen (<10 min) und entleeren (<5 min) kann, wodurch planbare Zwischenstopps möglich sind.
Die Rechnung
Tank-/Stoppplausibilisierung für eine Vollflächenfahrt: Annahme Wasserverbrauch 0,03 l/m². Für 4.500 m² ergibt das 4.500 m² * 0,03 l/m² = 135 l Frischwasser. Bei 60 l Tankvolumen sind 135/60 = 2,25 ⇒ 3 Tankfüllungen erforderlich, also 2 Docking-Stopps. Zeitbedarf je Docking laut Datenblatt: <10 min Befüllung + <5 min Entleerung = <15 min; 2 Stopps <30 min Zusatzzeit, planbar zwischen Pause und Schichtende.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Grobschmutzanteil so groß ist, dass regelmäßig große Teile anfallen, die nicht in den Walzenprozess gehören (z. B. große Metallstücke, Folienknäuel), muss vorab manuell geräumt werden; ohne diese Disziplin ist der autonome Betrieb instabil.
Wenn die Produktionsflächen sehr kleinteilig sind (viele enge Inseln, häufige Umstellungen) und dadurch große Teile als Restflächen bleiben, verschiebt sich der Nutzen Richtung manueller Reinigung.
Bei chemisch/ölig stark belasteten Böden kann der 2-l-Reinigungsmittelbehälter (automatische Dosierung) organisatorisch eng werden, wenn sehr häufig nachgefüllt werden muss (Menge pro m² ist nicht im Datenblatt spezifiziert und muss vor Ort validiert werden).
Getroffene Annahmen
Zu reinigende Produktionsfläche (Vollfläche): 4.500 m².
Wasserverbrauch im Betrieb: 0,03 l/m².
Die Fläche soll in einem zusammenhängenden Durchlauf gereinigt werden (mit Docking-Stopps).
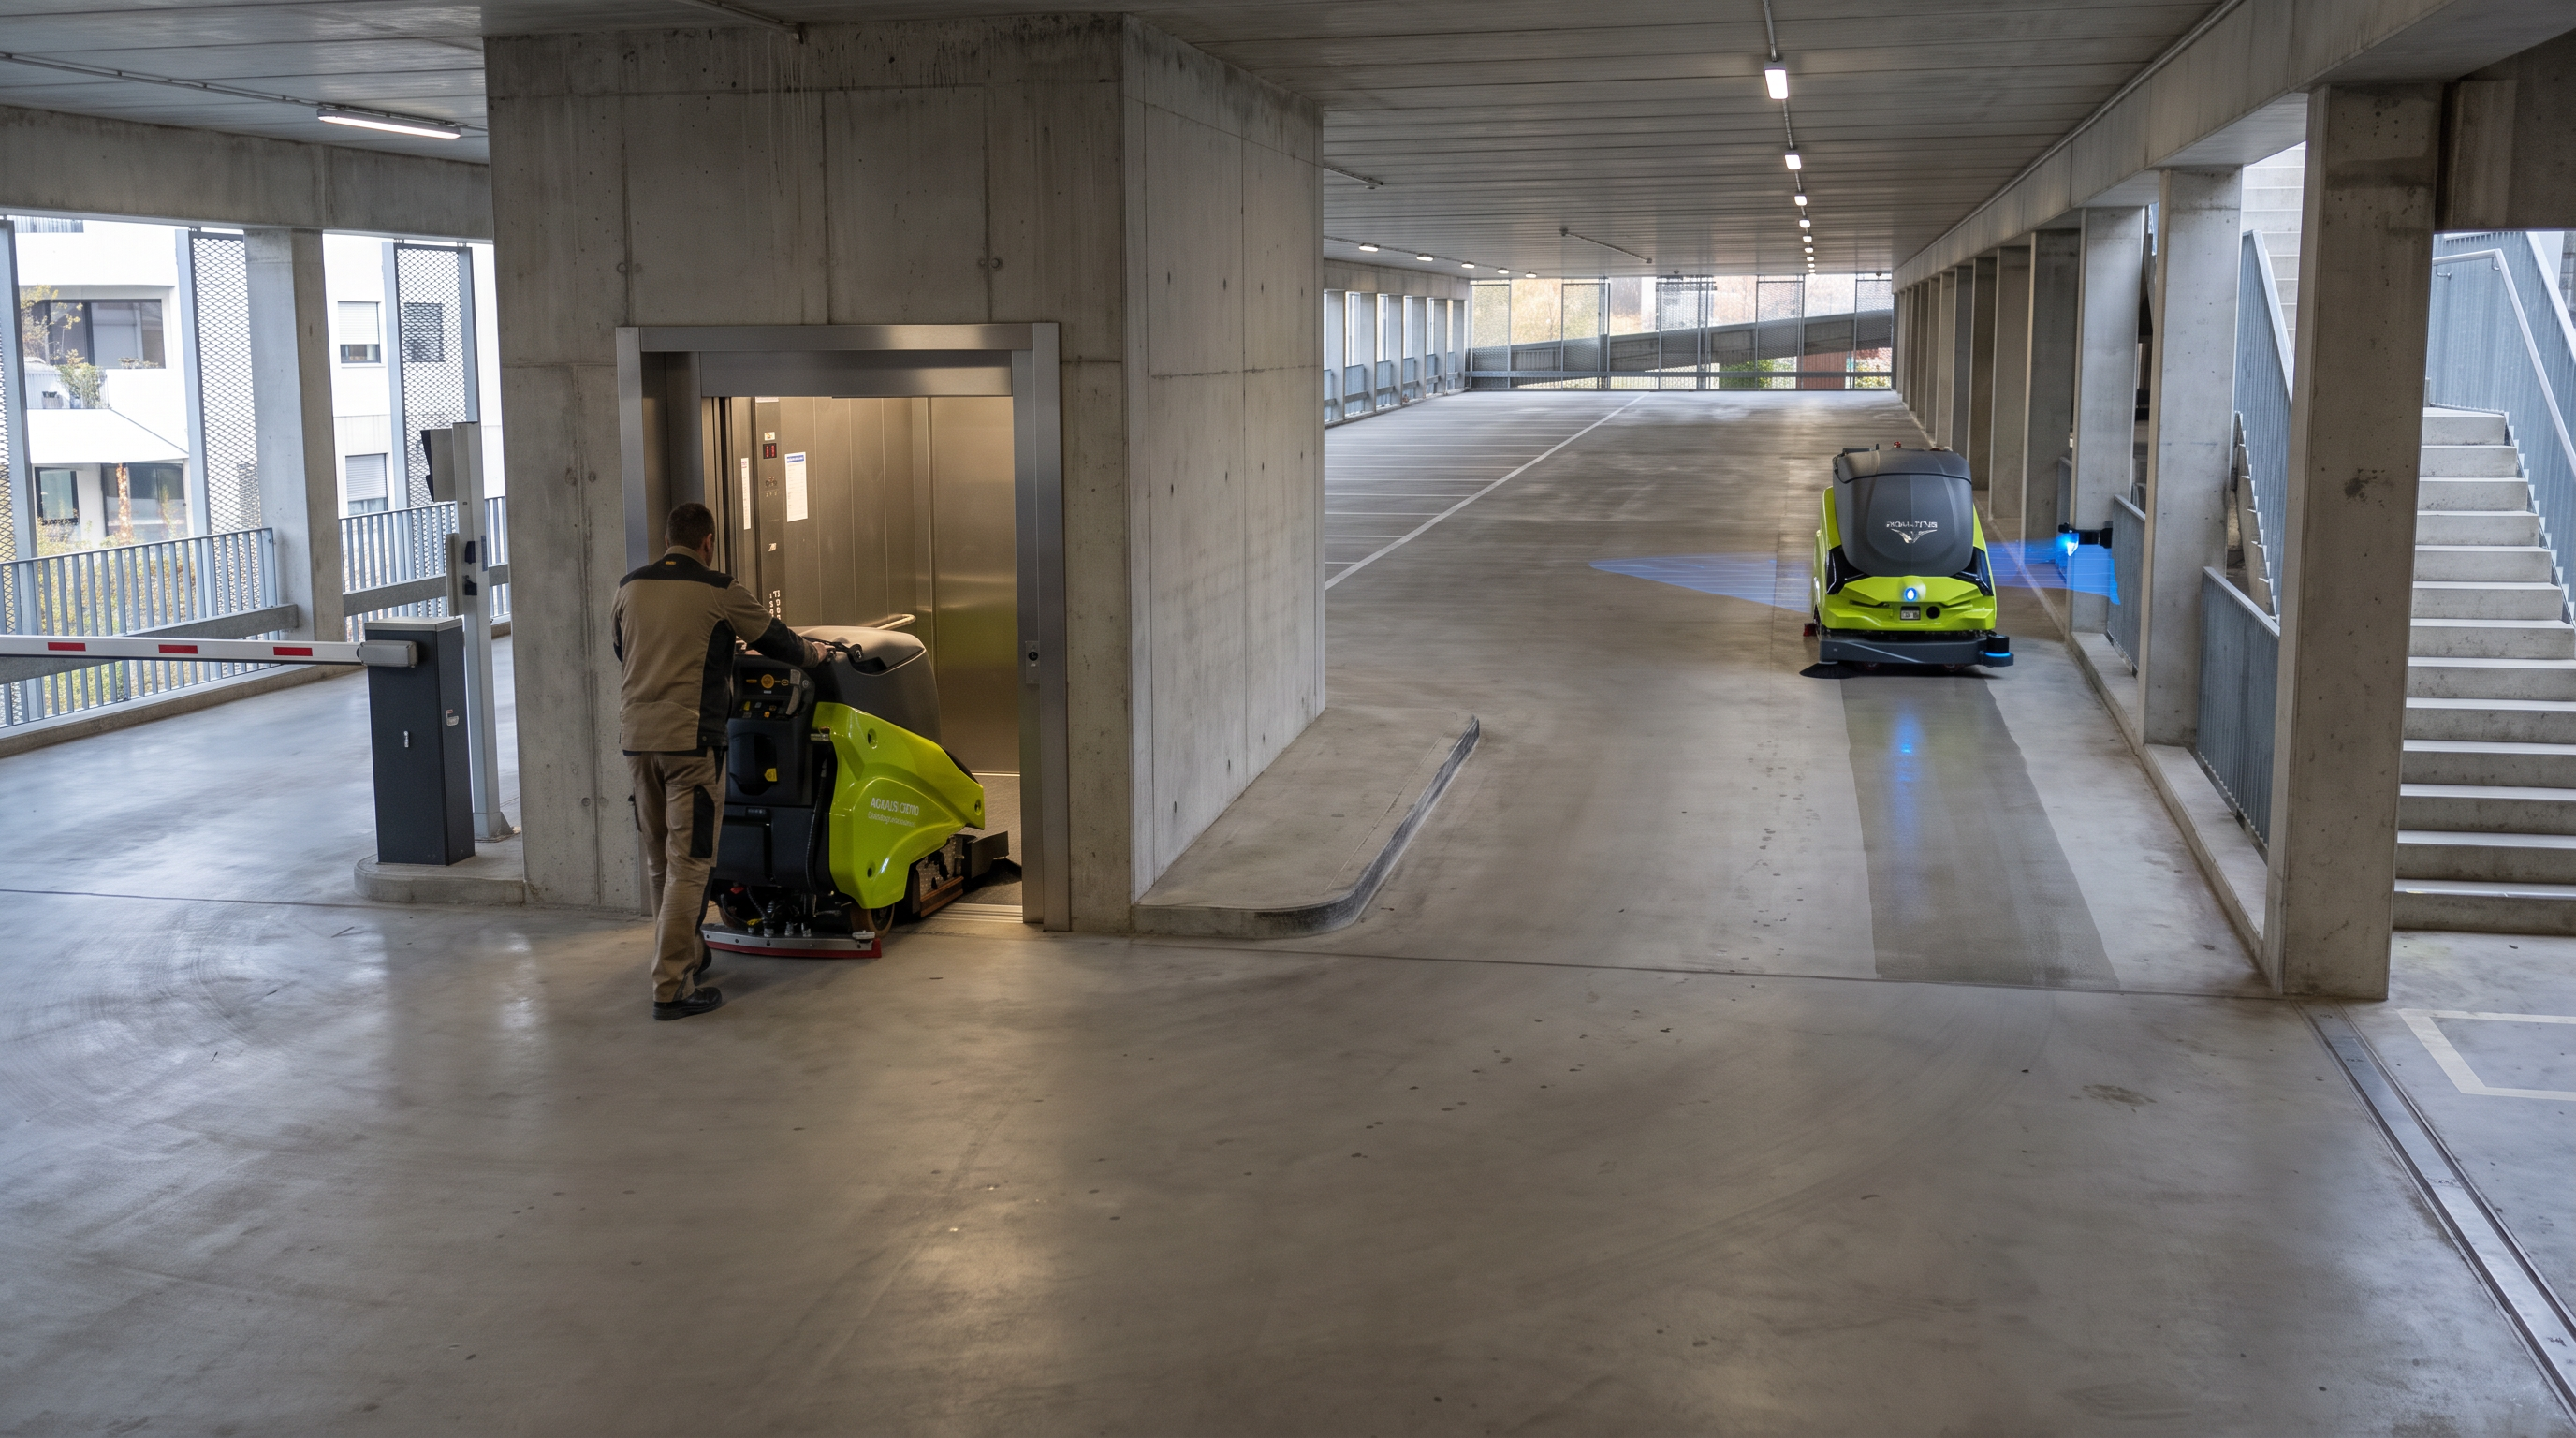
Parkhaus (mehrere Ebenen, Rampen, Treppenabgänge, Beton-/Beschichtungsflächen)Mehrstöckiges Parkhaus: Transport per Aufzug und sichere Kanten (Cliff Detection)Für Parkhäuser mit klaren Fahrspuren und wiederkehrender Geometrie kann der CR700C Ebenen autonom abfahren; Absturzsensorik ist für Treppenabgänge relevant. Kritisch ist die Gebäudelogistik: Gewicht und Abmessungen müssen zu Aufzügen und Zugängen passen.
06:20 Uhr am Sonntag, die Schranke ist geöffnet, aber es fährt kaum ein Auto ein. Der Roboter steht vor dem Lastenaufzug, die Reinigungskraft hält die Tür auf und schiebt ihn im manuellen Modus hinein. Im Parkdeck läuft der CR700C an, die Lidar-Sensorik tastet die Reihe der Stützen ab, und an der Treppenkante bremst er sichtbar früher als am offenen Fahrstreifen. Hinter ihm bleibt ein gleichmäßiger, feuchter Streifen, der in der Morgenluft abtrocknet.
Ausgangslage
Die Reinigung erfolgt bislang deckweise manuell, weil der Transport der Maschine zwischen Ebenen Zeit kostet und Kanten/Abgänge sicherheitskritisch sind. Zusätzlich sollen Reinigungsnachweise für Betreiber/Brandschutzbegehungen nachvollziehbar dokumentiert werden. In Randbereichen an Wänden und um Stützen bleibt häufig ein Schmutzkranz.
So läuft der Einsatz
Vorbereitung: Der Objektleiter legt je Ebene eine Karte an (Deck 1–3) und definiert Treppenabgänge als Sperrflächen; lose Steine, Glas und grobe Teile werden vorab eingesammelt. Einlernen: Pro Deck wird eine Route entlang der Fahrgassen und Stellreihen abgelaufen; die Docking-/Parkposition liegt idealerweise ebenerdig in der Nähe von Wasser/Strom (bei Nutzung der Servicestation). Tagesbetrieb: Reinigung in verkehrsarmen Zeiten (z. B. Sonntagmorgen); der Roboter fährt Bahn an Bahn und nutzt den Seitenbesen für Randzonen an Stützenreihen. Transport: Zwischen den Ebenen wird der CR700C über den Aufzug umgesetzt; die Bedienkraft begleitet ihn. Störungen: Bei blockierten Aufzügen oder neu aufgestellten Absperrungen wird die betroffene Ebene übersprungen; Restflächen an sehr engen Stellplätzen werden manuell nachgearbeitet.
Warum dieses Gerät hier passt
Mit 2D-/3D-Lidar und zusätzlicher Absturzsensorik (Cliff Detection) ist das Gerät für Umfelder mit Treppenabgängen und Kanten organisatorisch beherrschbar, wenn diese in der Karte konsequent als Sperrflächen geführt werden. Die Aufnahmebreite inkl. Seitenbesen von 750 mm hilft an Wandrändern und um Stützen. Die Protokollierung nach jedem Einsatz unterstützt Betreiberpflichten. Entscheidend ist die Transportfähigkeit: Der Roboter wiegt 260 kg und hat Außenmaße 1267 × 827 × 1067 mm, was in Aufzügen und an Durchgängen geprüft werden muss.
Die Rechnung
Aufzugslast-Plausibilisierung (Transport zwischen Ebenen): Robotergewicht 260 kg (Datenblatt) + begleitende Bedienperson (Annahme 90 kg) + kleines Zubehör (Annahme 10 kg) = 360 kg Gesamtlast. Annahme Aufzug-Nutzlast 630 kg → 360 kg < 630 kg, damit ist der Transport rechnerisch möglich. Zusätzlich ist die Breite zu prüfen: Roboterbreite 827 mm (Datenblatt) muss durch die lichte Aufzug-/Türbreite passen (hier als organisatorischer Prüfpunkt).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn kein geeigneter Aufzug vorhanden ist (Nutzlast und lichte Türbreite), ist der ebeneübergreifende Einsatz unpraktikabel; dann braucht es pro Ebene eine eigene Maschine oder eine andere Transportlösung.
Bei dauerhaft hohem Fahrzeugverkehr während der Reinigungszeit steigt das Störungs- und Sicherheitsrisiko; dann ist ein autonomer Lauf nur in Sperrzeiten sinnvoll.
Wenn Rampen/Gefälle oder Bodenoberflächen so beschaffen sind, dass Traktion/Steigfähigkeit kritisch wird (Werte dazu sind im Datenblatt nicht ausgewiesen), muss das vorab im Objekt getestet werden.
Getroffene Annahmen
Parkhaus mit 3 Ebenen; der Roboter wird per Aufzug zwischen Ebenen umgesetzt.
Gewicht Bedienperson: 90 kg.
Zubehörgewicht im Aufzug: 10 kg.
Aufzug-Nutzlast: 630 kg.
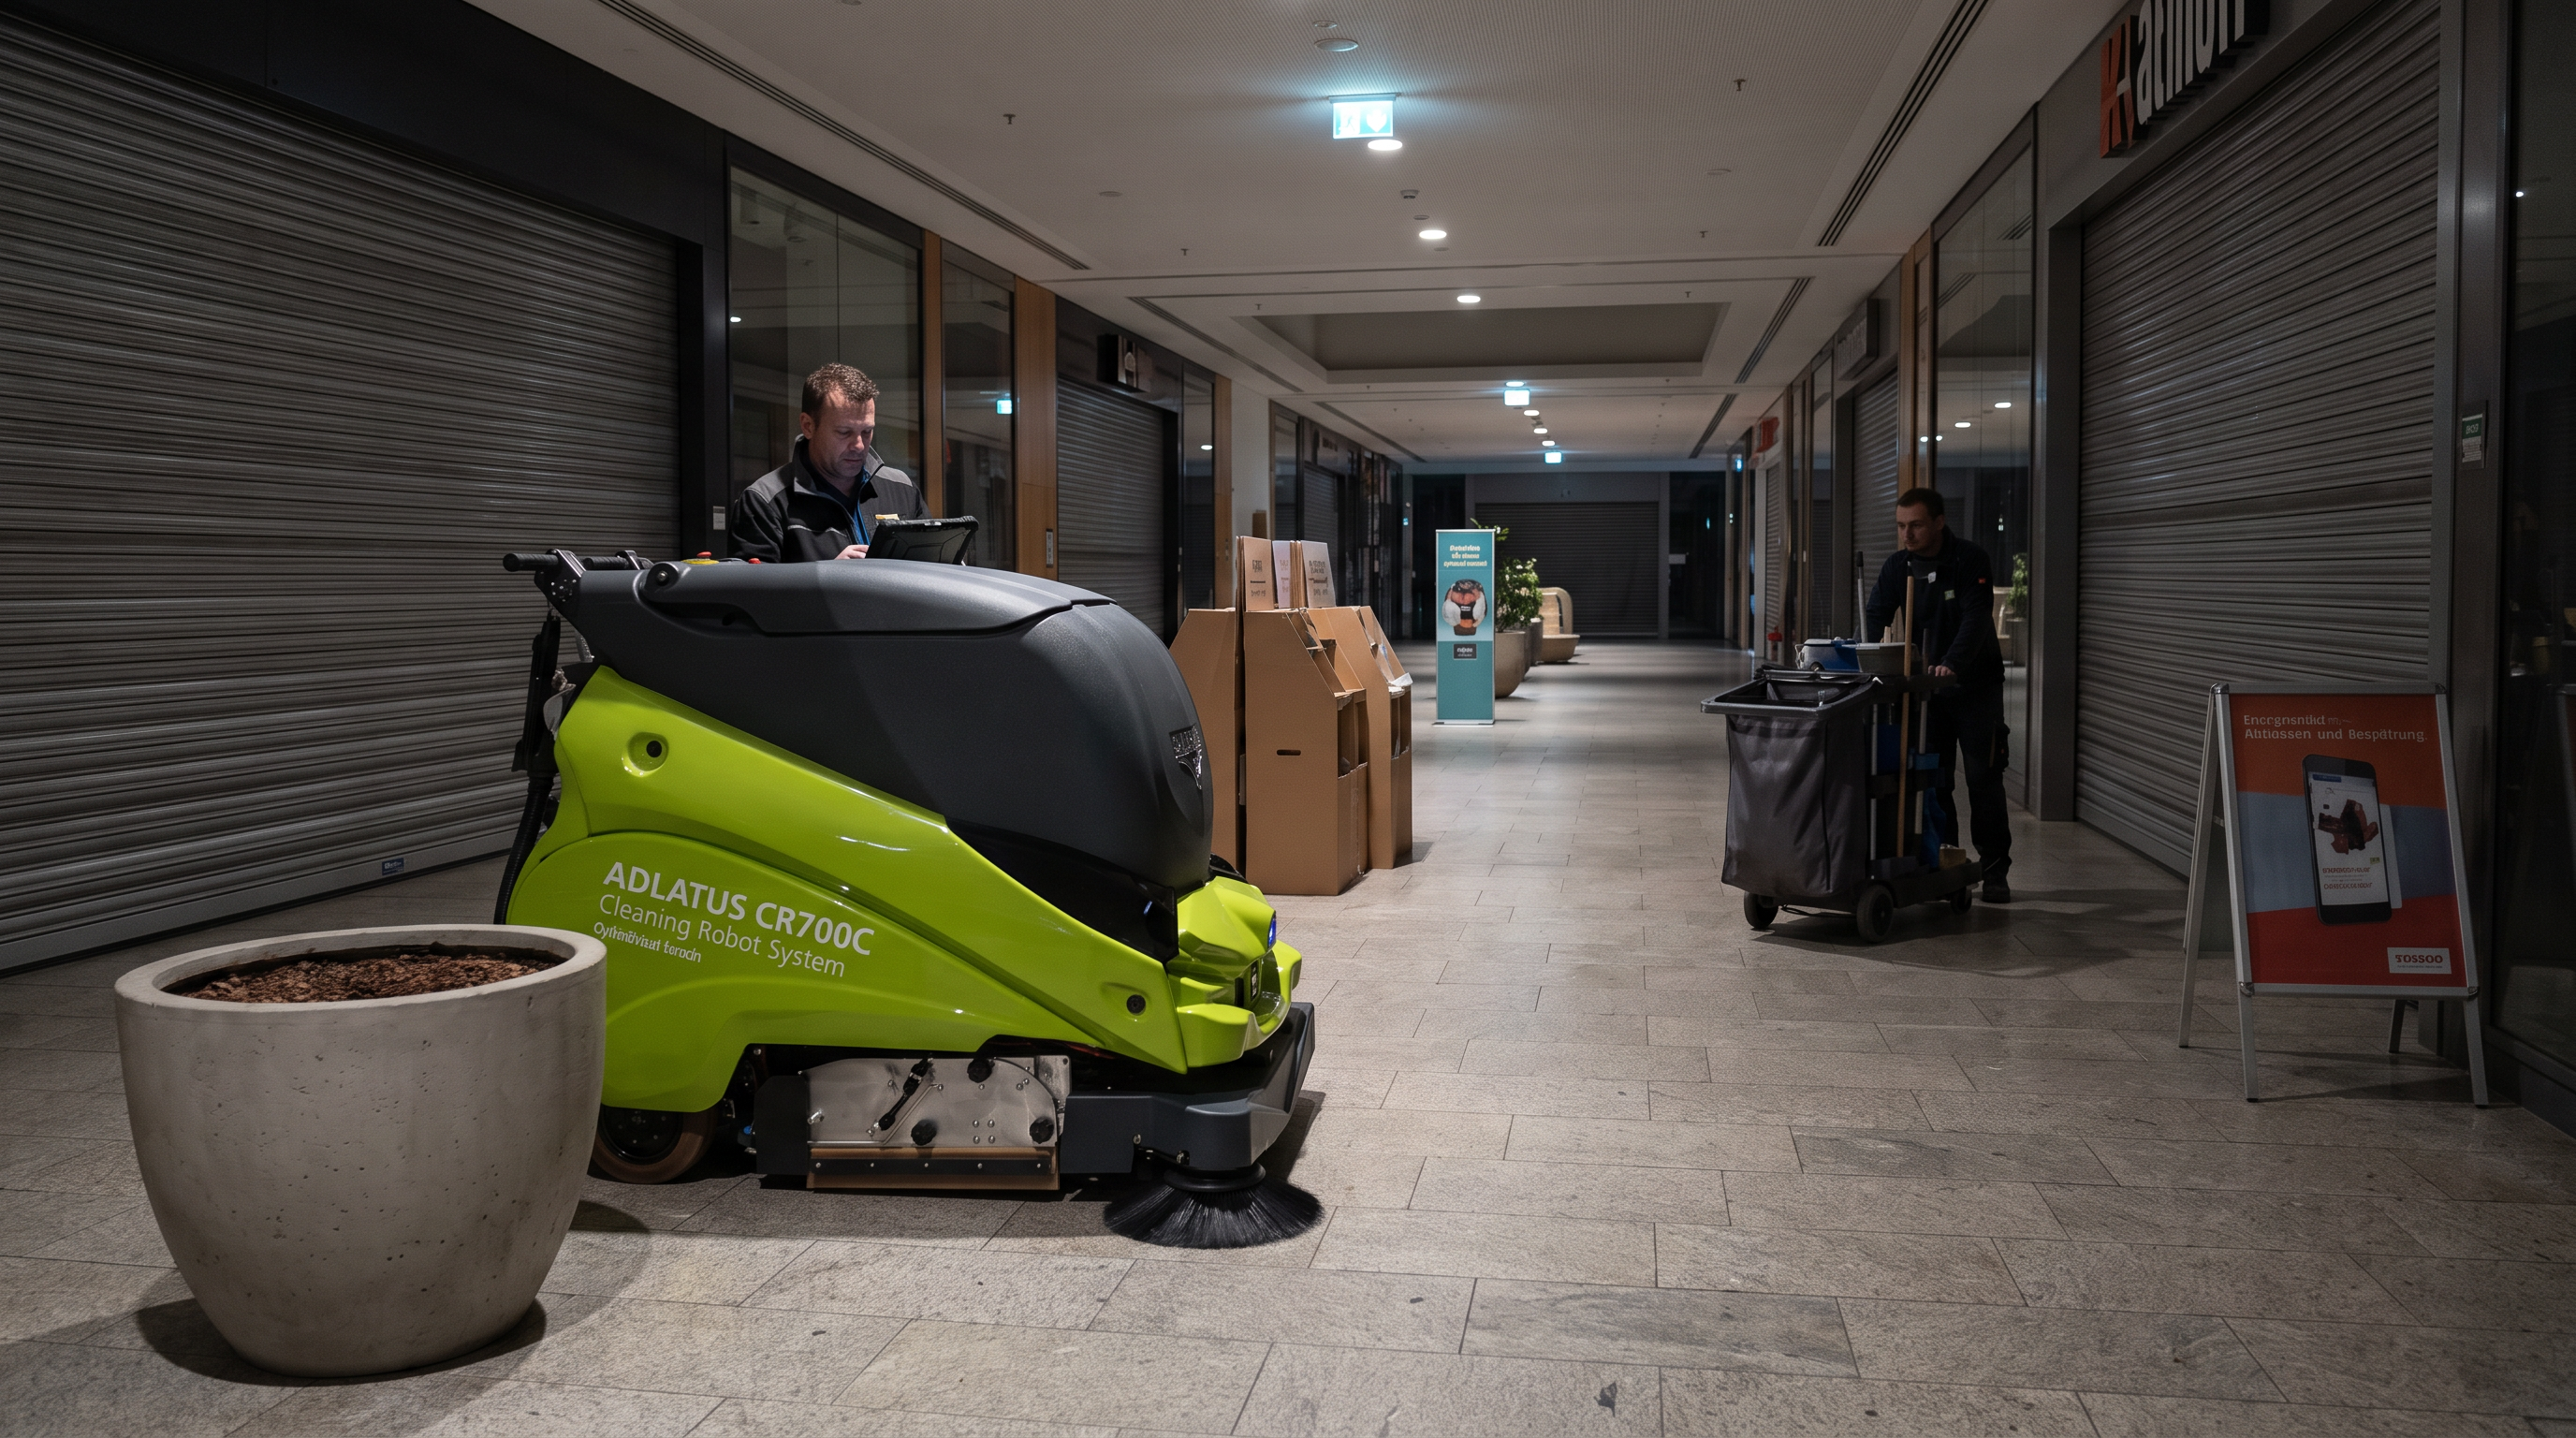
Einkaufszentrum / Einkaufspassage (offene Laufwege, Stein-/Feinsteinzeug, wechselnde Aufsteller)Einkaufspassage nach Ladenschluss: DSGVO-sensibel, zeitgesteuert, mit Puffer für RestflächenIn Malls sind wiederkehrende, breite Laufwege ein typischer Robotik-Anwendungsfall. Der CR700C navigiert lidar-basiert ohne Kameras und kann zeitgesteuert reinigen; die zentrale Prüfung ist das verfügbare Nachtschichtfenster im Verhältnis zur Fläche.
23:30 Uhr, die Rollgitter der Shops sind unten, nur die Sicherheitsbeleuchtung läuft. Der Objektleiter startet am Tablet das Nachtprogramm für die Hauptachse, ohne dass sich der Roboter ins WLAN einbuchen muss. Der CR700C fährt an den Sitzinseln vorbei, der Seitenbesen zieht den Randstreifen an den Pflanzkübeln mit. In einer Kurve stoppt er kurz, weil ein Reinigungswagen quer steht, und setzt nach dem Freiräumen die Bahn fort.
Ausgangslage
Die Reinigung muss nach Ladenschluss stattfinden und darf den Sicherheitsdienst nicht binden. Gleichzeitig sind Bilddaten in Publikumsbereichen organisatorisch heikel, und die Betreiber erwarten dokumentierte Reinigungsnachweise. Viele temporäre Elemente (Aufsteller, Deko, Aktionen) verändern täglich die Laufwege.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt Aufsteller in definierte Zonen, stellt Sitzmöbel gerade und entfernt groben Abfall; No-Go-Zonen werden für Aktionsflächen im Plan hinterlegt. Einlernen: Der Objektleiter kartiert die Hauptlaufwege und markiert Engstellen (z. B. vor Fahrtreppen) als Bereiche, die entweder langsamer/mit Abstand gefahren oder gesperrt werden; Startpunkte sind so gewählt, dass der Roboter nicht vor Schaufenstern rangieren muss. Nachtbetrieb: Start zeitgesteuert; der Roboter reinigt die Hauptachse in Bahnen (700 mm Reinigungsbreite, 4 km/h max. Geschwindigkeit) und nimmt Randstreifen mit dem Seitenbesen. Personalrolle: Der Sicherheitsdienst muss nicht führen, aber eine Reinigungskraft ist in Reichweite für Hindernisse (liegengebliebene Aufsteller, vergessene Warenträger). Restflächen: Unter Bänken, an sehr engen Kurven und direkt an Shopkanten bleiben Zonen, die morgens mit Handgerät nachgezogen werden. Dokumentation: Nach dem Lauf werden die Protokolle gespeichert/übertragen (WLAN optional).
Warum dieses Gerät hier passt
Die lidarbasierte Navigation ohne Kameras unterstützt DSGVO-konforme Prozesse in Publikumsflächen. Mit 4–6 h Laufzeit pro Ladung ist ein Nachtlauf grundsätzlich darstellbar, und die Reinigungsbreite 700 mm ist für breite Laufachsen geeignet. Die automatische, zertifizierte Protokollierung passt zu Betreiberanforderungen in öffentlich zugänglichen Objekten.
Die Rechnung
Zeitfenster-Plausibilisierung: Annahme Praxisfaktor 0,8 auf 2.750 m²/h → 2.750 * 0,8 = 2.200 m²/h. Für 3.000 m² Laufwege gilt: 3.000 m² / 2.200 m²/h ≈ 1,36 h. Bei angenommenem Nachtreinigungsfenster von 2,5 h bleibt rechnerisch ~1,1 h Puffer für Hindernisse, Docking/Handling und Restflächen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Reinigung zwingend während der Öffnungszeit bei hohem Publikumsverkehr erfolgen muss, steigt die Zahl dynamischer Hindernisse stark; dann sind häufige Unterbrechungen und große Restflächen zu erwarten.
Wenn das Objekt strenge Schallauflagen für Nachtarbeit hat, ist eine Vor-Ort-Messung nötig, da im Datenblatt kein Geräuschpegel ausgewiesen ist.
Bei sehr kleinteiligen Passagen mit vielen Engstellen unterhalb der Maschinenbreite (827 mm) oder mit häufigen Stufen/Schwellen ist der Einsatz nur auf Teilflächen sinnvoll.
Getroffene Annahmen
Zu reinigende Mall-Laufwege: 3.000 m².
Praxisfaktor auf theoretische Flächenleistung: 0,8.
Nachtreinigungsfenster: 2,5 h.
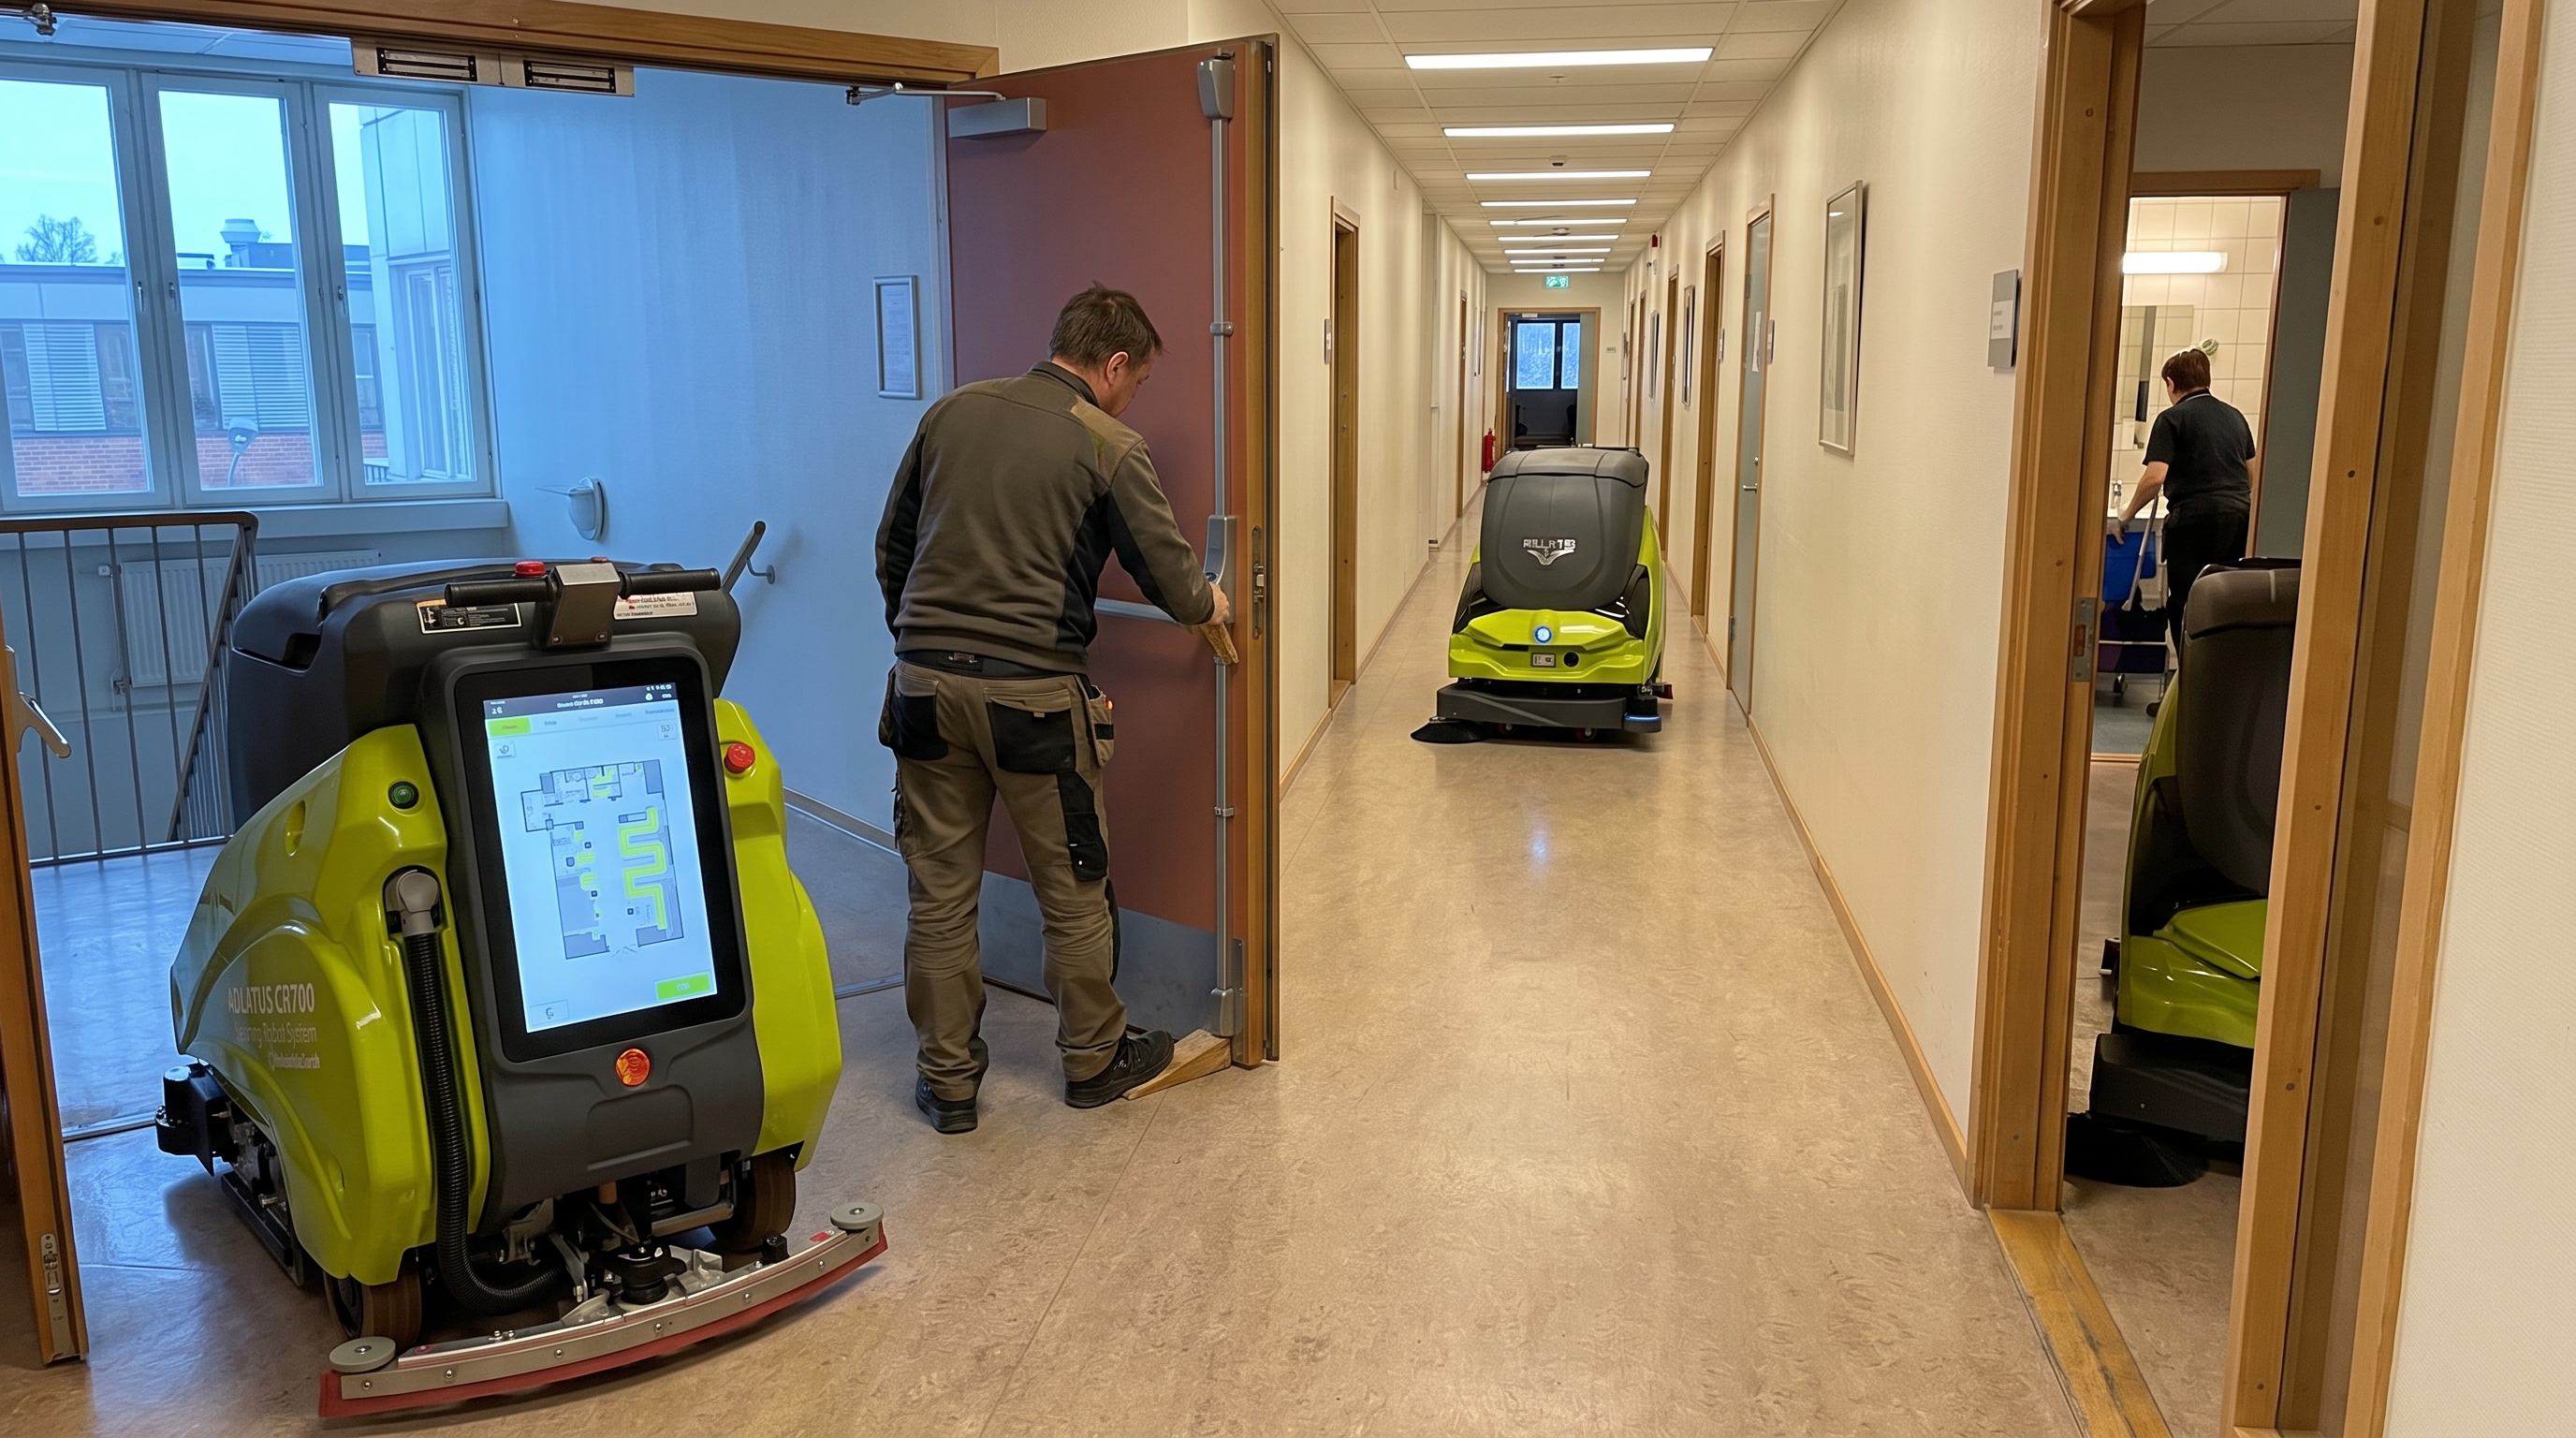
Öffentliches Verwaltungsgebäude / Bürogebäude (Flure, Foyers, Nebenflächen)Verwaltungsgebäude am frühen Morgen: Türbreiten als harte Grenze, Flure als StandardrouteIn Büro- und Verwaltungsgebäuden sind lange Flure und Foyers gut kartierbar, der autonome Betrieb entlastet die Frühschicht. Entscheidend ist die Gebäudelogistik: Türbreiten und Engstellen müssen zur Maschinenbreite von 827 mm passen, sonst bleibt es bei Teilflächen.
05:45 Uhr, die Frühschicht schließt die Brandschutztür im Erdgeschoss auf und fixiert sie im Offenhalter. Der Roboter steht im Foyer, das Touchdisplay zeigt die Flurroute, und die ersten Meter werden im manuellen Modus angestoßen. Im langen Korridor läuft der CR700C stabil in Bahnen, während die Reinigungskraft parallel Sanitärbereiche bedient. An einer Türzarge bleibt er nicht hängen – aber der Abstand ist sichtbar knapp.
Ausgangslage
Die tägliche Unterhaltsreinigung soll vor Publikumsverkehr abgeschlossen sein, ohne dass zusätzliche Schichtstunden entstehen. Bisher wird in Fluren manuell gescheuersaugt, während parallel Sanitär- und Büroservice laufen. Engstellen an Brandschutztüren führen regelmäßig zu Zeitverlust, weil Maschinen umgesetzt werden müssen.
So läuft der Einsatz
Vorbereitung: Die Frühschicht stellt Flurabschnitte frei (Papierkörbe zurück, Stühle in Besprechungszonen an den Rand) und sorgt dafür, dass Brandschutztüren bei der Reinigung nicht in den Fahrweg schwenken. Einlernen: Der Objektleiter kartiert Foyer und Hauptflure; Abzweige zu Büros können als optionale Teilrouten gespeichert werden. Täglicher Zyklus: Der Roboter startet per Zeitplan; die Reinigungskraft nutzt die frei werdende Zeit für Sanitär- und Kontaktflächen. Ecken/Kanten: In Nischen, hinter Garderoben und direkt an Türanschlägen bleiben Restflächen, die mit Handmopp/Handgerät nachgezogen werden. Störungen: Wenn Türen nicht offen stehen oder spontan Besucher schon früh eintreffen, wird die Route pausiert und später fortgesetzt; Protokolle dienen als Leistungsnachweis.
Warum dieses Gerät hier passt
Die Außenbreite von 827 mm ist für typische Flure und Foyers geeignet, wenn Türen entsprechend dimensioniert sind. Die Bedienung über Touchdisplay/Tablet und der autarke Betrieb ohne WLAN-Pflicht passen zu Gebäuden mit eingeschränkter IT-Freigabe. Für Audits oder Leistungsnachweise unterstützt die automatische Protokollierung.
Die Rechnung
Türbreiten-Check als harte Pass-/Fail-Rechnung: Annahme lichte Türbreite im Flurbereich 900 mm. Roboterbreite 827 mm (Datenblatt) → 900 mm − 827 mm = 73 mm Restluft. Das ist rechnerisch passierbar, erfordert aber organisatorisch, dass Türen vollständig geöffnet und gegen Zuschlagen gesichert sind, damit die lichte Breite nicht unterschritten wird.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn relevante Brandschutz- oder Verbindungstüren unterhalb der erforderlichen lichten Breite liegen (insbesondere deutlich <827 mm) oder nicht dauerhaft offen gehalten werden dürfen, kann der Roboter die Route nicht autonom durchfahren.
Wenn viele Flächen textile Beläge (Teppich) oder wechselnde Bodenarten mit Kanten/Schwellen enthalten, ist die Scheuersaug-Robotik nur für die harten Bodenflächen sinnvoll; Übergänge müssen vor Ort geprüft werden (keine Schwellenhöhe im Datenblatt).
Bei empfindlichen Böden oder Aufzügen mit strikten Last-/Bodenschutzvorgaben muss das Gewicht von 260 kg gesondert freigegeben werden.
Getroffene Annahmen
Lichte Türbreite im relevanten Flurbereich: 900 mm.
Die Tür kann während der Reinigung vollständig geöffnet und gesichert werden (z. B. Offenhalter).
Lebensmittel-Supermarkt (Verkaufsfläche mit Regalgängen, Kassenbereich, Eingangszone)Supermarkt vor Öffnung: naheliegend, aber Regalgänge begrenzen die abdeckbare FlächeSupermärkte wirken als Standardfall für Scheuersaugrobotik, aber Regalgänge und tägliche Warenlogistik begrenzen die autonom sinnvoll abdeckbare Fläche. Der CR700C kann in freien Zonen (Eingang, Kassen, Aktionsflächen) gut arbeiten; für enge, dynamische Regalgänge ist die Einsatzgrenze schnell erreicht.
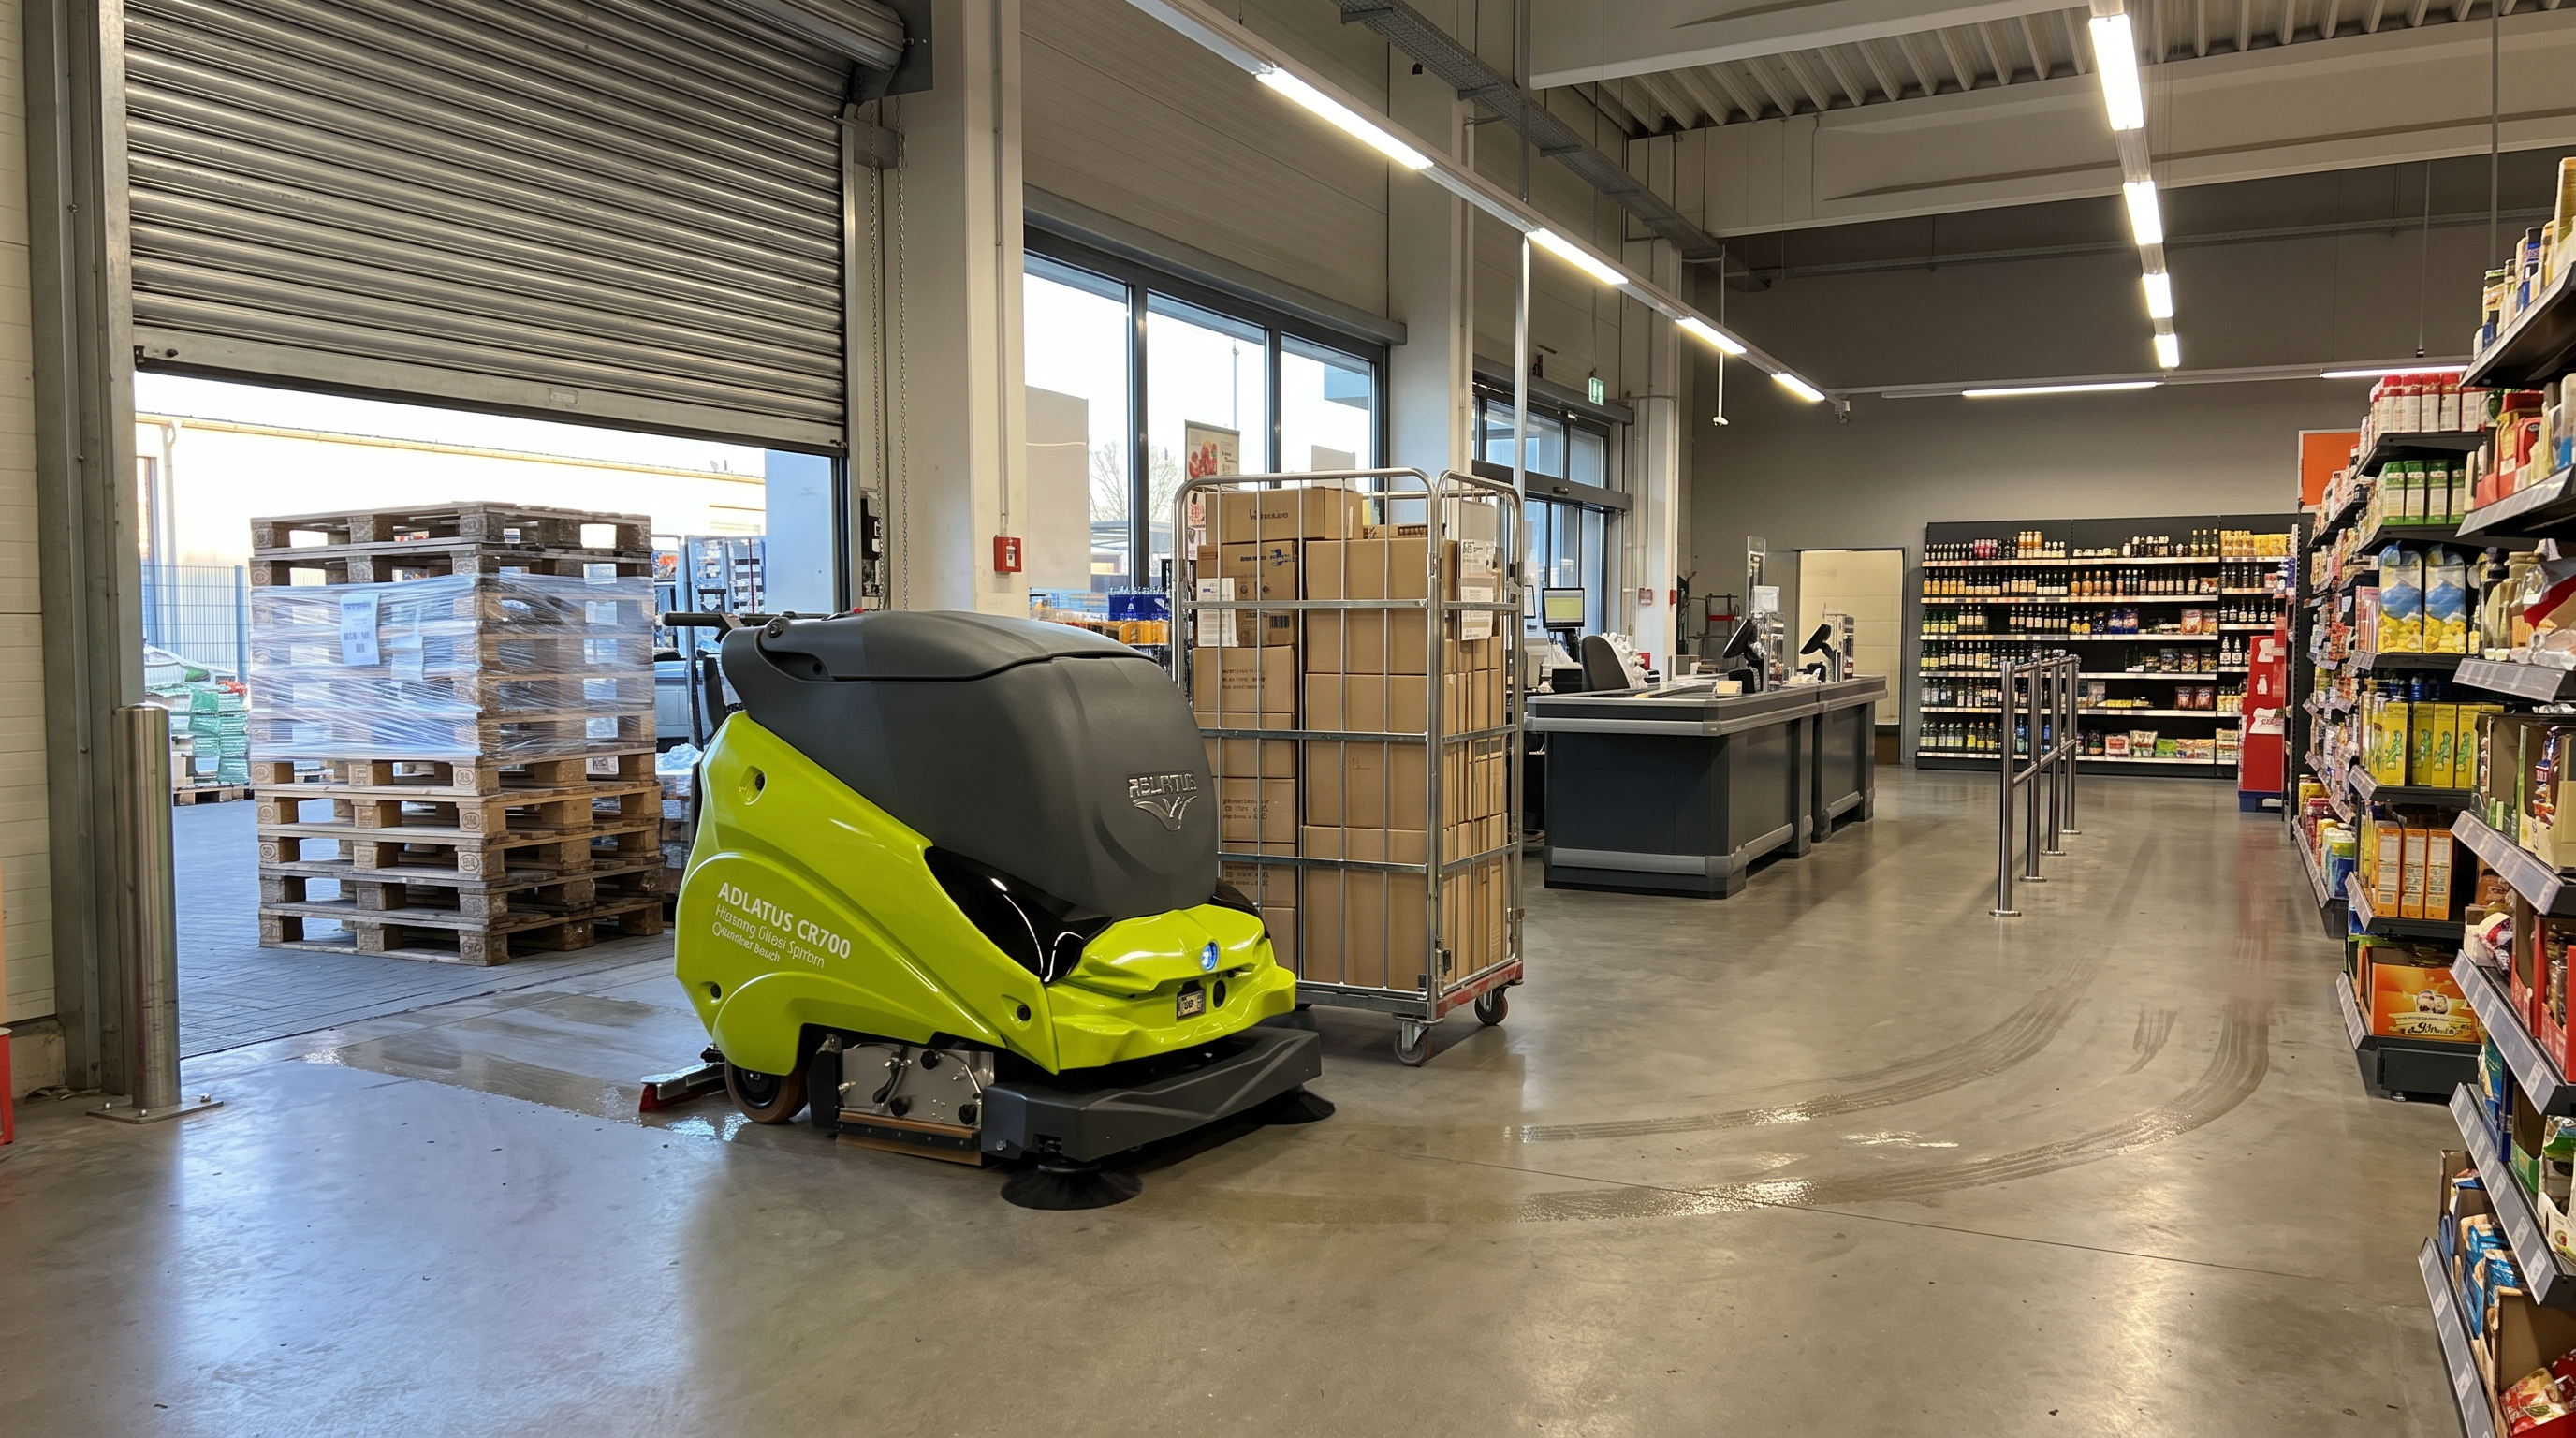
04:50 Uhr, das Rolltor ist halb offen und Paletten mit Ware stehen schon in der Mittelzone. Die Marktleitung schaut auf den Plan: erst Eingangsbereich und Kasseninsel, dann die breite Aktionsfläche. Der CR700C fährt los, reinigt die freien Zonen zügig und stoppt an einem querstehenden Rollcontainer. In die schmalen Regalgänge fährt er zwar ein, aber an den Gangenden fehlt Platz, um sauber zu wenden, ohne Warenträger zu berühren.
Ausgangslage
Die Unterhaltsreinigung soll vor Ladenöffnung erledigt sein, gleichzeitig wird in dieser Zeit Ware verräumt. Regalgänge verändern sich täglich durch Rollcontainer, Displays und Paletten. Bisher wird in den Hauptzonen maschinell gereinigt, in den Gängen häufig nur trocken nachgearbeitet, weil Nassreinigung dort den Warenfluss stört.
So läuft der Einsatz
Vorbereitung: Die Frühverräumung definiert feste Abstellzonen für Paletten und Rollcontainer; Reinigung sperrt diese Bereiche in der Karte als No-Go. Einlernen: Der Objektleiter kartiert die offenen Zonen (Eingang, Kassenfront, Mittel-/Aktionsflächen) als robuste Route; Regalgänge werden nur dort als Route aufgenommen, wo ausreichend Wendemöglichkeit und geringe Dynamik gegeben sind. Tageszyklus: Start vor Öffnung; der Roboter reinigt die freien Flächen in Bahnen (Reinigungsbreite 700 mm), nimmt Krümel und Verpackungsreste per Walzen mit und saugt nass ab. Personalrolle: Während der Roboter läuft, räumt die Reinigungskraft punktuell Hindernisse aus der Route und übernimmt Regalgänge, die wegen Warenverräumung nicht stabil befahrbar sind. Störungen: Querstehende Rollcontainer führen zu Stopps/Umfahrungen; die Route wird nach Freiräumen fortgesetzt. Nachlauf: Restflächen unter Regalunterkanten und an sehr engen Gangenden werden manuell nachgezogen.
Warum dieses Gerät hier passt
Für offene Verkaufszonen ist die 700-mm-Reinigungsbreite bei 4–6 h Laufzeit ein praktikabler autonomer Baustein. Die Walzenbürsten unterstützen die Aufnahme von losem Grobschmutz (Krümel/Verpackungsreste) in einem Schritt, und die Bedienung per Tablet/zeitgesteuert passt zu wiederkehrenden Frühschicht-Prozessen. Der Verzicht auf Kameras vereinfacht interne Abstimmungen, wenn Publikumsbereiche betroffen sind.
Die Rechnung
Abdeckungsgrad statt Gesamtfläche (typische Einschränkung im Supermarkt): Annahme Gesamt-Verkaufsfläche 1.800 m², davon sind vor Öffnung stabil frei befahrbar (Eingang/Kassen/Aktionsfläche) 700 m². Abdeckungsgrad = 700/1.800 ≈ 0,39 ⇒ ca. 39% der Fläche sind autonom zuverlässig planbar. Zeit für diese Teilfläche (Annahme Praxisfaktor 0,7): 2.750 m²/h * 0,7 = 1.925 m²/h; 700 m² / 1.925 m²/h ≈ 0,36 h (≈ 22 min) – der Engpass ist damit nicht die Leistung, sondern die Zugänglichkeit der Regalgänge.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Anspruch ist, auch schmale Regalgänge vollständig autonom und ohne Begleitperson nass zu reinigen, ist der Einsatz meist nicht stabil, weil Warenverräumung und fehlende Wendemöglichkeiten zu vielen Unterbrechungen führen.
Wenn die freie, befahrbare Fläche vor Öffnung stark schwankt (Paletten/Displays täglich anders), sinkt die Reproduzierbarkeit der Route; dann bleibt der Roboter ein Teilflächen-Tool statt Vollflächenlösung.
Bei Türen/Schleusen oder Engstellen unterhalb 827 mm Breite ist die Zufahrt zu einzelnen Zonen nicht möglich.
Getroffene Annahmen
Gesamt-Verkaufsfläche: 1.800 m².
Stabil frei befahrbare Teilfläche vor Öffnung: 700 m².
Praxisfaktor auf theoretische Flächenleistung: 0,7.
Erleben Sie den ADLATUS CR700C in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Autonome Reinigung im Supermarkt — Die Fläche muss vor Ladenöffnung glänzen — und niemand will dafür um 5 Uhr eine Schicht besetzen. Genau dieses Fenster fahren Reinigungsroboter zuverlässig ab.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum ADLATUS CR700C
Für welche Flächen eignet sich der ADLATUS CR700C?
Für den ADLATUS CR700C liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Logistikhalle / Versandzentrum (glatte bis leicht strukturierte Industrieböden); Industrie / Produktion (strukturierte Böden, Fugen, Risse, Späne-/Granulatanteile); Parkhaus (mehrere Ebenen, Rampen, Treppenabgänge, Beton-/Beschichtungsflächen); Einkaufszentrum / Einkaufspassage (offene Laufwege, Stein-/Feinsteinzeug, wechselnde Aufsteller).
Wie lange braucht der ADLATUS CR700C für 5.000 m²?
Rechnerisch etwa 2,4 Stunden pro Durchgang — bei 2.750 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der ADLATUS CR700C nicht die richtige Wahl?
Wenn die zu reinigenden Bereiche durchgängig stark verstellt sind (häufig wechselnde Paletten-/Rollcontainer-Positionen ohne definierte Fahrgassen), steigt der Anteil nicht erreichter Restflächen; dann ist eine manuelle Scheuersaugmaschine im Vorteil. Wenn keine Möglichkeit für die Servicestation besteht (230 V, Wasseranschluss 3/4-Zoll mit 3–6 bar sowie bauseitiger Ablauf für das Abpumpen), müssen Frisch- und Schmutzwasser manuell gehandhabt werden; bei sehr großen Flächen kann das den Nachtschicht-Plan sprengen. Bei Schichtfenstern unterhalb der notwendigen Reinigungszeit (inkl. Dockings) ist das Gerät allein nicht ausreichend; dann braucht es Zusatzpersonal oder eine zweite Maschine.
Kann man den ADLATUS CR700C mieten statt kaufen?
Ja — die meisten Objekte mieten den ADLATUS CR700C im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den ADLATUS CR700C ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service