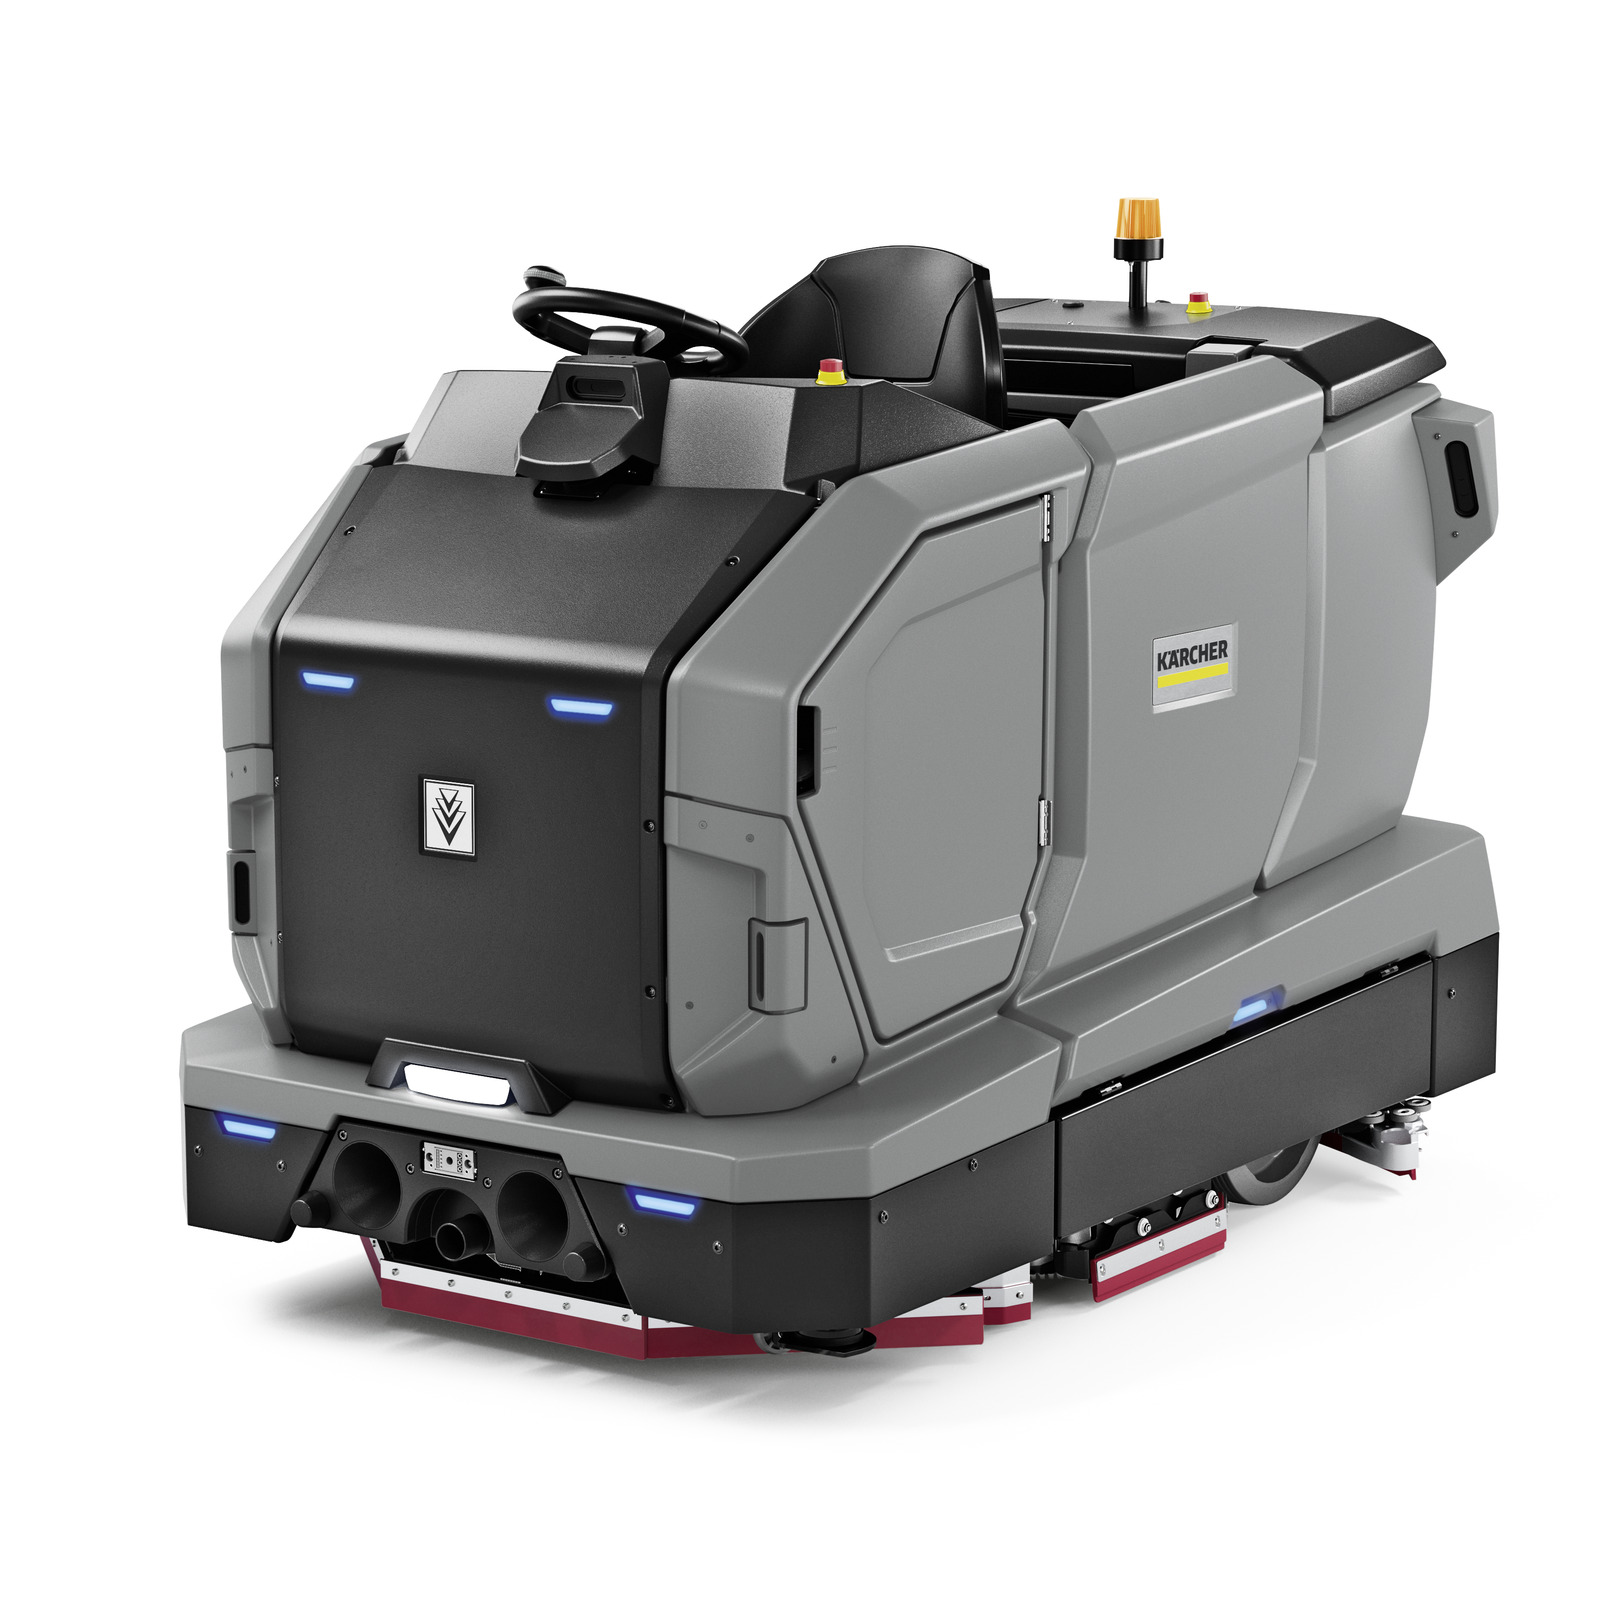
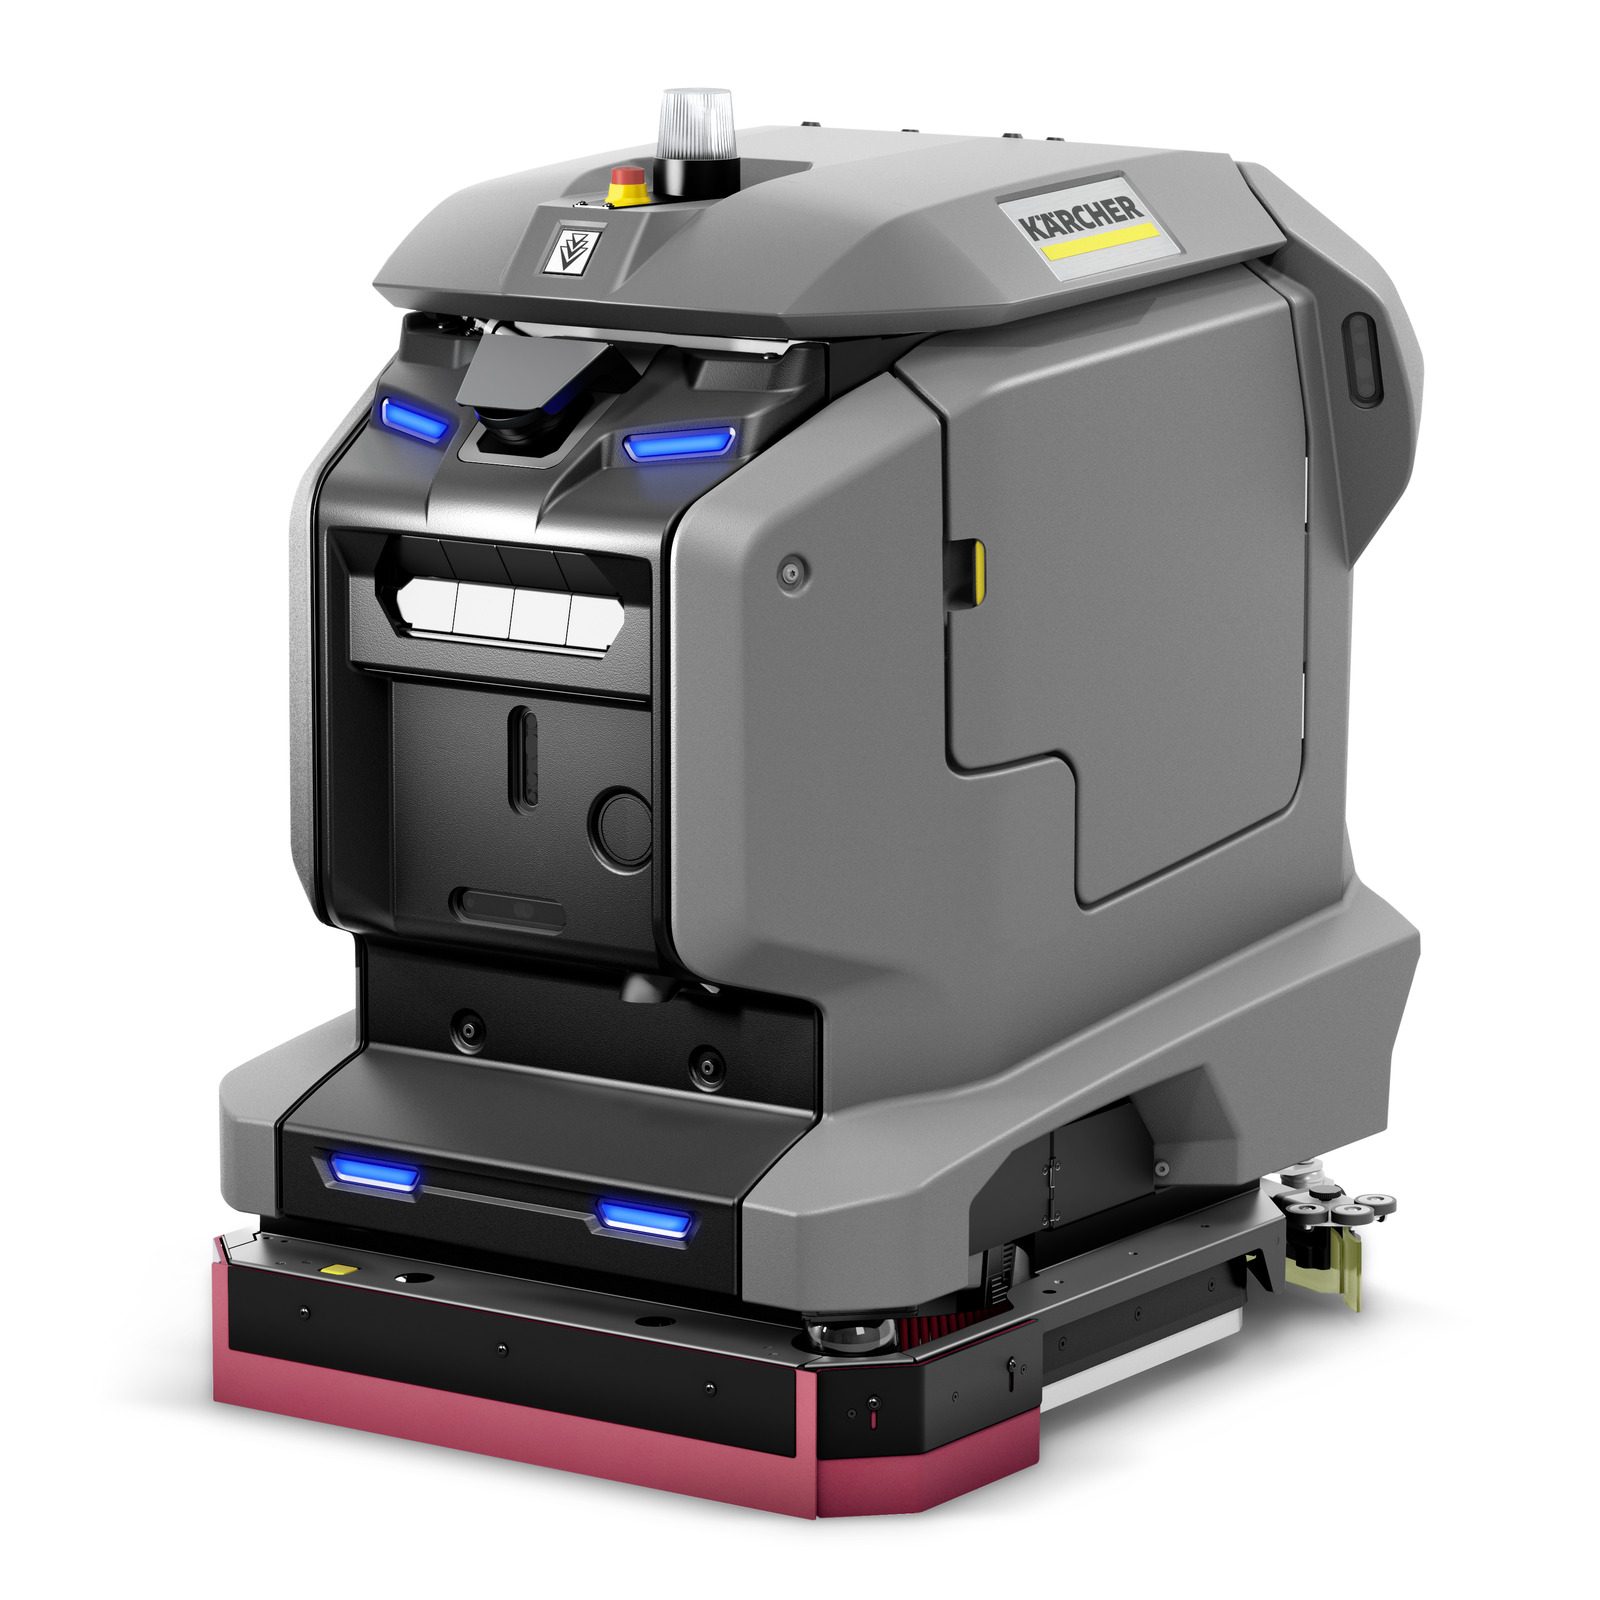
Der Avidbots Kas ist ein kompakter, vollautonomer Scheuersaugroboter für kommerzielle Umgebungen mit engen Platzverhältnissen. Mit nur 67 cm Breite, einem minimalen Gangmaß von rund 1,0 m und einer U-Turn-Breite von 1,55 m navigiert er zuverlässig durch Verkaufsgänge, Flure und Wartebereiche — mit Echtzeit-Hindernisvermeidung der Avidbots Autonomy AI.
Zwei Pad-Teller mit 56 cm Reinigungspfad und bis zu 40,8 kg Anpressdruck sorgen für gründliche Nassreinigung, während wechselbare Lithium-Eisenphosphat-Batterien (4,8 kWh) mehr als 3 Stunden unterbrechungsfreien Betrieb liefern. Über das Avidbots Command Center lässt sich Kas gemeinsam mit Neo und Neo 2W als Flotte überwachen und auswerten.
Ein Abend mit dem Avidbots Kas
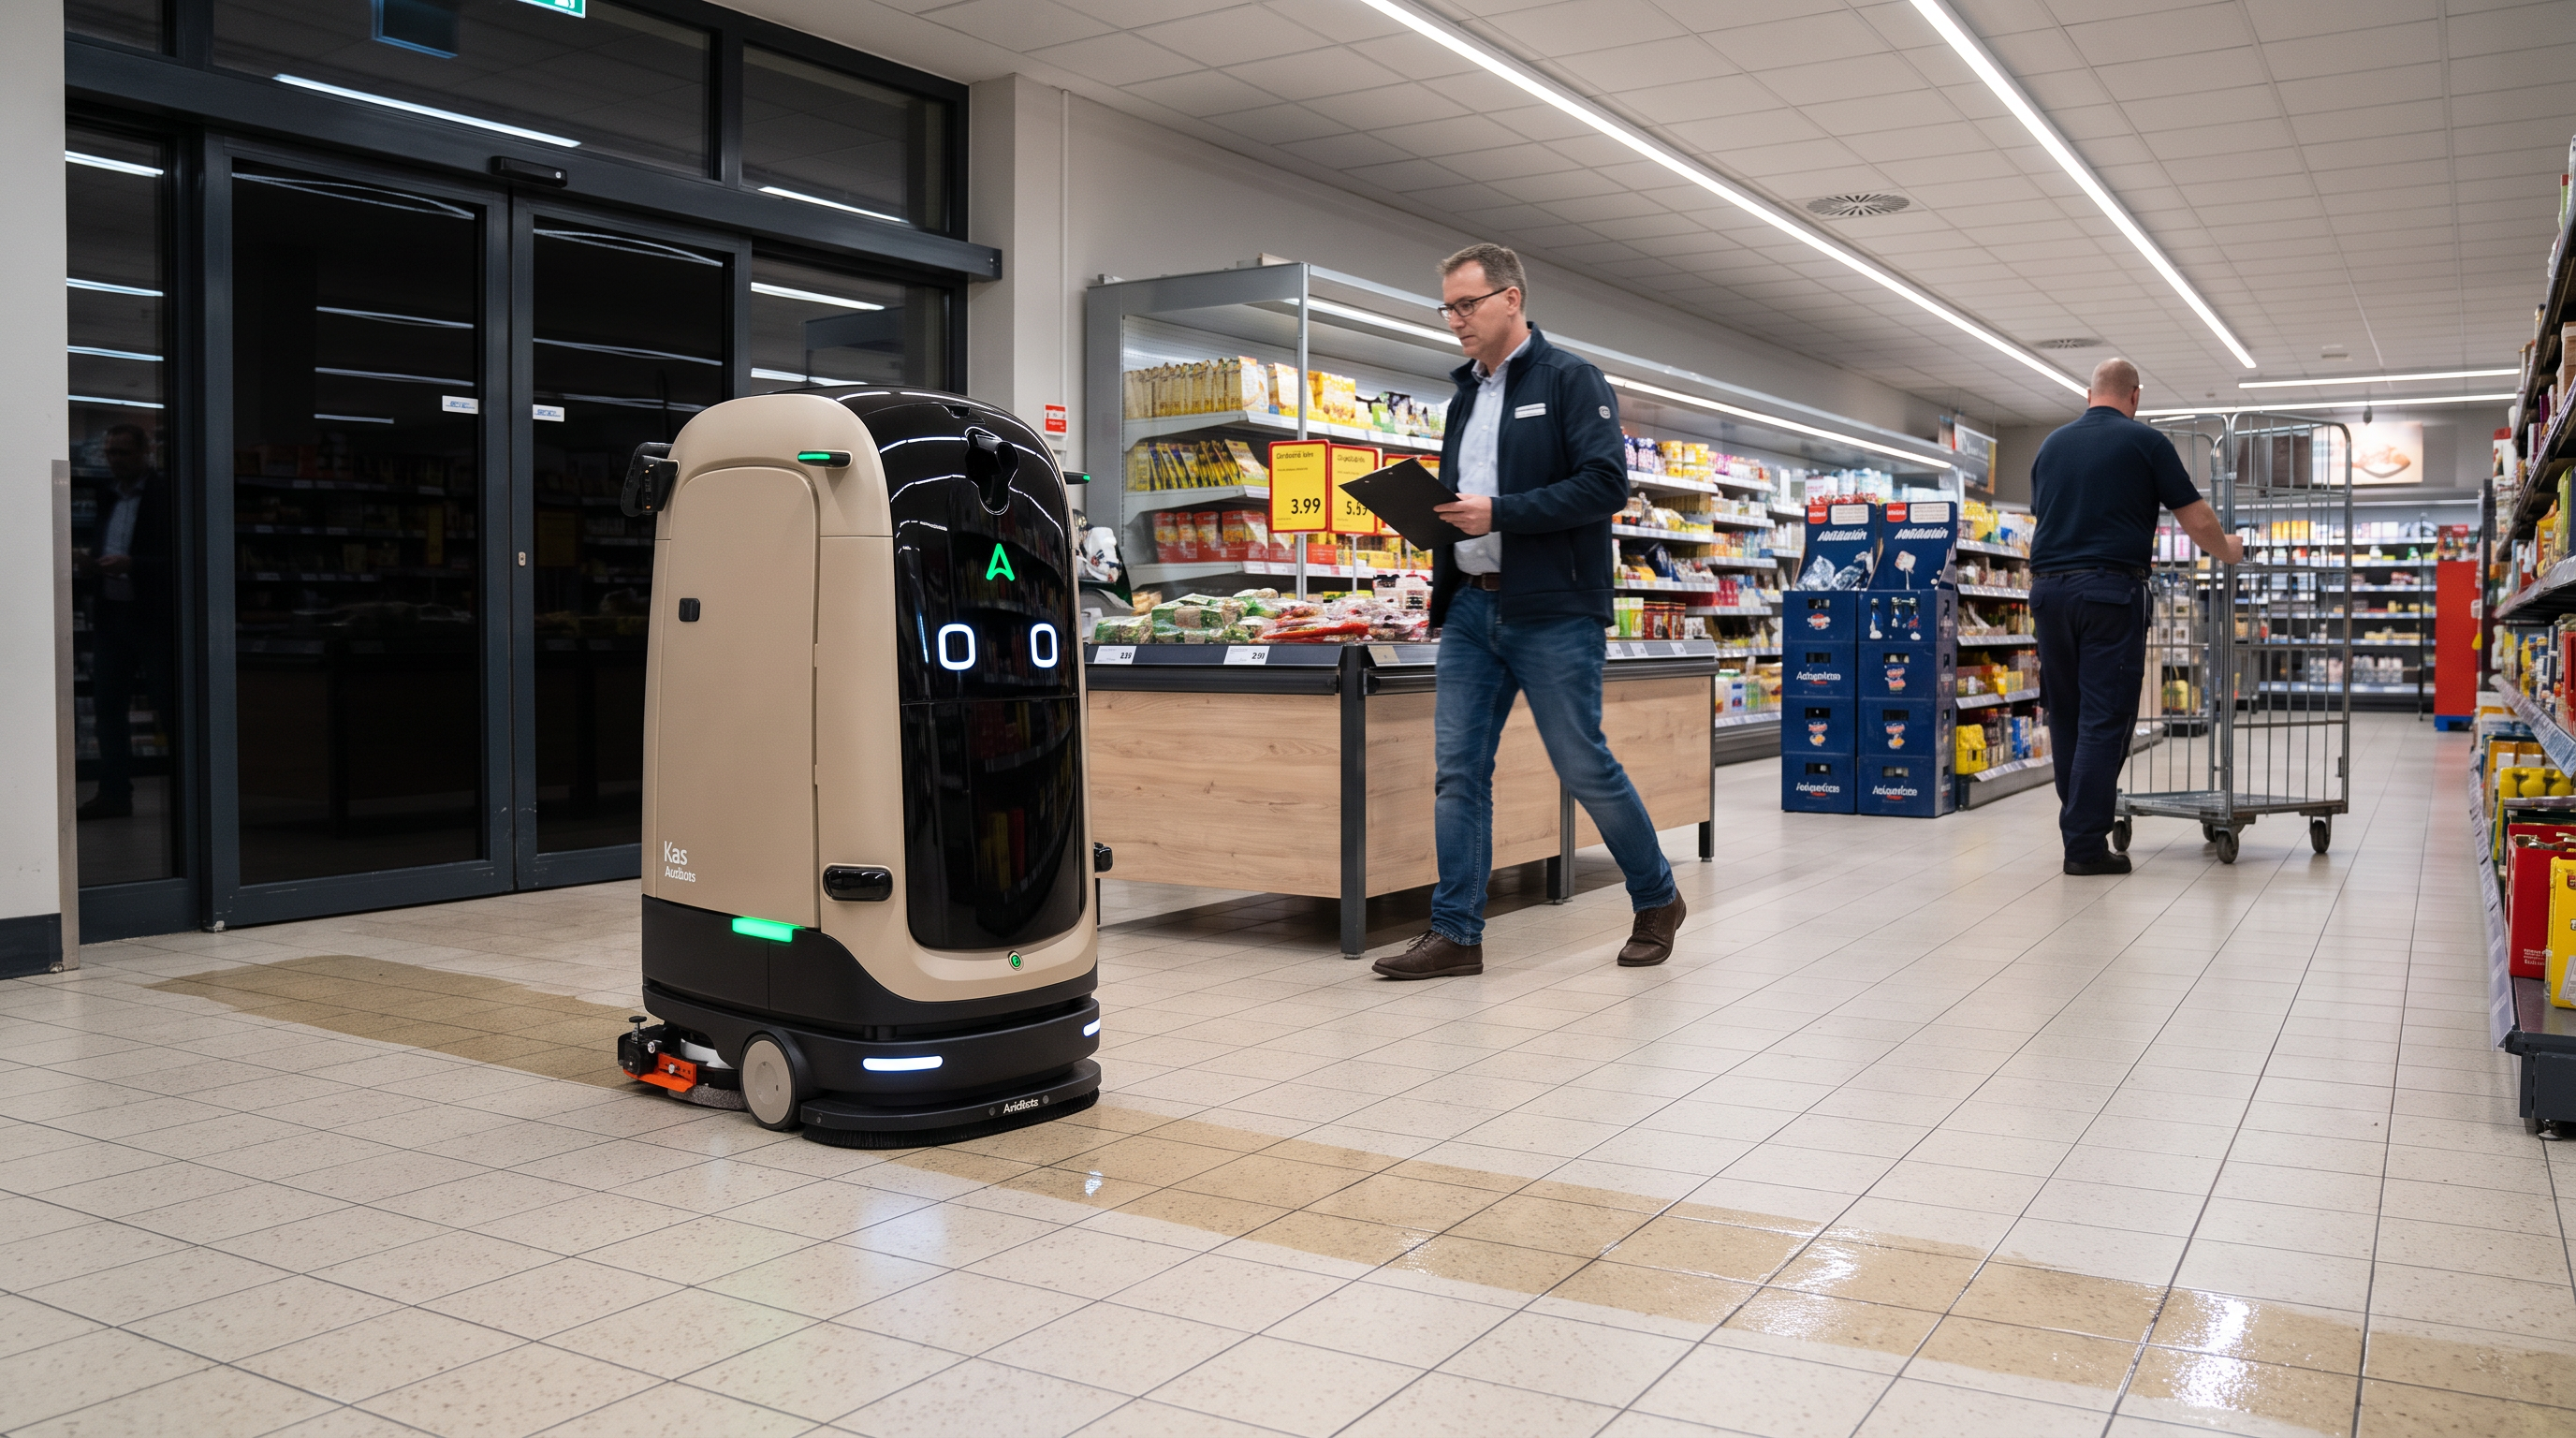
Es ist 21:15 Uhr, die Schiebetür ist verriegelt und der Objektleiter geht noch einmal die Aktionsfläche ab. Aus dem Reinigungsraum kommt der Kas, die Statusleuchten wechseln, während er in die erste Regalreihe einschwenkt. Hinter dem 630 mm Saugbalken bleibt ein nasser, gleichmäßiger Streifen, der in den Gängen nicht stehen bleibt, sondern abgezogen ist. Der Schließdienst stellt einen vergessenen Rollkorb aus dem Gang, damit die Route frei bleibt.
6 durchgerechnete
Einsätze des Avidbots Kas —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Lebensmitteleinzelhandel (Supermarkt/Discounter, Verkaufsfläche)Lebensmittelmarkt nach Ladenschluss: Regalreihen, Aktionsflächen, KassenfrontAutonomes Nassscheuern in engen Verkaufsreihen, wenn nach Ladenschluss wenig Verkehr ist. Passt insbesondere dort, wo Gangbreiten sicher über 1,05 m liegen und Wendeflächen mindestens 1,55 m hergeben. Nacharbeiten an Sockeln, unter Regalen und in sehr engen Zonen bleiben manuell.
Es ist 21:15 Uhr, die Schiebetür ist verriegelt und der Objektleiter geht noch einmal die Aktionsfläche ab. Aus dem Reinigungsraum kommt der Kas, die Statusleuchten wechseln, während er in die erste Regalreihe einschwenkt. Hinter dem 630 mm Saugbalken bleibt ein nasser, gleichmäßiger Streifen, der in den Gängen nicht stehen bleibt, sondern abgezogen ist. Der Schließdienst stellt einen vergessenen Rollkorb aus dem Gang, damit die Route frei bleibt.
Ausgangslage
Die Verkaufsfläche wird bislang manuell oder mit klassischer Scheuersaugmaschine gereinigt; das bindet Personal am Abend und ist in den schmalen Regalreihen fehleranfällig (ausgelassene Bahnen, Zeitdruck). Aktionsdisplays und Restware im Gang führen zu Umfahrungen und Unterbrechungen. Ziel ist eine reproduzierbare Grundreinigung der Hauptgänge, ohne jede Schicht neu zu improvisieren.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt lose Kartons, Rollkörbe und Preisschilderständer aus den Hauptgängen und kehrt groben Schmutz vor (damit die Pads nicht sofort zusetzen). Einlernen (einmalig): Der Objektleiter führt den Roboter durch die typischen Fahrgassen und markiert im System No-Go-Zonen (z. B. enge Kasseninseln, Lagerzugang mit Stufe). Täglicher Zyklus: Im Reinigungsraum wird der 45 L Lösungstank gefüllt und der 46 L Recovery-Tank kontrolliert; dann startet der Kas die geplante Route. Während der Fahrt weicht er Hindernissen in Echtzeit aus (Autonomieplattform mit 2D/3D-Infrarotsensorik und RGB-Sensoren), stoppt bei blockierten Gängen und wartet auf Freigabe. Nach jeder Teilfläche erfolgt bei Bedarf ein kurzer Boxenstopp zum Entleeren/Neu-Befüllen; danach setzt er die Route fort. Ecken/Kanten: Sockelbereiche, Unterfahrten unter Regalen und sehr enge Zonen werden nach dem Roboterlauf mit Handgerät/Mopp nachgezogen. Störungen: Bei dauerhaft versperrten Gängen wird der Abschnitt übersprungen und im nächsten Lauf erneut geplant; der Objektleiter passt anschließend die Route im Command Center an (z. B. alternative Fahrgasse).
Warum dieses Gerät hier passt
Die 674 mm Maschinenbreite und die dokumentierte Ganggängigkeit von 1,05 m passen zu typischen Verkaufsreihen, sofern diese real frei gehalten werden. Die U-Turn-Breite von 1,55 m ist relevant an Gangenden und Quergängen; bei ausreichenden Wendeflächen kann der Roboter ohne Rangieren drehen. Mit 552 mm Schrubbpfad und einer praktischen Produktivität von 500–1.000 m²/h ist die Maschine auf wiederkehrende, mittelgroße Abendflächen ausgelegt. Für die Grundreinigung auf glatten Hartböden ist der Pad-Anpressdruck bis 36 kg (nominal) nutzbar; die Pads drehen bis 400 RPM.
Die Rechnung
Fläche (Annahme) 2.400 m² bei praktischer Produktivität 1.000 m²/h (Datenblatt: 500–1.000 m²/h) ≈ 2,4 h reine Reinigungszeit. Tanklogik: Wenn man die Herstellerangabe aus der Produktbeschreibung nutzt (≈ 1.000 m² pro Tankfüllung bei ≈ 1.000 m²/h), dann 2.400 m² / 1.000 m² ≈ 2,4 → geplant 3 Tankzyklen (2 Nachfüll-/Entleer-Stopps). Batterielaufzeit bis 4 h (Datenblatt) deckt 2,4 h ohne Batteriewechsel ab.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn freie Gangbreiten unter 1,05 m fallen (z. B. durch enge Regalaufbauten oder dauerhaft abgestellte Displays), ist die autonome Durchfahrt nicht zuverlässig möglich.
Wenn Wendeflächen am Gangende unter 1,55 m liegen (enge Kasseninseln, zugestellte Quergänge), entstehen Abbrüche oder es braucht manuelles Umsetzen.
Wenn relevante Flächen nur über Stufen/Absätze erreichbar sind, kann Kas diese Zonen nicht selbständig anfahren; es bleibt dann bei Teilautomation.
Getroffene Annahmen
Uhrzeit in der Szene: 21:15.
Zu reinigende Verkaufsfläche: 2.400 m².
Tankreichweite als Planungswert: ca. 1.000 m² pro Tankfüllung (aus Herstellerbeschreibung: 1.000 m²/h mit einer Tankfüllung).
Gesundheitswesen (Krankenhaus, Innenflure/Wartebereiche)Krankenhaus-Bettenhaus nachts: Flure, Wartezonen, StationskreuzungenGeeignet für die nächtliche Grundreinigung von Fluren und Wartebereichen, wenn die Wege frei sind und der Betrieb möglichst wenig Personal binden soll. Bei größeren Flurflächen ist wegen bis zu 4 h Batterielaufzeit mit Batteriewechsel und Tankstopps zu planen. Patientenzimmer und stark möblierte Bereiche bleiben typischerweise manuell.
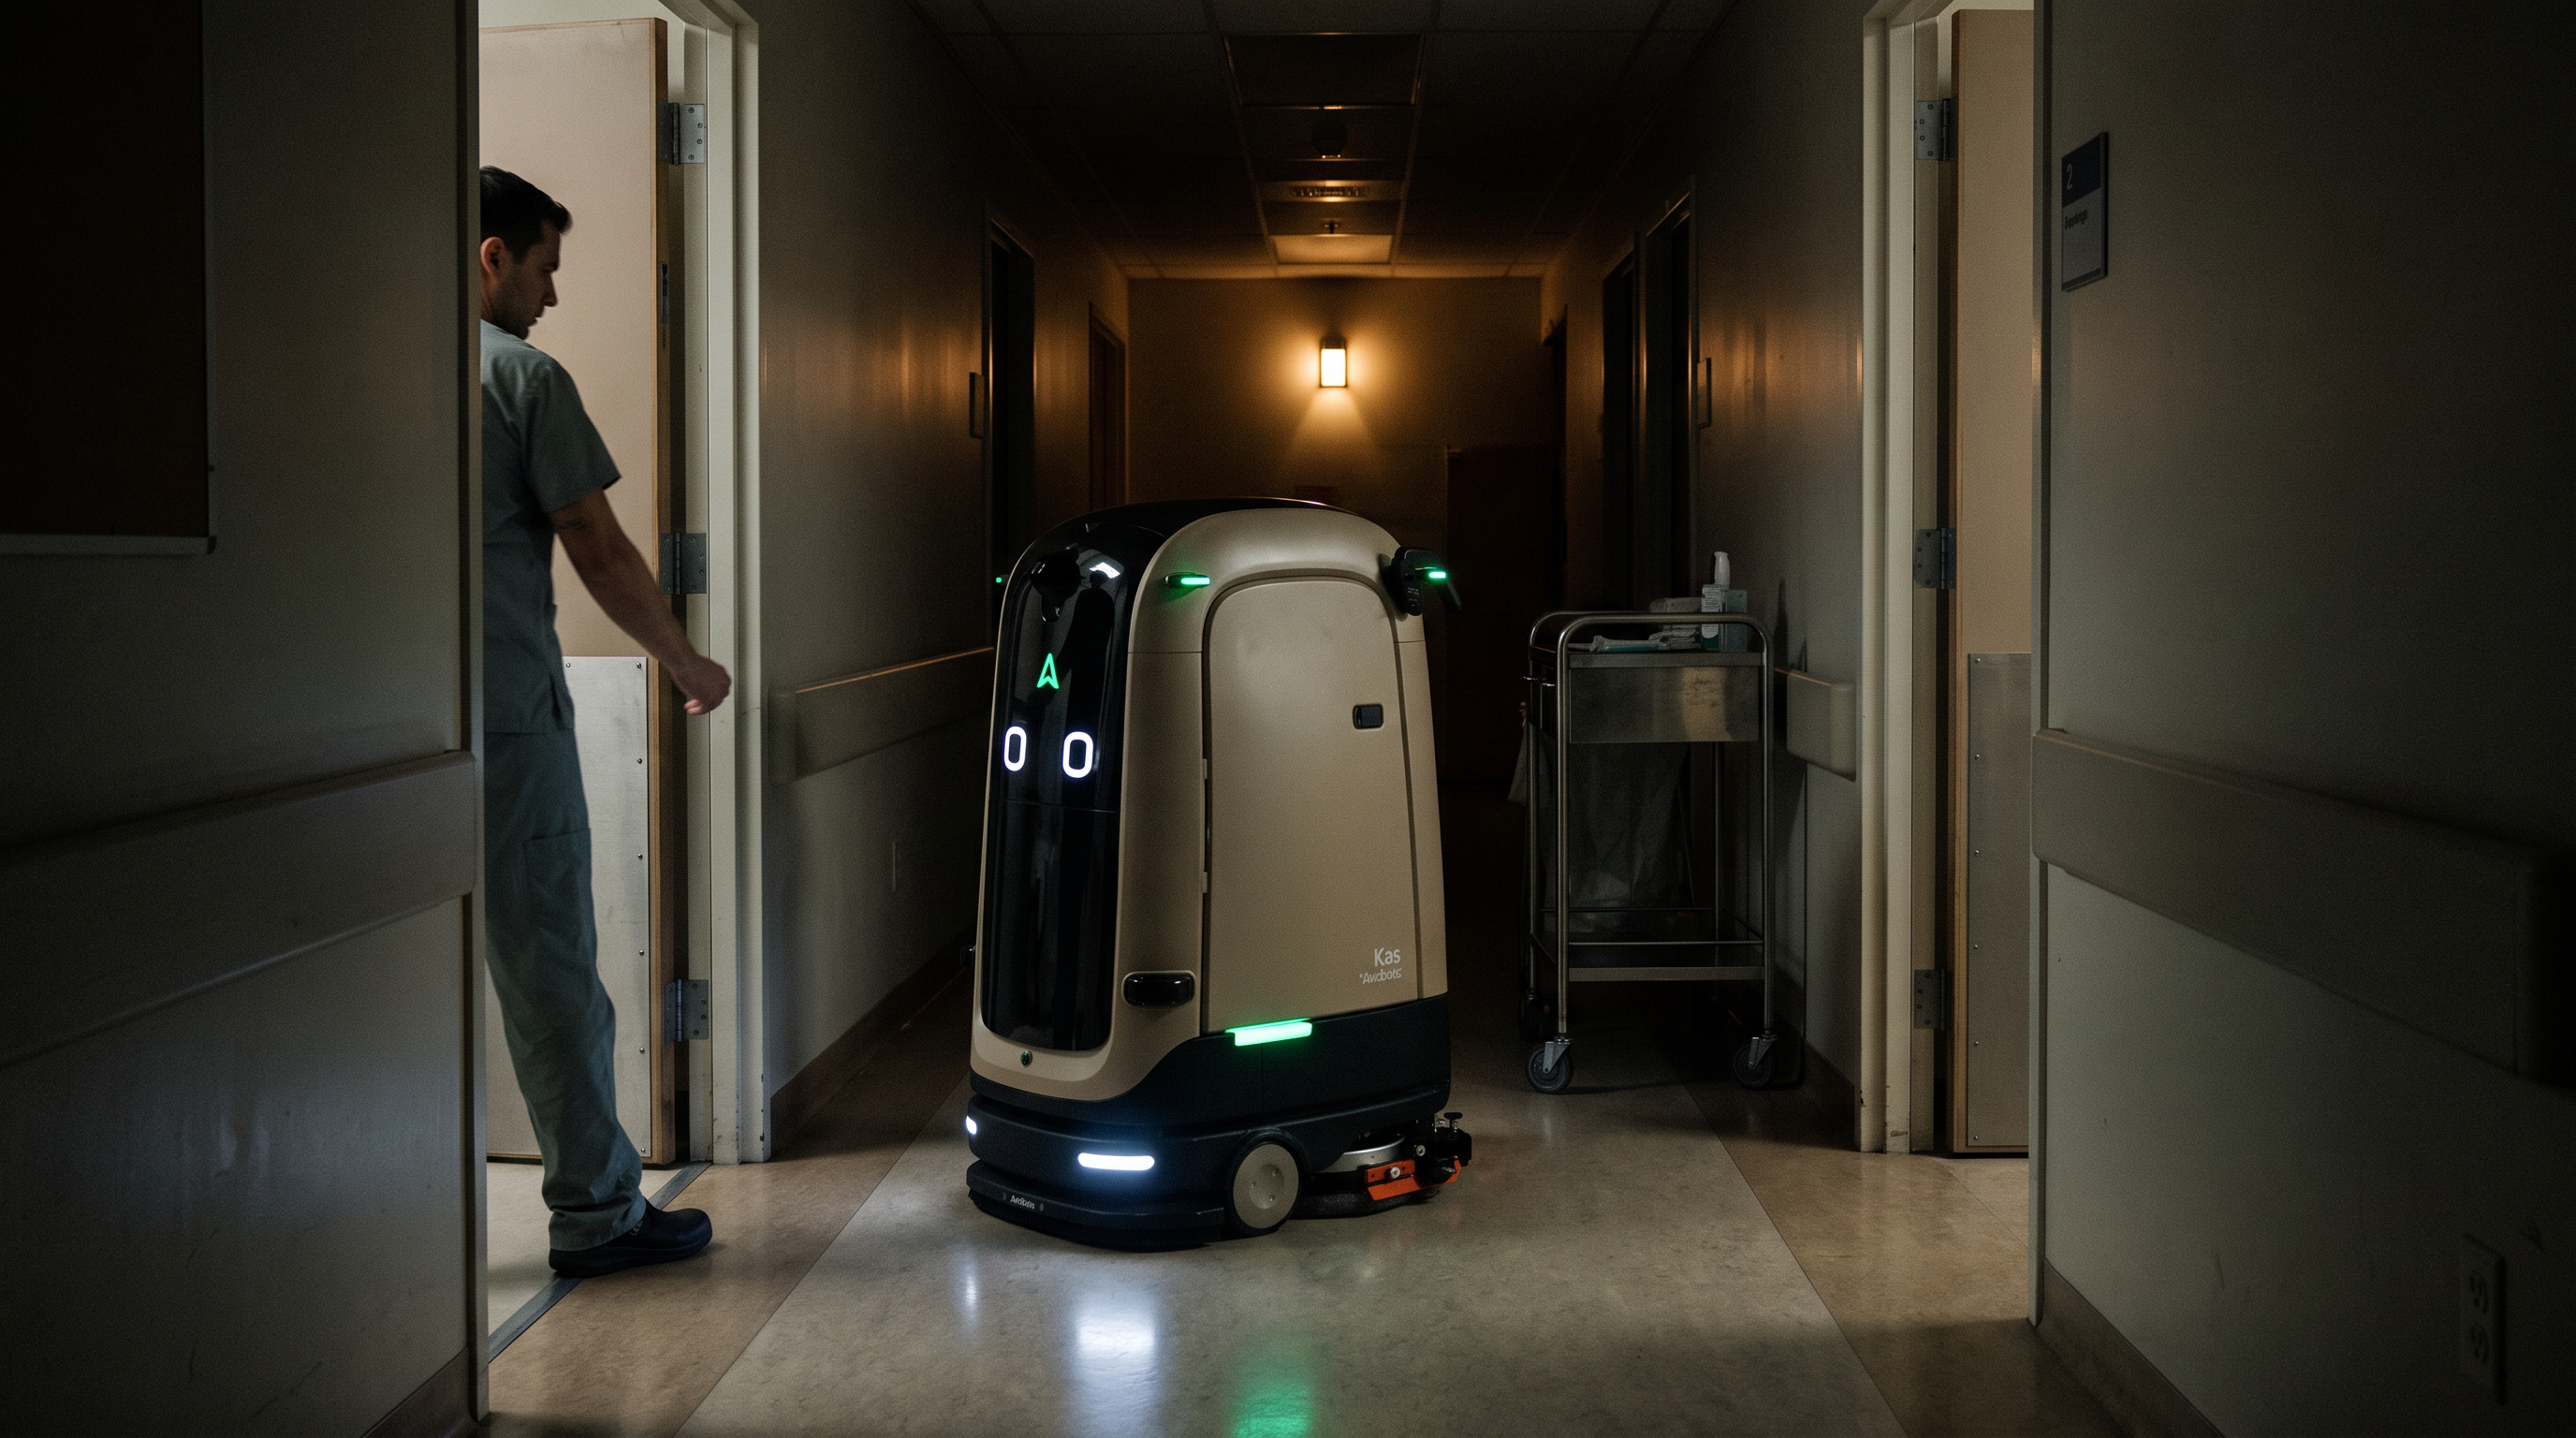
Es ist 02:40 Uhr, die Stationsküche ist dunkel, nur das Putzlicht am Ende des Flurs brennt. Der Kas fährt mit eingeschaltetem Frontlicht an einem Pflegewagen vorbei und hält kurz an, weil eine Tür einen Spalt in den Gang ragt. Der Springer der Nachtwache zieht die Tür zurück, der Roboter setzt die Bahn fort. An der Kreuzung dreht er innerhalb der 1,55 m U-Turn-Breite in den nächsten Flur.
Ausgangslage
Die Reinigung der Flure erfolgt in einem engen Zeitfenster mit wechselnder Belegung durch Wagen, Stühle und punktuelle Hindernisse. Manuell geführte Maschinen erfordern dauerhaftes Personal und führen bei Unterbrechungen zu inkonsistenten Bahnen. Zusätzlich sollen planbare Reinigungsabschnitte entstehen, die sich pro Nacht wiederholen lassen.
So läuft der Einsatz
Vorbereitung: Die Nachtorganisation stellt mobile Wagen in Nischen, entfernt einzelne Stühle aus Engstellen und sorgt für freie Kreuzungen. Einlernen (einmalig): Der Objektleiter kartiert die Hauptflure und Wartezonen und definiert No-Go-Zonen (z. B. Türbereiche, die nachts häufig offenstehen). Täglicher Zyklus: Vor dem Start wird der 45 L Lösungstank gefüllt und der 46 L Recovery-Tank geleert; anschließend wird die Route für Flurabschnitte gestartet, die nachts frei sind. Während des Betriebs überwacht die Haustechnik den Status aus der Ferne (Command Center) und reagiert nur bei Stopps (blockierter Gang, Abbruch an einer dauerhaft offenen Tür). Tankstopps: Bei größeren Gesamtflächen wird der Roboter zwischen Abschnitten zum Reinigungsraum zurückgenommen, um zu entleeren und nachzufüllen. Batteriemanagement: Wenn die geplante Gesamtzeit über die typische Laufzeit hinausgeht, wird die Batterie (wechselbar) zwischen zwei Abschnitten getauscht, statt den Lauf abzubrechen. Ecken/Kanten: Nischen, Türlaibungen und der Bereich direkt an Sockelleisten werden nach dem Roboterlauf vom Reinigungspersonal nachgearbeitet.
Warum dieses Gerät hier passt
Die Ganggängigkeit von 1,05 m passt zu Fluren, sofern diese organisatorisch freigehalten werden. Die Sensorik (2D/3D-Infrarot-Lidar, Cliff-Sensoren, RGB-Sensoren) unterstützt das sichere Anhalten und Umfahren von Wagen und Möbeln im Nachtbetrieb. Für den Betrieb ist die typische Batterielaufzeit bis 4 h (Datenblatt) planungsrelevant; durch wechselbare Batterien kann der Lauf in mehreren Abschnitten fortgesetzt werden. Die praktische Produktivität von 500–1.000 m²/h erlaubt Flurflächen im Bereich mehrerer Tausend Quadratmeter pro Nacht, wenn Tank- und Batteriestopps eingeplant sind.
Die Rechnung
Fläche (Annahme) 3.600 m² bei einer real angesetzten praktischen Produktivität von 700 m²/h (innerhalb Datenblatt 500–1.000 m²/h) ≈ 3.600 / 700 ≈ 5,14 h. Das liegt über der typischen Batterielaufzeit bis 4 h (Datenblatt) → mindestens 1 Batteriewechsel einplanen. Tanklogik mit Planungswert 1.000 m² pro Füllung (aus Herstellerbeschreibung): 3.600 / 1.000 ≈ 3,6 → 4 Tankzyklen (3 Entleer-/Nachfüll-Stopps).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Gesamtfläche pro Nacht so groß ist, dass auch mit Batteriewechseln die verfügbare Zeit nicht reicht, ist ein einzelnes Gerät (500–1.000 m²/h, bis 4 h pro Batterie) nicht ausreichend.
Wenn Flure regelmäßig unter 1,05 m verengt sind (dauerhaft abgestellte Betten, Wagenkolonnen), kommt es zu häufigen Stopps und geringer realer Leistung.
Wenn relevante Bereiche nur über Rampen mit mehr als 3 % Gefälle erreichbar sind, darf dort nicht geschrubbt werden (max. 3 % laut Datenblatt).
Getroffene Annahmen
Uhrzeit in der Szene: 02:40.
Zu reinigende Flur- und Warteflächen gesamt: 3.600 m².
Reale praktische Produktivität in diesem Umfeld: 700 m²/h (innerhalb der Datenblatt-Spanne 500–1.000 m²/h).
Tankreichweite als Planungswert: ca. 1.000 m² pro Tankfüllung (aus Herstellerbeschreibung: 1.000 m²/h mit einer Tankfüllung).
Veranstaltungsflächen (Messehalle/Mehrzweckhalle, Hartboden)Messe-/Eventhalle nach Abbau: großflächige Bahnen mit vielen TankzyklenEinsetzbar für wiederkehrende, große Hallenflächen, wenn ausreichend Zeit über Nacht vorhanden ist und Service-Stopps (Tanks, ggf. Batteriewechsel) organisatorisch sauber gelöst werden. Die Leistung von 500–1.000 m²/h ist für sehr große Hallenflächen eher ein Planungs- als ein Sprint-Thema. Für kurze Turnarounds kann ein einzelner Roboter zu langsam sein.
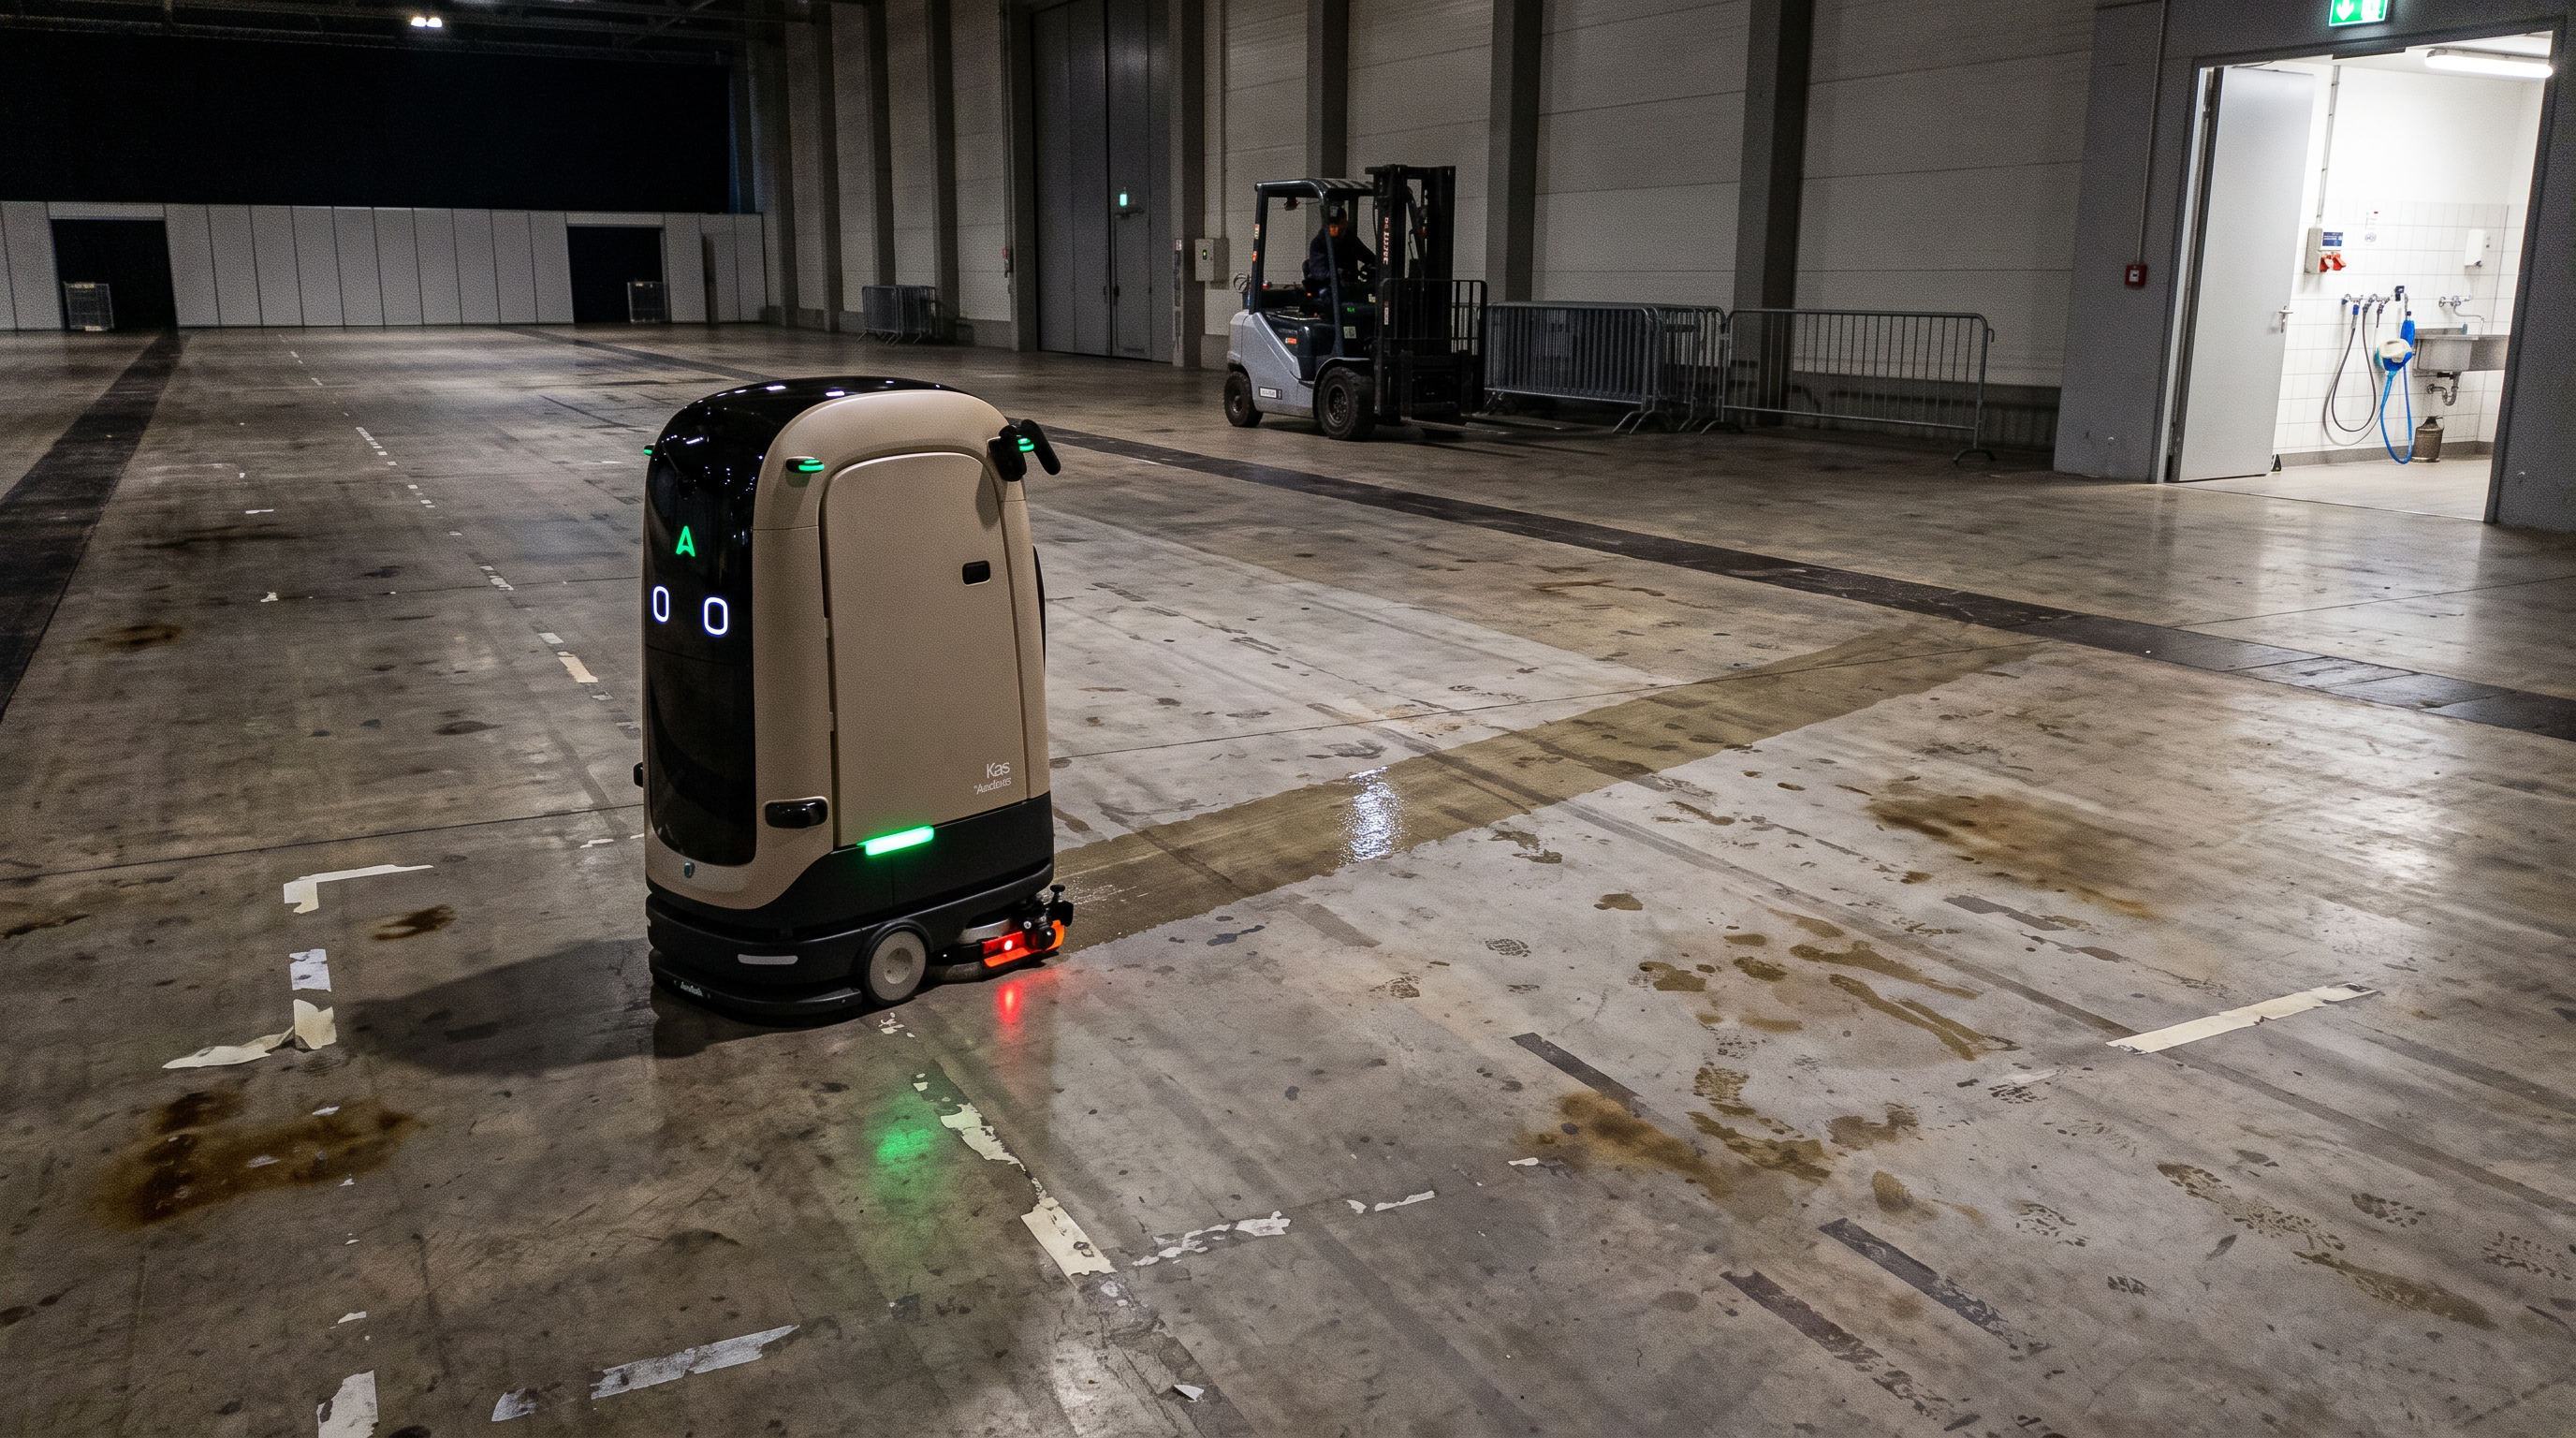
Es ist 23:30 Uhr, der Hallenboden ist wieder frei, nur Klebebandreste und Fußspuren zeichnen Laufwege nach. Der Objektleiter startet den Kas am Rand der Halle, die Pads laufen an und der Roboter zieht die erste lange Bahn. Nach einigen Bahnen blinkt der Statuswechsel für den Service-Stopp; im Reinigungsraum wartet bereits der Wasseranschluss. Während der Abzieher die Bahn trockener hinterlässt, fährt nebenan noch ein Stapler die letzten Gitter ab.
Ausgangslage
Nach Events bleibt eine große, offene Fläche mit typischen Verschmutzungen (Abrieb, Laufspuren, Klebereste). Manuelle Reinigung bindet mehrere Personen und ist in der Nacht nach dem Abbau oft schwer zu staffen. Gesucht wird ein wiederholbarer Prozess, der große Bahnen autonom abfährt, während Personal parallel andere Aufgaben erledigt (Abbaukontrolle, Müll, Randzonen).
So läuft der Einsatz
Vorbereitung: Das Hallenteam entfernt grobe Teile und kehrt die Fläche vor, damit Pads und Saugbalken nicht durch Splitter belastet werden. Einlernen (einmalig): Der Objektleiter kartiert die Halle als offene Zone und legt Sperrflächen für Bühnenzufahrten oder Bereiche mit Bodenschäden fest. Täglicher Zyklus nach Event: Lösungstank (45 L) füllen, Recovery-Tank (46 L) leeren, Route starten. Der Kas fährt systematische Bahnen; Hindernisse (Restmaterial, Hubwagen) werden erkannt und umfahren oder führen zum Stopp, bis der Weg frei ist. Service-Stopps: Bei großen Flächen wird der Roboter in festgelegten Intervallen in den Reinigungsraum geholt, Recovery-Tank entleert, Lösung nachgefüllt und der Saugbalken kontrolliert. Batterien: Wenn der Lauf deutlich länger als die typische Laufzeit bis 4 h ist, wird die Batterie zwischen zwei Service-Stopps gewechselt, um ohne lange Ladepause weiterzufahren. Ecken/Kanten: Randstreifen an Wänden, unter Tribünen oder in Nischen werden nach dem Roboterlauf manuell nachgearbeitet.
Warum dieses Gerät hier passt
Die theoretische Leistung ist zwar höher, aber für die Planung zählt die praktische Produktivität von 500–1.000 m²/h (Datenblatt) in offenen Flächen. Die 552 mm Arbeitsbreite eignet sich für lange, gleichmäßige Bahnen, und der 630 mm Saugbalken unterstützt das Abziehen der Lösung. Durch wechselbare Batterien (typisch bis 4 h Laufzeit, Datenblatt) kann die Reinigung über eine lange Nacht in Etappen fortgesetzt werden. Die Navigation mit Avidbots Autonomy ist in offenen Flächen gut kontrollierbar, solange Service-Stopps strukturiert sind.
Die Rechnung
Fläche (Annahme) 8.500 m² bei 1.000 m²/h praktischer Produktivität (Datenblatt: 500–1.000 m²/h) ≈ 8,5 h. Batterieseitig: 8,5 h / 4 h typische Laufzeit pro Batterie (Datenblatt) ≈ 2,125 → es werden 3 Batterie-Intervalle benötigt (2 Batteriewechsel). Tanklogik mit Planungswert 1.000 m² pro Tankfüllung (aus Herstellerbeschreibung): 8.500 / 1.000 ≈ 8,5 → 9 Tankzyklen (8 Entleer-/Nachfüll-Stopps).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Halle in wenigen Stunden wieder nutzbar sein muss, ist ein einzelner Roboter mit 500–1.000 m²/h praktisch zu langsam; dann braucht es zusätzliche Geräte oder größere Maschinenbreiten.
Wenn kein naher Wasser- und Entsorgungspunkt verfügbar ist, werden die vielen Tankstopps (45 L/46 L Tanks) zum Engpass.
Wenn im Hallenbereich Rampen oder Übergänge mit mehr als 3 % Gefälle geschrubbt werden müssen, ist das außerhalb der Spezifikation (max. 3 % laut Datenblatt).
Getroffene Annahmen
Uhrzeit in der Szene: 23:30.
Zu reinigende Hallenfläche: 8.500 m².
Tankreichweite als Planungswert: ca. 1.000 m² pro Tankfüllung (aus Herstellerbeschreibung: 1.000 m²/h mit einer Tankfüllung).
Logistik/Distribution (Kommissionierlager, Hartboden zwischen Regalen)Logistikzentrum Kommissionierung: schmale Gänge, definierte WendeköpfePasst in Kommissionierbereiche, wenn die Gangbreiten wirklich mindestens 1,05 m frei sind und an den Gangenden Wendeflächen von 1,55 m zur Verfügung stehen. In schmalen Regalgängen ist die Geometrie (Durchfahrt und U-Turn) der entscheidende Check vor der Anschaffung. Bei häufig blockierten Gängen sinkt die reale Flächenleistung deutlich.
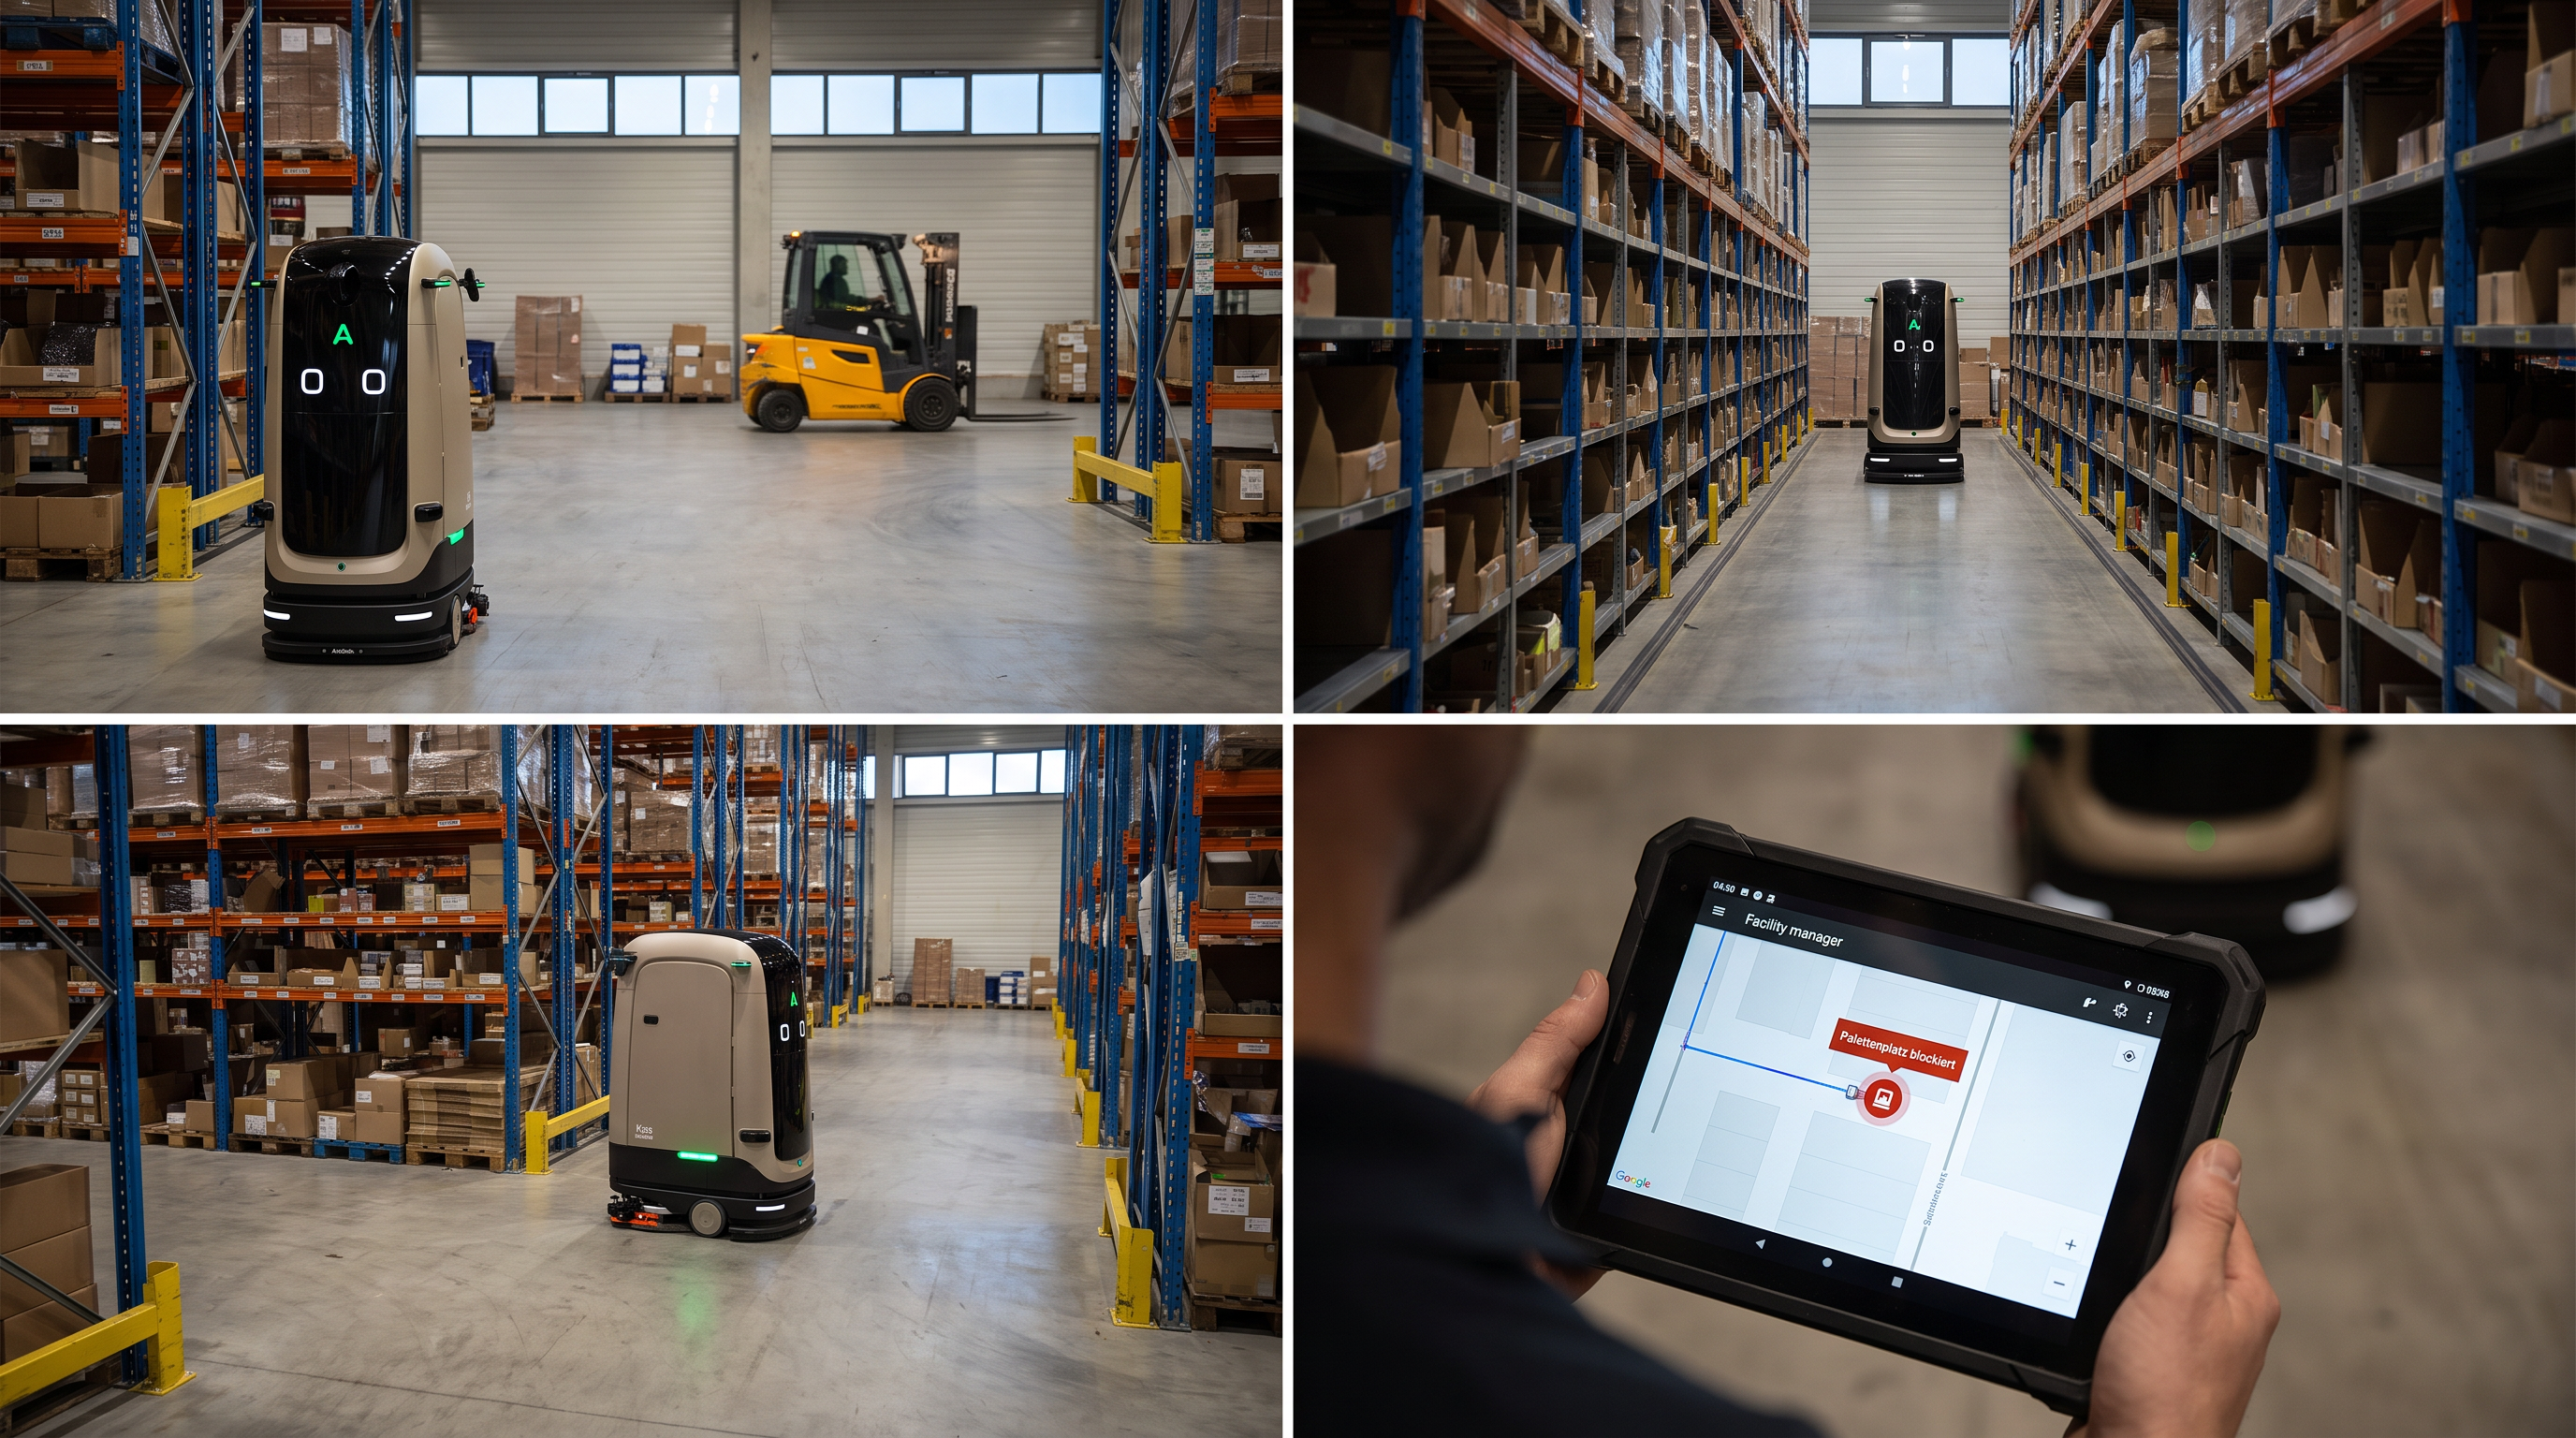
Es ist 04:50 Uhr, die Frühschicht ist noch nicht auf der Fläche, nur ein Stapler fährt im Quergang. Der Kas steht am Anfang der ersten Regalzeile, richtet sich aus und fährt in den schmalen Gang ein. Am Gangende stoppt er kurz, setzt den U-Turn an und dreht im vorgesehenen Wendebereich. Auf dem Tablet des Objektleiters erscheint der Hinweis, dass ein Palettenplatz im nächsten Gang noch belegt ist.
Ausgangslage
Die Reinigung wird häufig in Randzeiten durchgeführt, weil tagsüber Stapler- und Fußgängerverkehr die Gänge blockiert. Manuell geführte Maschinen sind in den schmalen Regalzeilen schwer zu manövrieren und führen zu Rangieraufwand an den Gangenden. Gewünscht ist eine autonome Grundreinigung der Kommissioniergassen, ohne dass eine Person ständig im Gang mitläuft.
So läuft der Einsatz
Vorbereitung: Vor dem Lauf werden die zu reinigenden Gänge als frei gemeldet (Paletten in die Stellplätze, keine Folienreste im Fahrbereich). Einlernen (einmalig): Der Objektleiter fährt die Hauptgänge ab, definiert Quergänge als Wendezonen und sperrt Gefahrenbereiche (z. B. Ladezonen). Täglicher Zyklus: Lösungstank füllen (45 L), Recovery-Tank prüfen (46 L), Route starten. Der Roboter fährt Gang für Gang ab und nutzt die Quergänge am Ende als Wendeplatz; bei blockiertem Gang stoppt er und fordert Freigabe, statt „durchzudrücken“. Personalrolle: Die Frühschicht räumt nur die wenigen Ausreißer (Paletten quer), danach läuft der Roboter selbständig weiter; parallel kann Personal Wareneingang/Entsorgung erledigen. Ecken/Kanten: Unter Regalüberständen, an Rammschutzleisten und in sehr engen Kopfbereichen wird nachgearbeitet. Störungen: Bei wiederkehrenden Blockaden werden betroffene Gänge aus der Route genommen oder zeitlich anders geplant.
Warum dieses Gerät hier passt
Die Spezifikationen zur Navigation sind hier der zentrale Fit: Aisle pass-through 1,05 m und U-turn 1,55 m (Datenblatt). Mit 674 mm Maschinenbreite bleibt in einem 1,05 m Gang eine definierte Reserve für Toleranzen. Die praktische Produktivität von 500–1.000 m²/h (Datenblatt) ist in Regalgängen stark davon abhängig, wie oft angehalten oder umfahren werden muss; die Autonomieplattform unterstützt das sichere Stoppen/Umfahren über Sensorik. Für längere Reinigungsfenster kann die typische Batterielaufzeit bis 4 h (Datenblatt) durch Batteriewechsel verlängert werden.
Die Rechnung
Geometrie-Check (Annahmen zur Lagergeometrie): Gangbreite 1,10 m vs. Spezifikation 1,05 m → 1,10 - 1,05 = 0,05 m Reserve. Quergang/Wendekopf 1,60 m vs. U-Turn-Spezifikation 1,55 m → 1,60 - 1,55 = 0,05 m Reserve. Zeit-Check als Plausibilität: Fläche (Annahme) 2.800 m² bei 500 m²/h (untere Grenze der praktischen Produktivität, Datenblatt) ≈ 5,6 h → über 4 h typischer Batterielaufzeit (Datenblatt), daher mindestens 1 Batteriewechsel einplanen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Gangbreiten real unter 1,05 m liegen (z. B. durch herausragende Ware, Rammschutz, dauerhaft überstehende Paletten), ist die autonome Durchfahrt nicht spezifikationskonform.
Wenn an den Gangenden keine 1,55 m Wendezonen verfügbar sind, muss der Roboter rangieren oder umkehren, was zu Abbrüchen und Zeitverlust führt.
Wenn die Gänge während der Reinigung regelmäßig dynamisch blockiert werden (Kommissionierung läuft parallel), wird die praktische Produktivität (500–1.000 m²/h) in Richtung Untergrenze gedrückt und der Nutzen sinkt.
Getroffene Annahmen
Uhrzeit in der Szene: 04:50.
Gangbreite im Kommissionierbereich: 1,10 m.
Quergang/Wendekopf-Breite an den Gangenden: 1,60 m.
Zu reinigende Fläche (nur ausgewählte Gänge/Quergänge): 2.800 m².
Büro/Verwaltung (mehrere Etagen, Innenflure und Eingangsbereich)Mehrstöckiges Büro-/Behördengebäude: Aufzug, Flure, FoyerGeeignet für Büro- und Verwaltungsflächen, wenn Aufzug und Türen die 266 kg Gesamtgewicht sowie die 674 mm Breite sicher aufnehmen und die Flure mindestens 1,05 m frei sind. Die autonome Grundreinigung entlastet die Frühreinigung, während diese parallel Sanitär- und Detailarbeiten erledigt. Schwellen, Türmattenzonen und sehr enge Teeküchen bleiben typische Randthemen.
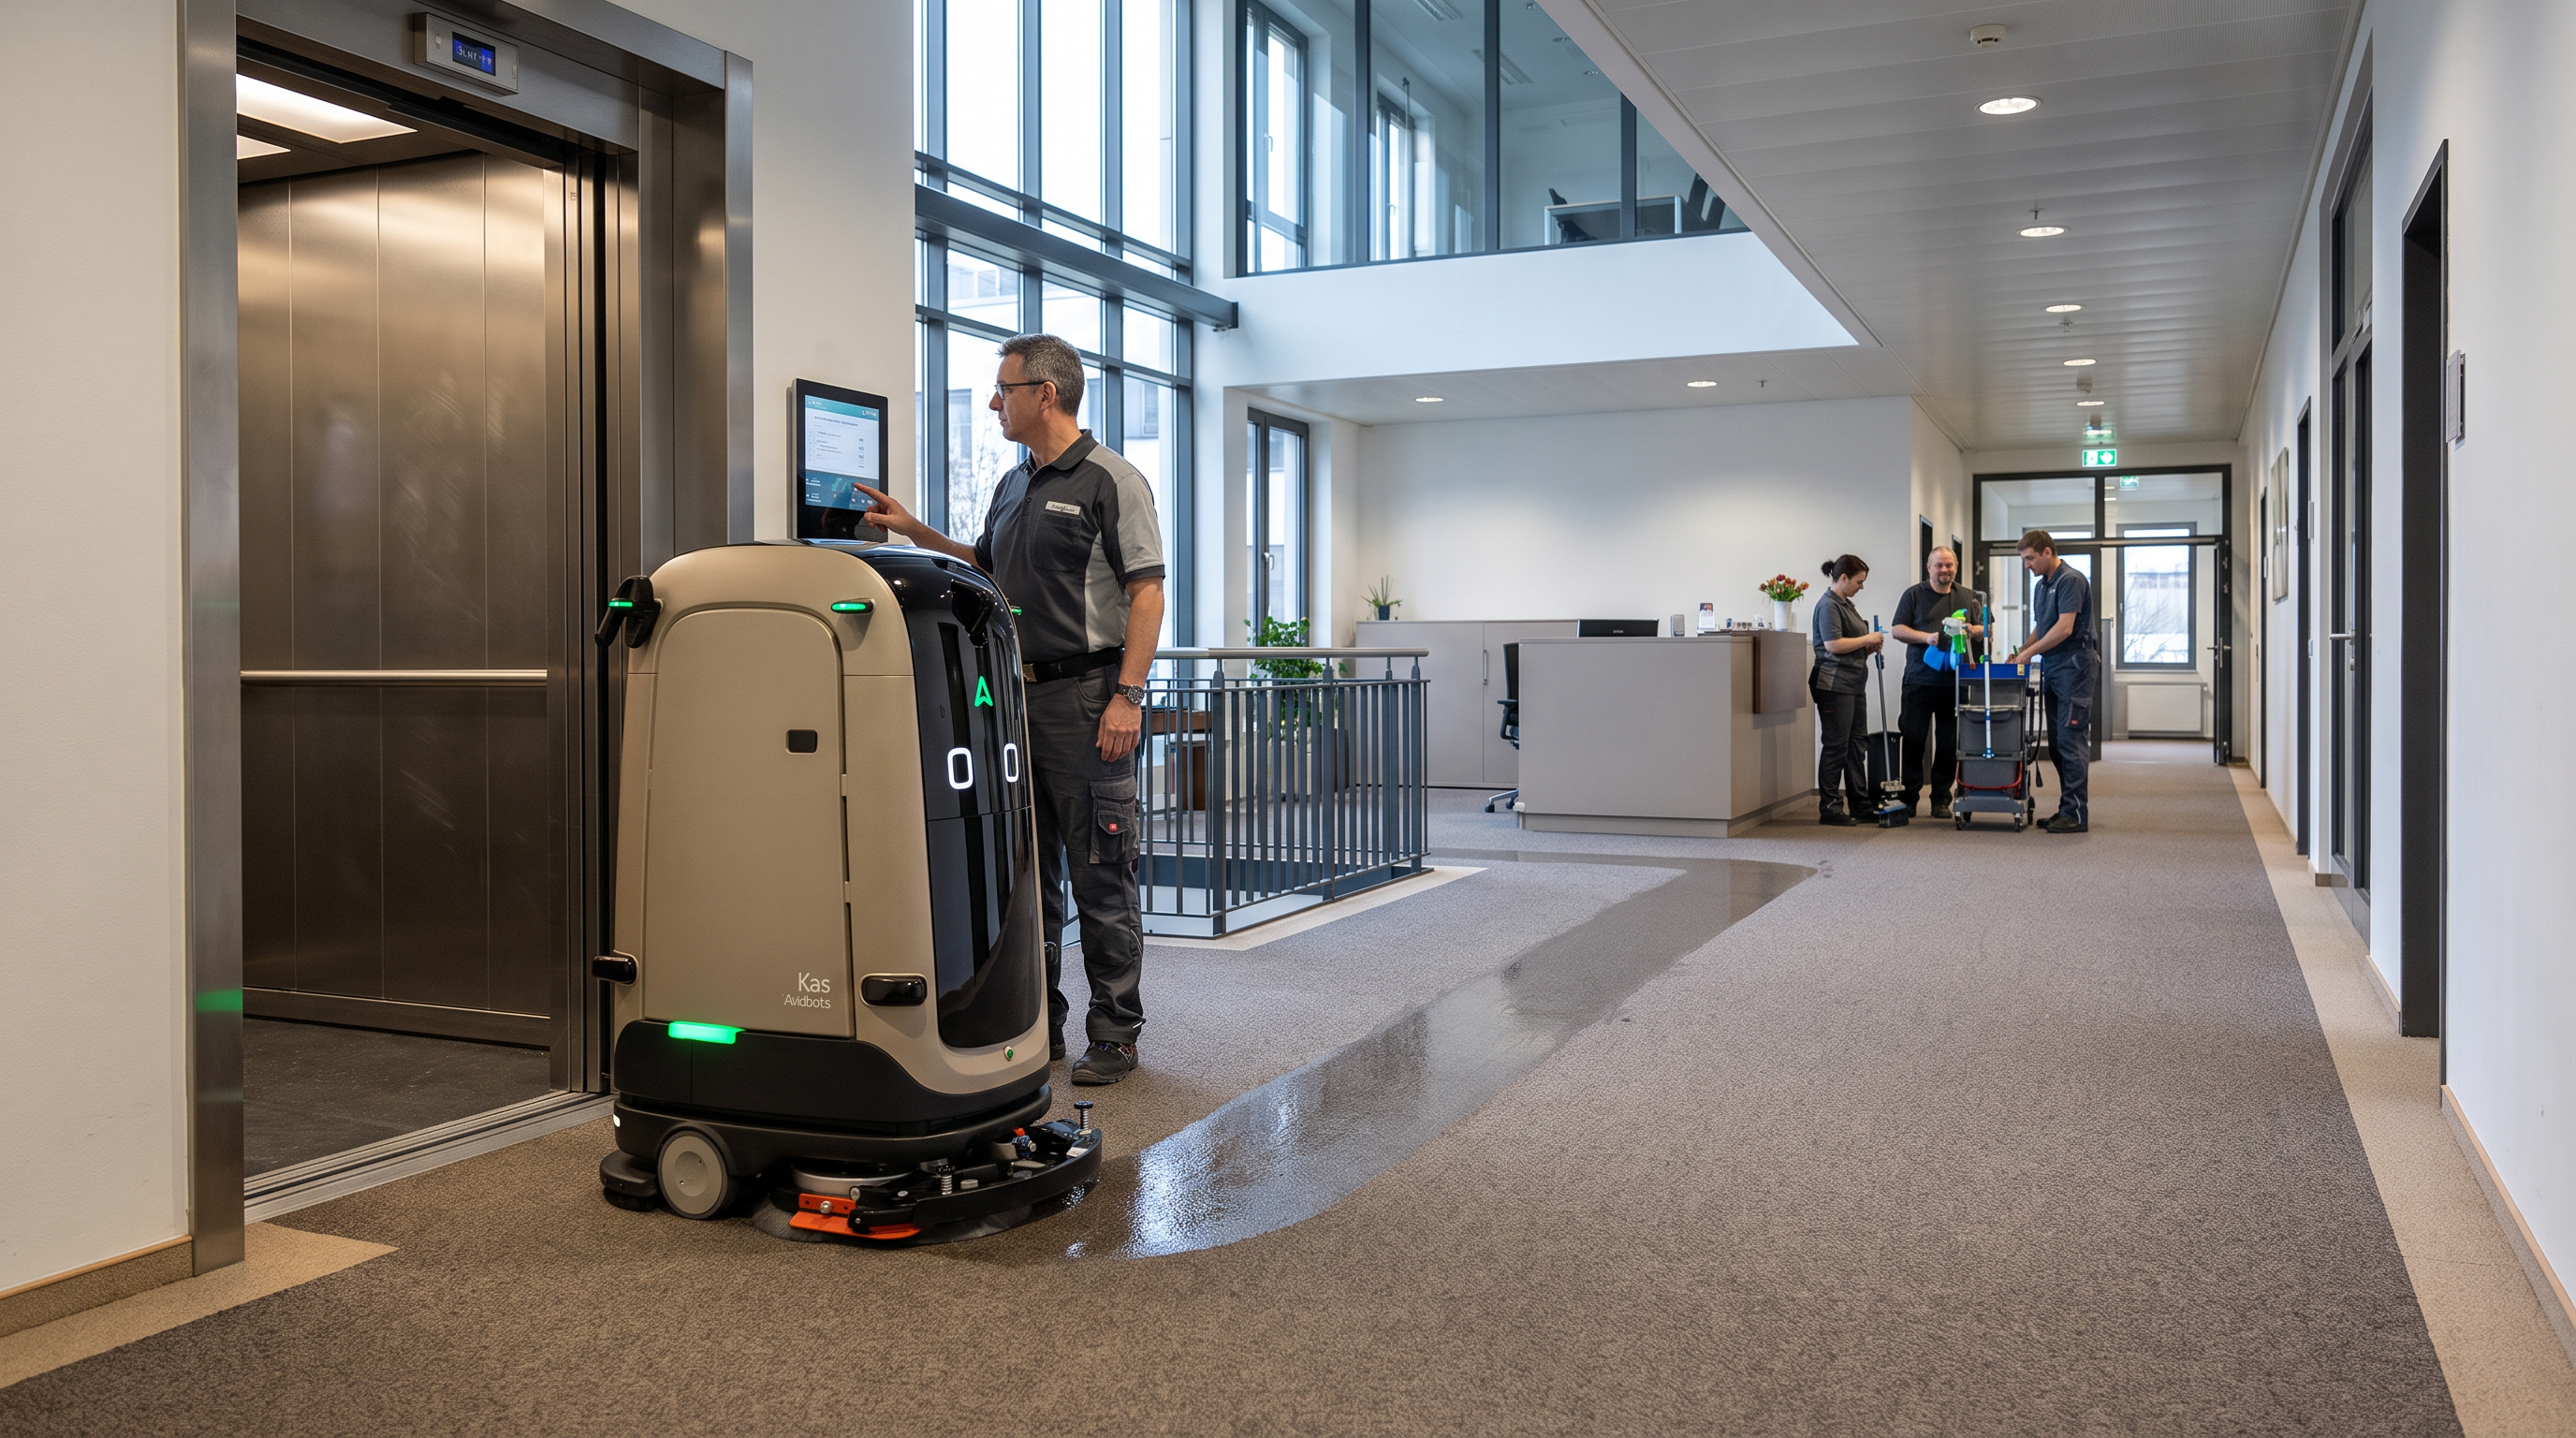
Es ist 06:10 Uhr, im Foyer sind nur die Rezeption und die Hausmeisterrunde da. Der Kas rollt aus dem Aufzug, dreht in den Hauptflur ein und beginnt seine Bahn entlang der Laufzone. Der Objektleiter schaut kurz auf die Aufzugsanzeige und kontrolliert, dass keine Besuchergruppe den Flur blockiert. Hinter dem Roboter sind die Laufspuren weg, an den Sockelleisten bleibt ein schmaler Rand, der später manuell nachgezogen wird.
Ausgangslage
Die Frühreinigung muss in kurzer Zeit viele wiederkehrende Laufzonen abdecken (Foyer, Hauptflure, Kopierbereiche). Klassische Maschinen erfordern eine Person als Fahrer über die gesamte Laufzeit; zugleich gibt es Detailarbeiten, die weiterhin manuell erledigt werden müssen. Zudem sind Aufzüge und Türen Engpässe: Passt die Maschine nicht, wird jede Etage zum Umsetzproblem.
So läuft der Einsatz
Vorbereitung: Die Frühreinigung räumt lose Kabelbrücken, Stuhlgruppen und Mülleimer aus den Hauptfluren, damit der Fahrweg frei ist. Einlernen (einmalig): Der Objektleiter kartiert Foyer und Etagenflure und definiert No-Go-Zonen (z. B. Teppichmatten, enge Teeküchen). Transport: Der Roboter wird per Aufzug zwischen den Etagen verfahren; dabei wird darauf geachtet, dass die Aufzugslast und Türbreite passen. Täglicher Zyklus: Lösungstank (45 L) füllen, Recovery-Tank (46 L) leer, Route starten; die Frühreinigung arbeitet währenddessen in Sanitärbereichen und macht anschließend Kanten-/Eckenarbeit. Service: Nach Teilflächen wird entleert/nachgefüllt; am Ende werden Saugbalken und Pads geprüft und der Roboter für den nächsten Lauf abgestellt. Störungen: Bei geöffneter Bürotür in den Flur stoppt der Roboter; der Objektleiter schließt die Tür oder sperrt den Abschnitt im Plan.
Warum dieses Gerät hier passt
Für Gebäude mit Fluren und Engstellen ist die Kombination aus 674 mm Breite und 1,05 m Ganggängigkeit (Datenblatt) entscheidend. Die U-Turn-Breite von 1,55 m (Datenblatt) passt zu Kreuzungen und Foyerflächen, sofern Möblierung nicht in den Wenderaum ragt. Der Gewichtsfaktor ist in Mehr-Etagen-Objekten planungsrelevant: mit 266 kg GVW (Datenblatt) muss der Aufzug das Gerät sicher tragen. In der Flächenleistung sind 500–1.000 m²/h (Datenblatt) realistisch für wiederkehrende Laufzonen; die typische Batterielaufzeit bis 4 h unterstützt den Frühreinigungsblock ohne Zwischenladen.
Die Rechnung
Aufzug-/Tür-Check (Annahmen): Aufzug-Nutzlast 300 kg vs. 266 kg GVW (Datenblatt) → 300 - 266 = 34 kg Reserve. Tür-/Aufzugstür lichte Breite 800 mm vs. Maschinenbreite 674 mm (Datenblatt) → 800 - 674 = 126 mm Reserve. Zeit-Check: Fläche (Annahme) 2.400 m² bei 1.000 m²/h praktischer Produktivität (Datenblatt) ≈ 2,4 h; Batterielaufzeit bis 4 h (Datenblatt) reicht dafür ohne Batteriewechsel.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Aufzüge oder Zwischenpodeste die 266 kg Gesamtmasse (GVW) nicht zulassen oder Türen/Schleusen schmaler als 674 mm sind, ist der Etagenbetrieb praktisch ausgeschlossen.
Wenn Flure regelmäßig unter 1,05 m verengt sind (Aktenwagen, Besucherströme), führt das zu Stopps und reduziert die reale Flächenleistung.
Wenn große Bereiche aus Teppich bestehen oder empfindliche Beläge keine Nassreinigung erlauben, ist der Einsatz als Scheuersauger nur auf Teilflächen sinnvoll.
Getroffene Annahmen
Uhrzeit in der Szene: 06:10.
Zu reinigende Laufzonen (Foyer + ausgewählte Flure über mehrere Etagen): 2.400 m².
Aufzug-Nutzlast: 300 kg.
Lichte Tür-/Aufzugstürbreite: 800 mm.
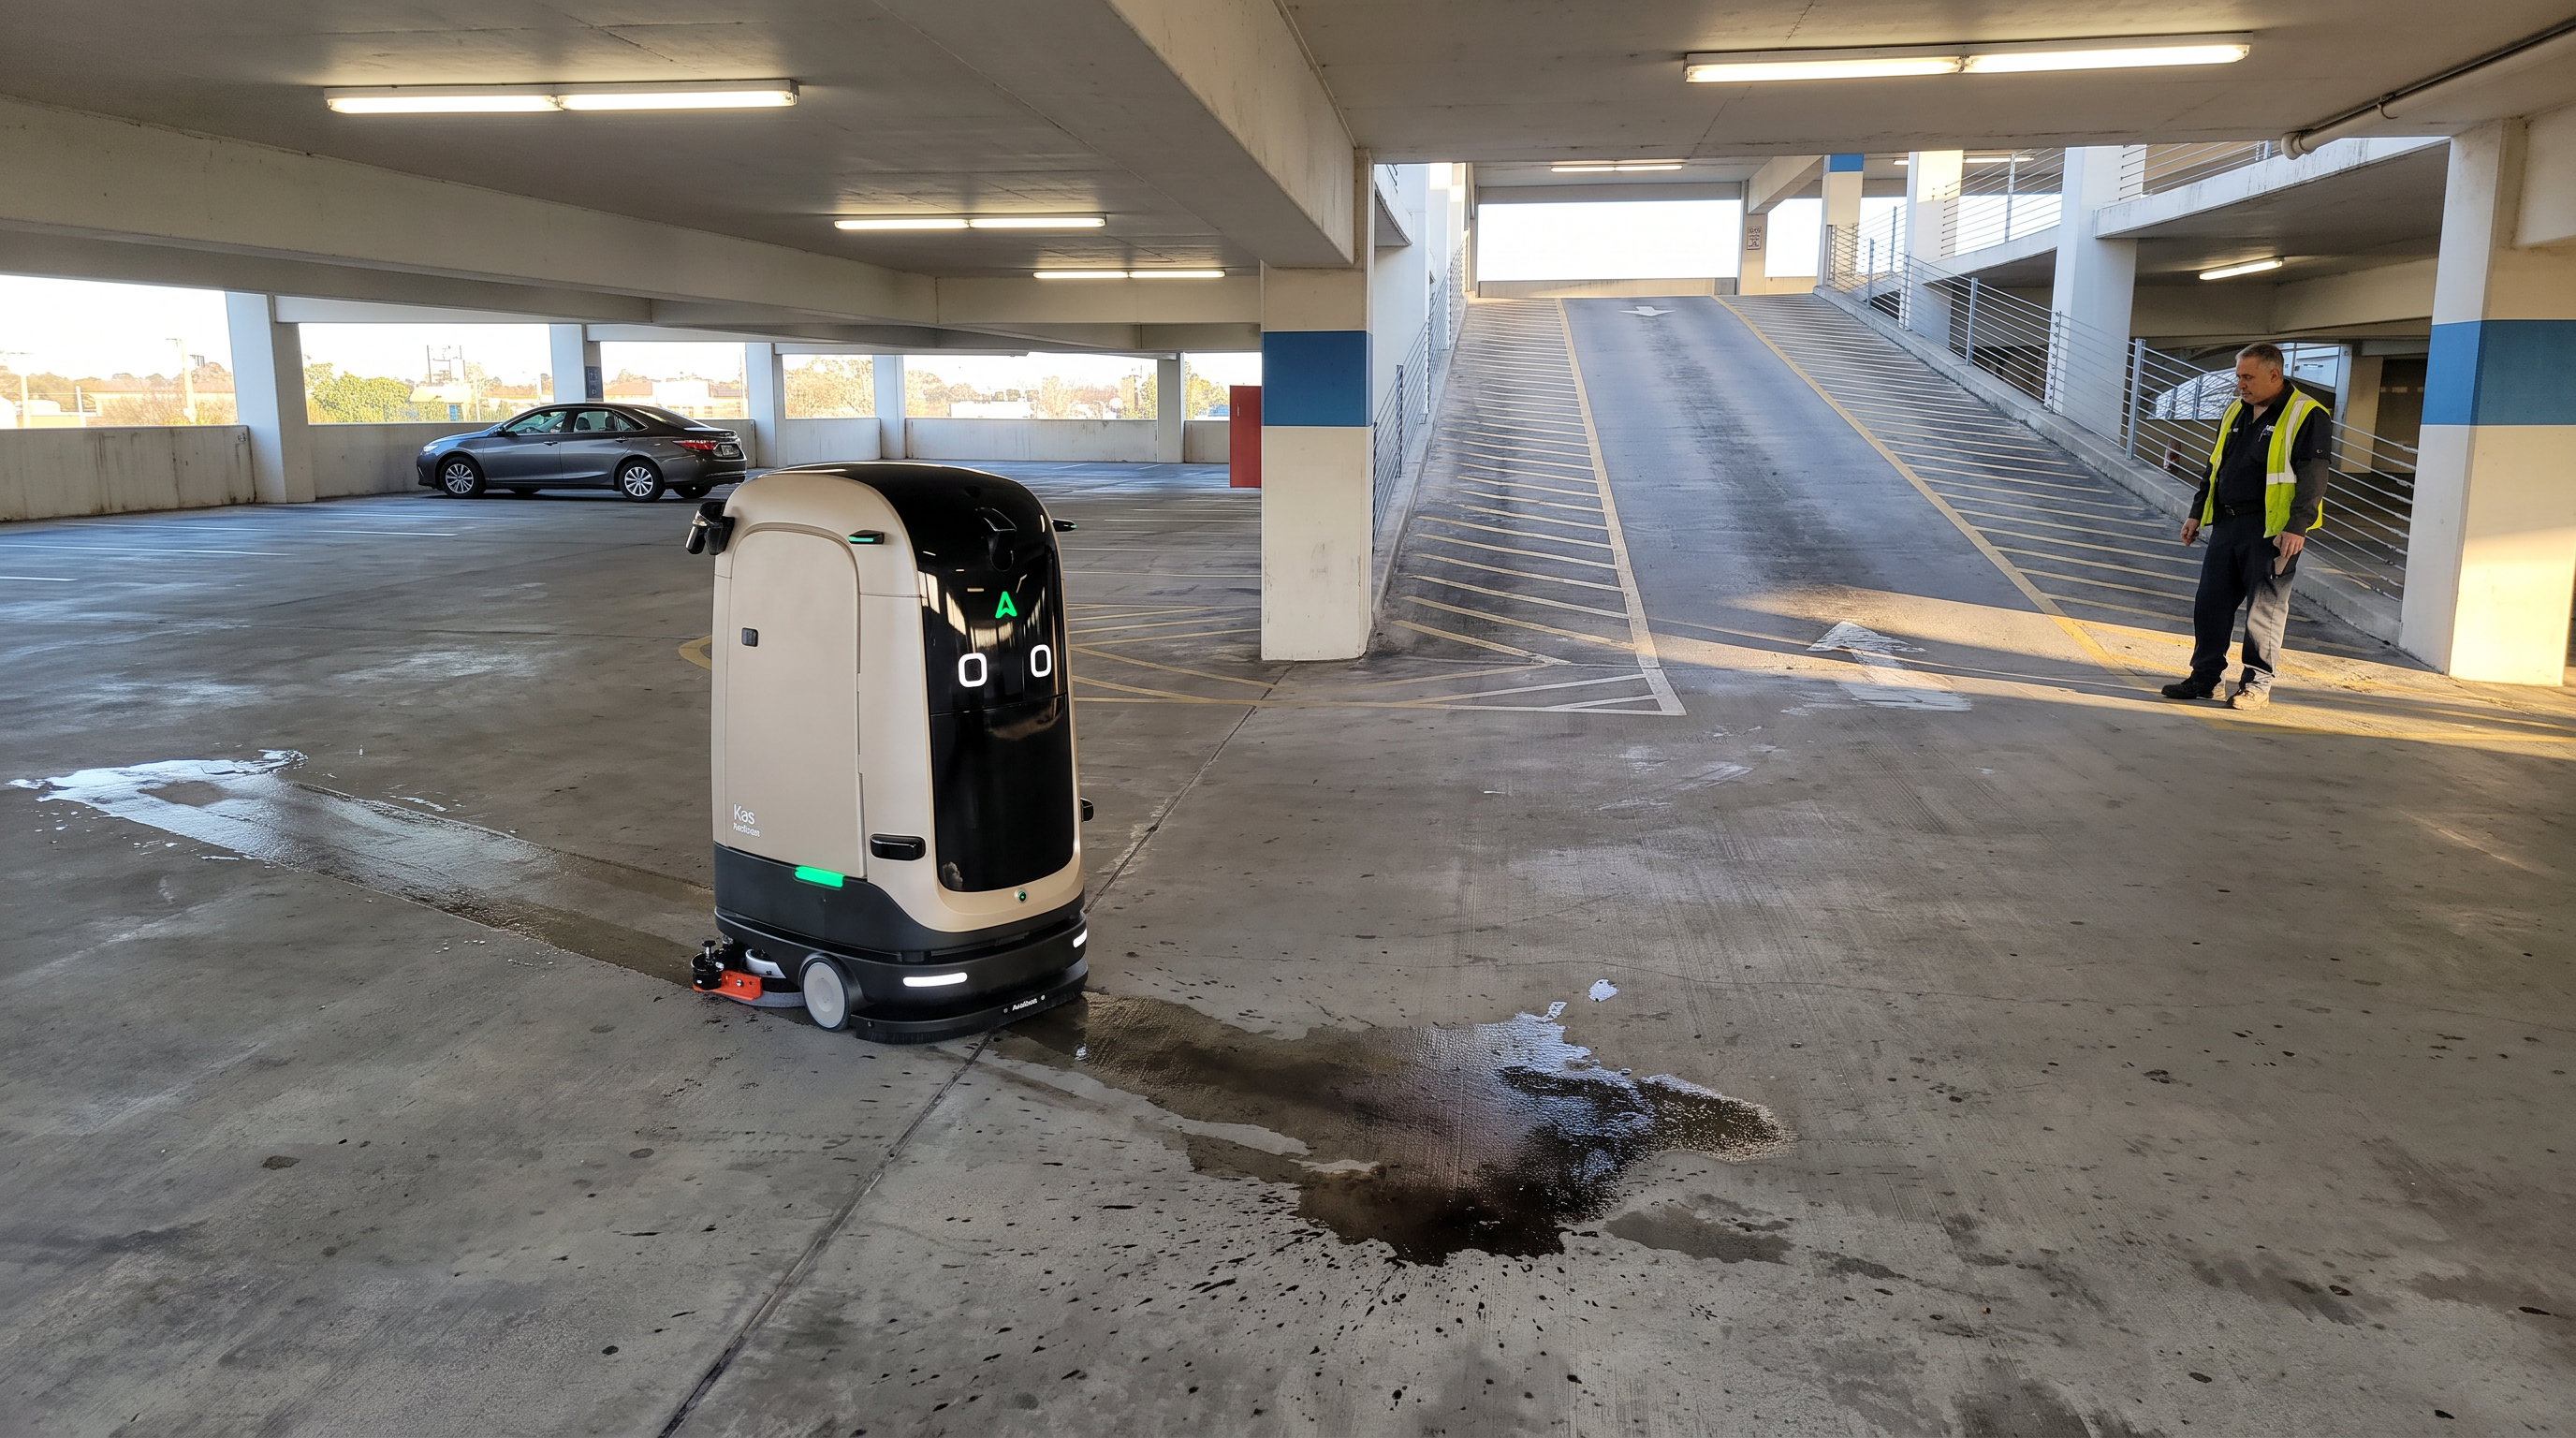
Parkhaus (Innenbereich, ebene Parkdecks mit Rampenverbindungen)Parkhaus – naheliegend, aber nur auf ebenen Decks: Rampen sind die GrenzeAuf ebenen Parkdecks kann ein kompakter Scheuersaugroboter die Fahrgassen autonom abfahren, solange Wendeflächen und Durchfahrten passen. Die Spezifikation von maximal 3 % Schrubben-Gefälle erzwingt jedoch eine klare Trennung: Rampen und steile Übergänge bleiben außen vor. In der Praxis ist das ein Teilflächenkonzept, nicht automatisch eine Komplettlösung fürs ganze Parkhaus.
Es ist 05:30 Uhr, das Parkdeck ist fast leer, nur in der Ecke steht ein Wagen. Der Kas fährt die erste Reihe ab, nimmt die Ölspur als dunklere Zone wahr und zieht die Lösung mit dem Saugbalken sauber ab. Am Rampenanfang bleibt der Objektleiter stehen und schaut auf die Markierung: hier geht es steiler nach unten. Der Roboter wird nicht auf die Rampe geschickt, sondern dreht um und bleibt auf dem ebenen Deck.
Ausgangslage
Parkdecks wirken als naheliegende Roboterfläche: groß, repetitive Fahrgassen, wenig Möblierung. In der Realität sind Rampen, Übergänge und Schmutzeintrag (Sand, Split) die Taktgeber. Das Ziel ist, die ebenen Deckflächen regelmäßig nass zu reinigen, ohne dass Personal die gesamte Fläche fahren muss, während Rampen und kritische Stellen separat organisiert werden.
So läuft der Einsatz
Vorbereitung: Der Objektleiter lässt groben Splitt und losen Schmutz vor dem Nasslauf entfernen (Kehrgang), damit Pads und Saugbalken nicht unnötig belastet werden. Einlernen (einmalig): Das Parkdeck wird kartiert, Rampenanfänge werden als No-Go-Zonen definiert, damit der Roboter nicht in Bereiche mit zu hohem Gefälle fährt. Täglicher Zyklus (auf dem ebenen Deck): Lösungstank (45 L) füllen, Recovery-Tank (46 L) leeren, Route starten; der Kas fährt Fahrgassen und Stellplatzreihen ab und umgeht abgestellte Fahrzeuge oder stoppt, wenn die Passage zu eng ist. Service: Nach Teilflächen wird entleert/nachgefüllt; am Ende werden Pads und Saugbalken kontrolliert. Rampen/Übergänge: Diese werden separat (manuell oder mit anderer Technik) gereinigt, da das zulässige Gefälle begrenzt ist. Störungen: Bei unerwarteten Hindernissen (z. B. abgestellte Absperrungen) stoppt der Roboter; das Personal räumt frei oder sperrt den Abschnitt im Plan.
Warum dieses Gerät hier passt
Für die ebenen Deckbereiche passt die praktische Produktivität von 500–1.000 m²/h (Datenblatt) und die 552 mm Arbeitsbreite für systematische Bahnen. Die zentrale Einschränkung ist die Gefälle-Spezifikation: maximal 3 % Schrubben-Gefälle (Datenblatt). In Parkhäusern entscheidet daher die bauliche Situation, ob es ein sinnvoller Teilflächen-Einsatz (ebene Decks) oder ein frustrierender Kompromiss (wenn die Rampen zwingend dazugehören) wird. Die Navigation (U-Turn 1,55 m, Pass-through 1,05 m) ist für Fahrgassen geeignet, sofern diese nicht durch Engstellen, Pfeilerinseln oder Absperrungen verengt sind.
Die Rechnung
Teilflächen-Zeitcheck (ebenes Deck, Annahme 3.000 m²) bei 1.000 m²/h praktischer Produktivität (Datenblatt) ≈ 3,0 h; damit innerhalb der typischen Batterielaufzeit bis 4 h (Datenblatt). Spezifikationscheck Rampe: Rampengefälle (Annahme) 5 % vs. max. 3 % (Datenblatt) → 5 % > 3 %: Rampe darf im Schrubbmodus nicht gefahren werden und muss aus der Route herausgenommen werden.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Rampen mitgereinigt werden müssen und das Gefälle dort über 3 % liegt, ist Kas dafür nicht spezifiziert (max. 3 % Schrubben-Gefälle).
Wenn Fahrgassen oder Durchfahrten in der Praxis unter 1,05 m verengt sind (Absperrungen, eng stehende Fahrzeuge, Pfeilerinseln), kommt es zu Stopps und Umfahrungen.
Wenn kein vorgelagerter Kehrgang organisiert wird und viel grober Eintrag aufliegt, sinkt die Prozessstabilität (Pads/Saugbalken werden schneller belastet) und es bleibt mehr Nacharbeit.
Getroffene Annahmen
Uhrzeit in der Szene: 05:30.
Zu reinigende Teilfläche (ein ebenes Parkdeck): 3.000 m².
Rampengefälle im Objekt: 5 %.
Erleben Sie den Avidbots Kas in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Autonome Reinigung im Supermarkt — Die Fläche muss vor Ladenöffnung glänzen — und niemand will dafür um 5 Uhr eine Schicht besetzen. Genau dieses Fenster fahren Reinigungsroboter zuverlässig ab.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum Avidbots Kas
Für welche Flächen eignet sich der Avidbots Kas?
Für den Avidbots Kas liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Lebensmitteleinzelhandel (Supermarkt/Discounter, Verkaufsfläche); Gesundheitswesen (Krankenhaus, Innenflure/Wartebereiche); Veranstaltungsflächen (Messehalle/Mehrzweckhalle, Hartboden); Logistik/Distribution (Kommissionierlager, Hartboden zwischen Regalen).
Wann ist der Avidbots Kas nicht die richtige Wahl?
Wenn freie Gangbreiten unter 1,05 m fallen (z. B. durch enge Regalaufbauten oder dauerhaft abgestellte Displays), ist die autonome Durchfahrt nicht zuverlässig möglich. Wenn Wendeflächen am Gangende unter 1,55 m liegen (enge Kasseninseln, zugestellte Quergänge), entstehen Abbrüche oder es braucht manuelles Umsetzen. Wenn relevante Flächen nur über Stufen/Absätze erreichbar sind, kann Kas diese Zonen nicht selbständig anfahren; es bleibt dann bei Teilautomation.
Kann man den Avidbots Kas mieten statt kaufen?
Ja — die meisten Objekte mieten den Avidbots Kas im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Avidbots Kas ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service