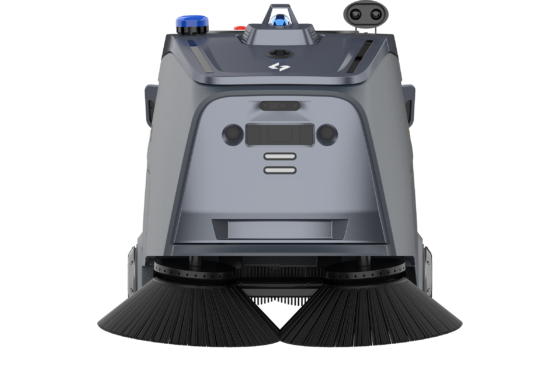
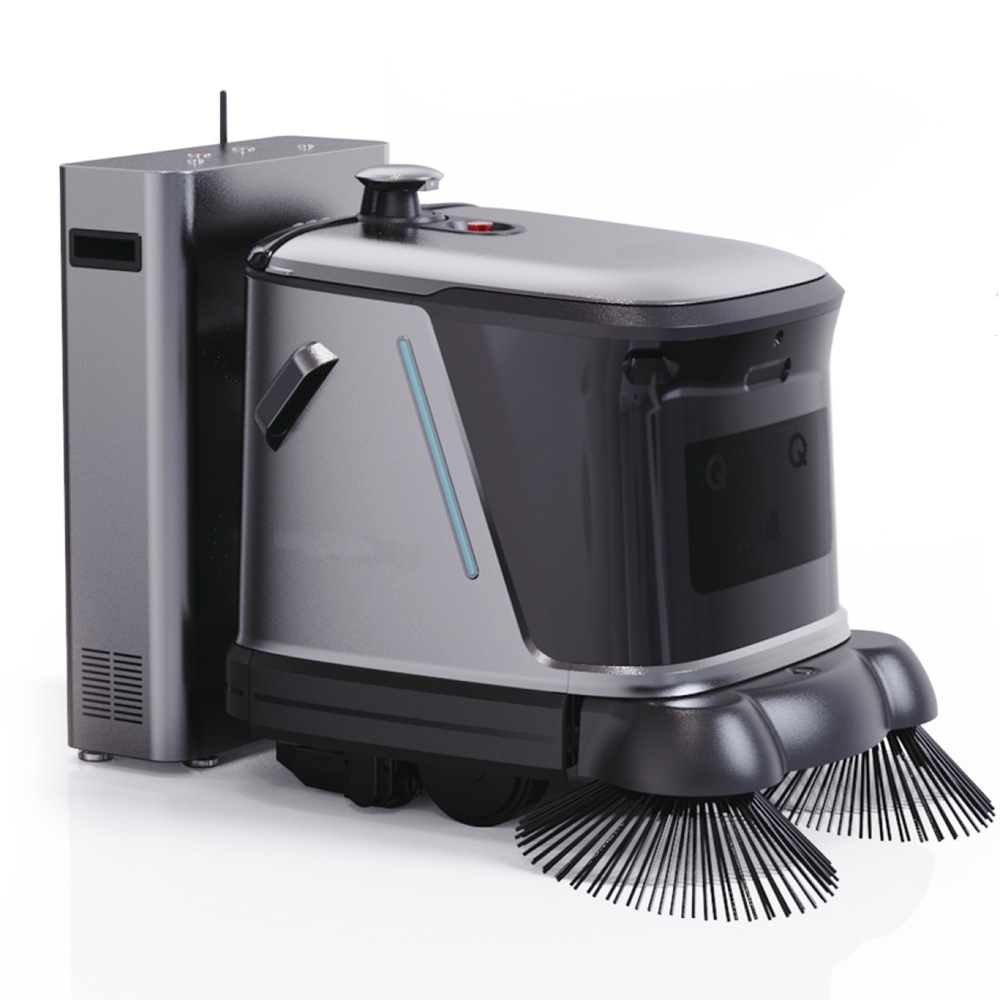
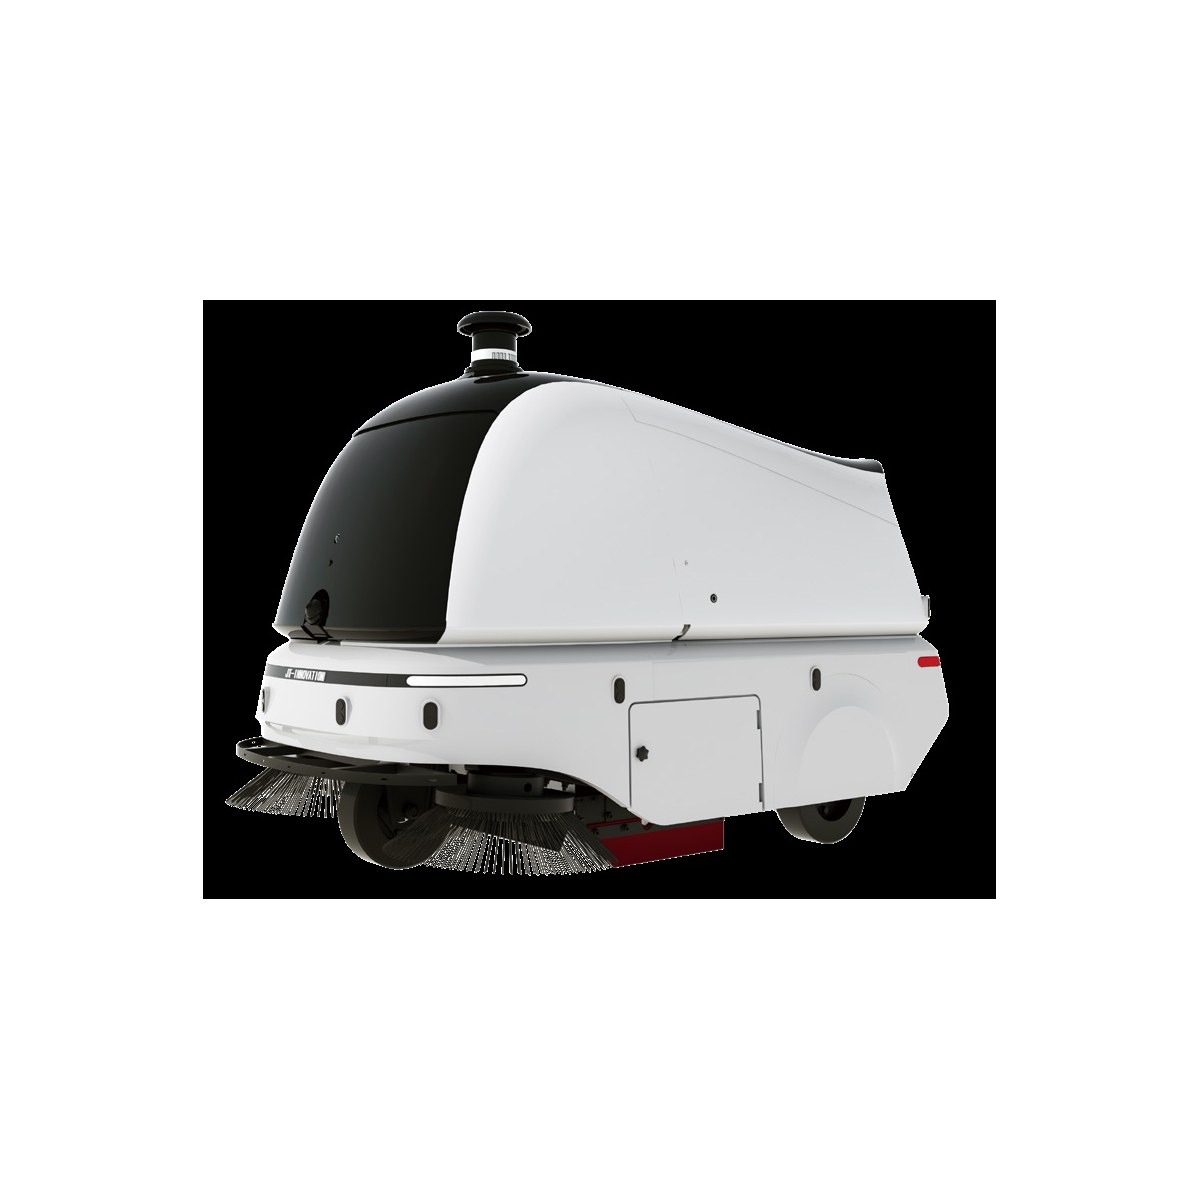
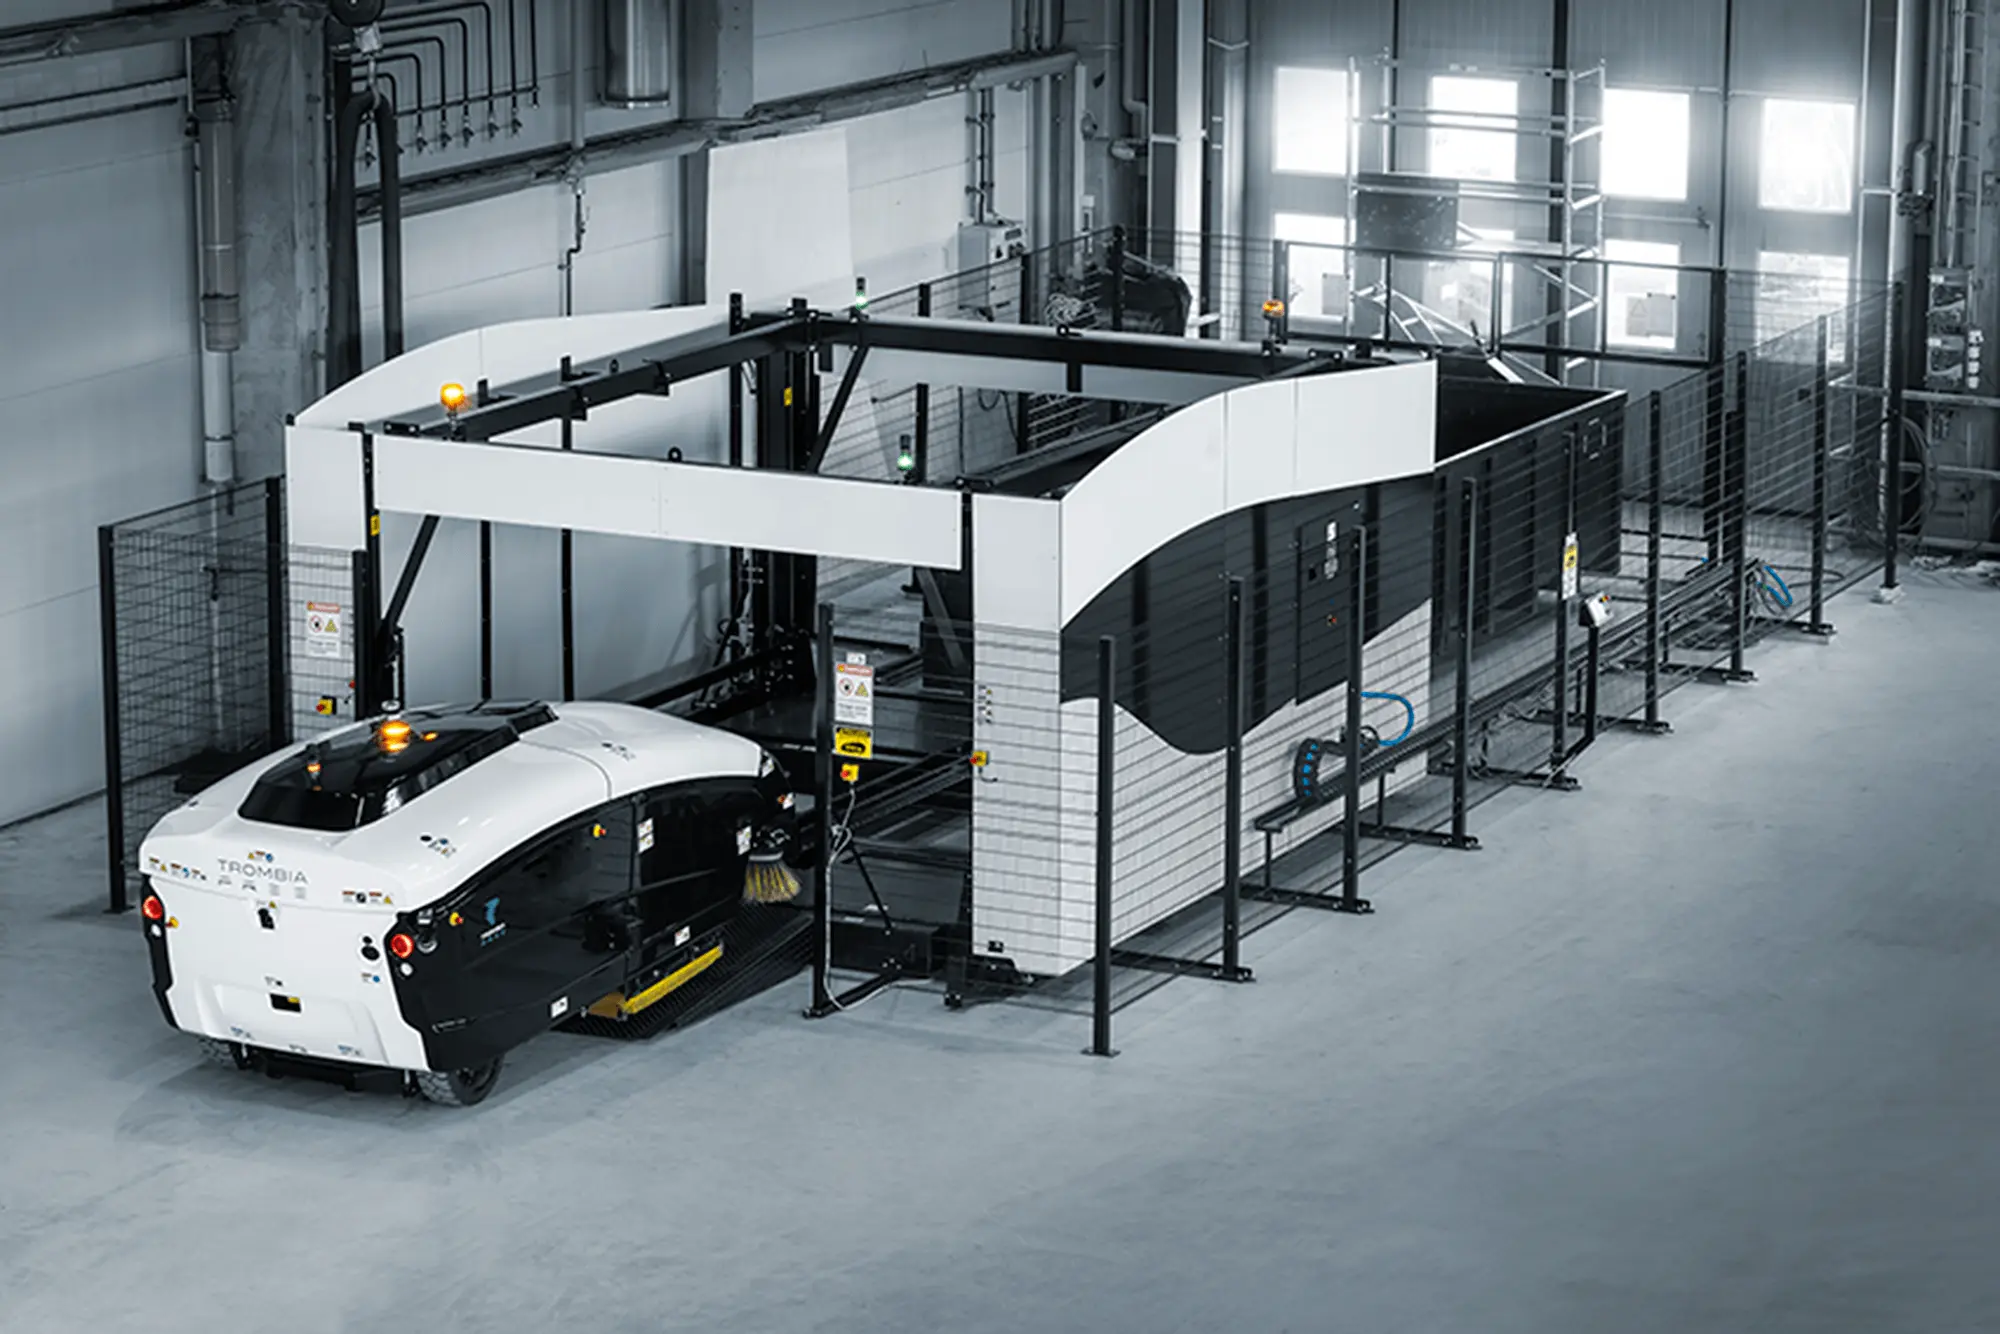
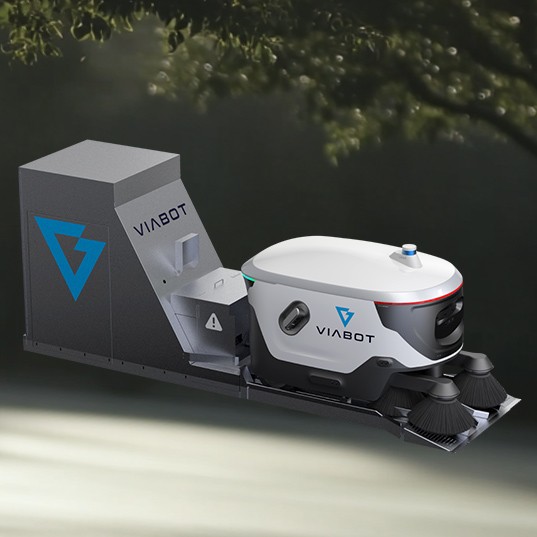
Der ADLATUS SR1300 ist ein vollautonomes Kehrsaugroboter-System, das speziell für Logistik- und Industriebereiche entwickelt wurde: In großen Hallen und Lagerräumen beseitigt er Grobschmutz, Abrieb und Staub, bevor sie Prozesse, Waren oder Flurförderzeuge beeinträchtigen. Die höhenverstellbare 800-mm-Hauptwalze kehrt in den 115-l-Behälter, ein bis zwei Seitenbürsten erweitern die Kehrbreite auf bis zu 1.271 mm und reinigen Ecken und Ränder. Ein Filtersystem der Klasse M (Taschenfilter 5,5 m² oder Patronenfilter 6,4 m²) mit automatischer Abrüttelung verhindert Staubaufwirbelung. Der Roboter dreht auf der Stelle, arbeitet auch in beengten Bereichen und überwindet Rampen mit bis zu 20 % Steigung.
Basis ist die ADLATUS-Trusted-Robotics-Plattform mit eigener Navigationssoftware und 2D-/3D-Lidar-Sensorik nach EN IEC 63327 — bewusst ohne hochauflösende Kameras, DSGVO-konform und auf Wunsch völlig autark ohne WLAN. Bedient wird per mehrsprachigem Touchdisplay, Reinigungsprogramme starten zeitgesteuert vollautomatisch. Die Servicestation S1300 macht das System komplett autonom: induktive Akkuladung und automatisierte Hochentleerung (bis 1.450 mm Abkipphöhe) in Müllcontainer nach DIN EN 840 (1.100 l). Je nach Flächenleistung wird der SR1300 mit drei bis acht Akkus (180–480 Ah) bestückt und läuft bis zu acht Stunden am Stück.
Ein Abend mit dem ADLATUS SR1300
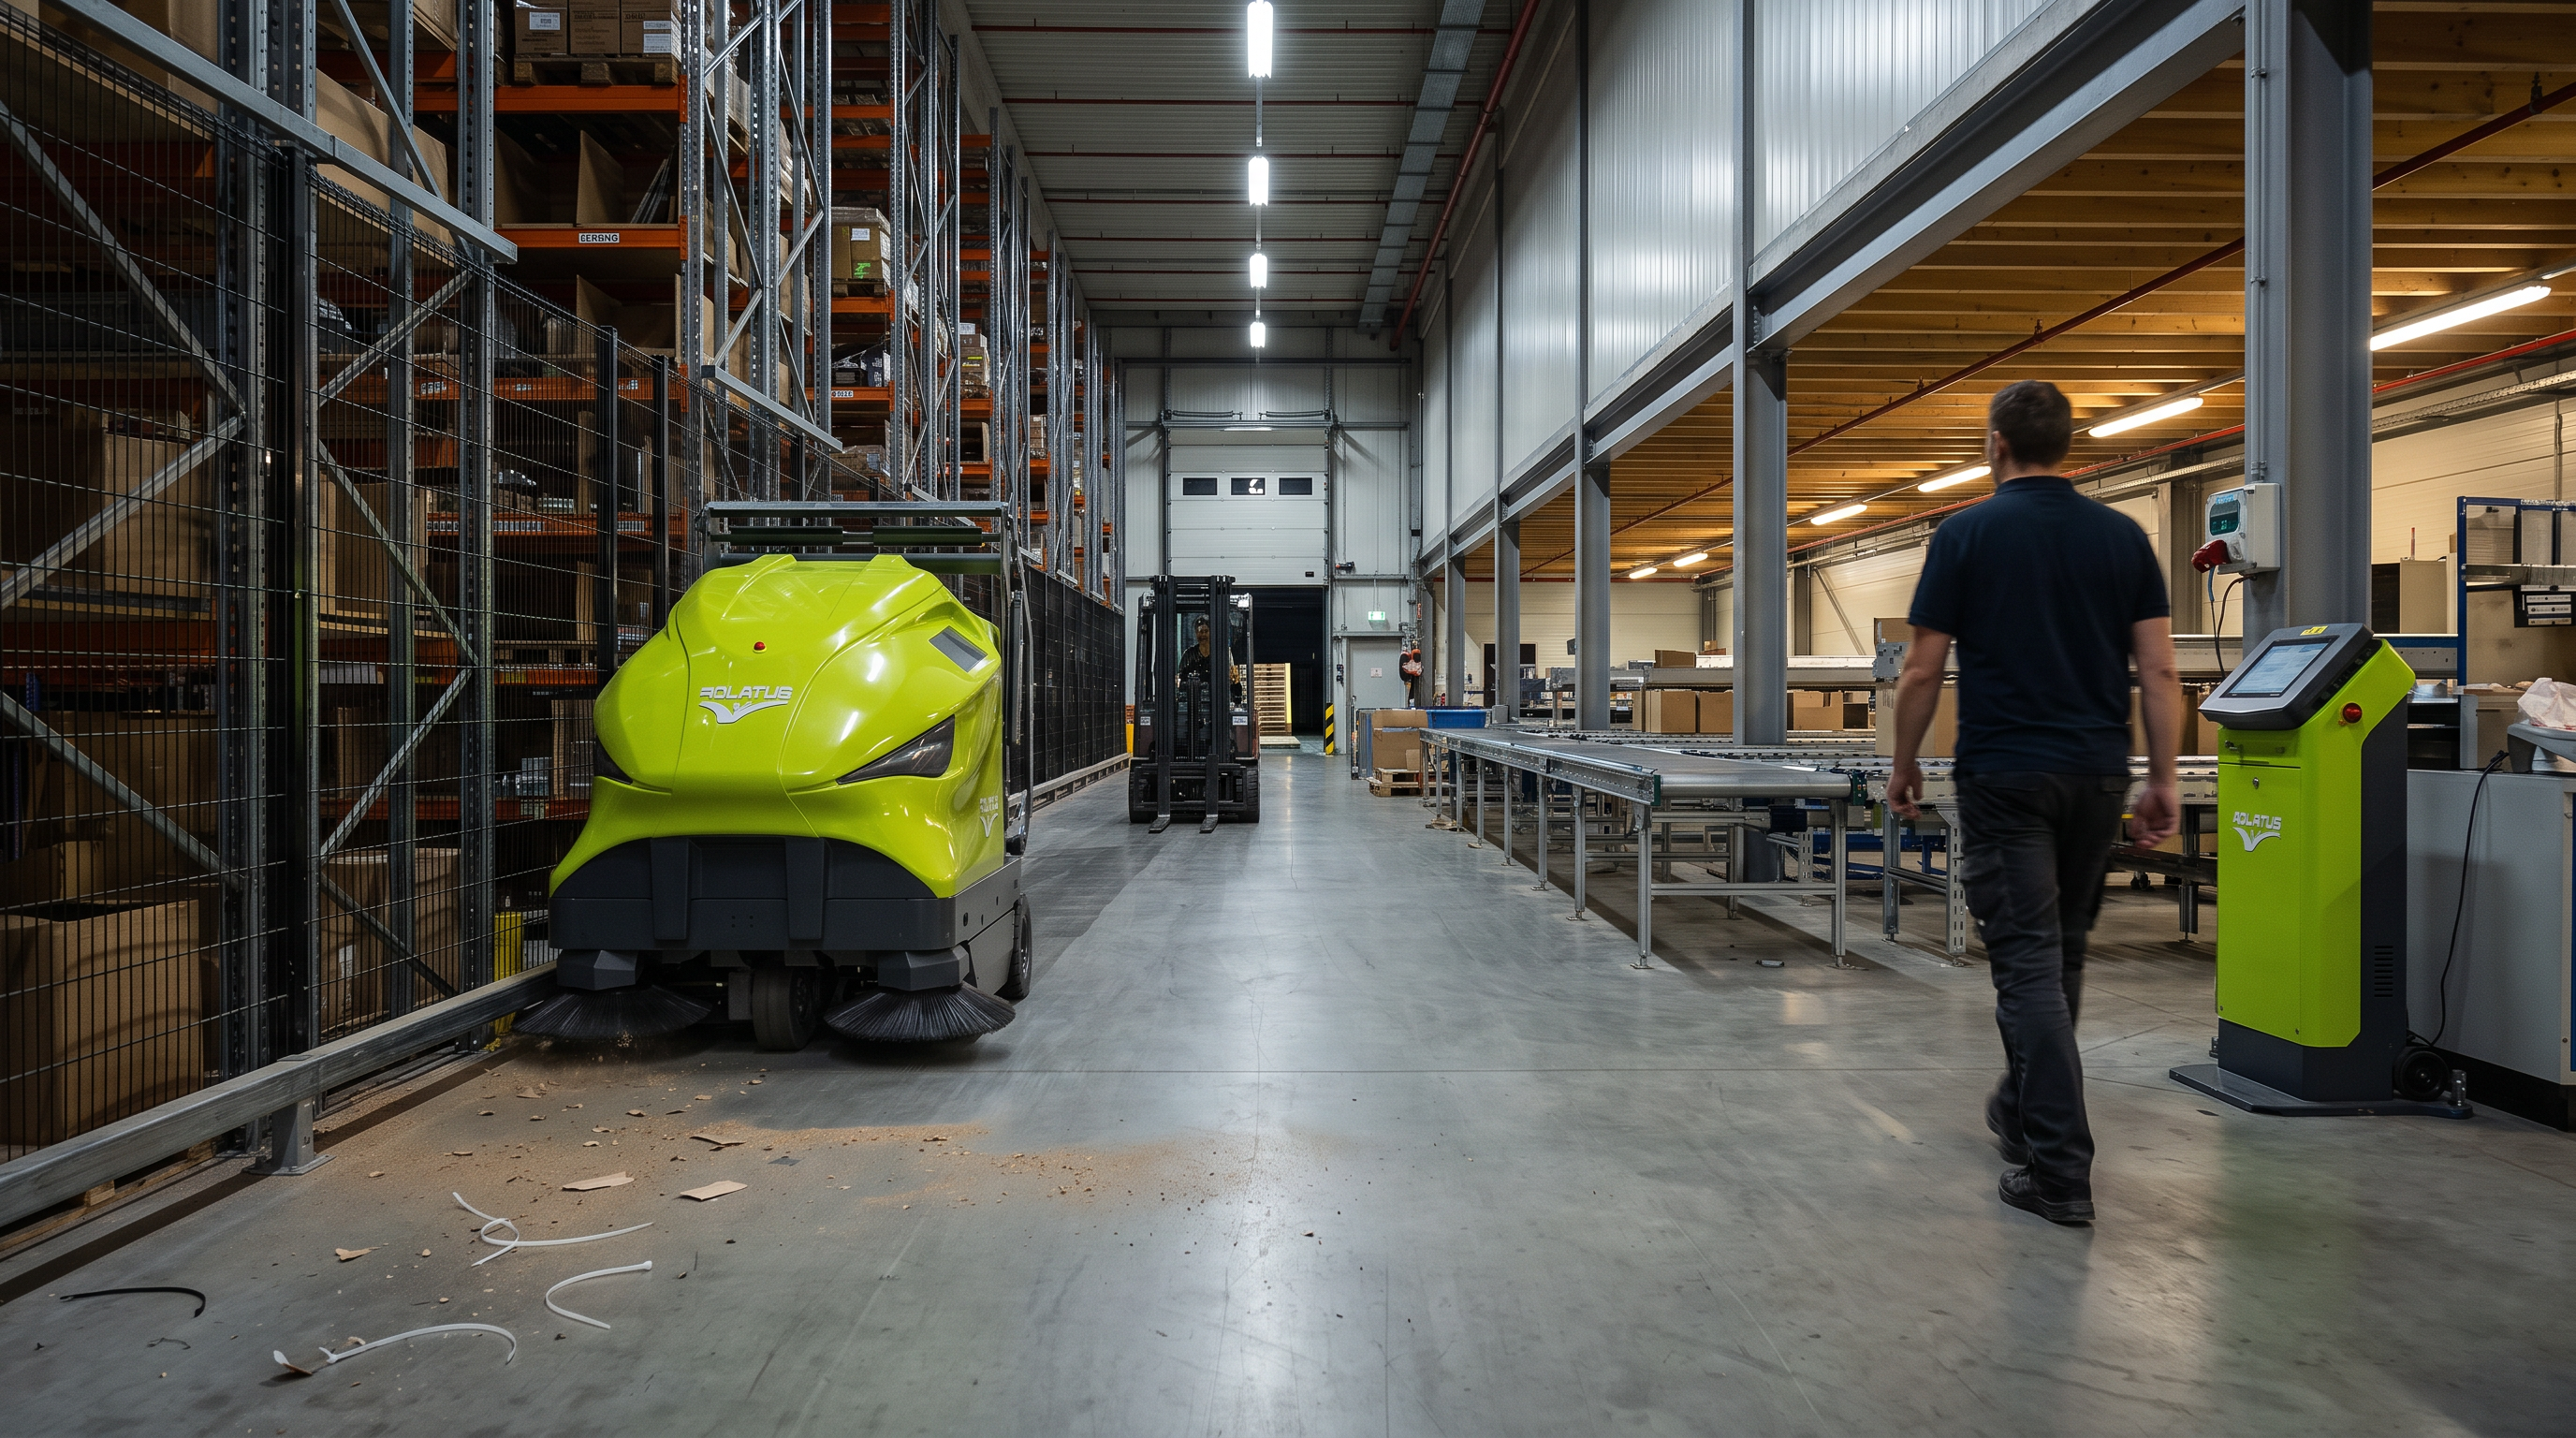
22:15 Uhr in der Halle: Die Fördertechnik steht, nur vereinzelt rollt noch ein Flurförderzeug Richtung Warenausgang. Auf dem Beton liegt feiner Kartonabrieb in den Fahrgassen, daneben einzelne Kabelbinderreste. Der Objektleiter schaut auf das Touchdisplay, startet das zeitgesteuerte Programm und geht zur Servicestation zurück, während der Roboter mit Seitenbürsten entlang der Regalkanten ansetzt.
E-Commerce-Fulfillment-Center (Hochregallager mit Kommissionier- und Packzonen)
Aus der Praxis
Passt der ADLATUS SR1300 zu Ihrer Fläche?
6 durchgerechnete
Einsätze des ADLATUS SR1300 —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
E-Commerce-Fulfillment-Center (Hochregallager mit Kommissionier- und Packzonen)Nachtreinigung im Fulfillment-Lager: Fahrgassen staubfrei halten, bevor die Frühschicht startetAutonomes Kehren in breiten Lagerfahrgassen außerhalb der Hauptverkehrszeiten. Die Kombination aus bis zu 1.271 mm Kehrbreite, M-Klasse-Filtersystem und bis zu 8 h Laufzeit passt zu großen, staubigen Hallen – sofern Wendeflächen und Tore breit genug sind.
22:15 Uhr in der Halle: Die Fördertechnik steht, nur vereinzelt rollt noch ein Flurförderzeug Richtung Warenausgang. Auf dem Beton liegt feiner Kartonabrieb in den Fahrgassen, daneben einzelne Kabelbinderreste. Der Objektleiter schaut auf das Touchdisplay, startet das zeitgesteuerte Programm und geht zur Servicestation zurück, während der Roboter mit Seitenbürsten entlang der Regalkanten ansetzt.
Ausgangslage
In den Fahrgassen und an den Regalkanten sammeln sich täglich Abrieb, Staub und Grobschmutz. Manuelle Kehrrunden werden in der Nachtschicht häufig verkürzt, weil parallel Warenausgang und Restarbeiten laufen. Ziel ist eine reproduzierbare Grundkehrung, bevor die Frühschicht mit hohem Stapleraufkommen beginnt.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt lose Folien, Umreifungsbänder und Palettenreste aus den Fahrgassen; der Objektleiter legt eine Park- und Sicherheitszone um die Servicestation S1300 (Standfläche laut Datenblatt 2.000 × 3.500 mm). Einlernen: Einmalig wird die Route per Touchdisplay abgefahren und Zonen (Fahrgassen, Pufferflächen, Sperrbereiche an Verladerampen) definiert; optional ohne WLAN, wenn die IT keinen Netzbetrieb zulässt. Täglicher Zyklus: Der SR1300 startet zeitgesteuert, kehrt mit bis zu 1.271 mm (2 Seitenbürsten) entlang der Regalkanten und dreht bei ausreichender Fläche auf der Stelle; bei Bedarf fährt er zur Servicestation, lädt induktiv und kann den 115-l-Behälter vollautomatisch per Hochentleerung (bis 1.450 mm) in einen DIN-EN-840-Container (1.100 l) entleeren. Personalrolle: Die Nachtschicht kontrolliert nur stichprobenartig (z. B. Folienfetzen, die den Kehrprozess stören können) und nutzt die protokollierten Einsätze für Nachweise. Ecken/Kanten: Seitenbürsten ziehen Schmutz aus Randbereichen; hinter Stützen und in sehr engen Nischen bleibt punktuelle Handarbeit. Störungen: Bei blockierenden Teilen (z. B. Umreifungsband) wird der Roboter gestoppt, das Teil entfernt und das Programm fortgesetzt; der Objektleiter prüft danach die Protokollierung.
Warum dieses Gerät hier passt
Für große Hallenflächen ist die theoretische Flächenleistung bis 5.000 m²/h und die Kehrbreite bis 1.271 mm (mit 2 Seitenbürsten) relevant. Staubbelastung wird durch Filterklasse M (Taschenfilter 5,5 m² oder Patronenfilter 6,4 m²) und automatische Abrüttelung adressiert. Die Laufzeit bis zu 8 h erlaubt eine komplette Nachtschicht-Reinigung in einem Durchlauf, sofern die reale Leistung und die Fläche zusammenpassen. Autarker Betrieb ohne WLAN unterstützt Objekte mit restriktiver IT. Die Servicestation ergänzt den Autonomiebetrieb durch induktive Ladung und automatische Entleerung des 115-l-Behälters in 1.100-l-Container.
Die Rechnung
Fläche (Annahme) 18.000 m². Realistische Netto-Flächenleistung (Annahme) = 60% von 5.000 m²/h = 3.000 m²/h. Reinigungsdauer ≈ 18.000 m² / 3.000 m²/h = 6,0 h. Das liegt innerhalb der maximalen Laufzeit bis 8 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Hauptfahrgassen oder Wendebereiche weniger als 3.000 mm Abstand zwischen zwei Wänden bieten (Mindestabstand Wendemanöver), kommt es zu Abbrüchen oder es bleiben Bereiche unbefahrbar.
Bei häufigem Auftreten von langen Folien-/Bandresten oder Verpackungsbändern, die sich um Walze/Seitenbürsten wickeln, steigt der Interventionsbedarf; dann ist ein reines Autonomiekonzept ohne Sichtkontrollen nicht passend.
Wenn viele Durchgänge/Türen schmaler als die Maschinenbreite von 1.300 mm sind, ist eine flächige Reinigung über Zonen hinweg nicht möglich.
Getroffene Annahmen
Zu reinigende Hallenfläche: 18.000 m²
Netto-Flächenleistung im Objekt: 60% der theoretischen 5.000 m²/h (= 3.000 m²/h)
Freie Fahrgassen-/Wendebreiten im Objekt: mindestens 3.200 mm
Nutzbare Tor-/Durchgangsbreiten: mindestens 1.400 mm
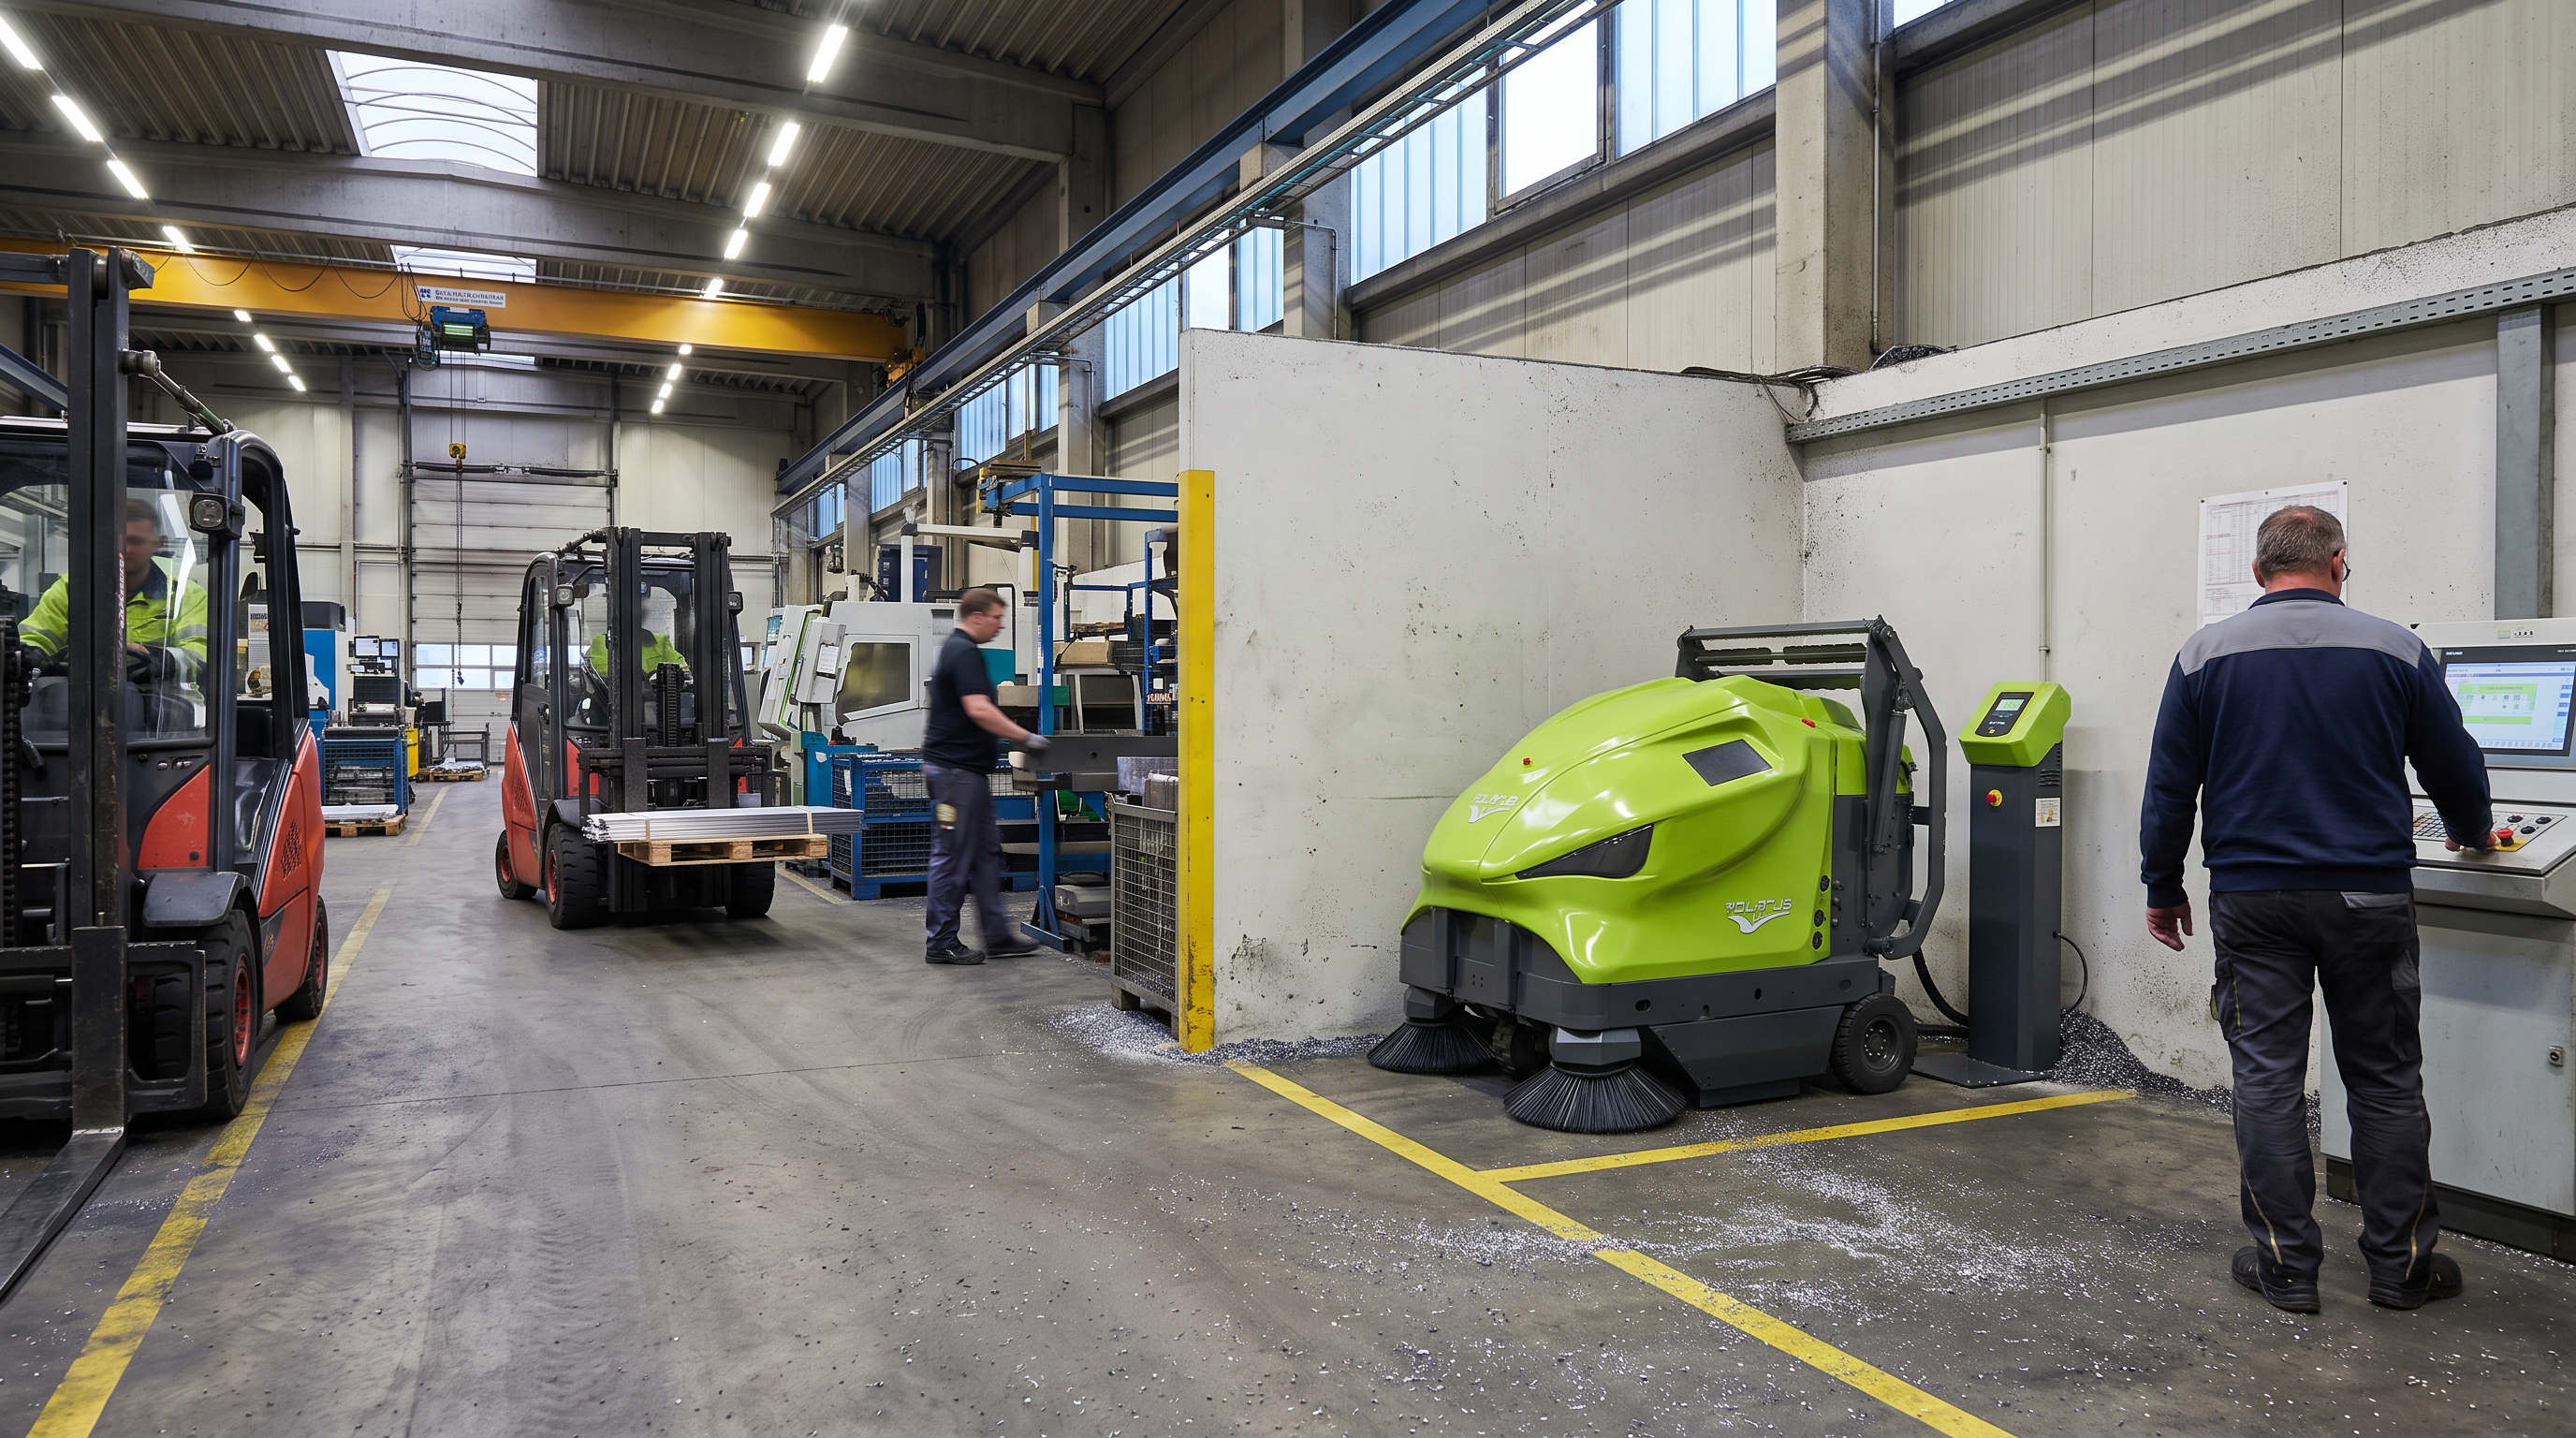
Industrieproduktion (z. B. Metall- oder Kunststoffverarbeitung mit Staplerlogistik)24/6-Produktion: Zwei Kehrdurchläufe pro Tag entlang der MaterialwegePlanbare Kehrzyklen in laufender Produktion: zwei Durchläufe pro Tag für definierte Zonen. Plausibel, wenn die tägliche Ziel-Fläche unter der Herstellerangabe „bis 45.000 m² in 24 h“ bleibt und die Lade-/Verkehrsfenster eingeplant sind.
05:50 Uhr, Schichtwechsel: Auf den Materialwegen liegt feiner Abrieb, an den Hallenrändern hat sich Staub an den Sockeln abgesetzt. Die Frühschicht fährt die ersten Wagen an, der Roboter wartet noch in der Sicherheitszone der Servicestation. Der Objektleiter lässt das Programm erst nach dem Andrang starten, damit die Hauptgänge frei sind und die Protokollierung sauber bleibt.
Ausgangslage
Die Produktion läuft nahezu durchgehend; Staplerverkehr verteilt Staub und Abrieb, besonders auf den Hauptmaterialwegen. Manuelles Kehren kollidiert mit Logistikfenstern und wird ungleichmäßig ausgeführt. Benötigt wird eine wiederholbare Grundreinigung in festgelegten Korridoren, ohne personenbezogene Daten zu erfassen.
So läuft der Einsatz
Vorbereitung: Schichtleitung definiert Zeitfenster mit reduziertem Verkehr; lose Teile (Drahtstücke, Folien) werden vorab eingesammelt. Einlernen: Zonen werden in einer einmaligen Kartierung festgelegt (Materialwege, Sicherheitsbereiche an Maschinen, Sperrflächen). Täglicher Betrieb: Der SR1300 startet zeitgesteuert zweimal pro Tag, kehrt die definierten Korridore mit bis zu 1.271 mm Kehrbreite (2 Seitenbürsten) und nutzt Filterklasse M mit automatischer Abrüttelung, um Staubaufwirbelung zu reduzieren. Zwischen den Einsätzen fährt er zur Servicestation für induktive Ladung; der 115-l-Behälter wird bei Bedarf vollautomatisch per Hochentleerung (bis 1.450 mm) in einen 1.100-l-Container entleert. Personalrolle: Die Schichtleitung überwacht nur die Freigabe der Zeitfenster und reagiert bei Meldungen; Reinigungspersonal konzentriert sich auf Maschineninseln, Engstellen und klebrige Verschmutzungen, die ein Kehrsystem nicht löst. Störungen: Bei blockierten Fahrwegen (Paletten quer) wird die Route angepasst oder der Bereich temporär gesperrt; die Protokolle werden für Abweichungsberichte genutzt.
Warum dieses Gerät hier passt
Die Eignung ergibt sich aus der Auslegung auf Industrie/Logistik, der Kehrbreite bis 1.271 mm für Materialwege und dem M-Klasse-Filtersystem (5,5 m² Taschenfilter oder 6,4 m² Patronenfilter) mit automatischer Abrüttelung. Für ein 24h-nahes Einsatzprofil ist die Herstellerangabe „bis 45.000 m² in 24 h“ die zentrale Plausibilitätsgröße; die Laufzeit bis 8 h pro Akkuladung passt, wenn Ladefenster (5 h Standard oder 2,5 h mit doppelter Ladeausstattung) im Schichtplan berücksichtigt werden. Der Betrieb ohne hochauflösende Kameras unterstützt Datenschutzanforderungen in Produktionsumgebungen.
Die Rechnung
Tägliche Ziel-Fläche (Annahme): 2 Durchläufe auf 14.000 m² Materialwegen = 28.000 m²/Tag. Herstellerangabe: bis 45.000 m² in 24 h. Plausibilität: 28.000 m²/Tag ≤ 45.000 m²/24 h → grundsätzlich innerhalb der angegebenen Tagesleistung (ohne zusätzliche Quellen).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Reinigungsfenster durch Staplerverkehr so fragmentiert sind, dass der Roboter häufig warten/umfahren muss, kann die praktische Tagesleistung deutlich unter der Herstellerangabe liegen; dann sind die zwei Durchläufe pro Tag ggf. nicht erreichbar.
Bei stark öligen/klebenden Verschmutzungen (Kühlschmierstoff, Harz) ist ein Kehrsaugroboter nicht das passende Verfahren; hier sind Nassreinigung bzw. Scheuersaugtechnik erforderlich.
In Bereichen mit sehr engen Maschinenabständen, in denen der Mindestabstand für Wendemanöver von 3.000 mm nicht eingehalten wird, bleiben Zonen ausgeschlossen oder müssen manuell gereinigt werden.
Getroffene Annahmen
Definierte, täglich zu kehrende Materialwege: 14.000 m²
Ziel: 2 Kehrdurchläufe pro Tag (28.000 m²/Tag)
Der Betrieb findet in einem 24h-nahen Produktionsrhythmus statt (Zeitfenster werden intern geplant, keine feste Uhrzeit vorgegeben).
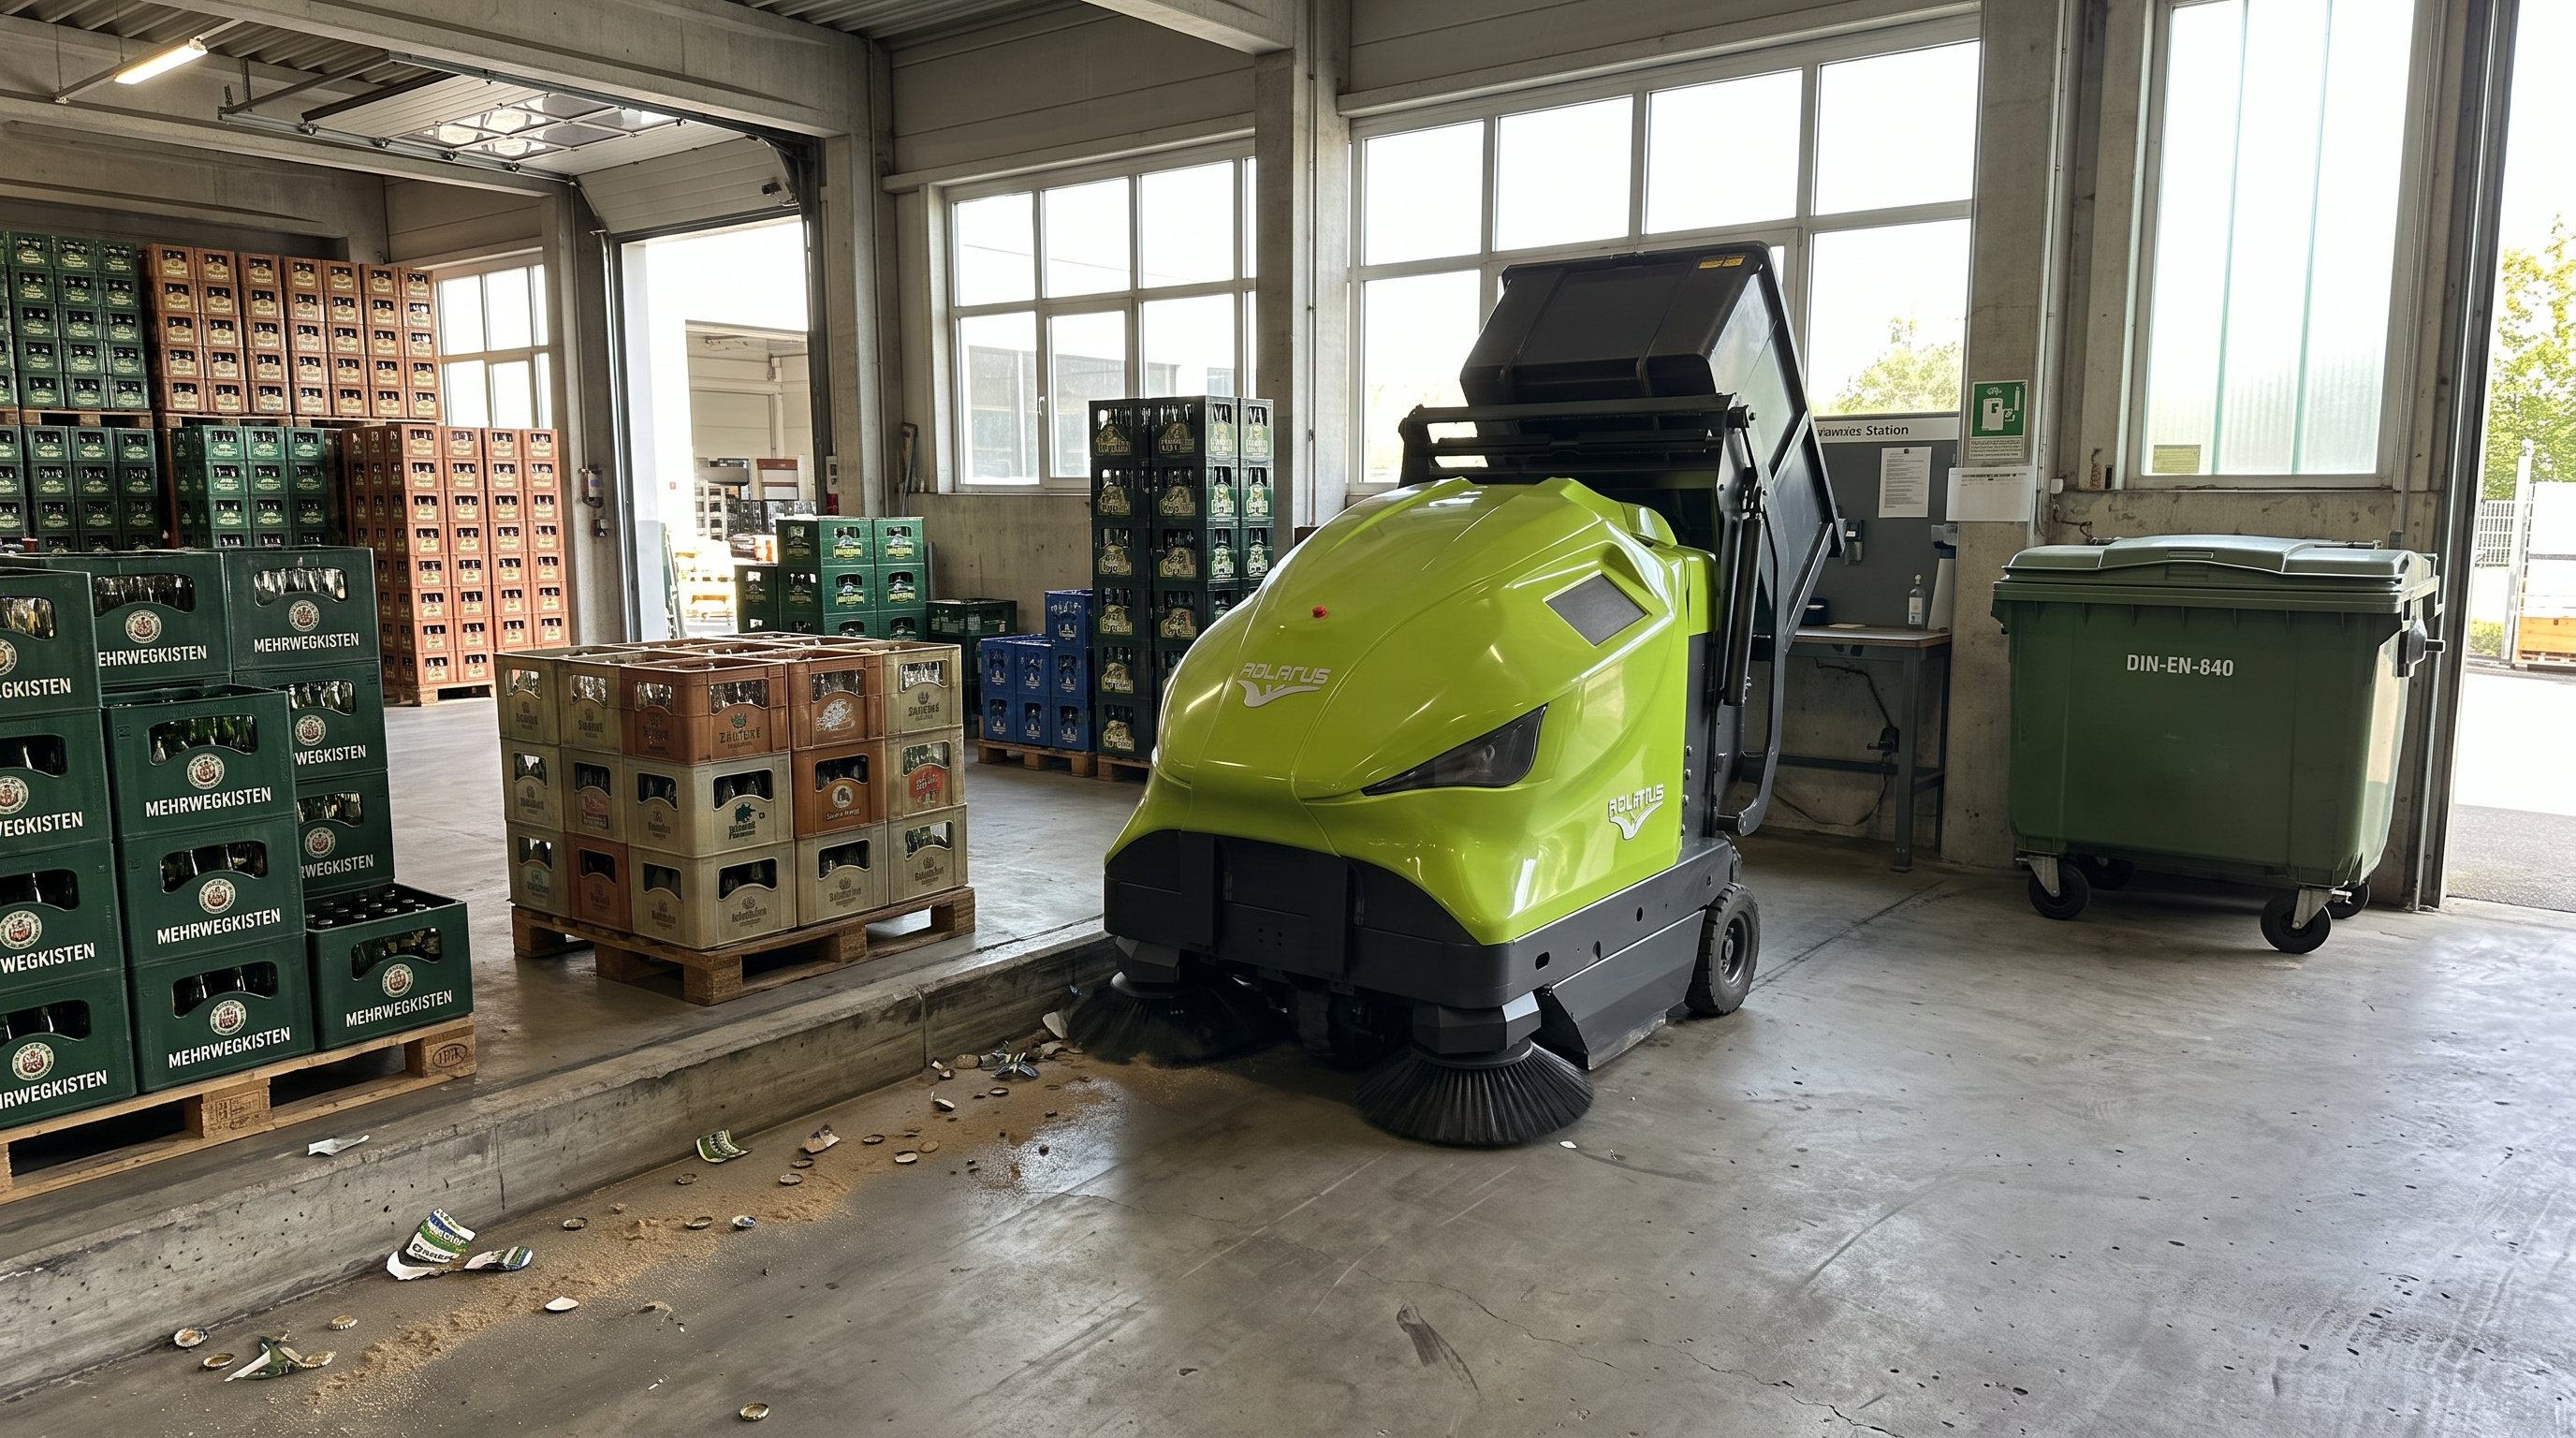
Getränke-Logistik / Leergutlager (Mehrwegkisten, Paletten, Sortierflächen)Leergut- und Mehrwegumschlag: Entleerlogistik über 115 l Behälter und 1.100 l Container planenKehrsaugen von Grobschmutz in Leergut- und Mehrwegflächen mit planbarer, automatischer Entleerung. Die zentrale Frage ist nicht nur die Fläche, sondern wie oft der 115-l-Behälter entleert werden muss und wie viele Entleerungen ein 1.100-l-Container aufnimmt.
14:10 Uhr an der Sortierfläche: Beim Umsetzen der Kisten knirscht Sand, und zwischen den Paletten liegen Kronkorken und Etikettenreste. Der Roboter fährt an der Kante der Übergabezone entlang, die Seitenbürsten ziehen den Schmutz aus dem Rand. In der Ecke steht der DIN-EN-840-Container bereit; an der Servicestation hebt der Roboter den Behälter später sichtbar bis zur Hochentleerung an.
Ausgangslage
Auf Leergutflächen entstehen täglich grobe und feine Verschmutzungen (Sand, Etiketten, Kappen). Manuelle Kehrmaschinenfahrten werden oft unterbrochen, weil Entleerungen und Containerwechsel unklar geplant sind. Ziel ist eine Entleerlogistik, die ohne ständig verfügbares Personal funktioniert.
So läuft der Einsatz
Vorbereitung: Die Schicht räumt große Teile (Bänder, Folien) weg und markiert die Sicherheitszone an der Servicestation. Einlernen: Einmalige Kartierung der Sortier- und Umschlagsflächen; Sperrzonen für Rangierbereiche werden gesetzt. Täglicher Zyklus: Der SR1300 kehrt die Fläche mit bis zu 1.271 mm Kehrbreite (2 Seitenbürsten) und nutzt das M-Klasse-Filtersystem mit automatischer Abrüttelung für Staubanteile. Wenn der 115-l-Behälter (Datenblatt) voll ist, fährt der Roboter zur S1300 und entleert vollautomatisch per Hochentleerung bis 1.450 mm in den 1.100-l-Container nach DIN EN 840. Personalrolle: Personal muss nicht zum Entleeren anwesend sein, sondern organisiert nur den Containerwechsel nach Bedarf; Ecken hinter Palettenstapeln werden in Randzeiten manuell nachgearbeitet. Störungen: Bei blockierten Bereichen durch abgestellte Paletten wird die Zone im Programm gesperrt und später nachgekehrt; bei ungewöhnlich hohem Grobschmutz wird ein zusätzlicher Zyklus gestartet.
Warum dieses Gerät hier passt
Die automatische Hochentleerung (bis 1.450 mm) in standardisierte 1.100-l-Container (DIN EN 840) ist für Leergutlogistik ein Kernmerkmal, weil Behälterwechsel planbar werden. Die 115-l-Kehrgutkapazität ist groß genug für autonome Teilzyklen, solange die Entleerfrequenz zur Schmutzlast passt. Kehrbreite bis 1.271 mm unterstützt das Abfahren breiter Umschlagsflächen; M-Klasse-Filtration mit automatischer Abrüttelung ist bei staubigem Leergutumschlag relevant.
Die Rechnung
Containerlogik: 1.100 l Container / 115 l Roboterbehälter ≈ 9,56 → praktisch 9 vollständige 115-l-Entleerungen, bevor der 1.100-l-Container rechnerisch „voll“ ist. Entleerungen pro Flächendurchlauf (Annahme): 10.000 m² Fläche, Behälterfüllung alle 2.500 m² → 10.000/2.500 = 4 Entleerungen pro Durchlauf. Daraus folgt: Ein 1.100-l-Container reicht rechnerisch für 9/4 ≈ 2 vollständige Durchläufe (mit Restpuffer).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Schmutz stark voluminös ist (z. B. viele Folienknäuel), kann der 115-l-Behälter wesentlich früher voll sein als geplant; dann steigt die Entleerfrequenz und die Autonomie sinkt.
Wenn kein geeigneter 1.100-l-Container nach DIN EN 840 an der Servicestation platziert werden kann (Platz, Arbeitssicherheit), entfällt der Nutzen der automatischen Hochentleerung.
Bei sehr engen Fahrwegen zwischen Paletten, die weniger als 3.000 mm Abstand zwischen zwei Wänden bieten, ist das Wendemanöver eingeschränkt und Flächen bleiben liegen.
Getroffene Annahmen
Zu reinigende Umschlags-/Sortierfläche: 10.000 m²
Behälterfüllung (115 l) nach 2.500 m² (Schmutzlast-Annahme)
Der Containerwechsel erfolgt, wenn der 1.100-l-Container rechnerisch nahe Voll ist (keine zusätzliche Füllstandsmessung angenommen).
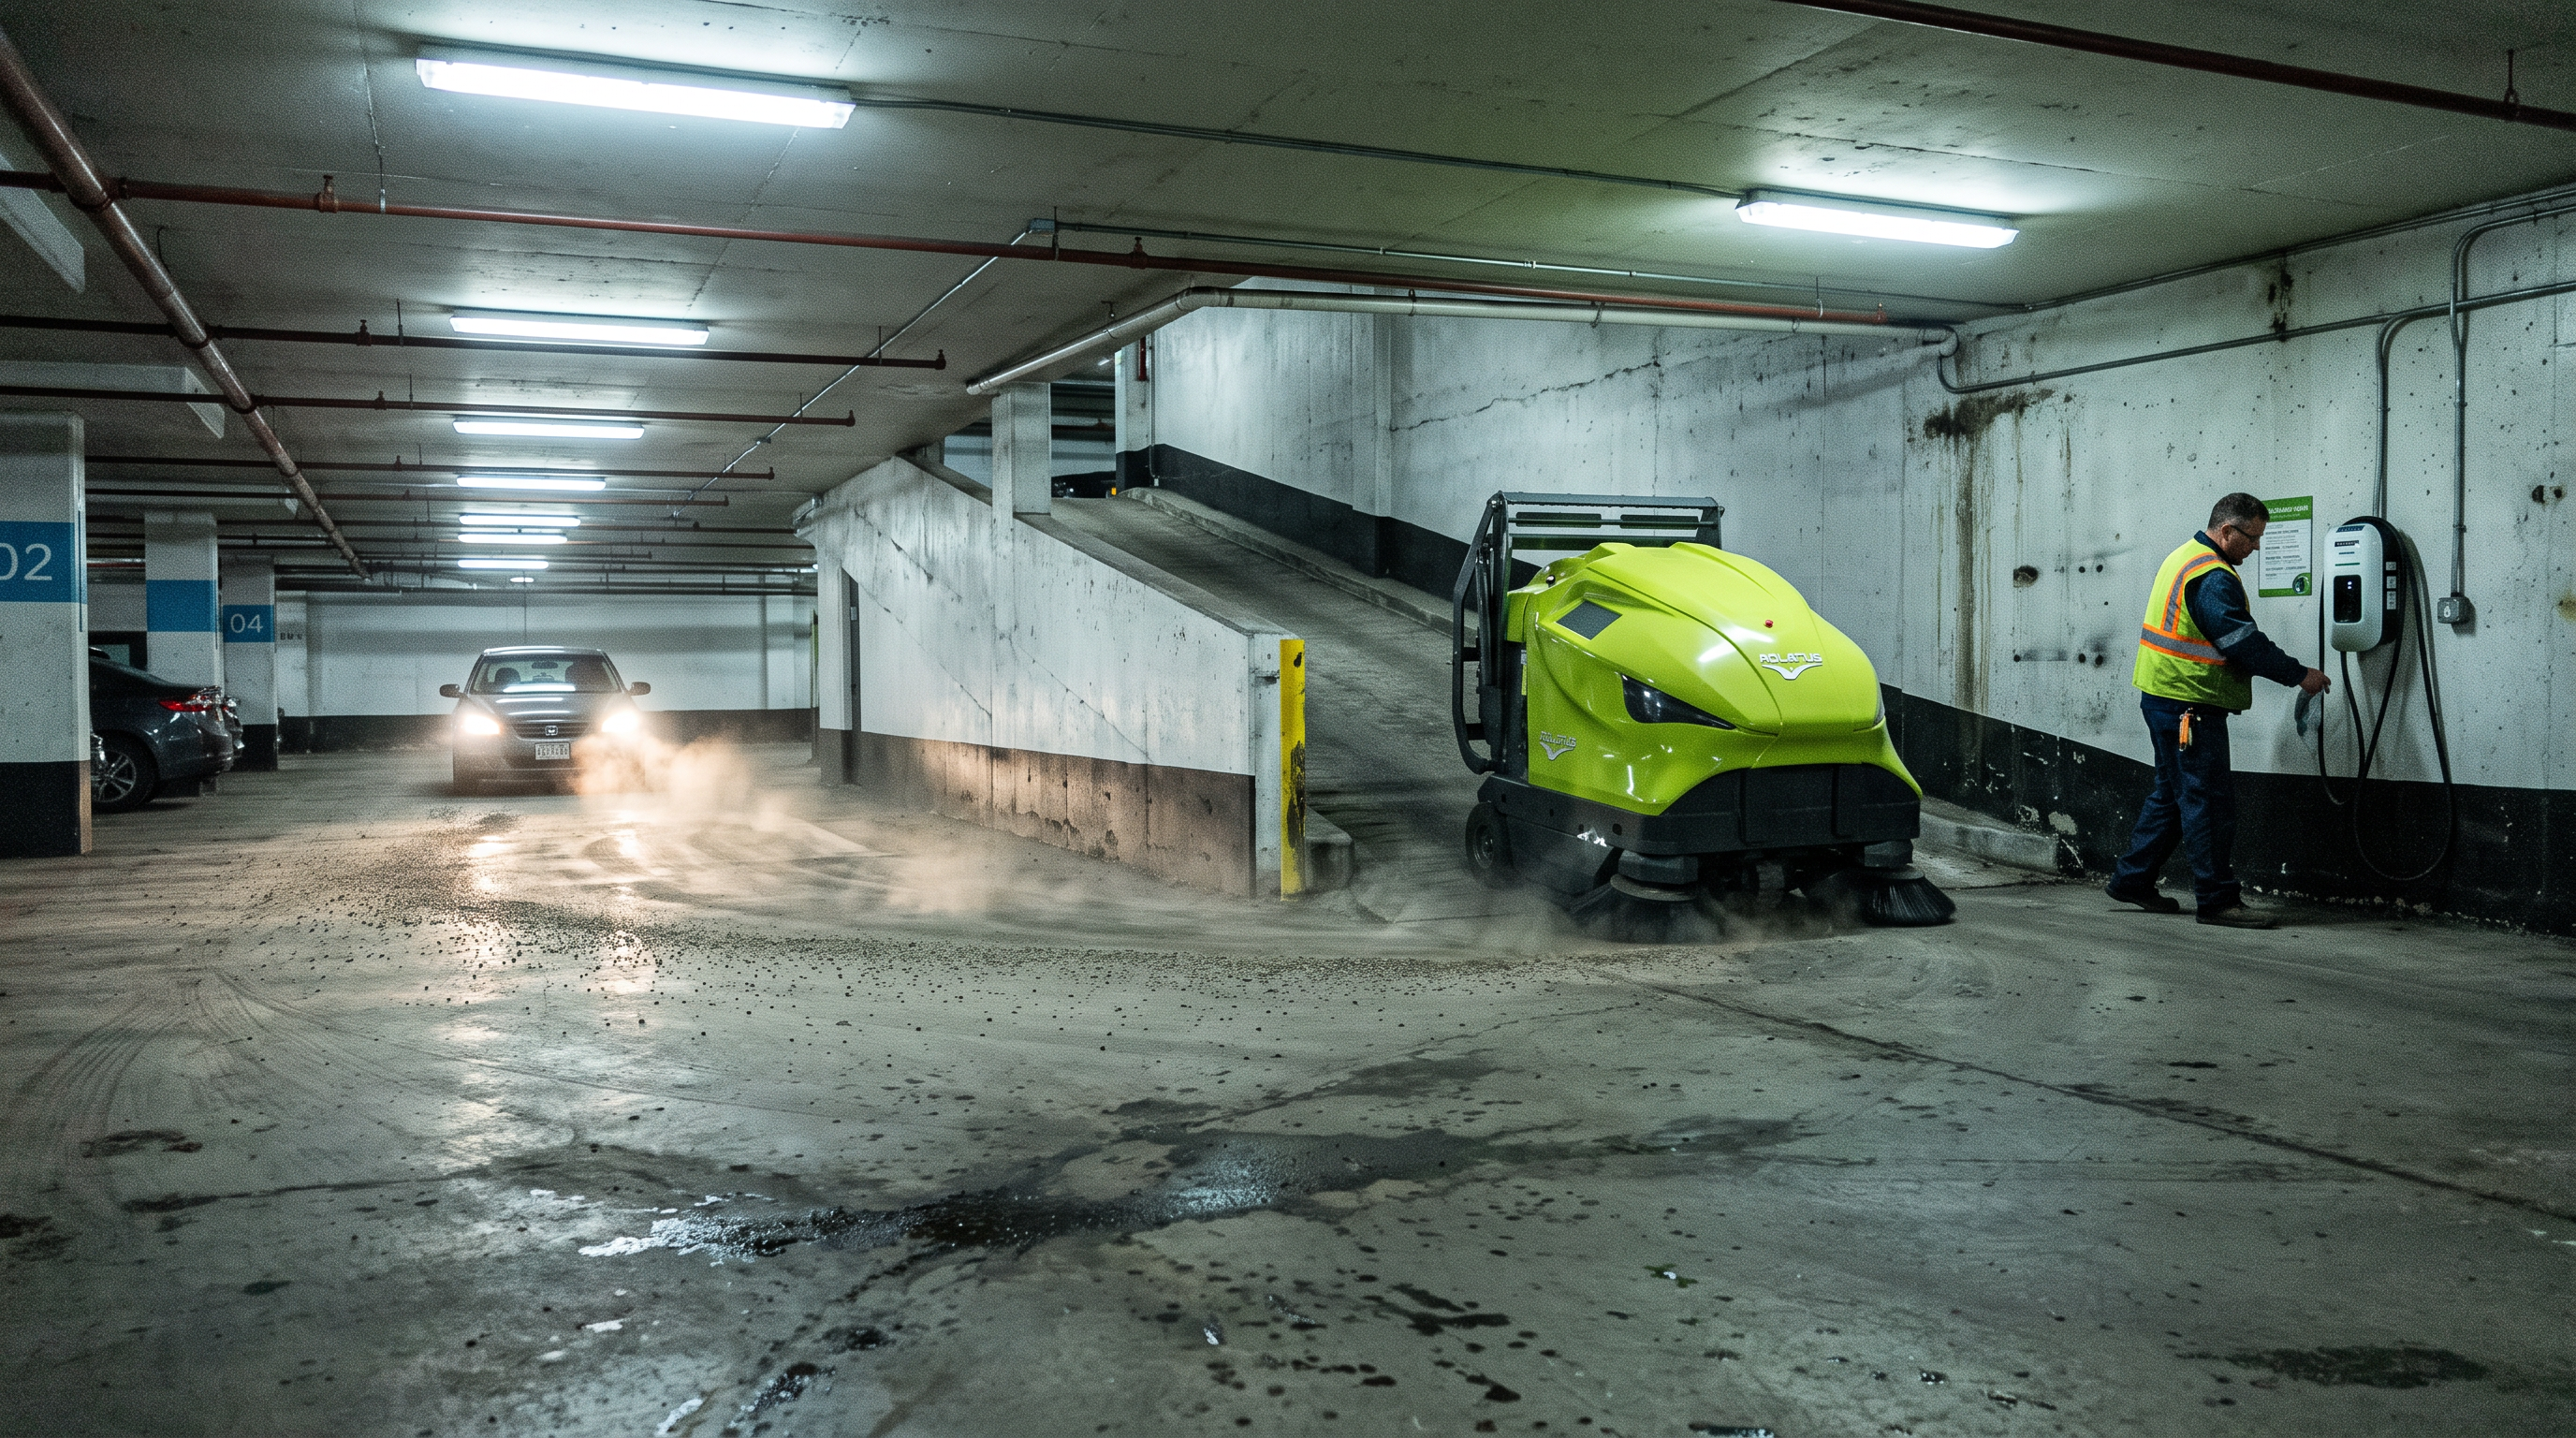
Parkhaus (mehrgeschossig, öffentliche Nutzung)Mehrgeschossiges Parkhaus: Rampen bis 20% nutzen, ohne Kameras im PublikumsbereichAutonomes Kehren in Parkhäusern ist plausibel, wenn Rampensteigungen unter 20% liegen und die Fahrgassen genügend Wenderaums bieten. Vorteilhaft ist die Navigation ohne hochauflösende Kameras in öffentlichen Bereichen; Einschränkungen ergeben sich durch Breite (1.300 mm) und Wendemanöver (3.000 mm).
04:55 Uhr im zweiten Untergeschoss: Die Beleuchtung summt, ein einzelnes Fahrzeug zieht eine Spur aus Staub und Splitt über die Fahrgasse. Der Roboter setzt am Rampenfuß an, fährt gleichmäßig an der Wand entlang und dreht am Podest, um in die nächste Spur zu wechseln. Der Facility Manager kontrolliert nur, ob die Sicherheitszone an der Servicestation frei ist, bevor er das Programm laufen lässt.
Ausgangslage
Parkhäuser bringen typischerweise Staub, Splitt und Grobschmutz von außen ein. Eine Kehrung tagsüber kollidiert mit Publikumsverkehr; nachts oder frühmorgens ist das Zeitfenster begrenzt. Zusätzlich sind Datenschutzanforderungen relevant, wenn Technik im öffentlichen Raum fährt.
So läuft der Einsatz
Vorbereitung: Der Nacht-/Frühdienst räumt größere Teile (Dosen, Kartons) weg und sperrt die Sicherheitszone um die Servicestation S1300 (2.000 × 3.500 mm). Einlernen: Einmalige Kartierung je Ebene mit Rampenverbindungen; Sperrflächen für Treppenabgänge werden gesetzt (Lidar-basierte Erkennung von Absätzen/Ebenen ist vorhanden, dennoch werden Kanten als No-Go definiert). Täglicher Zyklus: Start zeitgesteuert in den frühen Morgenstunden; der SR1300 kehrt Fahrgassen und Stellplatzreihen mit Seitenbürsten an den Wänden. Rampen werden befahren, solange die Steigung ≤ 20% bleibt; bei Bedarf fährt der Roboter zur Servicestation zum Laden und Entleeren des 115-l-Behälters per Hochentleerung (bis 1.450 mm) in einen 1.100-l-Container. Personalrolle: Ein Mitarbeiter macht Sichtkontrolle auf Blockaden (querstehende Fahrzeuge, Absperrungen) und bearbeitet Engstellen manuell nach. Störungen: Bei blockierter Rampe wird die Ebene übersprungen und später nachgekehrt; bei unerwartet engen Durchfahrten wird die Route angepasst.
Warum dieses Gerät hier passt
Die Steigfähigkeit bis 20% ist für Parkhausrampen ein direktes Eignungskriterium. Die Navigation mit 2D-/3D-Lidar und Verzicht auf hochauflösende Kameras ist in öffentlichen Bereichen relevant (Privacy by design). Die Kehrbreite bis 1.271 mm (2 Seitenbürsten) passt zu Fahrgassen, und die automatische Entleerung über die Servicestation reduziert Personalwege. Grenzen ergeben sich aus der Maschinenbreite von 1.300 mm und dem Mindestabstand von 3.000 mm für Wendemanöver.
Die Rechnung
Rampencheck: Rampensteigung (Annahme) 18% ≤ Steigfähigkeit 20% (Datenblatt) → befahrbar nach Spezifikation. (Optionaler Zeit-Check bei 12.000 m² Gesamtfläche und 3.000 m²/h Nettoleistung wäre ≈ 4 h, ist hier aber nicht die zentrale Plausibilität.)
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Rampen steiler als 20% sind, darf der Roboter diese Verbindungen nicht nutzen; dann ist die Mehrgeschosstauglichkeit nicht gegeben.
Wenn Fahrgassen/Wendeflächen weniger als 3.000 mm Abstand zwischen zwei Wänden bieten (z. B. enge Kehren, Schrankenbereiche), kann der Roboter nicht wie geplant drehen und lässt Bereiche aus.
Wenn Einfahrten, Schrankenpassagen oder Türen schmaler als 1.300 mm sind, ist eine Durchfahrt nicht möglich (Breitenreserve muss bauseits sichergestellt werden).
Getroffene Annahmen
Maximale Rampensteigung im Parkhaus: 18%
Servicestation wird auf einer Ebene so platziert, dass sie ohne Aufzug erreichbar ist (keine Aufzugsnutzung geplant).
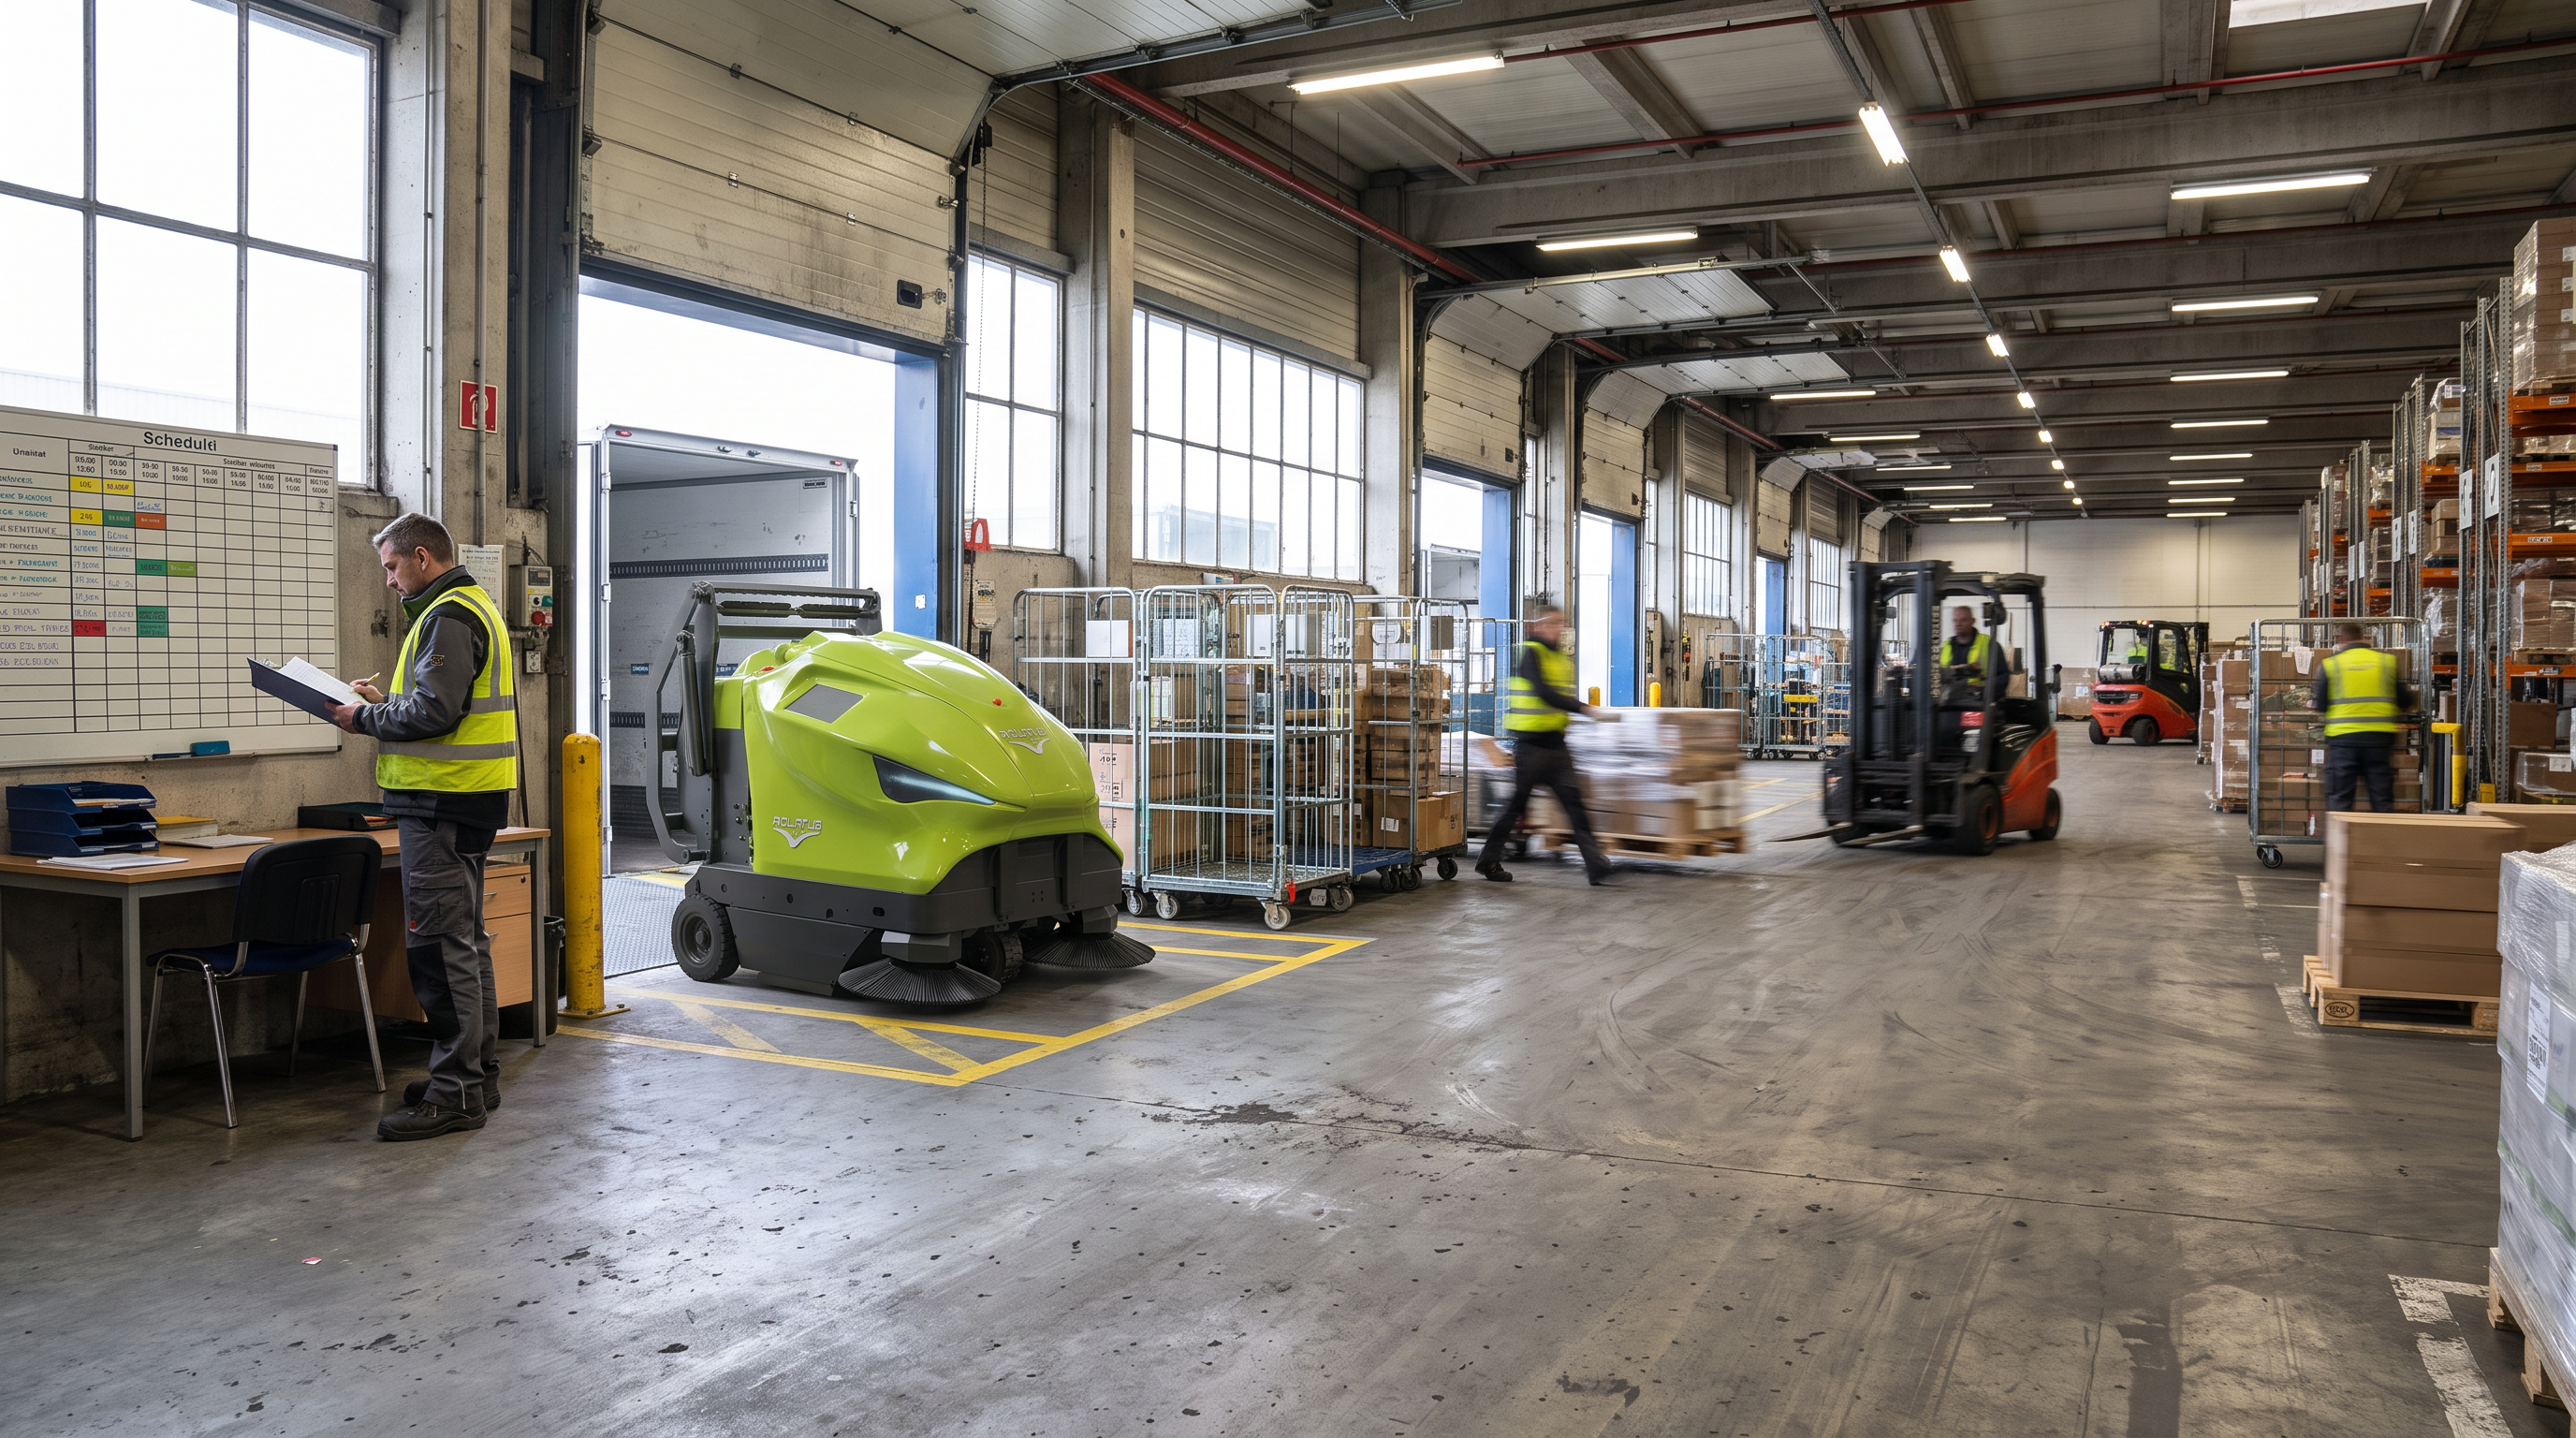
Cross-Dock-/Umschlagterminal (hohe Verkehrsdichte, nahezu durchgehend)Cross-Dock mit hohem Tagesbedarf: Ladezeiten bestimmen die erreichbaren Kehrstunden pro 24 hIn Terminals mit sehr langen täglichen Reinigungsanforderungen wird die erreichbare Kehrzeit durch das Verhältnis von Laufzeit (bis 8 h) zu Ladezeit (5 h bzw. 2,5 h) bestimmt. Das Szenario zeigt, wann die doppelte Ladeausstattung nötig wird, um nahe an 18 h Kehreinsatz pro Tag zu kommen.
10:30 Uhr am Hallenkopf: Rollcontainer kreuzen die Fahrgassen, an den Toren wird im Minutentakt umgeschlagen. Der Roboter wartet in einer definierten Zone, bis die Freigabe kommt, und setzt dann in einem freien Korridor an. Die technische Leitung schaut in den Zeitplan: Entscheidend ist heute nicht die Route, sondern ob die Ladepause mit dem Umschlagfenster zusammenfällt.
Ausgangslage
Durchgehend rollender Verkehr erzeugt Abrieb, Staub und Grobschmutz an Toren und Hauptwegen. Reine Nachtreinigung reicht nicht, weil sich tagsüber Schmutznester bilden, die Sicherheits- und Prozessrisiken erhöhen. Es wird ein Plan benötigt, wie viele Kehrstunden pro Tag realistisch abrufbar sind – unter Berücksichtigung der Ladezeiten.
So läuft der Einsatz
Vorbereitung: Schichtleitung definiert tagsüber Korridore mit geringer Verkehrsdichte; lose Verpackungsreste werden vorab entfernt. Einlernen: Kartierung der Hauptwege, Torbereiche und Pufferzonen; Sperrflächen um Ladezonen, wo häufig Stapler rangieren. Täglicher Zyklus: Der SR1300 kehrt in mehreren Blöcken (je Block bis zur Laufzeitgrenze), fährt zur Servicestation S1300, lädt induktiv und entleert den 115-l-Behälter bei Bedarf per Hochentleerung in den 1.100-l-Container. Personalrolle: Ein Vorarbeiter gibt Start-/Stop-Freigaben in Verkehrsspitzen; Reinigungspersonal ergänzt mit manueller Rand- und Punktreinigung. Störungen: Bei dauerhaften Blockaden werden Teilrouten zeitlich verschoben; bei häufigem Stop-and-Go sinkt die Netto-Leistung, was in der Tagesplanung berücksichtigt werden muss.
Warum dieses Gerät hier passt
Für sehr lange tägliche Einsatzfenster sind die Spezifikationen zur Laufzeit (bis 8 h) und Ladezeit (5 h Standard bzw. 2,5 h mit doppelter Ladeausstattung) der zentrale Planungshebel. Die Servicestation unterstützt autarken Betrieb durch Laden und Entleeren, sodass die Personalbindung reduziert werden kann. Autarker Betrieb ohne WLAN kann im Terminalbetrieb mit restriktiver IT vorteilhaft sein.
Die Rechnung
Maximale Kehrstunden pro 24 h als Lade-/Laufzeit-Zyklus (ohne zusätzliche Quellen, nur Datenblattwerte):
- Standardladung: Zyklus = 8 h Laufzeit + 5 h Ladezeit = 13 h. In 24 h sind 24/13 ≈ 1,846 Zyklen möglich → Kehrzeit ≈ 1,846 × 8 h = 14,77 h/Tag.
- Doppelte Ladeausstattung: Zyklus = 8 h + 2,5 h = 10,5 h. In 24 h sind 24/10,5 ≈ 2,286 Zyklen möglich → Kehrzeit ≈ 2,286 × 8 h = 18,29 h/Tag.
Ziel (Annahme) 18 h Kehreinsatz/Tag ist damit nur mit 2,5 h Ladezeit plausibel erreichbar.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn ein Objekt faktisch 24 h durchgehend Kehreinsatz ohne längere Ladepausen verlangt, ist ein einzelner Roboter mit bis 8 h Laufzeit und anschließender Ladezeit (5 h bzw. 2,5 h) nicht ausreichend; dann braucht es zusätzliche Geräte oder ein anderes Betriebskonzept.
Wenn die Servicestation wegen Platzmangel (2.000 × 3.500 mm) nicht so positioniert werden kann, dass der Roboter sie sicher anfahren kann, sinkt die Autonomie (Laden/Entleeren wird zum Personalthema).
Bei dauerhaft sehr hoher Verkehrsdichte mit häufigen Stopps/Umwegen wird die Netto-Flächenleistung unplanbar; dann kann auch die rechnerisch mögliche Kehrzeit nicht in nutzbare Flächenleistung umgesetzt werden.
Getroffene Annahmen
Erforderlicher Kehreinsatz im Terminal: 18 h pro 24 h
Der Zeitansatz berücksichtigt nur Laufzeit und Ladezeit; Zeiten für Entleerung/Anfahrt/Verkehrswarten werden nicht zusätzlich quantifiziert.
Einkaufspassage / Shopping-Center (öffentliche Verkehrsflächen, Nebenflure)Einkaufspassage (naheliegend) – aber Mindest-Wenderaums von 3.000 mm begrenzt die AbdeckungShopping-Center stehen im Datenblatt als Einsatzbereich – praktisch entscheidet jedoch die Geometrie. Mit 1.300 mm Maschinenbreite und 3.000 mm Mindestabstand für Wendemanöver sind schmale Nebenflure und Back-of-House-Gänge oft nur eingeschränkt abdeckbar; geeignet bleiben vor allem breite Hauptpassagen außerhalb der Öffnungszeiten.
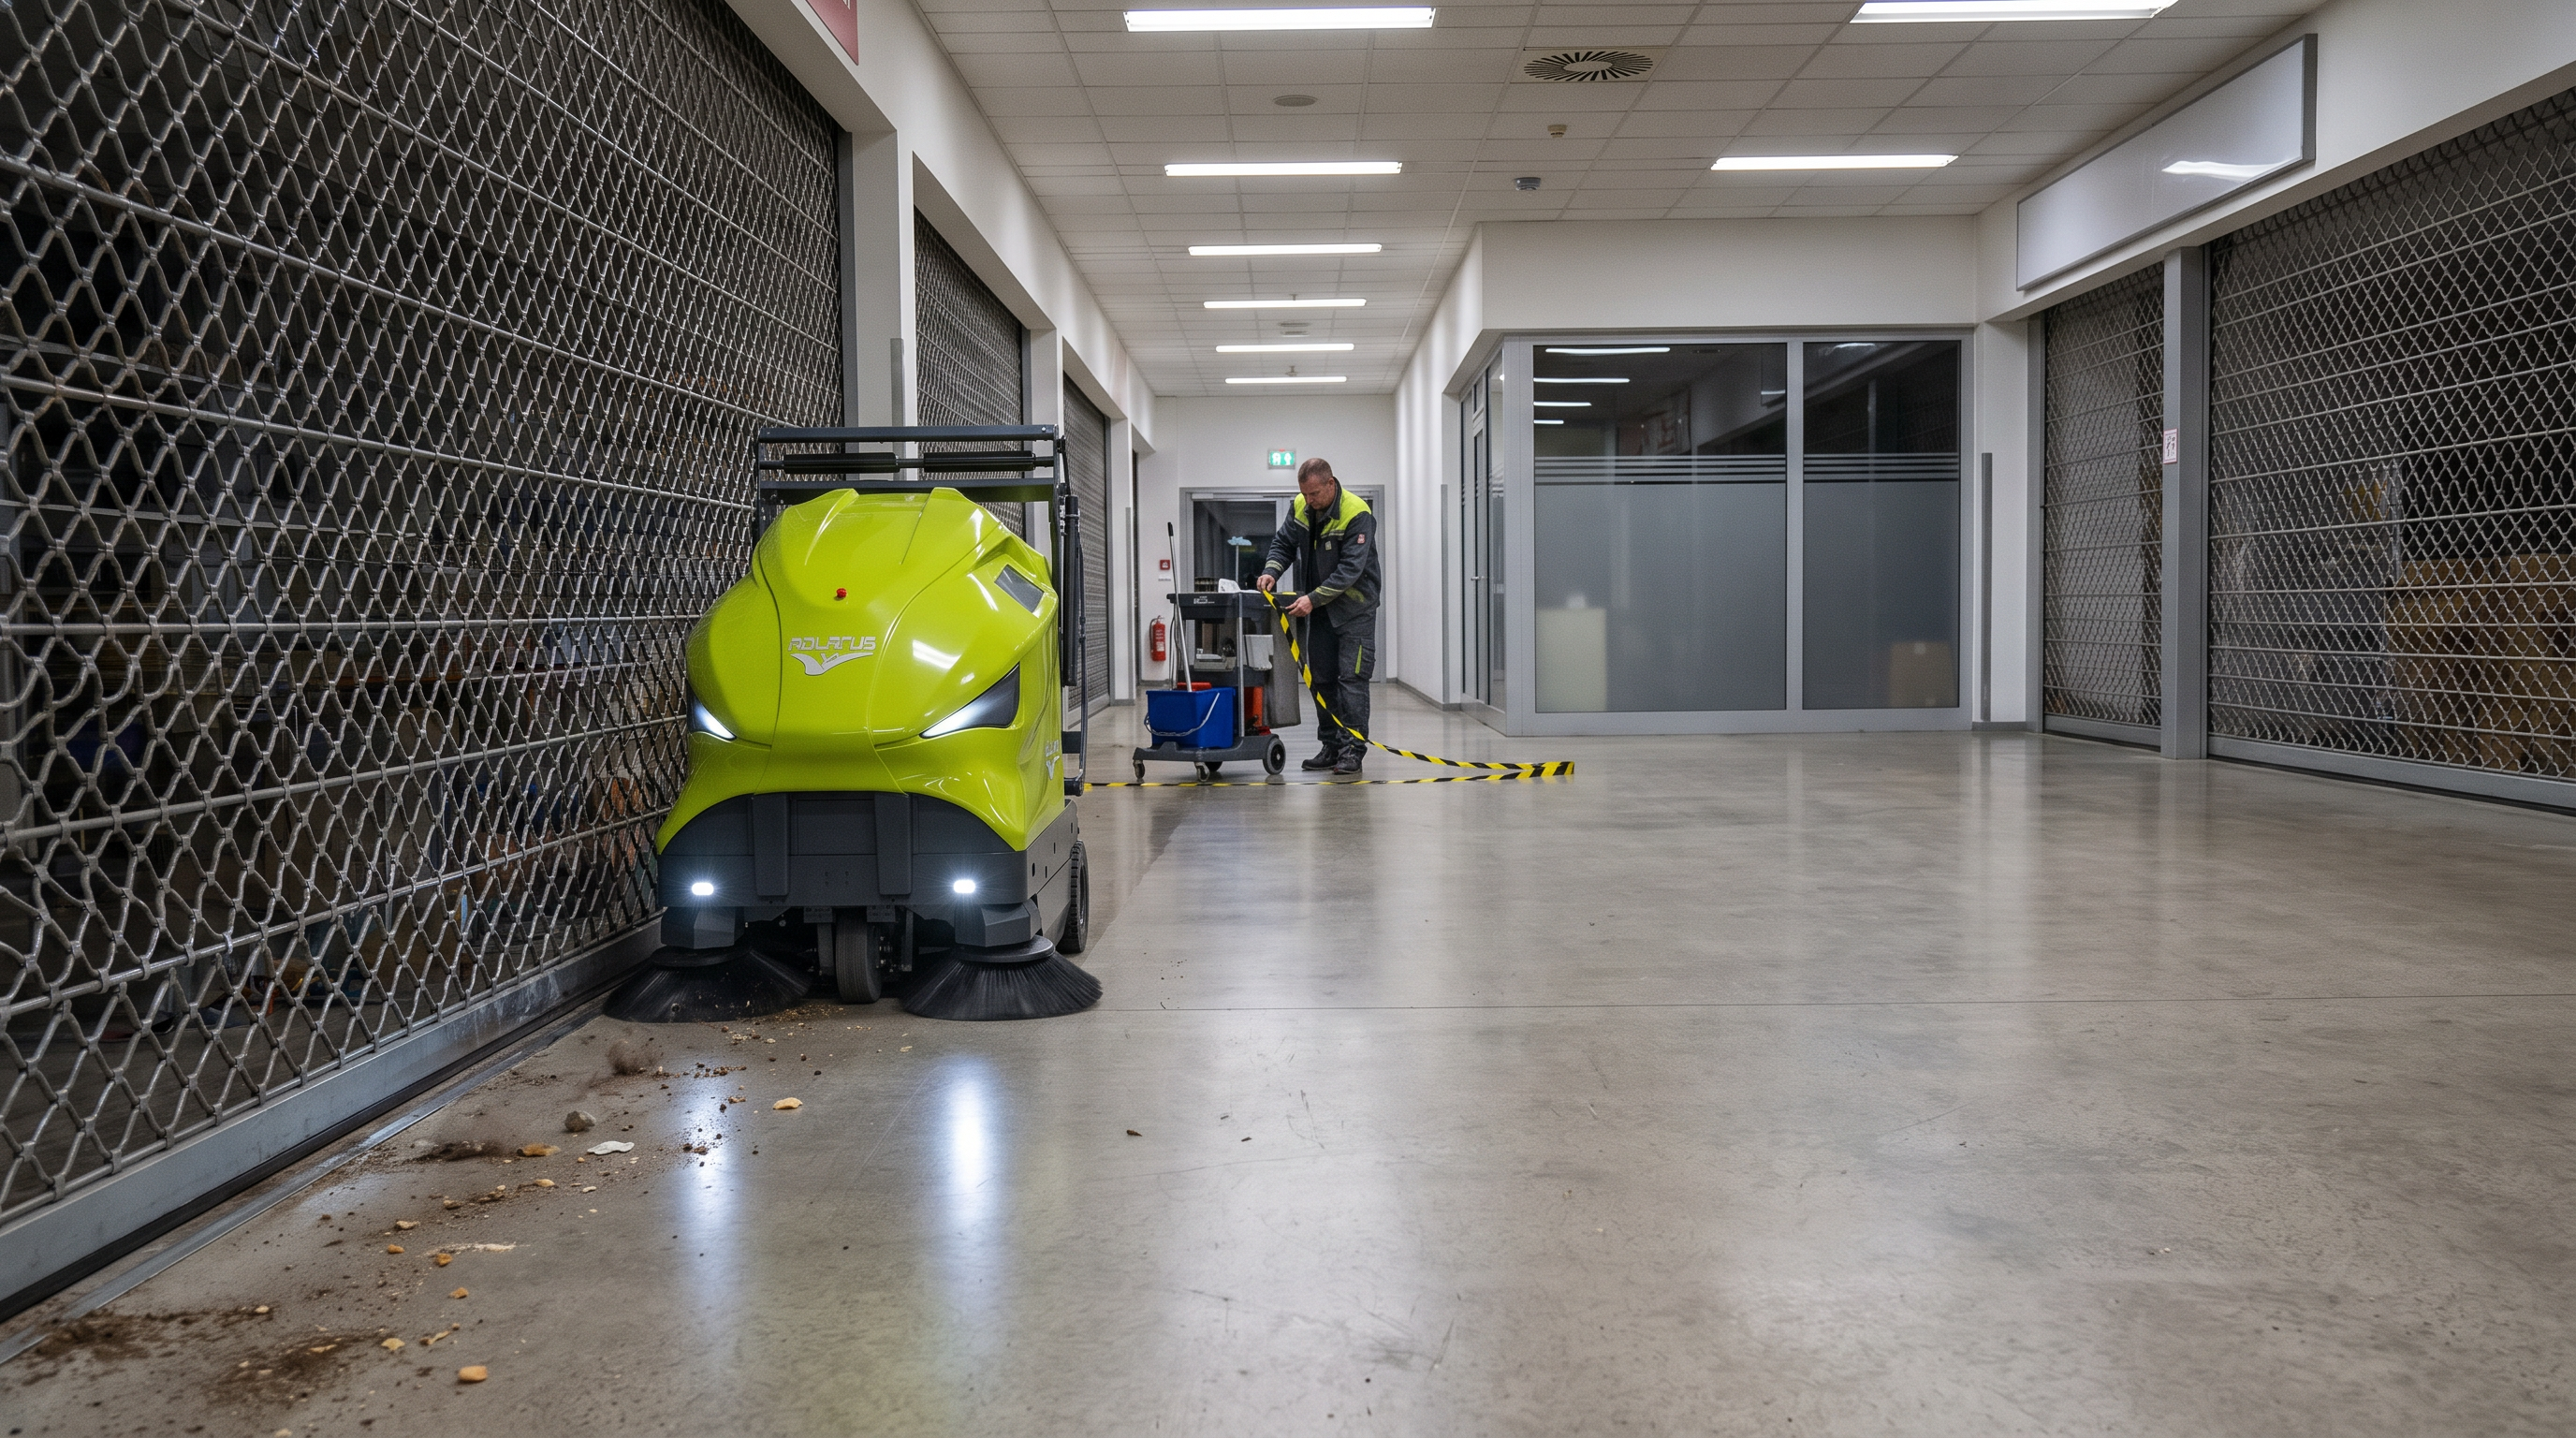
23:20 Uhr, die Rollgitter sind unten: In der Passage liegen Staubflusen und vereinzelte Krümel an den Sockelleisten. Der Roboter fährt eine saubere Linie an der Kante, die Seitenbürsten ziehen Schmutz aus dem Randbereich. Im Nebenflur hinter den Shops steht ein Reinigungswagen quer; der Objektleiter markiert den Bereich als gesperrt, weil das Wenden dort nicht sauber funktioniert.
Ausgangslage
In der Nachtreinigung soll grober und feiner Schmutz aus den Passagen entfernt werden, ohne Kamerabilder im öffentlichen Raum zu erzeugen. Gleichzeitig gibt es viele schmale Nebenflure (Back-of-House), in denen die manuelle Reinigung personalintensiv ist. Erwartung: ein Gerät, das „alles“ fährt – tatsächlich sind Breite und Wendekreis die limitierenden Faktoren.
So läuft der Einsatz
Vorbereitung: Der Spätdienst räumt mobile Aufsteller, Reinigungswagen und lose Kartons aus den Hauptachsen; die Servicestation wird in einem abgesperrten Technik-/Servicebereich platziert (2.000 × 3.500 mm). Einlernen: Kartierung der Hauptpassage und der breiten Plätze; Nebenflure werden testweise befahren und nur dann freigegeben, wenn Wenden/Passieren stabil möglich ist. Täglicher Zyklus: Zeitgesteuerter Start nach Ladenschluss; der SR1300 kehrt die Hauptachsen mit bis zu 1.271 mm Kehrbreite (2 Seitenbürsten) und fährt bei Bedarf zur Servicestation zum Laden/Entleeren (115 l Behälter, Hochentleerung bis 1.450 mm in 1.100-l-Container). Personalrolle: Reinigungskräfte übernehmen Sanitärbereiche, Shop-Zugänge, klebrige Flecken und Engstellen; der Objektleiter prüft am nächsten Morgen die Protokollierung und sperrt wiederkehrend problematische Zonen. Störungen: Bei nachts angelieferten Waren (Rollcontainer in Fluren) wird die Route angepasst; der Roboter fährt nur freigegebene, ausreichend breite Bereiche.
Warum dieses Gerät hier passt
Die Eignung für öffentliche Bereiche kann aus dem Verzicht auf hochauflösende Kameras (Privacy by design) und der Lidar-Navigation abgeleitet werden. Für die Reinigung breiter Passagen sind die Kehrbreite bis 1.271 mm und die theoretische Flächenleistung bis 5.000 m²/h relevant. Die zentrale Einschränkung ist jedoch geometrisch festgelegt: Maschinenbreite 1.300 mm und Mindestabstand 3.000 mm für Wendemanöver. Damit ist die Abdeckung in schmalen Nebenfluren nicht automatisch gegeben, obwohl das Umfeld auf den ersten Blick naheliegt.
Die Rechnung
Geometrie-Check (zentral): Nebenflurbreite (Annahme) 2.600 mm < Mindestabstand für Wendemanöver 3.000 mm (Datenblatt) → der Roboter kann dort nicht zuverlässig wenden/rotieren wie spezifiziert; der Flur ist für autonome Fahrprogramme nur eingeschränkt geeignet (z. B. nur als Durchfahrt ohne Wende, wenn überhaupt). Zusätzlich: Maschinenbreite 1.300 mm → bei Durchgängen (Annahme) 1.200 mm ist keine Durchfahrt möglich.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn wesentliche Verkehrsflächen (Nebenflure/Back-of-House) schmaler als 3.000 mm sind, ist das Wendemanöver nach Spezifikation nicht möglich; dann bleibt die Abdeckung auf breite Passagen begrenzt.
Wenn relevante Türen/Durchgänge schmaler als 1.300 mm sind, kann der Roboter Bereiche nicht erreichen (Zonen bleiben ausgespart).
Bei häufigen klebrigen Verschmutzungen (Getränke, Fett) ist eine Kehrtechnik allein nicht ausreichend; es wird zusätzlich Nassreinigung/Scheuersaugen benötigt.
Getroffene Annahmen
Nebenflurbreite im Center: 2.600 mm
Breite einzelner Durchgänge/Türen zu Servicebereichen: 1.200 mm
Der Einsatz erfolgt nach Ladenschluss; Publikumsverkehr wird nicht als Betriebszustand angenommen.
Erleben Sie den ADLATUS SR1300 in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Kehrroboter für die Industrie — Späne, Abrieb, Kartonagenstaub: Wo täglich trockener Schmutz anfällt, kehren autonome Maschinen die langen Bahnen — nachts, ohne Fahrer, mit Protokoll.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum ADLATUS SR1300
Für welche Flächen eignet sich der ADLATUS SR1300?
Für den ADLATUS SR1300 liegen durchgerechnete Einsatzszenarien vor, unter anderem für: E-Commerce-Fulfillment-Center (Hochregallager mit Kommissionier- und Packzonen); Industrieproduktion (z. B. Metall- oder Kunststoffverarbeitung mit Staplerlogistik); Getränke-Logistik / Leergutlager (Mehrwegkisten, Paletten, Sortierflächen); Parkhaus (mehrgeschossig, öffentliche Nutzung).
Wie lange braucht der ADLATUS SR1300 für 5.000 m²?
Rechnerisch etwa 1,3 Stunden pro Durchgang — bei 5.000 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der ADLATUS SR1300 nicht die richtige Wahl?
Wenn die Hauptfahrgassen oder Wendebereiche weniger als 3.000 mm Abstand zwischen zwei Wänden bieten (Mindestabstand Wendemanöver), kommt es zu Abbrüchen oder es bleiben Bereiche unbefahrbar. Bei häufigem Auftreten von langen Folien-/Bandresten oder Verpackungsbändern, die sich um Walze/Seitenbürsten wickeln, steigt der Interventionsbedarf; dann ist ein reines Autonomiekonzept ohne Sichtkontrollen nicht passend. Wenn viele Durchgänge/Türen schmaler als die Maschinenbreite von 1.300 mm sind, ist eine flächige Reinigung über Zonen hinweg nicht möglich.
Kann man den ADLATUS SR1300 mieten statt kaufen?
Ja — die meisten Objekte mieten den ADLATUS SR1300 im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den ADLATUS SR1300 ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service