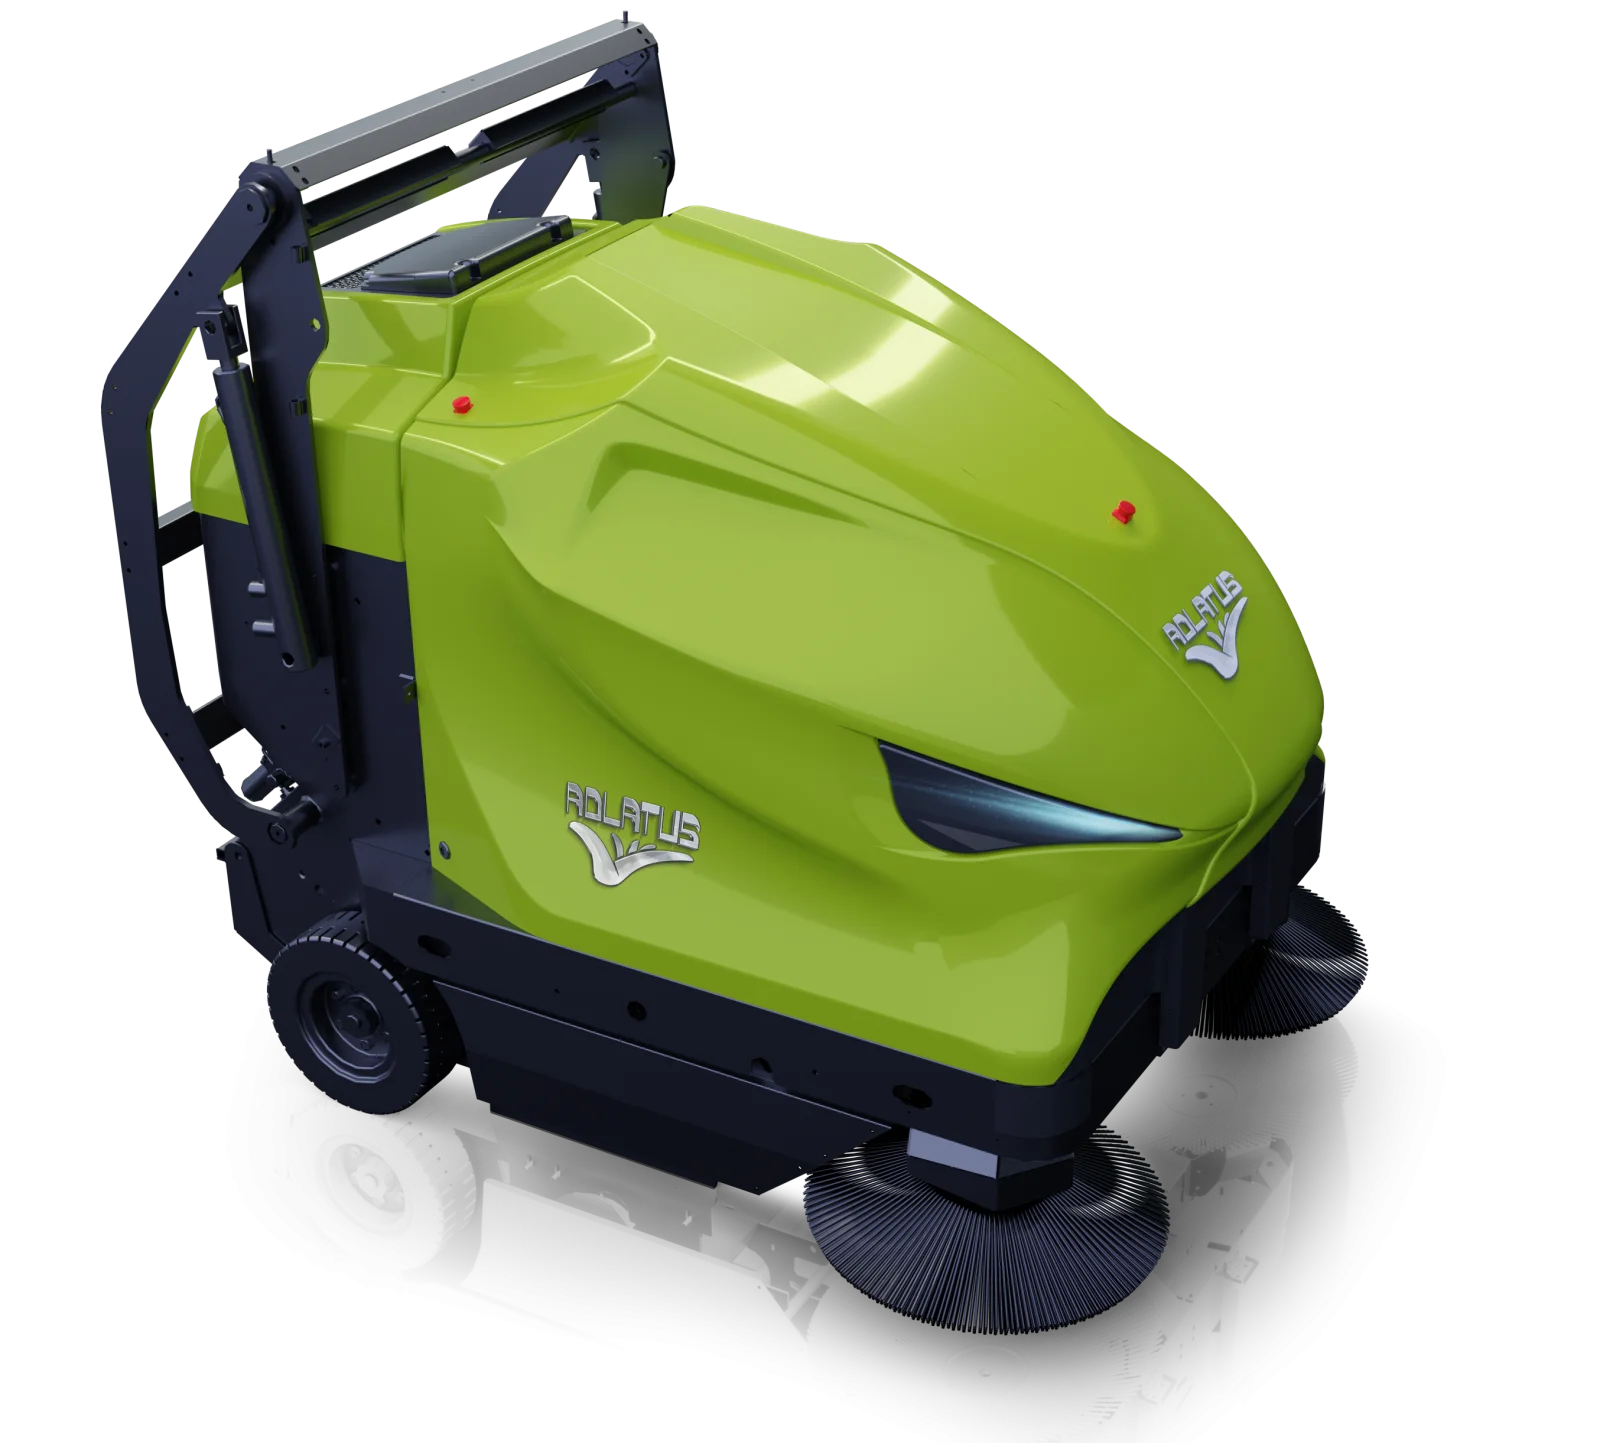
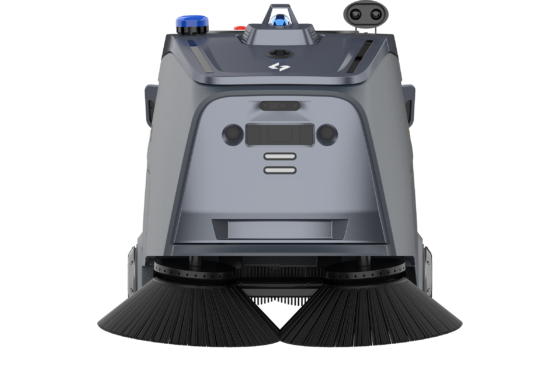
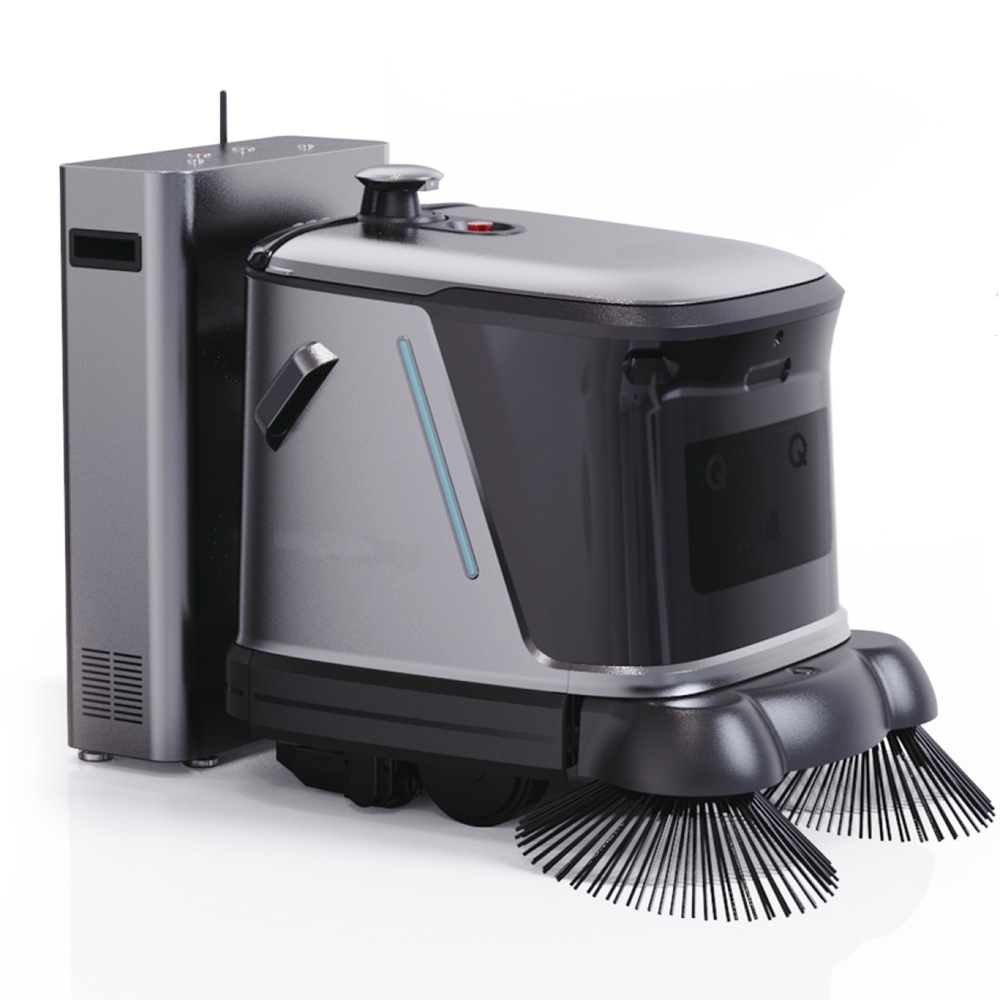
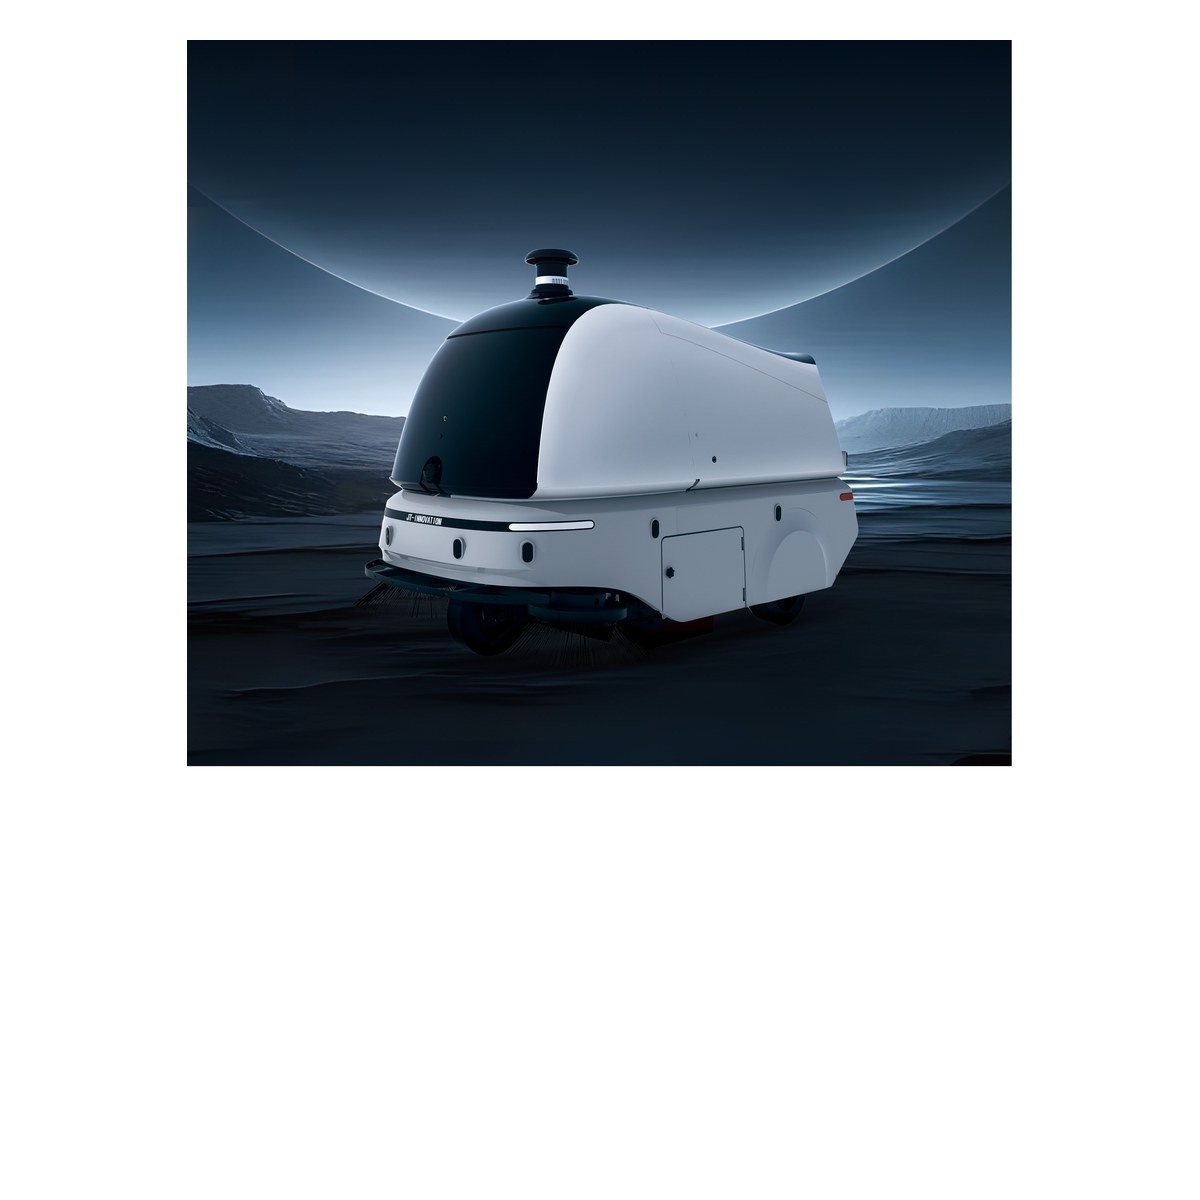
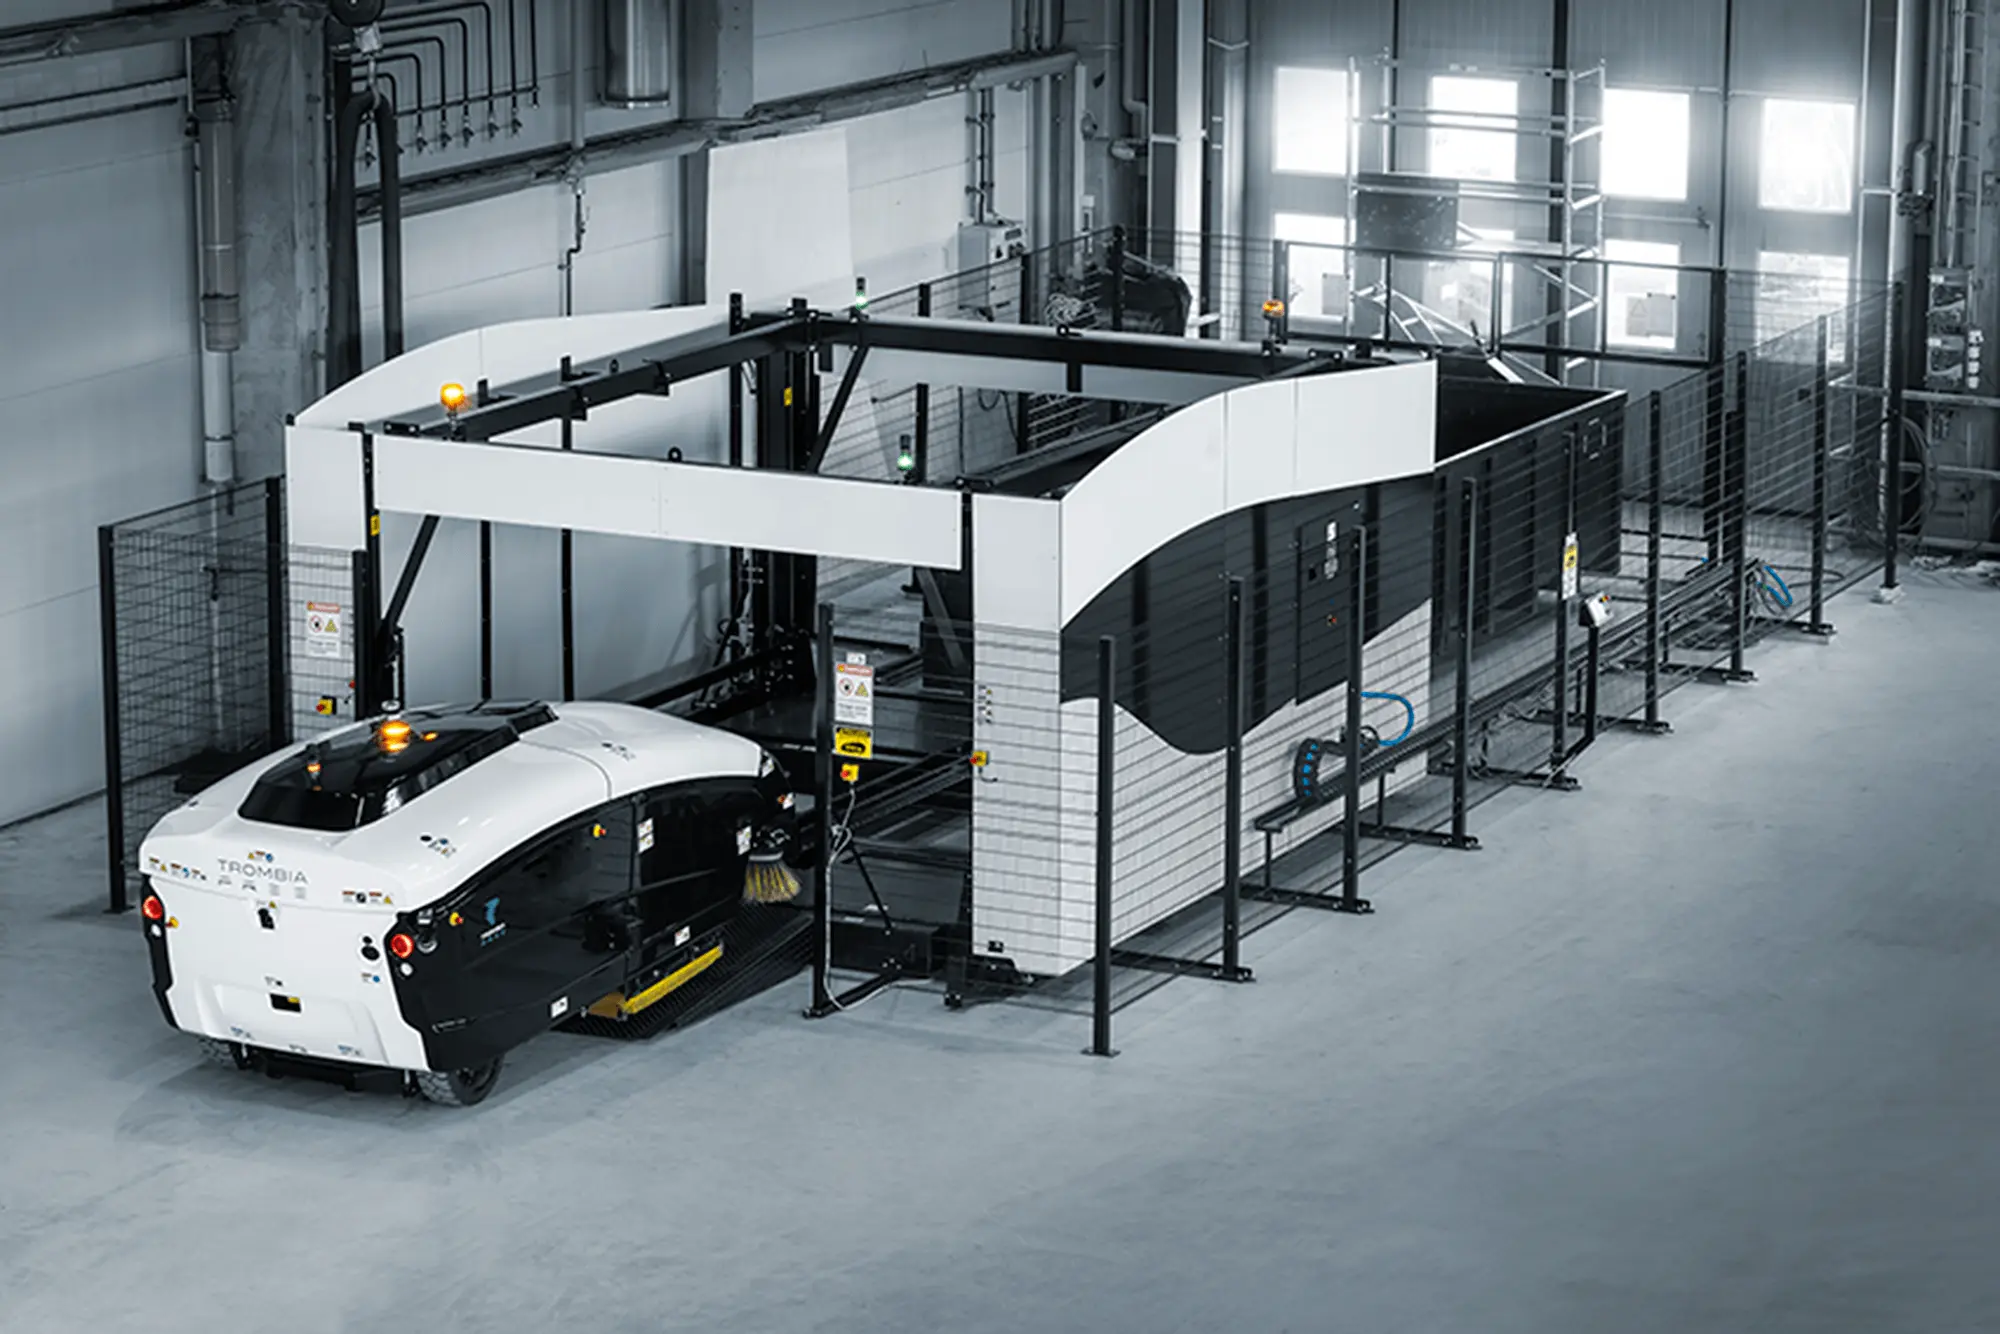
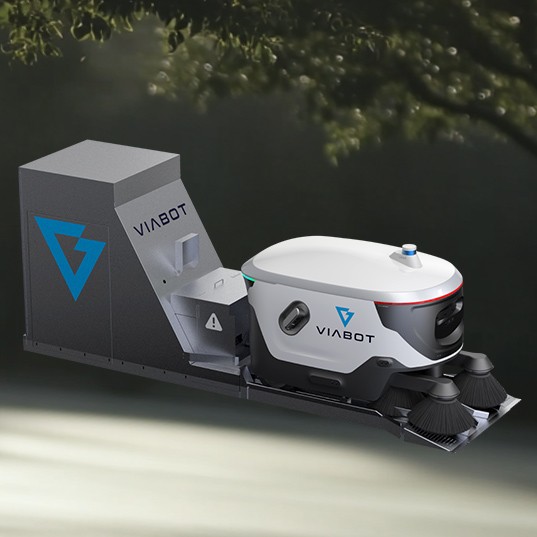
Der ACR-1800 ist PanPans größter Kehrroboter – gebaut für Gelände, auf denen manuelle Reinigung nicht mehr skaliert. Seine variable Kehrbreite von 1.000 bis 1.800 mm und eine Aufnahmeleistung von 60 l/min bringen ihn auf bis zu 10.000 m² pro Stunde bei einer Kehrquote von mindestens 99 %. Der 120-Liter-Behälter be- und entlädt automatisch nach Kommunalstandard, der 50-Liter-Wassertank speist 90 Minuten Staubbindungs-Sprühbetrieb.
28 Sensoren – zwei LiDARs, elf Ultraschallsonden, vier Tiefen- und sechs Farbkameras plus IMU und Kontaktsensorik – erzeugen eine 360-Grad-Wahrnehmung mit bis zu 150 m Reichweite. Der Roboter fährt autonom, per Fernsteuerung oder mit Fern-Übernahme, kehrt bei Regen selbstständig zurück und setzt unterbrochene Touren am Unterbrechungspunkt fort. Hindernisse bis 50 mm, Rinnen bis 70 mm und Wassertiefen bis 100 mm meistert das Fahrwerk, Steigungen bis 12° inklusive.
Ein Abend mit dem PanPan ACR-1800
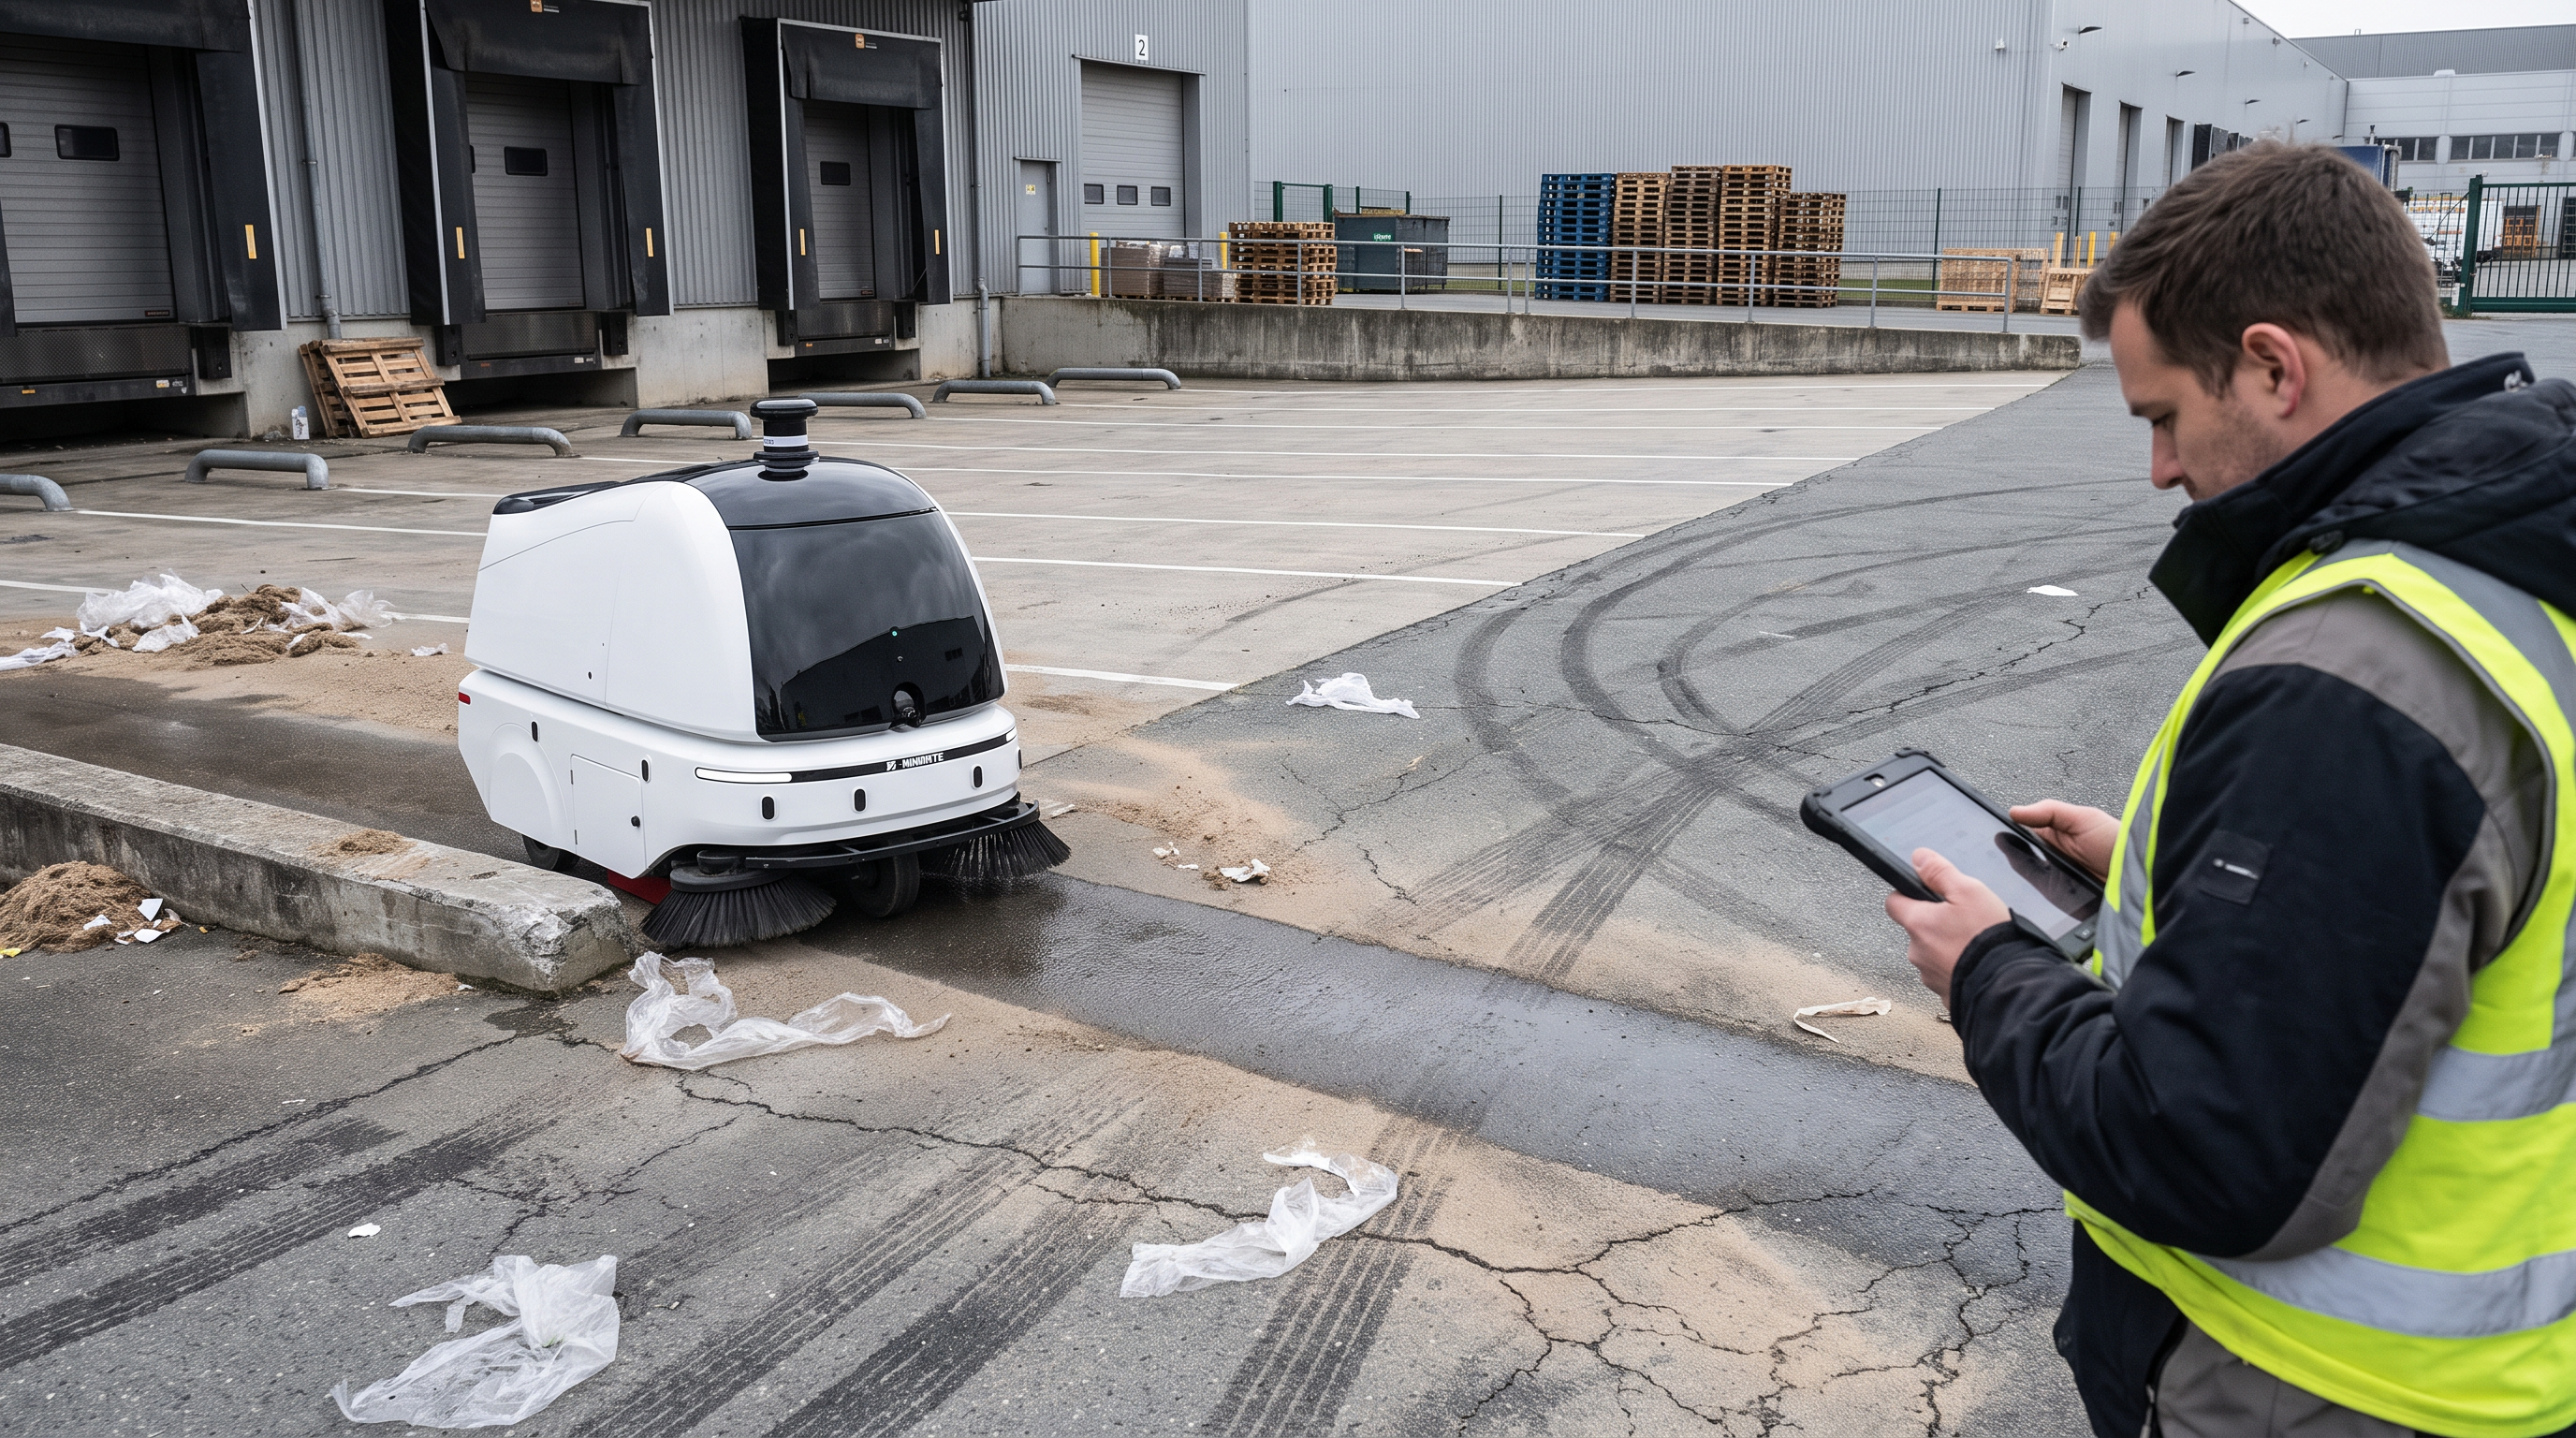
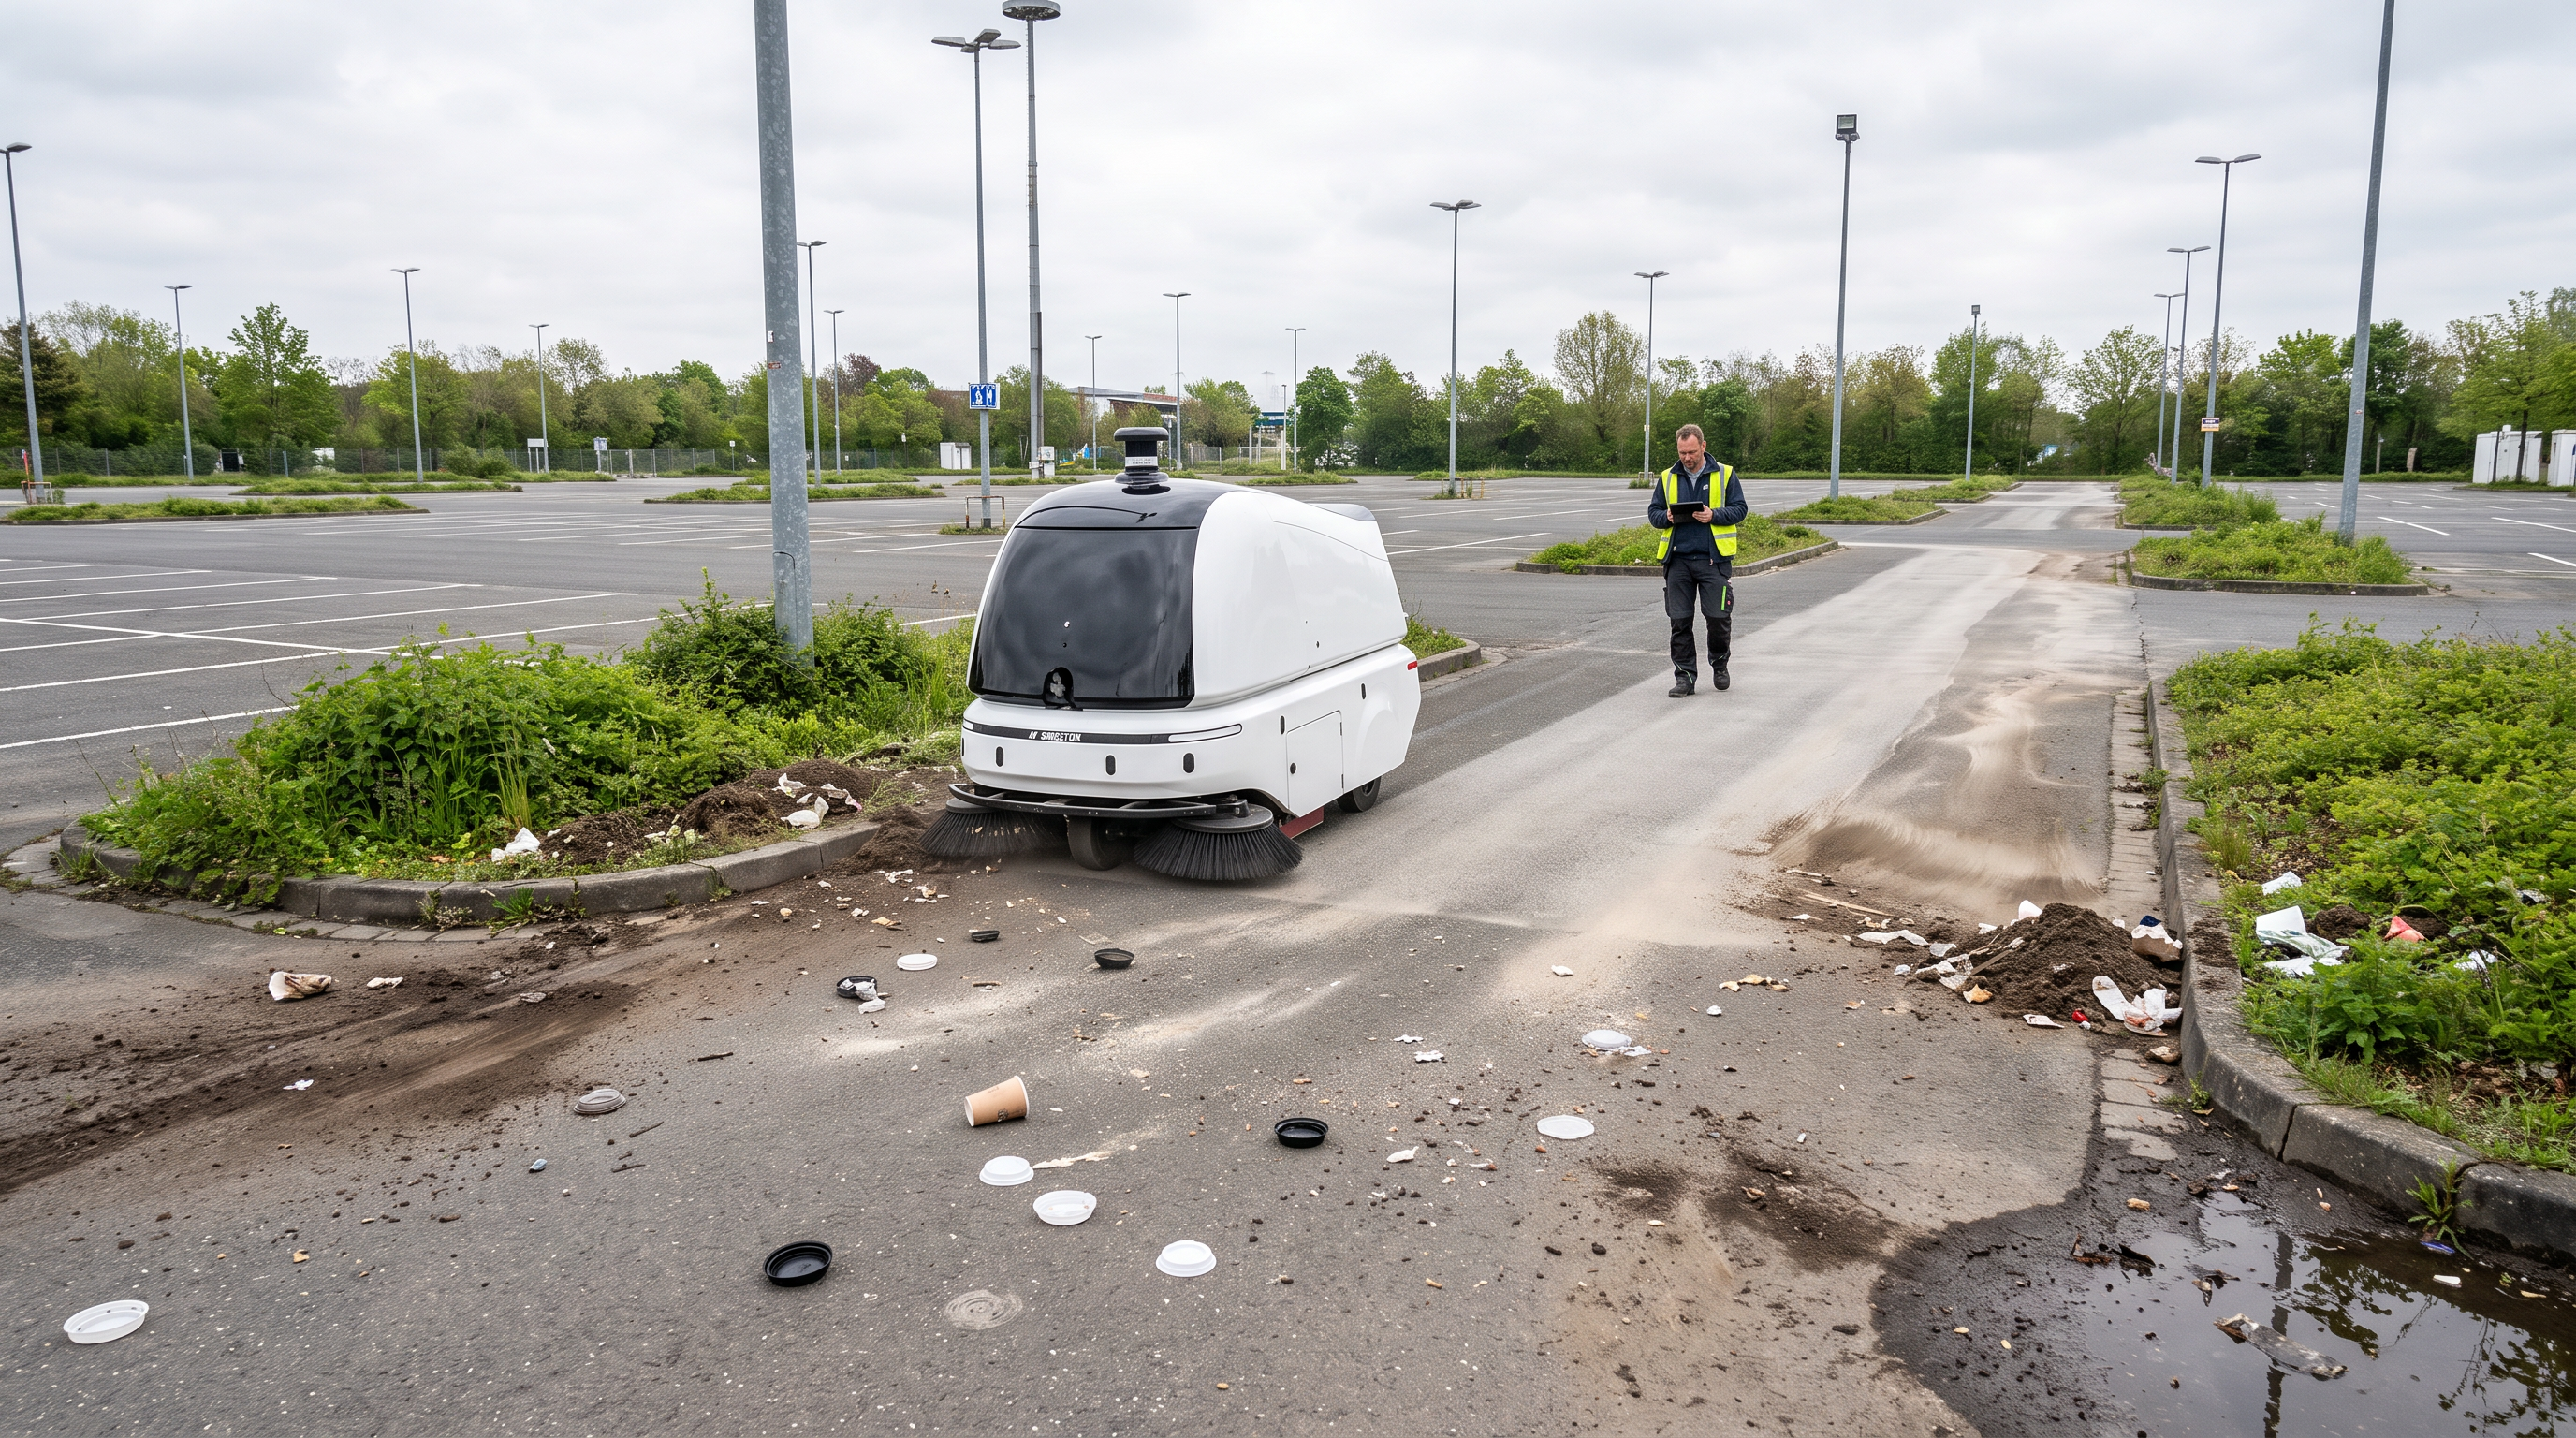
03:10 Uhr am Rand der Stellfläche: Der Objektleiter steht neben der Ladezone und schaut auf die Kartenansicht. Der ACR-1800 setzt an einer Containerreihe an, die Seitenbesen ziehen den Sand aus der Kante, dahinter bleibt ein gleichmäßiger, trockener Streifen. Ein Stapler kreuzt in Entfernung, der Roboter reduziert kurz die Geschwindigkeit und nimmt die Spur wieder auf. In der Ferne setzt leichter Regen ein, der Roboter markiert den Abbruchpunkt und dreht zur Dockingstation ab.
6 durchgerechnete
Einsätze des PanPan ACR-1800 —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Hafen-/Containerterminal (Außenflächen, Asphalt/Beton)Containerterminal: Nachtschicht-Kehren auf staubigen Fahrspuren und StellflächenFür sehr große, zusammenhängende Außenflächen im Terminalbetrieb, bei denen manuelles Kehren nicht mehr skaliert. Das Szenario nutzt autonome Touren mit Regenrückkehr und Wiederaufnahme am Unterbrechungspunkt sowie geplante Lade- und Wasserstopps in der Nachtschicht.
03:10 Uhr am Rand der Stellfläche: Der Objektleiter steht neben der Ladezone und schaut auf die Kartenansicht. Der ACR-1800 setzt an einer Containerreihe an, die Seitenbesen ziehen den Sand aus der Kante, dahinter bleibt ein gleichmäßiger, trockener Streifen. Ein Stapler kreuzt in Entfernung, der Roboter reduziert kurz die Geschwindigkeit und nimmt die Spur wieder auf. In der Ferne setzt leichter Regen ein, der Roboter markiert den Abbruchpunkt und dreht zur Dockingstation ab.
Ausgangslage
Die Flächen sind groß und verschmutzen durch Staub, Sand und Verpackungsreste entlang der Fahrspuren. Manuelle oder fahrergebundene Maschinen binden Personal in der Nacht, und unterbrochene Touren führen zu ungleichmäßigen Ergebnissen. Zusätzlich sind Regenereignisse im Küstenumfeld häufig; angefangene Abschnitte bleiben dann liegen.
So läuft der Einsatz
Vor Schichtbeginn räumt die Spätschicht grobe Teile aus den Hauptspuren (z. B. Folienreste, Umreifungsbänder) und hält die Fahrgassen frei. Der Objektleiter legt am Tablet/Leitsystem die Reinigungszonen als große Polygone an und definiert No-Go-Bereiche um Containerkräne und aktive Ladezonen; kritische Kreuzungen werden als Punkte für Fern-Übernahme markiert. Der ACR-1800 fährt im autonomen Modus, Kehrbreite wird auf 1.800 mm gestellt, solange keine Engstellen anstehen; an Kanten und zwischen Reihen wird auf 1.000–1.800 mm angepasst. Bei Störungen (z. B. plötzlich abgestellte Chassis) stoppt der Roboter, umkurvt oder fordert Fern-Übernahme an; das Personal übernimmt kurz und gibt wieder frei. Bei Regen nutzt er die automatische Regenrückkehr, fährt zur Station, und nach Freigabe setzt er die Tour am Unterbrechungspunkt fort. Wasser wird an einer Schlauchstation nachgefüllt, der 120-l-Behälter wird an der vorgesehenen Entladestelle nach Kommunalstandard automatisch entleert; Ecken unter überstehenden Containern und sehr enge Randbereiche werden weiterhin manuell nachgearbeitet.
Warum dieses Gerät hier passt
Die Flächenleistung von bis zu 10.000 m²/h passt zu großflächigen Terminalarealen, in denen lange, gerade Bahnen möglich sind. Die Laufzeit von 4–6 h erlaubt einen großen Block pro Nacht, mit geplanter Ladezeit von 2–3 h zwischen den Blöcken. Die variable Kehrbreite von 1.000–1.800 mm hilft, zwischen offenen Stellflächen und engeren Reihen zu wechseln, ohne das Gerät zu tauschen. Mit 28 Sensoren (u. a. 2 LiDAR, Kameras, Ultraschall) ist eine 360°-Wahrnehmung bis 150 m gegeben, was in wechselndem Fahrzeugverkehr für sichere Abstände und Stopps wichtig ist. Die automatische Regenrückkehr und das Fortsetzen am Unterbrechungspunkt reduzieren „halb fertige“ Flächen bei Wetterwechsel.
Die Rechnung
Reinigungsfenster (Annahme) 10 h. Fläche (Annahme) 50.000 m². Reale Flächenleistung (Annahme) ~8.000 m²/h ⇒ 50.000 m² / 8.000 m²/h ≈ 6,25 h reine Kehrzeit. Mit Laufzeit 4–6 h wird konservativ in zwei Blöcken geplant: 4 h Kehren + Ladezeit 2–3 h + Rest ~2,25 h Kehren ⇒ insgesamt ~8,25–9,25 h innerhalb des 10-h-Fensters. Staubbindungswasser: 50 l reichen 90 min; bei durchgehendem Sprühbetrieb (Annahme) sind für 6,25 h ≈ 4–5 Wasserzyklen erforderlich (inkl. Startfüllung), also 3–4 Nachfüllstopps einzuplanen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn das verfügbare Zeitfenster deutlich unter (Annahme) 10 h liegt, kann die Kombination aus 4–6 h Laufzeit und 2–3 h Ladezeit die Fläche (Annahme) 50.000 m² in einer Nacht nicht zuverlässig abdecken.
Bei dauerhaft sehr hohem Grobschmutz (z. B. große Folienbahnen/Umreifungen) besteht das Risiko von Stopps; hier ist konsequentes Vorabräumen nötig, sonst verliert der autonome Betrieb Tempo.
Wenn keine kompatible Entladestelle „nach Kommunalstandard“ verfügbar ist oder die Entladestelle betrieblich nicht erreichbar ist, wird der 120-l-Behälter zum Engpass und erfordert manuelle Alternativen.
Getroffene Annahmen
Zu reinigende Fläche: 50.000 m²
Reinigungsfenster: 10 h (z. B. 22:00–08:00)
Reale Flächenleistung im Terminalbetrieb: 8.000 m²/h (wegen Kurven, Kreuzungsmanagement, Sicherheitsabständen)
Staubbindungs-Sprühbetrieb läuft durchgehend während der Kehrzeit
Der Betrieb akzeptiert einen Ladeblock innerhalb des Reinigungsfensters
Logistik-/Distributionszentrum (Außen-Yard mit Lkw-Verkehr)Logistikzentrum: Kehren von Yard, Rangierflächen und Trailer-Parkplätzen im TagesbetriebFür Logistik-Yards mit mehreren getrennten Teilflächen, die tagsüber zwischen Verkehrsfenstern gereinigt werden. Das Szenario nutzt die Kombination aus autonomen Zonenfahrten, Transferfahrten und kurzen Fern-Übernahmen an Engstellen.
11:40 Uhr im Yard: Die Frühschicht hat gerade Palettenreste aus der Fahrgasse gezogen, der Disponent meldet eine Anlieferwelle. Der ACR-1800 wartet am Rand, dann startet er eine kurze Zone zwischen zwei Trailerreihen. Auf dem Display sieht der Objektleiter, wie der Roboter an einer Rangierkurve langsamer wird und nach einem Gabelstapler wieder beschleunigt. Nach der Zone wechselt er in den Transfer und fährt zur nächsten Teilfläche.
Ausgangslage
Die Reinigung muss tagsüber laufen, weil nachts nicht alle Flächen zugänglich sind (Trailer werden umgestellt). Gleichzeitig ist der Verkehr dicht; der Reinigungsprozess darf keine Rangierwege blockieren. Bisherige Lösungen hängen stark von Fahrerdisziplin und der Tagesform ab, Teilflächen bleiben bei Engpässen liegen.
So läuft der Einsatz
Vor dem ersten Lauf räumt der Hofdienst Grobteile aus den geplanten Zonen und stellt sicher, dass keine Spanngurte, Folien oder Holzleisten in den Hauptlinien liegen. Der Objektleiter legt drei Zonen an (Trailer-Park, Rangiergasse, Anlieferpuffer) und definiert zeitlich, wann jede Zone befahrbar ist. Der ACR-1800 arbeitet im autonomen Modus in der jeweiligen Zone; an Kreuzungen wird bei Bedarf kurz per Fern-Übernahme geführt und dann wieder freigegeben. Zwischen den Zonen wechselt er in den Transfer (bis 2,2 m/s) und fährt zur nächsten Startposition. Wasser wird bei sichtbarer Staubentwicklung genutzt, ansonsten wird das Sprühen reduziert; der 120-l-Behälter wird am Ende des Blocks an der vorgesehenen Entladestelle automatisch entleert. Kanten an Bordsteinen, unter Aufliegern und sehr schmale Zwischenräume werden durch Personal mit Handkehrgerät oder kleinem Nachläufer nachgezogen.
Warum dieses Gerät hier passt
Die variable Kehrbreite von 1.000–1.800 mm ermöglicht das Arbeiten zwischen Trailerreihen und auf offenen Rangierflächen mit einem Gerät. Die 360°-Wahrnehmung (28 Sensoren, bis 150 m Reichweite) und die Betriebsmodi (autonom plus Fern-Übernahme) passen zum Mischbetrieb mit Staplern und Lkw. Mit 4–6 h Laufzeit kann ein Block mehrerer Zonen am Stück gefahren werden; die Ladezeit von 2–3 h lässt sich in ein längeres Verkehrsfenster oder in die Mittagszeit legen. Hindernisse bis 50 mm und Rinnen bis 70 mm sind relevant für typische Yard-Kanten, Ablaufrinnen und beschädigte Übergänge.
Die Rechnung
Drei Teilflächen (Annahme) à 8.000 m² ⇒ Gesamt 24.000 m². Reale Flächenleistung (Annahme) ~6.000 m²/h im Tagesverkehr ⇒ 24.000 m² / 6.000 m²/h = 4 h Kehrzeit. Transfer zwischen den Zonen (Annahme) 3 Wechsel à 400 m, Transfergeschwindigkeit bis 2,2 m/s ⇒ je Wechsel 400 m / 2,2 m/s ≈ 3,0 min; insgesamt ≈ 9 min Transfer. Damit liegt der Block bei rund 4 h + ~9 min (plus kurze Warte-/Freigabezeiten) innerhalb der Laufzeit von 4–6 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Teilflächen so eng sind, dass die Maschinenbreite von 1.050 mm (z. B. zwischen fest installierten Pollern) nicht durchpasst, müssen diese Bereiche manuell bleiben oder baulich angepasst werden.
Wenn der Verkehr keine stabilen Zeitfenster zulässt (ständiges Rangieren in jeder Zone), wird die autonome Route häufig unterbrochen; der Nutzen sinkt, weil Fern-Übernahme und Wartezeiten dominieren.
Ohne feste Wasser- und Entladestelle in Hofnähe werden Nachfüll- und Entleerwege lang; das verlängert die effektive Einsatzzeit und kann die 4–6 h Laufzeit entwerten.
Getroffene Annahmen
Drei Teilflächen à 8.000 m² (Gesamt 24.000 m²)
Reale Flächenleistung im Tagesverkehr: 6.000 m²/h
Drei Zonenwechsel während des Blocks
Transferstrecke pro Zonenwechsel: 400 m
Grobteile werden vorab durch Hofdienst entfernt
Flughafen (Außen-Serviceflächen, Perimeterstraßen, Vorfelderandbereiche)Flughafen-Perimeter & Serviceflächen: Kehren mit Rampen und EntwässerungsrinnenFür Flughafen-Serviceflächen mit typischen Rampen und Entwässerungsstrukturen, bei denen Geländegängigkeit und Hindernis-/Rinnenüberfahrbarkeit entscheidend sind. Das Szenario fokussiert auf die Plausibilitätsprüfung von Steigungen, Rinnen und temporärem Wasser.
05:25 Uhr an einer Servicezufahrt: Das Vorfeld ist noch ruhig, nur ein Servicefahrzeug fährt Richtung Hangar. Der ACR-1800 steht an der Basis einer Rampe, Sensoren scannen die Strecke, dann fährt er gleichmäßig hinauf. Oben quert er eine Entwässerungsrinne und zieht den feinen Abrieb aus der Kurve. Der Objektleiter beobachtet den Live-Status und hält eine Fern-Übernahme bereit, falls ein Fahrzeug aus der Nebenstraße kommt.
Ausgangslage
Auf Service- und Perimeterflächen sammelt sich Abrieb, Sand und leichter Müll, besonders in Kurven und an Rinnen. Die Flächen sind nicht durchgehend eben: Rampen, Übergänge und Entwässerungssysteme erzeugen Kanten, dazu stehen nach Regen Pfützen. Reinigung muss in Randzeiten erfolgen, mit klaren No-Go-Bereichen und kurzen Eingriffsmöglichkeiten.
So läuft der Einsatz
Vor dem ersten Einsatz legt die Technik zusammen mit dem Objektleiter No-Go-Zonen fest (z. B. sicherheitsrelevante Sperrflächen) und fährt die Strecke einmal im Fernsteuerungsmodus ab, um kritische Übergänge zu markieren. Danach werden regelmäßige Routen im autonomen Modus genutzt; an Kreuzungen und bei Sichtlinienwechseln wird Fern-Übernahme als Option hinterlegt. Der Roboter kehrt bevorzugt entlang von Bordlinien und an Rinnen, Kehrbreite wird je nach Fahrbahnbreite eingestellt (1.000–1.800 mm). Bei Regen nutzt der ACR-1800 die automatische Regenrückkehr; nach Freigabe nimmt er am Unterbrechungspunkt wieder auf. Grobe Fremdteile (z. B. größere Kunststoffteile) werden vorab durch den Platzdienst entfernt; Kanten in sehr engen Randbereichen und unter Einbauten werden punktuell manuell nachgearbeitet.
Warum dieses Gerät hier passt
Die Steigfähigkeit bis 12° passt zu typischen Rampen im Servicebereich, sofern die tatsächliche Rampenneigung darunter bleibt. Die Geländegängigkeit (Hindernisse bis 50 mm, Rinnen bis 70 mm, Wattiefe bis 100 mm) adressiert Übergänge, Entwässerungsrinnen und flache Wasserstellen. Die Sensorik (28 Sensoren, bis 150 m) unterstützt das sichere Fahren in Bereichen mit wechselnder Sicht und gelegentlichem Fahrzeugverkehr. Die Regenrückkehr ist für wetterabhängige Einsatzfenster relevant.
Die Rechnung
Plausibilitätscheck Rampe/Rinne/Wasser: Rampenneigung (Annahme) 8° liegt unter der Steigfähigkeit 12° ⇒ befahrbar. Entwässerungsrinne (Annahme) 60 mm liegt unter der überfahrbaren Rinnentiefe 70 mm ⇒ überfahrbar. Temporäre Wasseransammlung (Annahme) 50 mm liegt unter der Wattiefe 100 mm ⇒ durchfahrbar (unter Betriebsfreigabe vor Ort).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Rampen dauerhaft steiler als 12° sind, ist die Strecke für den ACR-1800 nicht geeignet und muss umgeplant oder ausgespart werden.
Bei Rinnen tiefer als 70 mm oder scharfkantigen Übergängen kann das Fahrwerk blockieren oder aufsetzen; diese Punkte benötigen bauliche Entschärfung oder bleiben manuell.
Bei Wasserständen über 100 mm (z. B. nach Starkregen in Senken) ist das Durchfahren nicht zulässig; dann muss der Einsatz gesperrt oder verschoben werden.
Getroffene Annahmen
Rampenneigung der relevanten Zufahrt: 8°
Tiefe der zu querenden Entwässerungsrinne: 60 mm
Maximale Wasseransammlung auf der Route: 50 mm
Solarpark / Erneuerbare-Energien-Anlage (Außenwege, Schotter/Asphalt, Technikflächen)Solarpark: Wochenroutine für Wege, Wendeplätze und Technikpads mit LadefensternFür große, wiederkehrende Außenflächen im Solarpark, bei denen eine tägliche Teilflächenstrategie mit Laden (2–3 h) sinnvoll ist. Das Szenario zeigt die Planung über mehrere Tage innerhalb der 4–6 h Laufzeit.
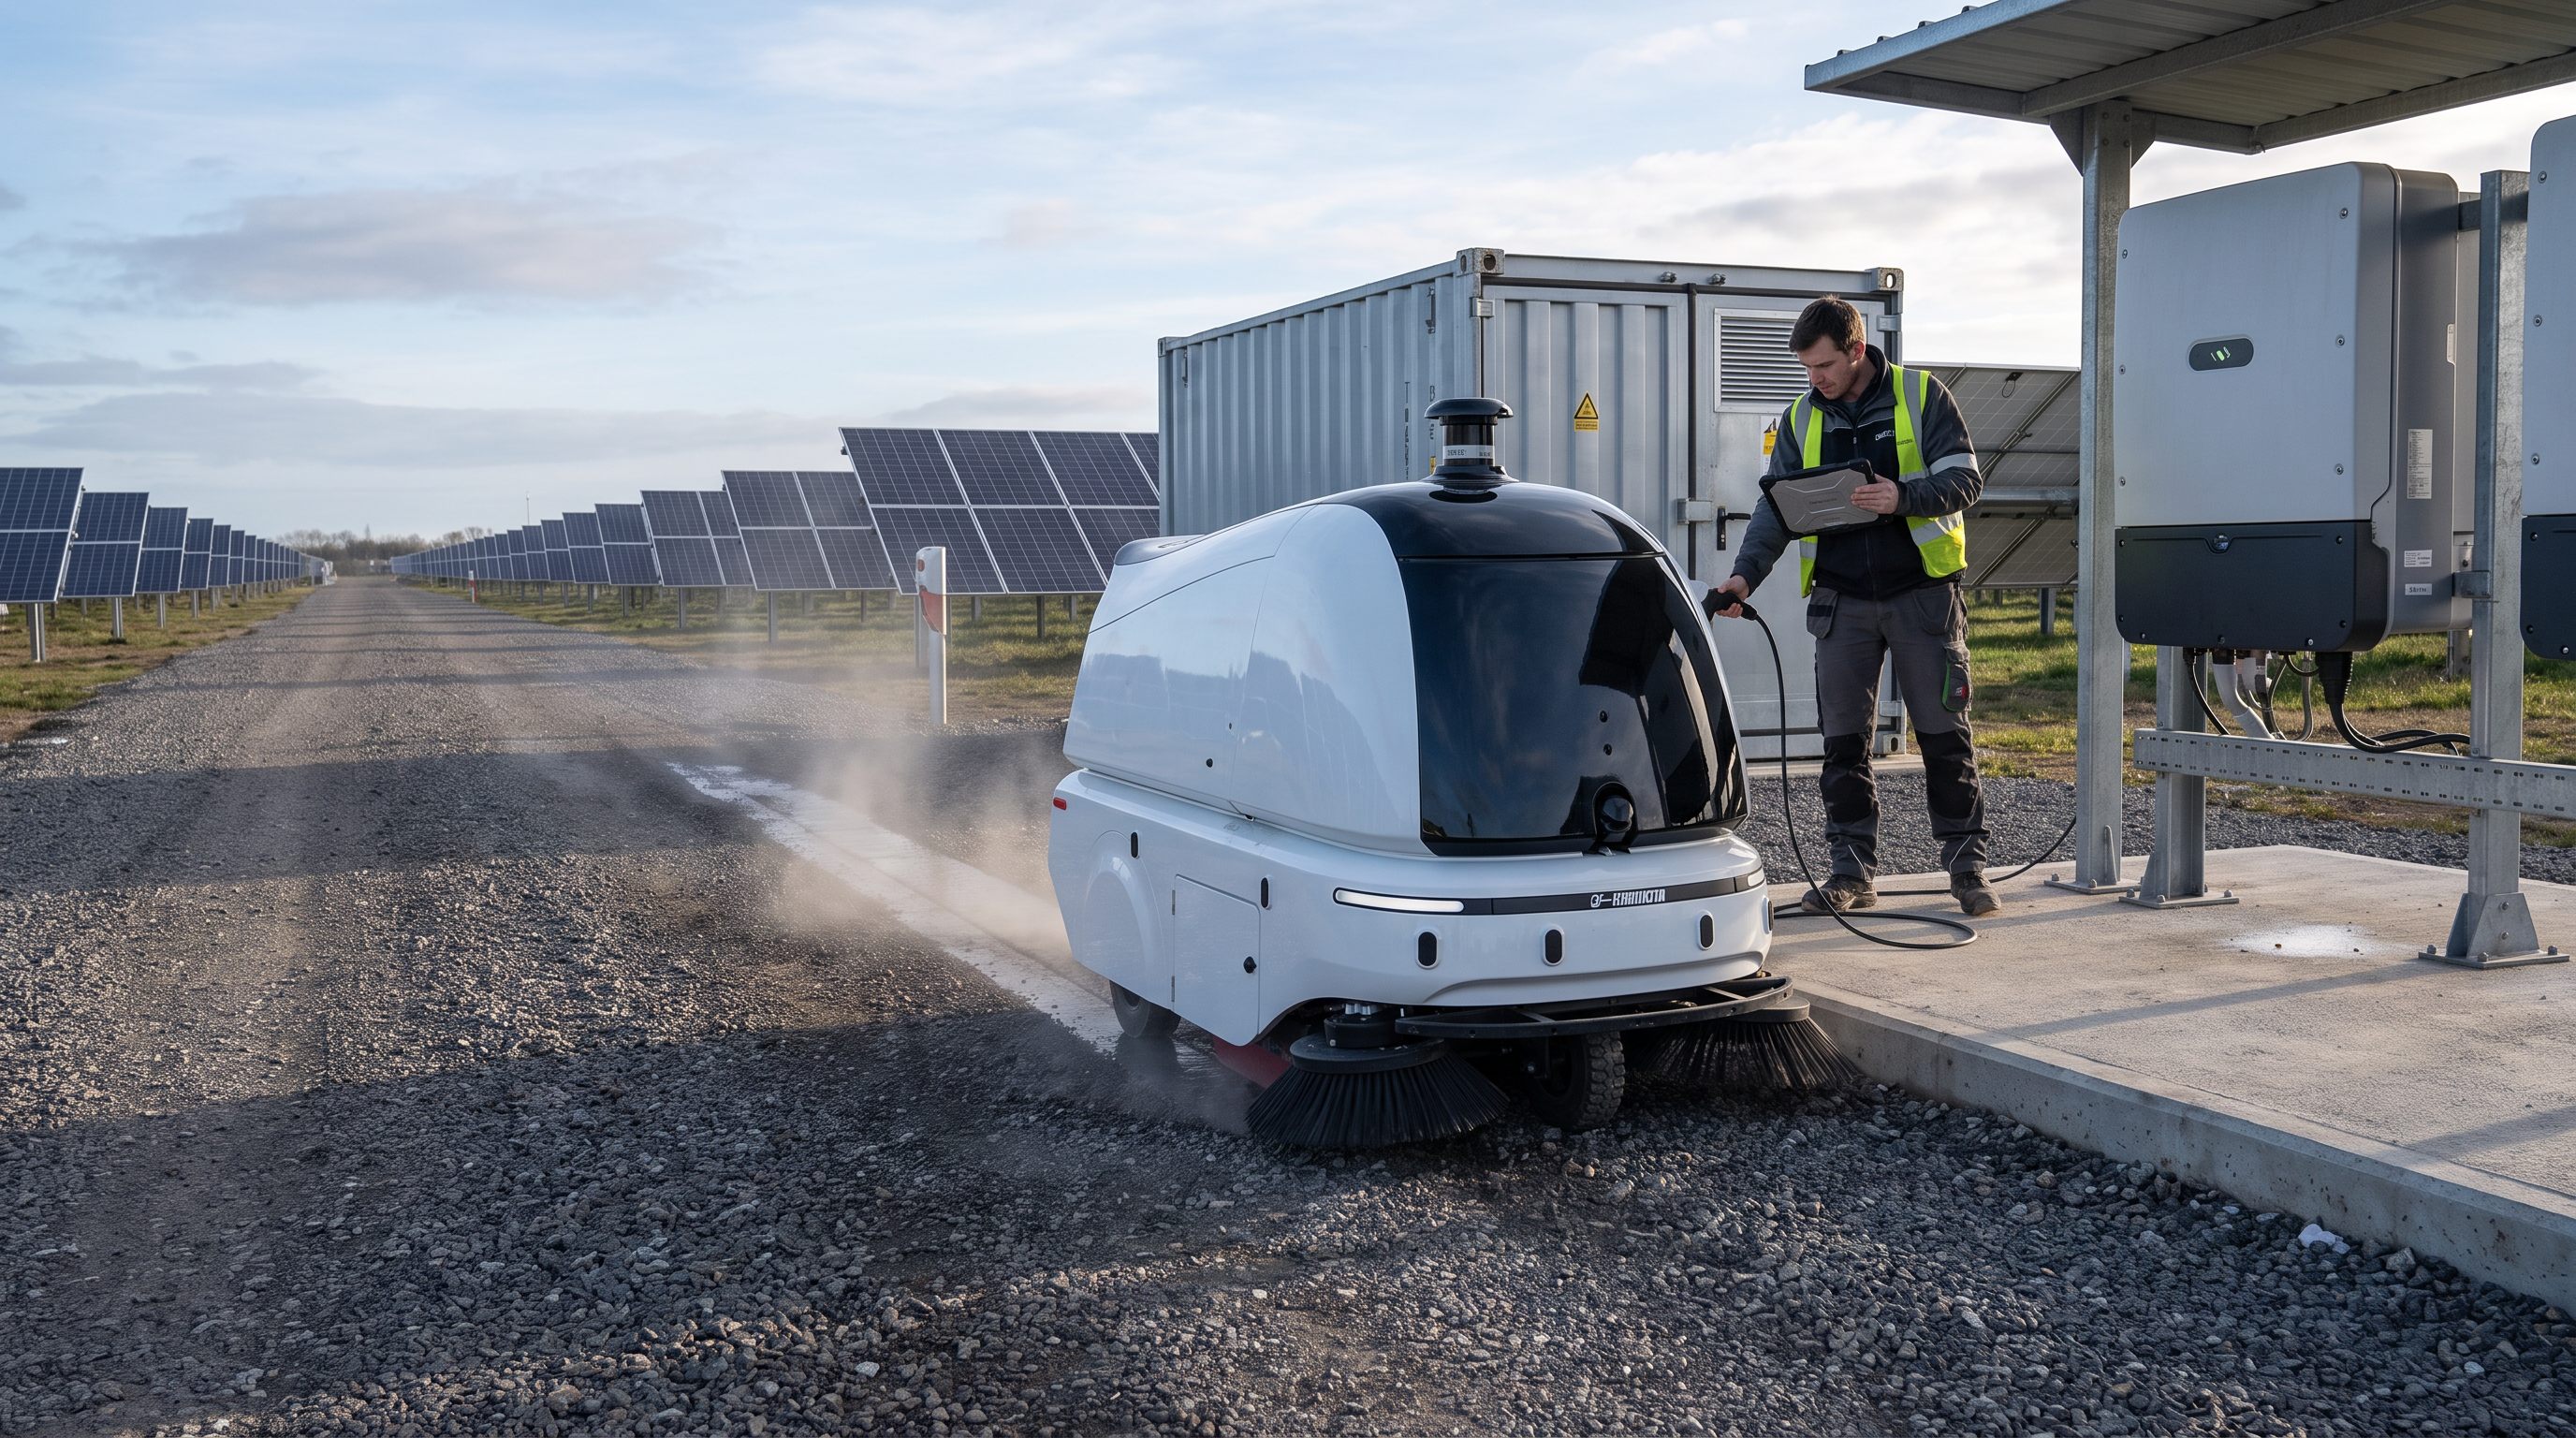
06:15 Uhr am Betriebscontainer: Der Servicetechniker steckt den Roboter vom Ladepunkt ab und öffnet am Tablet die Wochenroute. Der ACR-1800 rollt über den Serviceweg, hebt die Kehrbreite auf der offenen Fläche an und zieht eine saubere Linie entlang der Wechselrichterpads. Staub steigt kurz auf, dann läuft das Sprühen an. Als Wind auffrischt, bleibt das Kehrbild stabil, nur an einem Bordstein muss später manuell nachgezogen werden.
Ausgangslage
Die Flächen sind weitläufig, aber nicht zwingend täglich vollständig zu reinigen. Staub und feines Material sammelt sich auf Wegen, an Wendeplätzen und an Technikpads; bei Wartungstagen soll es schnell sauber sein. Personal ist vor Ort begrenzt, ein planbarer, autonomer Ablauf ist wichtiger als maximale Tagesleistung.
So läuft der Einsatz
Einmalig werden die Hauptwege, Pads und Sperrbereiche eingelernt; kritische Stellen (enge Kurven, Übergänge) werden als Punkte für Fern-Übernahme definiert. Der Objektleiter plant eine Wochenroutine: pro Tag wird ein definierter Teilbereich autonom abgefahren, außerhalb der Wartungsfenster. Das Personal füllt Wasser am Betriebscontainer nach und kontrolliert den Kehrgutbehälter; entleert wird an der vorgesehenen Entladestelle nach Kommunalstandard. Während der Roboter arbeitet, erledigt die Technik andere Aufgaben (Sichtkontrollen, Zaunprüfung); nur bei Stopps oder neuen Hindernissen wird kurz eingegriffen. Ecken an Einfassungen, unter Konstruktionen und sehr schmale Bereiche bleiben für manuelle Nacharbeit vorgesehen.
Warum dieses Gerät hier passt
Mit bis zu 10.000 m²/h Flächenleistung lassen sich große Teilflächen in wenigen Stunden abarbeiten, solange die Wege ausreichend breit sind. Die Laufzeit von 4–6 h passt zur Strategie „ein Block pro Tag“, die Ladezeit von 2–3 h lässt sich als feste Pause am Betriebscontainer einplanen. Die Kehrbreite von 1.000–1.800 mm erlaubt Anpassungen zwischen Servicewegen und offenen Technikflächen. Hindernisse bis 50 mm und Rinnen bis 70 mm sind für typische Übergänge und Entwässerung relevant; die Steigfähigkeit bis 12° deckt moderate Geländeprofile ab.
Die Rechnung
Wochenplanung über Teilflächen: Gesamtfläche (Annahme) 120.000 m² pro Woche. Geplante Betriebstage (Annahme) 5 Tage/Woche ⇒ Ziel pro Tag 120.000 m² / 5 = 24.000 m². Reale Flächenleistung (Annahme) 7.000 m²/h ⇒ 24.000 m² / 7.000 m²/h ≈ 3,43 h Kehrzeit pro Tag, damit innerhalb der Laufzeit 4–6 h. Ladezeit 2–3 h kann anschließend am gleichen Tag erfolgen (bereit für den nächsten Morgen).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn vor Ort keine verlässliche Lademöglichkeit vorhanden ist, kann die 2–3 h Ladezeit nicht eingeplant werden; dann ist der tägliche Routinebetrieb nicht stabil.
Bei sehr staubintensiven Bedingungen, wenn Staubbindung zwingend durchgehend laufen muss, begrenzt der 50-l-Wassertank (90 min Sprühbetrieb) die durchgängige Arbeitsstrecke und erfordert häufige Nachfüllstopps.
Wenn Servicewege oder Durchfahrten schmaler als die Maschinenbreite 1.050 mm sind oder mit eng gesetzten Pfosten arbeiten, sind Teilbereiche nicht erreichbar und bleiben manuell.
Getroffene Annahmen
Zu reinigende Wochenfläche: 120.000 m²
Betriebstage pro Woche: 5
Reale Flächenleistung im Solarpark-Mix: 7.000 m²/h
Lademöglichkeit am Betriebscontainer ist vorhanden
Stadion/Mehrzweckarena (Außen-Vorplätze, Wege, Besucherbereiche)Stadion-Vorplatz: Reinigung nach Veranstaltungen im engen ZeitfensterFür große, offene Vorplätze mit wiederkehrendem Grob- und Feinschmutz nach Events. Das Szenario zeigt, wie die Flächenleistung innerhalb eines Nachtfensters mit 4–6 h Laufzeit geplant wird und welche Vorarbeiten nötig bleiben.
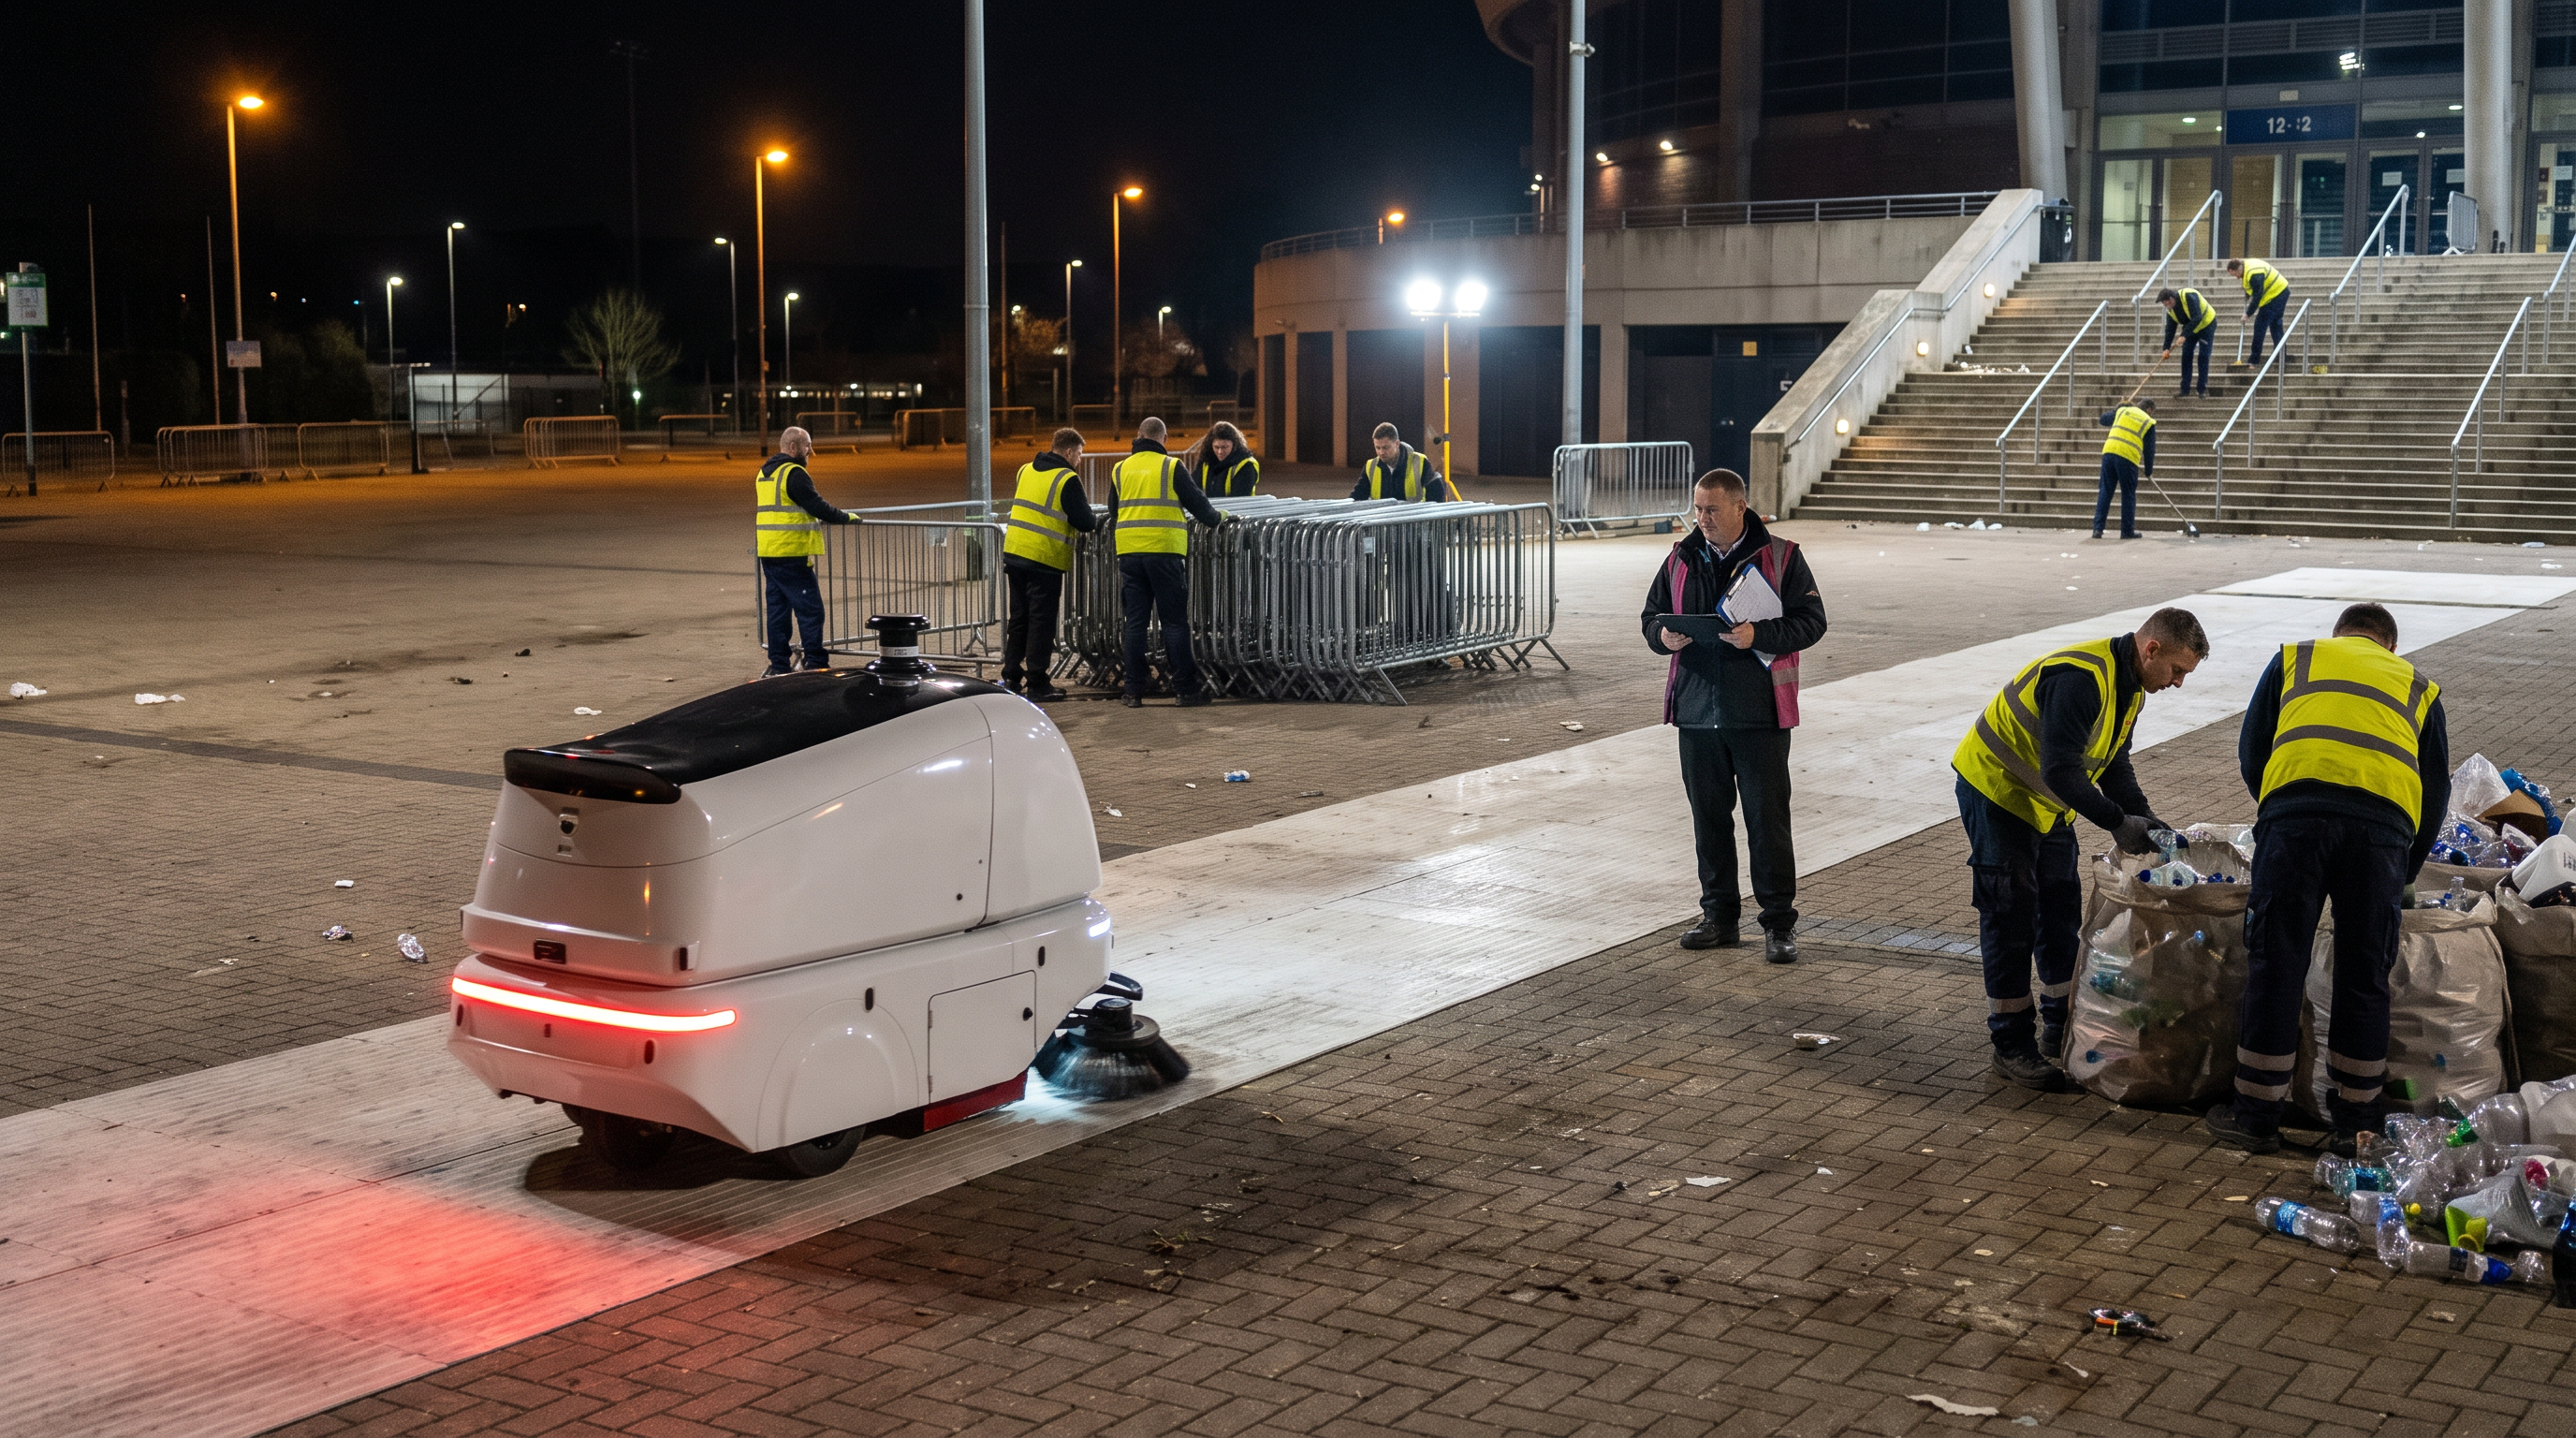
01:20 Uhr nach Veranstaltungsende: Absperrgitter werden gerade zusammengeschoben, der Platzdienst sammelt Flaschen und grobe Teile in Säcken. Der ACR-1800 startet am Rand der Plaza und zieht Bahn um Bahn, die Kehrbreite steht breit, die Aufnahme läuft konstant. Der Schichtleiter kontrolliert den Fortschritt, während parallel ein Team die Treppenbereiche manuell abfährt. Kurz vor 04:00 Uhr fährt der Roboter zum Entleeren und setzt anschließend den letzten Abschnitt fort.
Ausgangslage
Nach Veranstaltungen liegt viel Mischschmutz: Papier, Becherreste, feiner Abrieb. Die Reinigung muss in wenigen Stunden erfolgen, bevor Lieferverkehr und Besucherströme am Morgen starten. Gleichzeitig gibt es viele Randbereiche (Treppen, Podeste, Möblierung), die nicht vollständig autonom abgedeckt werden können.
So läuft der Einsatz
Direkt nach Räumung übernimmt der Platzdienst das Grobaufnehmen (alles, was nicht in eine Kehrmaschine gehört oder hängen bleiben kann). Der Objektleiter startet eine vorbereitete Route im autonomen Modus und sperrt temporär einzelne Engstellen als No-Go, wenn dort noch gearbeitet wird. Der ACR-1800 kehrt die großen, ebenen Bereiche; die Kehrbreite wird auf bis 1.800 mm genutzt, solange genügend Platz vorhanden ist, und bei Engstellen reduziert. Bei unerwarteten Hindernissen (z. B. liegengebliebene Absperrfüße) stoppt er und fordert Fern-Übernahme an; die Aufsicht übernimmt kurz und lässt ihn weiterlaufen. Währenddessen reinigt ein kleines Team Treppen, Kanten an Bordsteinen und sehr enge Passagen manuell. Am Ende des Blocks wird der 120-l-Behälter an der vorgesehenen Entladestelle automatisch entleert; Wasser wird bei Bedarf nachgefüllt.
Warum dieses Gerät hier passt
Die Flächenleistung bis 10.000 m²/h ist für große, offene Vorplätze geeignet, weil lange Bahnen möglich sind. Die Laufzeit von 4–6 h deckt typische Nachtfenster ab, ohne zwingend eine Zwischenladung (2–3 h) im gleichen Fenster zu benötigen. Die Kehrquote von ≥ 99 % ist für sichtbare Besucherflächen relevant, wenn Vorarbeit Grobteile entfernt. Die Sensorik (28 Sensoren, 360°, bis 150 m) hilft bei temporären Hindernissen durch Aufbauten und Restarbeiten des Platzdiensts.
Die Rechnung
Zeitfenster (Annahme) 01:30–06:00 = 4,5 h verfügbar. Zu reinigende Hauptfläche (Annahme) 30.000 m². Reale Flächenleistung (Annahme) 8.000 m²/h ⇒ 30.000 m² / 8.000 m²/h ≈ 3,75 h. Damit bleibt im 4,5-h-Fenster rund 0,75 h Puffer für kurze Stopps, Entleeren und Sicherheitsabstimmungen; die Laufzeit 4–6 h ist ausreichend.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Hauptfläche deutlich größer als (Annahme) 30.000 m² ist und das Zeitfenster bei (Annahme) 4,5 h bleibt, reicht eine 4–6 h Laufzeit ohne Zwischenladung ggf. nicht aus; dann sind zusätzliche Geräte oder Vorziehen auf den Vortag nötig.
Treppen, Podeste und sehr verwinkelte Möblierungszonen sind mit der Maschinengeometrie (2.270 × 1.050 × 1.710 mm) nicht sinnvoll abdeckbar; hier bleibt ein manueller Anteil.
Wenn Grobteile nicht vorab entfernt werden, steigt das Risiko von Stopps und Unterbrechungen; der autonome Ablauf wird dann unzuverlässig.
Getroffene Annahmen
Zeitfenster: 4,5 h (01:30–06:00)
Zu reinigende Hauptfläche: 30.000 m²
Reale Flächenleistung auf der Plaza: 8.000 m²/h
Grobteile werden vorab durch Platzdienst entfernt
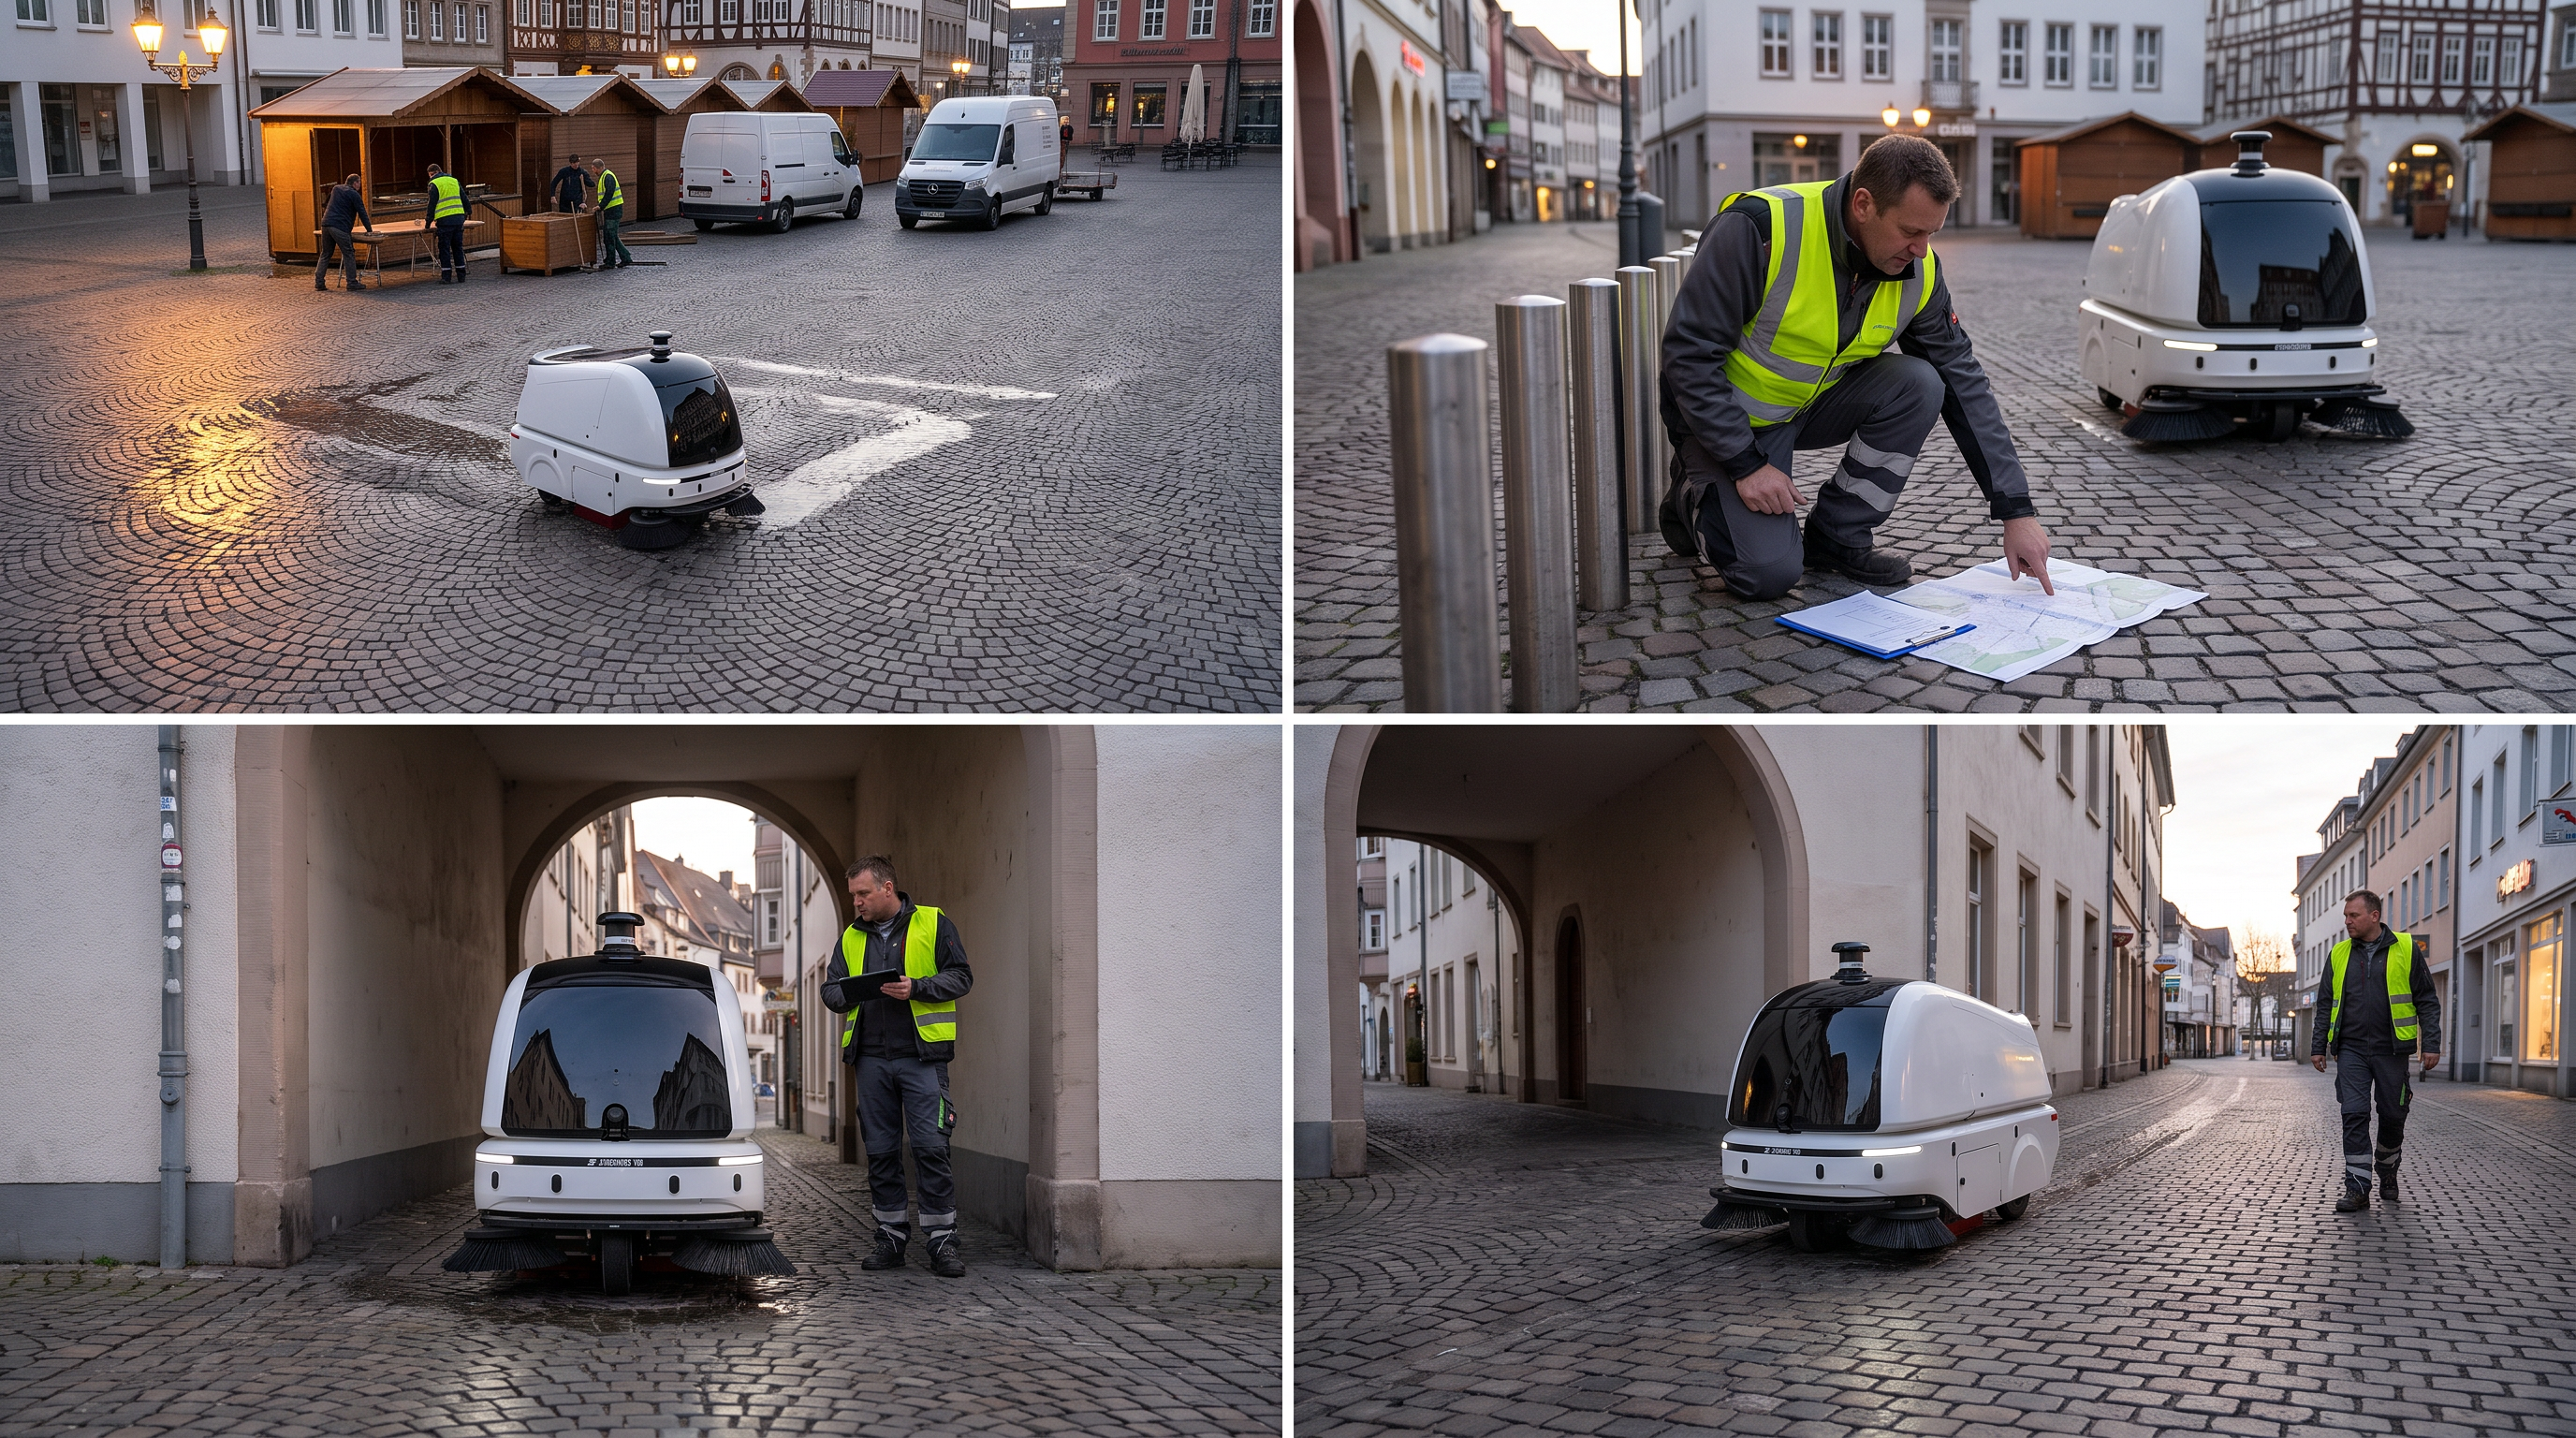
Kommunale Fußgängerzone / Marktplatz (Außen, Pflaster, Poller, Möblierung)Innenstadt-Fußgängerzone & Marktplatz: Naheliegend, aber durch Durchfahrtsbreiten begrenztFür kommunale, nachts zu reinigende Außenflächen mit großen Platzbereichen, aber typischen Engstellen. Das Szenario zeigt, warum die Maschinenbreite von 1.050 mm bei Pollern/Passagen eine harte Grenze sein kann und wie man die Route darauf auslegt.
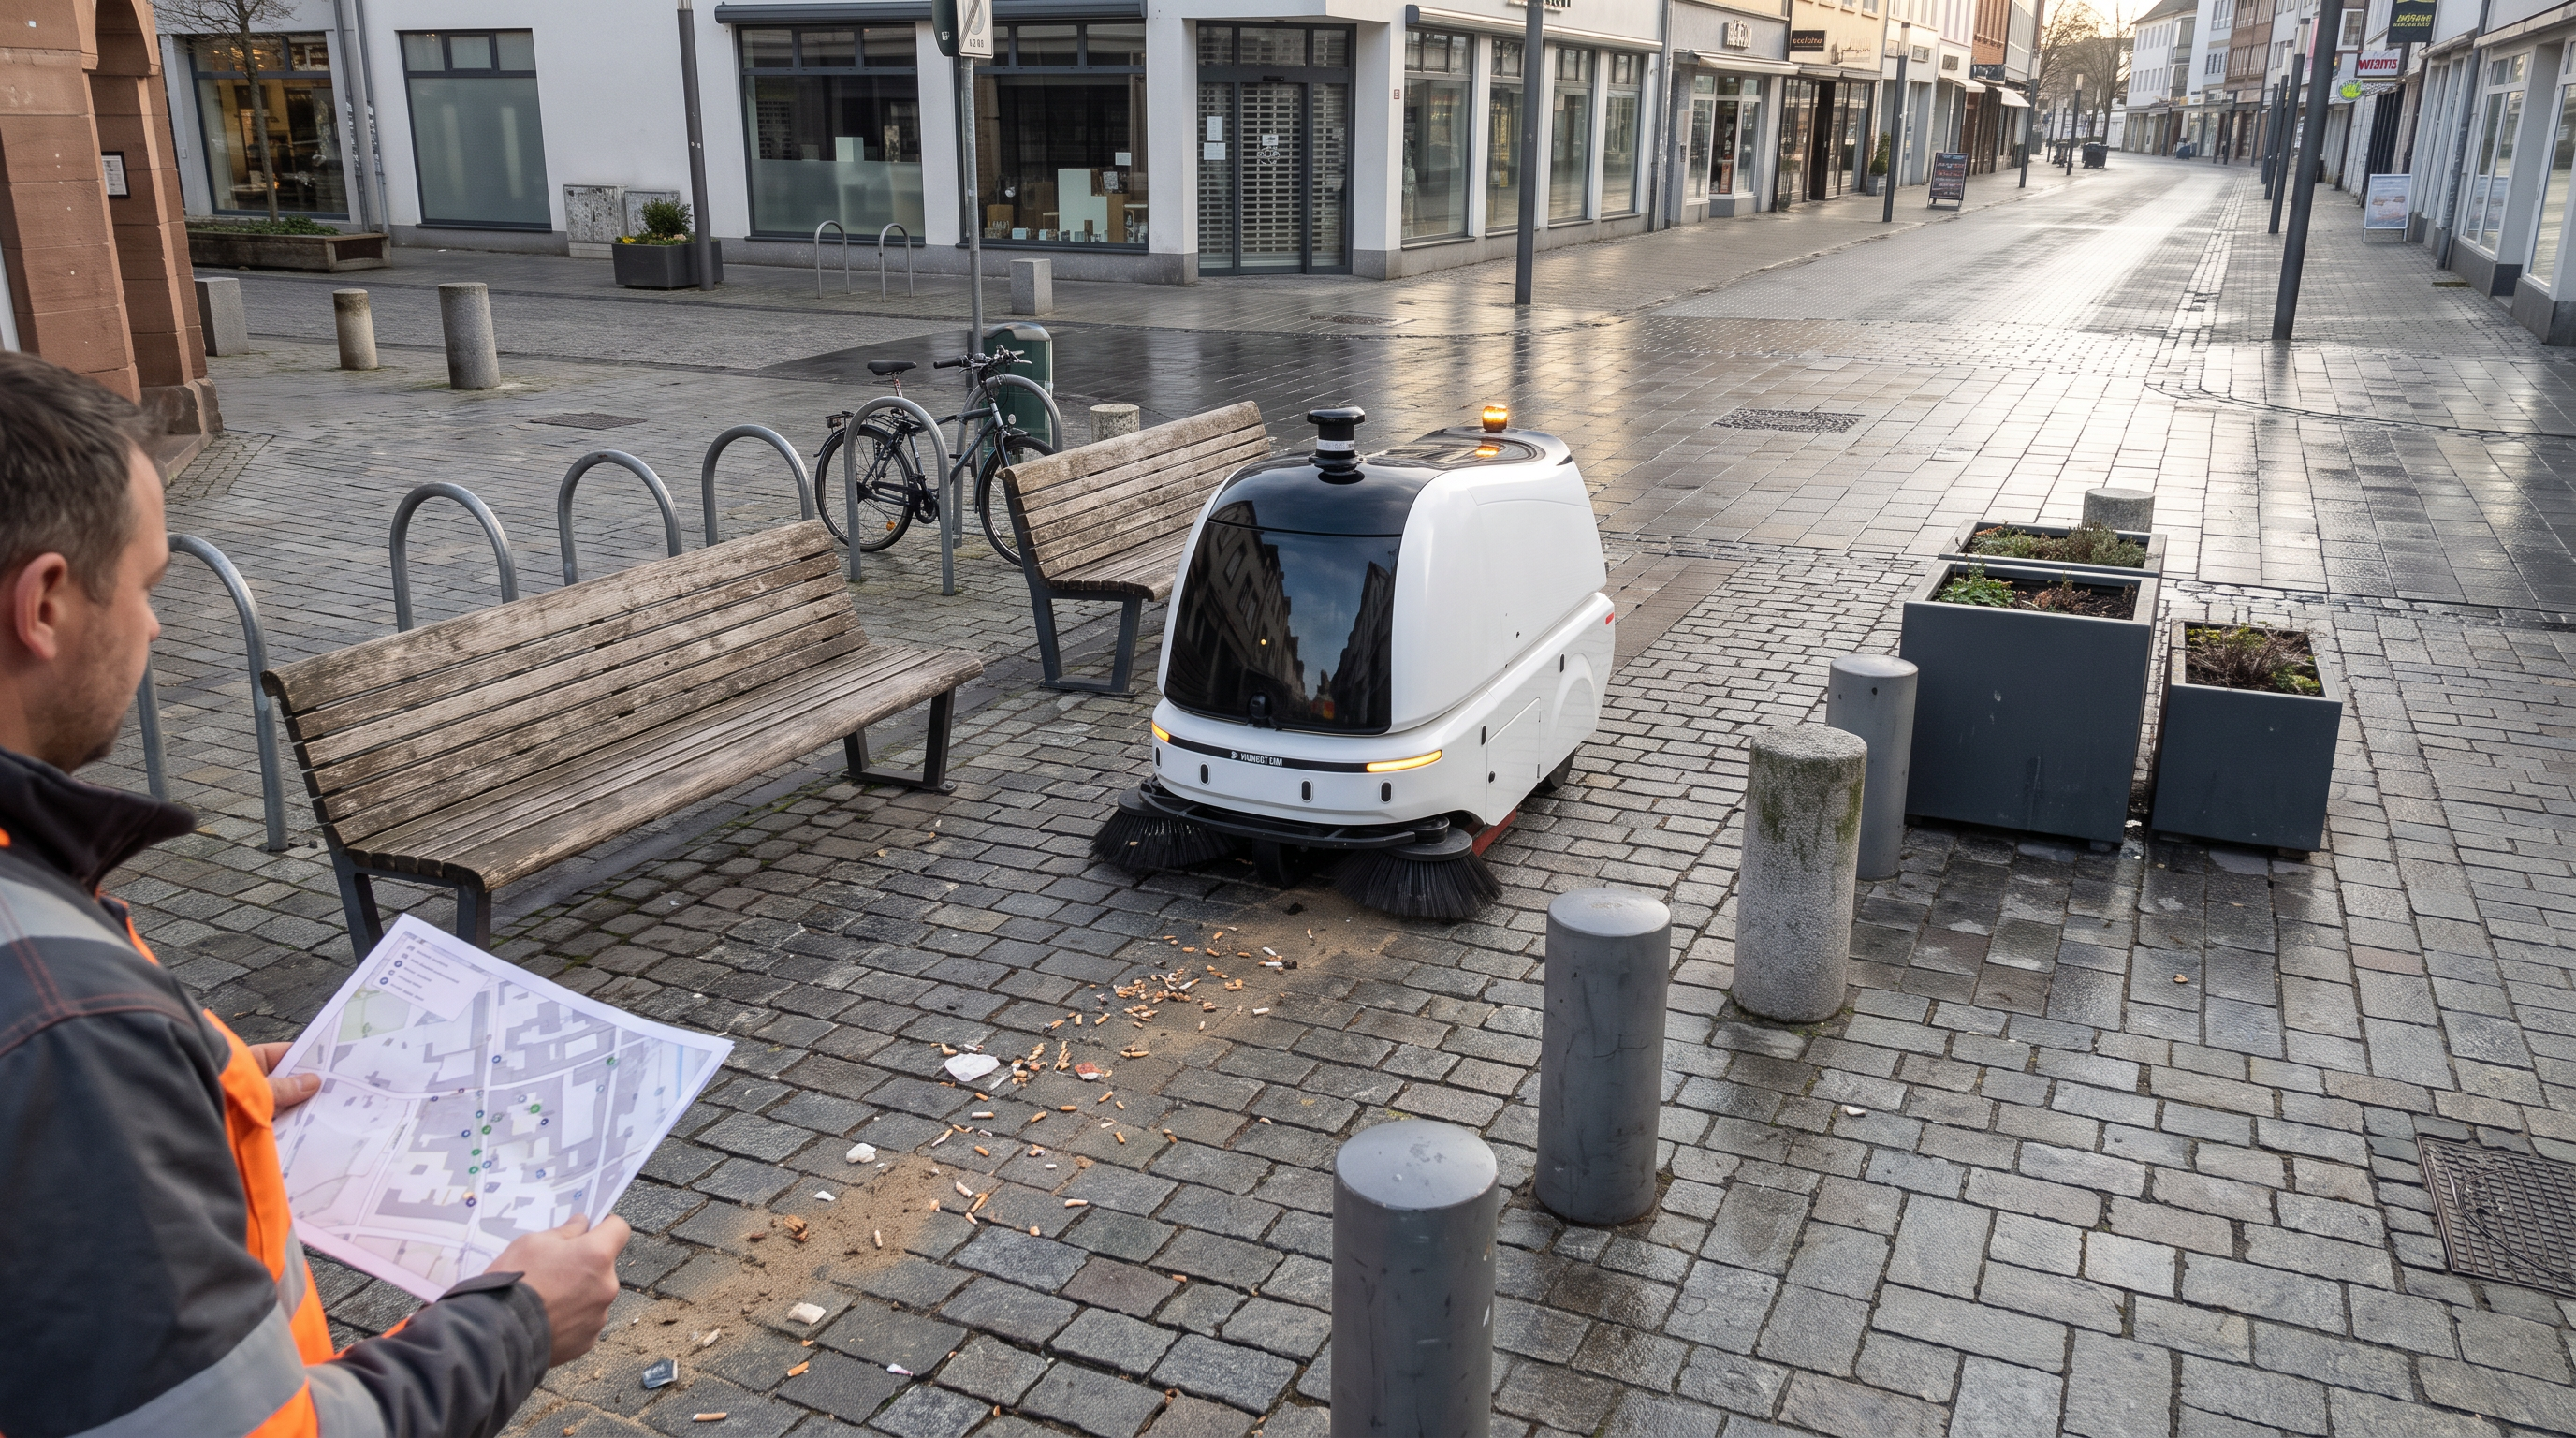
04:45 Uhr in der Fußgängerzone: Die Straßenreinigung zieht die letzten Marktstände ab, einzelne Lieferwagen stehen noch in Buchten. Der ACR-1800 startet am freien Marktplatz und arbeitet die Fläche sauber ab, während der Objektleiter die Engstelle am Pollerfeld auf dem Plan markiert. Als der Roboter in Richtung Seitenstraße fährt, stoppt er vor einer schmalen Durchfahrt und fordert Übernahme an. Nach kurzer Sichtprüfung wird die Route um die Passage herum neu gesetzt.
Ausgangslage
Auf Marktplätzen und in Fußgängerzonen liegt viel Feinschmutz und leichter Müll, besonders nach Märkten. Autonomes Kehren wirkt naheliegend, weil die Flächen nachts frei sind. In der Praxis begrenzen jedoch Poller, Möblierung und schmale Durchgänge die Befahrbarkeit, und nicht jede Passage kann sinnvoll geöffnet werden.
So läuft der Einsatz
Vor der ersten Inbetriebnahme werden die freien Platzflächen und die breiten Hauptachsen eingelernt; Pollerfelder, Brunnenbereiche und Außengastronomie-Zonen werden als Sperrflächen modelliert. Die Stadtreinigung räumt Grobteile und stellt bewegliche Elemente (z. B. mobile Ständer) möglichst an definierte Sammelpunkte. Der ACR-1800 kehrt im autonomen Modus zuerst die großen, offenen Bereiche (Kehrbreite bis 1.800 mm), danach die breiten Achsen (Kehrbreite reduziert, wenn nötig). Engstellen werden entweder ausgespart oder im Fernsteuerungsmodus einzeln angefahren, wenn ausreichend Platz vorhanden ist; bei wiederkehrend zu engen Durchfahrten wird die Route dauerhaft so geplant, dass diese Bereiche manuell gereinigt werden. Bei Regen fährt der Roboter selbstständig zurück; am Folgetag kann die unterbrochene Tour am Unterbrechungspunkt fortgesetzt werden. Wasser wird für Staubbindung je nach Aufkommen genutzt; Entleerung erfolgt an einer kommunalen Entladestelle nach Kommunalstandard.
Warum dieses Gerät hier passt
Große, offene Platzflächen profitieren von bis zu 10.000 m²/h Flächenleistung und variabler Kehrbreite 1.000–1.800 mm. Die Sensorik (28 Sensoren, 360° bis 150 m) unterstützt das sichere Navigieren um Möblierung, Poller und temporäre Hindernisse. Die Betriebsmodi (autonom plus Fern-Übernahme) sind praxisnah, weil einzelne Passagen gelegentlich geführt werden müssen. Die Regenrückkehr hilft, wenn in der Nacht Wetter umschlägt.
Die Rechnung
Breiten-Check für Pollerpassagen: Maschinenbreite laut Datenblatt 1.050 mm. Erforderliche seitliche Sicherheitsreserve (Annahme) 75 mm je Seite ⇒ Mindestdurchfahrtsbreite (Annahme) 1.050 mm + 75 mm + 75 mm = 1.200 mm. Wenn eine typische Passage (Annahme) nur 1.100 mm breit ist, ist sie für den ACR-1800 nicht zuverlässig befahrbar; die Route muss umgeplant werden und der Abschnitt bleibt manuell.
Wo dieses Gerät nicht die richtige Wahl ist
Bei Durchfahrten unter (Annahme) 1.200 mm (aus Maschinenbreite 1.050 mm plus Reserve) ist ein stabiler autonomer Betrieb nicht möglich; diese Bereiche müssen ausgespart oder baulich geöffnet werden.
Wenn während der geplanten Einsatzzeit (Annahme) 04:00–06:00 noch relevanter Fußgängerverkehr oder Lieferverkehr stattfindet, steigen Stopps und Fern-Übernahmen; der Ablauf wird unruhig und langsamer.
Auf sehr empfindlichem Altstadtpflaster oder bei unklarer Tragfähigkeit einzelner Abdeckungen kann das Gewicht von 450 kg (voll beladen) zum Ausschlusskriterium werden; dann sind leichtere Lösungen zu prüfen.
Getroffene Annahmen
Seitliche Sicherheitsreserve für Durchfahrten: 75 mm je Seite
Daraus abgeleitete Mindestdurchfahrtsbreite: 1.200 mm
Vorhandene Engpassbreite an einer Passage: 1.100 mm
Geplantes Einsatzzeitfenster: 04:00–06:00
Erleben Sie den PanPan ACR-1800 in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Kehrroboter für die Industrie — Späne, Abrieb, Kartonagenstaub: Wo täglich trockener Schmutz anfällt, kehren autonome Maschinen die langen Bahnen — nachts, ohne Fahrer, mit Protokoll.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum PanPan ACR-1800
Für welche Flächen eignet sich der PanPan ACR-1800?
Für den PanPan ACR-1800 liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Hafen-/Containerterminal (Außenflächen, Asphalt/Beton); Logistik-/Distributionszentrum (Außen-Yard mit Lkw-Verkehr); Flughafen (Außen-Serviceflächen, Perimeterstraßen, Vorfelderandbereiche); Solarpark / Erneuerbare-Energien-Anlage (Außenwege, Schotter/Asphalt, Technikflächen).
Wie lange braucht der PanPan ACR-1800 für 5.000 m²?
Rechnerisch etwa 0,7 Stunden pro Durchgang — bei 10.000 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der PanPan ACR-1800 nicht die richtige Wahl?
Wenn das verfügbare Zeitfenster deutlich unter (Annahme) 10 h liegt, kann die Kombination aus 4–6 h Laufzeit und 2–3 h Ladezeit die Fläche (Annahme) 50.000 m² in einer Nacht nicht zuverlässig abdecken. Bei dauerhaft sehr hohem Grobschmutz (z. B. große Folienbahnen/Umreifungen) besteht das Risiko von Stopps; hier ist konsequentes Vorabräumen nötig, sonst verliert der autonome Betrieb Tempo. Wenn keine kompatible Entladestelle „nach Kommunalstandard“ verfügbar ist oder die Entladestelle betrieblich nicht erreichbar ist, wird der 120-l-Behälter zum Engpass und erfordert manuelle Alternativen.
Kann man den PanPan ACR-1800 mieten statt kaufen?
Ja — die meisten Objekte mieten den PanPan ACR-1800 im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den PanPan ACR-1800 ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service