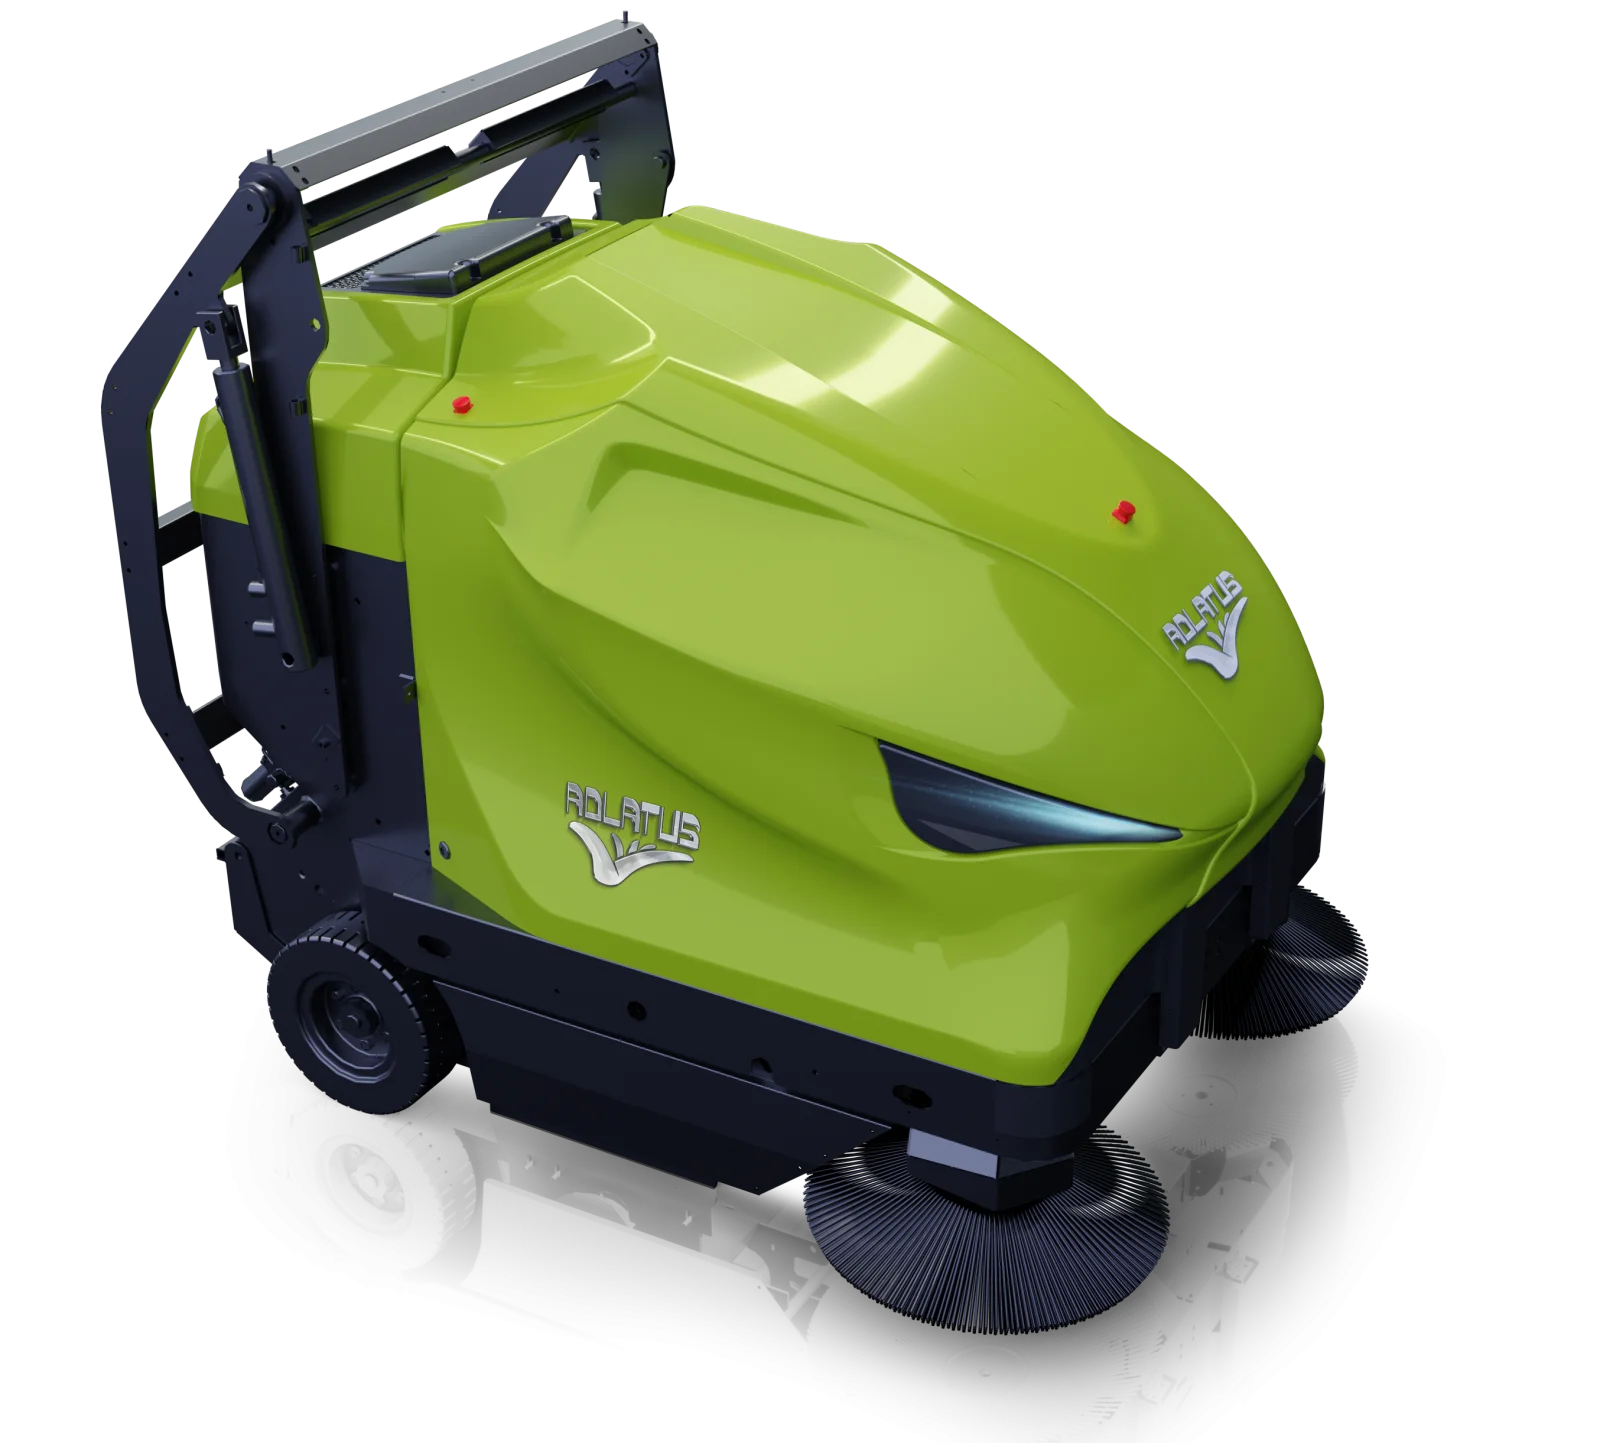
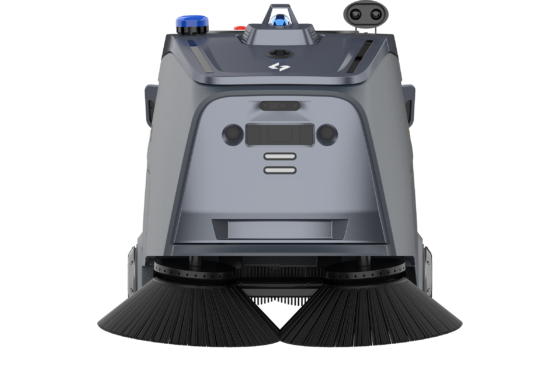
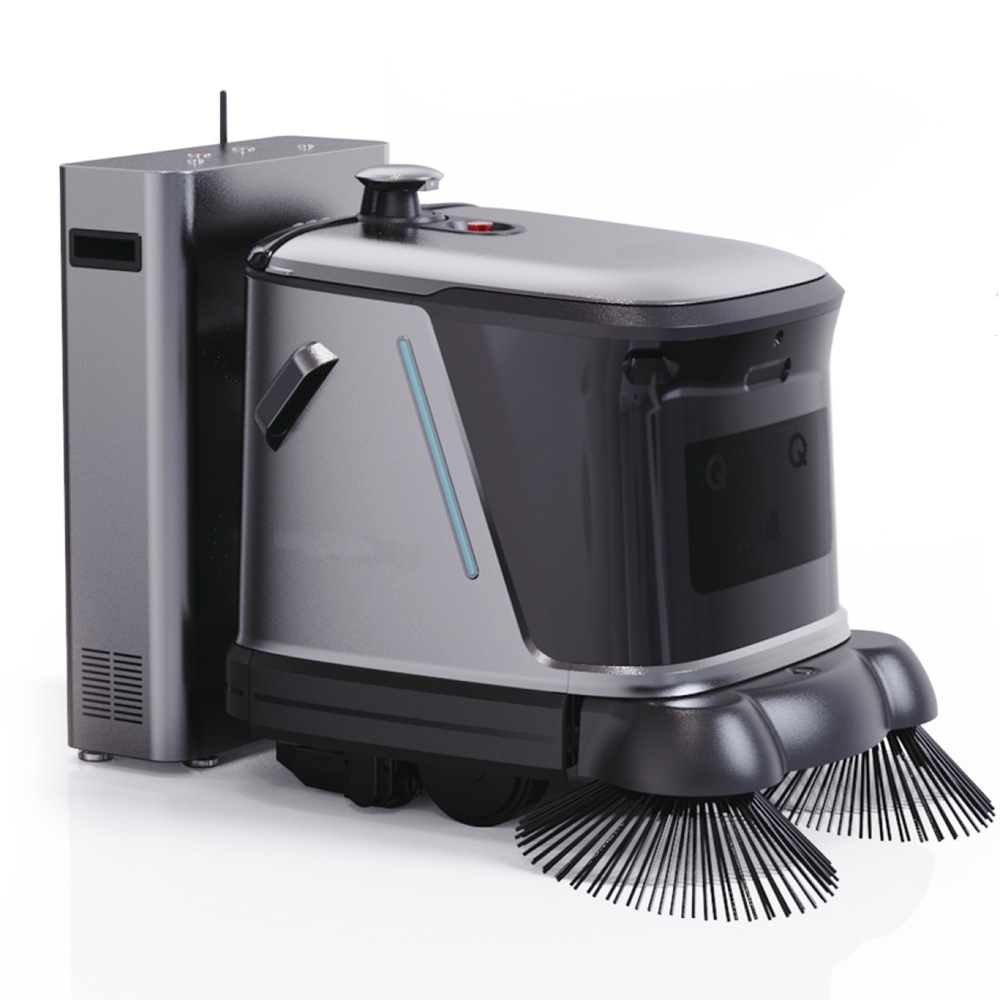
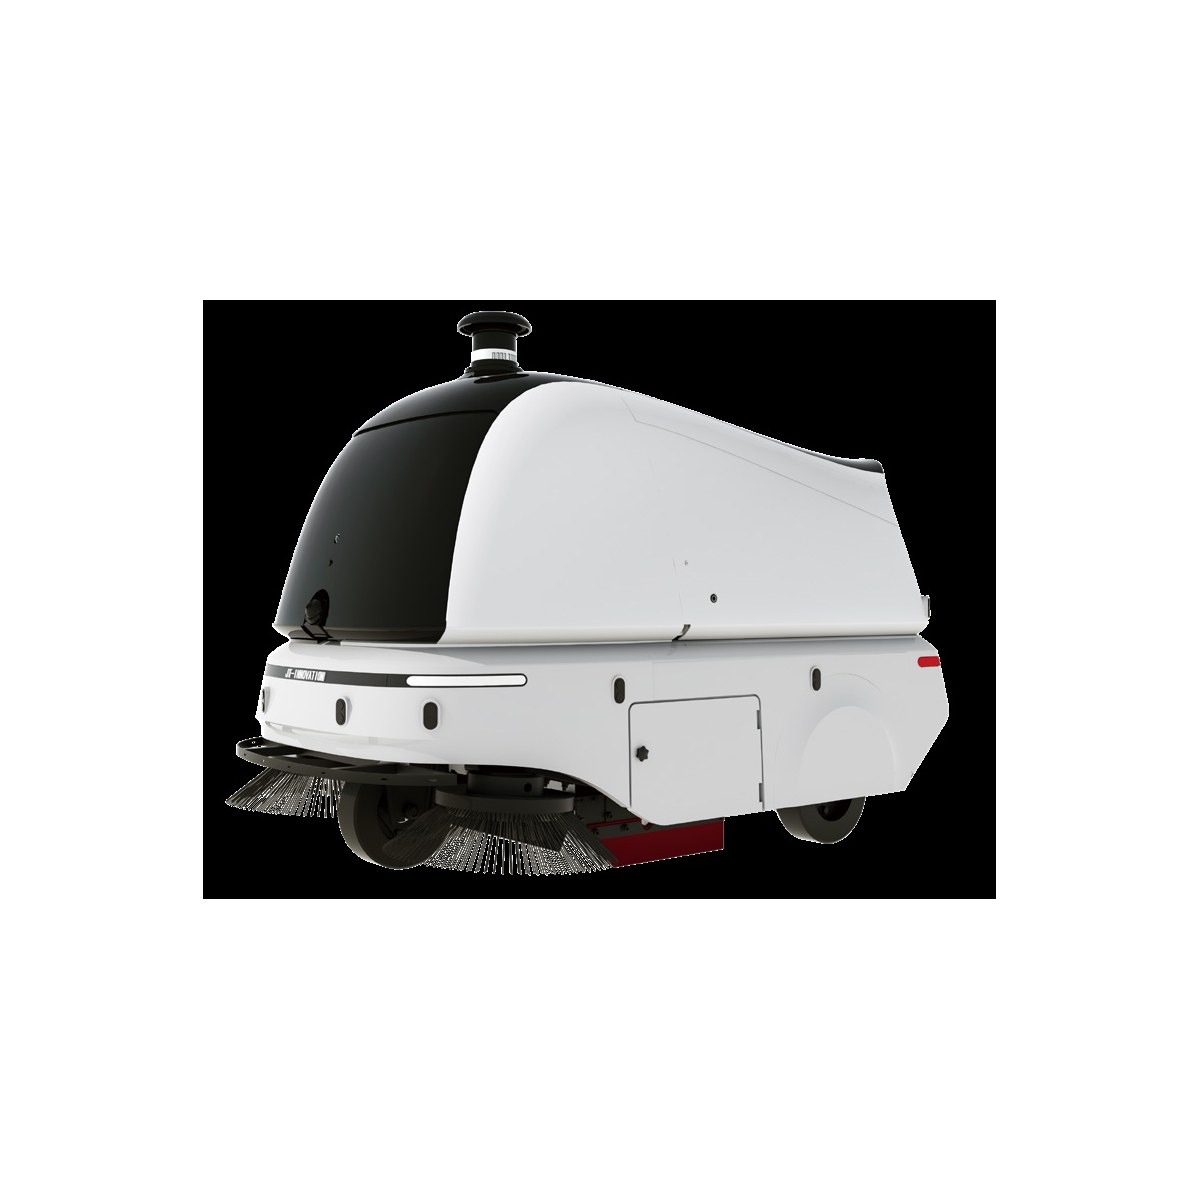
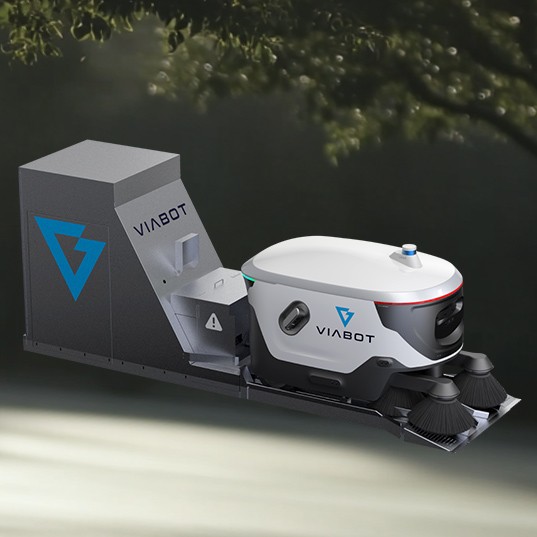
Der ACR-1200 bringt autonome Reinigung nach draußen: ein Kehrroboter für Industrieparks, Fußgängerzonen, Campusgelände und Verkehrsflächen, der mit 1.200 mm Kehrbreite bis zu 4.000 m² pro Stunde schafft. Die selbstanhebende Seitenbürste mit Anti-Wickel-Design nimmt Laub, Verpackungsreste und Straßenschmutz auf; der 100-Liter-Behälter fasst den Abfall langer Touren.
LiDAR, Kamerasystem, Ultraschall und Totwinkel-Radar verschmelzen zu einer 360-Grad-Wahrnehmung mit Not-Stopp-Funktion. Die Positionierung arbeitet millimetergenau – auch dort, wo GNSS schwach oder gar nicht verfügbar ist, etwa unter Vordächern oder zwischen Hochhäusern. Mit 6 bis 8 Stunden Laufzeit, bis zu 8 km/h, rund 15° Steigfähigkeit und einem Betriebsfenster von −20 bis +50 °C deckt ein Gerät bis zu 100.000 m² Gelände ab. Cloud-Management mit OTA-Updates und Fernüberwachung ist an Bord.
Ein Abend mit dem PanPan ACR-1200
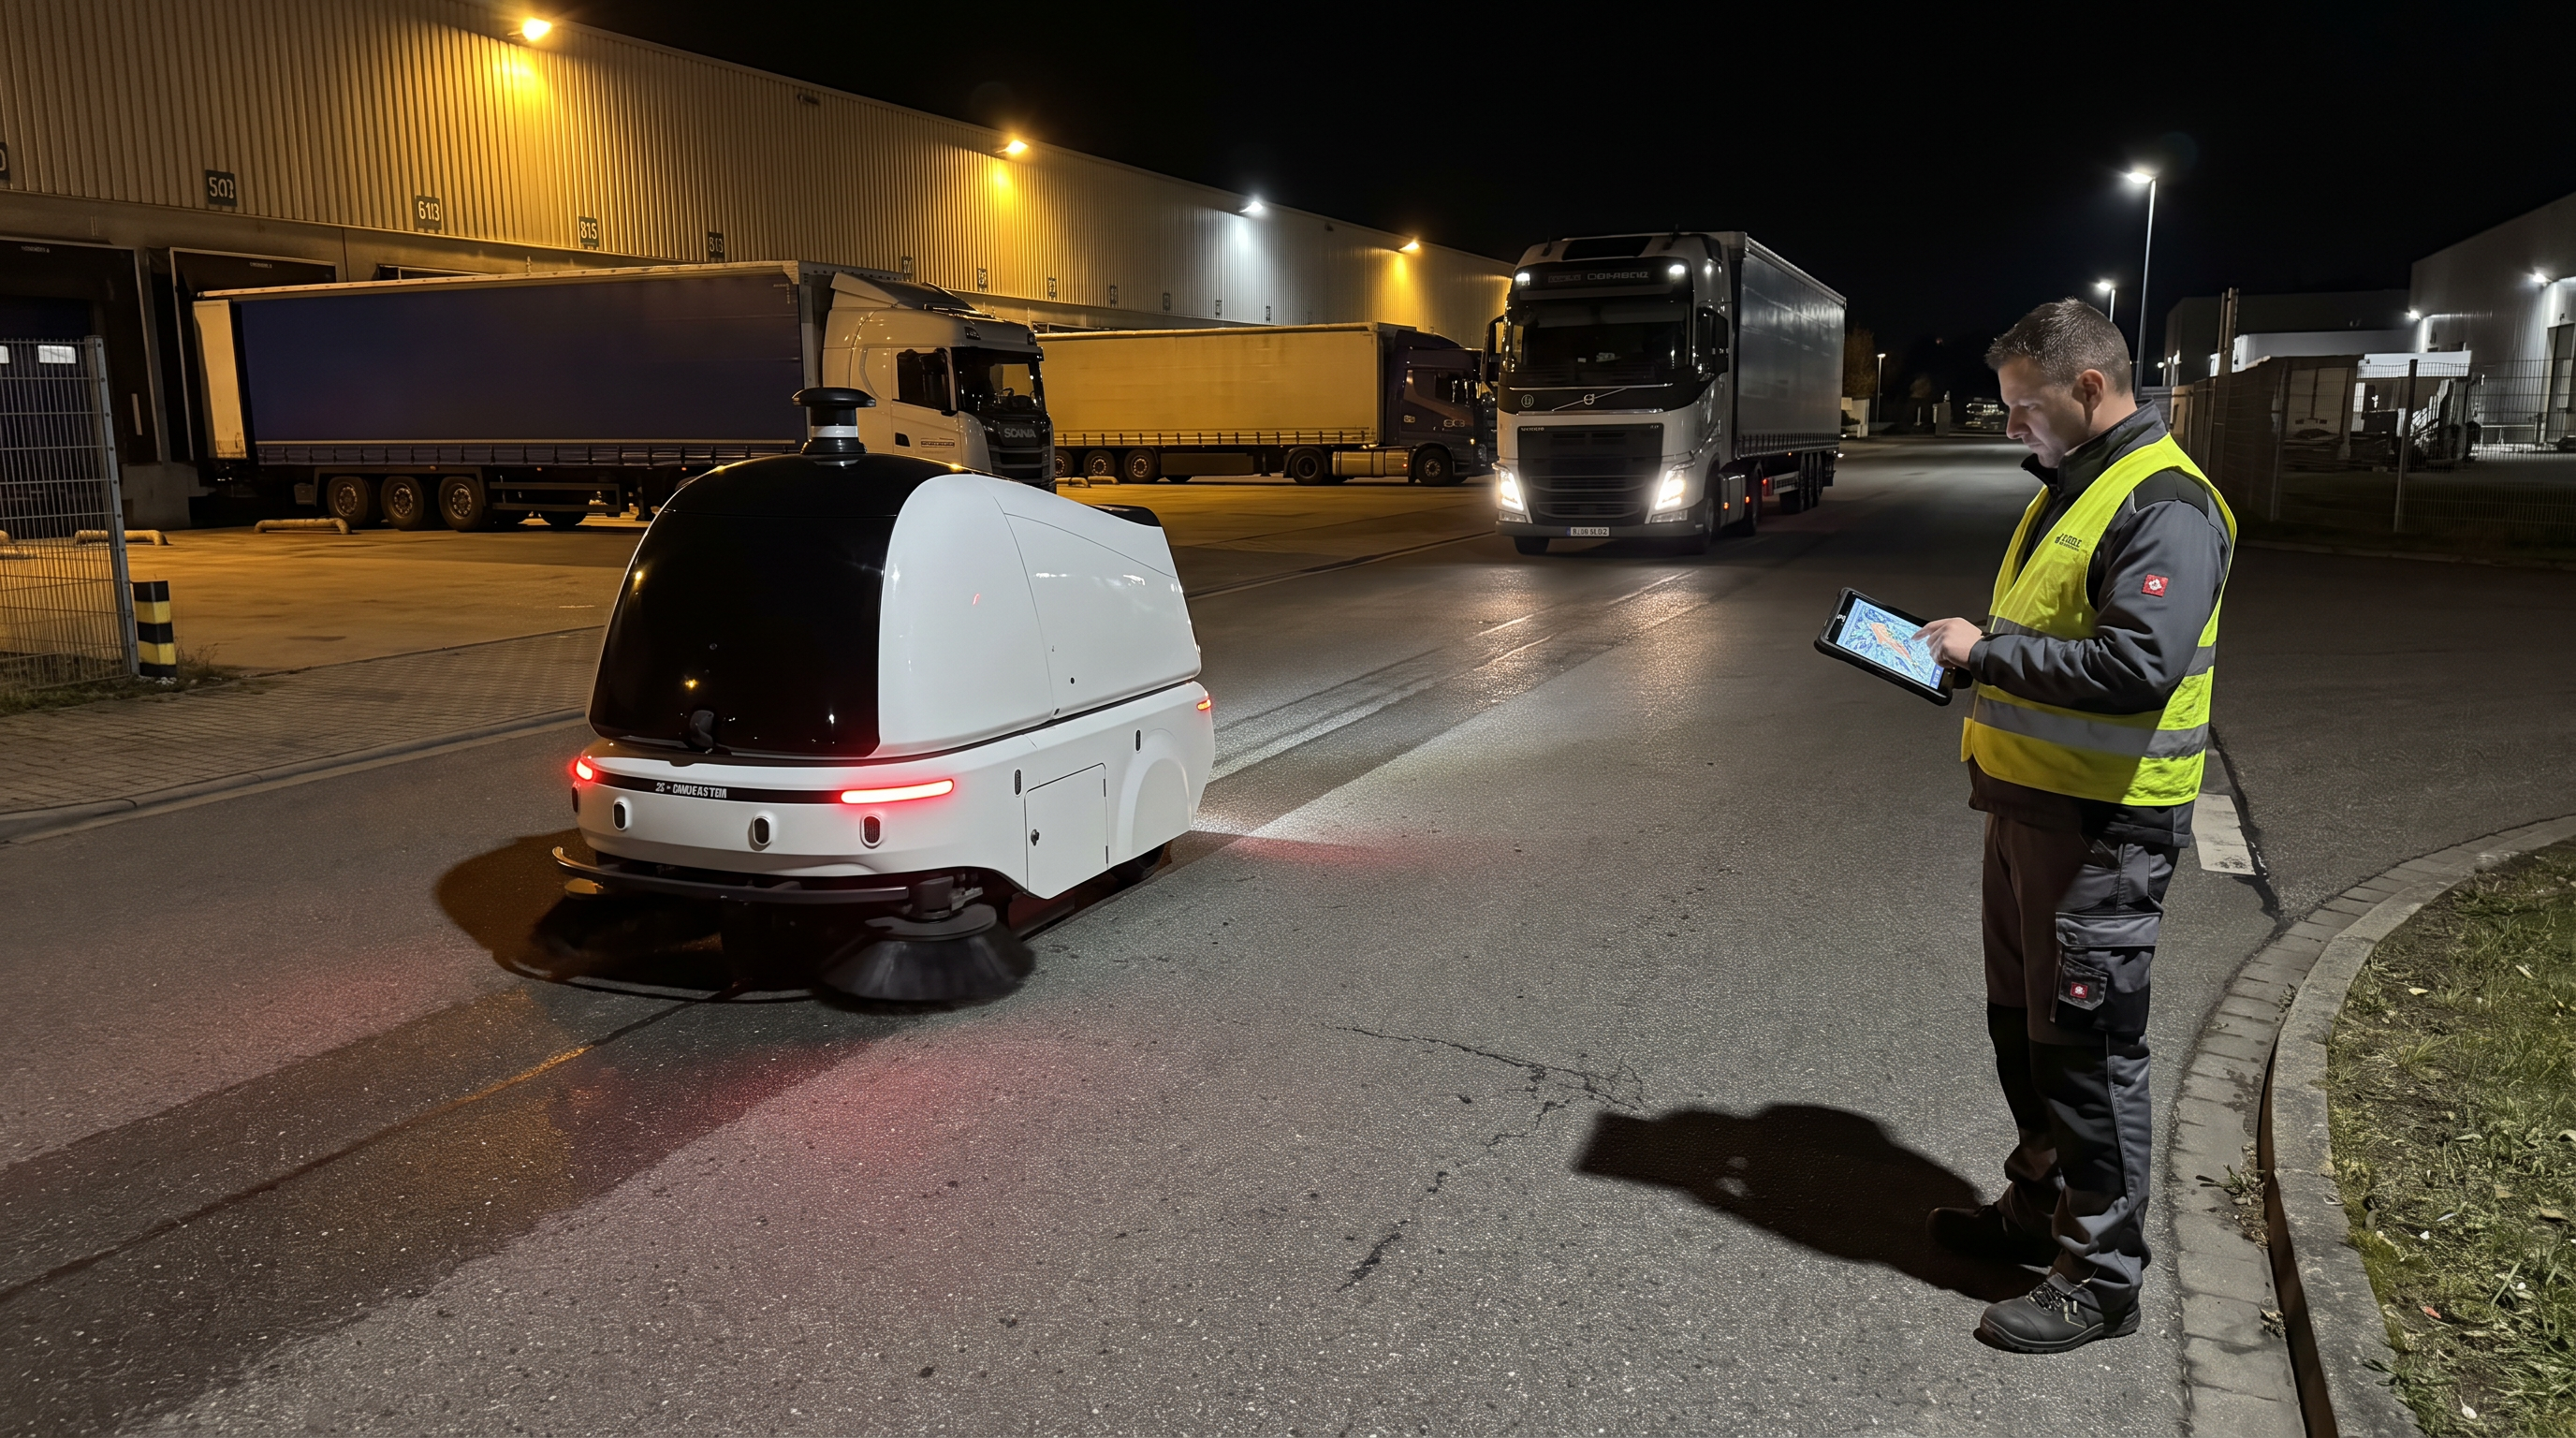
Der Außenhof ist noch leer, nur das Rollen eines einzelnen Hubwagens ist zu hören. Der ACR-1200 setzt sich entlang der markierten Fahrgasse in Bewegung, die Seitenbürste zieht Folienfetzen und Staub aus der Kante. Hinter dem Roboter bleibt eine gleichmäßige, gekehrte Spur auf dem Asphalt. Der Objektleiter prüft am Rand, ob die Rampe und die Abfallbox frei sind, bevor die ersten Lkw anrollen.
Logistikzentrum – Außenhof, Ladezonen, Fahrgassen
Aus der Praxis
Passt der PanPan ACR-1200 zu Ihrer Fläche?
6 durchgerechnete
Einsätze des PanPan ACR-1200 —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Logistikzentrum – Außenhof, Ladezonen, FahrgassenPanPan ACR-1200 auf der Hof- und Rampenfläche eines Logistikzentrums (Frühmorgens vor Anlieferung)Für großflächige, robuste Außenbeläge in Logistik- und Umschlagbereichen kann der ACR-1200 eine komplette Hofreinigung in einem Akkulauf abarbeiten. Die Eignung hängt an realer Flächenleistung, Durchfahrbreiten und dem Abfallaufkommen im 100-l-Behälter.
Der Außenhof ist noch leer, nur das Rollen eines einzelnen Hubwagens ist zu hören. Der ACR-1200 setzt sich entlang der markierten Fahrgasse in Bewegung, die Seitenbürste zieht Folienfetzen und Staub aus der Kante. Hinter dem Roboter bleibt eine gleichmäßige, gekehrte Spur auf dem Asphalt. Der Objektleiter prüft am Rand, ob die Rampe und die Abfallbox frei sind, bevor die ersten Lkw anrollen.
Ausgangslage
Die Außenflächen werden bisher mit handgeführten Kehrgeräten und punktuell mit Aufsitztechnik gereinigt. Problematisch sind wiederkehrende Leichtabfälle (Folien, Papier), die sich entlang von Bordsteinkanten und in Rampenbereichen sammeln, sowie die kurze Zeitspanne vor Beginn des Warenverkehrs. Zusätzlich sollen Reinigungsfahrten im laufenden Betrieb minimiert werden, um Konflikte mit Staplern und Lkw zu reduzieren.
So läuft der Einsatz
Vorbereitung: Die Frühschicht räumt grobe Hindernisse (Palettenreste, Umreifungsbänder) aus den Fahrwegen und definiert feste Park- und Entleerstellen. Einlernen: Einmalig werden Hofzonen, No-Go-Bereiche (Rampenlippen, Staplerstellplätze) und Übergänge am Geländeplan im Cloud-Management hinterlegt; bei Änderungen (Baustelle, neue Poller) wird die Karte nachgezogen. Täglicher Zyklus: Der ACR-1200 startet am Ladepunkt, fährt die Fahrgassen systematisch ab und arbeitet Kanten mit der selbstanhebenden Seitenbürste nach; bei Begegnungen mit Fahrzeugen reduziert er durch 360°-Hindernisvermeidung (LiDAR/Kamera/Ultraschall/Radar) und bleibt bei Bedarf stehen. Personalrolle: Während der Roboter fährt, übernimmt das Team punktuelle Handarbeit an sehr engen Stellen (unter Rampen, direkt an Torführungen) und kontrolliert Sichtbereiche. Störungen: Bei blockierter Seitenbürste oder ungeplant abgestellten Gegenständen erfolgt Not-Stopp/Stillstand; das Personal beseitigt die Ursache, quittiert und setzt den Lauf fort. Nachlauf: Am Ende wird der 100-l-Behälter an der Entleerstation geleert und der Roboter wieder an den Stromanschluss gestellt.
Warum dieses Gerät hier passt
Die Kehrbreite von 1.200 mm passt zu typischen Fahrgassen auf dem Hof, sofern die Engstellen ausreichend breit sind. Für die geplante Fläche ist die Laufzeit von 6–8 h entscheidend; bei realistischer Flächenleistung kann ein kompletter Durchlauf in einem Akkulauf liegen. Die 360°-Sensorik mit Not-Stopp ist in einer Umgebung mit wechselnden Hindernissen (Stapler, Rangierbewegungen) ein Sicherheits- und Verfügbarkeitsfaktor. Der 100-l-Behälter ist für Leichtabfälle und Staub auf großen Asphaltflächen geeignet, solange das Abfallaufkommen pro Fläche nicht zu hoch ist. Mit 320 kg ist das Gerät für belastbare Außenbeläge ausgelegt; auf Abdeckungen, Rosten und schwach tragenden Konstruktionen muss die Tragfähigkeit vorab geprüft werden.
Die Rechnung
Plausibilitätscheck Durchlaufzeit: angenommene zu reinigende Hof-/Rampenfläche ~20.000 m². Angenommene reale Flächenleistung im Logistikbetrieb ~3.000 m²/h (unterhalb der max. 4.000 m²/h wegen Kantenfahrten und Hindernissen). Reinigungsdauer: 20.000 m² / 3.000 m²/h ≈ 6,7 h. Das liegt innerhalb der spezifizierten Laufzeit von 6–8 h, ist aber am 6-h-Unterrand knapp.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die reale Flächenleistung durch starken Verkehr, viele Stopps oder sehr kleinteilige Inseln deutlich unter die angenommene Leistung fällt, kann ein kompletter Hofdurchlauf die 6–8 h Laufzeit überschreiten.
Bei hohem Abfallaufkommen (z. B. viele Kartonagen-/Folienreste) kann der 100-l-Behälter vor Ende der Tour voll werden; dann sind zusätzliche Entleerstopps oder kleinere Zonen nötig.
Engstellen unterhalb der Maschinenbreite von 1.200 mm (z. B. schmale Tore, Pollerreihen) schließen Teilflächen aus oder erzwingen manuelle Nacharbeit.
Getroffene Annahmen
Zu reinigende Fläche: 20.000 m²
Reale Flächenleistung im Betrieb: 3.000 m²/h
Typische lichte Durchfahrbreite an Engstellen: 1,5 m
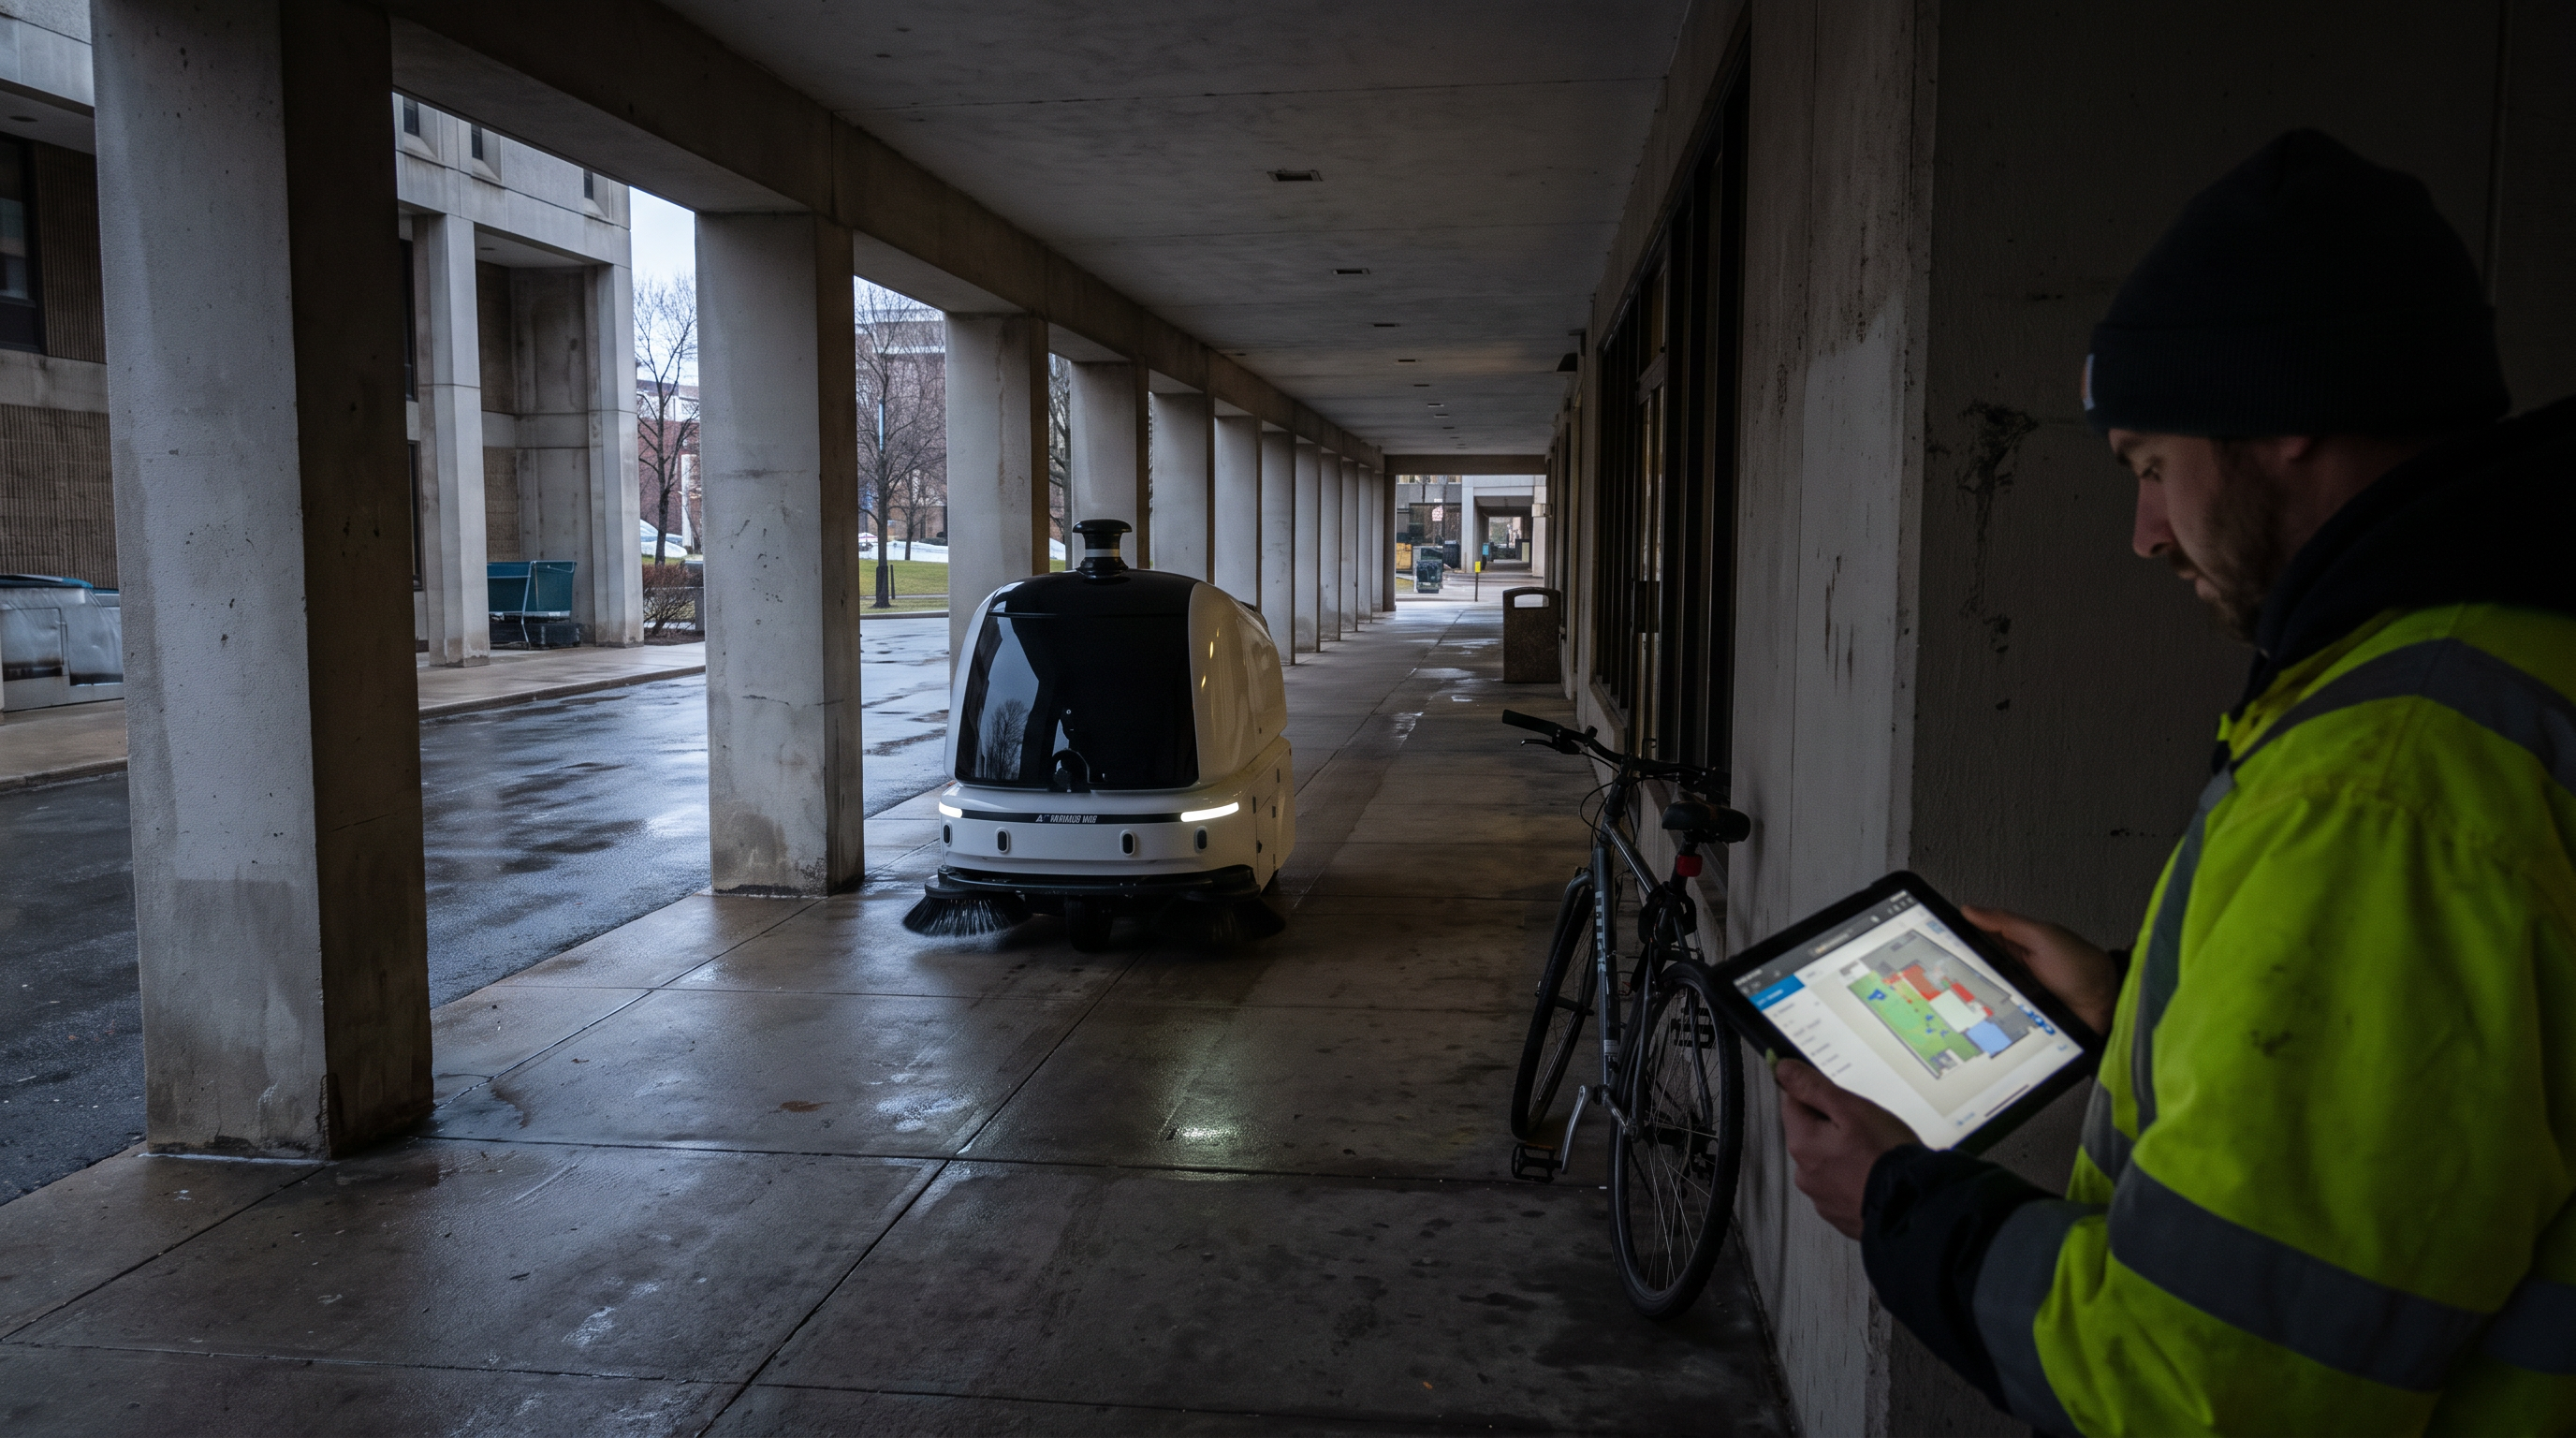
Hochschul-/Campusgelände – Innenhöfe und breite FußwegePanPan ACR-1200 auf einem innerstädtischen Hochschulcampus (Höfe zwischen Gebäuden, schwaches GNSS)Auf Campusflächen mit teilweiser GNSS-Abschattung spielt die Positionierung des ACR-1200 auch ohne/bei schwachem GNSS ihre Stärke aus. Für größere Areale ist die Einteilung in Zonen nötig, weil die 6–8 h Laufzeit nicht automatisch die gesamte Tagesfläche abdeckt.
Zwischen zwei Gebäudeflügeln liegt der Innenhof im Schatten, der Himmel ist nur als schmaler Streifen zu sehen. Der ACR-1200 fährt entlang der Fassadenkante und nimmt trockenes Laub aus den Drainagerinnen auf. An einer Sitzgruppe hält er kurz an, weil ein abgestelltes Fahrrad in den Fahrweg ragt, und setzt danach die Bahn fort. Aus dem offenen Fenster hört man Gesprächsfetzen – der Roboter bleibt akustisch präsent, ohne die Umgebung zu dominieren.
Ausgangslage
Die Reinigung der Höfe und Verbindungspfade erfolgt bislang überwiegend manuell. Laub, Papier und Straßenschmutz sammeln sich besonders in windgeschützten Ecken, unter Arkaden und an Fassadenkanten. Der Betrieb soll tagsüber möglichst ohne Absperrungen laufen, gleichzeitig ist eine verlässliche Navigation in Bereichen erforderlich, in denen GNSS erfahrungsgemäß schwach ist (Innenhöfe, zwischen hohen Gebäuden).
So läuft der Einsatz
Vorbereitung: Der Objektleiter legt feste Start-/Stopp-Punkte fest, an denen der Roboter nicht den Publikumsverkehr blockiert, und definiert No-Go-Zonen (Treppenabgänge, Fahrradabstellfelder). Einlernen: Die Campuskarte wird einmalig erstellt und in der Cloud verwaltet; Bereiche unter Vordächern und in engen Höfen werden bewusst mit kartierten Referenzen gefahren, um GNSS-Ausfälle zu kompensieren (laut Spezifikation millimetergenaue Positionierung auch ohne/bei schwachem GNSS). Täglicher Zyklus: Der ACR-1200 bearbeitet nacheinander freigegebene Zonen; bei hohem Fußgängeraufkommen werden stark frequentierte Achsen ausgelassen und in verkehrsärmeren Zeitfenstern nachgeholt. Personalrolle: Das Reinigungsteam übernimmt weiterhin Treppen, Podeste und sehr schmale Durchgänge sowie das Entleeren des Kehrgutbehälters und eine Sichtkontrolle nach dem Lauf (Ecken, Kanten, Müllnester). Störungen: Bei stehenden Personengruppen oder temporären Sperren bleibt der Roboter stehen; die Fläche wird später erneut eingeplant oder die Route angepasst. Nachlauf: Entleerung des 100-l-Behälters am Sammelpunkt und Anschluss an den Ladepunkt.
Warum dieses Gerät hier passt
Für die typischen Beläge (Platten, Asphalt) und flache Hofgeometrien ist die Kehrbreite von 1.200 mm ein produktiver Kompromiss aus Flächenleistung und Wendigkeit. Die Spezifikation nennt eine millimetergenaue Positionierung auch ohne/bei schwachem GNSS, was in Innenhöfen und zwischen Gebäuden die Planbarkeit verbessert. Die Sensorik (LiDAR/Kamera/Ultraschall/Totwinkel-Radar) unterstützt den Betrieb bei wechselnden Hindernissen wie Fahrrädern oder temporären Aufbauten. Die Laufzeit von 6–8 h erfordert bei größeren Campusflächen eine Zonierung, statt alles in einem Durchgang erzwingen zu wollen.
Die Rechnung
Zonierungscheck gegen Mindestlaufzeit: angenommene Tagesfläche auf dem Campus ~28.000 m². Angenommene reale Flächenleistung ~2.500 m²/h. Benötigte Reinigungszeit: 28.000 m² / 2.500 m²/h ≈ 11,2 h. Selbst bei 8 h Laufzeit ist das mehr als ein Akkulauf; bei 6 h Mindestlaufzeit sind es 11,2 h / 6 h ≈ 1,9 Akkuläufe. Konsequenz: Fläche in mehrere Zonen bzw. Läufe aufteilen oder Teilflächen tagesweise rotieren lassen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Reinigung zwingend in einem einzigen, zusammenhängenden Durchlauf erfolgen muss, passt die Kombination aus Flächengröße und 6–8 h Laufzeit nicht; dann sind mehrere Läufe oder zusätzliche Geräte notwendig.
In sehr schmalen Arkadengängen oder Durchlässen nahe der Maschinenbreite von 1.200 mm steigt das Risiko von Blockaden; solche Abschnitte müssen ausgespart oder manuell gereinigt werden.
Bei dauerhaft starkem Publikumsverkehr kann die akustische Präsenz (55–70 dB(A)) und häufiges Anhalten die Produktivität reduzieren und die Akzeptanz senken.
Getroffene Annahmen
Zu reinigende Tagesfläche: 28.000 m²
Reale Flächenleistung in Campusumgebung: 2.500 m²/h
Typische lichte Weg-/Durchfahrbreite in den Hauptachsen: 1,8 m
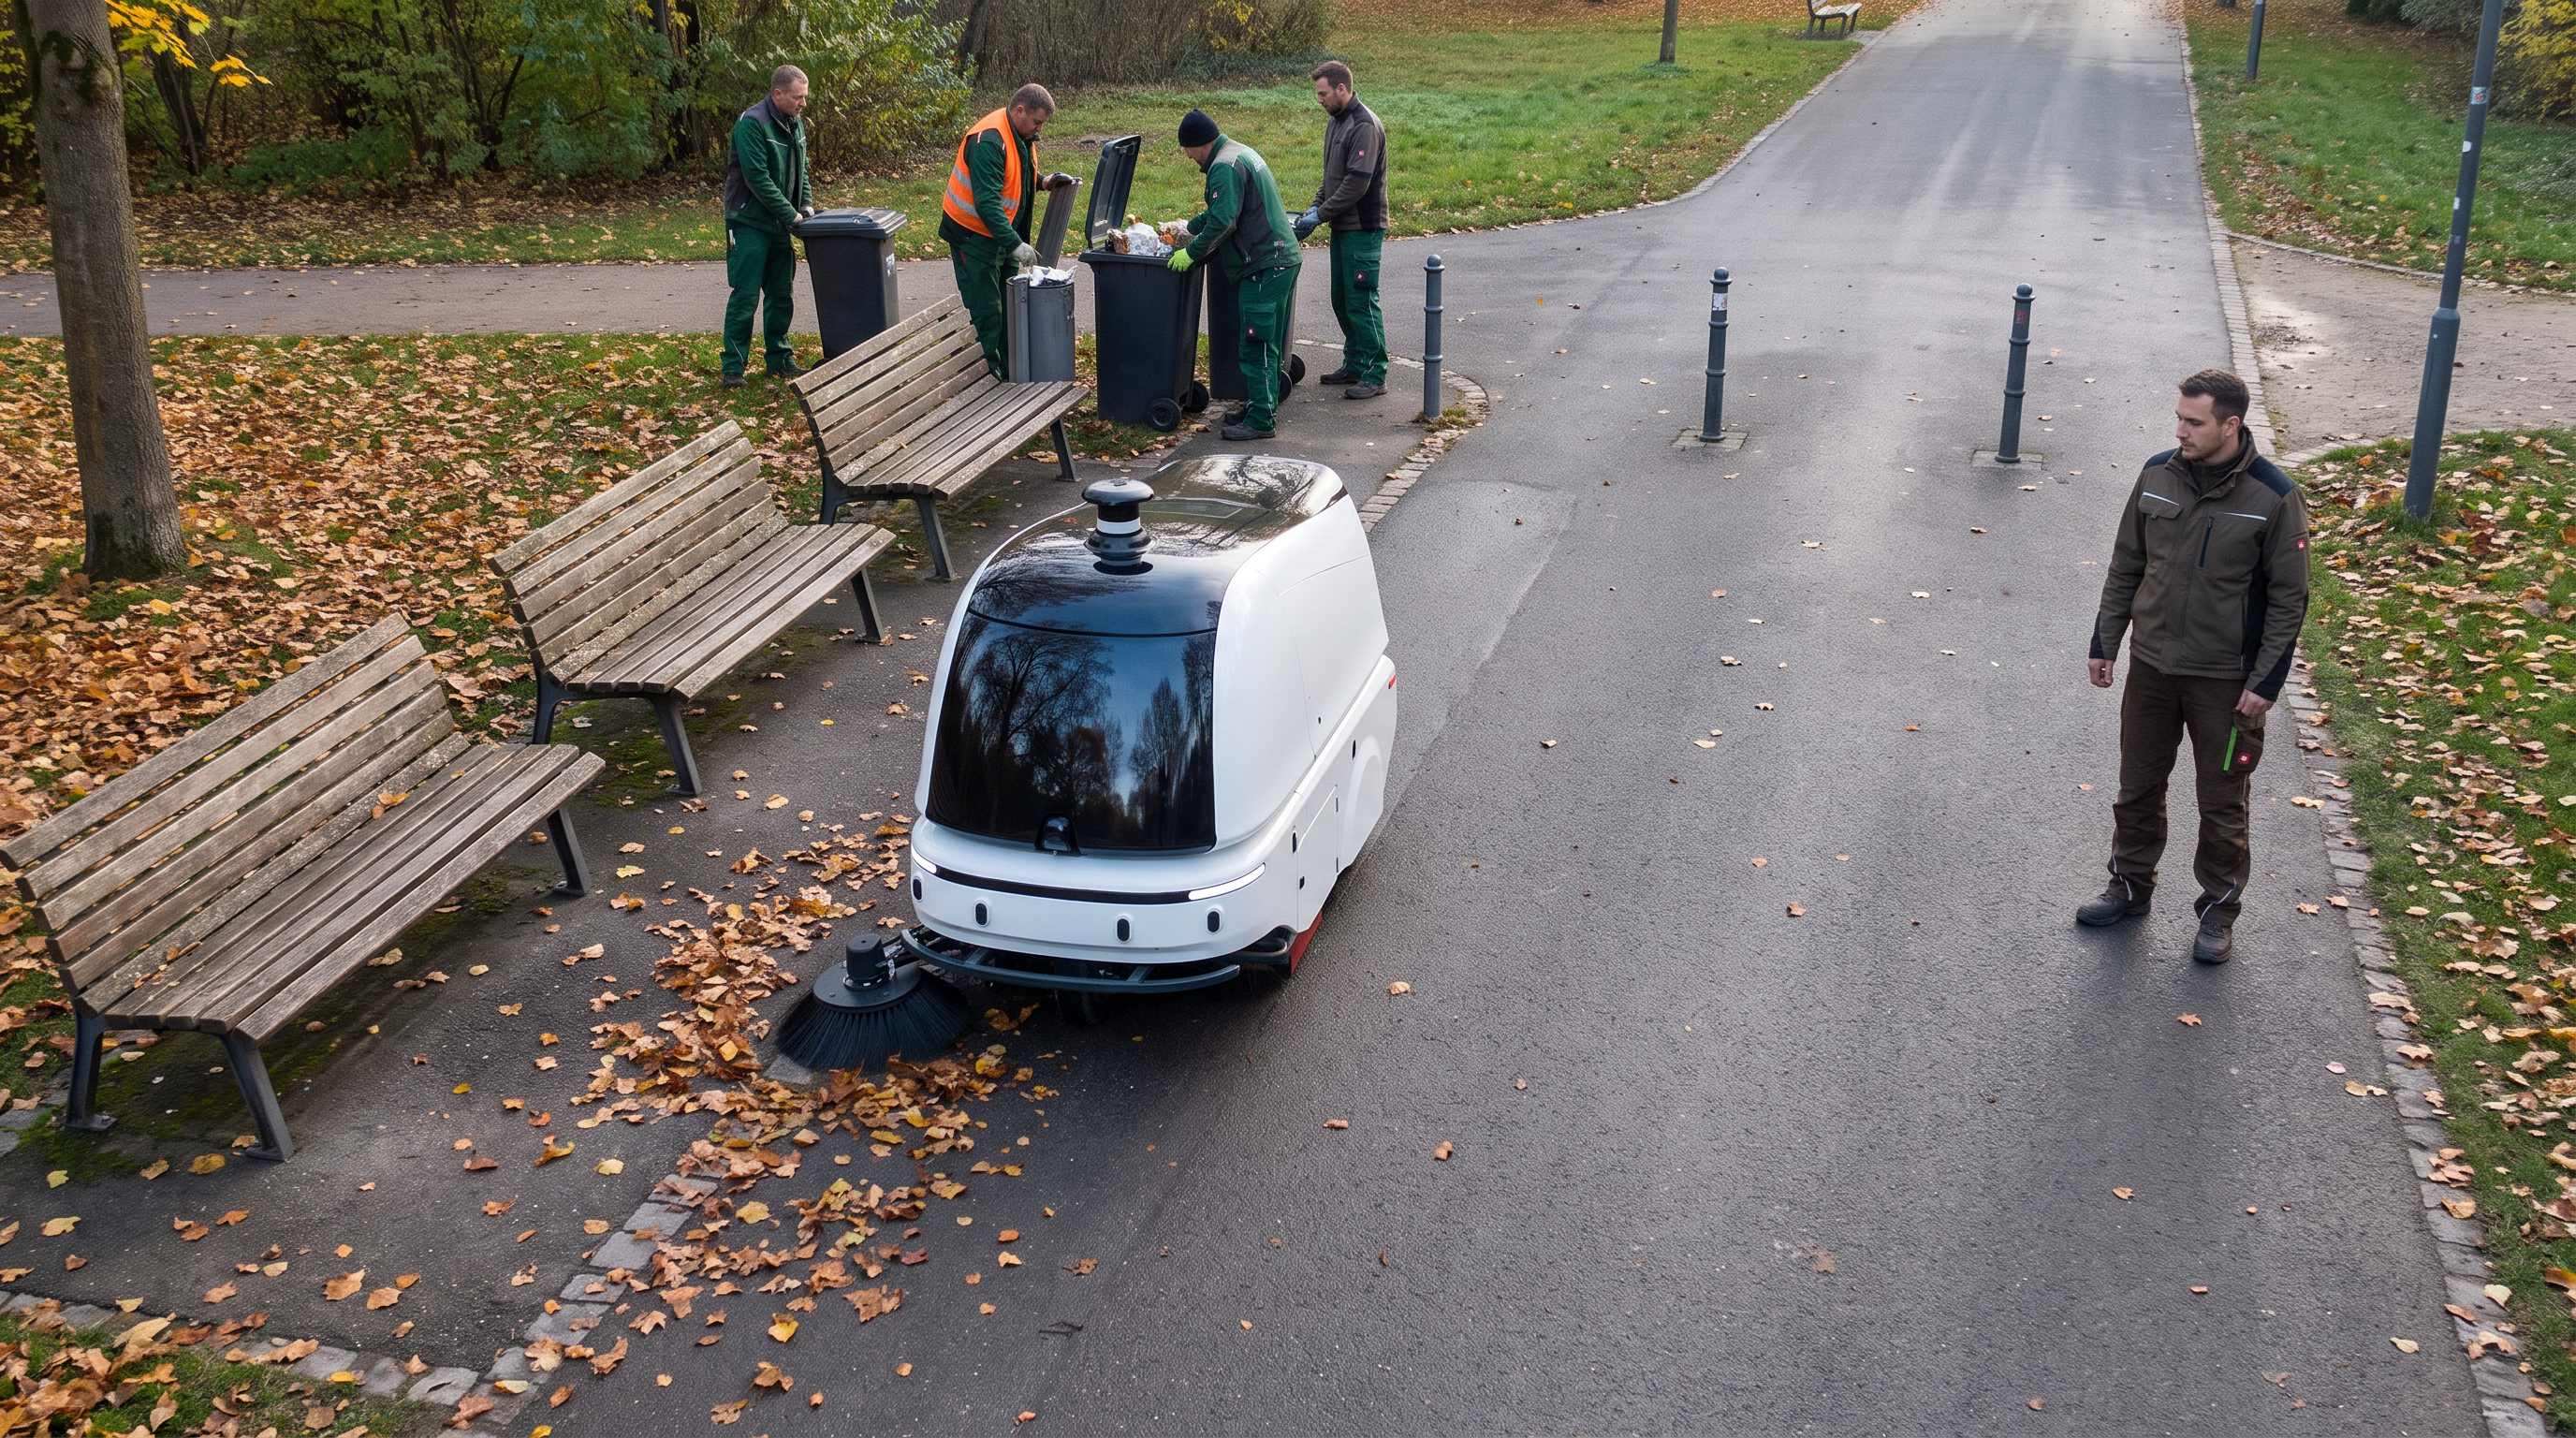
Kommunaler Park – breite Wege, Plätze, RandstreifenPanPan ACR-1200 in einem kommunalen Park im Winterbetrieb (Laub, Splitt, leichte Steigungen)Für Parkwege und Platzflächen mit moderaten Steigungen und winterlichen Temperaturen kann der ACR-1200 eingesetzt werden, sofern Gefälle und Abfallmenge zum 15°-Klettervermögen und 100-l-Behälter passen. Besonders relevant sind Anti-Wickel-Seitenbürste, Temperaturfenster und die realistische Flächenleistung auf gemischten Belägen.
Der Park ist am frühen Morgen still, die Wege sind trocken-kalt und knirschen leicht unter Schuhen. Der ACR-1200 folgt der Wegkante, die Seitenbürste hebt sich an einem Kiesbett kurz an und senkt sich wieder. In einer Senke liegt altes Laub, das der Roboter aus dem Rand zieht und in den Behälter befördert. Am Hangstück fährt er gleichmäßig weiter, ohne sichtbar zu ruckeln.
Ausgangslage
Im Park fallen saisonal große Mengen Laub sowie Verpackungsreste an. Zusätzlich bleibt nach Winterdiensten feiner Splitt auf den Wegen liegen, der sich in Rinnen sammelt. Die Reinigung soll früh erfolgen, bevor der Publikumsverkehr steigt, und muss dabei leichte Steigungen und wechselnde Beläge (Asphalt/Platten/Kiesabschnitte) berücksichtigen.
So läuft der Einsatz
Vorbereitung: Die zuständige Schicht entfernt Äste und größere Gegenstände von den Hauptwegen und prüft, ob Wegsperren (Baumpflege, Baustelle) aktiv sind. Einlernen: Wege, Platzflächen und No-Go-Zonen (Spielplatzbereiche mit weichem Untergrund, Treppen, enge Abkürzungen) werden kartiert; Hangstücke werden als separate Segmente geführt, damit die Route bei Bedarf angepasst werden kann. Täglicher Zyklus: Der Roboter kehrt zuerst die geraden Hauptwege, danach Randstreifen und Sammelpunkte (Bänke, Abfallkörbe). Die Anti-Wickel-Seitenbürste wird gezielt für Laubnester und Kanten genutzt; auf sehr losem Kies wird die Fahrspur so gelegt, dass kein Material in Beete gezogen wird. Personalrolle: Parallel werden Papierkörbe geleert und Stellen mit starkem Materialauftrag (Laubhaufen, nach Sturm) manuell vorab reduziert, damit der 100-l-Behälter nicht zu schnell füllt. Störungen: Bei nassem Laubklumpen oder festgefahrenem Splitt kann die Bürsteinheit blockieren; dann wird der Lauf gestoppt, die Blockade entfernt und die Zone erneut gestartet. Nachlauf: Entleerung des Behälters am Bauhof-Standort und Anschluss an den Ladepunkt.
Warum dieses Gerät hier passt
Das Betriebstemperaturfenster von −20 bis +50 °C deckt typische Wintertage ab, wenn die Wege trocken befahrbar sind. Die Steigfähigkeit von ca. 15° ermöglicht den Einsatz auf moderaten Parkhängen, solange die stärksten Wegabschnitte darunter bleiben. Die 1.200-mm-Kehrbreite und bis zu 4.000 m²/h sind auf geraden Parkwegen produktiv; real sinkt die Leistung bei Randarbeit und wechselnden Belägen, bleibt aber für mittlere Parkflächen planbar. Der 100-l-Behälter ist für Laub und Kleinteile geeignet, solange das Laub nicht in großen, nassen Massen anfällt.
Die Rechnung
Eignungscheck Steigung und Winter: angenommene maximale Wegneigung im Park ~12°. Spezifiziert sind ca. 15° Steigfähigkeit. Vergleich: 12° < 15° → die stärkste Steigung liegt innerhalb der Spezifikation. Zusätzlich Temperatur: angenommene Einsatztemperatur ~−15 °C liegt innerhalb des Spezifikationsfensters −20 bis +50 °C.
Wo dieses Gerät nicht die richtige Wahl ist
Bei Wegabschnitten mit Steigungen oberhalb der ca. 15° Steigfähigkeit ist der ACR-1200 keine verlässliche Lösung; diese Bereiche müssen ausgespart oder anders gereinigt werden.
Bei sehr nassem, schwerem Laub oder starkem Splittauftrag kann der 100-l-Behälter schnell füllen bzw. die Bürsten blockieren; dann sind Vorarbeit und häufige Entleerungen nötig.
Weiche Untergründe (z. B. wassergebundene Decken nach Regen) können durch das 320-kg-Gerät und wiederholtes Befahren beeinträchtigt werden; Tragfähigkeit und Befahrbarkeit sind objektspezifisch zu prüfen.
Getroffene Annahmen
Maximale Wegneigung im Park: 12°
Einsatztemperatur im Winterbetrieb: −15 °C
Zu reinigende Fläche (Wege/Plätze im Parksegment): 12.500 m²
Reale Flächenleistung auf gemischten Belägen: 2.200 m²/h
Laub-/Kleinteilaufkommen: 0,5 l Kehrgut pro 100 m²
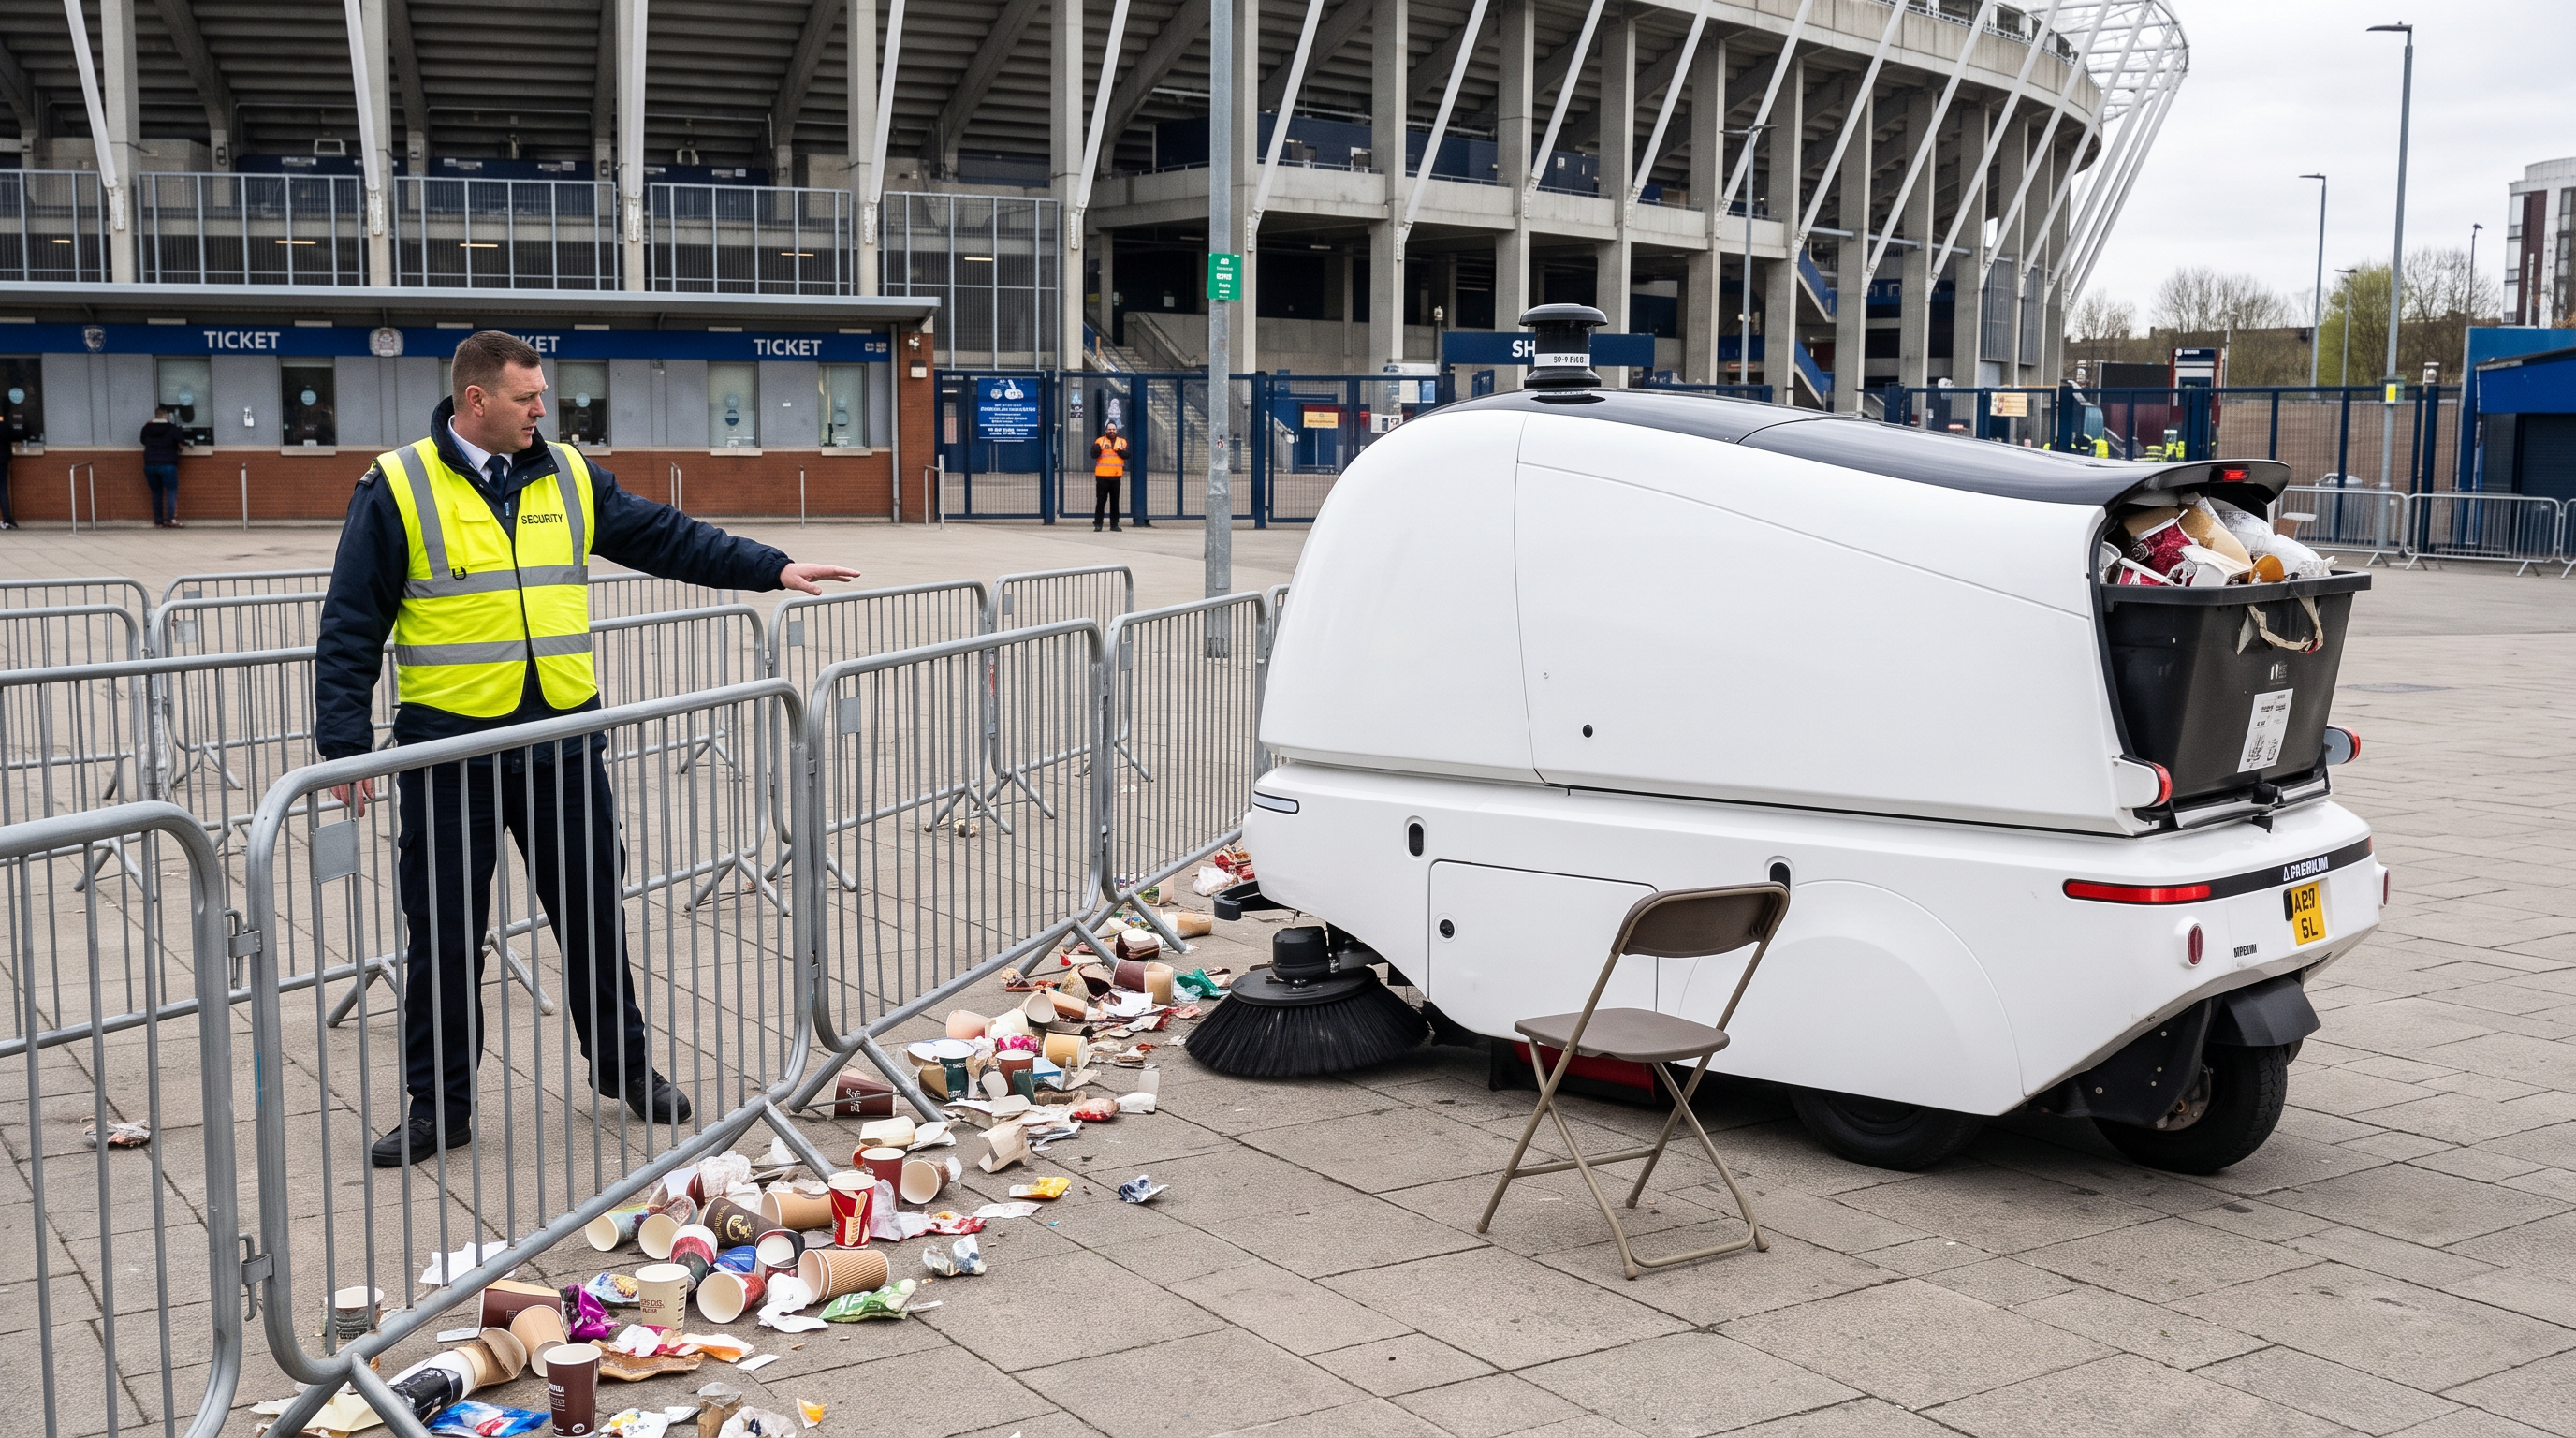
Stadion/Mehrzweckarena – Vorplätze, Zugangsachsen, KassenumfeldPanPan ACR-1200 auf dem Stadionvorplatz nach einer Veranstaltung (hohes Littering, Entleerlogistik entscheidend)Auf Eventflächen ist weniger die maximale Flächenleistung als die 100-l-Behälterkapazität der Engpass. Der ACR-1200 kann den Vorplatz autonom abfahren, braucht bei hohem Abfallanfall aber geplante Entleerstopps und klare No-Go-Zonen (Gitter, Treppen, Einlassschleusen).
Nachdem die Besucherströme abgeebbt sind, liegen Becher und Papier in Inseln entlang der Absperrgitter. Der ACR-1200 fährt eine breite Achse ab, die Seitenbürste zieht den Müll aus der Kante und der Behälter füllt sich sichtbar schneller als an Normaltagen. Ein Sicherheitsmitarbeiter hält den Durchgang frei, während der Roboter vor einem vergessenen Klappstuhl stoppt. Am Sammelpunkt wird der Behälter geleert, dann setzt der Roboter die zweite Hälfte des Platzes fort.
Ausgangslage
Nach Veranstaltungen entsteht kurzfristig viel Littering (Becher, Papier, Verpackungen) auf großen, offenen Platzflächen. Manuelle Nachreinigung bindet Personal genau dann, wenn parallel Rückbau und Sicherheitsrunden laufen. Entscheidend ist, dass die Reinigung zügig erfolgt, ohne dass das Gerät an kleineren Hindernissen hängen bleibt oder der Behälter mitten im Lauf überläuft.
So läuft der Einsatz
Vorbereitung: Vor dem Start werden grobe Teile (große Kartons, Bannerreste, Kabel) von der Fläche entfernt und Einlassbereiche mit vielen Engstellen als No-Go-Zonen definiert. Einlernen: Vorplatzsegmente werden als wiederkehrende Zonen im Cloud-Management angelegt; temporäre Aufbauten (Gitter, Leitkegel) werden vor jedem Lauf überprüft. Täglicher/Event-Zyklus: Der Roboter fährt die Hauptachsen zuerst, danach Randbereiche entlang von Absperrungen, wo sich Müll sammelt; bei Hindernissen stoppt er über die 360°-Hindernisvermeidung und setzt nach Freigabe fort. Personalrolle: Das Team begleitet nicht dauerhaft, sondern stellt „Fläche frei“ an Engstellen, übernimmt Treppen/Podeste und organisiert die Entleerung an einer festgelegten Stelle, damit der Roboter nicht mit vollem Behälter weiterkehrt. Störungen: Bei sehr leichtem, großflächigem Müll (z. B. Folien) kann es zu Wicklern kommen; dann wird die Seitenbürste geprüft und der Lauf fortgesetzt. Nachlauf: Behälter entleeren, Fläche per Sichtkontrolle abnehmen, Roboter an den Ladepunkt.
Warum dieses Gerät hier passt
Die 1.200-mm-Kehrbreite und die Flächenleistung bis 4.000 m²/h passen zu offenen Vorplatzgeometrien. Die 360°-Sensorik mit Not-Stopp ist in einer Umgebung mit Restverkehr, Rückbau und einzelnen Hindernissen wichtig. Der kritische Parameter ist der 100-l-Behälter: Bei hohem Littering muss der Prozess die Entleerung fest einplanen, statt eine durchgehende Tour zu erwarten. Die Lautstärke von 55–70 dB(A) ist für offene Außenflächen in der Nachlaufphase meist handhabbar, kann in direkter Nähe zu Anwohnern aber die Einsatzzeiten beeinflussen.
Die Rechnung
Behälter-Engpass nach Event: angenommene Vorplatzfläche ~8.000 m². Angenommenes Kehrgutaufkommen nach Veranstaltung ~1,5 l pro 100 m². Erwartetes Kehrgutvolumen: 8.000 m² × (1,5 l / 100 m²) = 120 l. Der Kehrgutbehälter fasst 100 l → rechnerisch ist mindestens ein Entleer-Stopp nötig, oder die Fläche wird in Teilzonen gefahren (z. B. bis ~6.667 m² pro Behälterfüllung: 100 l / (1,5 l/100 m²) × 100 m²).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn keine sichere Entleerlogistik (Entleerpunkt, Zugang, Personal) vorhanden ist, ist das 100-l-Behältervolumen bei Event-Littering schnell der limitierende Faktor.
In sehr dichten Einlassbereichen mit vielen Gittern, schmalen Schleusen oder Treppen ist der ACR-1200 trotz Sensorik nicht geeignet; dort bleibt manuelle Reinigung erforderlich.
Bei starkem Wind mit großflächig bewegtem Leichtmüll kann die Bahnplanung unruhig werden und es entsteht Nacharbeit, obwohl die Fläche formal abgefahren wurde.
Getroffene Annahmen
Zu reinigende Vorplatzfläche: 8.000 m²
Kehrgutaufkommen nach Veranstaltung: 1,5 l pro 100 m²
Reale Flächenleistung auf dem Vorplatz: 2.800 m²/h
Industriepark/Technologiepark – interne Straßen, Kreuzungen, ParkflächenPanPan ACR-1200 für ein weitläufiges Industriepark-Gelände (mehrere Nächte statt „einmal durch“)Für sehr große Außenareale ist der ACR-1200 grundsätzlich ausgelegt (max. Einsatzfläche bis 100.000 m²), aber die praktische Tagesleistung wird durch reale m²/h und 6–8 h Laufzeit begrenzt. In einem Industriepark führt das oft zu einer Mehrnacht-Strategie oder zum Einsatz mehrerer Geräte.
Auf den internen Werksstraßen ist am späten Abend kaum noch Bewegung, nur einzelne Fahrzeuge passieren das Pförtnerhaus. Der ACR-1200 kehrt entlang der Bordsteinkante, während die Sensorik an einer Kreuzung kurz verzögert, bis der Bereich frei ist. Unter einem Vordach wird das GNSS-Signal schwächer, die Fahrt bleibt dennoch stabil. Der Objektleiter kontrolliert in der Fernüberwachung, ob die Zone wie geplant abgeschlossen wird.
Ausgangslage
Der Industriepark umfasst lange Straßenabschnitte, Plätze vor Gebäuden und größere Parkflächen. Der Schmutzeintrag ist typischerweise fein (Staub, Sand, kleine Verpackungsreste), verteilt über große Distanzen. Ziel ist eine regelmäßig gleichmäßige Grundsauberkeit, ohne dass Personal über weite Wege mit handgeführten Geräten laufen muss.
So läuft der Einsatz
Vorbereitung: Es werden feste Reinigungszonen definiert (z. B. Straßenringe, Platzflächen, Parkreihen) und No-Go-Bereiche (Laderampen, Bereiche mit Gitterrosten, Baustellen) hinterlegt. Einlernen: Die Kartierung erfolgt abschnittsweise; für Bereiche mit schwachem GNSS (zwischen Gebäuden, unter Vordächern) wird die im Datenblatt genannte Positionierung auch ohne/bei schwachem GNSS genutzt, um wiederholgenaue Fahrten zu ermöglichen. Nächtlicher Zyklus: Der Roboter fährt pro Nacht ein definiertes Paket an Zonen; Engstellen werden in verkehrsarmen Zeiten geplant, Kreuzungsquerungen mit Sicherheitslogik (360°-Erkennung/Not-Stopp). Personalrolle: Die Nachtschicht kontrolliert Startzustand (Behälter leer, sichtbare Hindernisse entfernt) und macht stichprobenartig Sichtkontrollen an kritischen Sammelpunkten (Bushaltestellen, Raucherecken). Störungen: Bei Sperrungen wird die betroffene Zone im Cloud-Plan deaktiviert und in die nächste Nacht verschoben; bei Not-Stopp erfolgt eine Vor-Ort-Quittierung. Nachlauf: Entleerung des Behälters, kurzer Check der Bürsten, Anschluss an den Ladepunkt.
Warum dieses Gerät hier passt
Die Spezifikation „max. Einsatzfläche bis 100.000 m²“ passt zur Größenordnung eines Industrieparks, solange man die Fläche in Routinen aufteilt. Mit bis zu 4.000 m²/h und 6–8 h Laufzeit ist eine planbare Nachtleistung möglich, jedoch nicht zwingend die komplette Parkfläche in einer Nacht. Die Sensorik (LiDAR/Kamera/Ultraschall/Radar) ist in einem Umfeld mit Kreuzungen und Restverkehr relevant. Die Lautstärke von 55–70 dB(A) unterstützt den Einsatz in Randzeiten, sofern Anwohnernähe und lokale Vorgaben berücksichtigt werden.
Die Rechnung
Mehrnacht-Planung: angenommene Gesamtfläche des Industrieparks, die regelmäßig gekehrt werden soll, ~80.000 m². Angenommene reale Flächenleistung im Straßen-/Platzmix ~3.200 m²/h. In einer 8-h-Nacht sind rechnerisch 3.200 m²/h × 8 h = 25.600 m² möglich. Benötigte Nächte: 80.000 m² / 25.600 m² ≈ 3,1 Nächte. Konsequenz: Turnus über mehrere Nächte (z. B. rotierende Zonen) oder zusätzliche Geräte, wenn eine „jede Nacht alles“-Vorgabe besteht.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Vorgabe lautet, die gesamte Fläche in einer einzigen Nacht abzudecken, reicht ein Gerät bei realer Flächenleistung und 6–8 h Laufzeit in der Regel nicht aus; es braucht einen Mehrnachtplan oder mehrere Roboter.
Bei häufigen temporären Sperren (Baustellen, Lieferzonen) steigt der Planungs- und Nachpflegeaufwand für Karten/No-Go-Zonen; ohne Prozessdisziplin sinkt die tatsächliche Flächenleistung deutlich.
Auf Bereichen mit unklarer Tragfähigkeit (Gitterroste, Brücken, leichte Abdeckungen) ist das 320-kg-Gerät nur nach statischer Freigabe einsetzbar; sonst müssen diese Flächen ausgeschlossen werden.
Getroffene Annahmen
Regelmäßig zu reinigende Gesamtfläche: 80.000 m²
Reale Flächenleistung im Industriepark-Mix: 3.200 m²/h
Geplantes nächtliches Einsatzfenster je Lauf: 8 h
Historische Innenstadt – Fußgängerzone, Plätze, Passagen mit PollernPanPan ACR-1200 in einer historischen Fußgängerzone (nur die breiten Achsen, Engstellen bleiben manuell)In Fußgängerzonen kann der ACR-1200 produktiv auf breiten Achsen und Platzflächen arbeiten, wird aber durch Durchfahrbreiten nahe 1.200 mm und enge Pollerfelder eingeschränkt. Das Szenario eignet sich als Teilautomation: Roboter für die „breiten Meter“, manuelle Reinigung für Passagen und Engstellen.
Am frühen Morgen liegen Pappbecher in den Fugen des Pflasters, die Lieferfahrzeuge sind noch nicht da. Der ACR-1200 fährt die breite Hauptachse, zieht mit der Seitenbürste den Schmutz aus der Bordkante und stoppt vor einer Pollerreihe. In der schmalen Seitengasse bleibt der nasse Schatten des letzten Regens in den Fugen stehen, dort kommt der Roboter nicht hinein. Die Reinigungskraft nimmt den Handbesen und arbeitet die Engstelle nach, während der Roboter auf der Achse weiterläuft.
Ausgangslage
Die Stadt möchte die tägliche Grundreinigung der Hauptachsen automatisieren, ohne dass nachts große Maschinen mit hohem Personalaufwand fahren. Gleichzeitig sind historische Zonen oft durch Poller, Möblierung und schmale Passagen kleinteilig; die Reinigungsleistung hängt deshalb weniger am Maximalwert, sondern an der tatsächlich befahrbaren Fläche.
So läuft der Einsatz
Vorbereitung: Vor dem Start werden lose Außenmöbel in die vorgesehenen Stellbereiche geräumt, und Poller-/Durchlassbereiche werden auf freie Durchfahrt geprüft. Einlernen: Die breiten Achsen und Plätze werden als Roboterzonen kartiert; Engstellen (Passagen, Treppen, sehr enge Gassen) werden als No-Go gesetzt. Täglicher Zyklus: Der ACR-1200 kehrt die Hauptachsen in parallelen Bahnen und arbeitet Kanten an Sitzbereichen nach; bei Pollerfeldern fährt er bis zur Grenze, stoppt bzw. wendet innerhalb der verfügbaren Fläche. Personalrolle: Das Team übernimmt die nicht befahrbaren Passagen, Treppen, Bereiche direkt an Fassaden mit Stufen sowie das Leeren des Kehrgutbehälters. Störungen: Bei neu aufgestellter Möblierung oder Marktständen wird die Zone kurzfristig deaktiviert; bei Blockade wird per Not-Stopp gesichert und nach Freimachung fortgesetzt. Nachlauf: Sichtkontrolle auf „Schmutzinseln“ an Engstellen und Behälterentleerung.
Warum dieses Gerät hier passt
Mit 1.200 mm Kehrbreite kann der ACR-1200 auf breiten Fußgängerachsen und Platzflächen effizient arbeiten; die 360°-Sensorik unterstützt das Fahren um Möblierung herum. Die Lautstärke von 55–70 dB(A) ist für den Frühbetrieb auf offenen Flächen grundsätzlich nutzbar, muss aber objektspezifisch mit Anwohnernähe und Einsatzzeiten abgestimmt werden. Die zentrale Einschränkung entsteht aus der Maschinenbreite im Verhältnis zu Poller-/Passagengeometrie: Wo die lichte Breite zu knapp ist, bleibt nur Teilautomation.
Die Rechnung
Befahrbarkeits- und Zeitcheck der Teilflächen: angenommene Gesamtfläche der Fußgängerzone ~6.000 m², davon sind aufgrund von Engstellen nur ~4.200 m² mit ausreichender Durchfahrbreite befahrbar. Angenommene reale Flächenleistung auf Pflaster mit Kantenarbeit ~2.600 m²/h. Reinigungszeit Roboteranteil: 4.200 m² / 2.600 m²/h ≈ 1,6 h. Die Restfläche (~1.800 m²) bleibt für manuelle Reinigung oder kleinere Technik.
Wo dieses Gerät nicht die richtige Wahl ist
Bei Durchlässen/Pollern mit lichter Breite unterhalb der Maschinenbreite von 1.200 mm ist der ACR-1200 ausgeschlossen; dann bleibt nur eine Teilautomation oder ein anderes Gerätekonzept.
Wenn die Zone überwiegend aus sehr engen, kurvigen Passagen besteht, sinkt der befahrbare Anteil so stark, dass der organisatorische Aufwand (Kartierung, Absperrlogik, Nacharbeit) den Nutzen übersteigen kann.
Bei empfindlichen historischen Oberflächen (lose Pflastersteine, stark unebene Fugen) kann das 320-kg-Gerät unerwünscht sein; vor Einsatz ist eine objektspezifische Freigabe der Oberfläche erforderlich.
Getroffene Annahmen
Gesamtfläche Fußgängerzone: 6.000 m²
Befahrbare Teilfläche (ausreichende Breite): 4.200 m²
Reale Flächenleistung auf Pflaster: 2.600 m²/h
Typische Engstellenbreite an Pollern/Passagen: 1,1 m
Für sicheren Betrieb gewünschte Mindestdurchfahrbreite: 1,4 m
Erleben Sie den PanPan ACR-1200 in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Kehrroboter für die Industrie — Späne, Abrieb, Kartonagenstaub: Wo täglich trockener Schmutz anfällt, kehren autonome Maschinen die langen Bahnen — nachts, ohne Fahrer, mit Protokoll.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum PanPan ACR-1200
Für welche Flächen eignet sich der PanPan ACR-1200?
Für den PanPan ACR-1200 liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Logistikzentrum – Außenhof, Ladezonen, Fahrgassen; Hochschul-/Campusgelände – Innenhöfe und breite Fußwege; Kommunaler Park – breite Wege, Plätze, Randstreifen; Stadion/Mehrzweckarena – Vorplätze, Zugangsachsen, Kassenumfeld.
Wie lange braucht der PanPan ACR-1200 für 5.000 m²?
Rechnerisch etwa 1,7 Stunden pro Durchgang — bei 4.000 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der PanPan ACR-1200 nicht die richtige Wahl?
Wenn die reale Flächenleistung durch starken Verkehr, viele Stopps oder sehr kleinteilige Inseln deutlich unter die angenommene Leistung fällt, kann ein kompletter Hofdurchlauf die 6–8 h Laufzeit überschreiten. Bei hohem Abfallaufkommen (z. B. viele Kartonagen-/Folienreste) kann der 100-l-Behälter vor Ende der Tour voll werden; dann sind zusätzliche Entleerstopps oder kleinere Zonen nötig. Engstellen unterhalb der Maschinenbreite von 1.200 mm (z. B. schmale Tore, Pollerreihen) schließen Teilflächen aus oder erzwingen manuelle Nacharbeit.
Kann man den PanPan ACR-1200 mieten statt kaufen?
Ja — die meisten Objekte mieten den PanPan ACR-1200 im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den PanPan ACR-1200 ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.





 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service