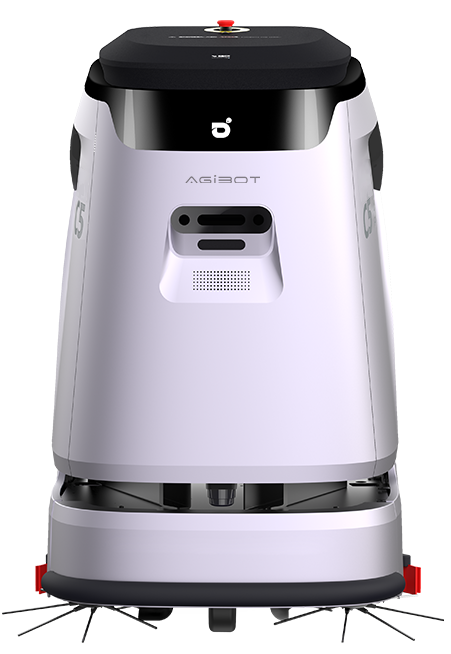
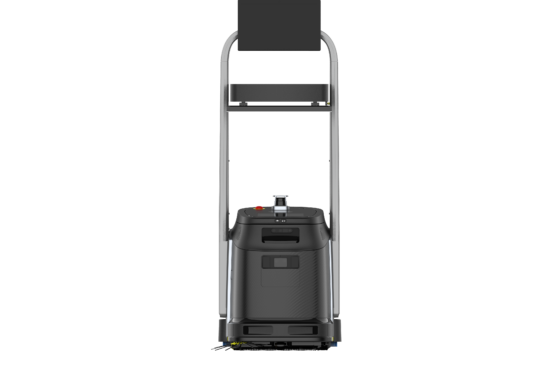
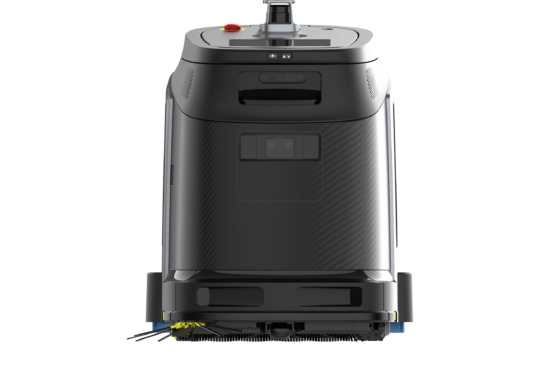
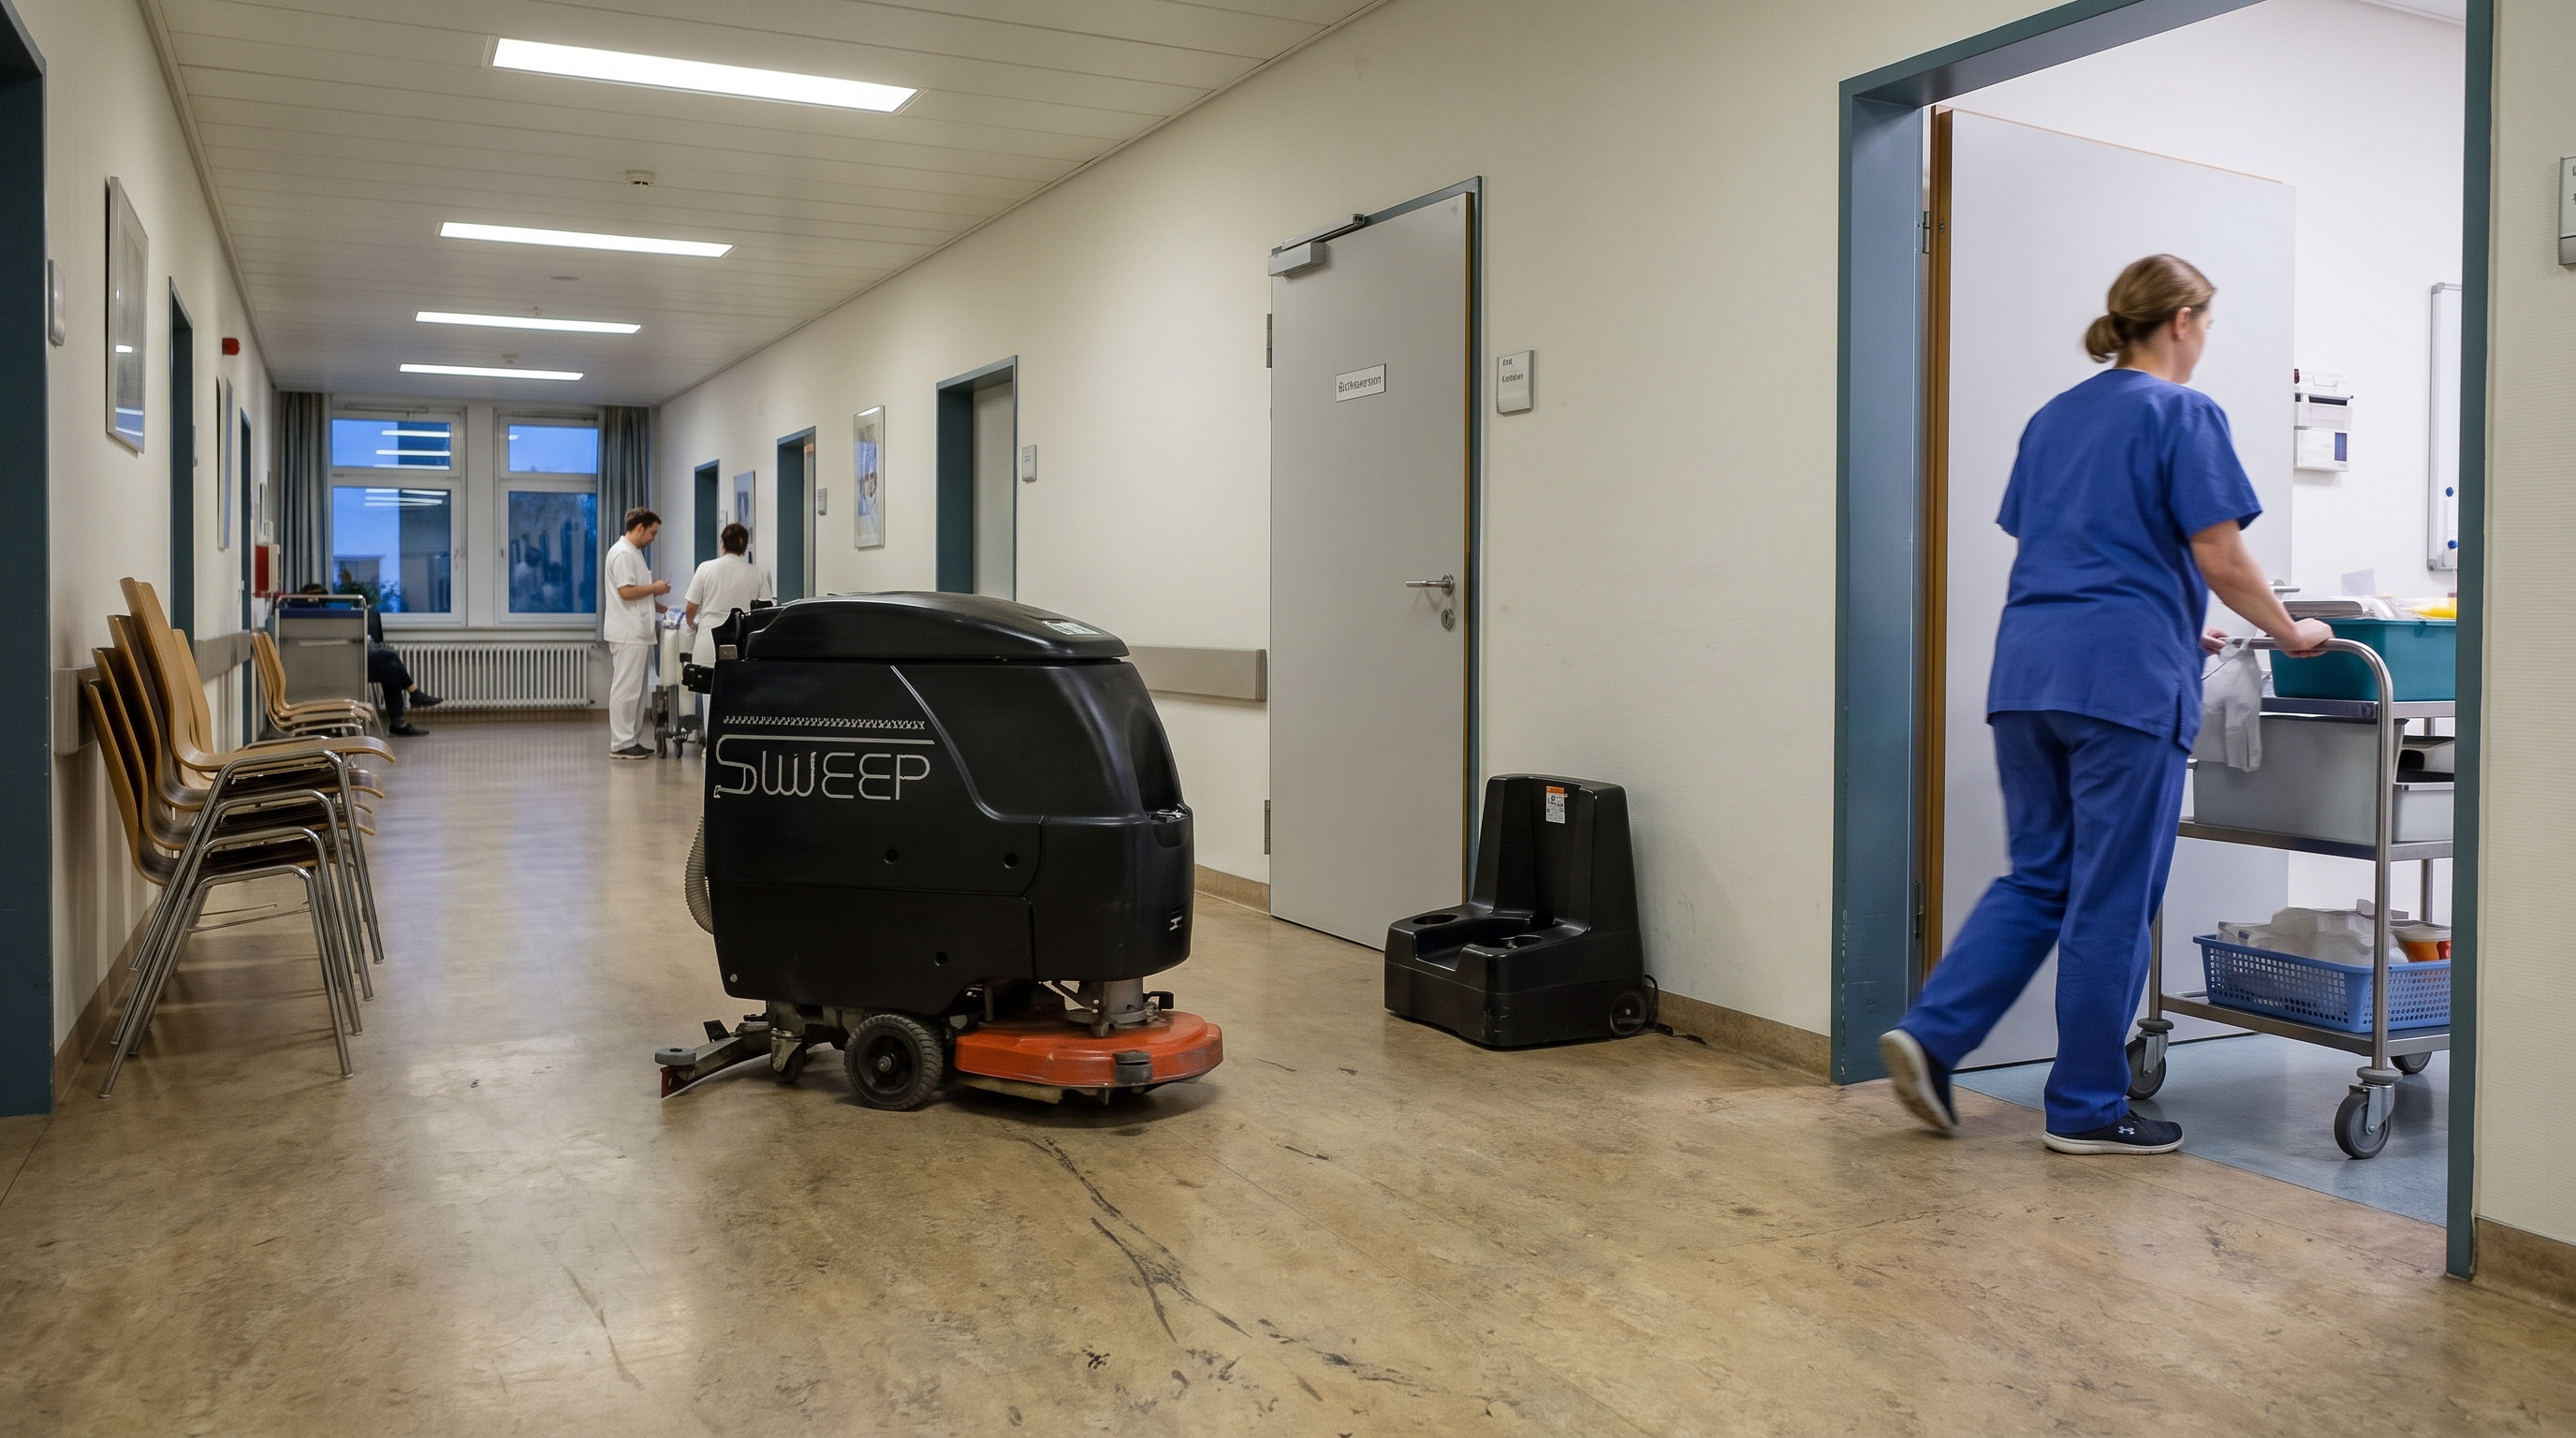
SWEEP ist der erste autonome Industrieroboter, der vollständig in Rumänien – also in der EU – entwickelt und produziert wird. Der Scheuersaugroboter ist für die tägliche Unterhaltsreinigung von Hartböden in Lagerhallen, Produktionsstätten, Einkaufszentren, Bahnhöfen, Flughäfen und Krankenhäusern ausgelegt: Er reinigt nass mit Wasser, Reinigungsmittel und Bürste, saugt das Schmutzwasser auf und trocknet die Fläche in einem Arbeitsgang. Mit bis zu 12.500 m² Flächenleistung pro Tag ersetzt er viele Stunden manueller Maschinenreinigung – gerade dort, wo Reinigungspersonal fehlt oder Nachtschichten teuer sind.
Technisch setzt SWEEP auf eine für die Automobilindustrie zertifizierte Sensorik aus 2D-LiDAR, 3D-Tiefenkamera, 3D-TOF-Kamera, Sonaren und Absturzsensor: Der Roboter kartiert Gebäude selbstständig, plant seine Routen, weicht Personen und Hindernissen aus und arbeitet ohne Aufsicht. Herzstück des Konzepts ist die autarke Dockingstation mit Kartuschensystem, die Laden (2 Stunden Ladezyklus), Frisch- und Schmutzwasserwechsel sowie die Nachversorgung mit Verbrauchsmaterial automatisch erledigt. Die Bedienung läuft über eine einfache App mit Zeitplanung und detailliertem Reporting zu Leistung und Ressourcenverbrauch – als Plug-and-play-Lösung bewusst ohne Integrationsprojekte, Softwarelizenzen oder Konnektivitätsgebühren, inklusive kostenloser Einweisung durch den Hersteller.
Ein Abend mit dem Agora Robotics SWEEP Autonomer
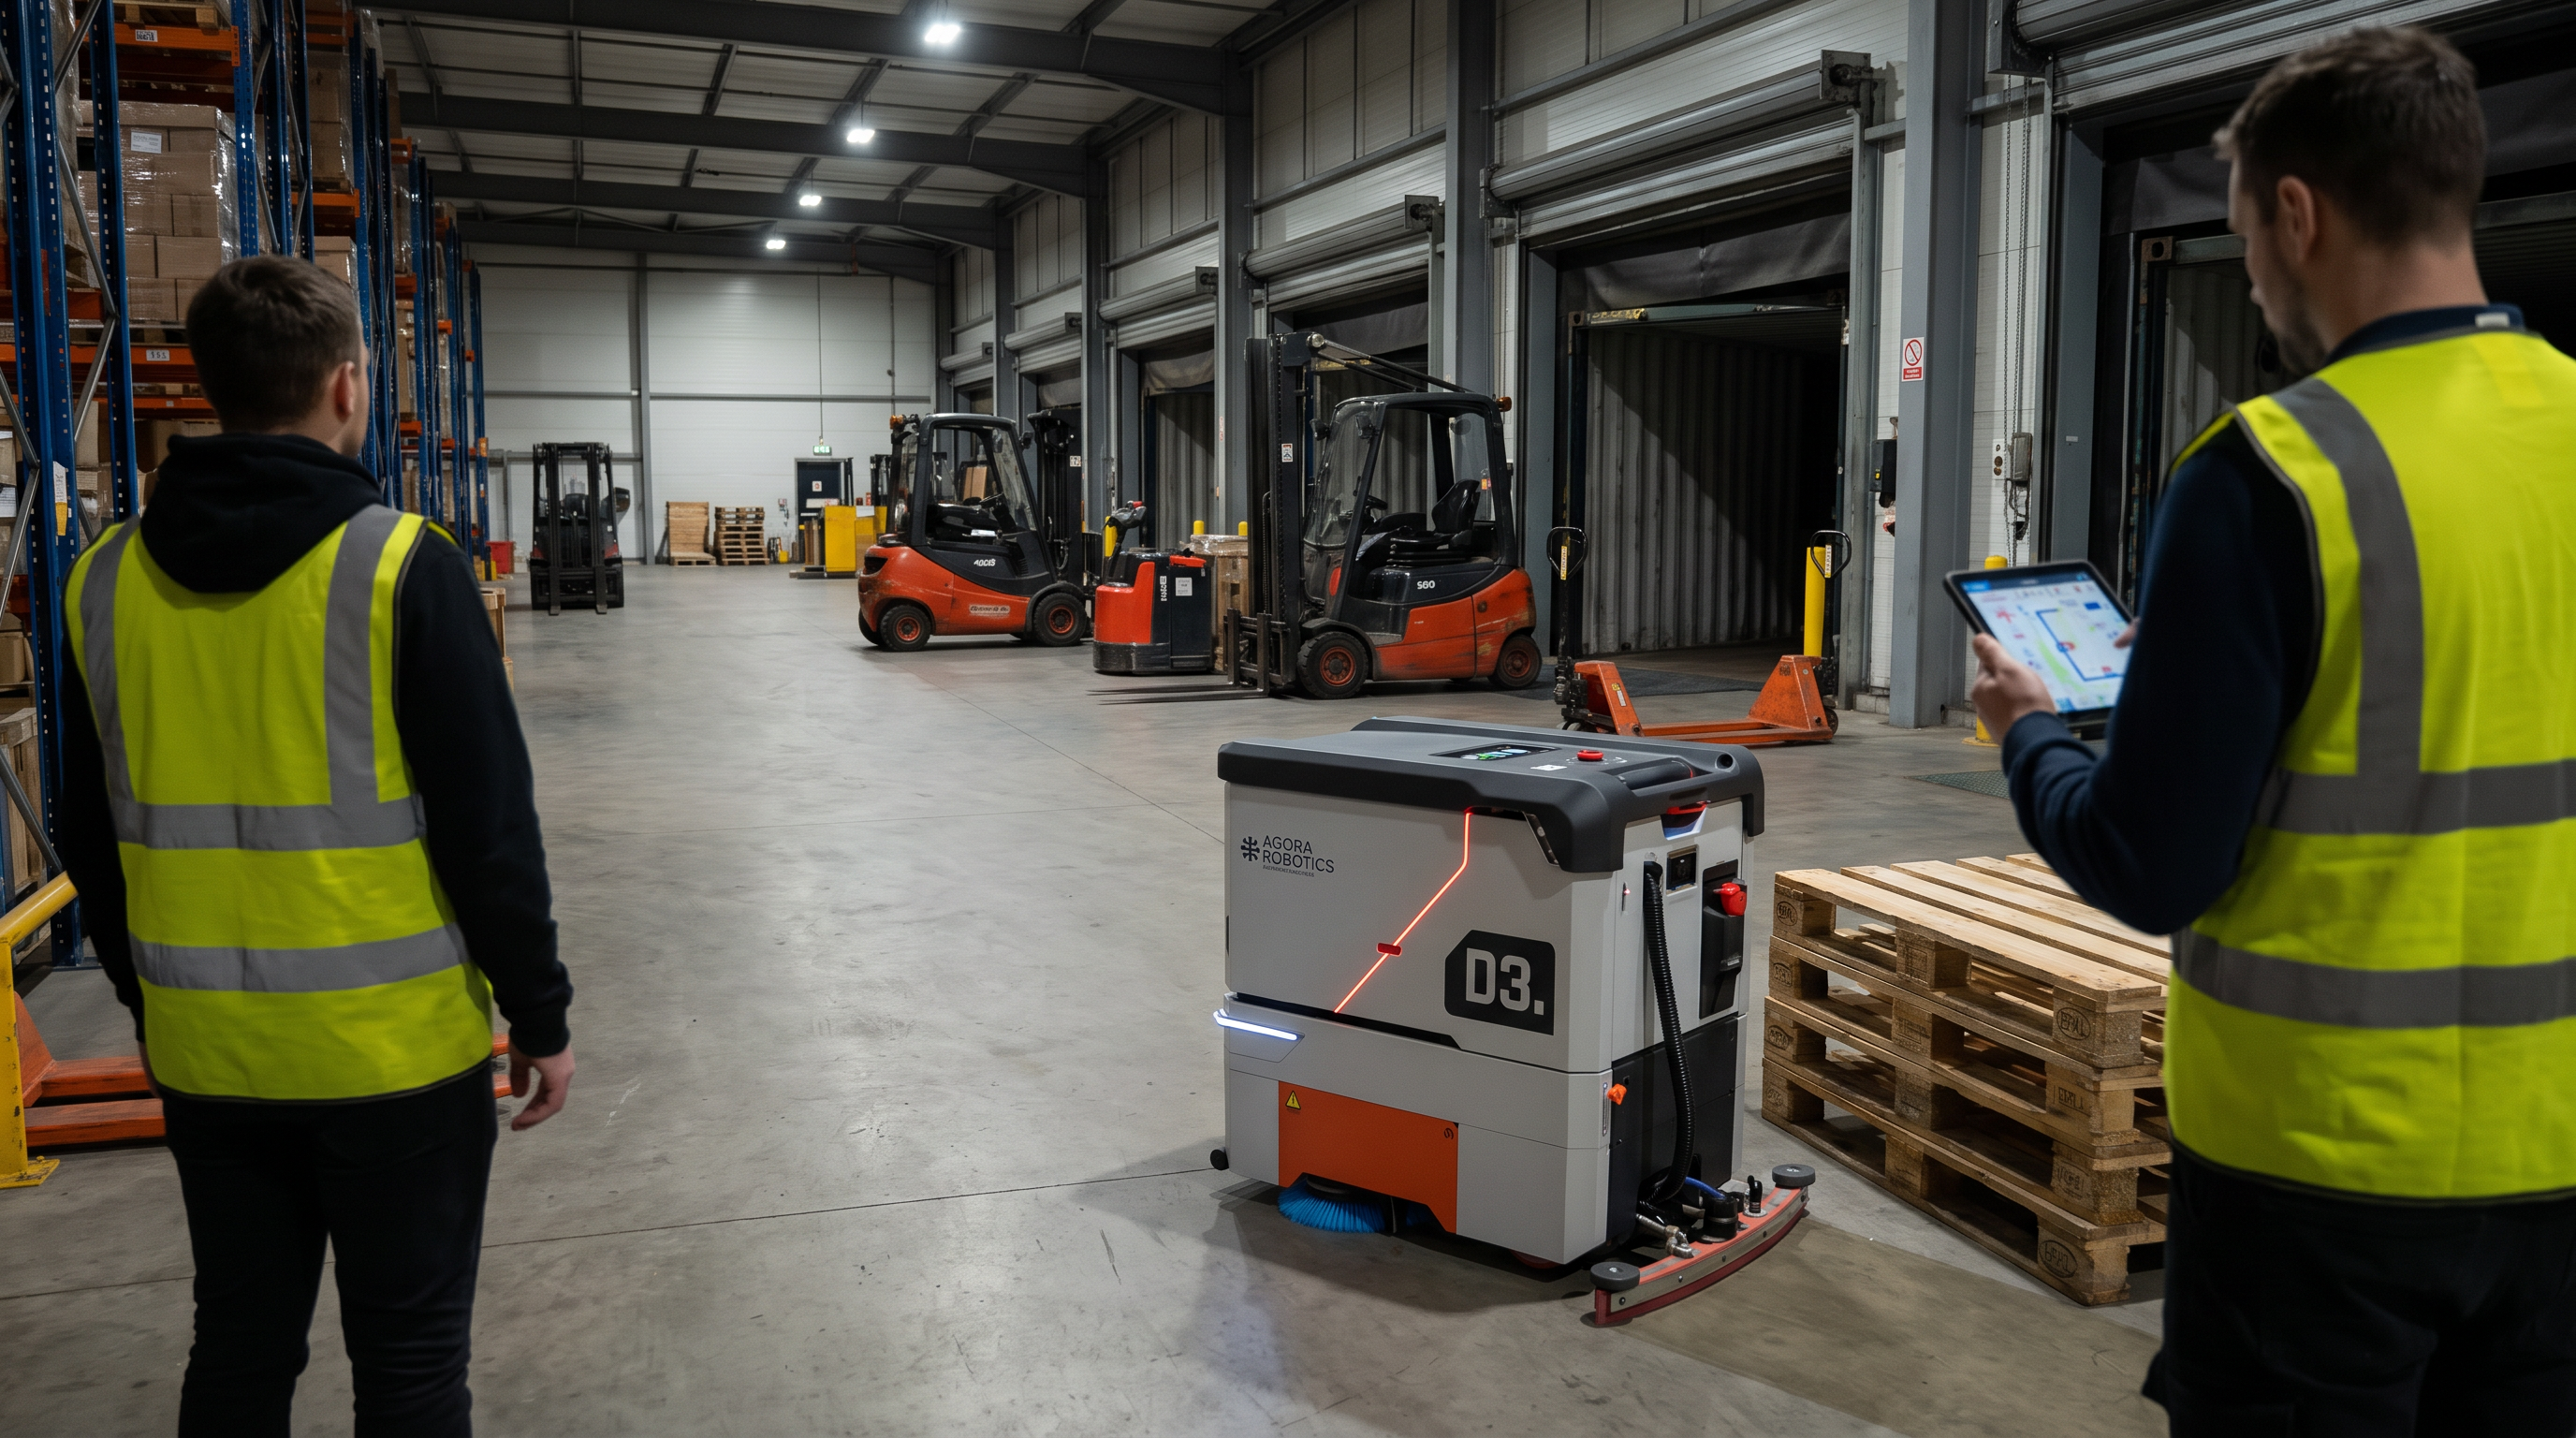
22:15 Uhr, die letzten Stapler ziehen aus dem Warenausgang ab. Auf dem Hallenboden bleiben Reifenabrieb, feine Staubspuren und einzelne Tropfstellen von Paletten zurück. Der Objektleiter schaut auf die App, startet den geplanten Job und geht noch einmal die freigeräumten Fahrwege ab. Kurz danach setzt der Roboter an, zieht einen nassen Streifen und nimmt ihn im selben Zug wieder auf, während er um abgestellte Rollcontainer herum neu ansetzt.
Passt der Agora Robotics SWEEP Autonomer zu Ihrer Fläche?
6 durchgerechnete
Einsätze des Agora Robotics SWEEP Autonomer —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Logistikzentrum / Lagerhalle (Warenausgang, Hauptgänge, Kommissionierflächen)Nachtlauf im Warenausgang eines Logistikzentrums (8.000 m² in einem Durchlauf)Für große, relativ offene Hallenflächen mit klaren Fahrwegen, die nachts ohne Publikumsverkehr gereinigt werden sollen. Plausibel, wenn die zu reinigende Fläche in den 8 Stunden Reinigungszyklus passt und die Dockingstation für automatische Wasserwechsel zentral platziert werden kann.
22:15 Uhr, die letzten Stapler ziehen aus dem Warenausgang ab. Auf dem Hallenboden bleiben Reifenabrieb, feine Staubspuren und einzelne Tropfstellen von Paletten zurück. Der Objektleiter schaut auf die App, startet den geplanten Job und geht noch einmal die freigeräumten Fahrwege ab. Kurz danach setzt der Roboter an, zieht einen nassen Streifen und nimmt ihn im selben Zug wieder auf, während er um abgestellte Rollcontainer herum neu ansetzt.
Ausgangslage
Die Unterhaltsreinigung erfolgt bisher mit handgeführten oder Aufsitz-Scheuersaugmaschinen, gebunden an verfügbare Fahrer. In der Nachtschicht stehen nur begrenzte Personalstunden zur Verfügung; gleichzeitig muss die Fläche bis zur Frühschicht trocken und befahrbar sein. Wasserwechsel und Ladezeiten sorgen bei manuellen Maschinen für zusätzliche Unterbrechungen.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt Paletten, Folienreste und lose Teile aus den Hauptgängen; der Objektleiter definiert Sperrflächen (z. B. Warenausgangstore) und legt die Dockingstation so, dass der Roboter die Hauptgänge ohne Engstellen erreicht.
Einlernen: Einmalige Kartierung per App; anschließend werden Reinigungszonen (Hauptgänge zuerst, dann Kommissionierinseln) und Zeitfenster hinterlegt.
Täglicher Zyklus: Start nach Staplerbetrieb; der Roboter reinigt autonom mit Bürste und Saugbalken (450 mm) und weicht Personen/Hindernissen über die Sensorik (2D-LiDAR, 3D-Tiefen-/TOF-Kamera, Sonare) aus. Bei Wasserwechseln fährt er zur Dockingstation (autarkes Laden, Frisch-/Schmutzwasserwechsel, Kartuschensystem) und setzt danach fort.
Ecken/Kanten: An Rammschutz, unter Regalen und in sehr engen Bereichen übernimmt das Personal punktuell mit Handgerät; die Hauptfläche läuft autonom.
Störungen: Wenn Gänge durch spontan abgestellte Paletten blockiert sind, pausiert das Gerät; die Schicht räumt frei und startet den Jobabschnitt erneut über die App. Reporting wird am Morgen zur Qualitätskontrolle genutzt (Leistung/Ressourcenverbrauch).
Warum dieses Gerät hier passt
Die Dimensionen passen für Hallengänge: 530 mm Gerätebreite ermöglichen Fahrten auch dort, wo keine Aufsitzmaschine sinnvoll manövriert, und die Arbeitsbreite (450 mm Bürste/Saugbalken) ist auf Unterhaltsreinigung von Hartböden ausgelegt. Die maximale Tagesflächenleistung von bis zu 12.500 m²/Tag und der 8-Stunden-Reinigungszyklus ermöglichen einen vollständigen Nachtjob, solange die reale Flächenleistung zur Objektgeometrie passt. Die autarke Dockingstation reduziert Personalbindung für Laden (2 Stunden Ladezyklus) sowie Frisch-/Schmutzwasserwechsel; das ist in der Nachtschicht ein praktischer Hebel. 3 Jahre Austauschgarantie und EU-Zertifizierung/EU-Cloud können für technische Einkäufer relevant sein, wenn das Gerät als kritisches Betriebsmittel in der Nacht eingeplant wird.
Die Rechnung
Maximale theoretische Flächenleistung pro Stunde aus Datenblatt: 12.500 m²/Tag ÷ 8 h ≈ 1.562,5 m²/h.
Annahme reale Netto-Flächenleistung in weitgehend freien Hallengängen: ~85% davon ⇒ 1.562,5 × 0,85 ≈ 1.328 m²/h.
Reinigungsdauer für 8.000 m²: 8.000 ÷ 1.328 ≈ 6,0 h.
Tankcheck (Annahme Wasserverbrauch): 0,02 l/m² ⇒ 8.000 × 0,02 = 160 l Frischwasserbedarf. Mit 24 l Frischwassertank entspricht das 160 ÷ 24 ≈ 6,7 Tankfüllungen ⇒ rund 6 automatische Wasserwechsel/Dock-Anfahrten während des Jobs (zusätzlich zur Startfüllung).
Wo dieses Gerät nicht die richtige Wahl ist
Nicht geeignet, wenn die erforderliche Nachtleistung deutlich über 12.500 m²/Tag liegt oder wenn die Fläche in einem zusammenhängenden Zeitfenster von weniger als 8 Stunden vollständig fertig sein muss (ohne Aufteilung/Mehrroboter-Konzept).
Nicht geeignet, wenn sehr viel Grobschmutz (Folie, Späne, Umreifungsband) regelmäßig auf der Fläche liegt; dann ist vorgelagerte manuelle Aufnahme/Kehrtechnik zwingend, sonst drohen Störungen an Bürste/Saugbalken.
Nicht geeignet, wenn dauerhaft extrem enge Passagen vorhanden sind, die unter der Gerätebreite von 530 mm liegen oder wenn häufige, nicht planbare Fahrwegsperren (Paletten quer in Gängen) den autonomen Durchlauf systematisch verhindern.
Getroffene Annahmen
Zu reinigende Fläche: 8.000 m²
Reale Netto-Flächenleistung: 85% der theoretischen Maximalleistung
Wasserverbrauch im Unterhaltsmodus: 0,02 l/m²
Lebensmittelproduktion (Getränkeabfüllung, nasse Produktionsumgebung, Hartboden)Zwischenreinigung in einer Getränkeabfüllung (3.200 m² im 4-Stunden-Fenster)Für Produktionsflächen mit planbaren Stillstandsfenstern, in denen nasse Unterhaltsreinigung stattfinden soll. Entscheidend ist, dass die Fläche innerhalb des Zeitfensters inklusive automatisch notwendiger Wasserwechsel über die Dockingstation abgearbeitet werden kann.
14:05 Uhr, die Linie steht für das geplante Reinigungsfenster zwischen zwei Schichten. Der Schichtleiter sperrt die Fahrwege mit zwei mobilen Hinweistafeln ab und räumt Schlauchwagen an die Wand. In der App ist die Zone „Abfüllung + Verpackungsfläche“ schon hinterlegt. Der Roboter startet, zieht entlang der Maschinenreihen, und an den Übergängen zu Bodeneinläufen setzt er die Bahn neu an, weil die Fläche dort verwinkelt ist.
Ausgangslage
Die Reinigung muss in einem festen Stillstandsfenster erfolgen, damit die Produktion wieder anfahren kann. Manuelle Maschinenreinigung bindet Personal gerade dann, wenn parallel Rüst- und Kontrollaufgaben anstehen. Wasserwechsel und das Handling von Frisch-/Schmutzwasser sind im Hygienebereich organisatorisch aufwändig.
So läuft der Einsatz
Vorbereitung: Produktion/Haustechnik räumt bewegliche Hindernisse (Schlauchwagen, Paletten, Abfallbehälter) aus den definierten Fahrkorridoren und entfernt grobe Partikel; der Objektleiter legt No-Go-Zonen (offene Schaltschrankbereiche, empfindliche Übergänge) fest.
Einlernen: Kartierung der Abfüllhalle per App; danach werden Reinigungsbahnen so geplant, dass Engstellen zwischen Maschinenreihen erkannt und umfahren werden.
Täglicher Zyklus: Start mit Schichtstillstand; der Roboter arbeitet autonom, weicht Personen aus und fährt bei Bedarf zur Dockingstation für Frisch-/Schmutzwasserwechsel (Kartuschensystem). Die Bedienrolle reduziert sich auf Start/Stop, Sichtkontrolle, Freiräumen bei unerwarteten Sperren.
Ecken/Kanten: Unter Auslegern, an Maschinensockeln und direkt an Bodeneinläufen wird ergänzend manuell nachgearbeitet (Randzone außerhalb der 450 mm Arbeitsbreite).
Störungen: Bei plötzlich nassen Barrieren (z. B. querliegende Matten) wird der Job pausiert; nach Korrektur wird per App fortgesetzt. Reporting dient zur Nachweisführung, wie viel Fläche im Fenster tatsächlich bearbeitet wurde.
Warum dieses Gerät hier passt
Mit 450 mm Bürsten-/Saugbalkenbreite und kompakten Maßen (735 × 530 × 710 mm) ist der Roboter in typischen Maschinenreihen besser manövrierbar als größere Aufsitzgeräte. Der 8-Stunden-Reinigungszyklus bietet genug Puffer für ein 4-Stunden-Fenster, solange die reale Flächenleistung zur Verwinkelung passt. Die Dockingstation übernimmt Frisch-/Schmutzwasserwechsel und Laden automatisiert; in Hygienebereichen reduziert das manuelle Tankhandling. Die App-basierte Zeitplanung hilft, die Reinigung exakt in Stillstandsfenster zu legen.
Die Rechnung
Theoretische Maximalleistung: 12.500 m²/Tag ÷ 8 h ≈ 1.562,5 m²/h.
Annahme reale Netto-Flächenleistung in verwinkelter Produktion: ~60% ⇒ 1.562,5 × 0,60 ≈ 937,5 m²/h.
Reinigungsdauer für 3.200 m²: 3.200 ÷ 937,5 ≈ 3,4 h.
Tankcheck (Annahme Wasserverbrauch): 0,04 l/m² ⇒ 3.200 × 0,04 = 128 l. 128 ÷ 24 ≈ 5,3 Tankfüllungen ⇒ rund 4 automatische Wasserwechsel/Dock-Anfahrten während des Jobs.
Annahme Zeitbedarf je Dock-Anfahrt/Wasserwechsel: ~5 min ⇒ 4 × 5 min = 20 min.
Gesamt ≈ 3,4 h + 0,33 h ≈ 3,7 h und damit innerhalb eines 4-Stunden-Fensters.
Wo dieses Gerät nicht die richtige Wahl ist
Nicht geeignet, wenn das Reinigungsfenster regelmäßig deutlich unter der errechneten Nettozeit liegt (z. B. < 3,7 h bei den oben angenommenen Randbedingungen) und keine Zonierung möglich ist.
Nicht geeignet, wenn Flächen viele nicht überfahrbare Schwellen/Matten oder häufig wechselnde temporäre Aufbauten haben, die die Kartierung täglich entwerten und wiederholtes Einlernen erzwingen.
Nicht geeignet, wenn der Prozess zwingend eine validierte, exakt dosierte Chemieapplikation pro m² verlangt, die nur über externe Dosiersysteme dokumentiert werden kann (hier: keine Spezifikation zur Dosiertechnik im Datenblatt).
Getroffene Annahmen
Zu reinigende Fläche: 3.200 m²
Reale Netto-Flächenleistung: 60% der theoretischen Maximalleistung
Wasserverbrauch: 0,04 l/m²
Zeitbedarf je Dock-Anfahrt/Wasserwechsel: 5 min
Zeitfenster zwischen Schichten: 4 Stunden
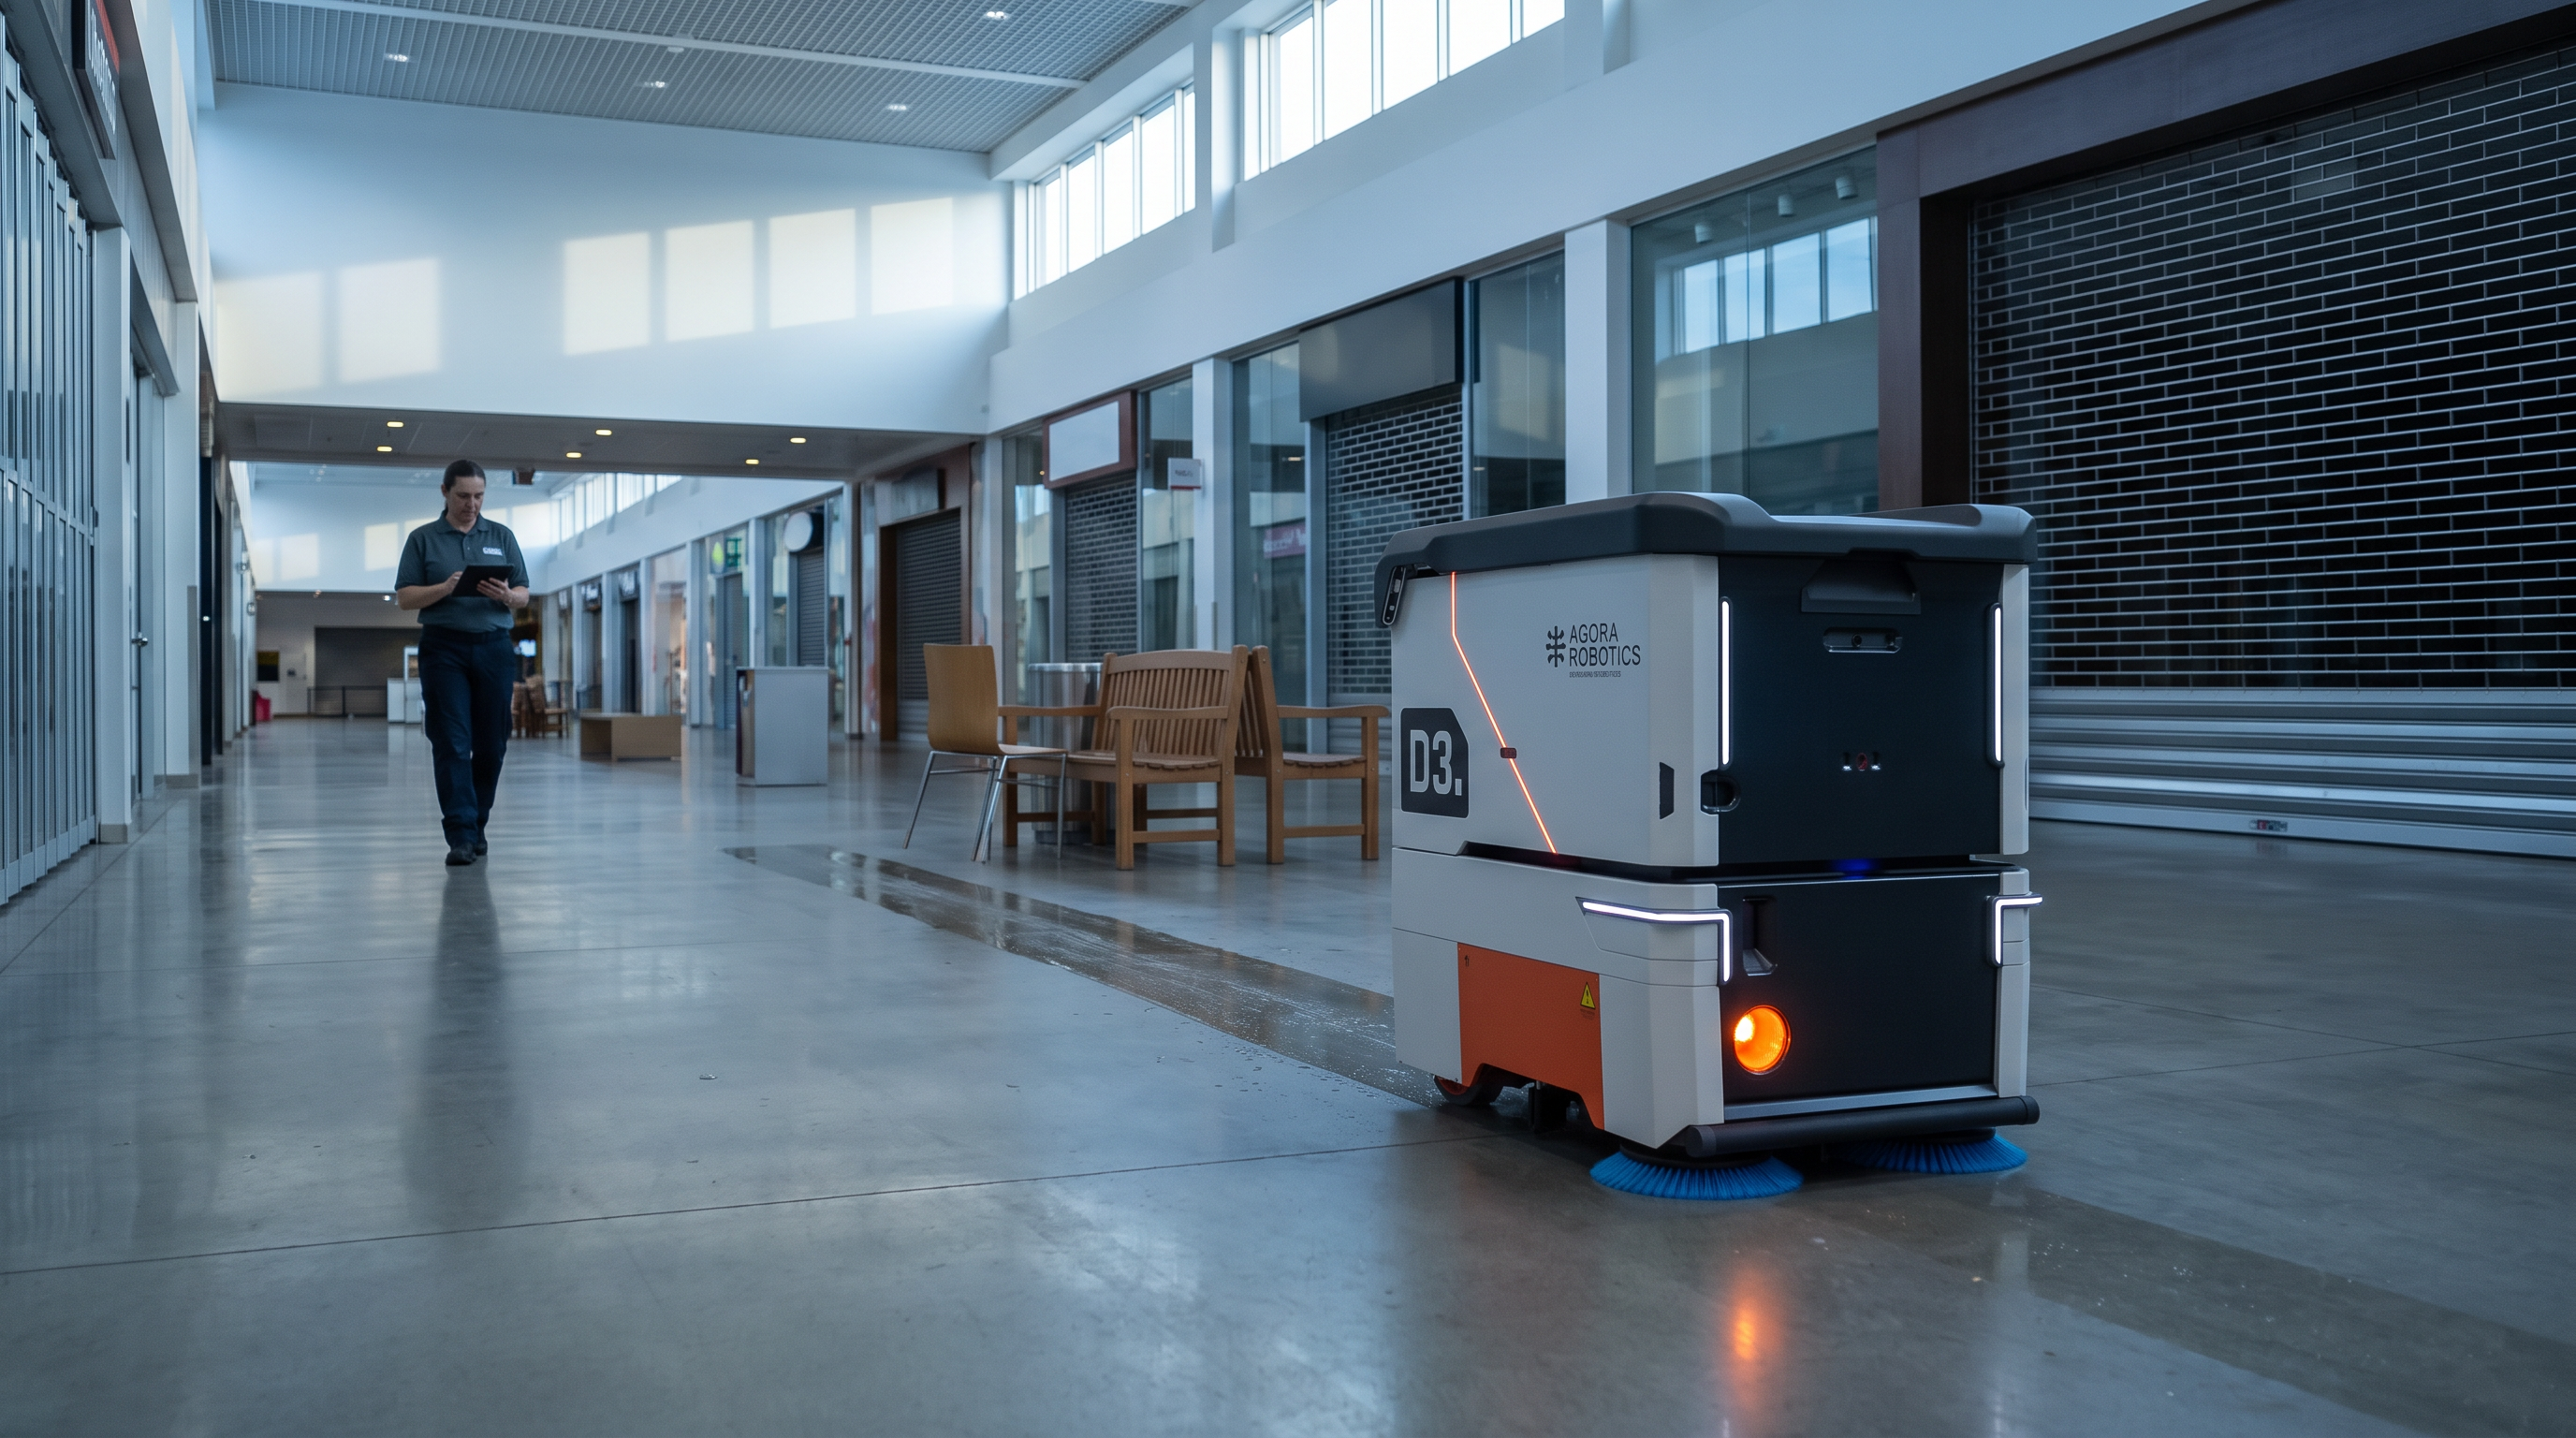
Einkaufszentrum / Mall (Mallgänge und offene Plaza-Flächen, Nachtbetrieb)Einkaufszentrum: 9.000 m² wirken naheliegend – die 8 Stunden erzwingen ZonierungFür Mall-Hauptflächen in der Nacht, wenn die Wege frei gemacht und Zonen sauber getrennt geplant werden können. Bei großen, stark möblierten Flächen stößt das Gerät weniger an die Tagesleistung als an den 8-Stunden-Reinigungszyklus und die reale Netto-Flächenleistung – hier ist eine harte Priorisierung nötig.
21:55 Uhr, die letzten Besucher verlassen die Mall, Rollgitter fahren herunter. Die Reinigungskraft sammelt zuerst Becher und Prospekte ein und zieht die leichten Sitzmöbel an die Seite. Auf dem Tablet wird der Nachtplan geöffnet: erst die Hauptachse, dann die Foodcourt-Randzonen. Der Roboter startet pünktlich um 22:10 Uhr, fährt an Kiosken vorbei und muss an jeder Inselmöblierung die Bahn kürzer ziehen, weil der Abstand zur nächsten Kante knapp ist.
Ausgangslage
Die Mall soll morgens vor Öffnung sauber und trocken wirken, gleichzeitig bleibt nachts nur ein begrenztes Zeitfenster. Möbelinseln, Kioske und temporäre Aufsteller reduzieren die reale Flächenleistung gegenüber einer freien Halle. Personal muss bisher entweder sehr früh starten oder Teile der Fläche rotierend reinigen.
So läuft der Einsatz
Vorbereitung: Die Spätschicht des Center-Services räumt lose Abfälle, stellt mobile Aufsteller in definierte Sammelbereiche und schafft freie Fahrkorridore; der Objektleiter legt No-Go-Zonen für Shopfronts mit Lieferverkehr fest.
Einlernen: Kartierung der Mallgänge; anschließend werden Jobs als Zonen gespeichert (Hauptgang, Nebenarme, Foodcourt-Rand).
Täglicher Zyklus: Start nach Schließung; der Roboter arbeitet autonom, weicht Hindernissen aus und fährt zur Dockingstation für Wasserwechsel/Laden. Das Personal kontrolliert parallel Glasflächen, Sanitärbereiche und manuelle Randzonen.
Ecken/Kanten: Sockelleistenbereiche, sehr enge Passagen zwischen Sitzmöbeln und einzelne Shop-Eingänge werden weiterhin manuell nachgezogen, weil die 450 mm Arbeitsbreite nicht bis in jede Ecke reicht.
Störungen: Bei neu platzierten Promotion-Ständen kann der Roboter Wege neu planen, bleibt aber bei vollständigen Blockaden stehen; dann wird umgestellt und der Zonenjob neu gestartet.
Warum dieses Gerät hier passt
Die autonome Navigation (2D-LiDAR, 3D-Kameras, Sonare) ist für wechselnde Hindernisse im Centerbetrieb relevant, und die App-Zeitplanung erlaubt feste Nachtjobs. Mit 530 mm Gerätebreite ist die Maschine in typischen Mallgängen gut führbar. Gleichzeitig ist hier die Spezifikation „Reinigungszyklus: 8 Stunden“ der harte Rahmen: Große, möblierte Flächen müssen so geplant werden, dass sie in diesen Zyklus passen oder auf mehrere Nächte/Zonen verteilt werden.
Die Rechnung
Theoretische Maximalleistung: 12.500 m²/Tag ÷ 8 h ≈ 1.562,5 m²/h.
Annahme reale Netto-Flächenleistung in möblierter Mall: ~60% ⇒ 1.562,5 × 0,60 ≈ 937,5 m²/h.
Benötigte Zeit für 9.000 m²: 9.000 ÷ 937,5 ≈ 9,6 h.
Das überschreitet den 8-Stunden-Reinigungszyklus.
Plausible Zonierung: In 8 h sind bei 937,5 m²/h ≈ 7.500 m² pro Nacht erreichbar; verbleibend ≈ 1.500 m² müssen auf eine weitere Nacht oder ein zusätzliches Gerät/zusätzliche manuelle Leistung verteilt werden.
Wo dieses Gerät nicht die richtige Wahl ist
Nicht geeignet als „eine Maschine macht alles“, wenn die zu reinigende Mallfläche pro Nacht > (reale Netto-Flächenleistung × 8 h) liegt; dann ist zwingend Zonierung oder Mehrgerätebetrieb erforderlich.
Nicht geeignet, wenn Reinigung während Publikumsverkehr stattfinden soll und der notwendige Sicherheits- und Freihalteprozess organisatorisch nicht abgesichert werden kann (Publikumsdichte ist nicht durch eine Spezifikation ersetzbar; Testbetrieb nötig).
Nicht geeignet, wenn viele Teilflächen durch Shop-Lieferungen bis spät in die Nacht blockiert bleiben; dann bricht der autonome Ablauf regelmäßig und Reporting zeigt zwar Stillstände, löst aber das Prozessproblem nicht.
Getroffene Annahmen
Zu reinigende Fläche: 9.000 m²
Reale Netto-Flächenleistung: 60% der theoretischen Maximalleistung
Verfügbares Nachtfenster entspricht dem 8-Stunden-Reinigungszyklus (8 h)
Zonierungsziel in einer Nacht: 7.500 m²
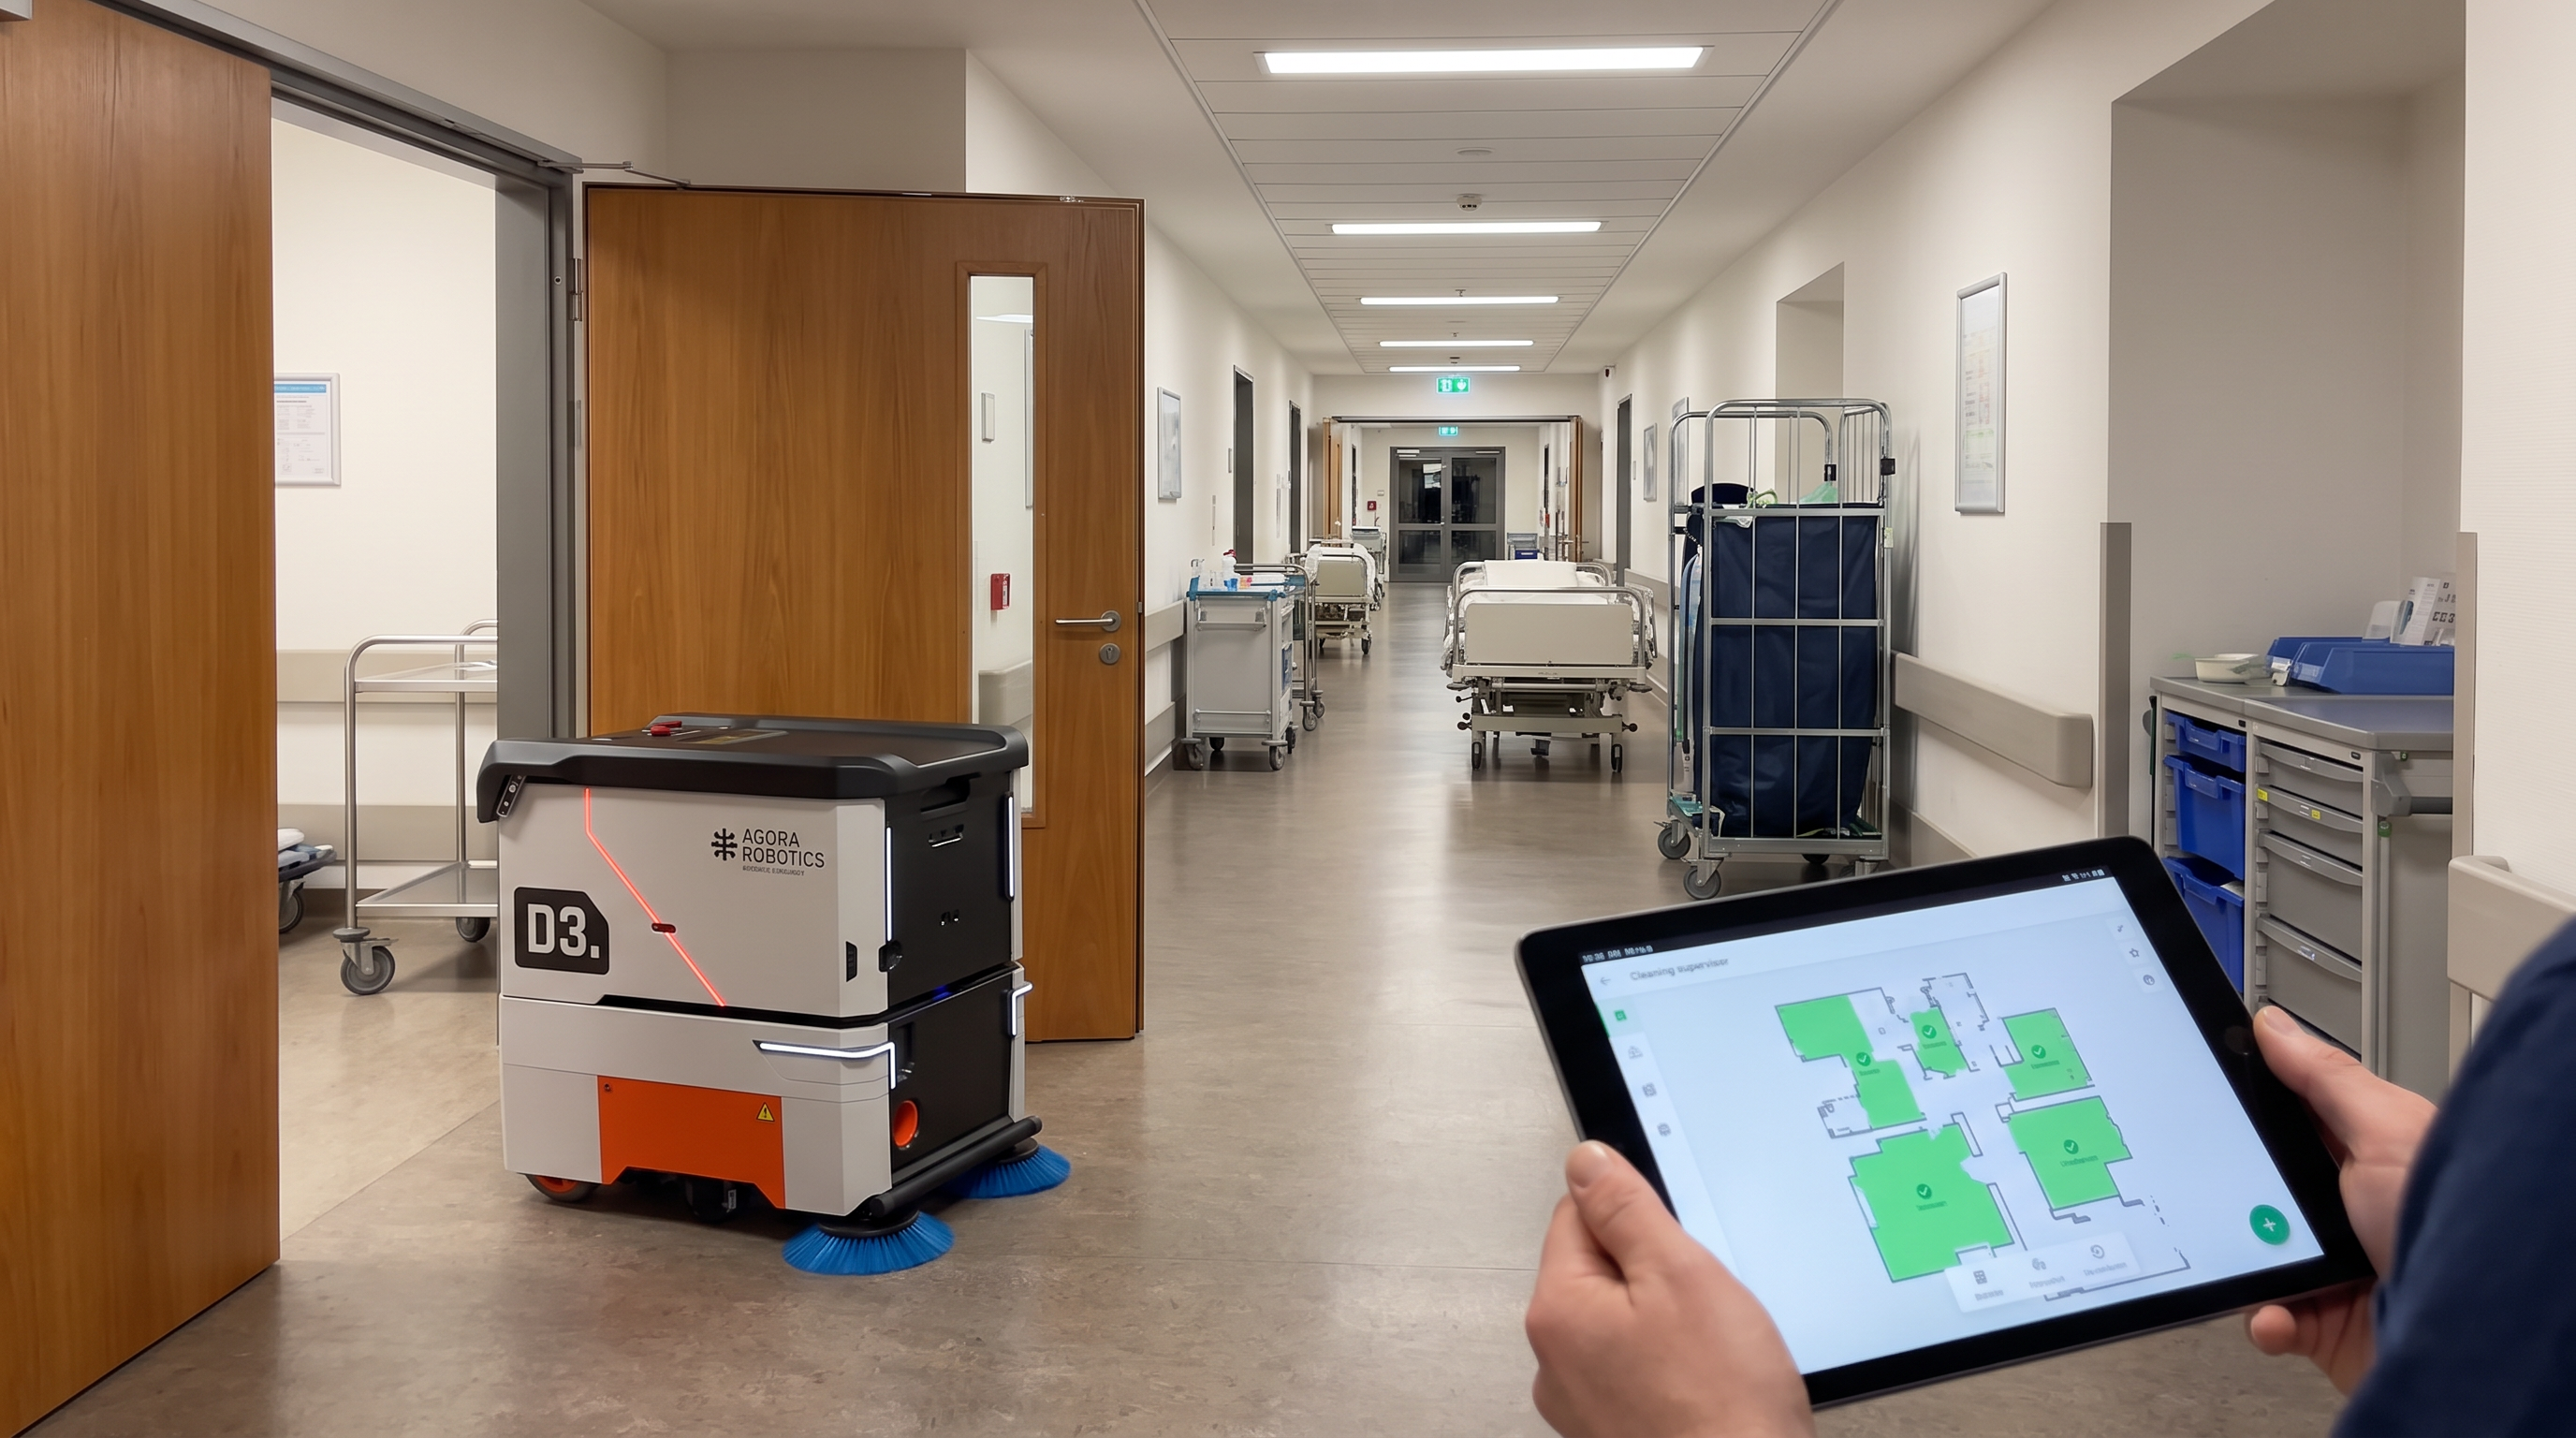
Krankenhaus / Klinik (Flure, Wartezonen, interne Verkehrsflächen auf 2 Etagen)Ambulanz- und Klinikflure über zwei Etagen (manuelles Umsetzen per Aufzug)Für Klinikflure und Wartezonen, wenn die Reinigung in Nebenzeiten stattfinden kann und das Personal das Gerät bei Mehrgeschossigkeit aktiv umsetzt. Sinnvoll bei klar abgegrenzten Zonen und wenn Türbreiten/Flure die Gerätebreite von 530 mm sicher zulassen.
19:40 Uhr, der Publikumsverkehr in der Ambulanz ebbt ab, Stühle werden zusammengeschoben. Die Spätschicht stellt die Dockingstation in den Flur neben dem Lagerraum, wo kein Bettentransport vorbeimuss. Auf der ersten Etage startet der Reinigungsjob, der Roboter fährt entlang der Flurachse und bremst, als eine Pflegekraft mit Wagen aus einer Seitentür tritt. Gegen 22 Uhr wird das Gerät per Aufzug auf die zweite Etage gebracht, dort läuft die nächste Zone an.
Ausgangslage
Die Unterhaltsreinigung konkurriert mit Pflege- und Servicewegen; tagsüber ist die Fläche nicht frei genug. In Mehrgeschossigkeit wird Reinigung oft etagenweise organisiert, wodurch Personal und Maschinen häufig umgesetzt werden müssen. Patientenzimmer, Sanitärbereiche und sehr enge Nischen bleiben ohnehin manuelle Aufgaben.
So läuft der Einsatz
Vorbereitung: Servicepersonal räumt Wartebereiche (Stühle/Beistelltische) so, dass Fahrkorridore entstehen, entfernt Grobverschmutzungen und markiert sensible Bereiche (z. B. Medizingeräte-Abstellflächen) als No-Go.
Einlernen: Einmalige Kartierung je Etage per App; Zonen werden getrennt gespeichert (Etage 1 Flure/Warten, Etage 2 Flure/Warten).
Täglicher Zyklus: Start am Abend; der Roboter reinigt autonom, weicht Personen aus, und nutzt die Dockingstation für automatische Versorgung. Für Etagenwechsel wird der Roboter von der Spätschicht per Aufzug umgesetzt (die Spezifikation beschreibt autonome Navigation im Gebäude, nicht das selbstständige Nutzen von Aufzügen).
Ecken/Kanten: Türnischen, Bereiche hinter Sitzgruppen und Randzonen entlang von Sockelleisten werden manuell nachgearbeitet.
Störungen: Bei unplanbaren Patiententransporten wird der Zonenjob pausiert; nach Freigabe wird fortgesetzt. Reporting dient der Objektleitung als Nachweis, welche Etage/Zone wann gelaufen ist.
Warum dieses Gerät hier passt
Die kompakten Abmessungen (735 × 530 × 710 mm) sind für Flure und Wartezonen praktikabel, und die Sensorik (2D-LiDAR, 3D-Kameras, Sonare, Absturzsensor) ist relevant für wechselnde Personenbewegungen. Der 8-Stunden-Reinigungszyklus reicht für zwei mittelgroße Etagen, wenn die reale Netto-Flächenleistung zur Möblierung passt. Mit 115 kg Gewicht ist das Gerät grundsätzlich aufzugtauglich, sofern die zulässige Traglast des Aufzugs es hergibt. Die Dockingstation reduziert manuelle Wasserwechsel in einem Umfeld, in dem Personal nicht dauerhaft an der Maschine stehen soll.
Die Rechnung
Fläche: 2 Etagen à 2.000 m² ⇒ 4.000 m².
Annahme reale Netto-Flächenleistung in Klinikfluren/Wartezonen: ~55% ⇒ 1.562,5 m²/h × 0,55 ≈ 859 m²/h.
Reinigungszeit: 4.000 ÷ 859 ≈ 4,7 h.
Annahme Umsetzzeit per Aufzug/Flur (2×, inkl. An-/Abkoppeln und Positionieren): 2 × 15 min = 30 min.
Gesamt ≈ 4,7 h + 0,5 h ≈ 5,2 h innerhalb des 8-Stunden-Reinigungszyklus.
Aufzug-Check: Gerätegewicht 115 kg < angenommene Aufzugtraglast 400 kg ⇒ Umsetzen ist von der Traglast her plausibel (Aufzugmaße/Prozess separat prüfen).
Wo dieses Gerät nicht die richtige Wahl ist
Nicht geeignet für Patientenzimmer, Sanitärzellen und stark beengte Bereiche, in denen die 530 mm Gerätebreite oder die Arbeitsbreite von 450 mm die erforderlichen Rand- und Detailarbeiten nicht erreicht; dort bleibt manuelle Reinigung dominant.
Nicht geeignet, wenn der Betrieb zwingend eine vollständig autonome Mehrgeschoss-Logistik ohne Personalbeteiligung verlangt (Aufzugfahrt/Etagenwechsel sind nicht als autonome Funktion spezifiziert).
Nicht geeignet, wenn Türdurchgänge oder Engstellen < 530 mm sind oder wenn sensible Bereiche keine nasse Reinigung zulassen.
Getroffene Annahmen
Fläche Etage 1: 2.000 m²
Fläche Etage 2: 2.000 m²
Reale Netto-Flächenleistung: 55% der theoretischen Maximalleistung
Umsetzzeit pro Etagenwechsel (inkl. Handling): 15 min
Anzahl Umsetzungen: 2
Angenommene Aufzugtraglast: 400 kg
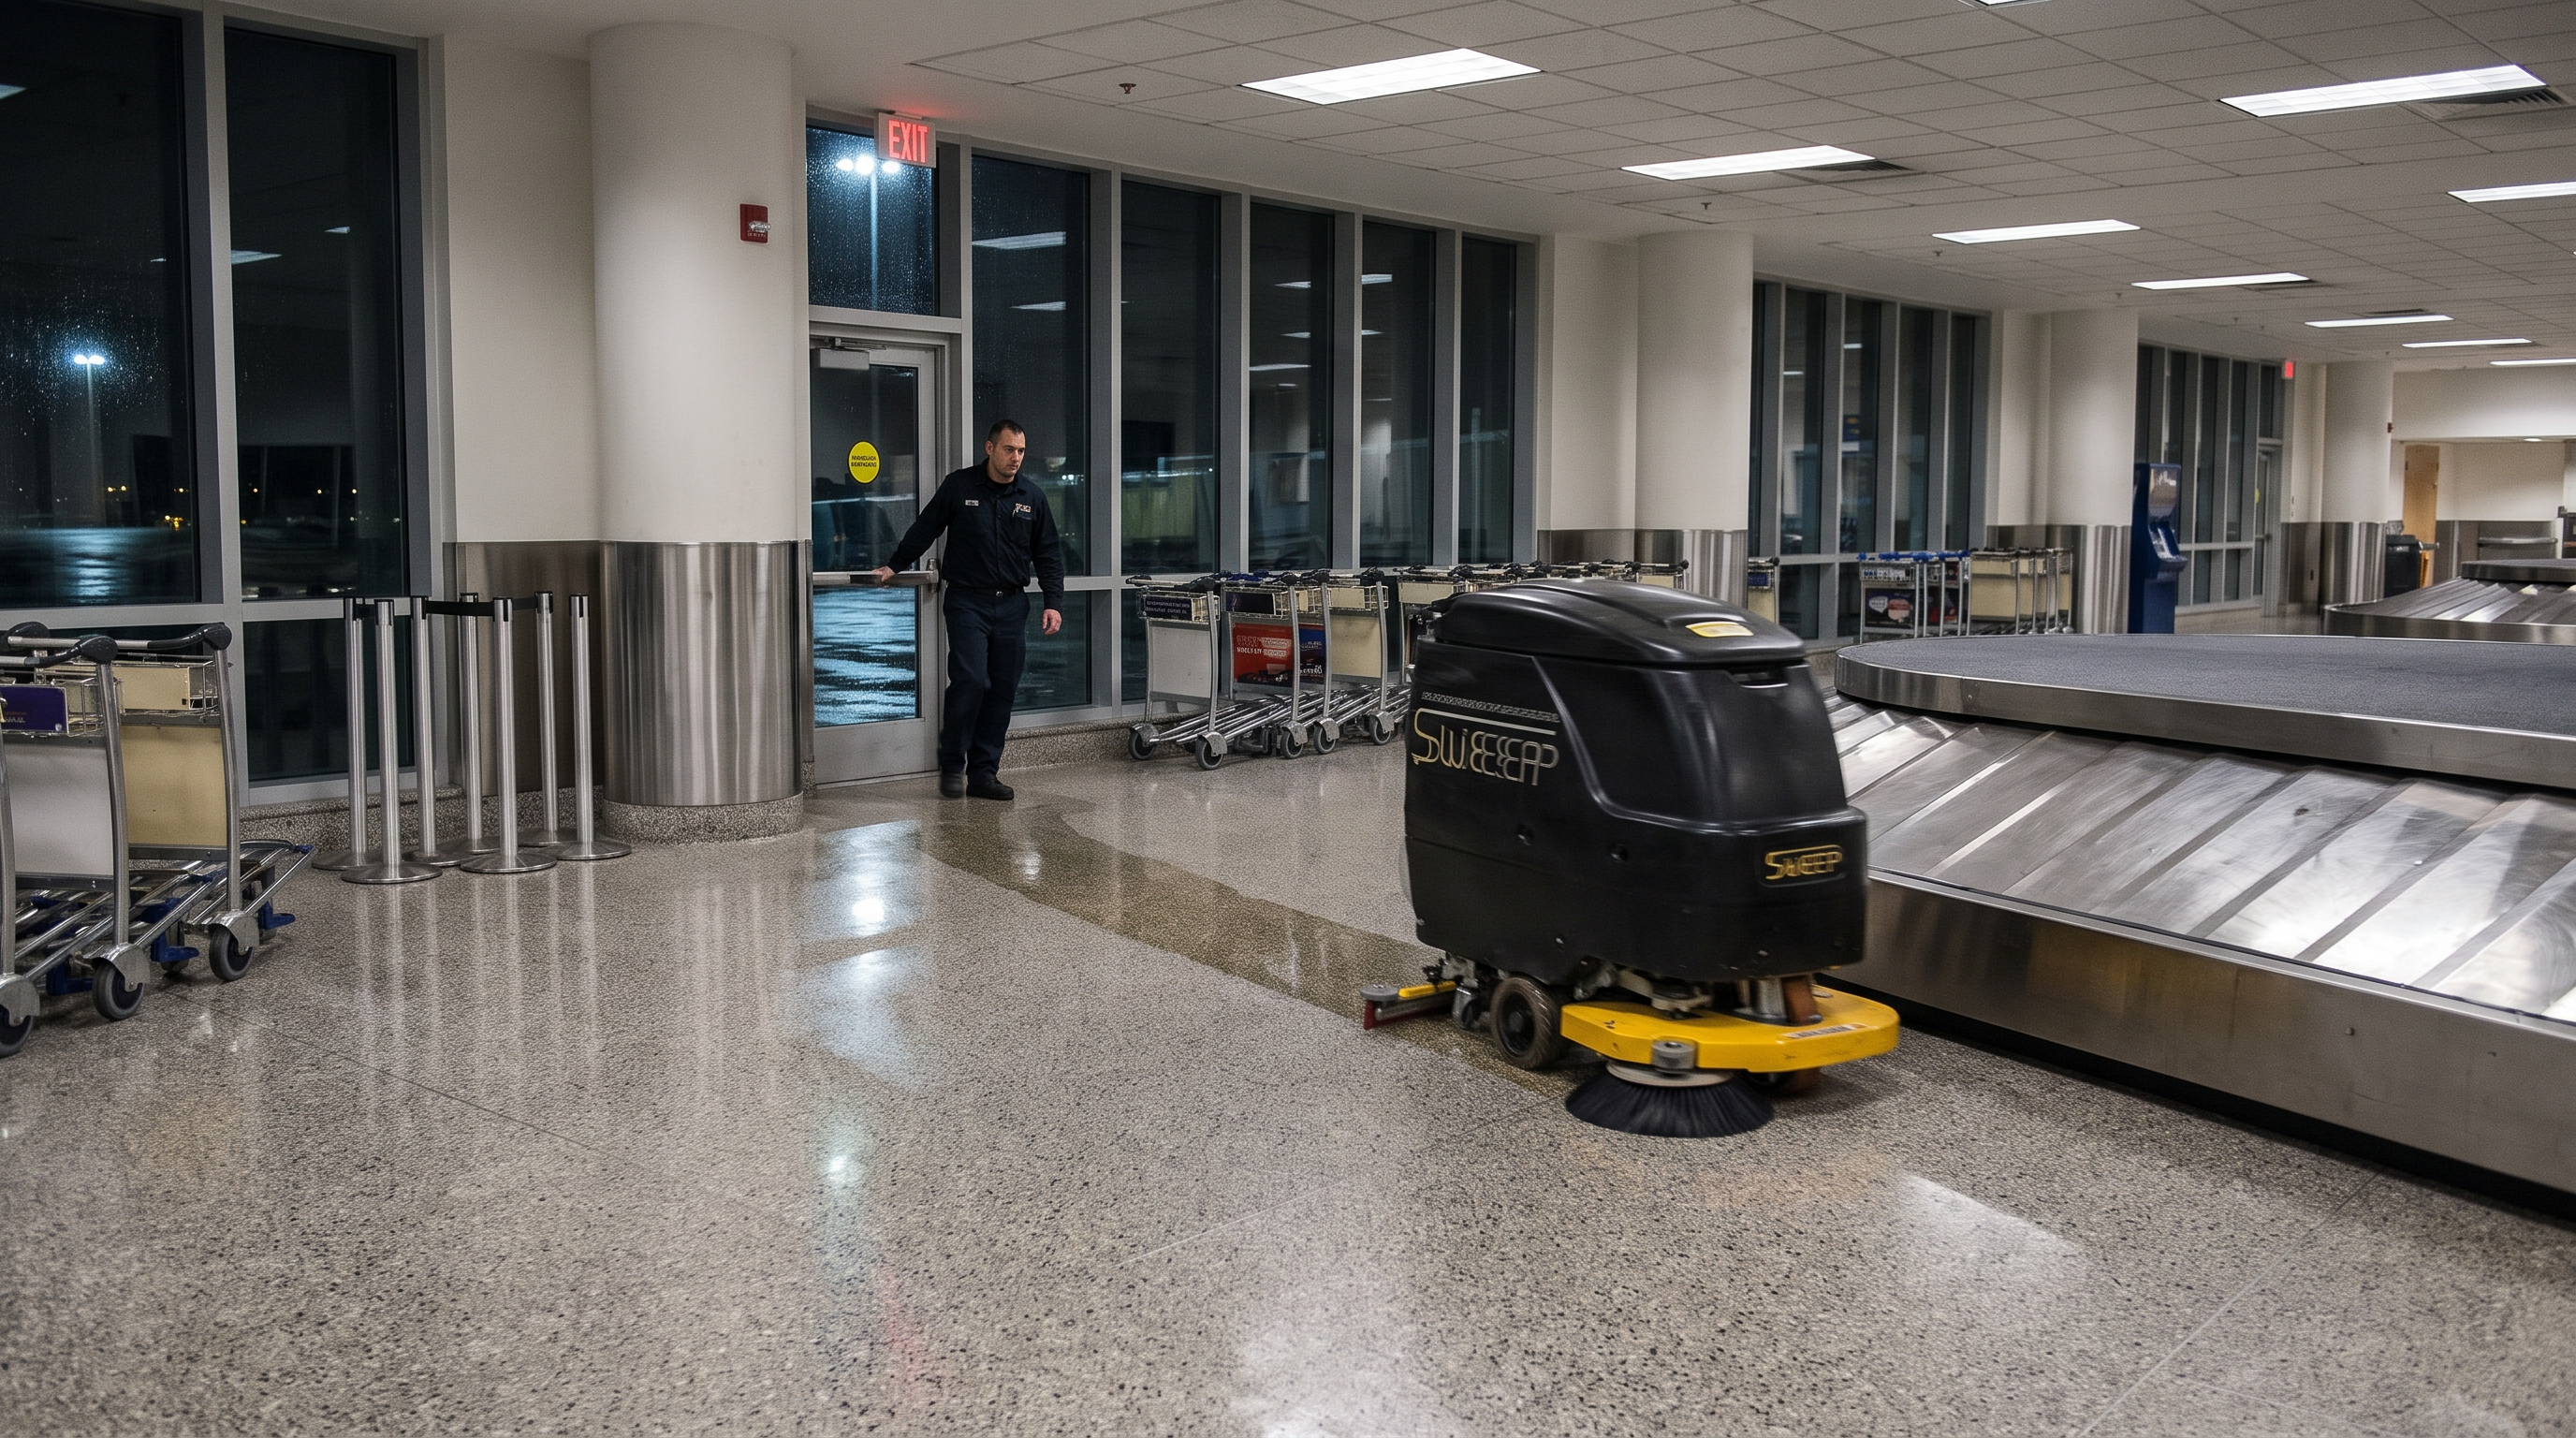
Flughafen (Gepäckausgabe / Terminal-Nebenflächen mit Hartboden, Nachtreinigung)Airport-Baggage-Reclaim: 10.500 m² im 10-Stunden-Nachtfenster (8 h Reinigung + 2 h Laden)Für große, relativ zusammenhängende Terminalflächen, wenn ein klares Nachtfenster vorhanden ist. Plausibel, wenn die Netto-Reinigungszeit in den 8-Stunden-Reinigungszyklus passt und zusätzlich 2 Stunden für den Ladezyklus bis zum Morgenbetrieb eingeplant werden.
20:50 Uhr, die letzte Ankunftswelle ist durch, die Gepäckbänder stehen still. Der Facility Manager prüft die Nachtfreigabe, dann wird der Reinigungsjob in der App gestartet. Der Roboter setzt an der Stirnseite der Gepäckhalle an, fährt lange Bahnen parallel zu den Bändern und bremst, als ein Techniker aus einem Seitengang tritt. Gegen 05:00 Uhr ist die Fläche sichtbar abgetrocknet, und der Roboter fährt zur Dockingstation, um den Ladezyklus zu beginnen.
Ausgangslage
Die Gepäckhalle ist tagsüber stark frequentiert und muss nachts in einem festen Zeitfenster gereinigt werden. Bisherige maschinelle Reinigung bindet Fahrer und kollidiert mit technischen Wartungswegen. Zusätzlich soll die Maschine morgens wieder einsatzbereit sein, ohne dass Personal nachts Lade- und Wasserwechsel routinemäßig überwachen muss.
So läuft der Einsatz
Vorbereitung: Der Betreiber sperrt einzelne Bandzugänge, räumt mobile Barrieren und prüft, dass keine Wartungsarbeiten in den definierten Fahrkorridoren stattfinden; Grobmüll wird vorab aufgenommen.
Einlernen: Kartierung der Halle; Reinigungszonen entlang der Gepäckbänder und um Stützen werden definiert.
Täglicher Zyklus: Start nach Betriebsschluss; der Roboter reinigt autonom und weicht Personen/Hindernissen aus. Wasserwechsel und Entsorgung laufen über die autarke Dockingstation (Kartuschensystem). Nach Abschluss fährt der Roboter in den 2-Stunden-Ladezyklus (26 V).
Ecken/Kanten: Unter Sitzbänken, an Bandstützen und an Kanten zu technischen Räumen wird manuell ergänzt.
Störungen: Bei spontanen Wartungssperren wird die Zone pausiert und später wieder aufgenommen; der Facility Manager nutzt das Reporting, um die tatsächlich bearbeiteten Flächen zu sehen.
Warum dieses Gerät hier passt
Die Spezifikation „Reinigungszyklus: 8 Stunden“ und „Ladezyklus: 2 Stunden“ passt gut zu einem typischen Nachtfenster im Flughafenbetrieb: Reinigung und vollständiges Wiederaufladen sind planbar. Mit bis zu 12.500 m²/Tag ist die Flächenleistung grundsätzlich im Bereich größerer Terminal-Nebenflächen. Die Sensorik (2D-LiDAR, 3D-Kameras, Sonare) ist für unvorhersehbare Restbewegungen (Technik, Security) relevant. Die Dockingstation übernimmt Versorgungsvorgänge, wodurch Nachtpersonal nicht dauerhaft an der Maschine bleiben muss.
Die Rechnung
Nachtfenster (Annahme): 21:00–07:00 = 10 h.
Verfügbare Zeit gemäß Datenblatt-Zyklen: 8 h Reinigungszyklus + 2 h Ladezyklus = 10 h.
Flächencheck: Annahme reale Netto-Flächenleistung in weitgehend freier Halle: ~85% ⇒ 1.562,5 m²/h × 0,85 ≈ 1.328 m²/h.
Reinigungszeit für 10.500 m²: 10.500 ÷ 1.328 ≈ 7,9 h ⇒ innerhalb des 8-Stunden-Reinigungszyklus.
Damit bleibt das 2-Stunden-Ladefenster bis 07:00 Uhr planbar.
Wo dieses Gerät nicht die richtige Wahl ist
Nicht geeignet, wenn das verfügbare Nachtfenster deutlich unter 10 Stunden liegt, aber gleichzeitig erwartet wird, dass der Roboter nach der Reinigung wieder vollständig geladen ist (8 h Reinigung + 2 h Laden sind als feste Zyklen spezifiziert).
Nicht geeignet, wenn während der Reinigung dauerhaft hoher Publikumsverkehr stattfindet und keine organisatorische Trennung der Fahrwege möglich ist; die Spezifikation ersetzt hier keine betriebliche Gefährdungsbeurteilung.
Nicht geeignet, wenn die Fläche regelmäßig durch großflächige, nicht planbare technische Sperrungen zerteilt wird; dann sinkt die Netto-Flächenleistung und der 8-Stunden-Zyklus kann überschritten werden.
Getroffene Annahmen
Nachtfenster: 21:00–07:00 (10 h)
Zu reinigende Fläche: 10.500 m²
Reale Netto-Flächenleistung: 85% der theoretischen Maximalleistung
Bahnhof (Haupthalle/Unterführung mit Hartboden, Teilreinigung in Off-Peak-Zeiten)Hauptbahnhof: Reinigung in zwei kurzen Zeitfenstern (02–05 Uhr und 13–15 Uhr)Für Bahnhofsflächen, wenn Reinigung bewusst in Off-Peak-Fenster gelegt und in Teiljobs organisiert wird. Plausibel, wenn die geplanten Reinigungsstunden pro Tag unter dem 8-Stunden-Reinigungszyklus bleiben und die Fläche trotz Hindernissen in den kurzen Fenstern erreichbar ist.
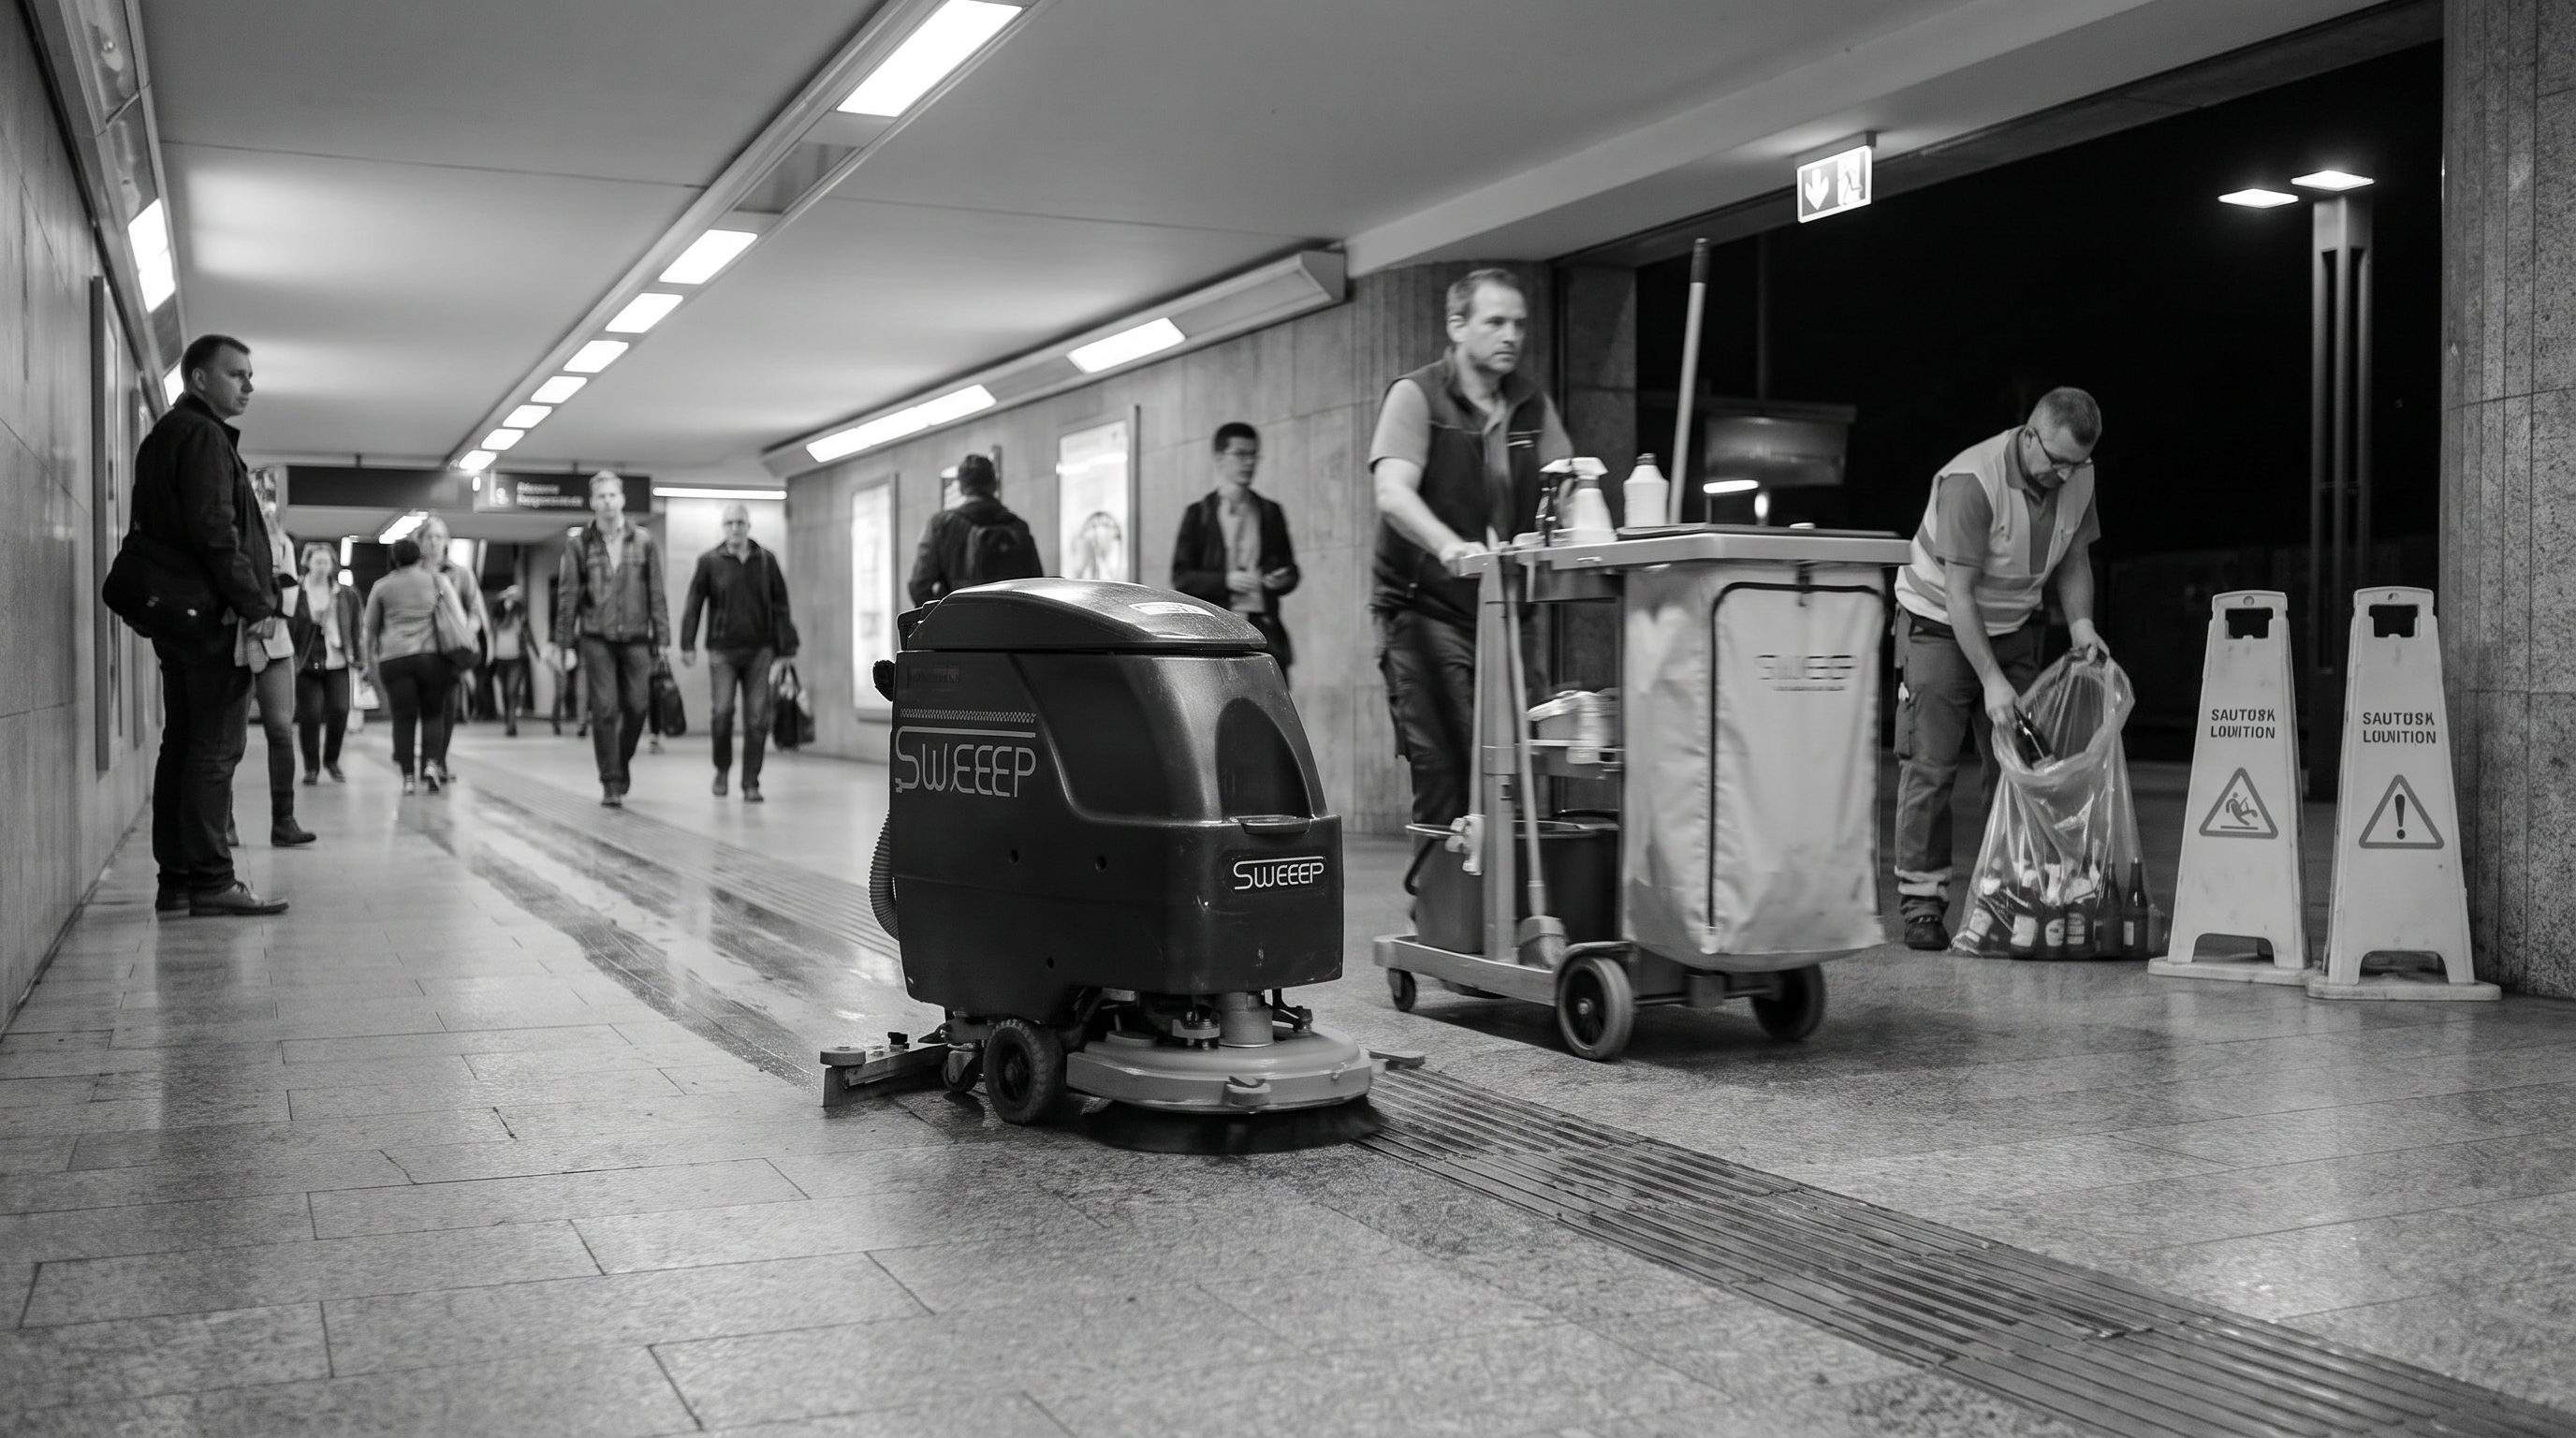
02:10 Uhr, die Halle ist nicht leer, aber die Wege sind frei genug, dass Servicewagen durchkommen. Die Frühreinigung stellt zwei Absperrständer an den Rand der Unterführung und sammelt zuerst Pfandflaschen ein. In der App wird die Zone „Unterführung + Eingangshalle“ gestartet. Der Roboter fährt lange Bahnen, stoppt kurz, als ein Reinigungswagen kreuzt, und setzt dann automatisch neu an.
Ausgangslage
Durchgehend wechselnder Publikumsverkehr verhindert lange, ungestörte Reinigungsfahrten. Gleichzeitig müssen Unterführung und Eingangszonen sichtbar sauber bleiben, ohne dass tagsüber großflächig abgesperrt wird. Die Reinigung wird daher in kurze, wiederkehrende Zeitfenster gelegt und mit manueller Detailarbeit kombiniert.
So läuft der Einsatz
Vorbereitung: Das Servicepersonal nimmt Grobmüll auf, stellt mobile Verkaufsaufsteller bei Bedarf um und definiert Fahrkorridore. Der Objektleiter legt feste Off-Peak-Zeiten und Zonen fest (z. B. Unterführung nachts, Eingangshalle mittags).
Einlernen: Einmalige Kartierung; Zonenjobs werden so angelegt, dass sie an klaren Punkten enden (z. B. vor Treppen, an Ticketautomaten-Inseln).
Täglicher Zyklus: Job 1 läuft nachts (02–05 Uhr), Job 2 mittags (13–15 Uhr). Der Roboter reinigt autonom, weicht Personen aus und nutzt die Dockingstation für Wasserwechsel/Laden nach Bedarf.
Ecken/Kanten: Um Ticketautomaten, an Wandkanten und in sehr schmalen Durchgängen erfolgt ergänzende manuelle Nacharbeit.
Störungen: Bei temporären Menschenansammlungen (z. B. Anschlusszüge) pausiert der Job; das Personal verschiebt den Start um wenige Minuten oder bricht die Zone ab und fährt sie im nächsten Fenster erneut. Reporting zeigt, ob die Zielzone im jeweiligen Fenster vollständig abgearbeitet wurde.
Warum dieses Gerät hier passt
Die App-Zeitplanung unterstützt feste Teiljobs in wiederkehrenden Off-Peak-Fenstern. Der 8-Stunden-Reinigungszyklus bietet genug Batteriepuffer, um mehrere kurze Einsätze über den Tag zu verteilen, solange die Summe der Laufzeit darunter bleibt. Die Sensorik (2D-LiDAR, 3D-Kameras, Sonare) ist in einem Umfeld mit wechselnden Hindernissen wichtig. Die Dockingstation automatisiert Wasserwechsel und Entsorgung; das hilft, wenn das Personal in kurzen Fenstern mehrere Aufgaben parallel hat.
Die Rechnung
Zeitfenster (Annahme): 02:00–05:00 = 3 h und 13:00–15:00 = 2 h ⇒ 5 h/Tag verfügbar.
Annahme reale Netto-Flächenleistung im Bahnhof (Hindernisse, Inseln): ~65% ⇒ 1.562,5 m²/h × 0,65 ≈ 1.016 m²/h.
Reinigbare Fläche in 5 h: 5 × 1.016 ≈ 5.080 m².
Zielgröße (Annahme): 4.500 m² ⇒ 4.500 ÷ 1.016 ≈ 4,4 h.
Tankcheck (Annahme Wasserverbrauch): 0,03 l/m² ⇒ 4.500 × 0,03 = 135 l. 135 ÷ 24 ≈ 5,6 Tankfüllungen ⇒ rund 4 automatische Wasserwechsel/Dock-Anfahrten während der Tagesmenge.
Annahme Zeit je Dock-Anfahrt/Wasserwechsel: 5 min ⇒ 4 × 5 min = 20 min.
Gesamt ≈ 4,4 h + 0,33 h ≈ 4,7 h und damit innerhalb von 5 h Off-Peak-Zeit.
Wo dieses Gerät nicht die richtige Wahl ist
Nicht geeignet, wenn Reinigung nur im vollen Publikumsverkehr ohne Absperr-/Freihalteprozess stattfinden darf; dann ist die Netto-Flächenleistung kaum planbar und Sicherheitsanforderungen dominieren.
Nicht geeignet für Außenbereiche/Offenflächen (Witterung, Schmutzeintrag), da das Szenario auf Innen-Hartbodenflächen basiert und keine Spezifikation zu Wetter-/Außeneinsatz vorliegt.
Nicht geeignet, wenn sehr große zusammenhängende Flächen täglich in einem einzigen, kurzen Fenster (z. B. nur 2–3 h) komplett fertig sein müssen; dann reicht die Zyklus-/Leistungsreserve nicht ohne zusätzliche Geräte oder konsequente Zonierung.
Getroffene Annahmen
Zeitfenster nachts: 02:00–05:00 (3 h)
Zeitfenster mittags: 13:00–15:00 (2 h)
Zu reinigende Fläche: 4.500 m²
Reale Netto-Flächenleistung: 65% der theoretischen Maximalleistung
Wasserverbrauch: 0,03 l/m²
Zeitbedarf je Dock-Anfahrt/Wasserwechsel: 5 min
Anzahl Dock-Anfahrten/Wasserwechsel während der Tagesmenge: 4
Erleben Sie den Agora Robotics SWEEP Autonomer in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
autarkes Laden, Wasserwechsel, Entsorgung und Nachversorgung (Kartuschensystem)
Bedienung
App mit Zeitplanung, Kartierung und detailliertem Reporting
Lebensdauer
3–5 Jahre Betrieb (Herstellerangabe)
Garantie
3 Jahre Austauschgarantie direkt vom Hersteller
Zertifizierung & Daten
EU-Zertifikat, anonymisierte Daten in EU-Cloud, produziert in Rumänien
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Autonome Reinigung im Supermarkt — Die Fläche muss vor Ladenöffnung glänzen — und niemand will dafür um 5 Uhr eine Schicht besetzen. Genau dieses Fenster fahren Reinigungsroboter zuverlässig ab.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum Agora Robotics SWEEP Autonomer
Für welche Flächen eignet sich der Agora Robotics SWEEP Autonomer?
Für den Agora Robotics SWEEP Autonomer liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Logistikzentrum / Lagerhalle (Warenausgang, Hauptgänge, Kommissionierflächen); Lebensmittelproduktion (Getränkeabfüllung, nasse Produktionsumgebung, Hartboden); Einkaufszentrum / Mall (Mallgänge und offene Plaza-Flächen, Nachtbetrieb); Krankenhaus / Klinik (Flure, Wartezonen, interne Verkehrsflächen auf 2 Etagen).
Wann ist der Agora Robotics SWEEP Autonomer nicht die richtige Wahl?
Nicht geeignet, wenn die erforderliche Nachtleistung deutlich über 12.500 m²/Tag liegt oder wenn die Fläche in einem zusammenhängenden Zeitfenster von weniger als 8 Stunden vollständig fertig sein muss (ohne Aufteilung/Mehrroboter-Konzept). Nicht geeignet, wenn sehr viel Grobschmutz (Folie, Späne, Umreifungsband) regelmäßig auf der Fläche liegt; dann ist vorgelagerte manuelle Aufnahme/Kehrtechnik zwingend, sonst drohen Störungen an Bürste/Saugbalken. Nicht geeignet, wenn dauerhaft extrem enge Passagen vorhanden sind, die unter der Gerätebreite von 530 mm liegen oder wenn häufige, nicht planbare Fahrwegsperren (Paletten quer in Gängen) den autonomen Durchlauf systematisch verhindern.
Kann man den Agora Robotics SWEEP Autonomer mieten statt kaufen?
Ja — die meisten Objekte mieten den Agora Robotics SWEEP Autonomer im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Agora Robotics SWEEP Autonomer ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service