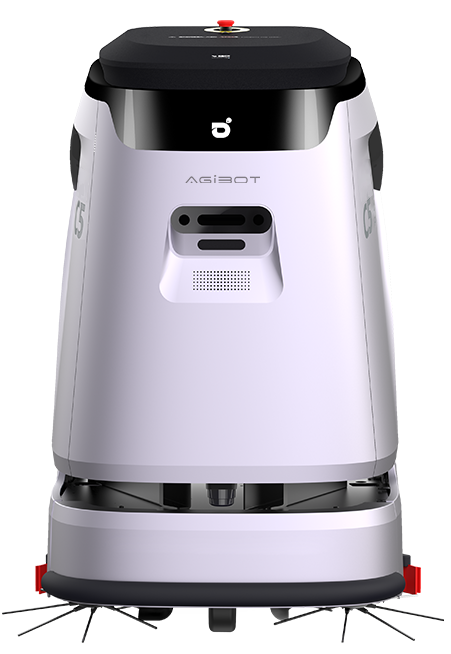
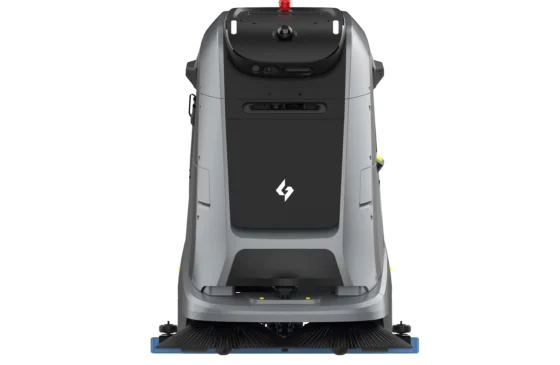
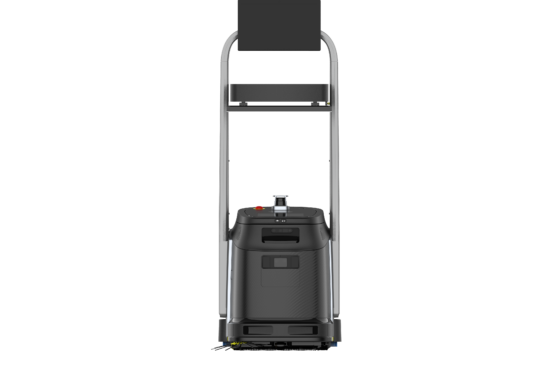
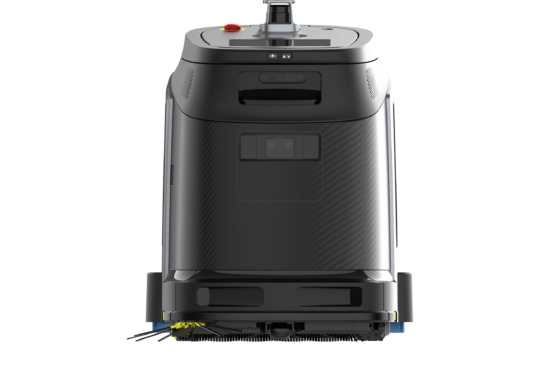
Der Gausium Omnie ist das Spitzenmodell der KI-Reinigungstechnologie von Gausium, entwickelt für komplexe, dynamische Umgebungen wie Flughäfen, Bahnhöfe und Logistikzentren. OmniVision (360°-Panoramakamera), OmniLiDAR (3D-LiDAR mit 360°-Abdeckung) und multimodales SLAM ermöglichen präzise Navigation selbst bei hohem Publikumsverkehr; OmniSpotCleaning erkennt und beseitigt Verschmutzungen gezielt.
Omnie ist mit Scheibenbürsten (Disc) oder Doppel-Walzenbürsten plus Seitenbürsten (Roller) erhältlich. Die Roller-Variante sammelt Abfall mit bis zu 10 L/h.
Ein Abend mit dem Gausium Omnie
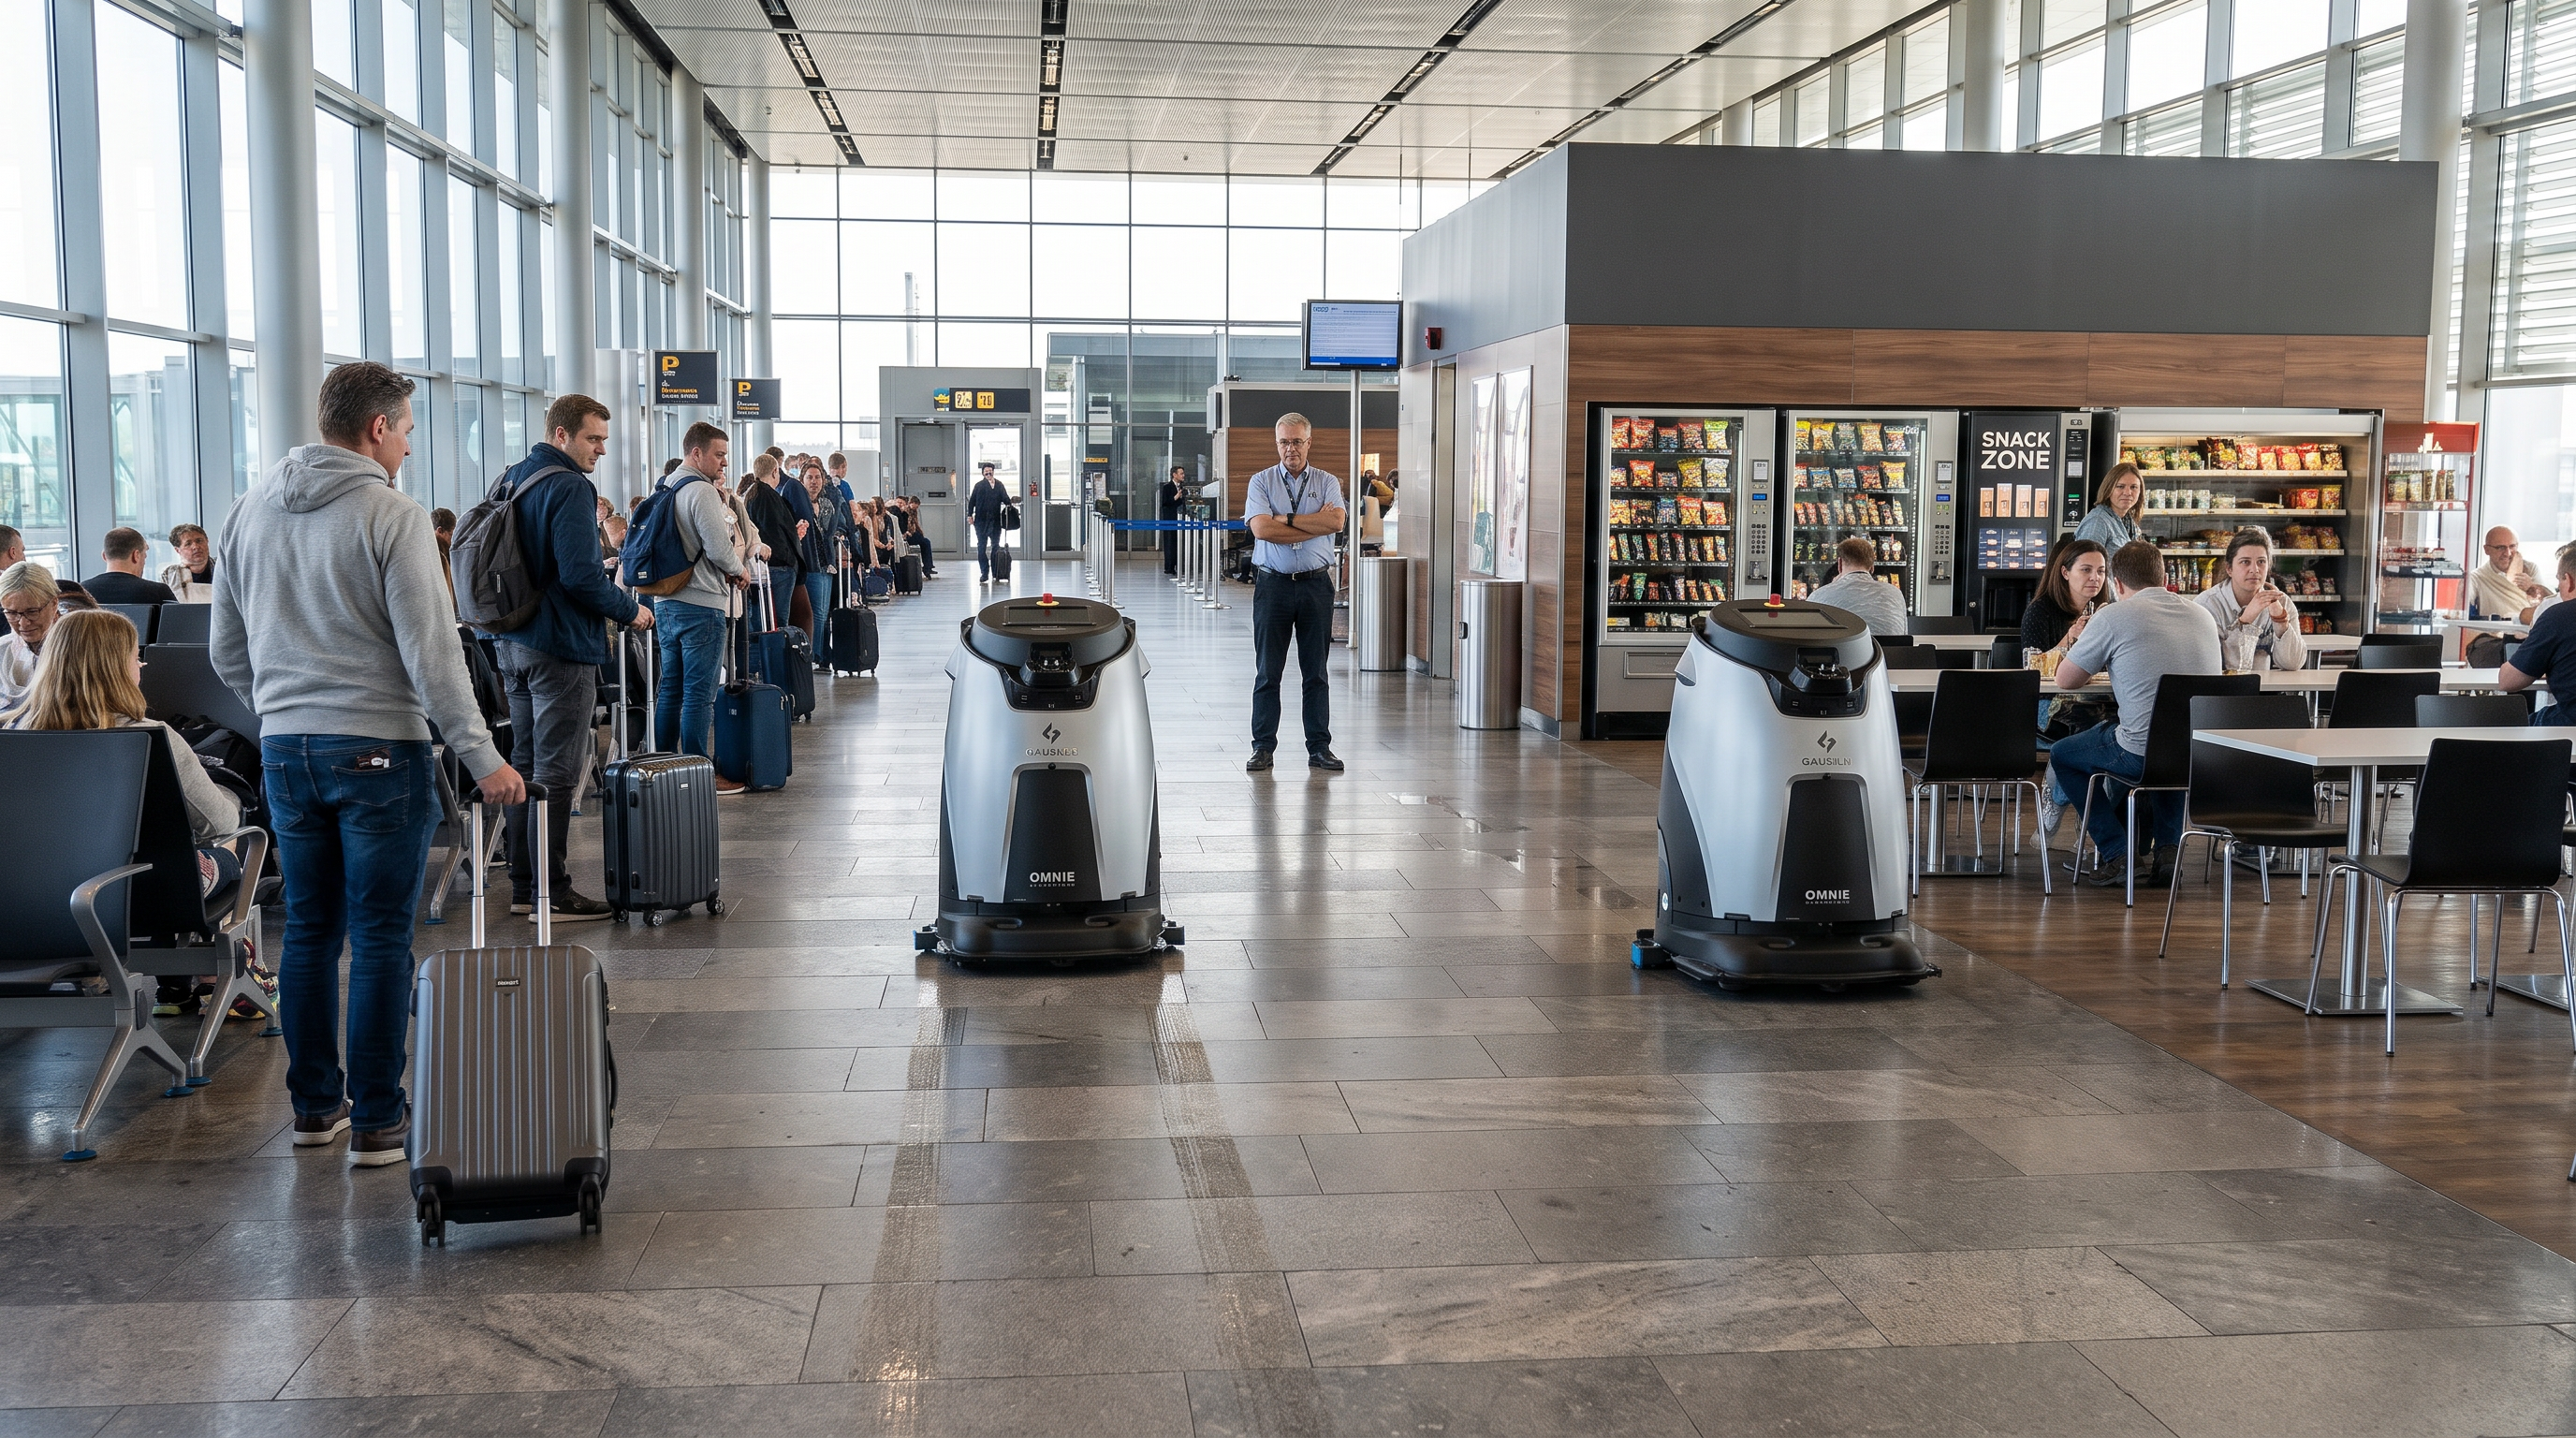
Im weitläufigen Terminal läuft der Passagierstrom bereits, Rollkoffer ziehen schmale Spuren über den Steinboden. Der Objektleiter beobachtet aus der Distanz, wie der Roboter zwischen Warteschlangen und Sitzgruppen eine gleichmäßige Bahn hält. An einer Snackzone stoppt er kurz, setzt neu an und fährt weiter, ohne dass Absperrungen aufgebaut werden. Hinter ihm bleibt eine sichtbar gleichmäßig abgezogene, trockene Fläche.
Flughafen (Terminal-/Gatebereiche, große offene Hallen)
Aus der Praxis
Passt der Gausium Omnie zu Ihrer Fläche?
6 durchgerechnete
Einsätze des Gausium Omnie —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Flughafen (Terminal-/Gatebereiche, große offene Hallen)Flughafen-Terminal: Staubwischen in der Abflughalle bei laufendem PublikumsverkehrStaubwisch-Einsatz in großen, dynamischen Publikumsflächen mit Fokus auf durchgängige Verfügbarkeit am Tag. Die Navigation profitiert von 360°-Sensorik; die 8 h Laufzeit im Staubwischmodus passt zu langen Betriebsfenstern ohne Nassreinigung.
Im weitläufigen Terminal läuft der Passagierstrom bereits, Rollkoffer ziehen schmale Spuren über den Steinboden. Der Objektleiter beobachtet aus der Distanz, wie der Roboter zwischen Warteschlangen und Sitzgruppen eine gleichmäßige Bahn hält. An einer Snackzone stoppt er kurz, setzt neu an und fährt weiter, ohne dass Absperrungen aufgebaut werden. Hinter ihm bleibt eine sichtbar gleichmäßig abgezogene, trockene Fläche.
Ausgangslage
Tagsüber ist Nassreinigung in zentralen Laufwegen organisatorisch aufwendig, weil Wegeführung und Rutschgefahr berücksichtigt werden müssen. Gleichzeitig entstehen durch Laufverkehr, Außenanbindung und Gastronomie kontinuierlich Staub- und Feinschmutzschichten, die optisch schnell auffallen. Gesucht ist eine wiederholbare, trockene Zwischenreinigung, die in dynamischer Umgebung stabil bleibt.
So läuft der Einsatz
Vorbereitung: Die Vorarbeiterrolle klärt die zu bearbeitenden Zonen pro Ebene und stellt sicher, dass Durchfahrten nicht unter die min. Durchfahrtsbreite von 800 mm fallen (z. B. temporäre Aufsteller entfernen). Einlernen: Die Route wird einmalig je Zone angelegt; Bereiche mit Kanten (Rolltreppenabgänge, Treppen) werden als No-Go gesetzt, obwohl Anti-Drop vorhanden ist. Täglicher Zyklus: Der Roboter fährt im Staubwischmodus (theoretisch 3.604 m²/h, Laufzeit bis 8 h) die Hauptachsen zuerst, danach Wartezonen und Randbereiche; das Personal kontrolliert parallel Papierkörbe/Schmutzpunkte und räumt lose Hindernisse (z. B. stehende Trolleys) aus der Fahrspur. Ecken/Kanten: An Sockeln, unter Sitzmöbeln und in engen Nischen bleibt Handarbeit (Rand- und Unterfahrbereiche) nötig, weil die Maschine zwar 700 mm breit ist, aber real nicht in jede Möblierung einfährt. Störungen: Bei blockierten Passagen wird die Route pausiert und nach Freigabe fortgesetzt; bei wiederkehrenden Engstellen wird die Karte angepasst, sodass nur Zonen mit ausreichendem Platz (min. 800 mm, Wendebreite 1.100 mm) automatisiert werden.
Warum dieses Gerät hier passt
Für große, hochdynamische Flächen ist die Sensorik (3D-/2D-LiDAR, 3D-Tiefenkamera, RGB, 360°-Panoramakamera) passend, weil Navigation und Hindernisvermeidung für wechselnde Personenströme ausgelegt sind. Der Staubwischmodus bietet bis zu 8 h Laufzeit und damit ein langes Zeitfenster ohne Ladeunterbrechung. Die min. Durchfahrtsbreite von 800 mm ist in typischen Terminalhauptwegen meist erreichbar; der Wendekreis von 1.100 mm passt eher zu offenen Zonen als zu dicht möblierten Inseln.
Die Rechnung
Plausibilitätscheck Zeit: angenommene zu reinigende Staubwischfläche 12.000 m². Mit theoretisch 3.604 m²/h und angenommener Praxisquote 0,60 ergibt sich real ~3.604 × 0,60 = 2.162 m²/h. Reinigungsdauer: 12.000 m² / 2.162 m²/h ≈ 5,6 h. Das liegt innerhalb der max. Laufzeit Staubwischen von 8 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die gewünschte Maßnahme Nassscheuern ist (z. B. klebrige Rückstände), ist Staubwischen allein nicht ausreichend; im Schrubbbetrieb sinkt die Laufzeit auf max. 3 h.
In Bereichen mit Passagen < 800 mm oder ohne Wendeflächen für 1.100 mm ist eine stabile autonome Abdeckung nicht zuverlässig planbar (z. B. enge Möblierungsinseln, provisorische Absperrungen).
Mehrgeschossige Routen über Treppen/Rolltreppen sind nicht abbildbar; pro Ebene ist eine getrennte Logistik nötig.
Getroffene Annahmen
Zu reinigende Staubwischfläche: 12.000 m²
Praxisquote gegenüber theoretischer Flächenleistung im Staubwischmodus: 0,60
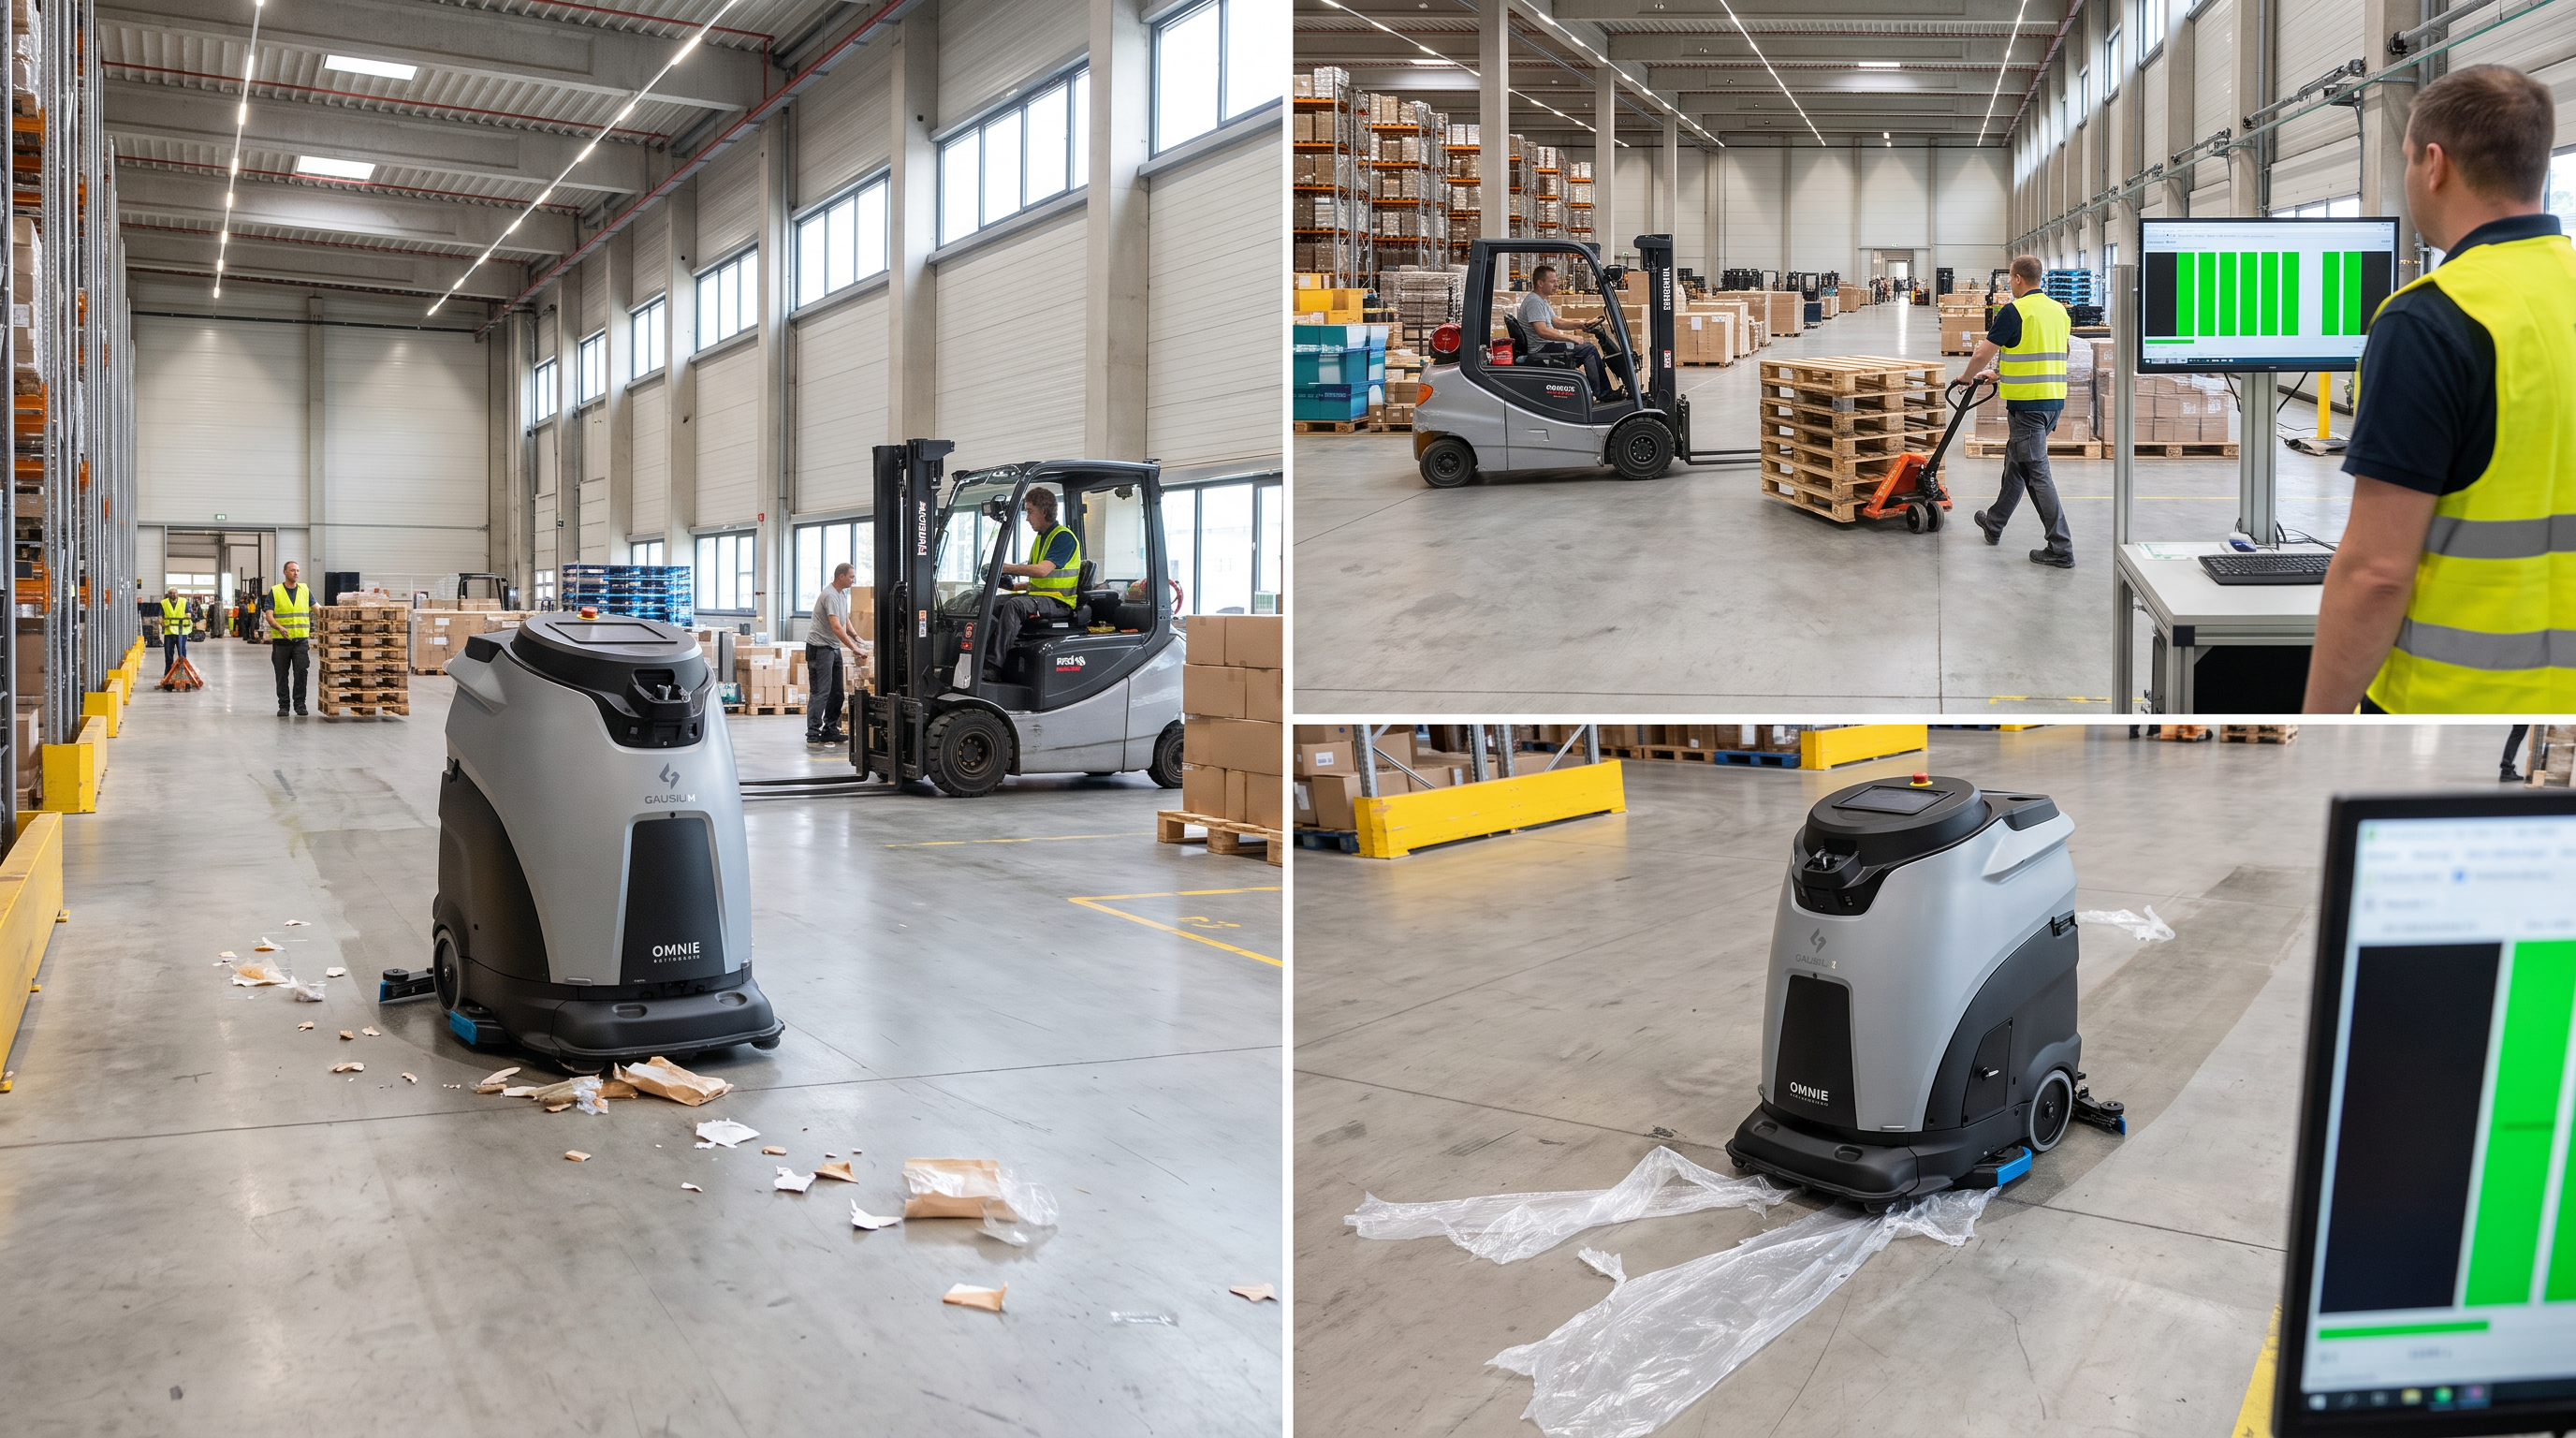
Logistikzentrum (Versand-/Warenausgangshalle, Beton/Epoxid)Logistikzentrum: Kehren in der Versandhalle mit StaplerverkehrKehreinsatz (Walzenbürste) für großflächige Hallen mit Trockenabfällen. Die 8 h Laufzeit im Kehrmodus und die theoretisch 3.931 m²/h helfen, eine komplette Hallenrunde pro Schicht zu planen; die min. Durchfahrtsbreite von 800 mm ist in Fahrgassen typischerweise erfüllbar.
In der Versandhalle kreuzen Stapler die Quergänge, Paletten rollen auf Hubwagen über den Beton. Der Roboter fährt entlang der Fahrgassen und zieht den leichten Verpackungsschmutz aus den Randzonen zurück in die Reinigungsbahn. An einer Folienkante bleibt er stehen, setzt zurück und umkurvt das Hindernis. Die Schichtkoordination sieht auf dem Monitor, dass die Hauptgassen bereits abgearbeitet sind.
Ausgangslage
In Versandbereichen entstehen kontinuierlich Trockenabfälle (Papier, Staub, Granulat), die sich in Gassen und Randbereichen sammeln. Manuelle Kehrgänge werden oft in Zeitfenster gedrückt und fallen bei Spitzenbelastung aus. Ziel ist eine wiederholbare Grundsauberkeit, ohne dass Reinigungspersonal dauerhaft in Staplerfahrbereichen arbeitet.
So läuft der Einsatz
Vorbereitung: Die Schichtleitung definiert feste Kehrzeiten je Hallensektor und sorgt dafür, dass Fahrgassen nicht durch abgestellte Paletten unter die min. Durchfahrtsbreite von 800 mm verengt werden. Konfiguration: Einsatz als Walzenbürsten-Variante (Kehren), optional mit Seitenbürsten für bis zu 780 mm Reinigungsbreite an Kanten. Einlernen: Routen werden entlang der festen Verkehrsachsen angelegt; Sicherheitszonen (Laderampen, Absturzkanten) werden ausgeschlossen. Täglicher Zyklus: Der Roboter kehrt zunächst die Hauptfahrgassen, danach Quergänge und Randstreifen; die Reinigungsrolle kontrolliert währenddessen manuell schwer zugängliche Ecken hinter Stützen oder unter Fördertechnik. Abfallmanagement: Die Maschine kann laut Herstellerangabe Abfall mit bis zu 10 L/h sammeln; das Personal plant je nach Schmutzaufkommen Entleerungen des integrierten Behälters ein (Behältervolumen ist nicht angegeben). Störungen: Bei blockierten Gängen wird der betroffene Abschnitt übersprungen und später erneut angefahren; bei wiederholten Konflikten (z. B. regelmäßig abgestellte Paletten) wird die Route angepasst.
Warum dieses Gerät hier passt
Der Kehrmodus bietet max. 8 h Laufzeit, passend für eine lange Hallenrunde ohne Zwischenladen. Die theoretische Kehreffizienz von 3.931 m²/h unterstützt große Flächen; mit Seitenbürsten kann die Reinigungsbreite bis 780 mm steigen, was Randzonen in Gassen adressiert. Die Sensorik (3D-/2D-LiDAR, 3D-Tiefenkamera, RGB, 360°) ist für dynamische Umgebungen ausgelegt, in denen sich Verkehr und Hindernisse laufend ändern.
Die Rechnung
Plausibilitätscheck Zeit: angenommene zu kehrende Hallenfläche 18.000 m². Theoretisch 3.931 m²/h (Kehren, Walzenbürste). Mit angenommener Praxisquote 0,60 ergibt sich real ~3.931 × 0,60 = 2.359 m²/h. Reinigungsdauer: 18.000 m² / 2.359 m²/h ≈ 7,6 h. Das liegt innerhalb der max. Laufzeit Kehren von 8 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Halle überwiegend nass/ölig ist und Scheuern mit Wasser erforderlich wird, greift die 3 h Laufzeit im Schrubbbetrieb; der Kehrmodus alleine ersetzt keine Nassreinigung.
Bei regelmäßig verengten Fahrgassen < 800 mm oder fehlenden Wendeflächen (Wendebreite 1.100 mm) entstehen Auslassungen bzw. häufige Stopps.
Wenn das Abfallaufkommen dauerhaft hoch ist, können zusätzliche Entleerungszyklen nötig werden; das Behältervolumen ist nicht spezifiziert und muss im Betrieb bewertet werden.
Getroffene Annahmen
Zu kehrende Fläche: 18.000 m²
Praxisquote gegenüber theoretischer Flächenleistung im Kehrmodus: 0,60
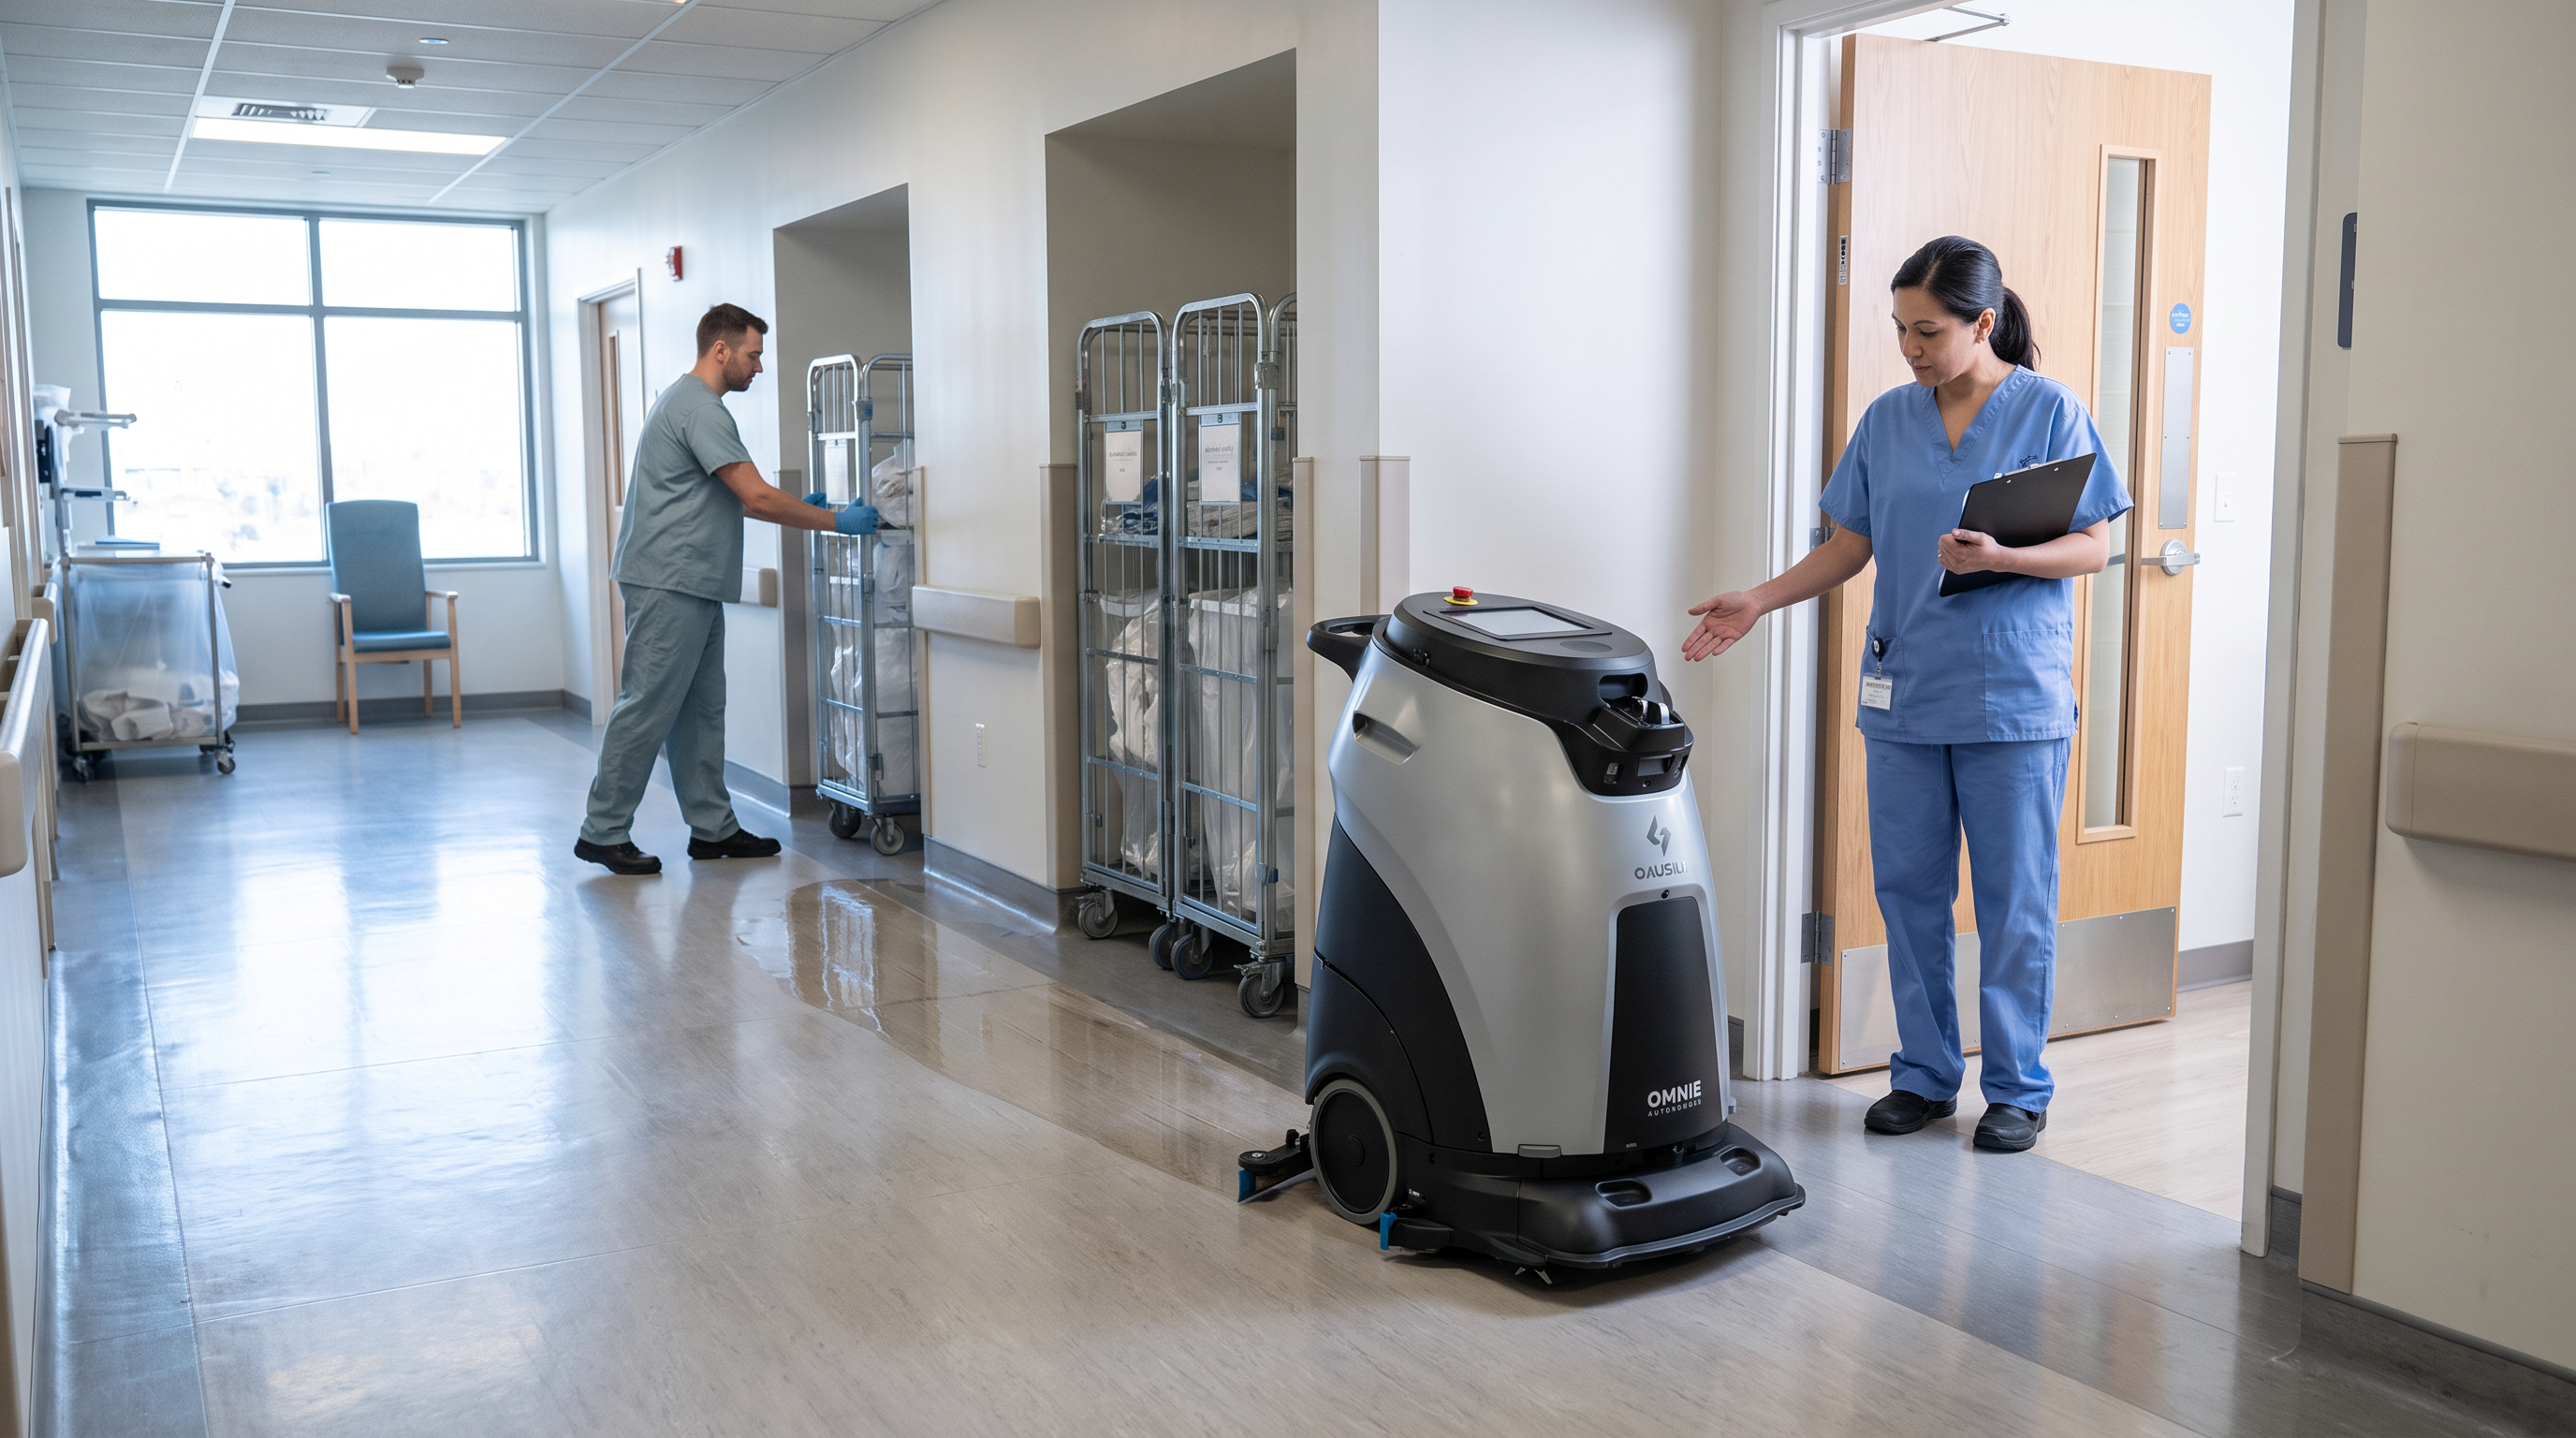
Krankenhaus (Stationsflure, PVC/Kunststein, hygienische Nassreinigung)Krankenhaus: Scheuersaugen auf Stationsfluren vor dem Tagesbetrieb (Tank- und Laufzeitgrenzen sichtbar)Nassreinigung auf planbaren Flurflächen mit klarer Abgrenzung zu Patientenzimmern. Die 3 h Laufzeit im Schrubbbetrieb reicht für einen Flurdurchlauf mittlerer Größe, die kleinen Tanks (33 L/24 L) erzwingen jedoch realistische Service-Stopps.
Auf dem Stationsflur stehen noch einzelne Rollcontainer am Rand, die Frühschicht schiebt sie in Nischen. Der Roboter setzt mit ruhigen Bahnen an und zieht eine nasse Spur, die direkt wieder abgesaugt wird. Vor einer Zimmertür bleibt er außerhalb des Türbereichs, weil die Route auf den Flur begrenzt ist. Die Hygieneverantwortung prüft an Kreuzungen, ob die Randzonen und Türschwellen manuell nachgearbeitet werden müssen.
Ausgangslage
Stationsflure benötigen vor dem Tagesbetrieb eine reproduzierbare Nassreinigung, ohne dass Reinigungskräfte dauerhaft durch Bettenverkehr und Transportwege laufen. Gleichzeitig sind Flure zwar gut planbar, aber durch Türen, Nischen, Wagen und Begegnungsverkehr segmentiert. Gesucht ist eine Maschine, die Flurachsen automatisiert scheuert, während Personal Randdetails und Zimmerzugänge übernimmt.
So läuft der Einsatz
Vorbereitung: Die Objektleitung definiert Reinigungsgrenzen (nur Flure, keine Patientenzimmer) und stellt sicher, dass Flurpassagen die min. Durchfahrtsbreite von 800 mm einhalten. Konfiguration: Einsatz als Tellerbürsten-Variante fürs Schrubben (Reinigungsbreite 520 mm, theoretisch 2.621 m²/h, Laufzeit max. 3 h). Einlernen: Flurachsen und Kreuzungen werden kartiert; Türbereiche werden als Stop-/No-Go-Zonen gesetzt, damit kein autonomes Einfahren in Zimmer erfolgt. Täglicher Zyklus: Start mit gefülltem 33-L-Frischwassertank und leerem 24-L-Abwassertank; der Roboter scheuert Flure in Bahnen, das Personal arbeitet parallel Kanten, Ecken, Türschwellen und Bereiche unter Handläufen nach. Service: Je nach Wasserverbrauch sind Nachfüllen/Entleeren im Objekt erforderlich; dafür wird ein Reinigungsraum mit Wasseranschluss/Entsorgung benötigt. Störungen: Bei kurzfristig abgestellten Wagen pausiert der Roboter oder umfährt; bei Engstellen (unter 800 mm) wird der Abschnitt ausgespart und manuell gereinigt.
Warum dieses Gerät hier passt
Die Tellerbürsten-Konfiguration bietet die höchste theoretische Schrubbleistung (2.621 m²/h) und passt zu planbaren Flurachsen. Die min. Durchfahrtsbreite von 800 mm und Wendebreite 1.100 mm sind in Flurkreuzungen in der Regel darstellbar, müssen aber im Bestand geprüft werden. Durch die klare Laufzeitgrenze von 3 h im Schrubbbetrieb lässt sich ein definierter Flurblock pro Zyklus planen.
Die Rechnung
Plausibilitätscheck Zeit und Tanks: angenommene zu schrubbende Flurfläche 3.500 m². Mit theoretisch 2.621 m²/h und Praxisquote 0,50 ergibt sich real ~2.621 × 0,50 = 1.311 m²/h. Zeitbedarf: 3.500 m² / 1.311 m²/h ≈ 2,7 h (passt in max. 3 h Laufzeit). Tankcheck mit Annahme Wasserauftrag 1 L je 100 m²: 3.500 m² → 35 L Frischwasserbedarf; Frischwassertank 33 L → mindestens 1 Nachfüllstopp. Konservativ angenommen, dass der Abwassertank nahezu 1:1 mitläuft: 35 L Abwasser > 24 L → mindestens 1 Entleerung unterwegs.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn pro Schicht deutlich mehr als ~3 h durchgehendes Scheuern ohne Service möglich sein muss, sind Laufzeit (max. 3 h) und Tanks (33 L/24 L) der limitierende Faktor.
Bei Flurabschnitten oder Zwischenräumen < 800 mm ist die autonome Befahrung ausgeschlossen; diese Bereiche bleiben manuell.
Wenn eine validierte Desinfektionsreinigung mit dokumentierter Chemiedosierung gefordert ist, muss der Prozess organisatorisch/qualitativ separat bewertet werden (Datenblatt nennt keine Dosier-/Validierungsfunktionen).
Getroffene Annahmen
Zu schrubbende Fläche: 3.500 m²
Praxisquote gegenüber theoretischer Flächenleistung im Schrubbbetrieb: 0,50
Wasserauftrag beim Schrubben: 1 L je 100 m²
Abwasseranfall im konservativen Worst-Case: 1:1 zum Frischwasser (nahezu alles wird aufgenommen)
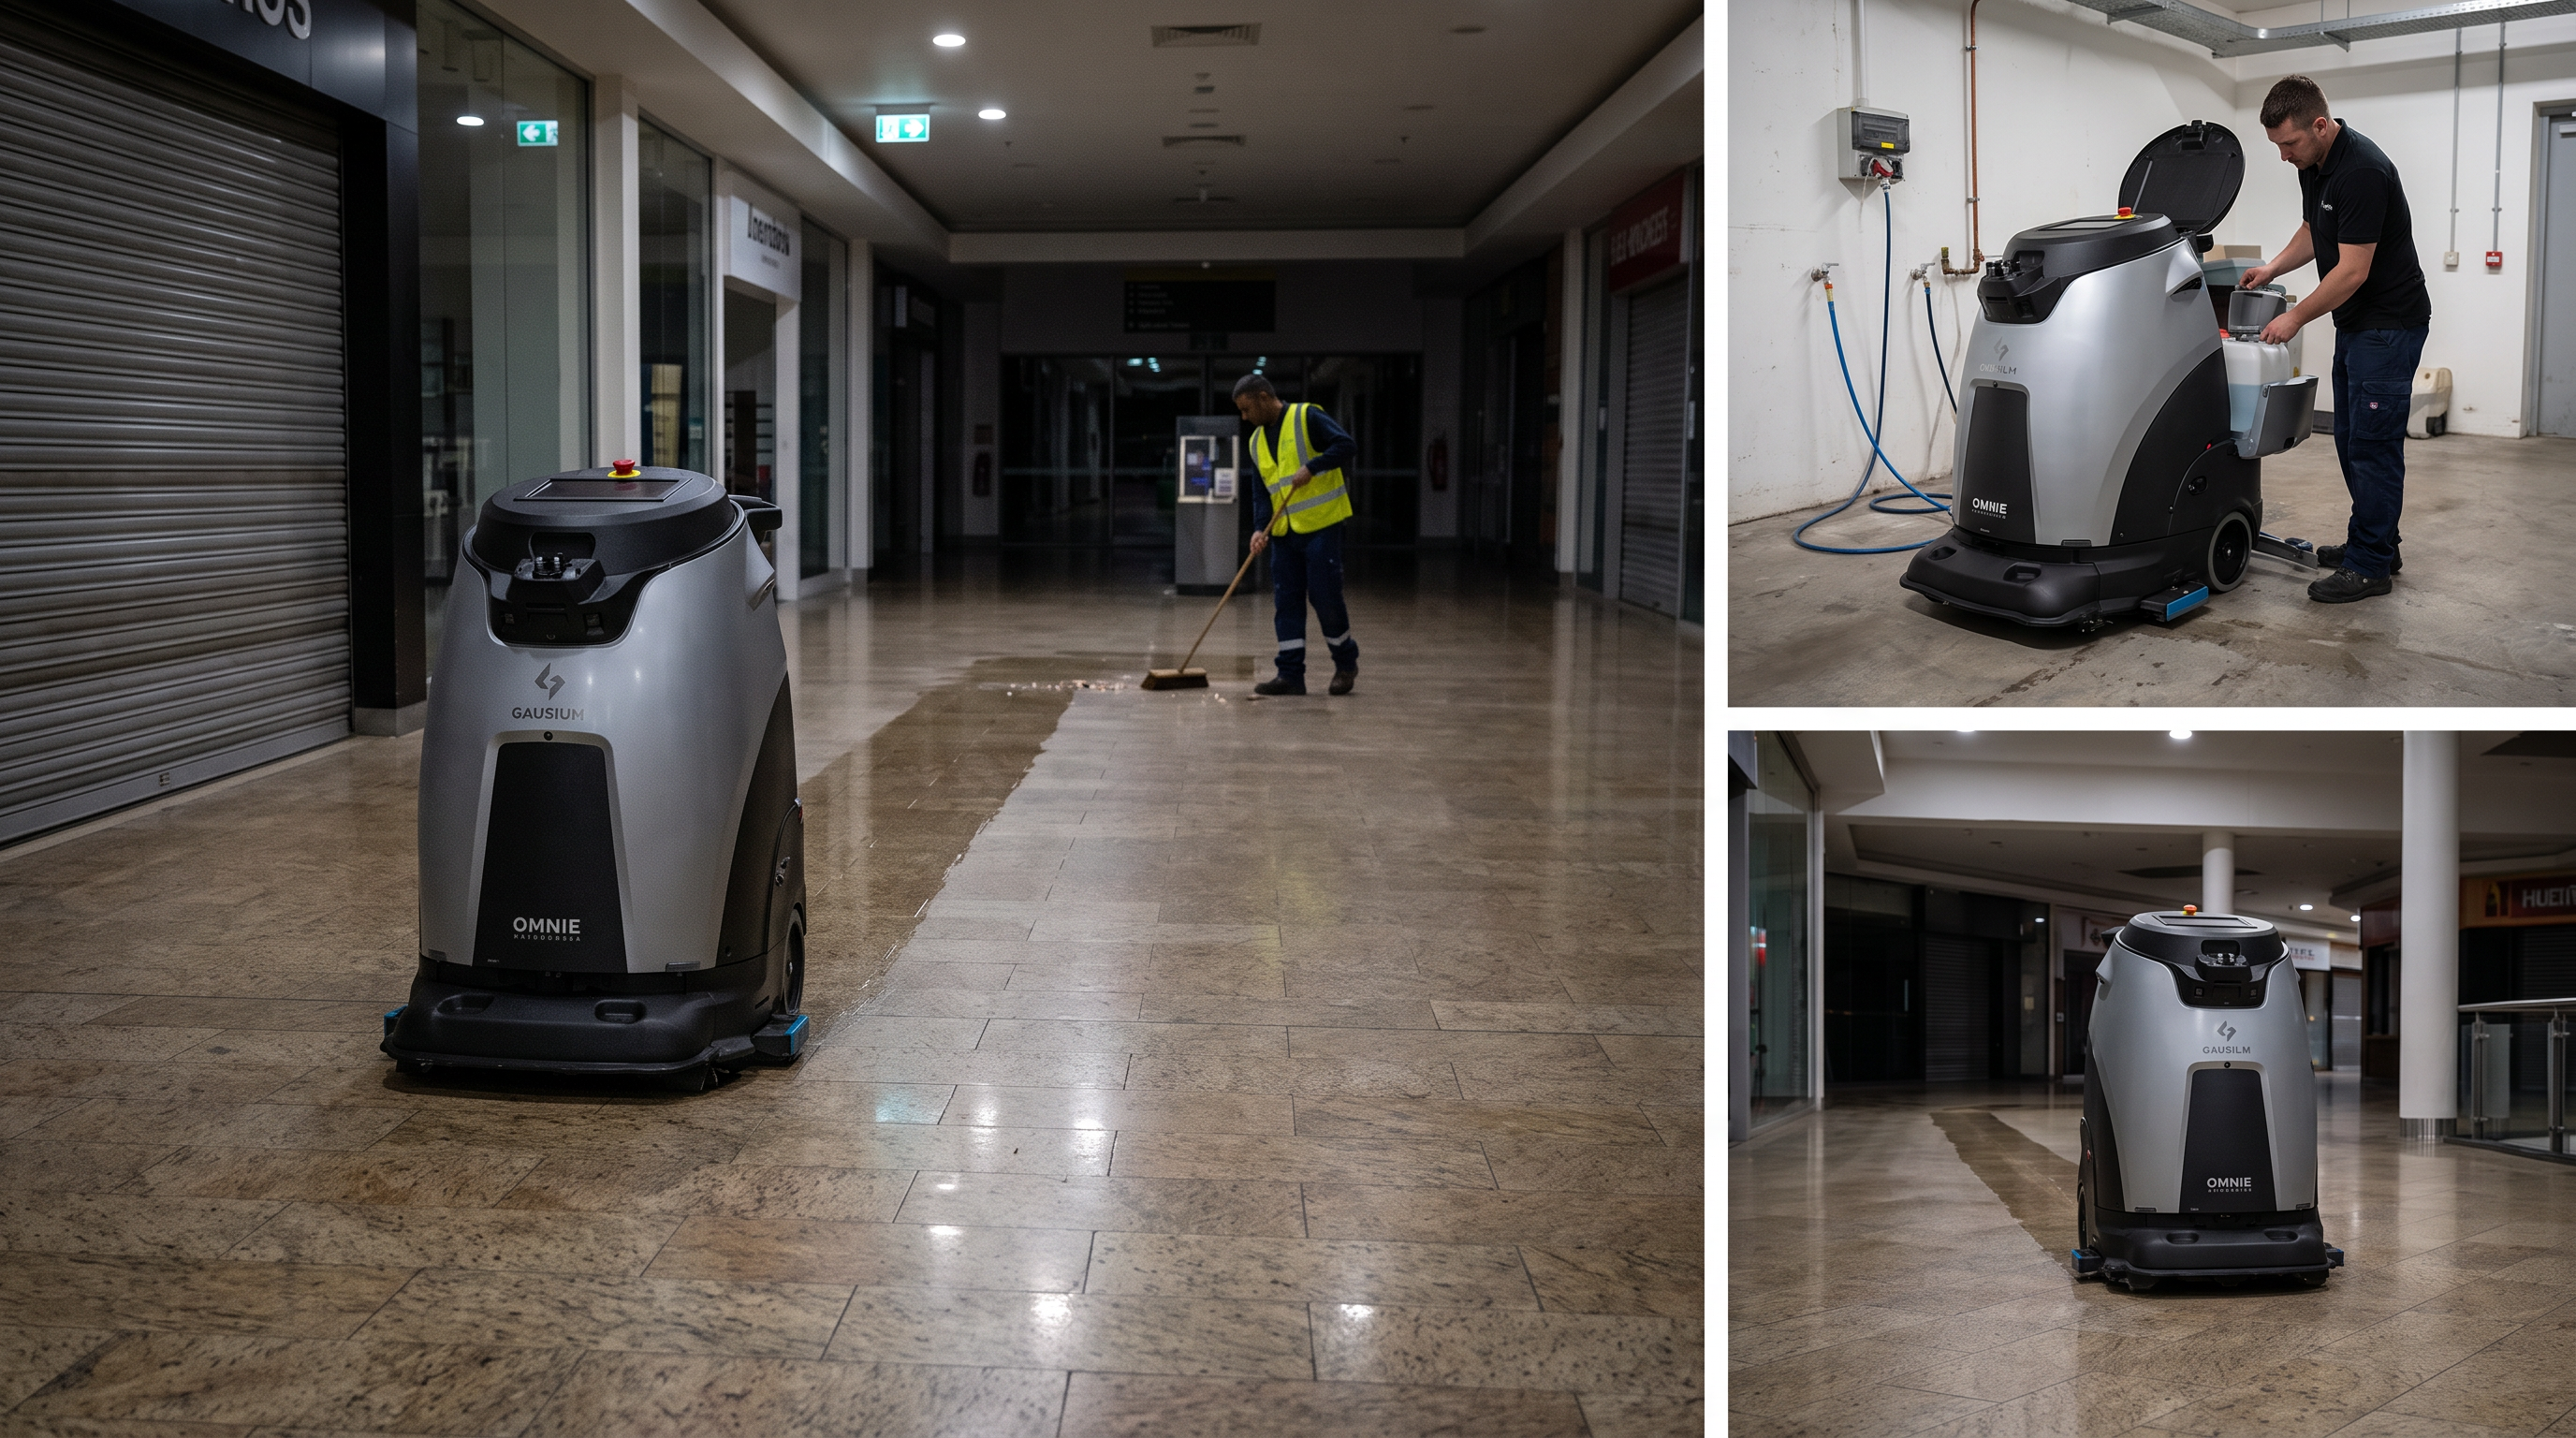
Shoppingcenter (Mall-Achsen, Kunststein/Keramik, Nachtreinigung)Einkaufszentrum: Nachtschicht-Scheuern der Mall-Achsen mit Lade- und WasserstoppsGroßflächiges Scheuersaugen nach Ladenschluss mit klar kalkulierbaren Unterbrechungen durch Akku (3 h) und Tanks (33 L/24 L). Geeignet, wenn ein langes Nachtfenster und ein fester Servicepunkt (Wasser/Entsorgung + Ladeplatz) verfügbar sind.
Die Rollgitter sind unten, nur das Sicherheitslicht steht in der Mall. Der Roboter fährt entlang der Hauptachse und zieht eine gleichmäßige Nassreinigungsbahn, während die Aufsicht im Hintergrund kurz die Wegführung für den nächsten Abschnitt freiräumt. Nach einem längeren Stück meldet das System einen Servicestopp; der Roboter fährt aus der Laufzone heraus. Im Reinigungsraum werden Tanks geleert und wieder gefüllt, dann geht es in den nächsten Block.
Ausgangslage
Die Mall-Achsen müssen regelmäßig nass gereinigt werden, ohne dass Kundenverkehr und Möblierung im Weg sind. Manuelle Aufsitz-/Nachläuferreinigung bindet Personal über mehrere Stunden, und die Qualität schwankt je nach Tempo. Ziel ist eine planbare, wiederholbare Abdeckung der Hauptflächen, während Personal gezielt Ecken, Kanten und Sonderverschmutzungen übernimmt.
So läuft der Einsatz
Vorbereitung: Nach Geschäftsschluss räumt das Center-Team mobile Werbeständer so, dass die min. Durchfahrtsbreite von 800 mm durchgängig ist und Kreuzungen Wendeflächen von 1.100 mm zulassen. Konfiguration: Tellerbürste fürs Schrubben (520 mm Reinigungsbreite, theoretisch 2.621 m²/h, max. 3 h Laufzeit). Einlernen: Die Mall wird in mehrere Reinigungsblöcke geteilt, jeweils mit Rückkehrpunkt zum Service-/Ladebereich. Täglicher Zyklus: Block 1 scheuern, dann Service (Abwasser raus, Frischwasser rein), weiter mit Block 2; nach spätestens 3 h im Schrubbbetrieb fährt der Roboter zum Laden (Ladezeit 2 h) und setzt anschließend fort. Personalrolle: Ein Mitarbeiter bleibt als „Floater“ für Kantenarbeit (Sockel, Sitzinseln), Kontrolle von rutschigen Stellen und das Management der Servicepunkte eingeplant. Störungen: Bei übersehenen Hindernissen (z. B. Reinigungsgeräte, Restmöblierung) wird der Abschnitt angehalten und nach Freiräumen wieder gestartet; bei wiederkehrenden Engstellen wird die Route angepasst, statt dauerhaft zu stoppen.
Warum dieses Gerät hier passt
Die hohe theoretische Schrubbleistung der Tellerbürste (2.621 m²/h) passt zu langen, geraden Mall-Achsen. Die min. Durchfahrtsbreite von 800 mm und die Wendebreite 1.100 mm sind in offenen Centerachsen meist darstellbar, müssen aber an Engstellen (Sitzinseln) geprüft werden. Das System ist organisatorisch dann passend, wenn ein Nachtfenster länger als die 3 h Schrubblaufzeit vorhanden ist und Lade-/Servicepunkte erreichbar sind (Ladezeit 2 h, Tanks 33 L/24 L).
Die Rechnung
Plausibilitätscheck Gesamtzeit inkl. Laden und Wasser: angenommene zu schrubbende Fläche 8.000 m². Realleistung mit Praxisquote 0,65: 2.621 × 0,65 = 1.704 m²/h. Reine Fahrzeit: 8.000 / 1.704 ≈ 4,7 h. Da die max. Laufzeit Schrubben 3 h beträgt, ist mindestens 1 Ladeunterbrechung nötig: 4,7 h Reinigung → aufgeteilt in 3,0 h + 1,7 h, dazwischen 2 h Ladezeit → mindestens ~6,7 h bis zur Fertigstellung (ohne Servicehandling). Tankcheck mit Annahme Wasserauftrag 1 L je 100 m² und Abwasser 1:1: 8.000 m² → 80 L Frischwasserbedarf → 80/33 ≈ 2,4 → praktisch 2 Nachfüllstopps zusätzlich zum Startfüllstand; Abwasser 80 L → 80/24 ≈ 3,3 → praktisch 3 Entleerstopps zusätzlich zum Startzustand.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn das verfügbare Reinigungsfenster kürzer ist als Reinigung + mindestens 1× Laden (2 h) + Servicezeiten, ist das Gerät organisatorisch nicht passend (im Schrubbbetrieb nur 3 h Laufzeit).
Bei stark segmentierten Mallflächen mit vielen Inseln, Engstellen < 800 mm oder ohne Wendeflächen (1.100 mm) steigt der Auslassungsanteil; dann sind manuelle Maschinen oder kleinere Geräte ggf. effizienter.
Wenn keine nahegelegenen Wasser-/Entsorgungspunkte verfügbar sind, werden die notwendigen Tankstopps (33 L/24 L) zum Engpass.
Getroffene Annahmen
Zu schrubbende Fläche: 8.000 m²
Praxisquote gegenüber theoretischer Flächenleistung im Schrubbbetrieb: 0,65
Verfügbares Nachtfenster für die Planung: 8 h
Wasserauftrag beim Schrubben: 1 L je 100 m²
Abwasseranfall im konservativen Worst-Case: 1:1 zum Frischwasser (nahezu alles wird aufgenommen)
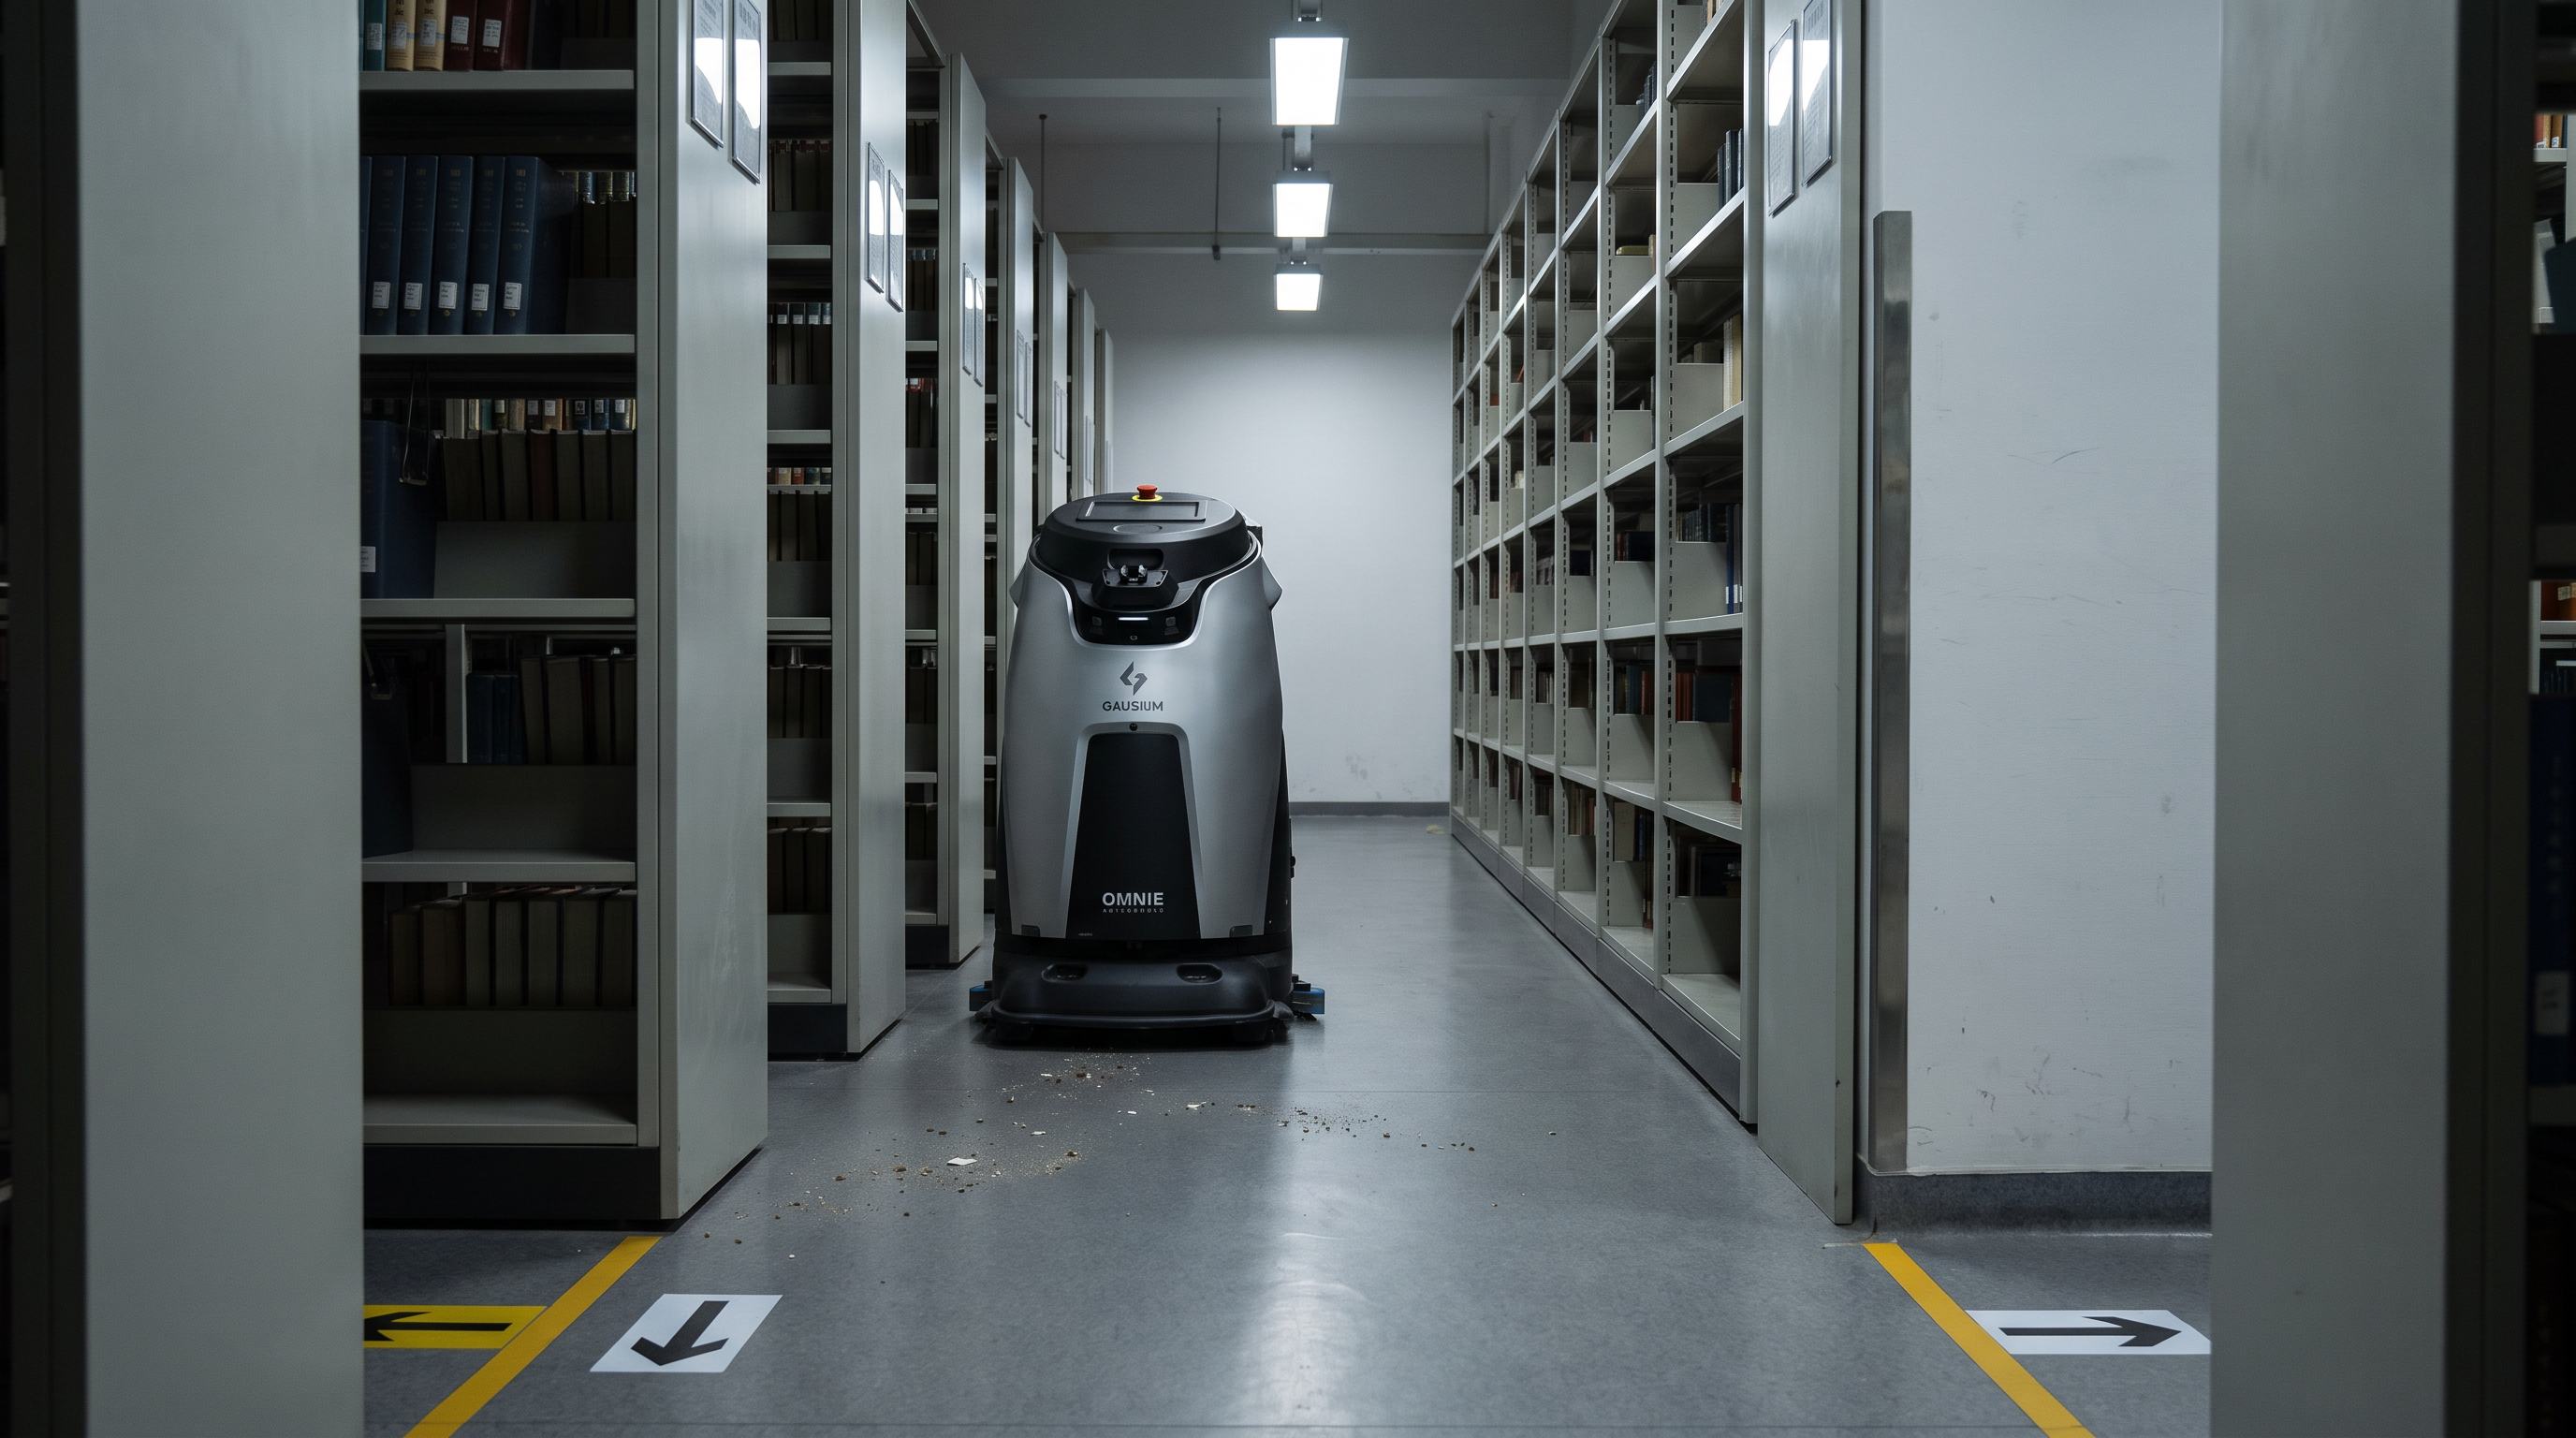
Bibliothek / Archivmagazin (Regalgänge, PVC/Beton, trockene Reinigung)Bibliothek/Archivmagazin: Staubwischen in schmalen Regalreihen – Fahrbar, aber nur mit Einbahn-RoutenTrockene Reinigung in Regalbereichen ist möglich, wenn die Gangbreite die min. Durchfahrtsbreite von 800 mm erfüllt. Wegen der Wendebreite von 1.100 mm sind U-Turns in typischen Regalreihen jedoch nur an Querflächen möglich; die Routenplanung (Einbahnprinzip) ist der Schlüssel.
Zwischen den Regalreihen ist es still, nur das Summen der Antriebe und das leise Rollen auf dem PVC-Boden sind zu hören. Der Roboter fährt in einen Gang ein und bleibt strikt in der Mitte, ohne an die Regalkanten zu stoßen. Am Gangende hält er kurz, fährt in die Querzone und dreht dort sichtbar weiter aus. Die Aufsicht schaut auf die markierten Einbahn-Pfeile, damit niemand dem Roboter im schmalen Gang entgegenkommt.
Ausgangslage
In Magazinbereichen sammeln sich Staub und Feinschmutz, während Nassreinigung oft unerwünscht ist (Materialschutz, Rutschgefahr, geringe Lüftung). Gleichzeitig sind Regalgänge schmal und lassen kaum Begegnungsverkehr zu. Gesucht ist eine trockene, planbare Reinigung, die ohne ständiges Umsetzen durch Personal läuft, aber die baulichen Engstellen respektiert.
So läuft der Einsatz
Vorbereitung: Die Objektleitung legt Verkehrsregeln fest (während der Roboterrunde keine Gegenläufer in den Reinigungs-Gängen) und stellt sicher, dass die Gangbreite nicht unter 800 mm fällt. Einlernen: Jeder Regalgang wird als Strecke mit definierter Einfahr- und Ausfahrseite angelegt; Querzonen an den Gangenden werden als Wendepunkte markiert. Betrieb: Im Staubwischmodus (theoretisch 3.604 m²/h, Laufzeit bis 8 h) fährt der Roboter die Regalreihen als Einbahn-Schleife ab: Gang rein, am Ende in der Querzone wenden, nächster Gang zurück. Personalrolle: Ein Mitarbeiter bleibt verfügbar, um Hindernisse (abgestellte Bücherwagen) aus den Gängen zu nehmen und Randbereiche an Sockeln/unter Regalkanten punktuell manuell zu bearbeiten. Störungen: Wenn ein Gang durch Wagen so verengt wird, dass < 800 mm übrig bleiben, wird der Gang übersprungen und als manuelle Restleistung markiert; die Route wird nachjustiert, wenn diese Blockade regelmäßig vorkommt.
Warum dieses Gerät hier passt
Die min. Durchfahrtsbreite von 800 mm ist die zentrale Hürde in Regalbereichen; bei ausreichenden Gängen kann der Roboter diese befahren. Die Wendebreite von 1.100 mm erzwingt jedoch Wendepunkte außerhalb der Regalreihe, weshalb die Routenplanung zwingend Einbahn- und Querzonen nutzt. Die lange Laufzeit im Staubwischmodus (bis 8 h) passt zu einer kompletten Magazinrunde ohne Ladeunterbrechung, sofern die Fläche nicht zu groß ist.
Die Rechnung
Geometrie-Check für das Routing: angenommene Gangbreite 850 mm. Das liegt über der min. Durchfahrtsbreite 800 mm → Befahrung möglich. Für eine Umkehr in einem Gang müsste jedoch eine Wendebreite von 1.100 mm zur Verfügung stehen; 850 mm < 1.100 mm → U-Turn im Gang nicht möglich. Wendung daher nur in Querzonen mit angenommener Breite 1.200 mm; 1.200 mm > 1.100 mm → Wendung am Gangende möglich.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die tatsächliche Gangbreite unter 800 mm liegt (z. B. durch Anbauten, geöffnete Schranktüren, abgestellte Wagen), ist der autonome Durchlauf nicht möglich.
Wenn es keine Querzonen mit mindestens 1.100 mm Wendefläche gibt, kann der Roboter Regalreihen nur einseitig abfahren oder müsste häufig rückwärts ausfahren; das reduziert die Automatisierung.
Bei Bedarf an Nassreinigung (z. B. klebrige Verschmutzungen) greift die 3 h Laufzeit im Schrubbbetrieb, und zusätzlich werden Wasser-/Abwasserstopps erforderlich.
Getroffene Annahmen
Gangbreite in den Regalreihen: 850 mm
Breite der Querzonen/Wendeflächen an Gangenden: 1.200 mm
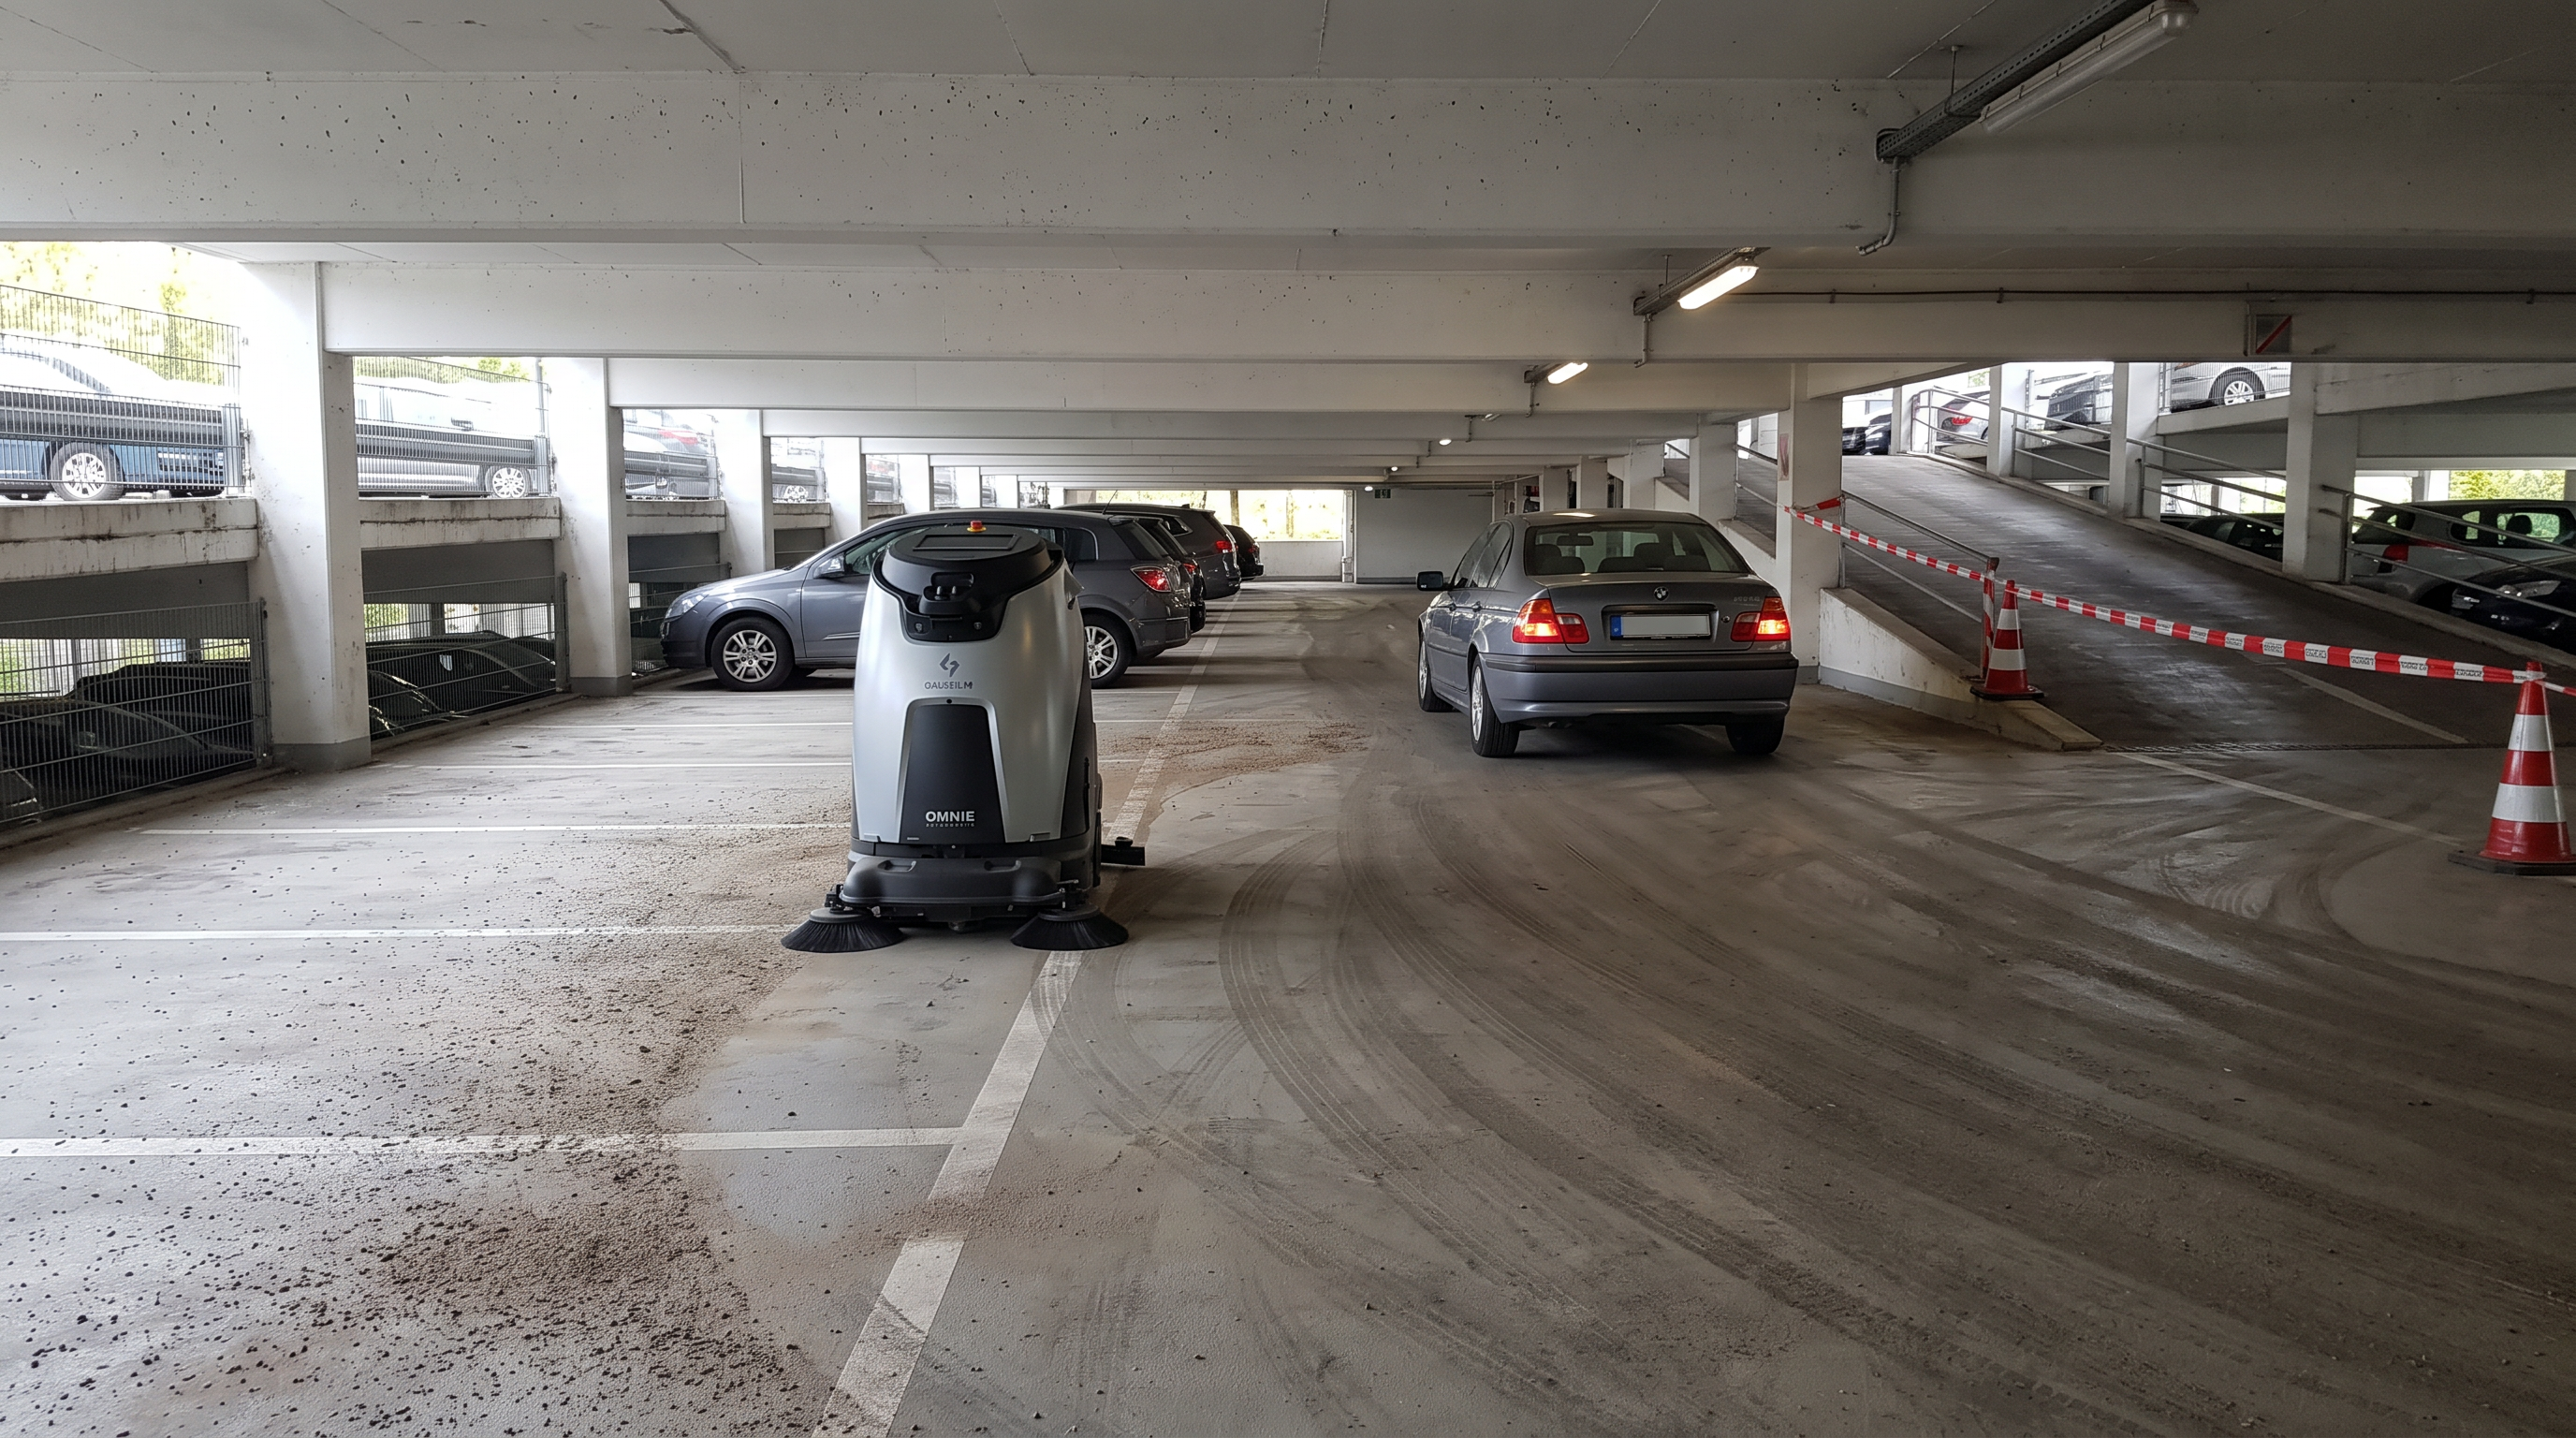
Parkhaus (Stellplatzebenen, Beton, Trockenreinigung)Parkhaus: Kehrreinigung der Stellplatzebenen – naheliegend, aber Rampen bleiben wegen Steigfähigkeit außen vorKehreinsatz auf flachen Parkebenen ist planbar, solange Fahrgassen und Zwischenräume mindestens 800 mm Durchfahrtsbreite bieten. Einschränkung: Rampen dürfen die Steigfähigkeit von 4,6° nicht überschreiten; in der Praxis wird der Einsatz oft auf einzelne Ebenen begrenzt.
Auf der Parkebene liegen feiner Splitt und Staub in den Fahrspuren, zwischen den Pfeilmarkierungen stehen einzelne Fahrzeuge. Der Roboter fährt langsam an den Parkbuchten entlang und zieht Schmutz aus den Randbereichen in seine Bahn. An einer engen Stelle wartet er, bis ein Wagen ausparkt, und setzt dann fort. Die Aufsicht markiert die Rampe als Sperrzone, damit der Roboter die Ebene nicht ungewollt verlässt.
Ausgangslage
In Parkhäusern wird Trockenmaterial (Staub, Splitt) in die Ebenen eingetragen und verteilt sich über Fahrgassen und Stellplatzränder. Eine durchgehende Nassreinigung ist wegen Wasserlogistik und Trocknungszeiten häufig unpraktisch. Gesucht ist eine regelmäßige Kehrreinigung der Ebenen, ohne dass Personal über Stunden zwischen Fahrzeugen arbeiten muss.
So läuft der Einsatz
Vorbereitung: Das Parkhausmanagement legt den Einsatz außerhalb der Spitzenzeiten und sperrt definierte Zonen (z. B. Rampen, Bereiche mit Absturzkanten) in der Karte. Konfiguration: Walzenbürste im Kehrmodus (theoretisch 3.931 m²/h, Laufzeit bis 8 h), optional Seitenbürsten für Randbereiche bis 780 mm Reinigungsbreite. Einlernen: Pro Ebene wird eine Route angelegt; Rampen werden als No-Go markiert, wenn die Steigung nicht sicher innerhalb 4,6° liegt. Täglicher Zyklus: Der Roboter kehrt zuerst die Hauptfahrgassen, dann Schleifen an den Parkbuchten entlang; Personal übernimmt parallel Sonderfälle wie festgefahrene Kaugummis, Öl-/Flüssigkeitsstellen oder Schmutz hinter sehr eng stehenden Fahrzeugen. Abfallmanagement: Je nach Schmutzmenge sind Entleerungen des Schmutzbehälters einzuplanen; die Maschine kann laut Herstellerangabe Abfall mit bis zu 10 L/h sammeln, die Behälterkapazität ist nicht angegeben. Störungen: Bei blockierten Fahrgassen (Fahrzeuge, Baustellen) wird umfahren oder der Abschnitt später erneut angefahren; bei wiederkehrenden Engstellen wird die Route in kleinere Teilbereiche segmentiert.
Warum dieses Gerät hier passt
Die Steigfähigkeit von 4,6° setzt eine klare technische Grenze und macht den Einsatz auf flachen Ebenen am planbarsten. Die min. Durchfahrtsbreite von 800 mm ist in Fahrgassen meist eher erreichbar als zwischen eng geparkten Fahrzeugen; entsprechend wird die Route auf Fahrgassen und buchtnahen Randstreifen optimiert. Die 8 h Laufzeit im Kehrmodus passt zu langen Durchläufen auf einer oder mehreren Ebenen, sofern die Rampenfrage geklärt ist.
Die Rechnung
Plausibilitätscheck Zeit (Ebene): angenommene zu kehrende Fläche einer Stellplatzebene 10.000 m². Mit theoretisch 3.931 m²/h und Praxisquote 0,50 ergibt sich real ~3.931 × 0,50 = 1.966 m²/h. Reinigungsdauer: 10.000 m² / 1.966 m²/h ≈ 5,1 h. Das liegt innerhalb der max. Laufzeit Kehren von 8 h. Technischer Grenzcheck Rampe: Steigfähigkeit max. 4,6° → Rampen > 4,6° müssen ausgeschlossen werden (Ebenenbetrieb statt Ebenenwechsel).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Rampen steiler als 4,6° sind oder aus Sicherheitsgründen nicht befahren werden dürfen, kann der Roboter die Ebenen nicht autonom wechseln; dann ist der Einsatz pro Ebene getrennt zu organisieren.
Wenn viele Bereiche durch parkende Fahrzeuge so eng werden, dass < 800 mm Durchfahrtsbreite übrig bleibt, entsteht ein hoher manueller Restanteil (Buchtenzwischenräume, enge Nebenfahrgassen).
Bei Öl-/Flüssigkeitsstellen oder festhaftenden Verschmutzungen ist Kehren nicht ausreichend; dann sind Schrubben (max. 3 h Laufzeit) oder manuelle Maßnahmen erforderlich.
Getroffene Annahmen
Zu kehrende Fläche einer Parkebene: 10.000 m²
Praxisquote gegenüber theoretischer Flächenleistung im Kehrmodus: 0,50
Erleben Sie den Gausium Omnie in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Für den Gausium Omnie liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Flughafen (Terminal-/Gatebereiche, große offene Hallen); Logistikzentrum (Versand-/Warenausgangshalle, Beton/Epoxid); Krankenhaus (Stationsflure, PVC/Kunststein, hygienische Nassreinigung); Shoppingcenter (Mall-Achsen, Kunststein/Keramik, Nachtreinigung).
Wie lange braucht der Gausium Omnie für 5.000 m²?
Rechnerisch etwa 2,5 Stunden pro Durchgang — bei 2.621 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der Gausium Omnie nicht die richtige Wahl?
Wenn die gewünschte Maßnahme Nassscheuern ist (z. B. klebrige Rückstände), ist Staubwischen allein nicht ausreichend; im Schrubbbetrieb sinkt die Laufzeit auf max. 3 h. In Bereichen mit Passagen < 800 mm oder ohne Wendeflächen für 1.100 mm ist eine stabile autonome Abdeckung nicht zuverlässig planbar (z. B. enge Möblierungsinseln, provisorische Absperrungen). Mehrgeschossige Routen über Treppen/Rolltreppen sind nicht abbildbar; pro Ebene ist eine getrennte Logistik nötig.
Kann man den Gausium Omnie mieten statt kaufen?
Ja — die meisten Objekte mieten den Gausium Omnie im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Gausium Omnie ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service