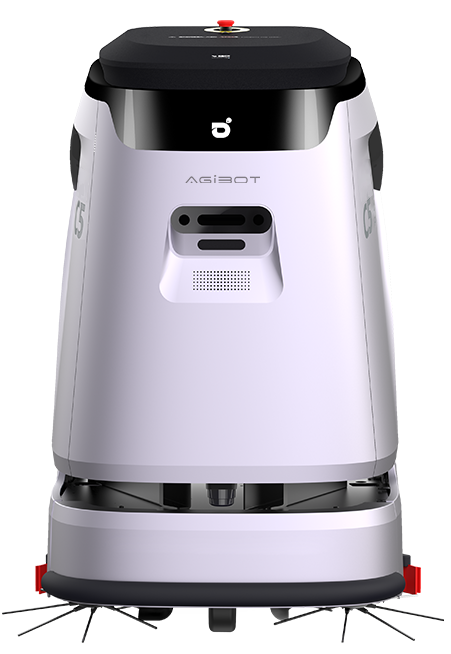
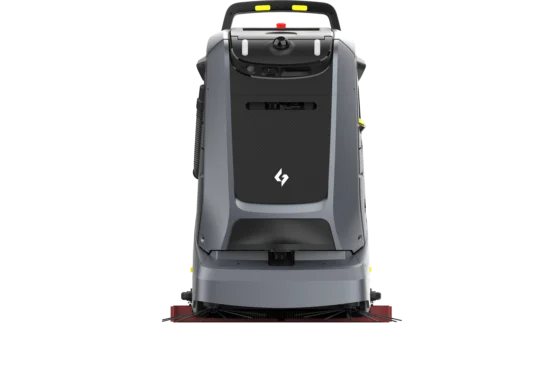
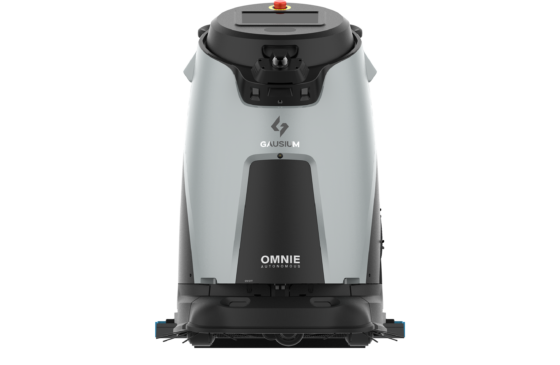
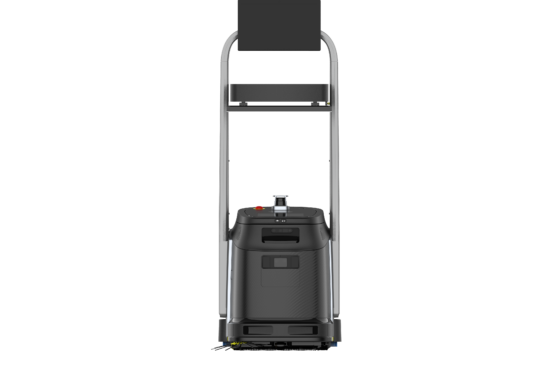
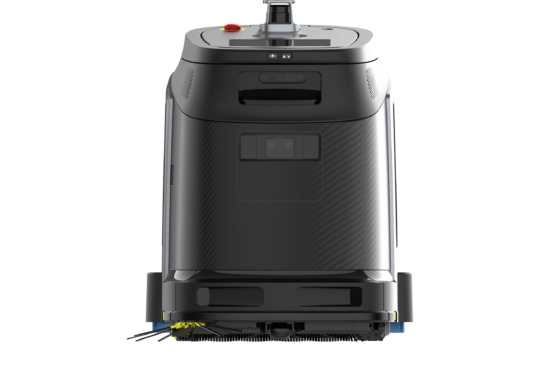
Der Gausium Marvel wurde für die anspruchsvollsten Reinigungsanforderungen in großen Umgebungen entwickelt: Lagerhallen, Produktionsstätten, Großmärkte und Tiefgaragen. Beidseitige Seitenbürsten fegen, die hinteren Scheibenbürsten schrubben mit bis zu 55 kg Anpressdruck — beides in einem Durchgang, was die Reinigungszeit gegenüber getrennten Maschinen etwa halbiert.
3D-LiDAR mit 360°-Wahrnehmung und SLAM-Navigation sorgen für sichere autonome Fahrten, das Selbstreinigungssystem und der Kraftunterstützungsmodus für den manuellen Betrieb runden das Paket ab.
Ein Abend mit dem Gausium Marvel
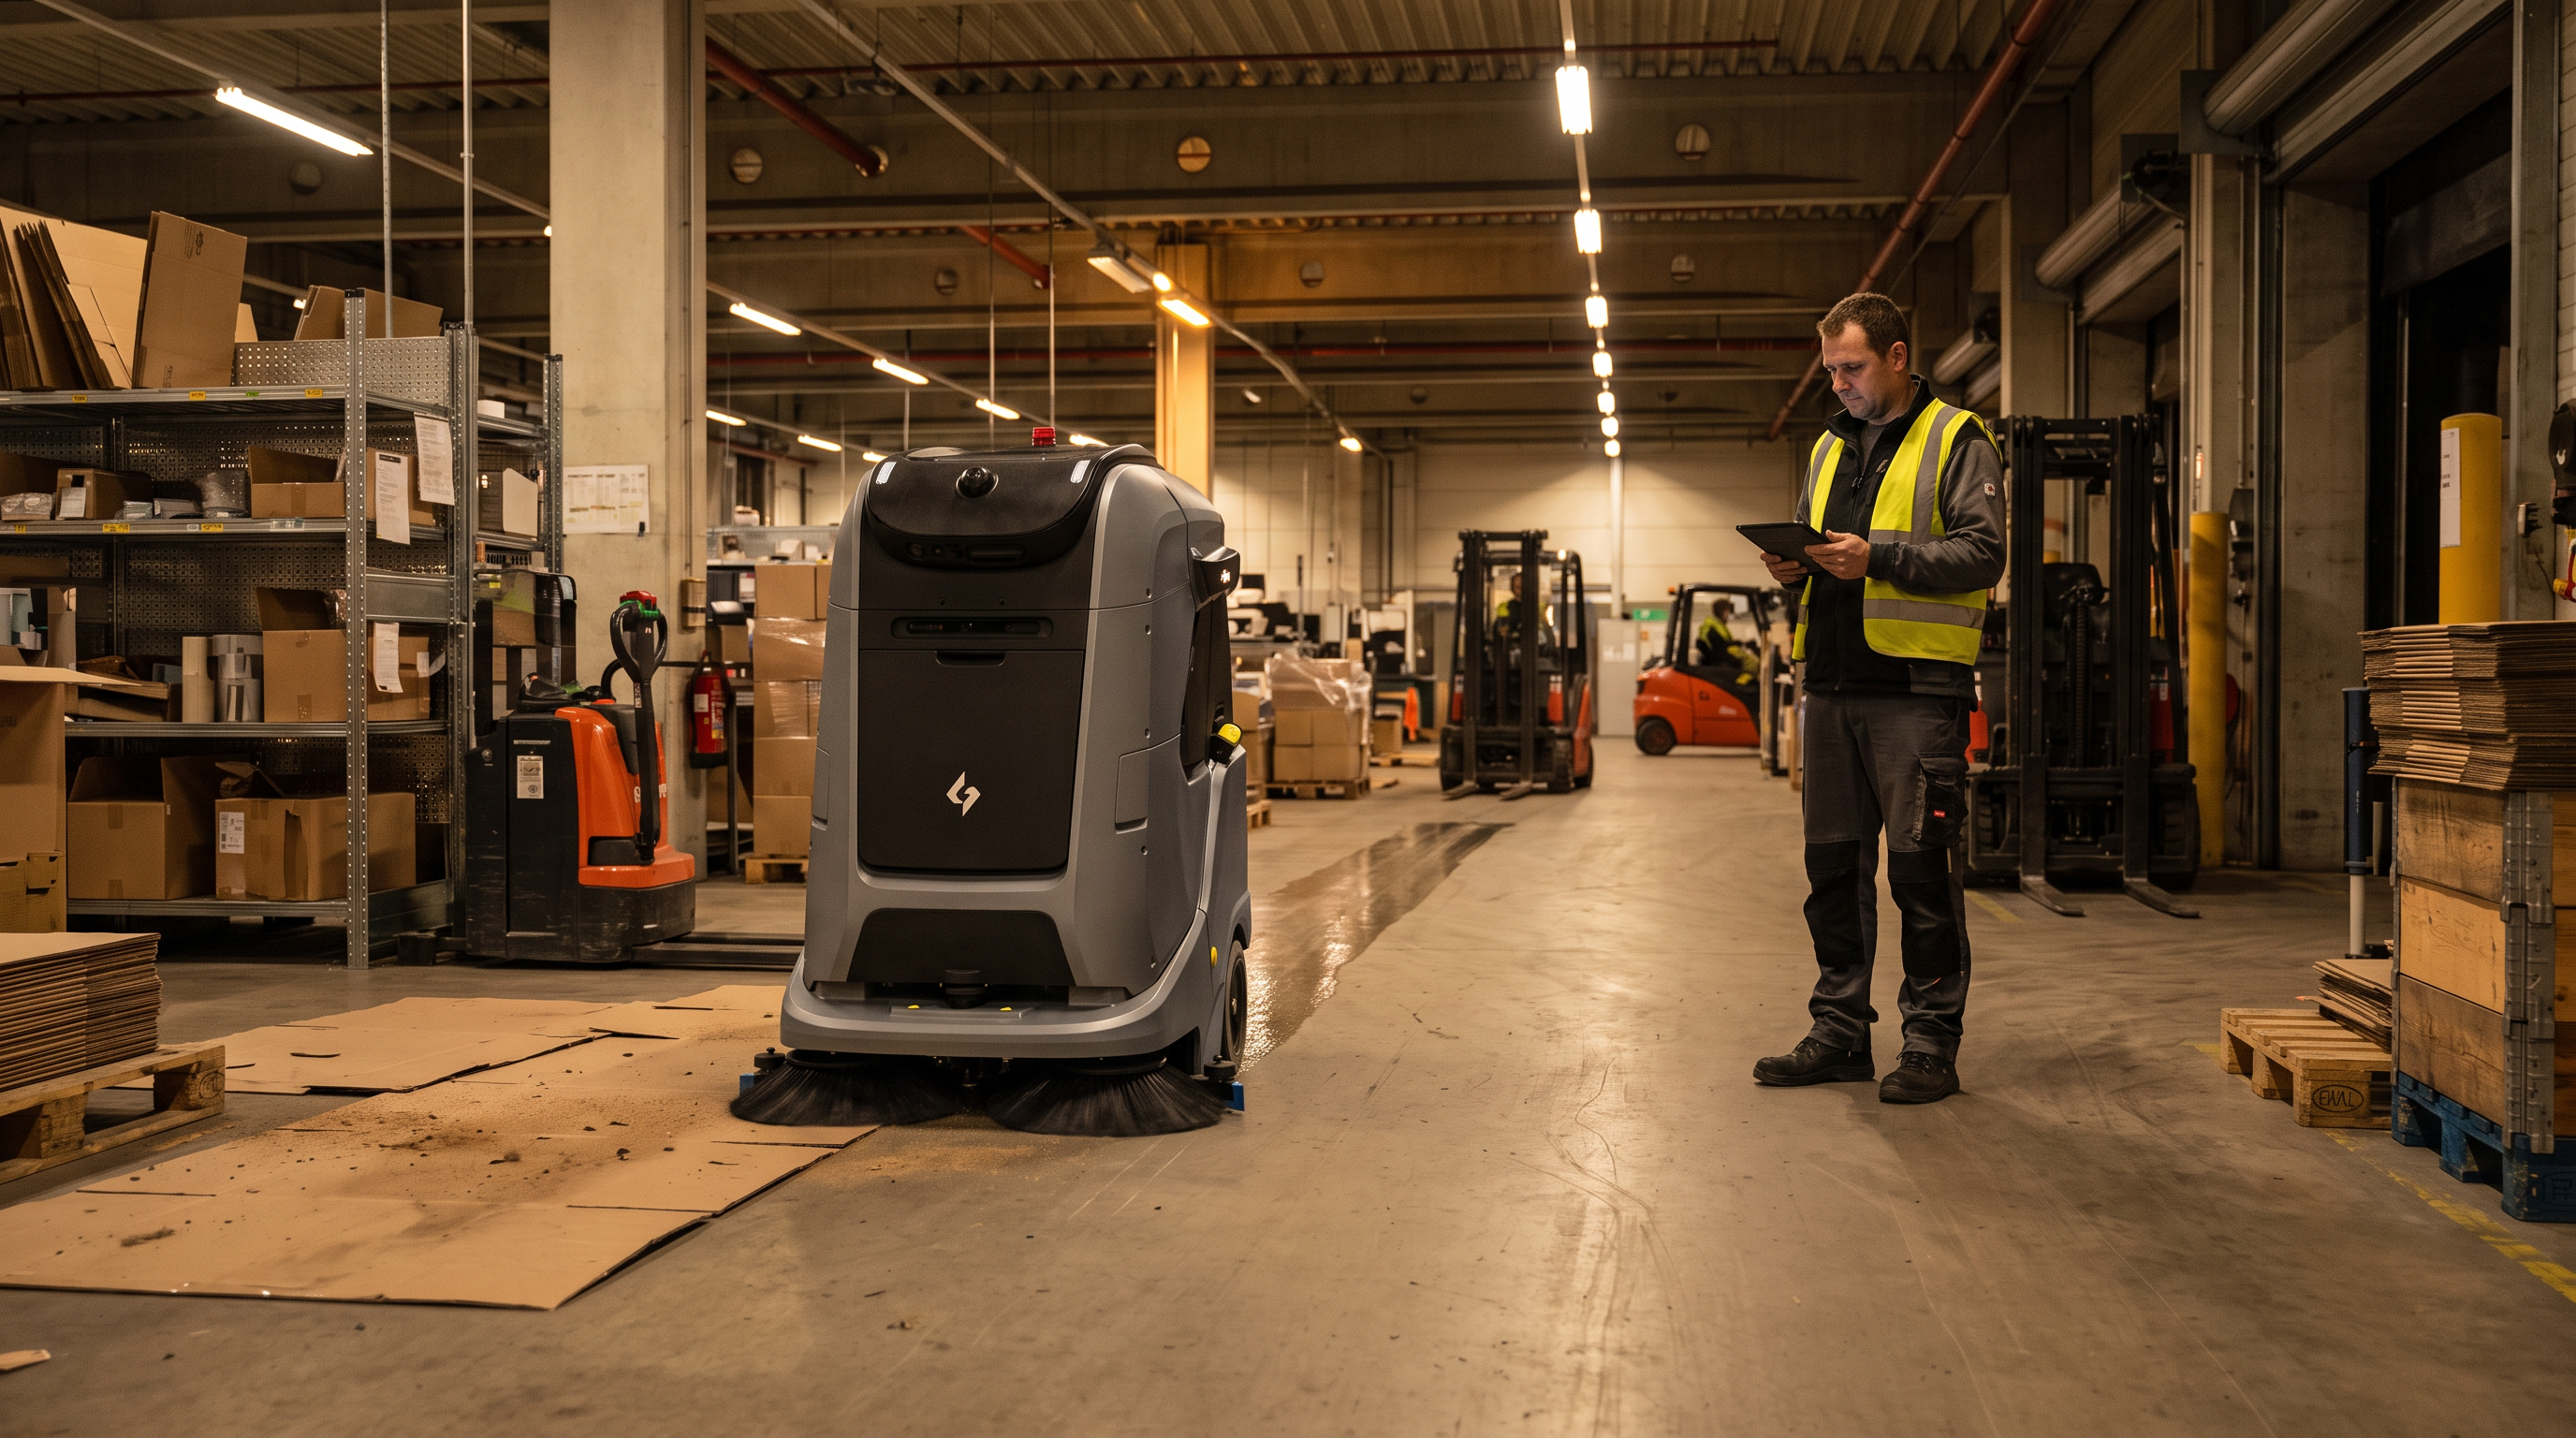
22:30 Uhr, die letzten Stapler fahren in die Ladezone. Auf dem Hallenboden liegt ein Gemisch aus Kartonstaub und feinem Abrieb aus der Kommissionierung. Der Objektleiter schaut auf das Tablet, während der Roboter mit hörbarem Bürstengeräusch entlang der Hauptgänge ansetzt. Hinter der Maschine bleibt ein gleichmäßiger, feuchter Streifen, der in der warmen Hallenluft abtrocknet, bevor die Frühschicht kommt.
Lager/Logistikzentrum (Kommissionier- und Packflächen)
Aus der Praxis
Passt der Gausium Marvel zu Ihrer Fläche?
6 durchgerechnete
Einsätze des Gausium Marvel —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Lager/Logistikzentrum (Kommissionier- und Packflächen)Nachtlauf im Kommissionierlager: eine Bahn statt HandgeräteFür große, zusammenhängende Lagerflächen über 3.000 m², die in einem Nachtfenster nass gereinigt werden sollen. Die Kombination aus Kehren und Schrubben in einem Durchgang reduziert die Zahl der Fahrten und entlastet das Personal. Entscheidend sind ausreichende Gangbreiten und ein Reinigungsfenster, das zur Schrubblaufzeit passt.
22:30 Uhr, die letzten Stapler fahren in die Ladezone. Auf dem Hallenboden liegt ein Gemisch aus Kartonstaub und feinem Abrieb aus der Kommissionierung. Der Objektleiter schaut auf das Tablet, während der Roboter mit hörbarem Bürstengeräusch entlang der Hauptgänge ansetzt. Hinter der Maschine bleibt ein gleichmäßiger, feuchter Streifen, der in der warmen Hallenluft abtrocknet, bevor die Frühschicht kommt.
Ausgangslage
Vor der Umstellung wird die Halle oft trocken vorgereinigt und anschließend abschnittsweise geschrubbt. Das bindet Personal in der Nacht, und die Qualität schwankt je nach Zeitdruck und Hindernissen (Palettenreste, Ladestationen, Querverkehr). Gleichzeitig soll die Fläche vor Schichtbeginn vollständig begehbar sein.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt lose Palettenfolien und größere Teile aus den Hauptgängen, damit die Seitenbürsten nicht ständig anhalten müssen. Der Objektleiter definiert einen Servicepunkt mit Wasseranschluss zum Befüllen des 80-L-Frischwassertanks und zum Entleeren des 70-L-Abwassertanks.
Einlernen: In einer Einrichtungsrunde wird per 3D-LiDAR/SLAM eine Karte erstellt; anschließend werden Sperrzonen um Stapler-Ladeplätze und Engstellen gesetzt. Zusätzlich wird ein Bereich für manuelle Nacharbeit (Regalfüße, sehr enge Zwickel) festgelegt.
Täglicher Zyklus: Vor Start wird befüllt und der Abwassertank geprüft (Selbstreinigung unterstützt die Routine, ersetzt aber nicht die Sichtkontrolle). Der Roboter fährt die Hauptgänge autonom, kehrt mit den vorderen Doppel-Seitenbürsten vor und schrubbt im gleichen Durchlauf mit 600 mm Schrubbbreite. Das Personal übernimmt parallel punktuelle Aufgaben (Ecken, Kanten, Flächen unter Überständen) und reagiert auf Störungen: Wenn ein Gang kurzfristig blockiert ist, wird geräumt oder der Bereich in der Route übersprungen und später nachgefahren.
Ecken/Hindernisse: An Regalstützen bleibt typischerweise eine Randzone, die mit Handgerät nachgezogen wird. Bei starkem Querverkehr wird der Lauf in Zeitfenster gelegt, in denen keine Stapler fahren.
Störungen: Bei wiederkehrenden Blockaden wird die Route angepasst (Sperrzonen/Alternativpfade); der Fernbetrieb wird genutzt, um Status und Fortschritt ohne Hallenrundgang zu kontrollieren.
Warum dieses Gerät hier passt
Die Fläche liegt über der empfohlenen Mindestgröße (>3000 m²). Für das Nassreinigen steht eine Schrubblaufzeit von 5–7 h zur Verfügung, und die theoretische Schrubbleistung liegt bei 3.024 m²/h. Die Kombination aus Kehren und Schrubben in einem Durchgang passt zur Hallenrealität, weil Kartonstaub und Abrieb nicht erst mit separaten Geräten „vorgelaufen“ werden müssen. Für die Navigation in langen, geraden Gängen ist 3D-LiDAR mit SLAM geeignet; das Manövrieren erfordert allerdings, dass die Verkehrswege die Mindest-Durchgangsbreite von 850 mm und für U-Wenden mindestens 1.300 mm hergeben.
Die Rechnung
Reinigungsdauer (Schrubben) für 9.000 m²: realistische Flächenleistung als Annahme 60% der theoretischen 3.024 m²/h ⇒ 3.024 × 0,60 = 1.814 m²/h. Dauer ≈ 9.000 m² / 1.814 m²/h = 4,96 h. Das liegt innerhalb der Schrubblaufzeit von 5–7 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn das Reinigungsfenster deutlich unter ~5 h liegt oder die zu schrubbende Fläche pro Nacht deutlich über 9.000 m² steigt, kann die Schrubblaufzeit von 5–7 h zum limitierenden Faktor werden (es müssten Zonen aufgeteilt oder zusätzliche Systeme eingeplant werden).
In Regalgassen oder Durchgängen unter 850 mm bzw. in Bereichen, in denen U-Wenden unter 1.300 mm nötig wären, kann der Roboter nicht sicher arbeiten; diese Zonen bleiben dann Handarbeit oder erfordern andere Geräte.
Getroffene Annahmen
Zu reinigende zusammenhängende Nassreinigungsfläche: 9.000 m²
Reale Flächenleistung im Objektbetrieb: 60% der theoretischen Maximalleistung (für Wegeführung, Hindernisse, Sicherheitsabstände)
Tiefgarage (öffentlich/halböffentlich, mehrere Rampen)Tiefgarage mit Rampen: autonome Reinigung vor dem BerufsverkehrFür Tiefgaragen, in denen Rampen und Säulen die Navigation prägen und ein frühes Zeitfenster vor dem Verkehr genutzt werden muss. Die Steigfähigkeit und die Mindestwendefläche sind hier die harten Kriterien. Geeignet ist das Umfeld nur, wenn Fahrgassen und Wendeplätze die geforderten Mindestmaße bieten.
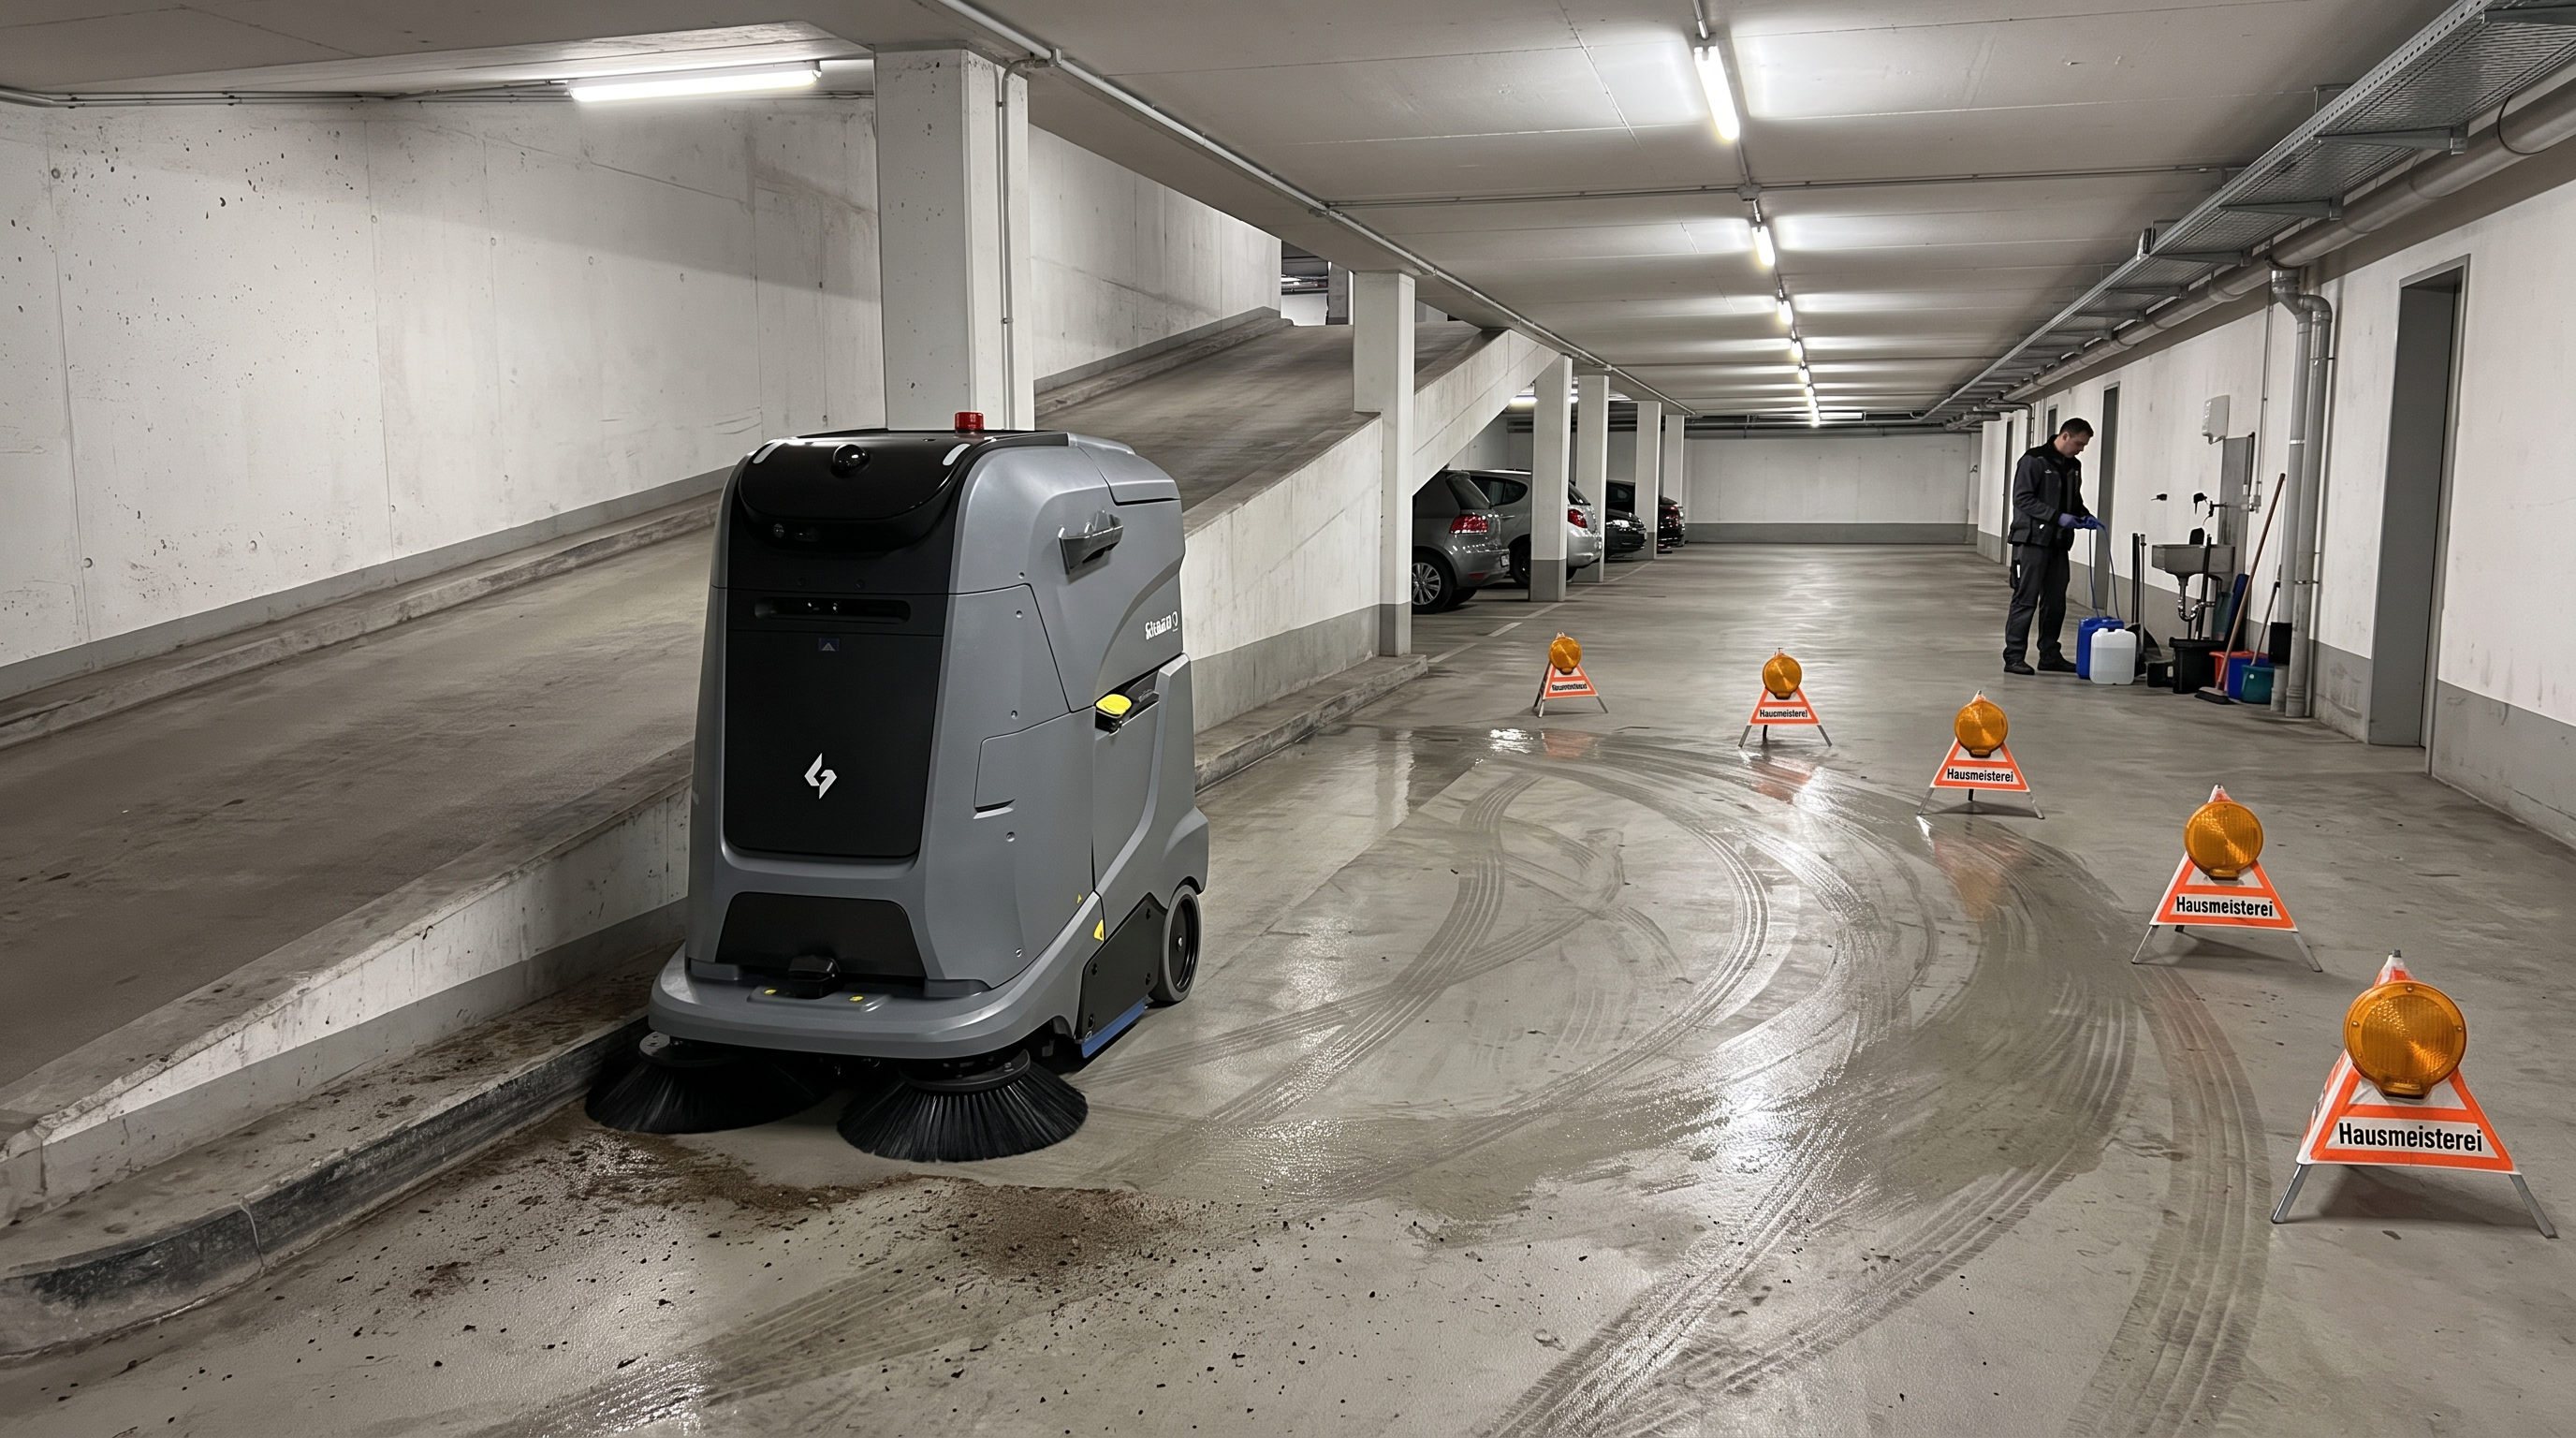
05:15 Uhr, in der Garage stehen nur noch vereinzelte Fahrzeuge. Der Roboter setzt unten an der Rampe an, die Warnbaken der Hausmeisterei sind bereits aufgestellt. In den Fahrgassen fegt er zuerst den Schmutz aus den Kanten heraus, dann läuft die Schrubbspur über die Reifenabrieb-Zonen. Der Objektleiter wartet am Servicepunkt, um bei Bedarf Wasser nachzufüllen und die nächste Ebene freizugeben.
Ausgangslage
Die Reinigung erfolgt häufig abschnittsweise mit Aufsitzmaschine oder handgeführt, weil Rampen, Säulen und Engstellen das Arbeiten erschweren. Dazu kommt, dass das Zeitfenster vor dem Berufsverkehr knapp ist und die Flächen nach der Reinigung zügig wieder freigegeben werden müssen.
So läuft der Einsatz
Vorbereitung: Der Hausmeisterdienst stellt Absperrungen für die zu reinigenden Bereiche, damit keine Fahrzeuge während des Laufs einfahren. Ein Servicepunkt mit Wasser/Abfluss wird festgelegt; dort werden Frischwasser (80 L) und Abwasser (70 L) gehandhabt.
Einlernen: Die Garage wird einmalig kartiert (3D-LiDAR/SLAM), dabei werden Pfeilerreihen, Rampen und Nischen erfasst. Sperrzonen werden an Ein-/Ausfahrten und an Bereichen mit niedriger Sichtlinie (enge Kurven) gesetzt.
Täglicher Zyklus: Start in der untersten Ebene, damit die Rampenfahrten kontrolliert in der Route liegen. Der Roboter reinigt Fahrgassen und Stellplatzreihen, wobei das Personal parallel die Randbereiche an Wänden und hinter Pfeilern mit Handgerät nachzieht.
Ecken/Hindernisse: Säulenbasen erzeugen kleine Inseln, die nicht immer vollständig abgedeckt werden. In stark verschmutzten Rampenbereichen wird die Geschwindigkeit reduziert (betriebsseitige Vorgabe), um Spritzwasser zu minimieren.
Störungen: Wenn ein Fahrzeug unerwartet einfährt, wird der Lauf unterbrochen und die Route später fortgesetzt; wiederkehrende Konfliktpunkte werden als Sperrzonen oder mit Zeitfenstern gelöst.
Warum dieses Gerät hier passt
Entscheidend für Tiefgaragen sind Steigfähigkeit und Manövrierbarkeit: Der Roboter ist für Steigungen bis 10° ausgelegt und benötigt mindestens 850 mm Durchgangsbreite sowie 1.300 mm für U-Wenden. Die Kombination aus Kehren und Schrubben in einem Durchgang passt zu Reifenabrieb und eingetragenem Schmutz. Mit 3D-LiDAR/SLAM ist die Navigation auch zwischen Pfeilerachsen planbar, sofern die Fahrgassen ausreichend breit sind.
Die Rechnung
Geometrie-/Rampen-Check (Plausibilität): angenommene Rampensteigung 8° < Steigfähigkeit 10° ⇒ technisch innerhalb der Spezifikation. Angenommene Fahrgassenbreite 2.400 mm > min. Durchgangsbreite 850 mm und angenommener Wendeplatz 2.000 mm > min. U-Wendebreite 1.300 mm ⇒ Manövrieren grundsätzlich möglich.
Wo dieses Gerät nicht die richtige Wahl ist
Bei Rampen über 10° oder wenn Rampenabschnitte so eng sind, dass U-Wenden unter 1.300 mm erforderlich wären, ist ein autonomer Betrieb nicht zuverlässig abbildbar.
Wenn die Garage während der Reinigung stark frequentiert ist (hoher Ein-/Ausfahrverkehr), steigen Unterbrechungen und Umfahrungen; die reale Flächenleistung kann dann deutlich unter der Planung liegen.
Getroffene Annahmen
Rampensteigung in der Garage: 8°
Fahrgassenbreite: 2.400 mm
Wendeplatz-/Wendehammer-Breite: 2.000 mm
Einzelhandel/Großmarkt (Verkaufsfläche mit breiten Hauptgängen)Großmarkt nach Ladenschluss: Schrubben ohne Nachfüllstopp auf der VerkaufsflächeFür Verkaufsflächen über 3.000 m², die nach Geschäftsschluss nass gereinigt werden sollen. Mit 80 L Frischwasser kann bei moderatem Wasserverbrauch eine mittlere Verkaufsfläche in einem Lauf ohne Nachfüllen geplant werden. Kritisch sind Engstellen in Sonderflächen und die Mindestwendefläche an Gondelköpfen.
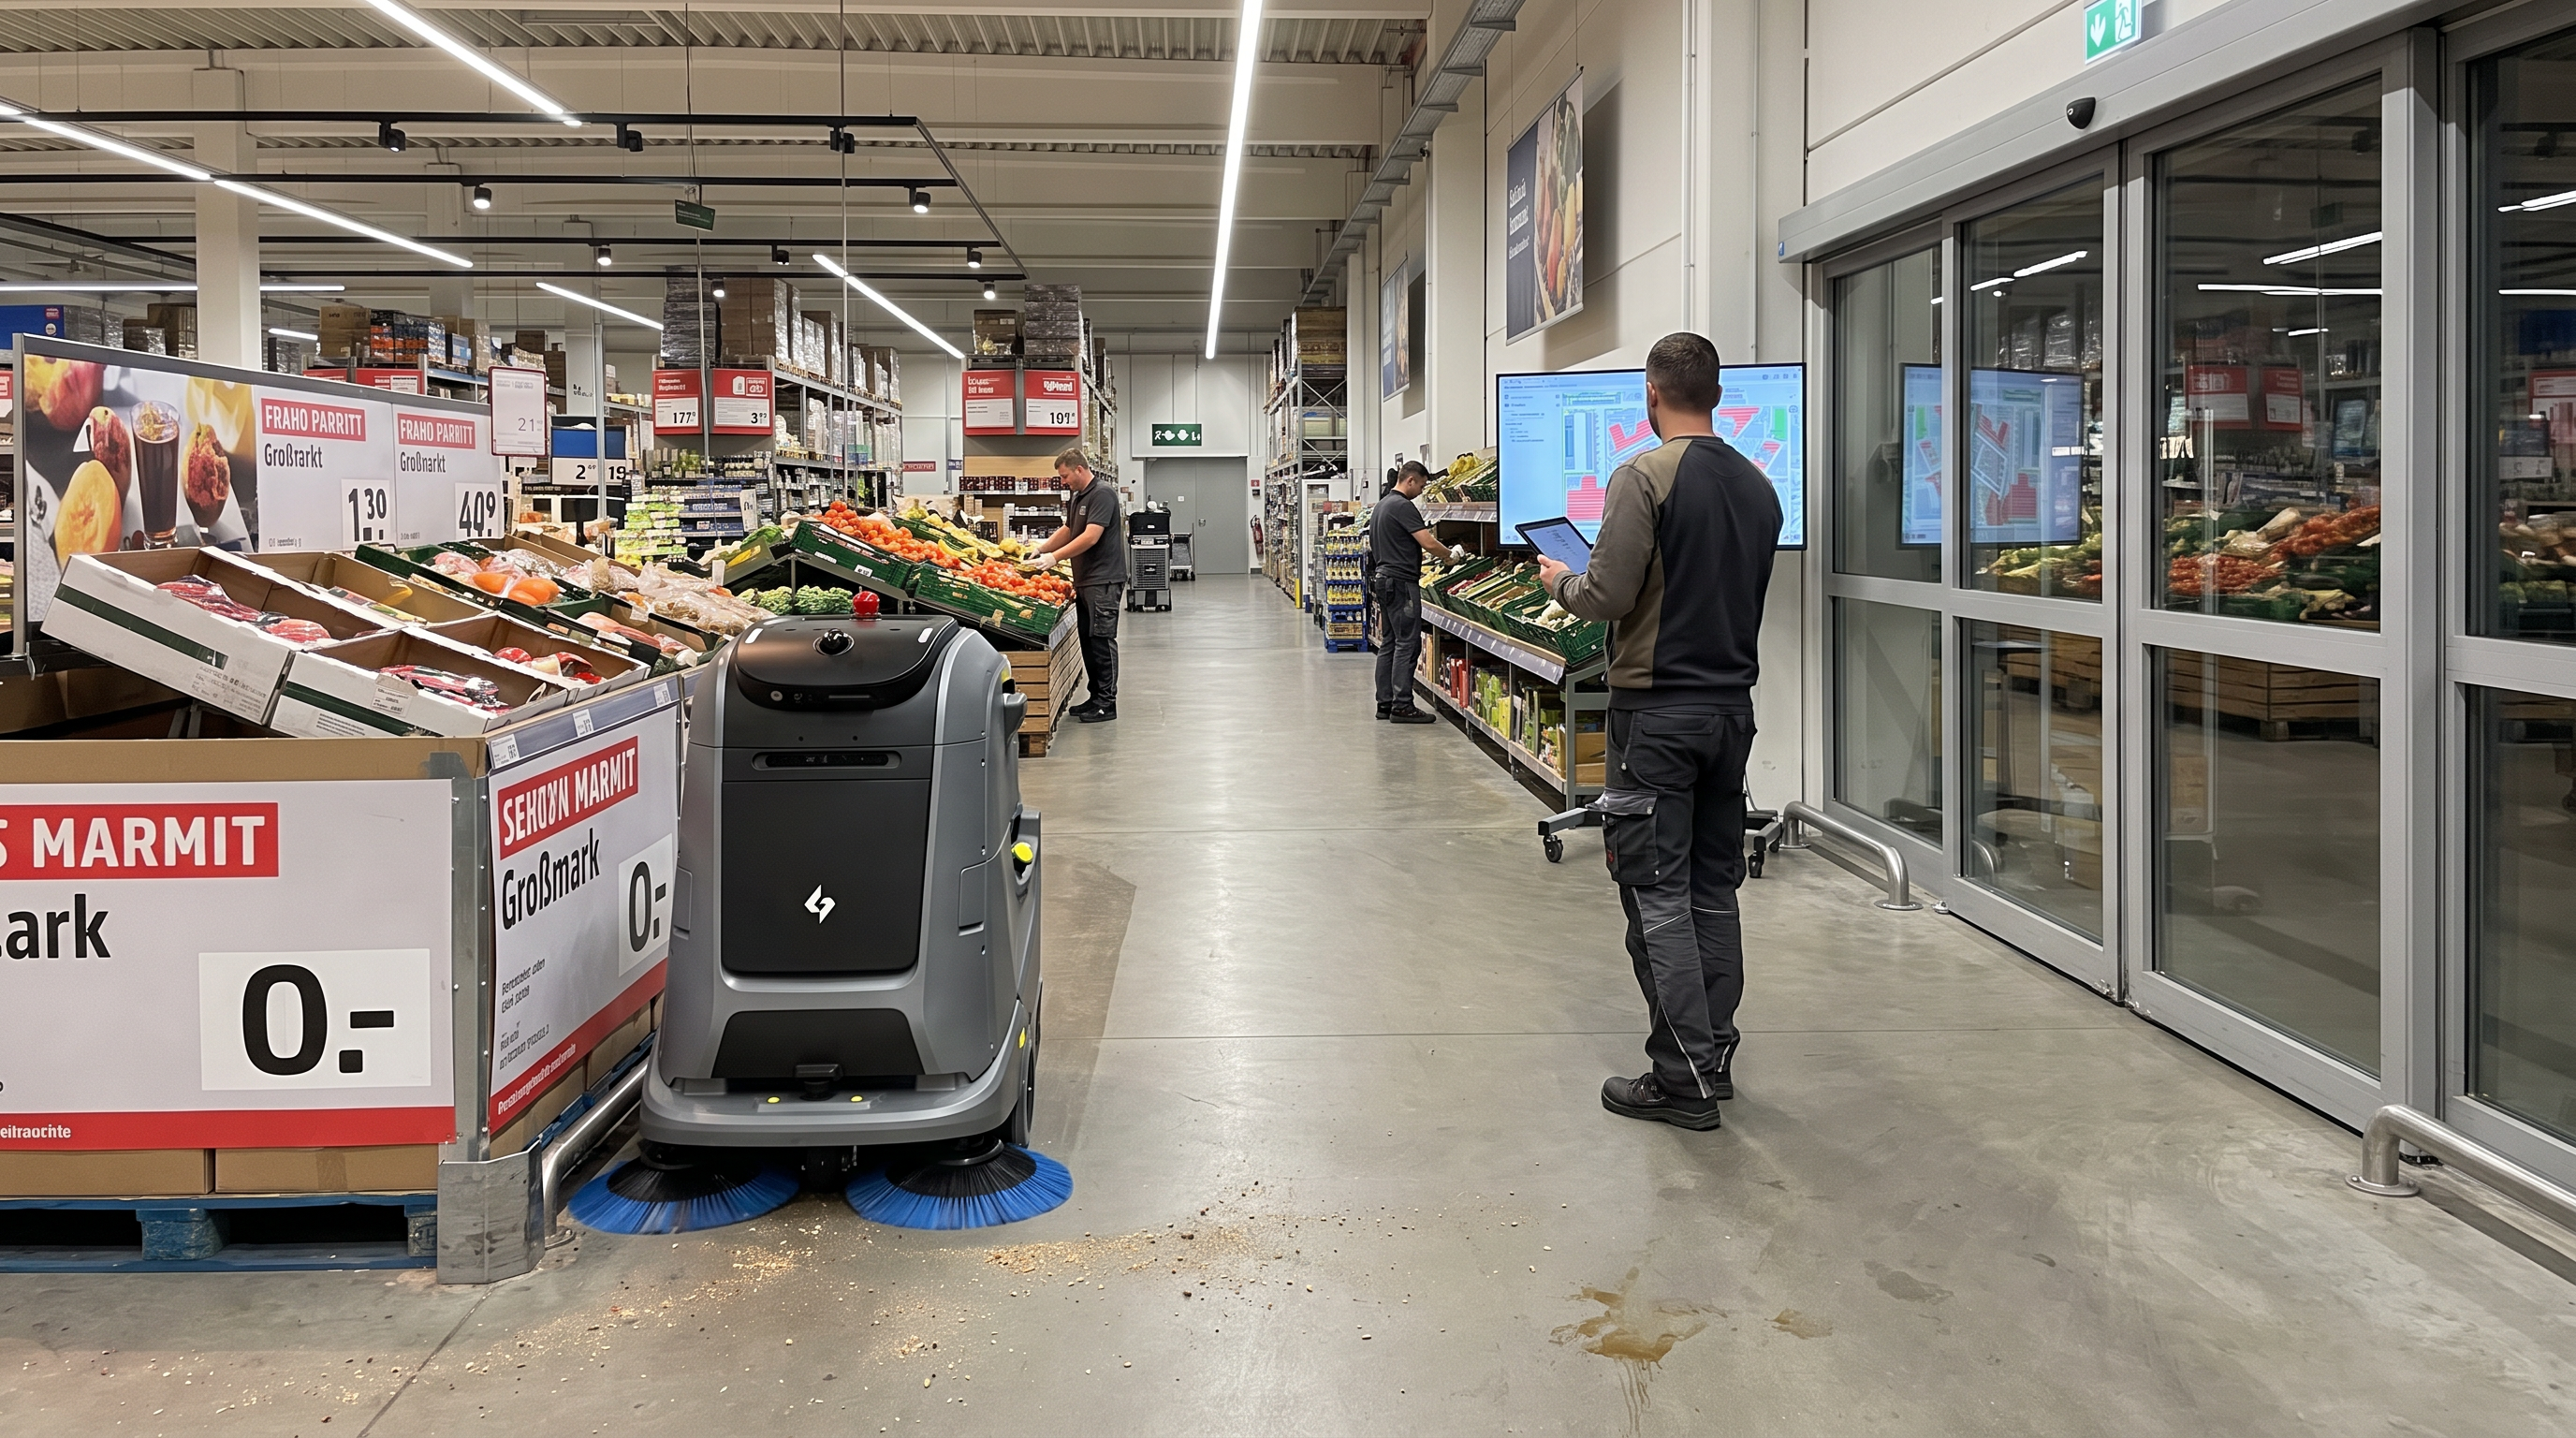
21:10 Uhr, die Schiebetüren sind verriegelt, nur das Regalservice-Team ist noch im Markt. Auf dem Boden liegen feine Krümel und eingetrocknete Tropfspuren aus dem Tagesgeschäft. Der Roboter startet am Rand der Aktionsfläche, die Seitenbürsten ziehen den Schmutz aus den Sockelzonen, und die Scheibenbürsten laufen direkt dahinter. Die Schichtleitung prüft auf dem Tablet, ob die Route um die Frischebereiche als Sperrzone korrekt gesetzt ist.
Ausgangslage
Vorher wird oft manuell nachgefegt und anschließend mit einer Scheuersaugmaschine in Bahnen gearbeitet. Bei späten Lieferbewegungen und wechselnden Aktionsaufbauten entstehen Umfahrungen, und Nachfüllstopps stören den Ablauf, wenn der Servicepunkt weit weg ist.
So läuft der Einsatz
Vorbereitung: Das Marktteam räumt lose Kartons, Folien und Displays aus den Hauptgängen. Der Objektleiter legt einen Servicepunkt im Lagerbereich fest (Wasser/Abfluss), um den Roboter vor dem Lauf zu befüllen und nach dem Lauf zu entleeren.
Einlernen: Kartierung der Verkaufsfläche mit 3D-LiDAR/SLAM; Sperrzonen werden für Kühlinsel-Zuleitungen, sehr enge Aktionsgondeln und Kassenbereiche definiert. Optional werden mehrere Routen angelegt (z. B. „Standard“ und „Umbau-Nacht“).
Täglicher Zyklus: Befüllen (80 L) und Start der Schrubbtour. Personal begleitet nicht permanent, bleibt aber in Reichweite für kurzfristige Hindernisse (z. B. zurückgelassene Rollcontainer). Während der Roboter die Fläche abfährt, erledigt das Team parallel Aufgaben mit Handgeräten (unter Regalkanten, in Ecken, direkt an Pfosten).
Ecken/Hindernisse: An sehr verwinkelten Sonderflächen wird die Route so gelegt, dass der Roboter nicht in Wendemanöver unter 1.300 mm gezwungen wird. Kantennahe Nacharbeit bleibt eingeplant.
Störungen: Bei Umbaunächten wird die Route gewechselt; bei blockierten Bereichen wird der Abschnitt übersprungen und später nachgereinigt.
Warum dieses Gerät hier passt
Die Verkaufsfläche liegt über der empfohlenen Einsatzfläche (>3000 m²). Für das Schrubben stehen 5–7 h Laufzeit zur Verfügung; die theoretische Leistung liegt bei 3.024 m²/h. Mit 699 mm Maschinenbreite und geforderter Mindest-Durchgangsbreite von 850 mm ist der Betrieb in breiten Hauptgängen planbar. Für die Betriebsroutine ist relevant, dass 80 L Frischwasser und 70 L Abwasser bei moderatem Verbrauch einen durchgehenden Lauf ohne Nachfüllstopp ermöglichen können.
Die Rechnung
Tank-Plausibilität (Schrubben) für 4.500 m² bei angenommener Wasserabgabe 0,015 L/m²: benötigtes Frischwasser ≈ 4.500 × 0,015 = 67,5 L. Das liegt unter 80 L Frischwasser. Abwasseranfall als Näherung ebenfalls 67,5 L und damit unter 70 L Abwassertank ⇒ ein zusammenhängender Lauf ohne Nachfüllen/Entleeren ist plausibel.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn viele Aktionsflächen so eng stehen, dass Durchgänge unter 850 mm fallen oder Wendemanöver unter 1.300 mm erfordern, muss die Route stark segmentiert werden; dann steigt der Betreuungsaufwand und Handreinigung dominiert.
Bei sehr hohem Wasserverbrauch (z. B. stark klebrige Verschmutzungen mit hoher Lösungsmittel-/Wasserabgabe) kann die 80/70-L-Tankkombination Nachfüll- bzw. Entleerstopps innerhalb eines Laufs erzwingen.
Getroffene Annahmen
Zu schrubbende Verkaufsfläche: 4.500 m²
Wasserabgabe beim Schrubben: 0,015 L/m²
Abwasseranfall entspricht näherungsweise der Wasserabgabe (ohne zusätzliche Fremdflüssigkeiten)
Flughafen (öffentliche Verkehrsflächen/Concourse)Flughafen-Concourse nachts: Kehren im 8-Stunden-Fenster (knapp kalkuliert)Für sehr große, offene Verkehrsflächen, die nachts trocken gereinigt werden sollen. Mit ≥8 h Laufzeit im Kehmodus lässt sich ein kompletter Concourse in einem Nachtfenster abdecken, wenn die reale Flächenleistung nicht zu weit unter der Theorie liegt. Bei zusätzlichem Nassschrubben muss die Planung wegen der kürzeren Schrubblaufzeit getrennt erfolgen.
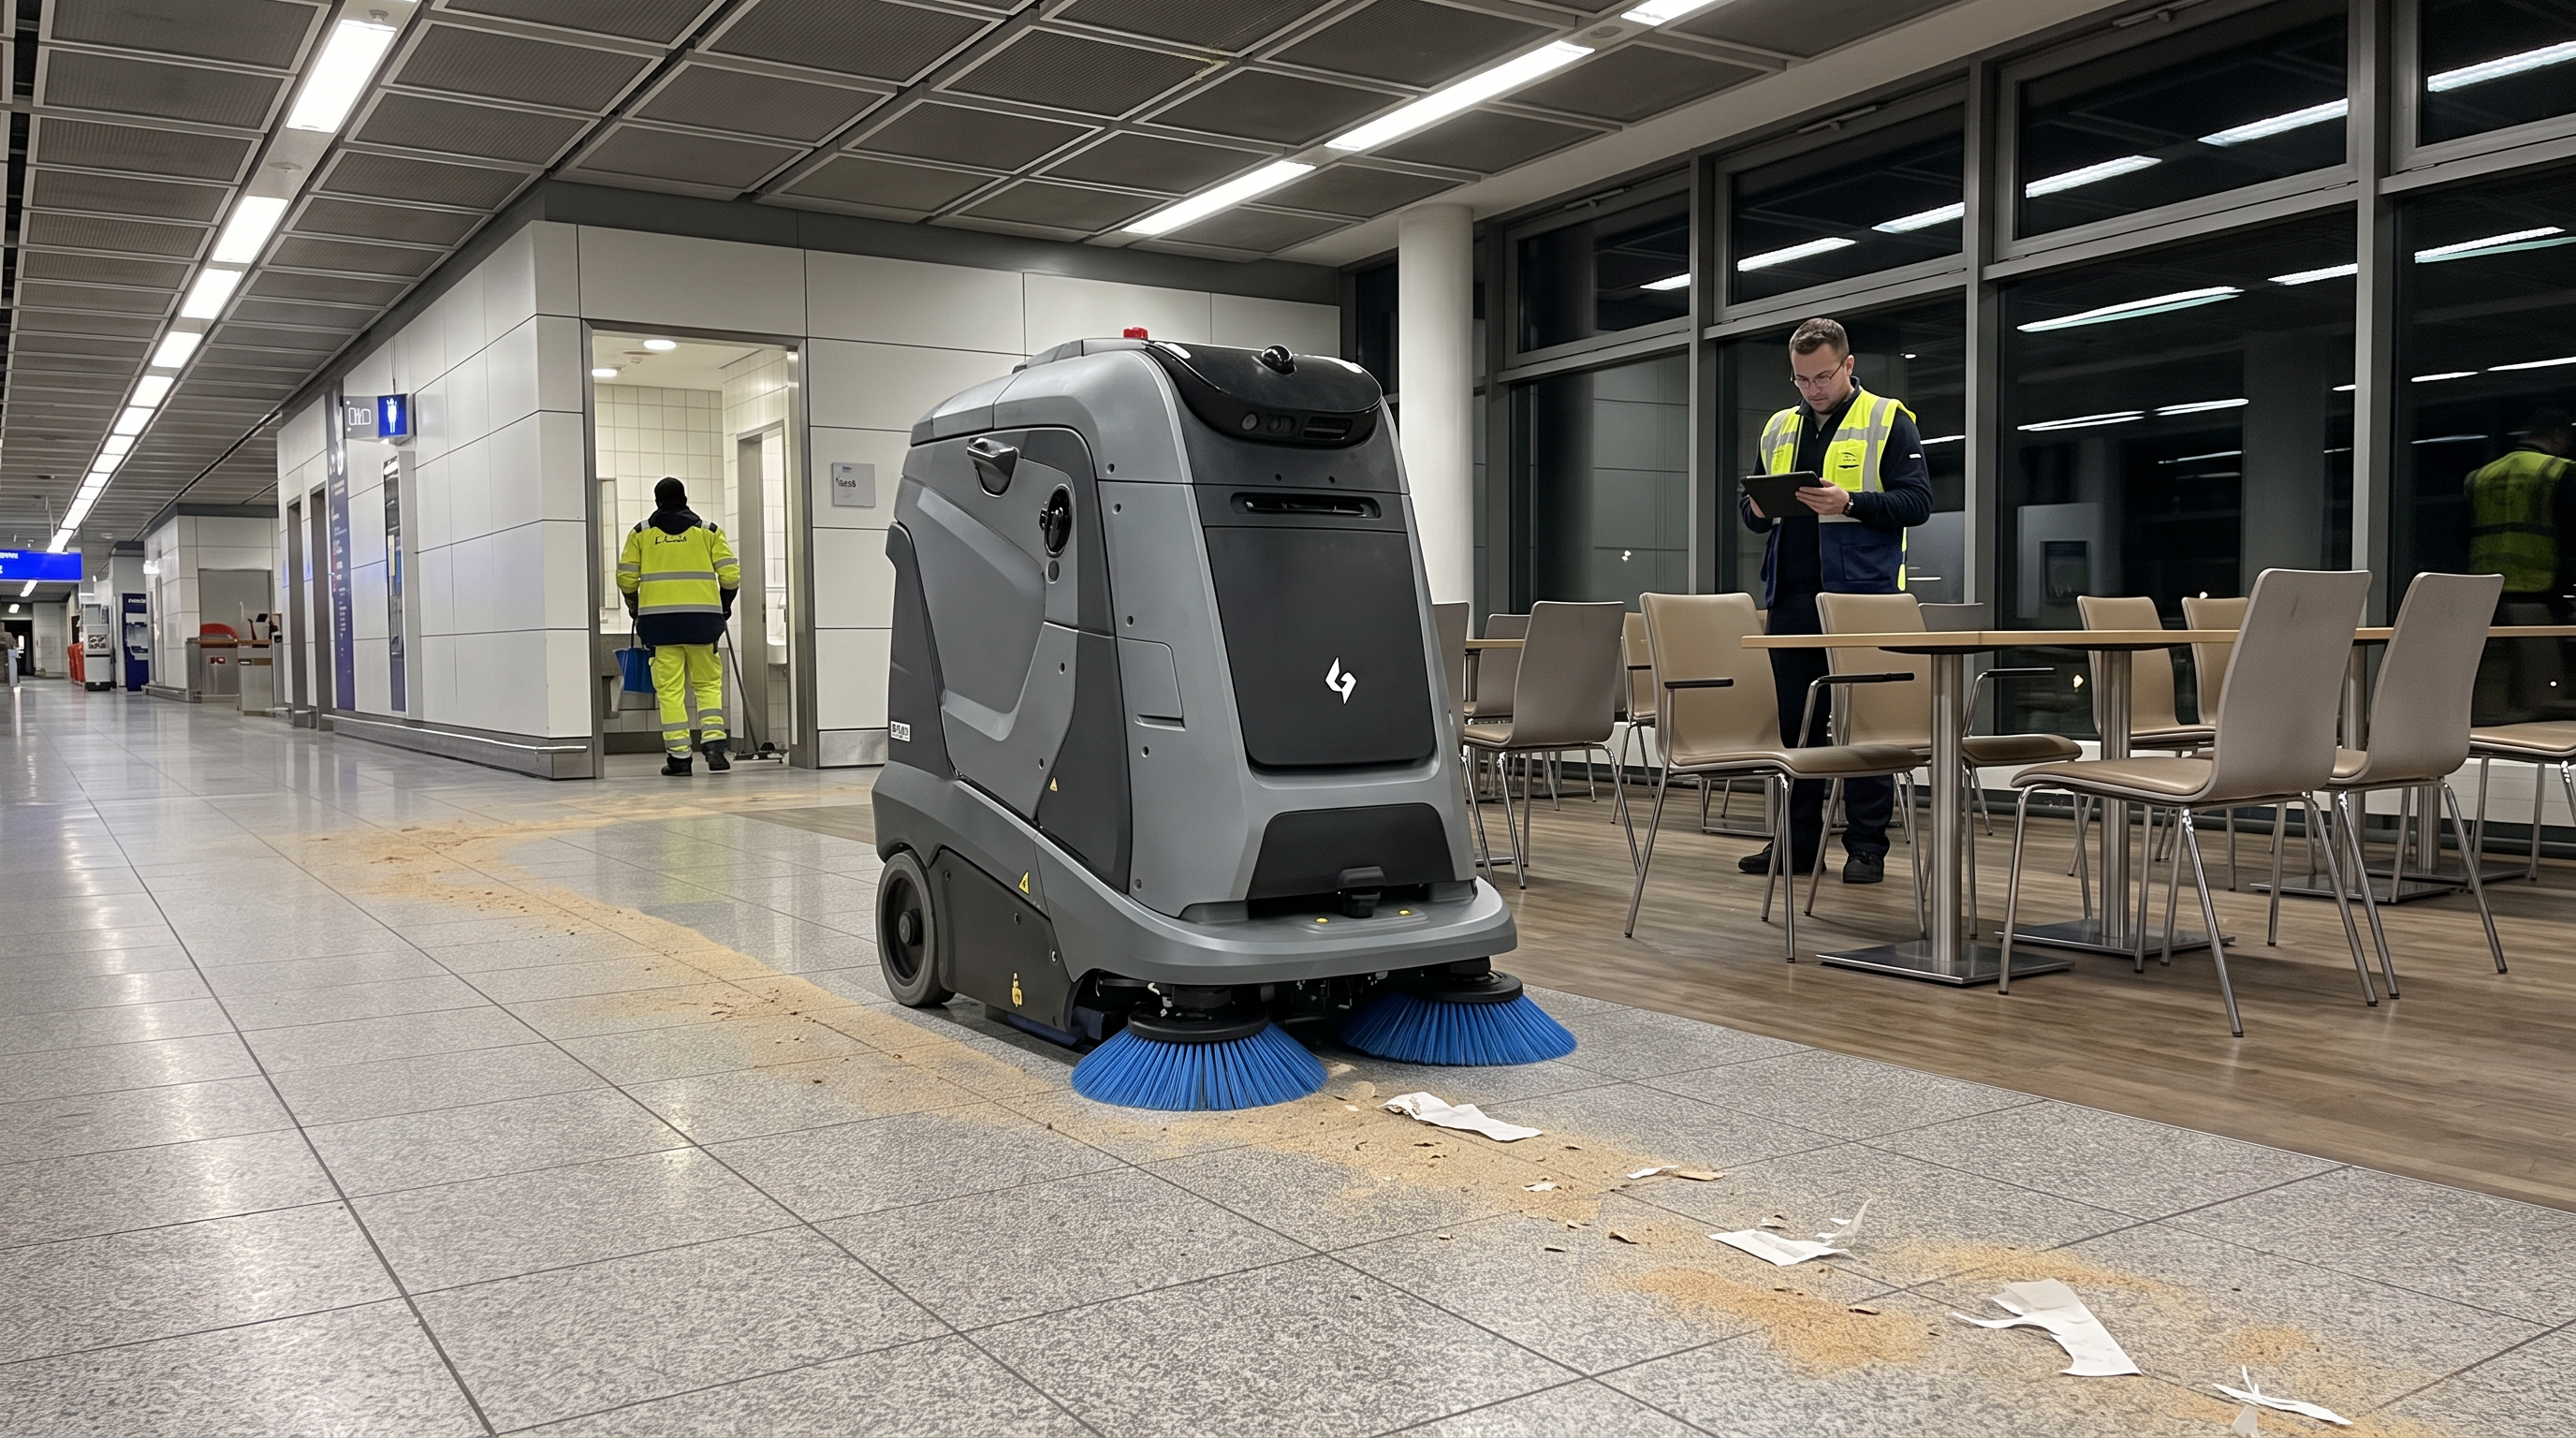
01:40 Uhr, die letzten Passagiere sind durch, die Bestuhlung steht noch in Gruppen. Der Roboter fährt im Kehmodus entlang der Laufwege, wo sich Sand und Papierfasern gesammelt haben. Das Reinigungsteam kontrolliert parallel die Sanitärbereiche, während der Objektleiter am Tablet die Zonenfreigabe für die nächsten Abschnitte setzt. An Engstellen um Sitzinseln herum wird der Lauf kurz langsamer, bevor der Roboter wieder in die breite Achse einzieht.
Ausgangslage
Trockenreinigung großer Passagierflächen wird oft in mehreren Abschnitten gefahren, weil tagsüber zu viele Personen und Möbelbewegungen stören. Nachts ist das Zeitfenster begrenzt, und Umwege um Sitzgruppen oder temporäre Absperrungen drücken die reale Leistung.
So läuft der Einsatz
Vorbereitung: Das Team stellt bewegliche Hindernisse (Aufsteller, einzelne Warteschlangenständer) nach Möglichkeit an die Randbereiche. Es wird ein Start-/Servicepunkt gewählt, an dem der Roboter sicher stehen kann, ohne Fluchtwege zu blockieren.
Einlernen: Kartierung des Concourses mit 3D-LiDAR/SLAM inklusive Sperrzonen (Sicherheitsbereiche, Notausgänge, Bereiche mit häufigen nächtlichen Umbauten). Für saisonale Möblierungsänderungen wird eine zweite Karte/Route gepflegt.
Täglicher Zyklus: Start im Kehmodus (max. theoretisch 4.234 m²/h). Personal ist nicht ständig neben der Maschine, sondern arbeitet parallel in Nebenbereichen; Eingriffe erfolgen bei Blockaden oder wenn kurzfristig Sicherheitszonen gesperrt werden.
Ecken/Hindernisse: Um Sitzinseln herum bleibt eine Restkante, die bei Bedarf mit Handgerät nachgearbeitet wird. Der Roboter fährt die offenen Achsen systematisch ab und nutzt Umfahrungen um temporäre Sperrungen.
Störungen: Wenn Flächen kurzfristig belegt sind (z. B. Wartung), werden Segmente übersprungen und später nachgefahren; der Fernbetrieb unterstützt die Überwachung ohne lange Wege.
Warum dieses Gerät hier passt
Für große, offene Umgebungen ist der Kehmodus mit theoretisch 4.234 m²/h und ≥8 h Laufzeit die passende Kombination, um ein komplettes Nachtfenster auszunutzen. Die 360°-Wahrnehmung/3D-LiDAR mit SLAM ist für wechselnde Möblierung und weite Sichtachsen geeignet. Die Mindest-Durchgangsbreite von 850 mm und die min. U-Wendebreite von 1.300 mm passen in der Regel zu Concourses, können aber an Sitzgruppen-Engstellen Planung erfordern.
Die Rechnung
Zeitcheck für 18.000 m² im Kehmodus bei angenommener realer Leistung 55% der theoretischen 4.234 m²/h: 4.234 × 0,55 = 2.329 m²/h. Dauer ≈ 18.000 / 2.329 = 7,73 h. Das liegt knapp innerhalb der Laufzeit von ≥8 h (mit geringer Pufferzeit).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die reale Leistung durch Umfahrungen/Unterbrechungen auf 50% der Theorie oder darunter fällt, steigt die Dauer: 18.000 / (4.234 × 0,50) = 8,50 h und liegt damit über der Laufzeit von ≥8 h.
Wenn neben der Trockenreinigung zusätzlich ein vollflächiges Nassschrubben derselben 18.000 m² gefordert ist, passt das nicht in eine Schicht ohne Aufteilung, weil die Schrubblaufzeit nur 5–7 h beträgt.
Getroffene Annahmen
Zu kehrende Fläche im Concourse: 18.000 m²
Reale Flächenleistung im Objektbetrieb: 55% der theoretischen Maximalleistung
Nachtfenster entspricht der Batterielaufzeit im Kehmodus (≥8 h) ohne zusätzliche Ladezeitbetrachtung
Krankenhaus (Hauptflure, Eingangshalle, Wartezonen)Krankenhaus: Flure und Lobby ja – Patientenzimmer nur eingeschränkt (Türmaß als K.O.-Kriterium)Für Krankenhäuser nur dort sinnvoll, wo große, breite Verkehrsflächen (>3.000 m²) regelmäßig bearbeitet werden: Foyer, Hauptflure, Wartezonen. Die Mindest-Durchgangsbreite von 850 mm begrenzt den Einsatz in vielen Patientenzimmern und Nebenräumen. In der Planung muss klar getrennt werden zwischen robotisch bearbeitbaren Achsen und Handreinigung in den Zimmern.
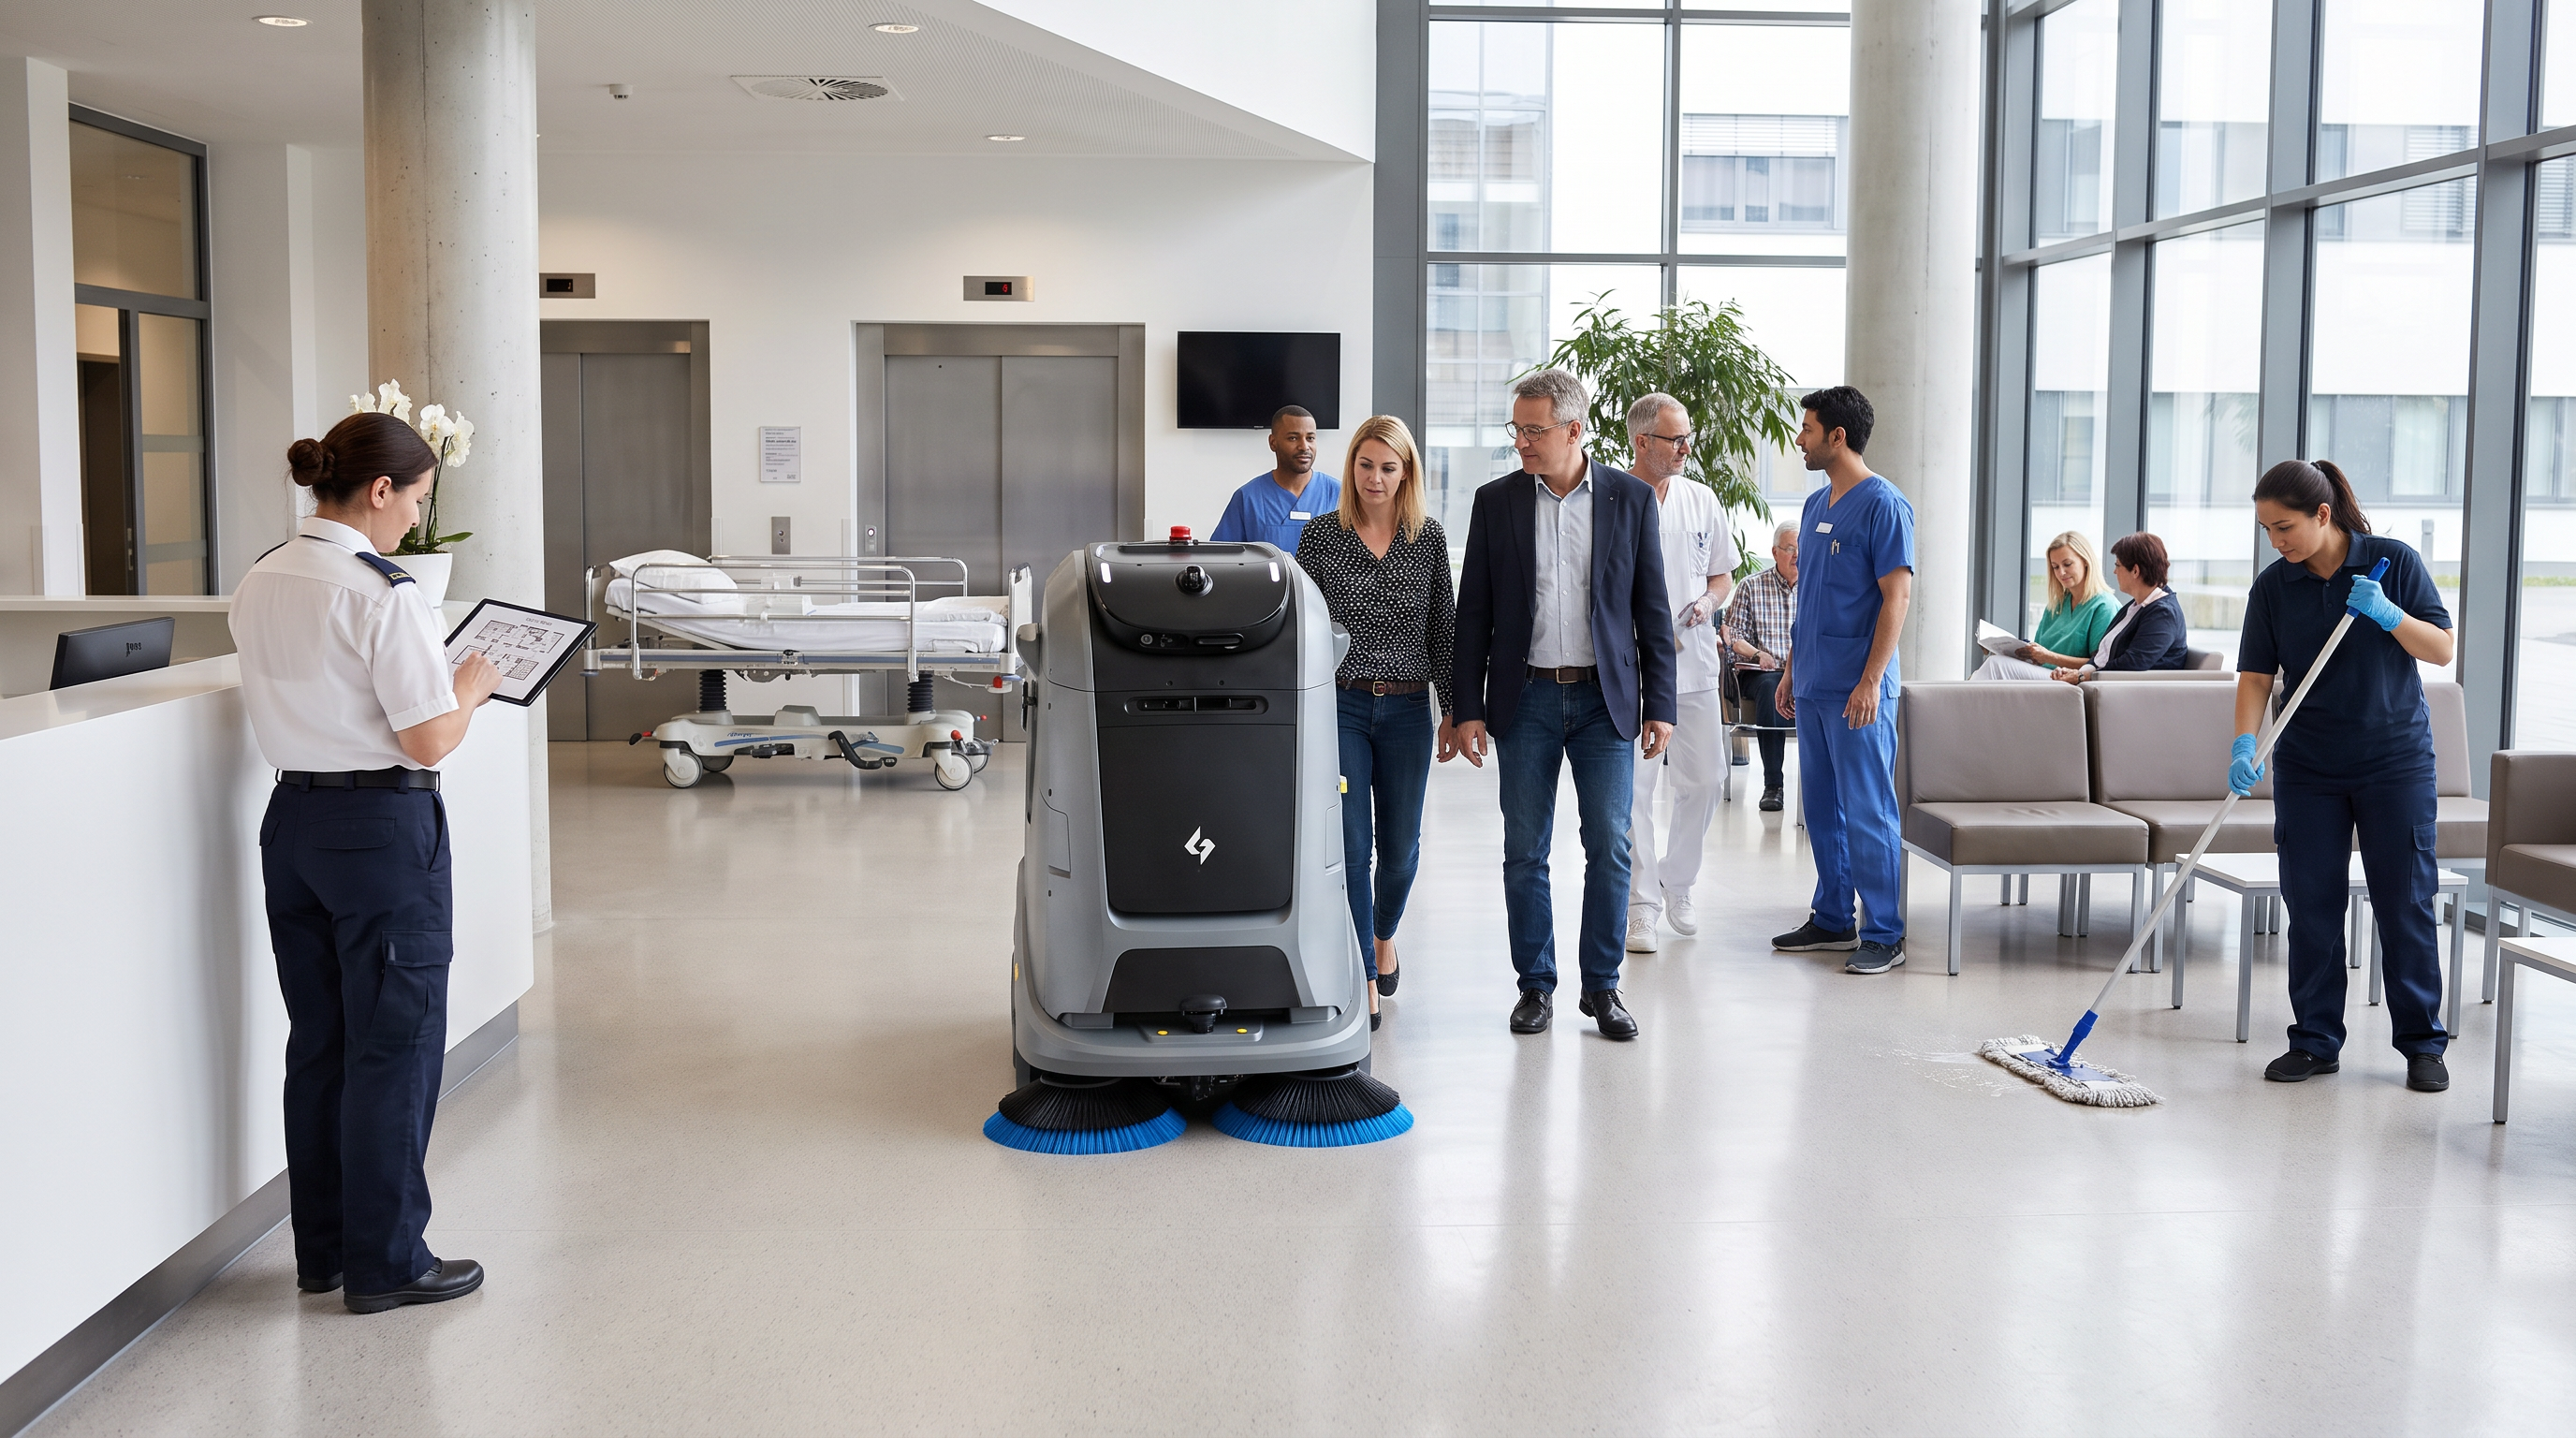
13:30 Uhr, Besucher gehen durch die Eingangshalle, ein Bettenwagen wartet am Aufzug. Der Roboter fährt im Staubwischmodus entlang der breiten Achse, hält kurz, als eine Gruppe quert, und setzt dann sauber wieder an. In den Seitenbereichen bleiben kleine Inseln um Sitzgruppen, die die Tageskraft mit einem Mop nachzieht. Der Objektleiter prüft auf der Karte, welche Nebenräume wegen Türbreiten heute ausgeschlossen sind.
Ausgangslage
Im Tagesbetrieb sind die Hauptflure stark frequentiert, während Zimmer und Nebenräume kleinteilig sind und häufig wechselnde Hindernisse haben. Ohne klare Zonierung entsteht entweder Sicherheitsrisiko (zu enger Betrieb) oder hoher Koordinationsaufwand (ständiges Umstellen).
So läuft der Einsatz
Vorbereitung: Die Tagesreinigung definiert feste Zeitfenster für die Verkehrsflächen, in denen Betten- und Wagenverkehr minimiert wird. Sitzgruppen werden so gestellt, dass Hauptachsen frei bleiben.
Einlernen: Kartierung mit 3D-LiDAR/SLAM für Lobby und Hauptflure; Sperrzonen werden für Aufzugsbereiche, Notausgänge und Engstellen gesetzt. Zimmertrakte werden nur dann eingeplant, wenn Tür- und Flurbreiten es zulassen.
Täglicher Zyklus: Staubwischen der Verkehrsflächen (theoretisch 3.830 m²/h, Laufzeit ≥10 h). Personal bleibt in Sichtweite, um bei spontanen Hindernissen (Bettenwagen, Patienten-Transport) die Situation zu regeln; parallel werden Patientenzimmer vollständig manuell gereinigt.
Ecken/Hindernisse: Um Warteinseln und Kantenbereiche bleibt Nacharbeit. Der Roboter übernimmt die langen, monotonen Achsen; die Tageskraft nutzt die gewonnene Zeit für Detailreinigung.
Störungen: Häufige Blockaden werden als Sperrzonen oder mit alternativen Routen hinterlegt; bei akutem Betrieb wird der Lauf abgebrochen und später fortgesetzt.
Warum dieses Gerät hier passt
Die Eignung ergibt sich aus der Kombination großer, offener Verkehrsflächen (empfohlen >3000 m²) und dem Staubwischmodus mit ≥10 h Laufzeit. Gleichzeitig sind Krankenhäuser ein Beispiel, bei dem „naheliegender Einsatz“ an harten Maßen scheitert: Der Roboter benötigt mindestens 850 mm Durchgangsbreite und 1.300 mm für U-Wenden. Das passt in Hauptflure häufig, schließt aber viele Zimmer und Nebenräume aus.
Die Rechnung
Tür-/Flur-Plausibilität: angenommene Türbreite zu Patientenzimmern 800 mm < min. Durchgangsbreite 850 mm ⇒ Zimmer sind mit diesem Gerät nicht zuverlässig befahrbar. Angenommene Hauptflur-Türbreiten/Öffnungen 900 mm > 850 mm und Querflurbreite 1.600 mm > min. U-Wendebreite 1.300 mm ⇒ Lobby/Hauptflure sind grundsätzlich möglich.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Reinigungsumfang überwiegend aus Patientenzimmern und Nebenräumen mit Türbreiten unter 850 mm besteht, ist das Gerät in diesem Objekt nicht die richtige Wahl (zu große Flächenanteile bleiben außen vor).
Wenn Verkehrsflächen dauerhaft durch Bettenwagen/Medizingeräte so verengt sind, dass sichere Durchfahrten unter 850 mm fallen oder häufige Stopps entstehen, steigt der Betreuungsaufwand deutlich und die reale Leistung bricht ein.
Getroffene Annahmen
Robotisch bearbeitbare Verkehrsflächen im Krankenhaus: 3.200 m²
Türbreite Patientenzimmer: 800 mm
Türbreite/Öffnung Hauptachsen: 900 mm
Querflur-/Wendebereich-Breite: 1.600 mm
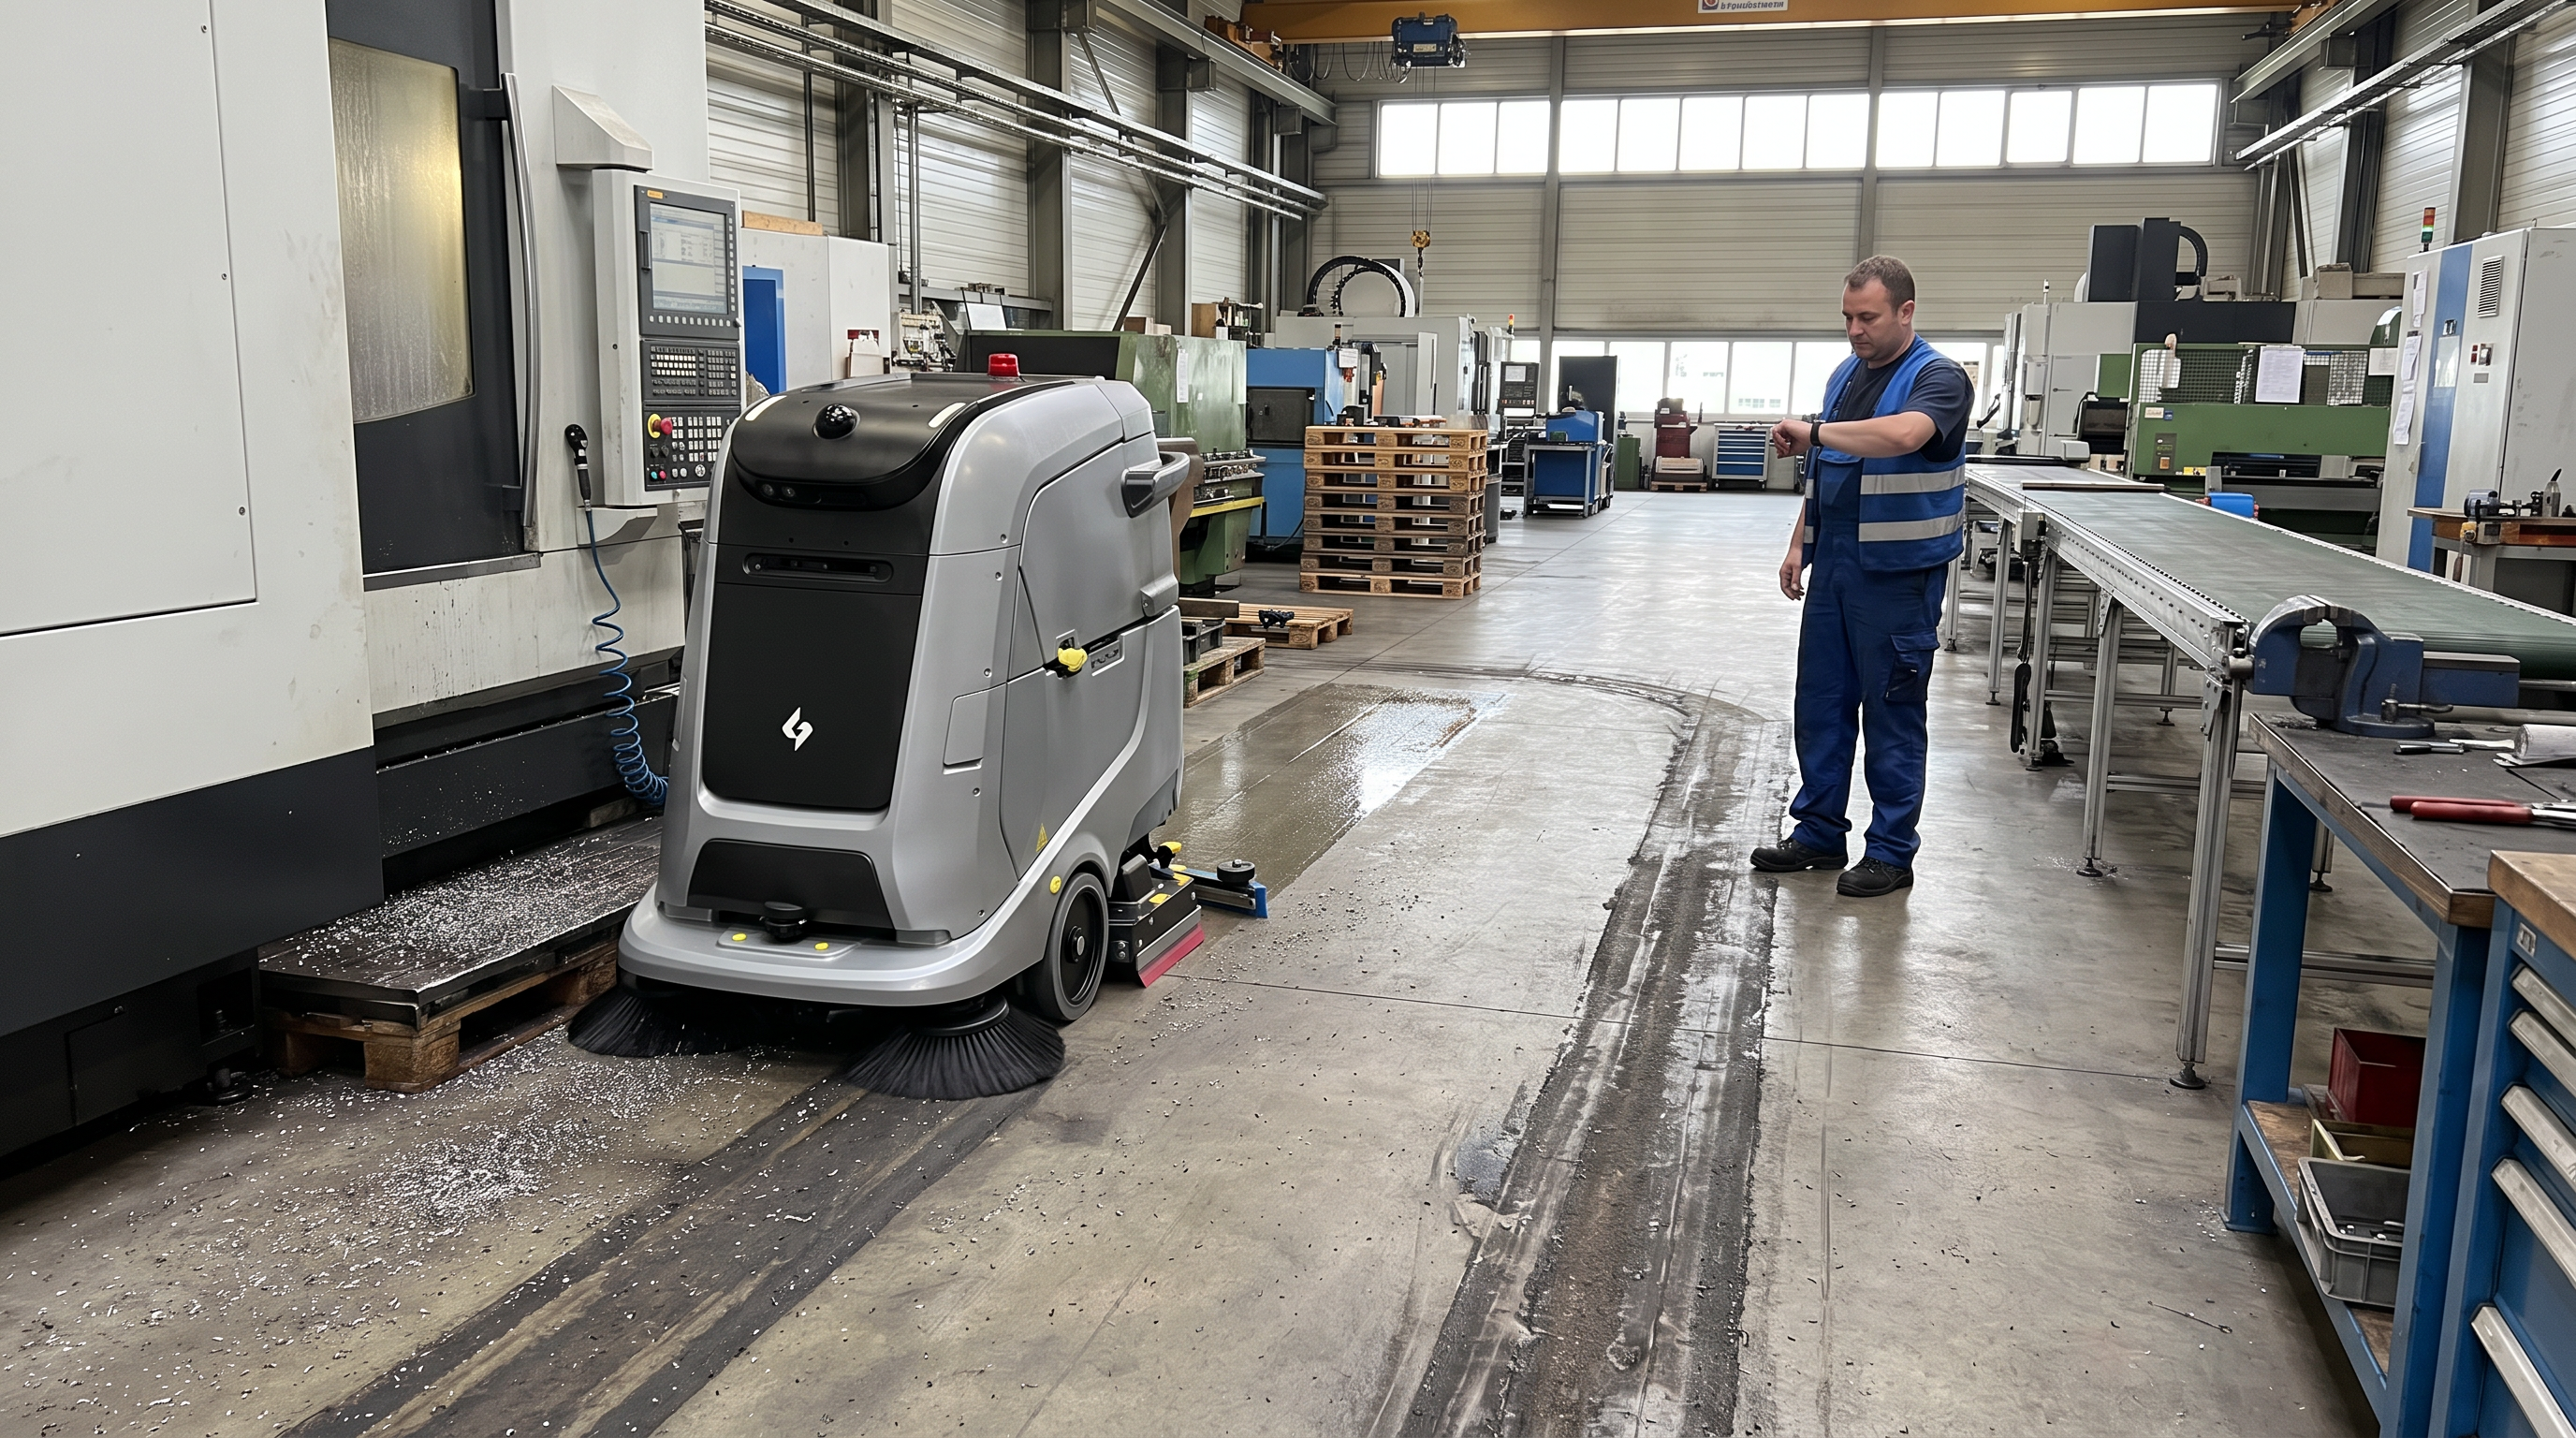
Produktionsstätte (Industriehalle, trockener Eintrag + haftende Verschmutzung)Industriehalle zwischen zwei Schichten: Kehr+Schrubb in einem Durchgang als Zeitfenster-LösungFür Produktionshallen, in denen ein knappes Zwischen-Schicht-Fenster die Reinigung begrenzt. Die gleichzeitige Kehr- und Schrubbfunktion in einem Durchgang reduziert die notwendige Fahrzeit gegenüber getrennten Arbeitsgängen. Die Planung hängt an Fläche, realer Flächenleistung und der Schrubblaufzeit von 5–7 h.
14:05 Uhr, die Frühschicht ist raus, in 4 Stunden übernimmt die Spätschicht. Auf dem Boden liegen feine Späne und Staub, dazu dunkle Laufspuren an den Materialwegen. Der Roboter fährt an, die Seitenbürsten ziehen das Trockengut aus den Kanten, und direkt dahinter läuft die Schrubbsektion mit sichtbar ruhiger Wasserlinie. Der Vorarbeiter schaut auf die Uhr und gibt die nächste Zone frei, sobald der Streifen abgetrocknet ist.
Ausgangslage
Typisch ist die Kombination aus trockenem Eintrag (Staub/Späne) und haftenden Laufspuren. Wenn erst gekehrt und danach geschrubbt wird, verdoppeln sich die Fahrwege, und das Zwischenfenster zwischen zwei Schichten reicht häufig nicht aus. Zusätzlich bleiben Randbereiche an Maschinenfüßen und unter Gestellen Handarbeit.
So läuft der Einsatz
Vorbereitung: Die Produktion räumt gröbere Teile aus den Hauptwegen und markiert Sicherheitszonen (keine Einfahrt in Maschinenbereiche). Ein Servicepunkt mit Wasseranschluss wird vorbereitet.
Einlernen: Einmalige Kartierung mit 3D-LiDAR/SLAM; Sperrzonen werden um Maschinen, Palettenstellplätze und Wege mit Querverkehr gelegt. Es werden Routen definiert, die die Hauptmaterialwege priorisieren.
Täglicher Zyklus: Start direkt nach Schichtende. Der Roboter fährt die Route und kombiniert Kehren (vordere Doppel-Seitenbürsten) und Schrubben (600 mm) im selben Durchgang. Personal nutzt die Laufzeit für Detailstellen (unter Maschinenüberständen, Kanten, sehr enge Bereiche) und reagiert auf Störungen (vergessene Paletten, kurzfristige Instandhaltung).
Ecken/Hindernisse: Um Maschinenfüße und Schutzgeländer herum bleibt Nacharbeit. Die Route wird so gelegt, dass Wenden nicht unter 1.300 mm erfolgen müssen.
Störungen: Wenn ein Bereich ungeplant gesperrt wird, wird er übersprungen und im nächsten Fenster eingeplant; per Fernbetrieb wird kontrolliert, ob die Abdeckung im Zeitfenster reicht.
Warum dieses Gerät hier passt
Für Industriehallen ist die Kombination aus Kehren und Schrubben in einem Durchgang relevant, weil trockene und haftende Verschmutzungen typischerweise gleichzeitig auftreten. Mit 55 kg Anpressdruck ist das Gerät auf intensiveres Schrubben ausgelegt. Die theoretische Schrubbleistung (3.024 m²/h) und die Schrubblaufzeit (5–7 h) erlauben eine Planung, ob das Zwischen-Schicht-Fenster eingehalten werden kann.
Die Rechnung
Zeitfenster-Check für 5.500 m² im kombinierten Durchgang: angenommene reale Schrubbleistung 60% von 3.024 m²/h ⇒ 3.024 × 0,60 = 1.814 m²/h. Dauer ≈ 5.500 / 1.814 = 3,03 h. Bei zwei getrennten vollständigen Durchgängen (erst Kehren, dann Schrubben) als Annahme etwa doppelte Fahrzeit ⇒ ca. 6,06 h. In einem angenommenen Zwischenfenster von 4 h passt der kombinierte Durchgang, die Zweipass-Logik nicht.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die zu reinigende Fläche so groß ist, dass selbst im kombinierten Durchgang die Dauer über dem Zwischenfenster liegt (z. B. deutlich über 4 h in dieser Hallenkonfiguration), muss zoniert oder in zusätzliche Schichten/Technik investiert werden.
Wenn Hauptwege, Engstellen oder Umfahrungen regelmäßig unter 850 mm Durchgangsbreite fallen oder Wenden unter 1.300 mm erfordern, steigt die Zahl der Abbrüche/Manuelleingriffe; dann ist ein rein autonomer Ablauf nicht realistisch.
Getroffene Annahmen
Zu reinigende Hallenfläche im Zwischenfenster: 5.500 m²
Reale Flächenleistung im Objektbetrieb: 60% der theoretischen Maximalleistung
Getrennte Arbeitsgänge würden zwei vollständige Durchgänge über die Fläche erfordern (Zeit näherungsweise verdoppelt sich)
Verfügbares Zwischen-Schicht-Reinigungsfenster: 4 h
Erleben Sie den Gausium Marvel in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Autonome Reinigung im Supermarkt — Die Fläche muss vor Ladenöffnung glänzen — und niemand will dafür um 5 Uhr eine Schicht besetzen. Genau dieses Fenster fahren Reinigungsroboter zuverlässig ab.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum Gausium Marvel
Für welche Flächen eignet sich der Gausium Marvel?
Für den Gausium Marvel liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Lager/Logistikzentrum (Kommissionier- und Packflächen); Tiefgarage (öffentlich/halböffentlich, mehrere Rampen); Einzelhandel/Großmarkt (Verkaufsfläche mit breiten Hauptgängen); Flughafen (öffentliche Verkehrsflächen/Concourse).
Wie lange braucht der Gausium Marvel für 5.000 m²?
Rechnerisch etwa 2,2 Stunden pro Durchgang — bei 3.024 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der Gausium Marvel nicht die richtige Wahl?
Wenn das Reinigungsfenster deutlich unter ~5 h liegt oder die zu schrubbende Fläche pro Nacht deutlich über 9.000 m² steigt, kann die Schrubblaufzeit von 5–7 h zum limitierenden Faktor werden (es müssten Zonen aufgeteilt oder zusätzliche Systeme eingeplant werden). In Regalgassen oder Durchgängen unter 850 mm bzw. in Bereichen, in denen U-Wenden unter 1.300 mm nötig wären, kann der Roboter nicht sicher arbeiten; diese Zonen bleiben dann Handarbeit oder erfordern andere Geräte. Bei Rampen über 10° oder wenn Rampenabschnitte so eng sind, dass U-Wenden unter 1.300 mm erforderlich wären, ist ein autonomer Betrieb nicht zuverlässig abbildbar.
Kann man den Gausium Marvel mieten statt kaufen?
Ja — die meisten Objekte mieten den Gausium Marvel im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Gausium Marvel ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service