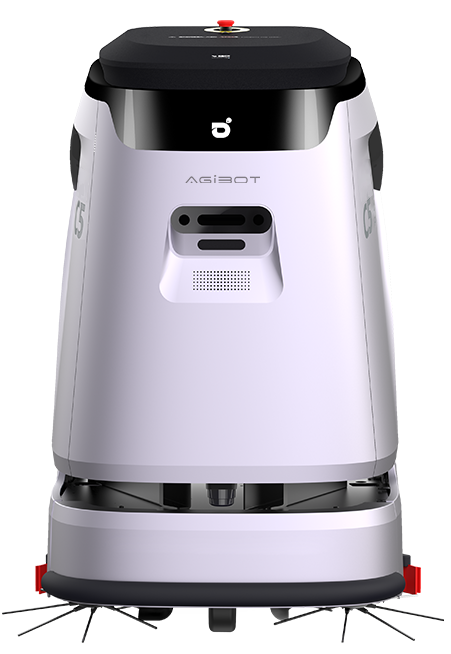
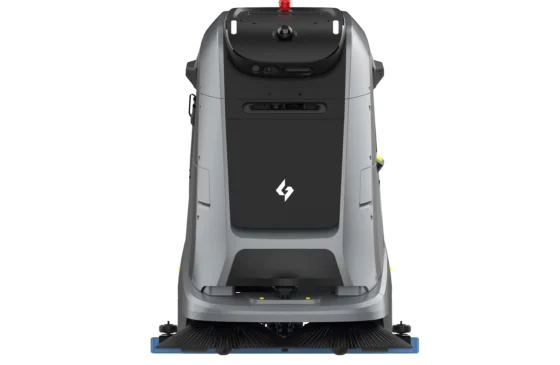
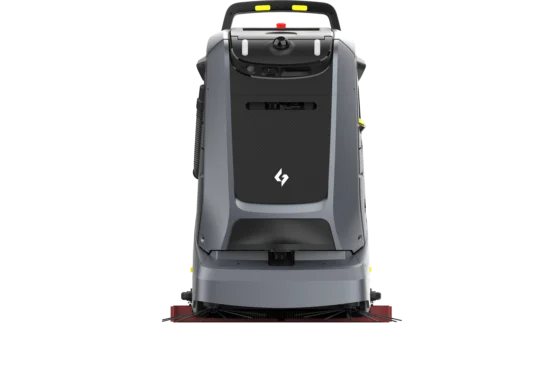
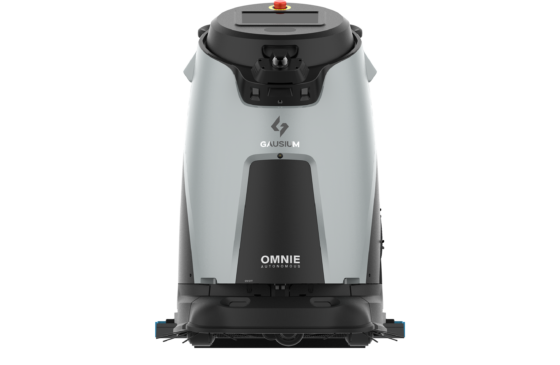
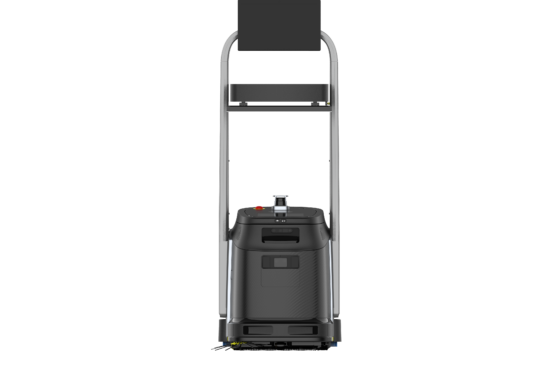
Der ACR-0370 ist der Allrounder im PanPan-Programm: ein 4-in-1-Reinigungsroboter, der Schrubben, Kehren, Saugen und Trockenwischen ohne Modulwechsel beherrscht und je nach Modus 350 bis 650 m² pro Stunde reinigt. Drei wählbare Schrubbmodul-Konfigurationen passen die Maschine an Marmor, Terrazzo, Fliesen, PVC, Epoxid und sogar kurzflorigen Teppich an.
Für die Navigation stehen wahlweise 2D- oder 3D-LiDAR zur Verfügung, insgesamt sichern 21 Sensoren – darunter 3D-Kamera, Infrarot, Flächenlaser und Ultraschall – den Betrieb in belebten Umgebungen ab. Die automatische Dockingstation mit 25-l-Frisch- und 25-l-Schmutzwassertank übernimmt Befüllen, Entleeren und Laden; gesteuert wird per App über 4G, WLAN oder komplett offline.
Ein Abend mit dem PanPan ACR-0370
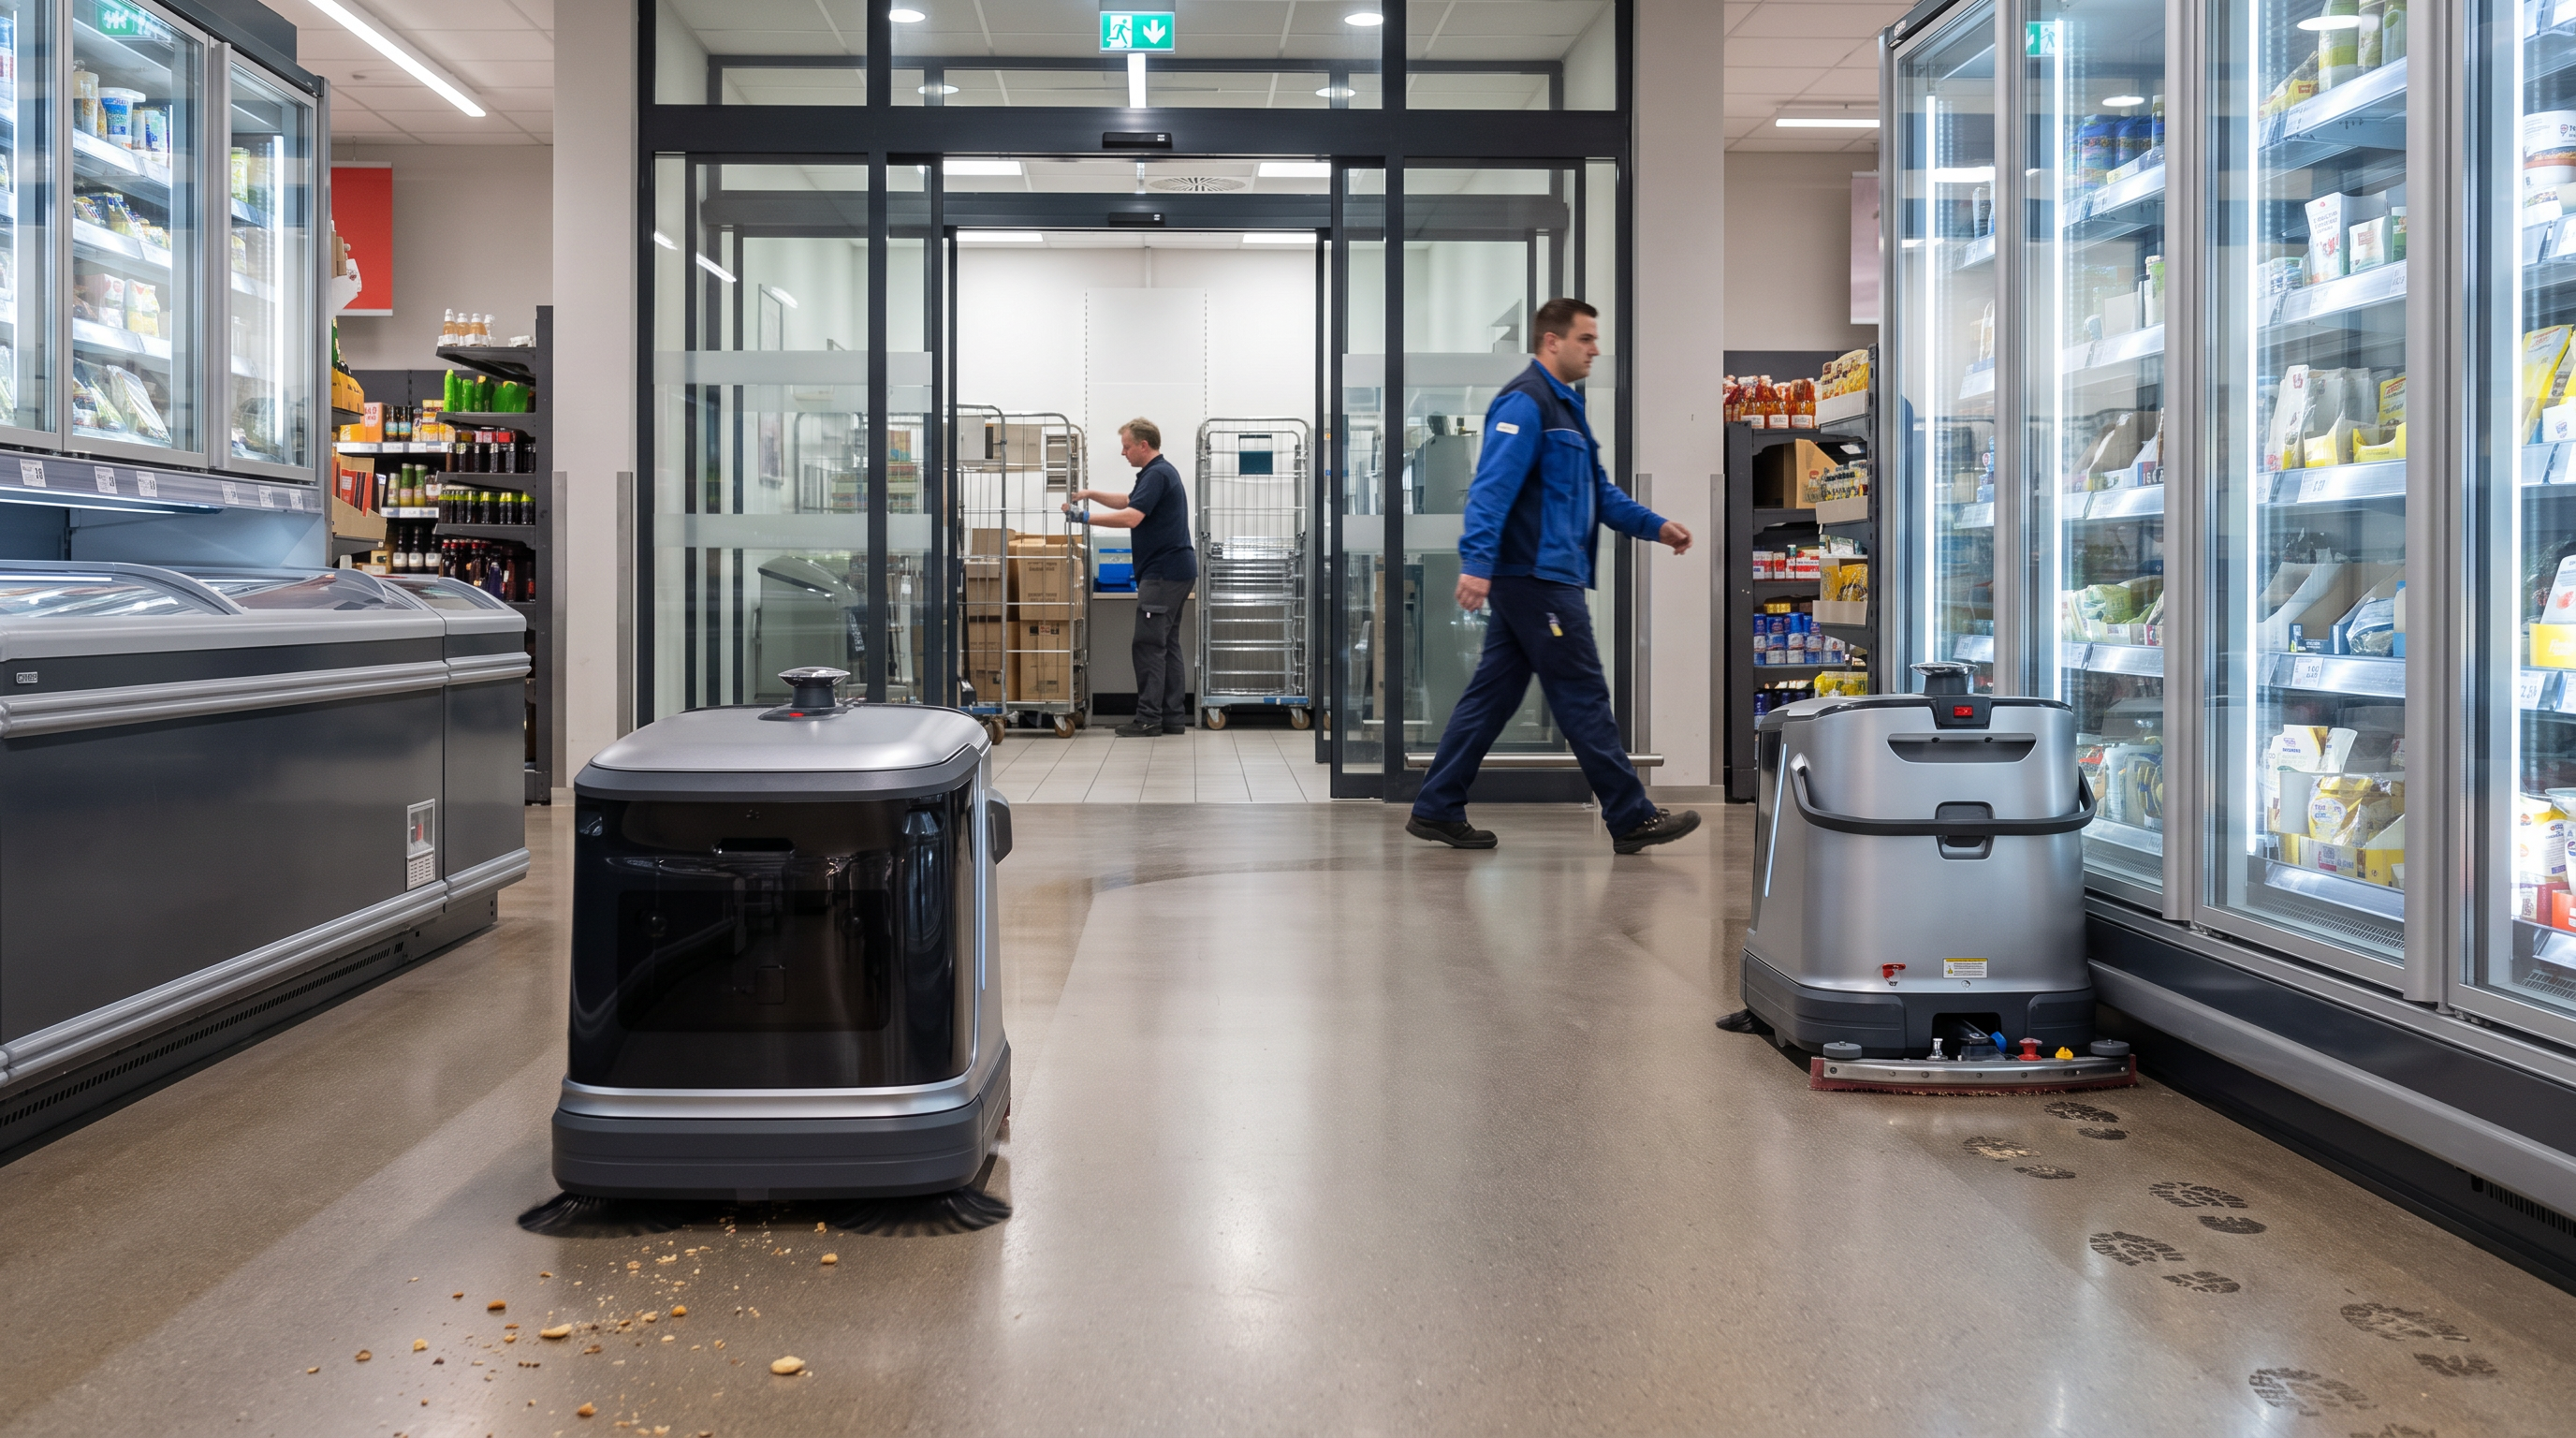
Kurz vor Ladenschluss schiebt die Spätschicht die letzten Rollcontainer in den Lagerraum. Auf dem Boden bleiben einzelne Krümel, Papierfetzen und feuchte Schuhspuren aus dem Eingangsbereich. Der Objektleiter prüft am Smartphone die freigegebenen Zonen, während im Markt das Surren der Bürsten anläuft. Hinter dem Roboter bleibt ein gleichmäßiger, nasser Streifen, der ohne Nacharbeit abtrocknen kann, bevor am Morgen wieder Publikumsverkehr startet.
Lebensmittel-Supermarkt (Verkaufsfläche mit Regalgängen)
Aus der Praxis
Passt der PanPan ACR-0370 zu Ihrer Fläche?
6 durchgerechnete
Einsätze des PanPan ACR-0370 —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Lebensmittel-Supermarkt (Verkaufsfläche mit Regalgängen)Lebensmittel-Supermarkt: Nachtreinigung der Verkaufsfläche zwischen RegalreihenFür mittelgroße Verkaufsflächen, die nach Betriebsschluss automatisiert geschrubbt und gleichzeitig gekehrt/gesaugt werden sollen. Die Kombination aus 4-in-1-Modi, Dockingstation und < 70 dB unterstützt den Einsatz außerhalb der Öffnungszeiten. Rand- und Unterfahrbereiche bleiben organisatorisch zu lösen.
Kurz vor Ladenschluss schiebt die Spätschicht die letzten Rollcontainer in den Lagerraum. Auf dem Boden bleiben einzelne Krümel, Papierfetzen und feuchte Schuhspuren aus dem Eingangsbereich. Der Objektleiter prüft am Smartphone die freigegebenen Zonen, während im Markt das Surren der Bürsten anläuft. Hinter dem Roboter bleibt ein gleichmäßiger, nasser Streifen, der ohne Nacharbeit abtrocknen kann, bevor am Morgen wieder Publikumsverkehr startet.
Ausgangslage
Die Verkaufsfläche wird nach Betriebsschluss gereinigt, jedoch kostet das manuelle Fahren einer Scheuersaugmaschine Personalzeit, und in engen Gängen ist das Rangieren zeitaufwendig. Zusätzlich führt der Wechsel zwischen Kehren (für Trockenverschmutzung) und Nassreinigung zu Medienbrüchen im Ablauf. Es besteht der Wunsch, die Fläche konsistent zu bearbeiten und das Personal parallel für Detailaufgaben einzusetzen.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt mobile Aufsteller, Palettenreste und lose Ware aus den Regalgängen, damit eine freie Fahrspur entsteht. Die Dockingstation wird in der Nähe eines geeigneten Abstell-/Serviceraums platziert, mit gefüllten 25-l-Tanks (Frisch/Schmutz) und Stromanschluss; der Objektleiter legt in der App Sperrzonen für Kassenbereich und Frischethekenrand fest.
Einlernen: Einmaliges Kartieren der Verkaufsfläche per 2D- oder 3D-LiDAR; dabei werden typische Hindernisse (Pfeiler, Gondelköpfe) und Engstellen sauber als Fahrkorridor erfasst.
Täglicher Zyklus: Nach Freigabe startet der Roboter im 4-in-1-Ablauf (je nach Einstellung Schrubbmodus plus Kehren/Saugen). In den Regalgängen fährt er spurtreu, an Gondelköpfen wendet er mit reduzierter Geschwindigkeit. Nach jeweils errechneter Tankgrenze fährt er autonom zur Dockingstation, lässt Schmutzwasser ab, befüllt Frischwasser und setzt die Route fort.
Ecken/Hindernisse: Ecken, Sockelleisten und der Bereich direkt unter niedrigen Regalunterbauten bleiben für eine manuelle Randbearbeitung (Mopp/Handpad) eingeplant. Einzelne, neu abgestellte Displays werden von der Sensorik erkannt; der Roboter stoppt oder umfährt, das Personal räumt bei Bedarf um.
Störungen: Bei blockierten Gängen (nachträglich abgestellte Rollcontainer) stoppt der Roboter; die Früh-/Spätschicht bekommt eine App-Meldung und räumt frei. Bei niedrigem Akkustand kehrt er zur Dockingstation zurück und lädt.
Warum dieses Gerät hier passt
Die Maschinenbreite von 500 mm (Maße 580 × 500 × 600 mm) passt in typische Regalgänge, sofern ausreichend freie Gangbreite vorhanden ist (Annahme). Die Flächenleistung von 350–650 m²/h erlaubt, die angenommene Verkaufsfläche in einer Nachtpassage innerhalb der maximalen Laufzeit von 3,5 h zu bearbeiten. Die Dockingstation mit 25-l-Tanks reduziert das manuelle Nachfüllen/Entleeren gegenüber den internen 8 l/6 l Tanks und hält die Route am Laufen. < 70 dB unterstützt den Einsatz in Randzeiten, und 21 Sensoren (u. a. LiDAR, 3D-Kamera, Infrarot) helfen beim sicheren Umfahren von Resthindernissen.
Die Rechnung
Zeit: 1.600 m² bei angenommener realer Flächenleistung ~500 m²/h ≈ 1.600 / 500 = 3,2 h. Das liegt innerhalb der angegebenen maximalen Laufzeit von 3,5 h.
Tank-/Dock-Logik (Schrubben): Interner Schmutzwassertank 6 l, angenommener Wasseranfall 0,012 l/m² ⇒ Reichweite ≈ 6 / 0,012 = 500 m² je Füllstand. Für 1.600 m² ergibt das 1.600 / 500 = 3,2 ⇒ rechnerisch 3 Dock-Zwischenstopps zum Entleeren/Befüllen (zusätzlich zum Start mit vollem Tank).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die freie Gangbreite im Regelbetrieb unter der angenommenen Mindestbreite liegt (z. B. durch dauerhaft abgestellte Aktionsware), kann die 500-mm-Maschine nicht zuverlässig durchfahren und würde häufig stoppen.
Wenn die Reinigung zwingend während der Öffnungszeiten stattfinden muss, sind häufige Querbewegungen von Kundschaft und Warenwagen organisatorisch kritisch; trotz Sensorik steigt das Stop-and-go und die Planzeiten werden unzuverlässig.
Wasseranfall/Schmutzwasserzuwachs im Schrubbmodus: 0,012 l/m².
Mittlere freie Gangbreite in Regalgängen: 1.200 mm.
Mindestfreie Durchfahrbreite für störungsarmen Betrieb: 800 mm.
Krankenhaus (Stationsflure und Wartezonen)Krankenhaus: Flure und Wartezonen im laufenden Betrieb (abschnittsweise Planung)Geeignet für Flure/Wartebereiche, wenn die Reinigung in klar abgegrenzten Abschnitten organisiert wird. Sensorik, LiDAR-Navigation und < 70 dB unterstützen den Einsatz bei Betrieb. Für eine vollständige Stationsfläche am Stück kann die Akkulaufzeit zum begrenzenden Faktor werden.
Im Tagesbetrieb rollt ein Bettenwagen durch den Flur, während Reinigungsschilder am Rand stehen. Der Roboter fährt langsam an Türen vorbei, stoppt kurz bei einer Personengruppe und setzt danach seine Bahn fort. Die Stationsleitung blickt auf die App, ob die nächste Zone freigegeben ist. Am Ende eines Abschnitts dreht das Gerät ab und fährt selbstständig zur Dockingstation zurück.
Ausgangslage
Die Unterhaltsreinigung der Flure findet bei Personen- und Wagenverkehr statt. Manuelle Maschinenfahrten werden häufig unterbrochen, und die Reinigungsqualität schwankt durch Stopps und Ausweichmanöver. Zusätzlich sollen die Mitarbeitenden Zeit für Randbereiche, Sanitärpunkte und Desinfektionskontaktflächen behalten.
So läuft der Einsatz
Vorbereitung: Die Objektleitung definiert in Abstimmung mit der Station Tageszeiten/Freigaben je Flurabschnitt. Die Dockingstation wird in einem Nebenraum so platziert, dass Zu- und Abfahrt nicht den Flur blockiert; die Steuerung erfolgt je nach IT-Vorgabe über WLAN/4G oder komplett offline.
Einlernen: Kartierung der Flure mit 2D- oder 3D-LiDAR; Sperrzonen an Patientenzimmern mit offener Tür sowie an Bereichen mit sensibler Medizintechnik werden gesetzt. Engstellen werden als Einbahnabschnitte geplant.
Täglicher Zyklus: Der Roboter reinigt jeweils einen definierten Abschnitt im Schrubbmodus, kombiniert mit Kehren/Saugen (4-in-1), und kehrt danach zur Dockingstation zurück. Das Personal begleitet nicht dauerhaft, bleibt aber in Reichweite, um bei blockierten Wegen (Bettenwagen, Essensausgabe) kurzfristig umzuplanen oder die Zone zu pausieren.
Ecken/Hindernisse: Türnischen, Sockelleisten und Übergänge an Aufzugvorzonen werden manuell nachgearbeitet. Für Wartezonen werden Stuhlgruppen vor Start in eine Parkposition gestellt.
Störungen: Bei häufiger Querung durch Personen stoppt die Maschine; bei wiederholten Stopps wird die Route als kürzerer Abschnitt neu definiert, um die Planbarkeit zu erhöhen. Bei niedrigem Akku fährt der Roboter zur Dockingstation und lädt (2,5 h Ladezeit).
Warum dieses Gerät hier passt
Die Flächenleistung von 350–650 m²/h erlaubt bei gut strukturierten Flurabschnitten eine planbare Unterhaltsreinigung; im Krankenhausbetrieb ist die niedrige Planrate (350 m²/h) realistisch ansetzbar und liegt innerhalb der Spezifikation. Die Lautstärke < 70 dB ist für Tagesrandzeiten geeignet, ohne dass eine reine Nachtarbeit zwingend ist. 21 Sensoren (inkl. 3D-Kamera, Infrarot, Ultraschall) unterstützen Stop/Umfahrung bei Personenverkehr. Die Dockingstation automatisiert Befüllen/Entleeren und reduziert Handkontakte mit Schmutzwasser.
Die Rechnung
Gesamtfläche (wenn am Stück geplant): 2.400 m² bei angenommener realer Flächenleistung ~350 m²/h ≈ 2.400 / 350 = 6,86 h. Das überschreitet die maximale Laufzeit von 3,5 h deutlich.
Abschnittsplanung: 1 Abschnitt mit 1.200 m² bei ~350 m²/h ≈ 1.200 / 350 = 3,43 h. Das passt knapp in 3,5 h, erfordert aber für die zweite Hälfte einen weiteren Lauf mit anschließendem Laden (Ladezeit 2,5 h).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die gesamte Stationsfläche ohne Unterbrechung in einem Zeitfenster abgearbeitet werden muss, ist die Akkulaufzeit von 2–3,5 h der limitierende Faktor; dann sind mehrere Geräte oder eine andere Organisationsform nötig.
Wenn in Teilbereichen strikt desinfizierende Wischverfahren mit definierten Einwirkzeiten und validierter Dokumentation gefordert sind, ersetzt ein allgemeiner Reinigungsroboter diese Prozessanforderungen nicht automatisch.
Getroffene Annahmen
Zu reinigende Stationsfläche (Flure/Wartezonen): 2.400 m².
Reale Flächenleistung im Krankenhaus-Flurbetrieb (Stopps/Querungen): 350 m²/h (entspricht der Untergrenze 350–650 m²/h).
Abschnittsgröße für planbaren Betrieb: 1.200 m².
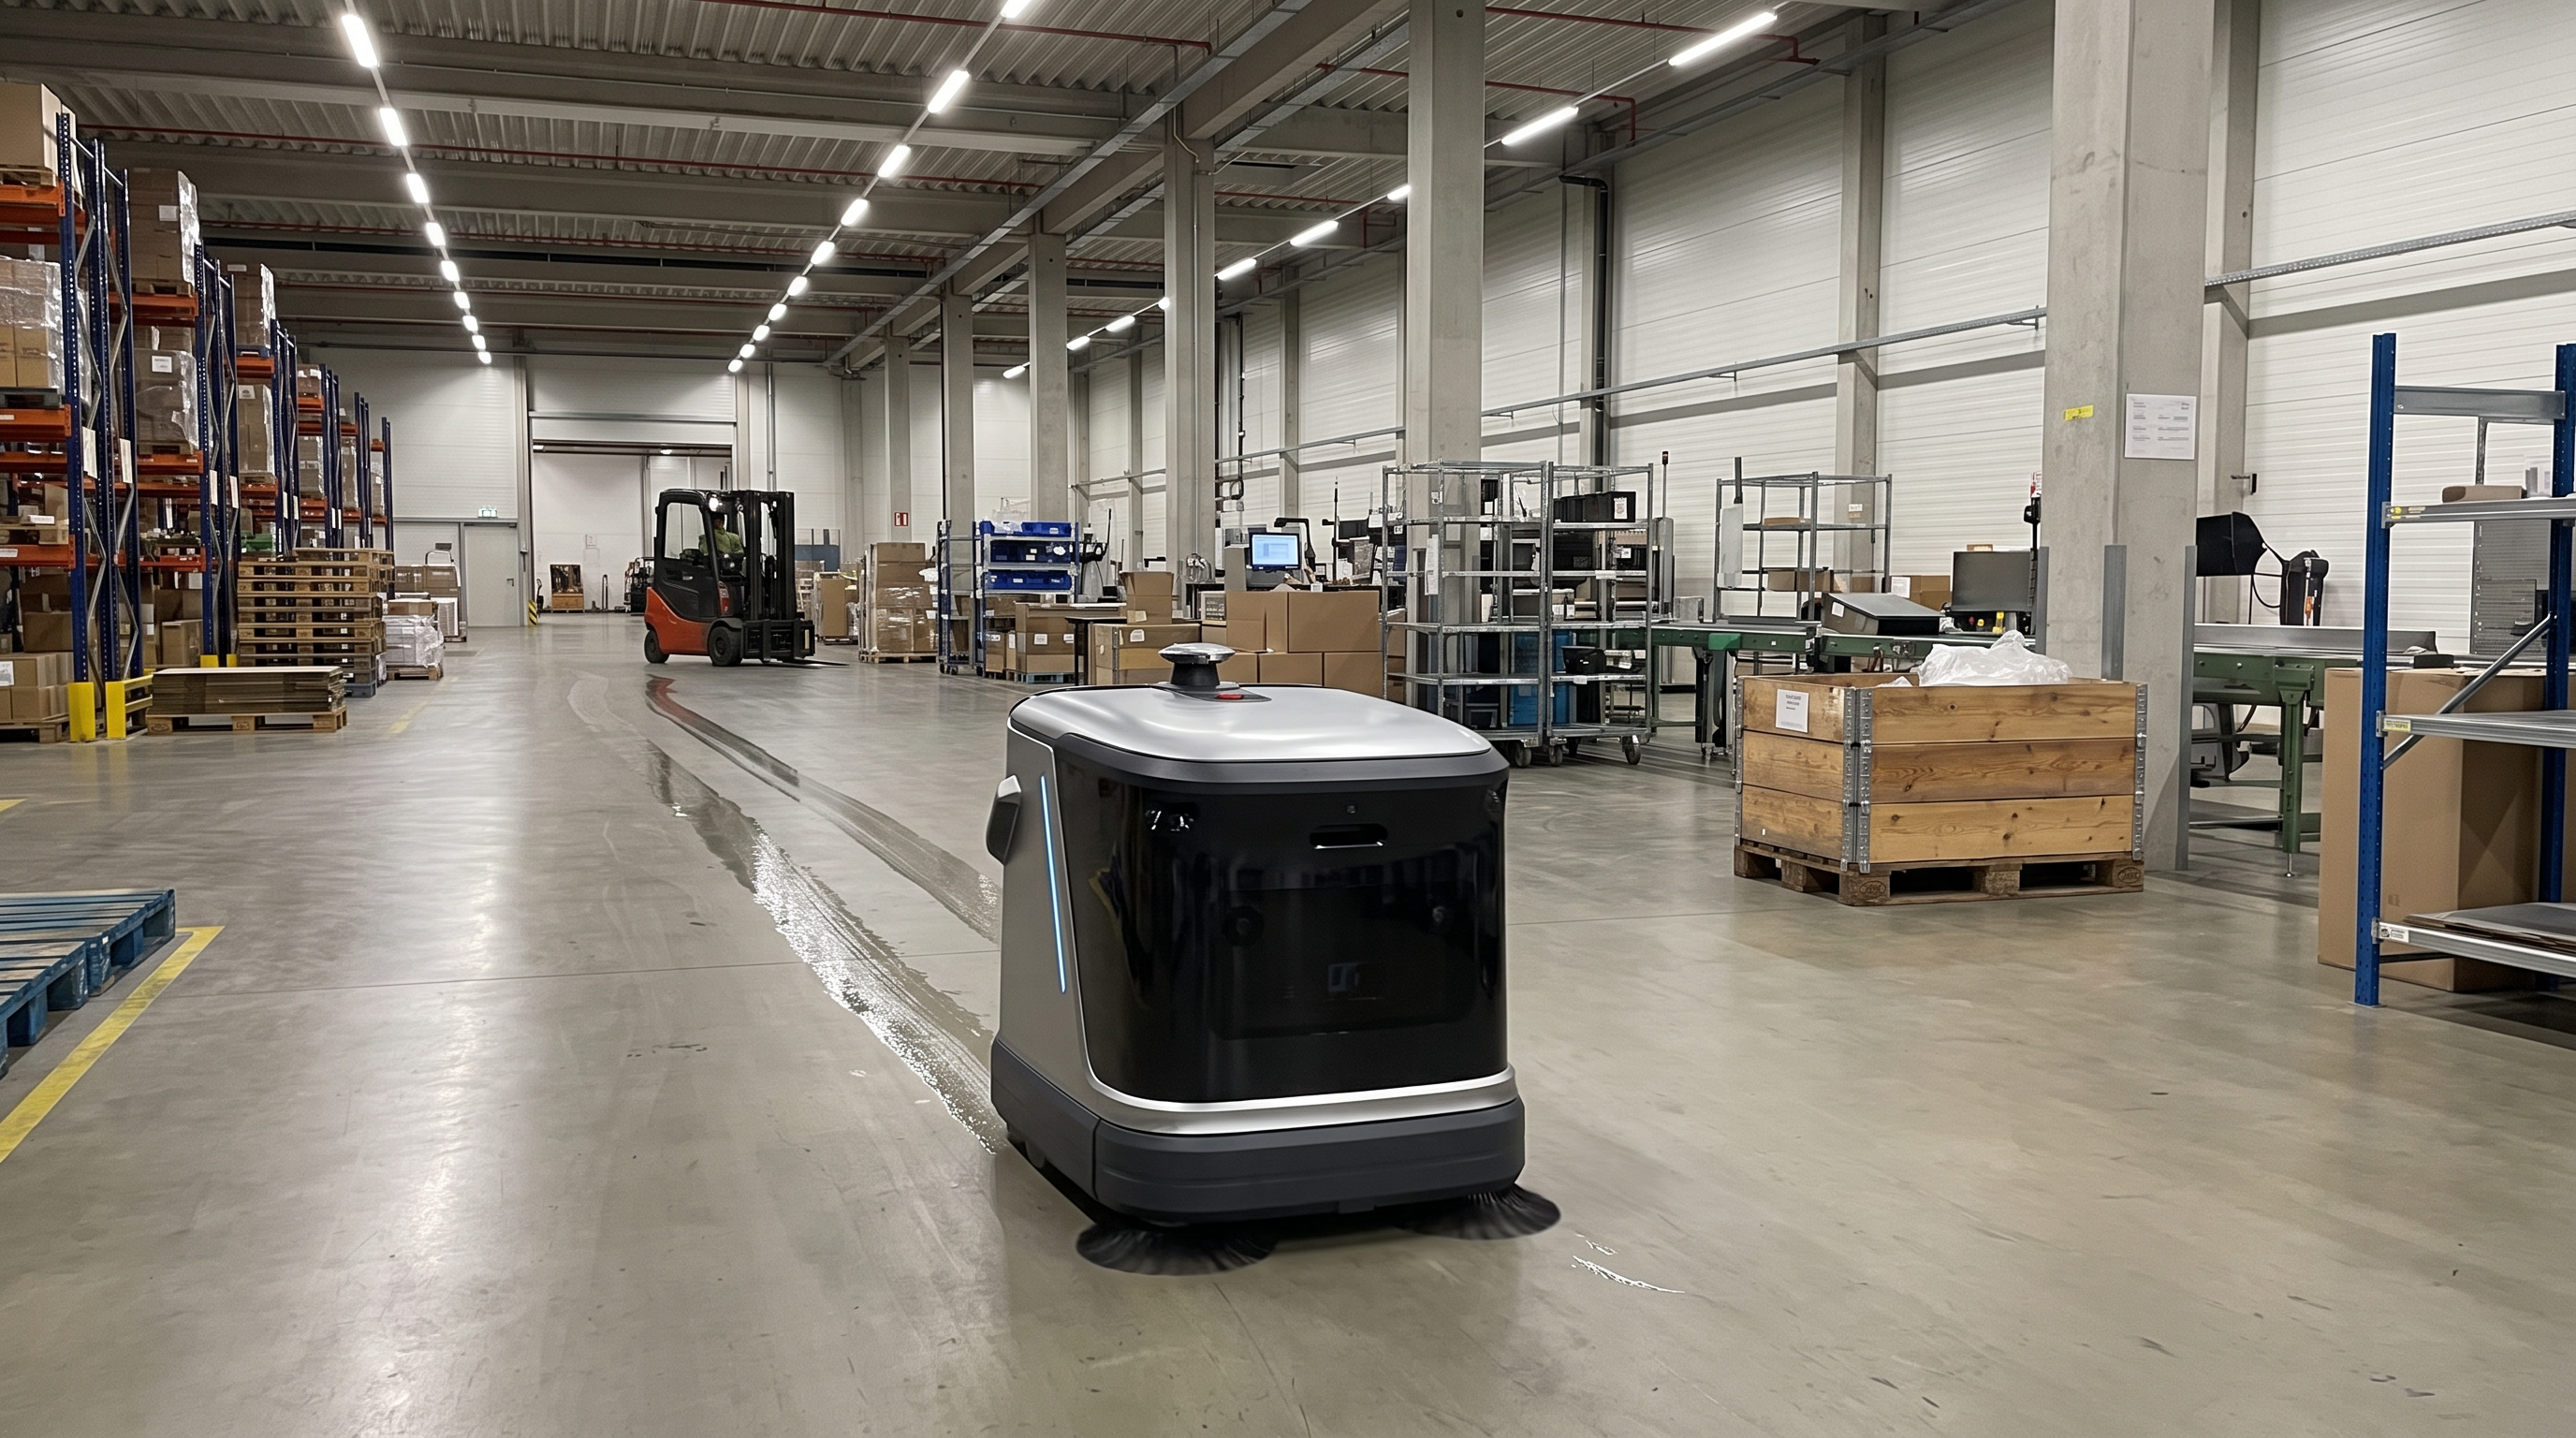
Logistikzentrum (Umschlag-/Kommissionierhalle mit breiten Fahrwegen)Logistikzentrum: große Umschlaghalle – sinnvoll als Zonenroboter, nicht als VollflächenlösungIn großen Hallen kann der Roboter als automatisierte Zonenreinigung (z. B. an Toren, Packbereichen, Hauptgassen) eingesetzt werden. Bei sehr großen Gesamtflächen wird die Kombination aus Laufzeit (2–3,5 h) und Ladezeit (2,5 h) schnell zum Engpass. Die Stärke liegt in wiederkehrenden, klar abgegrenzten Teilflächen.
Vor dem Schichtwechsel liegen Staub, Folienreste und Abrieb in den Fahrspuren der Flurförderzeuge. Der Roboter setzt sich in Bewegung, fährt lange Bahnen entlang der Tore und zieht sichtbare Schmutzfahnen in den Saugkanal. Ein Stapler kreuzt die Route; das Gerät reduziert die Fahrt und wartet. Am Ende der Bahn dreht es in der freien Fläche und fährt den nächsten Streifen an.
Ausgangslage
In der Halle entsteht kontinuierlich trockener Schmutz (Staub, Kartonabrieb, Folienreste). Manuelle Reinigungsfahrten konkurrieren mit Staplerverkehr und werden häufig unterbrochen. Gesucht ist eine regelmäßige, automatisierte Reinigung definierter Zonen, ohne dass Personal permanent fahren muss.
So läuft der Einsatz
Vorbereitung: Der Objektleiter legt gemeinsam mit der Schichtleitung Reinigungszonen fest, die zu verkehrsarmen Zeiten freigegeben werden (z. B. Torbereiche, Pack-/Stretchezonen). Die Dockingstation wird am Rand der Halle so platziert, dass der Roboter ohne Querung der Hauptfahrwege andocken kann.
Einlernen: Kartierung der Halle per LiDAR; No-go-Zonen für aktive Kommissionierbereiche und Kreuzungen mit hohem Stapleraufkommen werden gesetzt. Routen werden als lange, einfache Bahnen angelegt, um die Flächenleistung auszunutzen.
Täglicher Zyklus: Der Roboter fährt im Kehr-/Saugmodus oder kombiniert mit Trockenwischen, je nach Verschmutzung. Das Personal räumt nur grobe Hindernisse (Palettenreste, Umreifungsband) aus dem Fahrweg. Bei Blockade stoppt die Maschine, die Leitstelle kann per App eingreifen oder die Zone pausieren.
Ecken/Hindernisse: Unter Fördertechnik, an Rammschutzkanten und direkt an Torabdichtungen bleibt manuelle Nacharbeit. Starke Verschmutzungen (z. B. ausgelaufene Flüssigkeiten) werden als Sonderreinigung vorab behandelt.
Störungen: Häufige Kreuzungen durch Stapler erhöhen Stopps; hier wird die Route angepasst (Einbahn, Randspur) oder zeitlich verschoben. Bei niedrigem Akku kehrt das Gerät zurück und lädt.
Warum dieses Gerät hier passt
Die Flächenleistung bis 650 m²/h (je nach Modus) passt grundsätzlich zu langen Bahnen in offenen Hallen. Die 21 Sensoren unterstützen das Erkennen von Hindernissen und Personen/Staplern im Sichtfeld. Die Begrenzung entsteht weniger durch Navigation als durch die Laufzeit von 2–3,5 h in Relation zu sehr großen Hallenflächen und der Ladezeit von 2,5 h.
Die Rechnung
Vollfläche: 10.000 m² bei angenommener realer Flächenleistung ~650 m²/h ≈ 10.000 / 650 = 15,38 h reine Reinigungszeit.
Akkusegmente: Maximale Laufzeit 3,5 h ⇒ Fläche pro Akkuladung ≈ 3,5 × 650 = 2.275 m². Benötigte Zyklen ≈ 10.000 / 2.275 = 4,40 ⇒ 5 Zyklen.
Ladeanteil: Zwischen 5 Zyklen liegen 4 Ladevorgänge à 2,5 h ⇒ 4 × 2,5 = 10 h. Gesamt (Reinigen + Laden) ≈ 15,38 + 10 = 25,38 h. Daraus folgt: sinnvoll als Teilflächenlösung, nicht als alleinige Vollflächenreinigung.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Halle als Gesamtfläche regelmäßig in einem zusammenhängenden Zeitfenster gereinigt werden muss, ist die Laufzeit (2–3,5 h) in Kombination mit 2,5 h Ladezeit nicht ausreichend; es braucht mehrere Geräte oder eine andere Maschinenklasse.
Wenn starke Steigungen/Anrampungen über 8° im Reinigungsweg liegen (z. B. Übergänge zu Rampen), kann der Roboter diese Bereiche nicht sicher bedienen.
Getroffene Annahmen
Zu reinigende Hallenfläche (Vollfläche): 10.000 m².
Reale Flächenleistung im Hallenbetrieb (lange Bahnen, wenig Wendemanöver): 650 m²/h (entspricht der Obergrenze 350–650 m²/h).
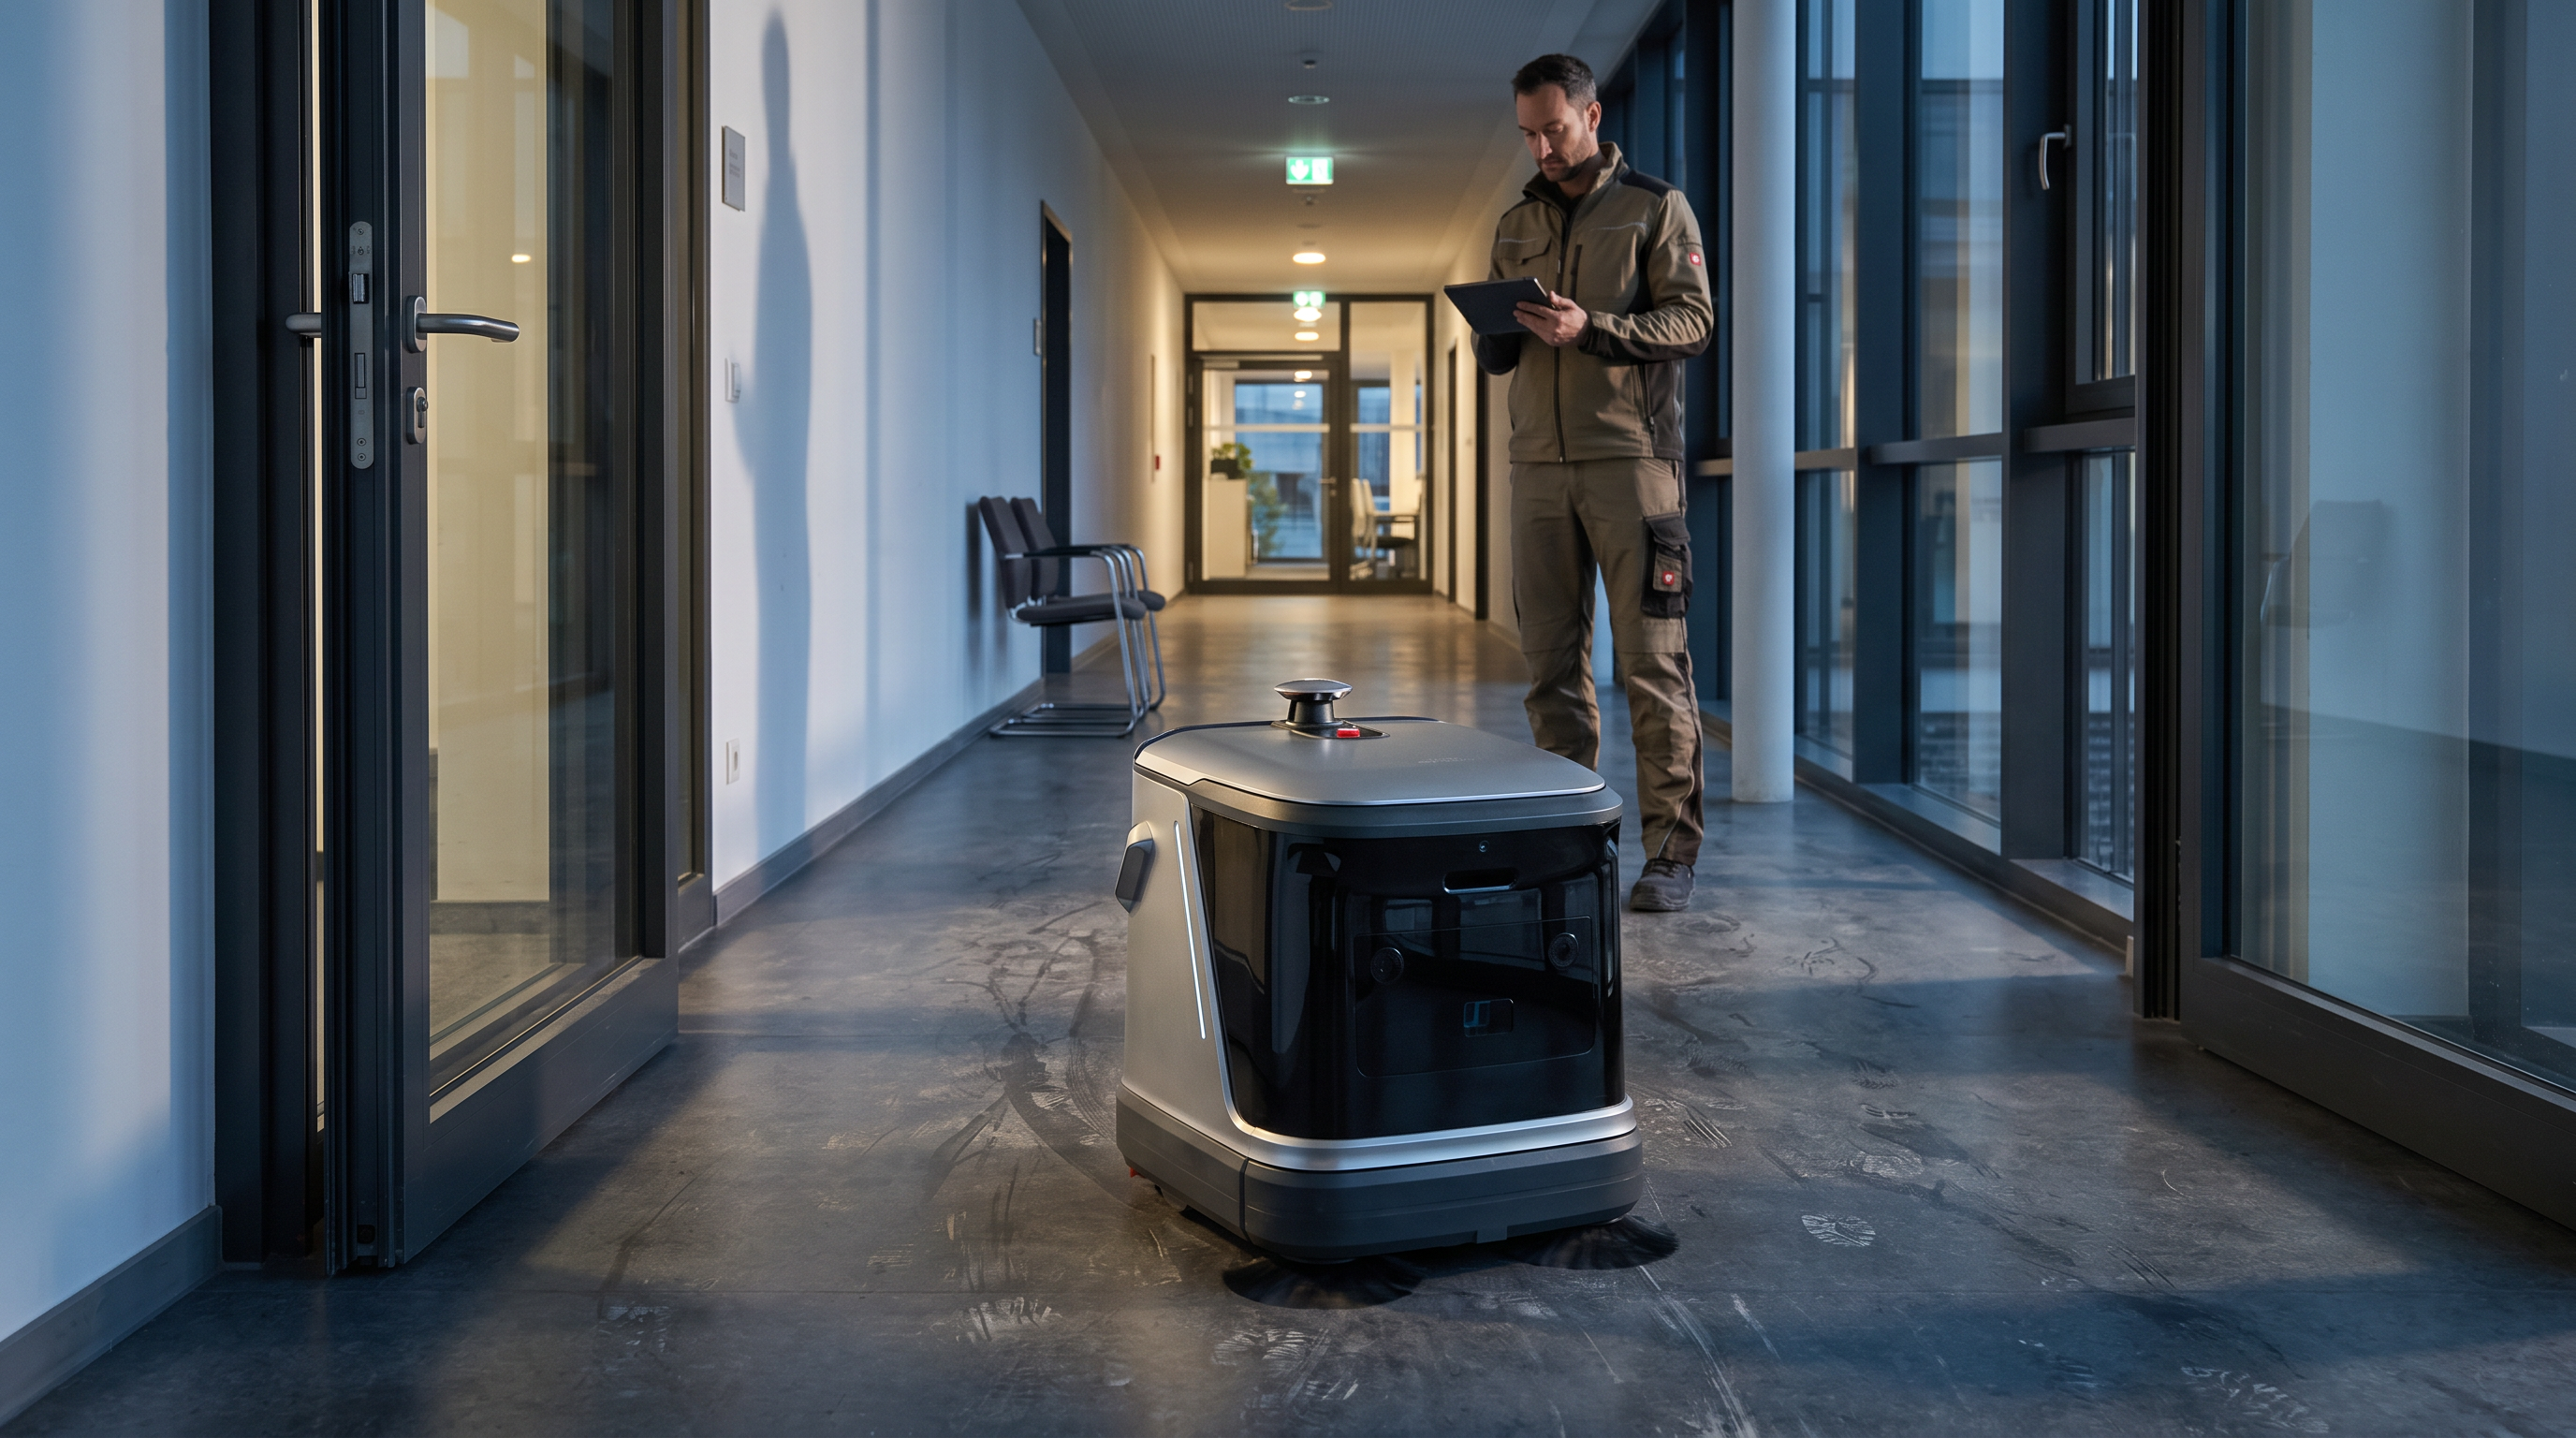
Büro-/Verwaltungsgebäude (Flure, Foyerflächen, Teeküchen-Vorzonen)Verwaltungsgebäude: Etagenweise Reinigung mit Aufzug- und TürcheckFür etagenweise, planbare Unterhaltsreinigung in Verwaltungsgebäuden, wenn die Logistik (Türbreiten, Aufzug, Umsetzen zur Dockingstation) geklärt ist. Die kompakte Breite von 500 mm erleichtert Flurfahrten, die Dockingstation reduziert manuelle Tankarbeit. Raum-in-Raum-Bereiche mit viel Mobiliar bleiben eher manuell.
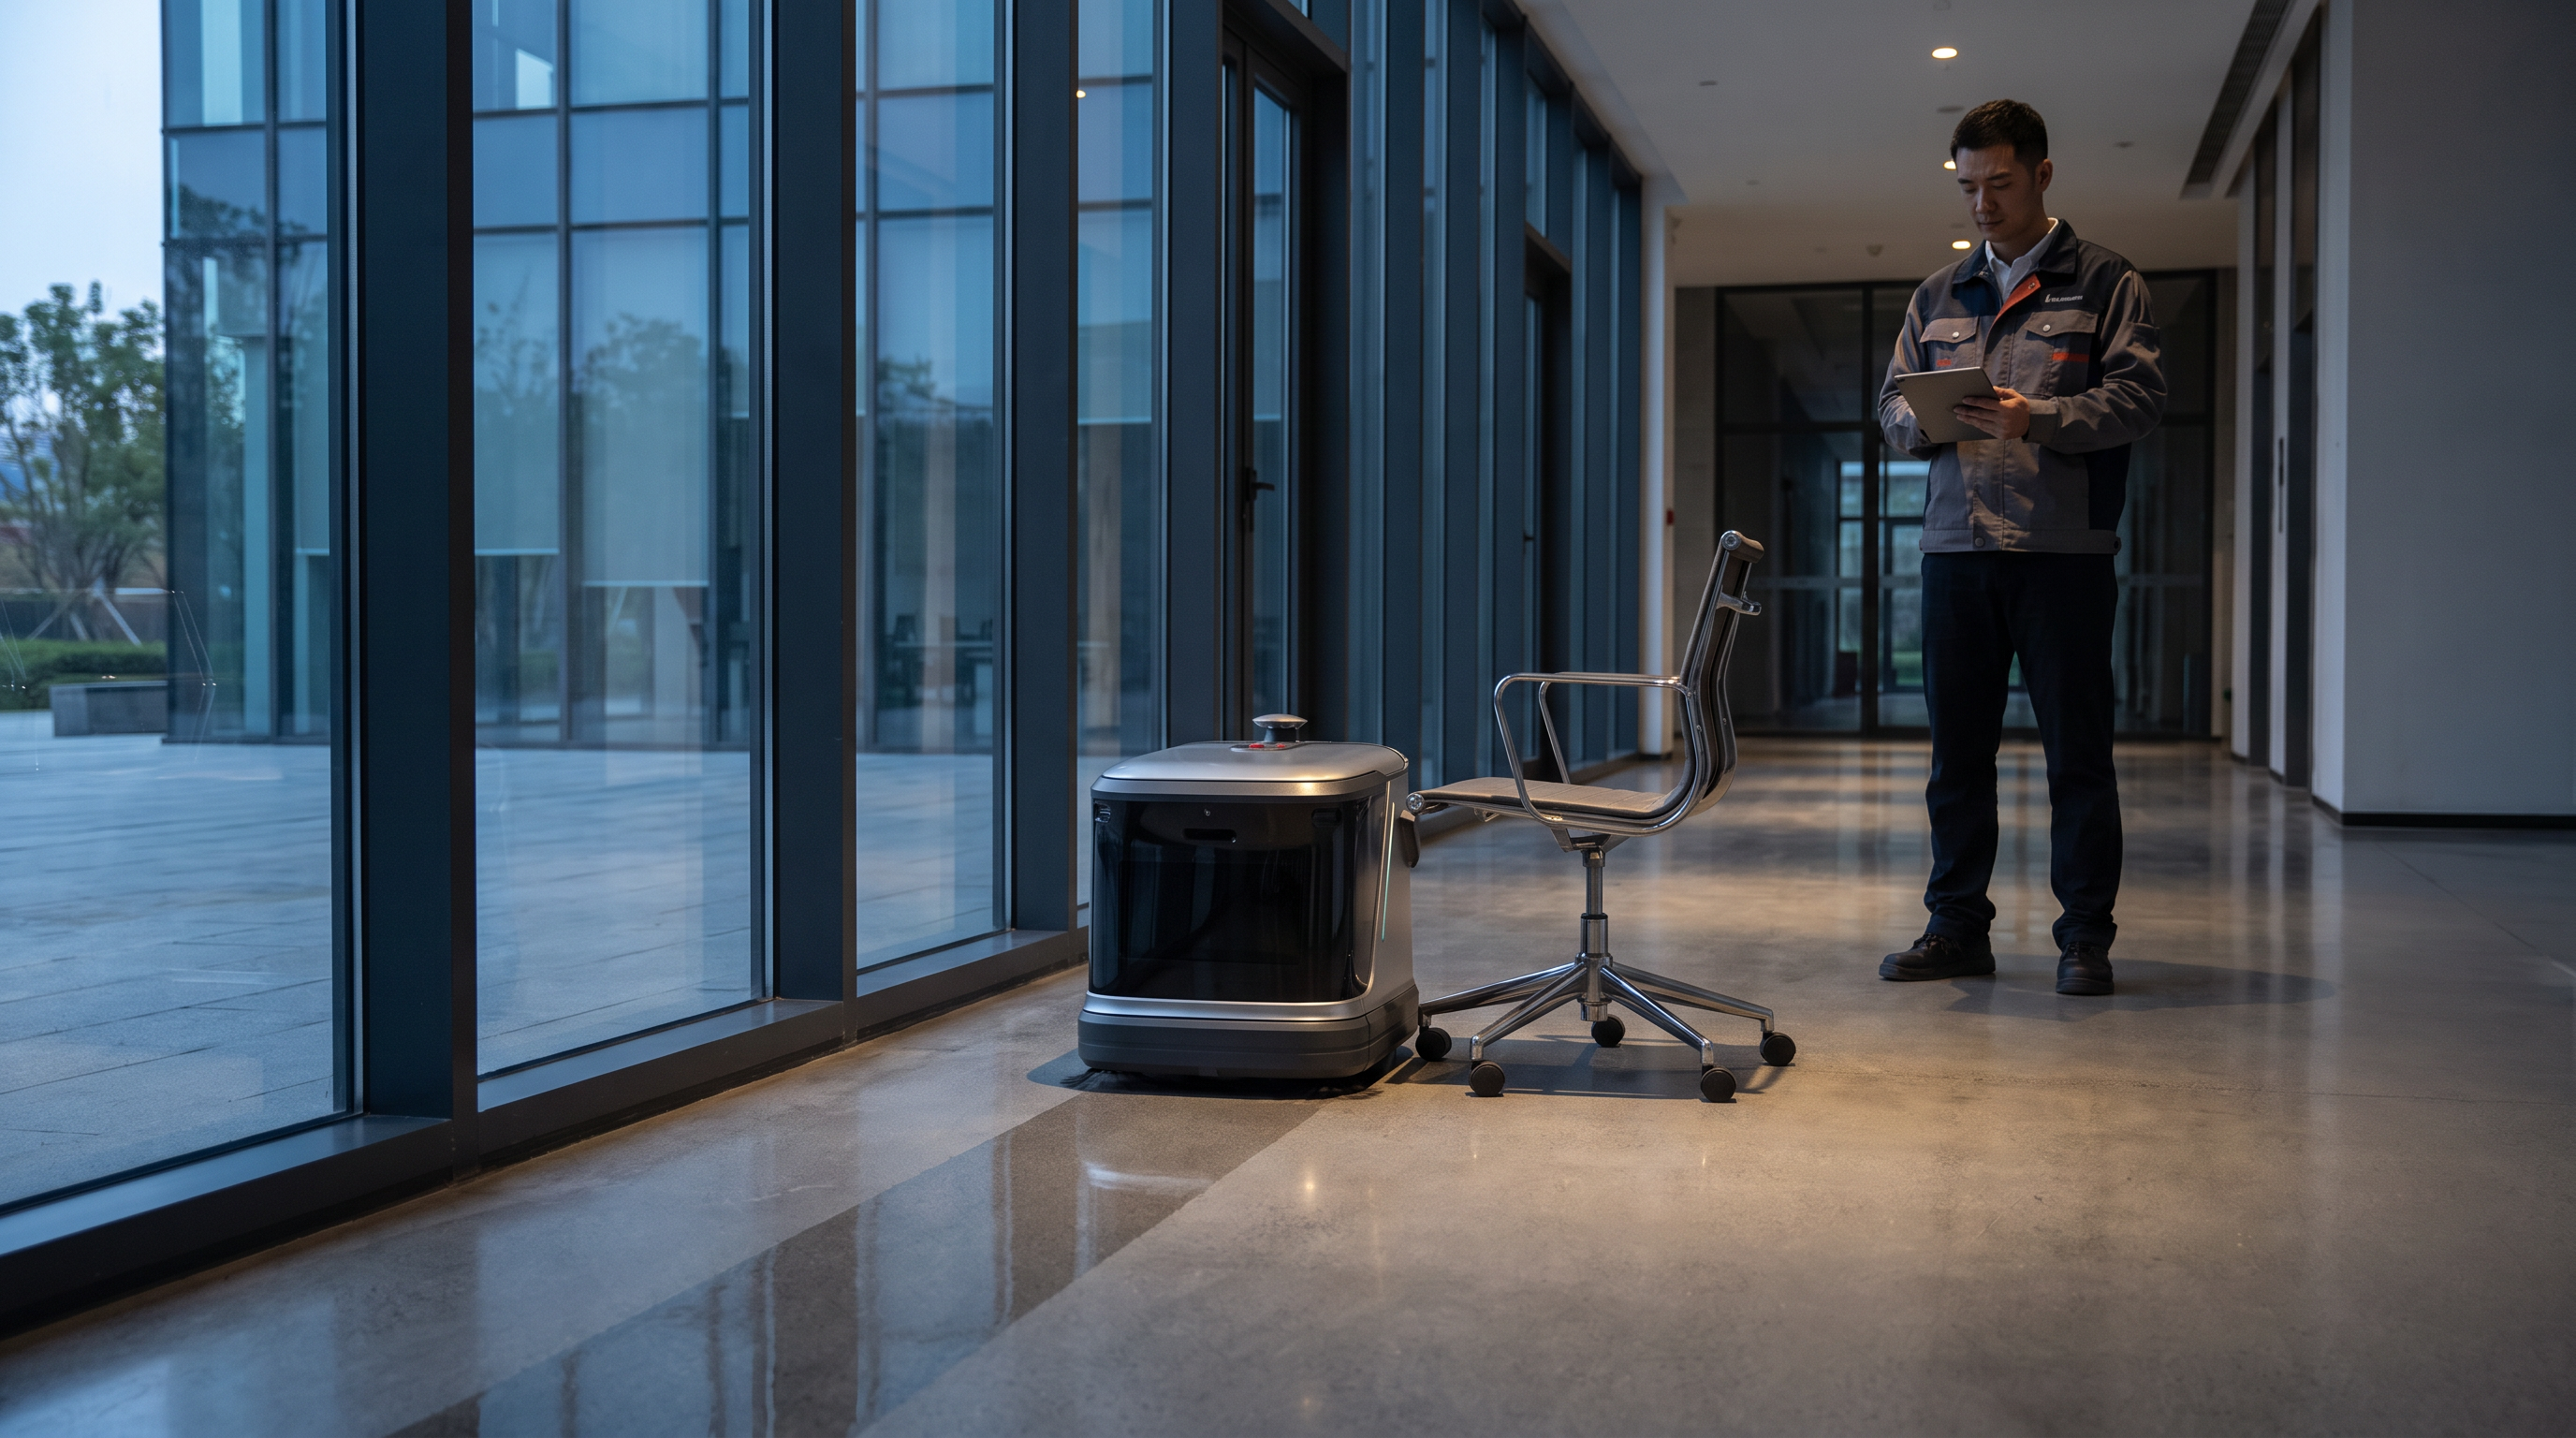
Am frühen Abend leert sich das Gebäude, nur einzelne Büros sind noch beleuchtet. Im Foyer sind Schuhabrieb und feine Staubspuren sichtbar, im Flur stehen vereinzelte Stühle an der Wand. Der Roboter fährt aus dem Nebenraum, folgt der eingeplanten Route und passiert die Brandschutztür ohne anzustoßen. Die Objektleitung kontrolliert am Tablet, ob die nächste Etage freigegeben ist, bevor das Gerät umgesetzt wird.
Ausgangslage
Flure und Foyerflächen werden regelmäßig gereinigt, aber das Personal soll parallel Sanitär- und Detailreinigung erledigen. In Büroetagen gibt es Brandschutztüren, Engstellen und wechselnde Möblierung. Zudem ist die Frage, wie der Roboter zwischen Etagen bewegt wird und wo die Dockingstation sinnvoll steht.
So läuft der Einsatz
Vorbereitung: Die Objektleitung prüft Türbreiten und Aufzugzugang für den 580 × 500 × 600 mm Roboter. Die Dockingstation wird in einem definierten Servicebereich platziert; je Etage wird entschieden, ob die Maschine mit Personal im Aufzug umgesetzt wird oder ob pro Etage ein separater Dock-Standort vorgesehen ist.
Einlernen: Pro Etage wird eine Karte erstellt (LiDAR), mit Sperrzonen für Teeküchen (Rutschgefahr durch Feuchtigkeit) und für Bereiche mit Kabelbrücken. Flure werden als Hauptkorridor plus Nebenarme modelliert.
Täglicher Zyklus: Das Personal räumt vor Start lose Stühle und Papierkörbe aus dem Fahrweg. Der Roboter reinigt den Flur im Schrubbmodus und fährt danach zur Dockingstation; währenddessen erledigt das Personal Sanitär- und Randarbeiten. Nach Abschluss einer Etage wird der Roboter (falls geplant) per Aufzug in die nächste Etage gebracht und dort gestartet.
Ecken/Hindernisse: Sockelleisten, Türnischen und der Bereich direkt an Empfangstheken werden manuell nachgearbeitet. Bei neu abgestellten Kartons stoppt das Gerät; die anwesende Aufsicht räumt frei.
Störungen: Bei geschlossenen Brandschutztüren, die nicht im Plan offen stehen, muss organisatorisch eine Freigabe erfolgen; alternativ wird die Route so geplant, dass nur offene Bereiche befahren werden. Bei Netzrestriktionen kann die Steuerung offline erfolgen.
Warum dieses Gerät hier passt
Die kompakte Breite von 500 mm erleichtert das Passieren typischer Flurtüren, wenn die lichte Breite ausreicht (Annahme). Mit 68,5 kg Gewicht ist der Roboter für übliche Personenaufzüge geeignet, sofern die Nutzlast passt (Annahme). Die Flächenleistung von 350–650 m²/h erlaubt etagenweise Planung; eine Etage kann so dimensioniert werden, dass sie innerhalb der Laufzeit von 2–3,5 h abgeschlossen wird. Die Dockingstation (25 l/25 l) reduziert manuelle Tankgänge gegenüber 8 l/6 l internen Tanks.
Die Rechnung
Türcheck: angenommene lichte Türbreite 800 mm minus Maschinenbreite 500 mm ⇒ 300 mm Reserve.
Etagenzeit: 900 m² pro Etage bei angenommener realer Flächenleistung ~500 m²/h ≈ 900 / 500 = 1,8 h. Das liegt auch bei der minimalen Laufzeitangabe von 2 h innerhalb eines Akkus.
Gebäudegesamt: 2.700 m² bei ~500 m²/h ≈ 2.700 / 500 = 5,4 h reine Reinigungszeit ⇒ organisatorisch als etagenweiser Ablauf (mehrere Starts) zu planen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Etagen nur über sehr schmale Türen/Schleusen erreichbar sind und die angenommene lichte Breite unterschritten wird, ist das Umsetzen und sichere Fahren nicht gegeben.
Wenn der Roboter ohne Personal zwischen Etagen verkehren müsste (z. B. Aufzugbedienung), ist das in der Praxis ohne zusätzliche Gebäudeautomation nicht abbildbar; dann bleibt es bei etagenweiser Umsetzung durch Mitarbeitende.
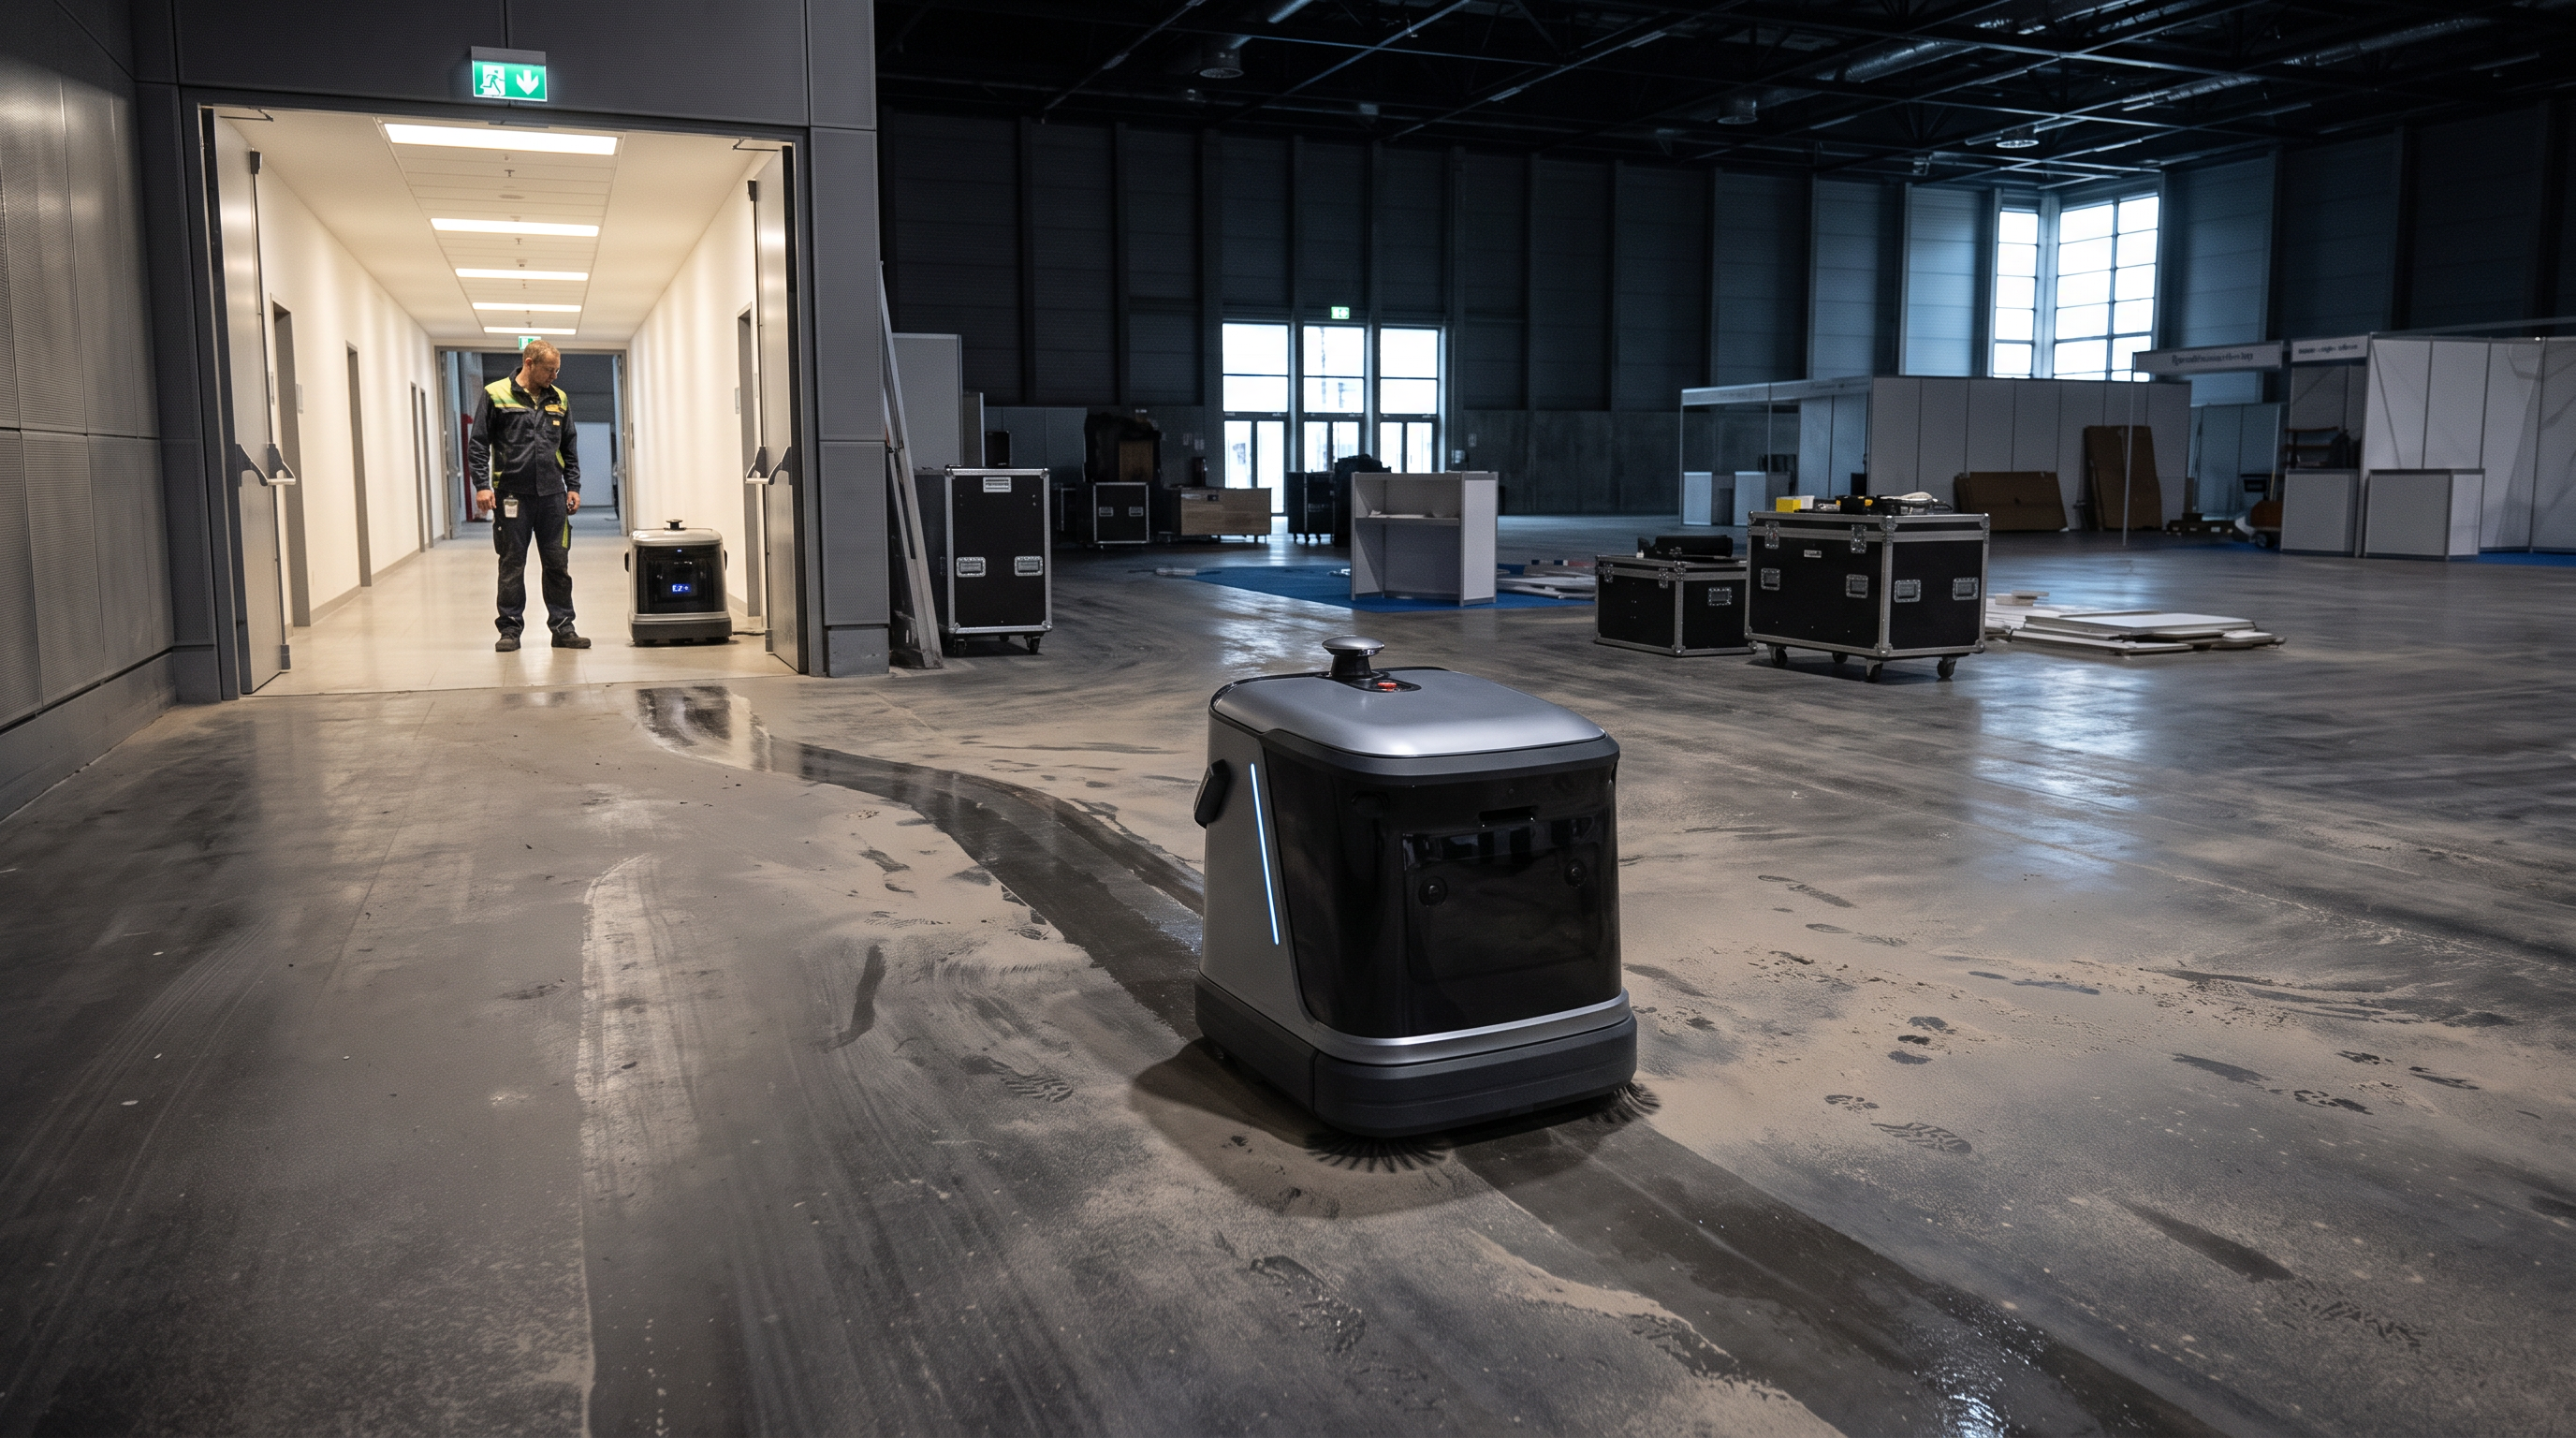
Messe-/Eventhalle (große, offene Hartbodenfläche)Messe-/Eventhalle: Turnaround-Reinigung mit Dock-TankplanungGeeignet für offene Hallenflächen, wenn die Reinigung in langen Bahnen geplant wird und die Medienversorgung über die Dockingstation organisiert ist. Der 25-l-Frischwassertank der Dockingstation kann bei großen Flächen zum Planungsparameter werden. Kantenbereiche an Tribünen, Bühnen und Kabelrinnen brauchen ergänzende Handarbeit.
Nach dem Abbau liegt feiner Staub in den Laufwegen und klebt an den Schuhsohlen. Das Hallenlicht ist gedimmt, nur im Servicegang ist Betrieb. Der Roboter startet an der Hallenkante, zieht lange Bahnen und sammelt trockenen Schmutz im gleichen Durchlauf mit der Nassreinigung ein. Ein Hallentechniker schaut kurz vorbei, ob die Andockzone frei ist, und lässt das Gerät weiterarbeiten.
Ausgangslage
Zwischen Belegungen müssen große Flächen schnell und reproduzierbar gereinigt werden. Trockenverschmutzung und Schuhabrieb wechseln sich mit klebrigen Stellen ab, die geschrubbt werden müssen. Der Betreiber möchte Nachfüll- und Entsorgungswege reduzieren und die Reinigungszeit planbar machen.
So läuft der Einsatz
Vorbereitung: Grobe Reste (Klebebandstücke, Kabelbinder, größere Papierreste) werden vorab eingesammelt, damit sie nicht in den Reinigungsweg geraten. Die Dockingstation wird im Servicegang positioniert und mit den 25-l-Tanks befüllt; in der App werden Bühnenkante, Technikflächen und Kabelrinnen als Sperrzonen markiert.
Einlernen: Kartierung der Halle per LiDAR, Route als lange Bahnen mit wenigen Wendepunkten.
Täglicher Zyklus: Der Roboter fährt im Schrubbmodus mit 4-in-1 (Kehren/Saugen integriert), kehrt bei Bedarf zur Dockingstation zurück, entleert Schmutzwasser und befüllt Frischwasser automatisch. Das Personal nutzt die Laufzeit, um Tribünenkanten, Wandabschlüsse und Ecken manuell zu reinigen.
Ecken/Hindernisse: An Hallentoren, Rammschutzkanten und direkt an Bühnenkanten bleibt ein manuelles Finish. Neu abgestellte Flightcases werden erkannt; der Roboter stoppt oder umfährt, die Technik räumt bei Bedarf.
Störungen: Bei hohen Staubfahnen oder ungewöhnlich schneller Tankfüllung wird der Modus angepasst (mehr Kehren/Saugen, weniger Nass) oder die Fläche in Teilabschnitte geteilt. Bei Akkuniedrigstand fährt der Roboter zur Dockingstation und lädt (2,5 h).
Warum dieses Gerät hier passt
Die Flächenleistung bis 650 m²/h passt zu offenen Hallenbahnen. Die Dockingstation mit 25 l/25 l kann automatische Befüllung/Entleerung übernehmen, wodurch die internen 8 l/6 l Tanks kein manueller Engpass werden. Die Kombination aus 4-in-1-Modi reduziert Medienwechsel zwischen Kehren/Saugen und Schrubbgang. < 70 dB ist für Servicezeiten geeignet, solange organisatorisch keine Lärmsensibilität besteht.
Die Rechnung
Zeit: 2.200 m² bei angenommener realer Flächenleistung ~650 m²/h ≈ 2.200 / 650 = 3,38 h. Das passt in die maximale Laufzeit von 3,5 h.
Wasserbedarf (Schrubben): angenommener Wasseranfall 0,012 l/m² ⇒ Bedarf ≈ 2.200 × 0,012 = 26,4 l. Dock-Frischwassertank 25 l ⇒ rechnerische Nachfüllmenge ≈ 26,4 − 25 = 1,4 l (während oder nach dem Lauf einzuplanen).
Interne Tankreichweite (Schmutzwasser 6 l): 6 / 0,012 = 500 m² ⇒ für 2.200 m² ≈ 2.200 / 500 = 4,4 ⇒ mehrere automatische Andockzyklen während der Route.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Turnaround zwingend ohne jede Zwischenversorgung erfolgen muss, kann der 25-l-Frischwassertank der Dockingstation bei großen Schrubbflächen zum Limit werden (hier rechnerisch > 25 l Bedarf).
Wenn die Halle viele temporäre Kabelrinnen, Bühnenaufbauten und enge Durchlässe hat, steigt der Anteil an Sperrzonen und Handarbeit; dann ist die Automatisierung nur auf Teilflächen sinnvoll.
Getroffene Annahmen
Zu reinigende Hallenfläche: 2.200 m².
Reale Flächenleistung in offener Halle (lange Bahnen): 650 m²/h (entspricht der Obergrenze 350–650 m²/h).
Wasseranfall/Schmutzwasserzuwachs im Schrubbmodus: 0,012 l/m².
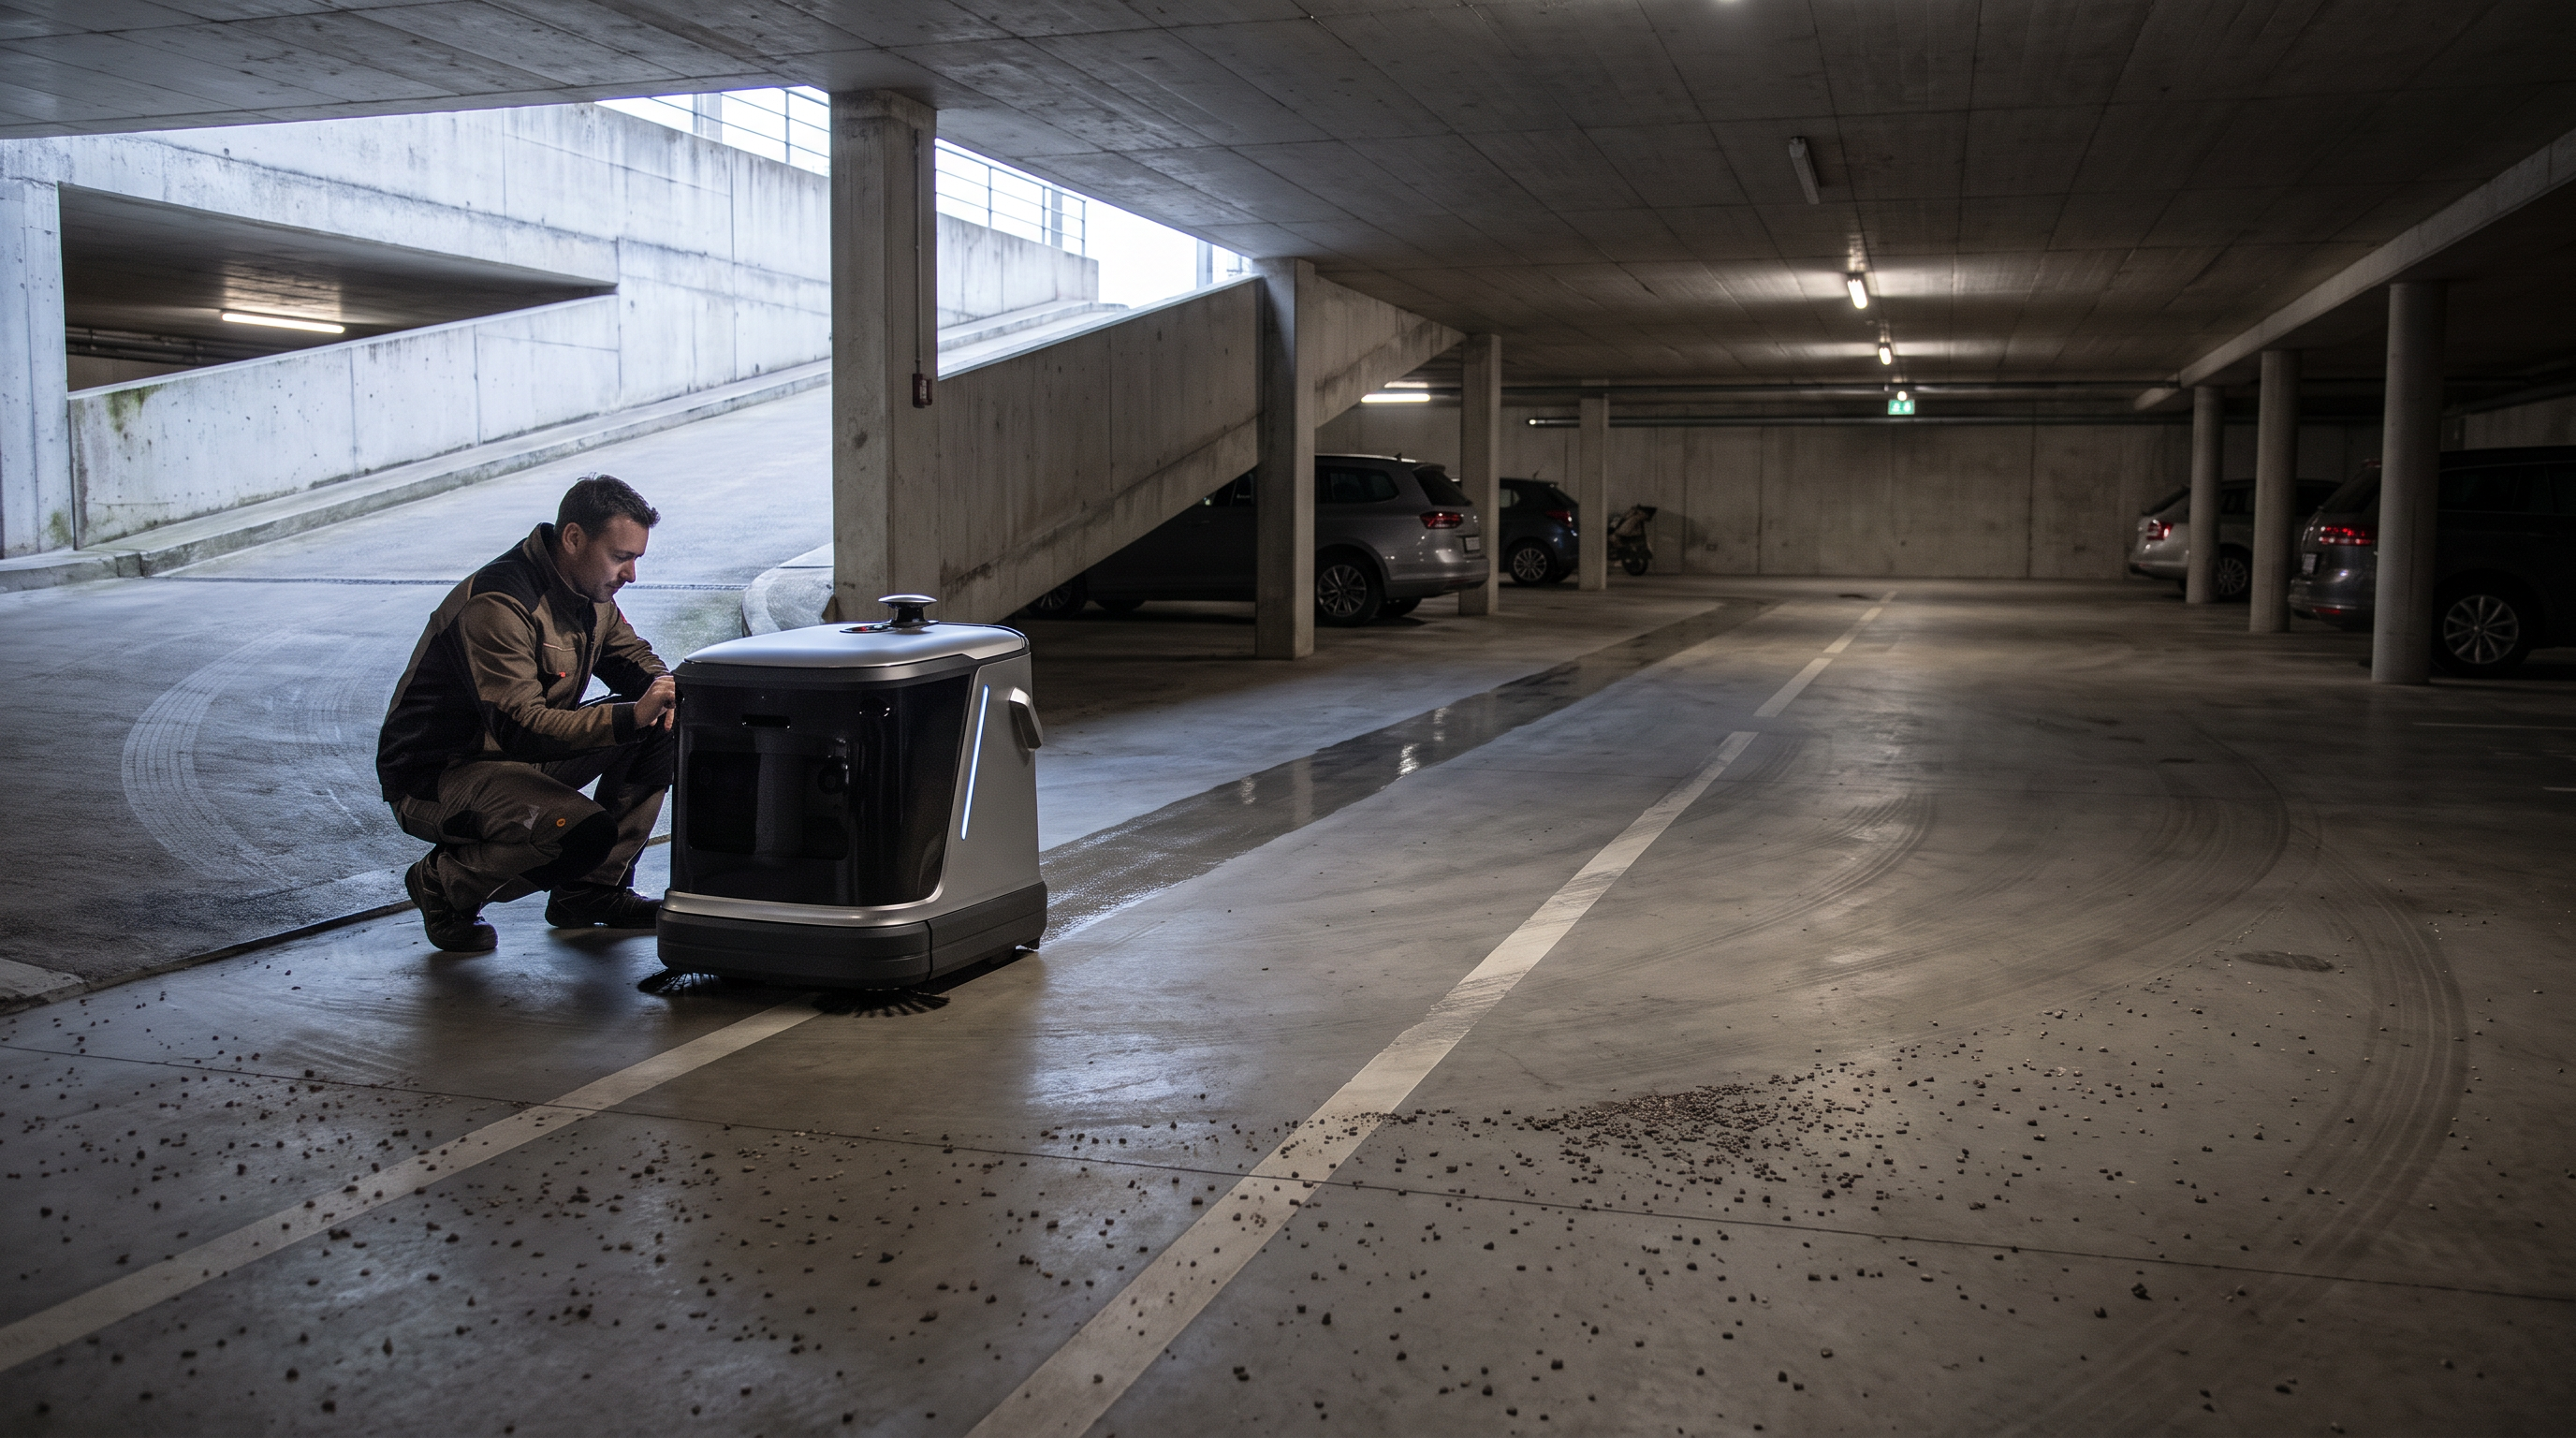
Tiefgarage/Parkhaus (Deckflächen aus Beton/Epoxid, Rampen)Tiefgarage/Parkhaus: Deckflächen automatisieren, Rampen bleiben wegen 8° Steigfähigkeit kritischFür flache Deckflächen in Tiefgaragen kann der Roboter Unterhaltsreinigung übernehmen, inklusive Kehren/Saugen und Schrubbgang. Die Steigfähigkeit von 8° setzt klare Grenzen bei Rampen. Für vollständige Parkhausreinigung muss der Betreiber Rampen und Übergänge separat planen.
In den frühen Stunden ist die Tiefgarage fast leer, nur vereinzelte Fahrzeuge stehen in den Randbereichen. In den Fahrgassen sind Reifenspuren und feiner Staub, daneben liegen kleine Steinchen vom Einfahren. Der Roboter fährt entlang der Markierungen, sammelt Trockenverschmutzung ein und schrubbt die Fahrspur in einem Durchlauf. An der Rampenanfahrt bleibt er am Rand stehen, während der Objektleiter den nächsten Abschnitt auf dem Gerät freigibt.
Ausgangslage
Die Tiefgarage erzeugt viel trockenen Eintrag (Staub, Splitt) und sichtbar abriebintensive Fahrspuren. Manuelle Reinigung ist personalintensiv, vor allem nachts. Gleichzeitig gibt es Rampen und Übergänge, die nicht überall gleich flach sind.
So läuft der Einsatz
Vorbereitung: Grober Splitt und größere Fremdkörper werden vorab mit Handwerkzeug/Kehrgerät entfernt, um Blockaden zu vermeiden. Die Dockingstation wird auf einer ebenen Fläche positioniert, sodass der Roboter ohne Gefälle andocken kann; Sperrzonen werden für Engstellen, Schrankenbereiche und Notausgänge gesetzt.
Einlernen: Kartierung der Deckfläche per LiDAR, Route als Fahrgassen plus Stellplatzreihen. Rampen werden separat bewertet und ggf. als No-go gesetzt.
Täglicher Zyklus: Der Roboter fährt die Deckflächen im Schrubbmodus mit integrierter Trockenaufnahme (4-in-1) und kehrt bei Bedarf zum Andocken zurück (Befüllen/Entleeren/Laden). Das Personal kontrolliert parallel Ecken, Entwässerungsrinnen und Öl-/Chemiespuren.
Ecken/Hindernisse: Direkt an Wänden, Pfeilern, Radstoppern und in schmalen Parkbuchten bleibt Handnacharbeit. Stellplätze mit Fahrzeugen werden umfahren; bei wechselnder Belegung ändert sich der befahrbare Anteil.
Störungen: Bei nassen Stellen oder Ölfilmen wird der Bereich gesperrt und gesondert behandelt. Wenn die Rampe zu steil ist, wird sie nicht befahren; der Roboter bleibt im Deckbereich.
Warum dieses Gerät hier passt
Die 4-in-1-Funktion (Schrubben, Kehren, Saugen, Trockenwischen) passt zum Mix aus trockenem Eintrag und Fahrspuren. Die Flächenleistung von 350–650 m²/h ist auf langen Fahrgassen gut nutzbar (Annahme zur realen Leistung). Die Steigfähigkeit ist mit 8° spezifiziert und damit ein harter Grenzwert für Rampen. Die Dockingstation mit 25-l-Tanks reduziert manuelle Schmutzwasserhandhabung in einem Umfeld, in dem Wasserwege unpraktisch sind.
Die Rechnung
Deckflächen (ohne Rampen): 3.000 m² bei angenommener realer Flächenleistung ~500 m²/h ≈ 3.000 / 500 = 6,0 h reine Reinigungszeit.
Akkusegmente: maximale Laufzeit 3,5 h ⇒ Fläche pro Akkuladung ≈ 3,5 × 500 = 1.750 m². Benötigte Läufe ≈ 3.000 / 1.750 = 1,71 ⇒ 2 Läufe, dazwischen 1 Ladevorgang à 2,5 h.
Rampencheck: Steigfähigkeit 8° (Spec) vs. angenommene Rampenneigung 10° ⇒ Rampen sind für den Roboter nicht geeignet und müssen separat gereinigt werden.
Wo dieses Gerät nicht die richtige Wahl ist
Rampen und Übergänge mit Neigungen über 8° (Steigfähigkeit) können nicht sicher befahren werden; die Parkhausreinigung bleibt dann unvollständig ohne zusätzliche manuelle/alternative Technik.
Bei starkem Öl-/Chemieeintrag oder dauerhaft nassen Flächen sind zusätzliche Verfahren (z. B. Vorbehandlung, Bindemittel, Sonderreinigung) nötig; der Roboter ersetzt diese Prozessschritte nicht.
Getroffene Annahmen
Zu reinigende, ebene Deckflächen (ohne Rampen): 3.000 m².
Reale Flächenleistung in Fahrgassen (Wendemanöver an Pfeilern): 500 m²/h (innerhalb 350–650 m²/h).
Rampenneigung im Objekt: 10°.
Rampfläche, die organisatorisch aus der Roboterroute herausgenommen wird: 400 m².
Erleben Sie den PanPan ACR-0370 in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Autonome Reinigung im Supermarkt — Die Fläche muss vor Ladenöffnung glänzen — und niemand will dafür um 5 Uhr eine Schicht besetzen. Genau dieses Fenster fahren Reinigungsroboter zuverlässig ab.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum PanPan ACR-0370
Für welche Flächen eignet sich der PanPan ACR-0370?
Für den PanPan ACR-0370 liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Lebensmittel-Supermarkt (Verkaufsfläche mit Regalgängen); Krankenhaus (Stationsflure und Wartezonen); Logistikzentrum (Umschlag-/Kommissionierhalle mit breiten Fahrwegen); Büro-/Verwaltungsgebäude (Flure, Foyerflächen, Teeküchen-Vorzonen).
Wie lange braucht der PanPan ACR-0370 für 1.000 m²?
Rechnerisch etwa 3,8 Stunden pro Durchgang — bei 350 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der PanPan ACR-0370 nicht die richtige Wahl?
Wenn die freie Gangbreite im Regelbetrieb unter der angenommenen Mindestbreite liegt (z. B. durch dauerhaft abgestellte Aktionsware), kann die 500-mm-Maschine nicht zuverlässig durchfahren und würde häufig stoppen. Wenn die Reinigung zwingend während der Öffnungszeiten stattfinden muss, sind häufige Querbewegungen von Kundschaft und Warenwagen organisatorisch kritisch; trotz Sensorik steigt das Stop-and-go und die Planzeiten werden unzuverlässig. Wenn die gesamte Stationsfläche ohne Unterbrechung in einem Zeitfenster abgearbeitet werden muss, ist die Akkulaufzeit von 2–3,5 h der limitierende Faktor; dann sind mehrere Geräte oder eine andere Organisationsform nötig.
Kann man den PanPan ACR-0370 mieten statt kaufen?
Ja — die meisten Objekte mieten den PanPan ACR-0370 im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den PanPan ACR-0370 ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service