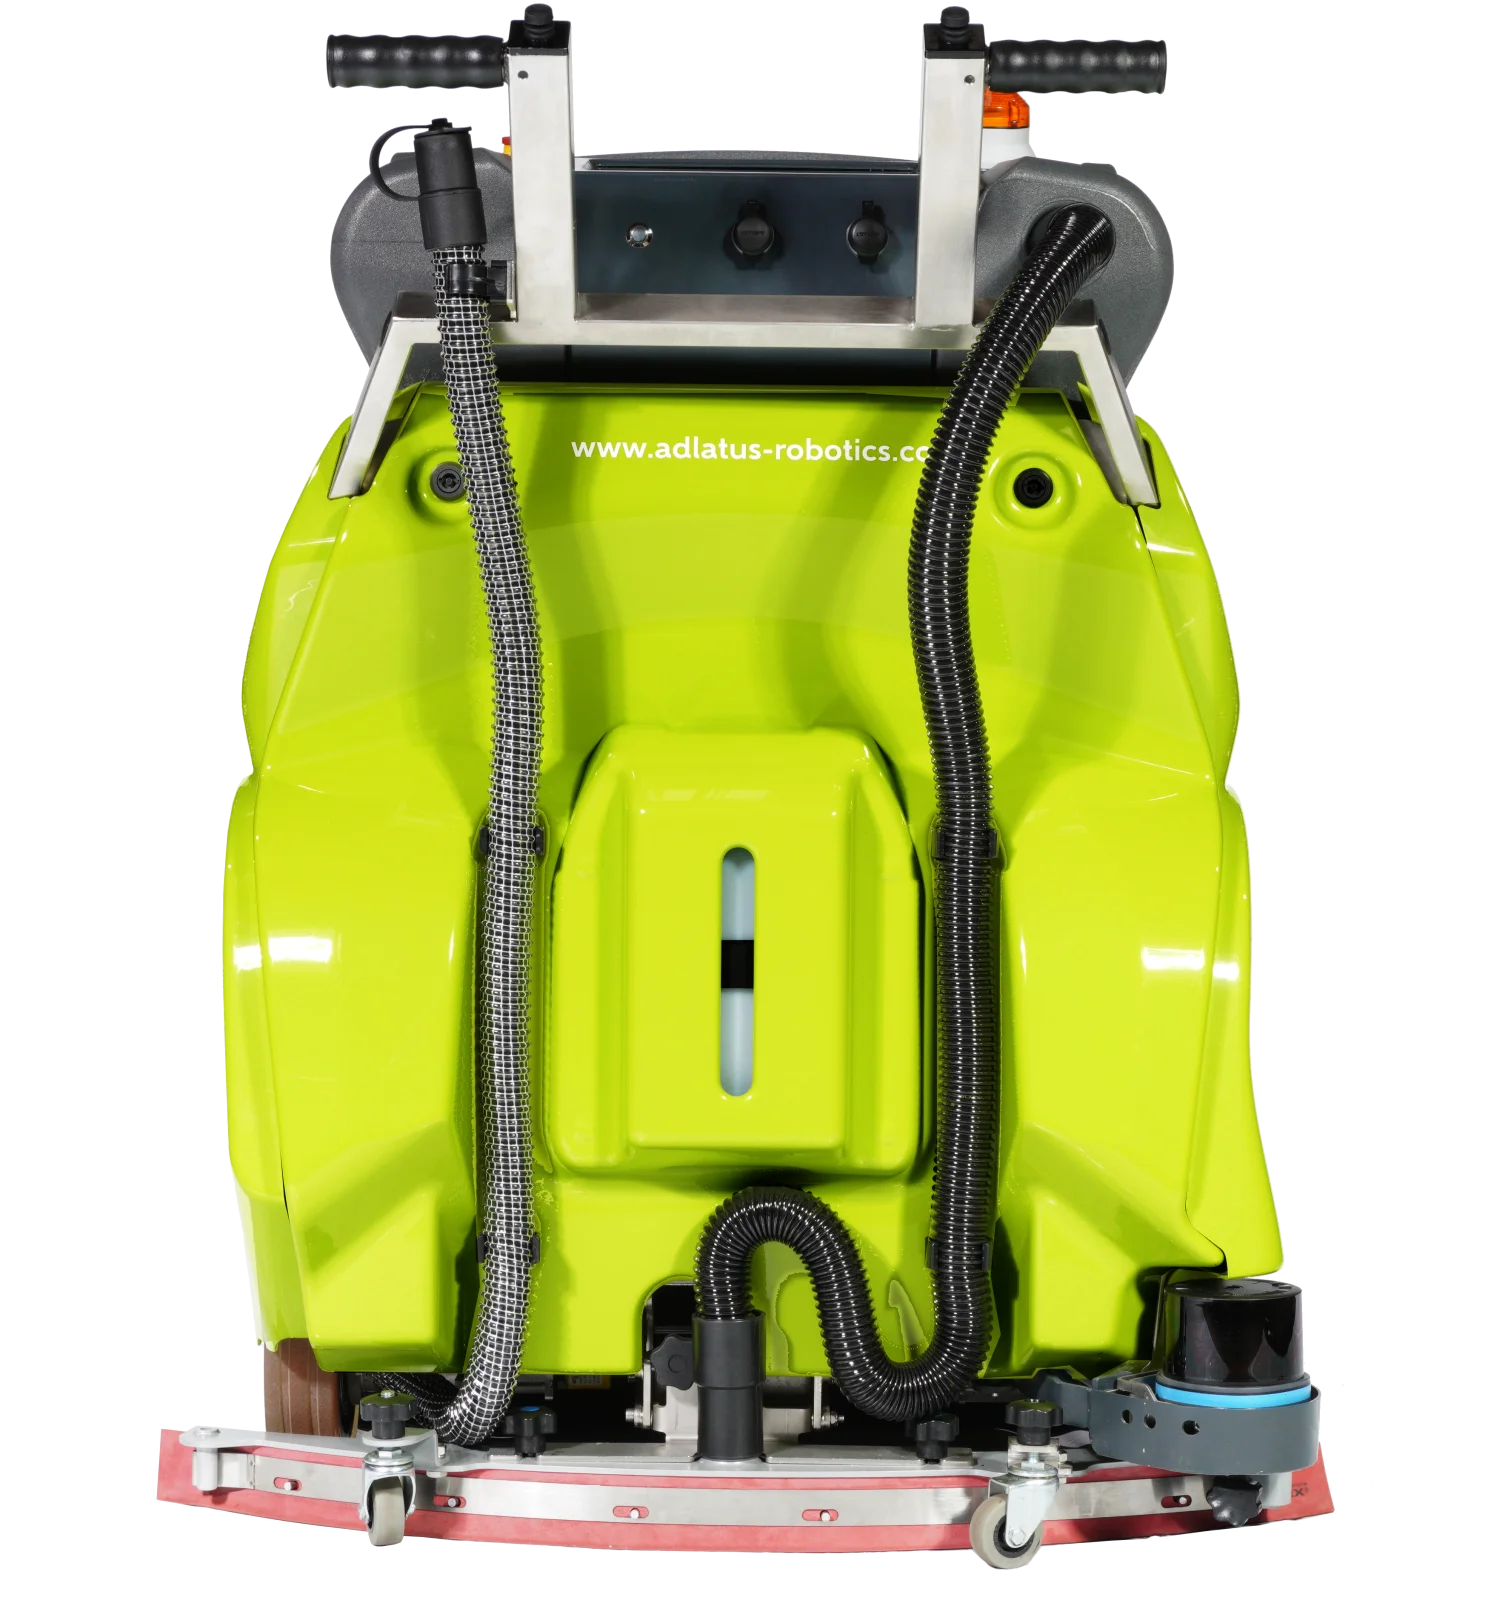
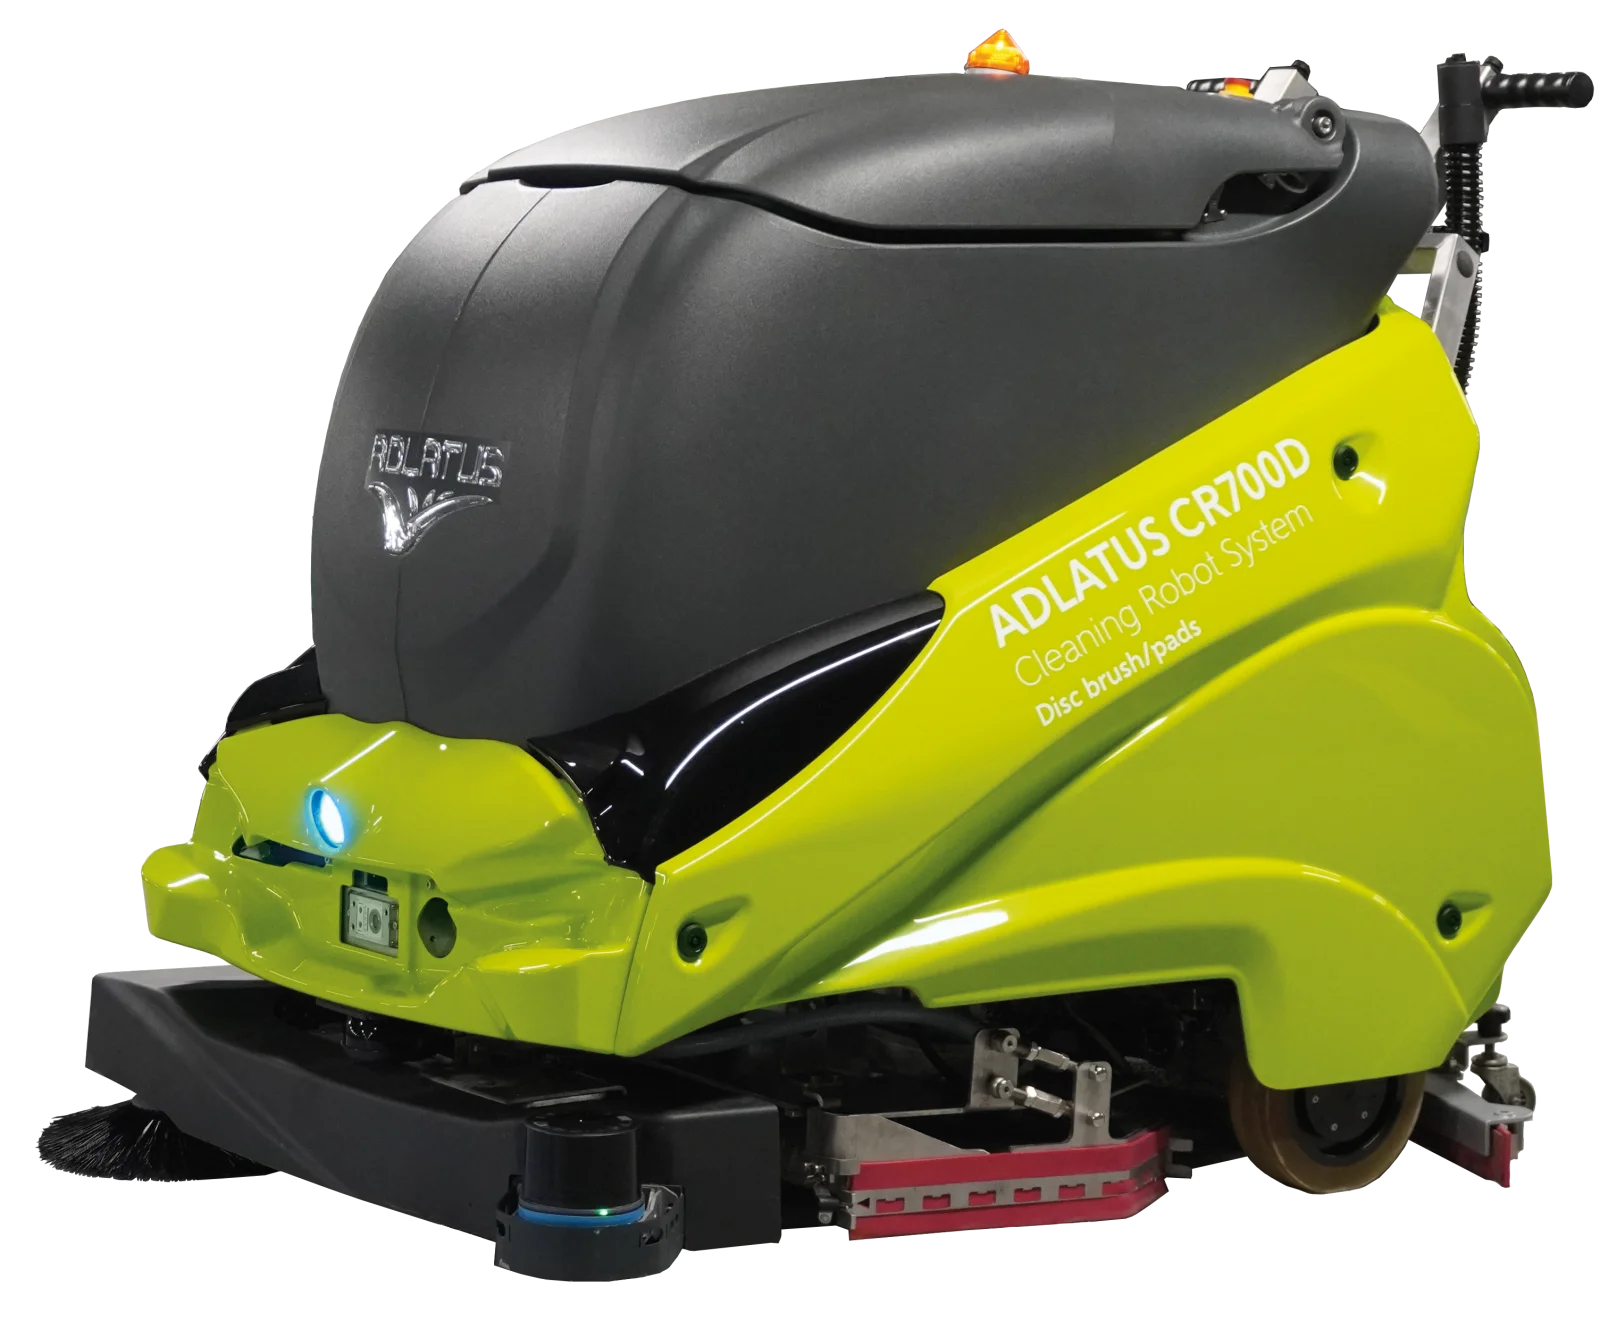
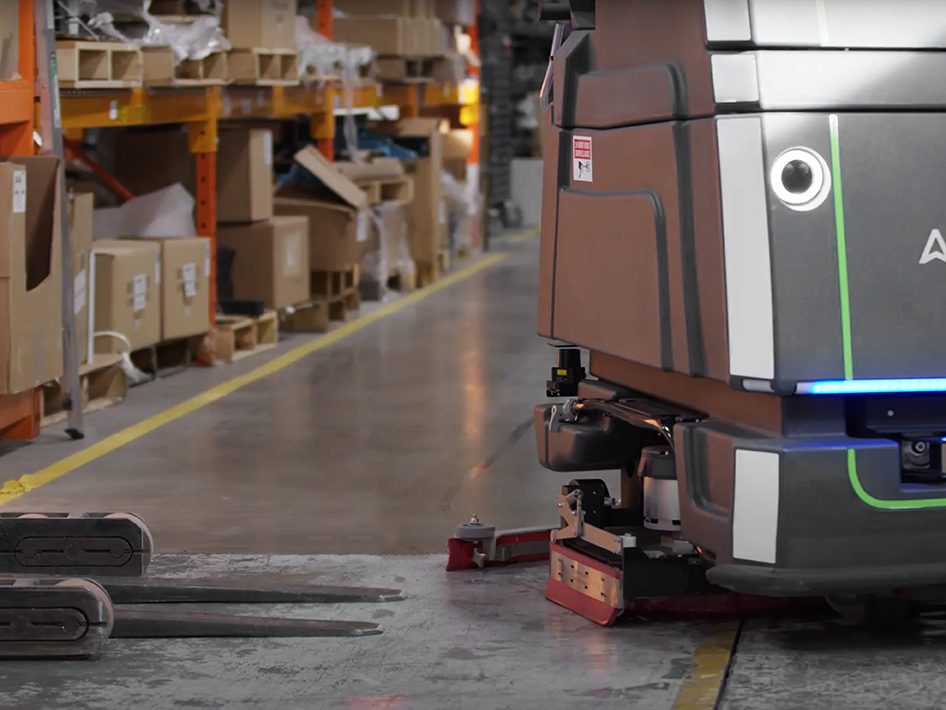
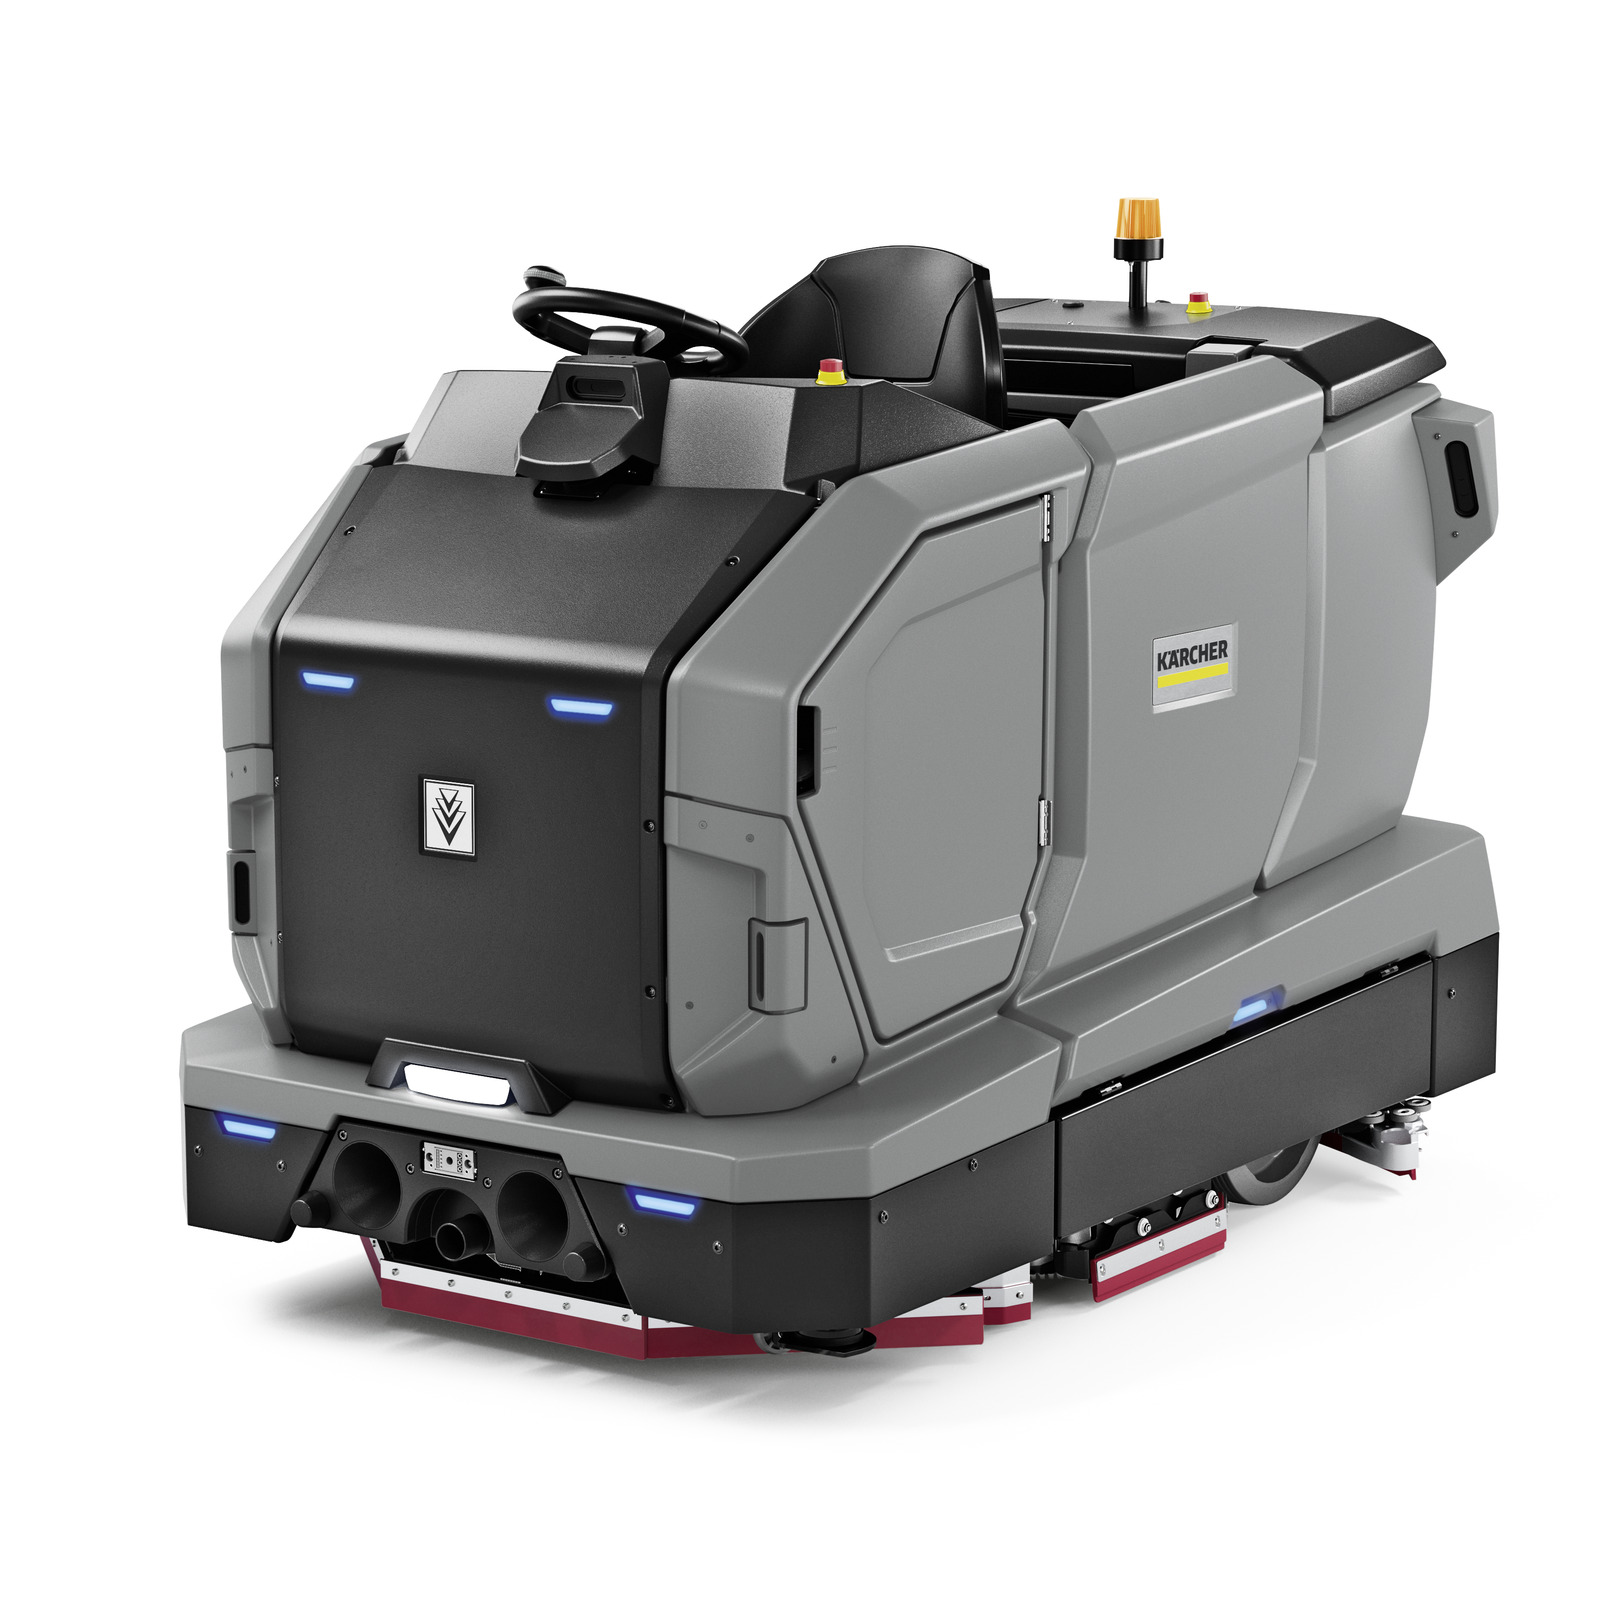
Der ACR-0600 ist für Objekte gebaut, in denen täglich tausende Quadratmeter Hartboden anfallen: Werkhallen, Klinikflure, Terminals, Malls. Sein 600-mm-Schrubbdeck mit 20 kg Bürstendruck und 240 U/min löst auch haftenden Schmutz, der 830 mm breite Saugfuß nimmt das Wasser in derselben Fahrt wieder auf – die Fläche ist sofort begehbar. Bis zu 2.160 m² schafft er pro Stunde, fünf Stunden lang je Ladung.
Kartierung und Routenplanung laufen vollautonom; Tiefenkamera, Ultraschall-, Absturz- und Kollisionssensorik sichern den Betrieb ab. Herzstück des Systems ist die intelligente 5-in-1-Dockingstation: Laden, Frischwasser auffüllen, Schmutzwasser abpumpen, Reinigungsmittel dosieren und Tankreinigung – alles ohne Personaleinsatz. Mit maximal 65 dB(A) bleibt der Roboter auch in publikumsnahen Bereichen einsetzbar.
Ein Abend mit dem PanPan ACR-0600
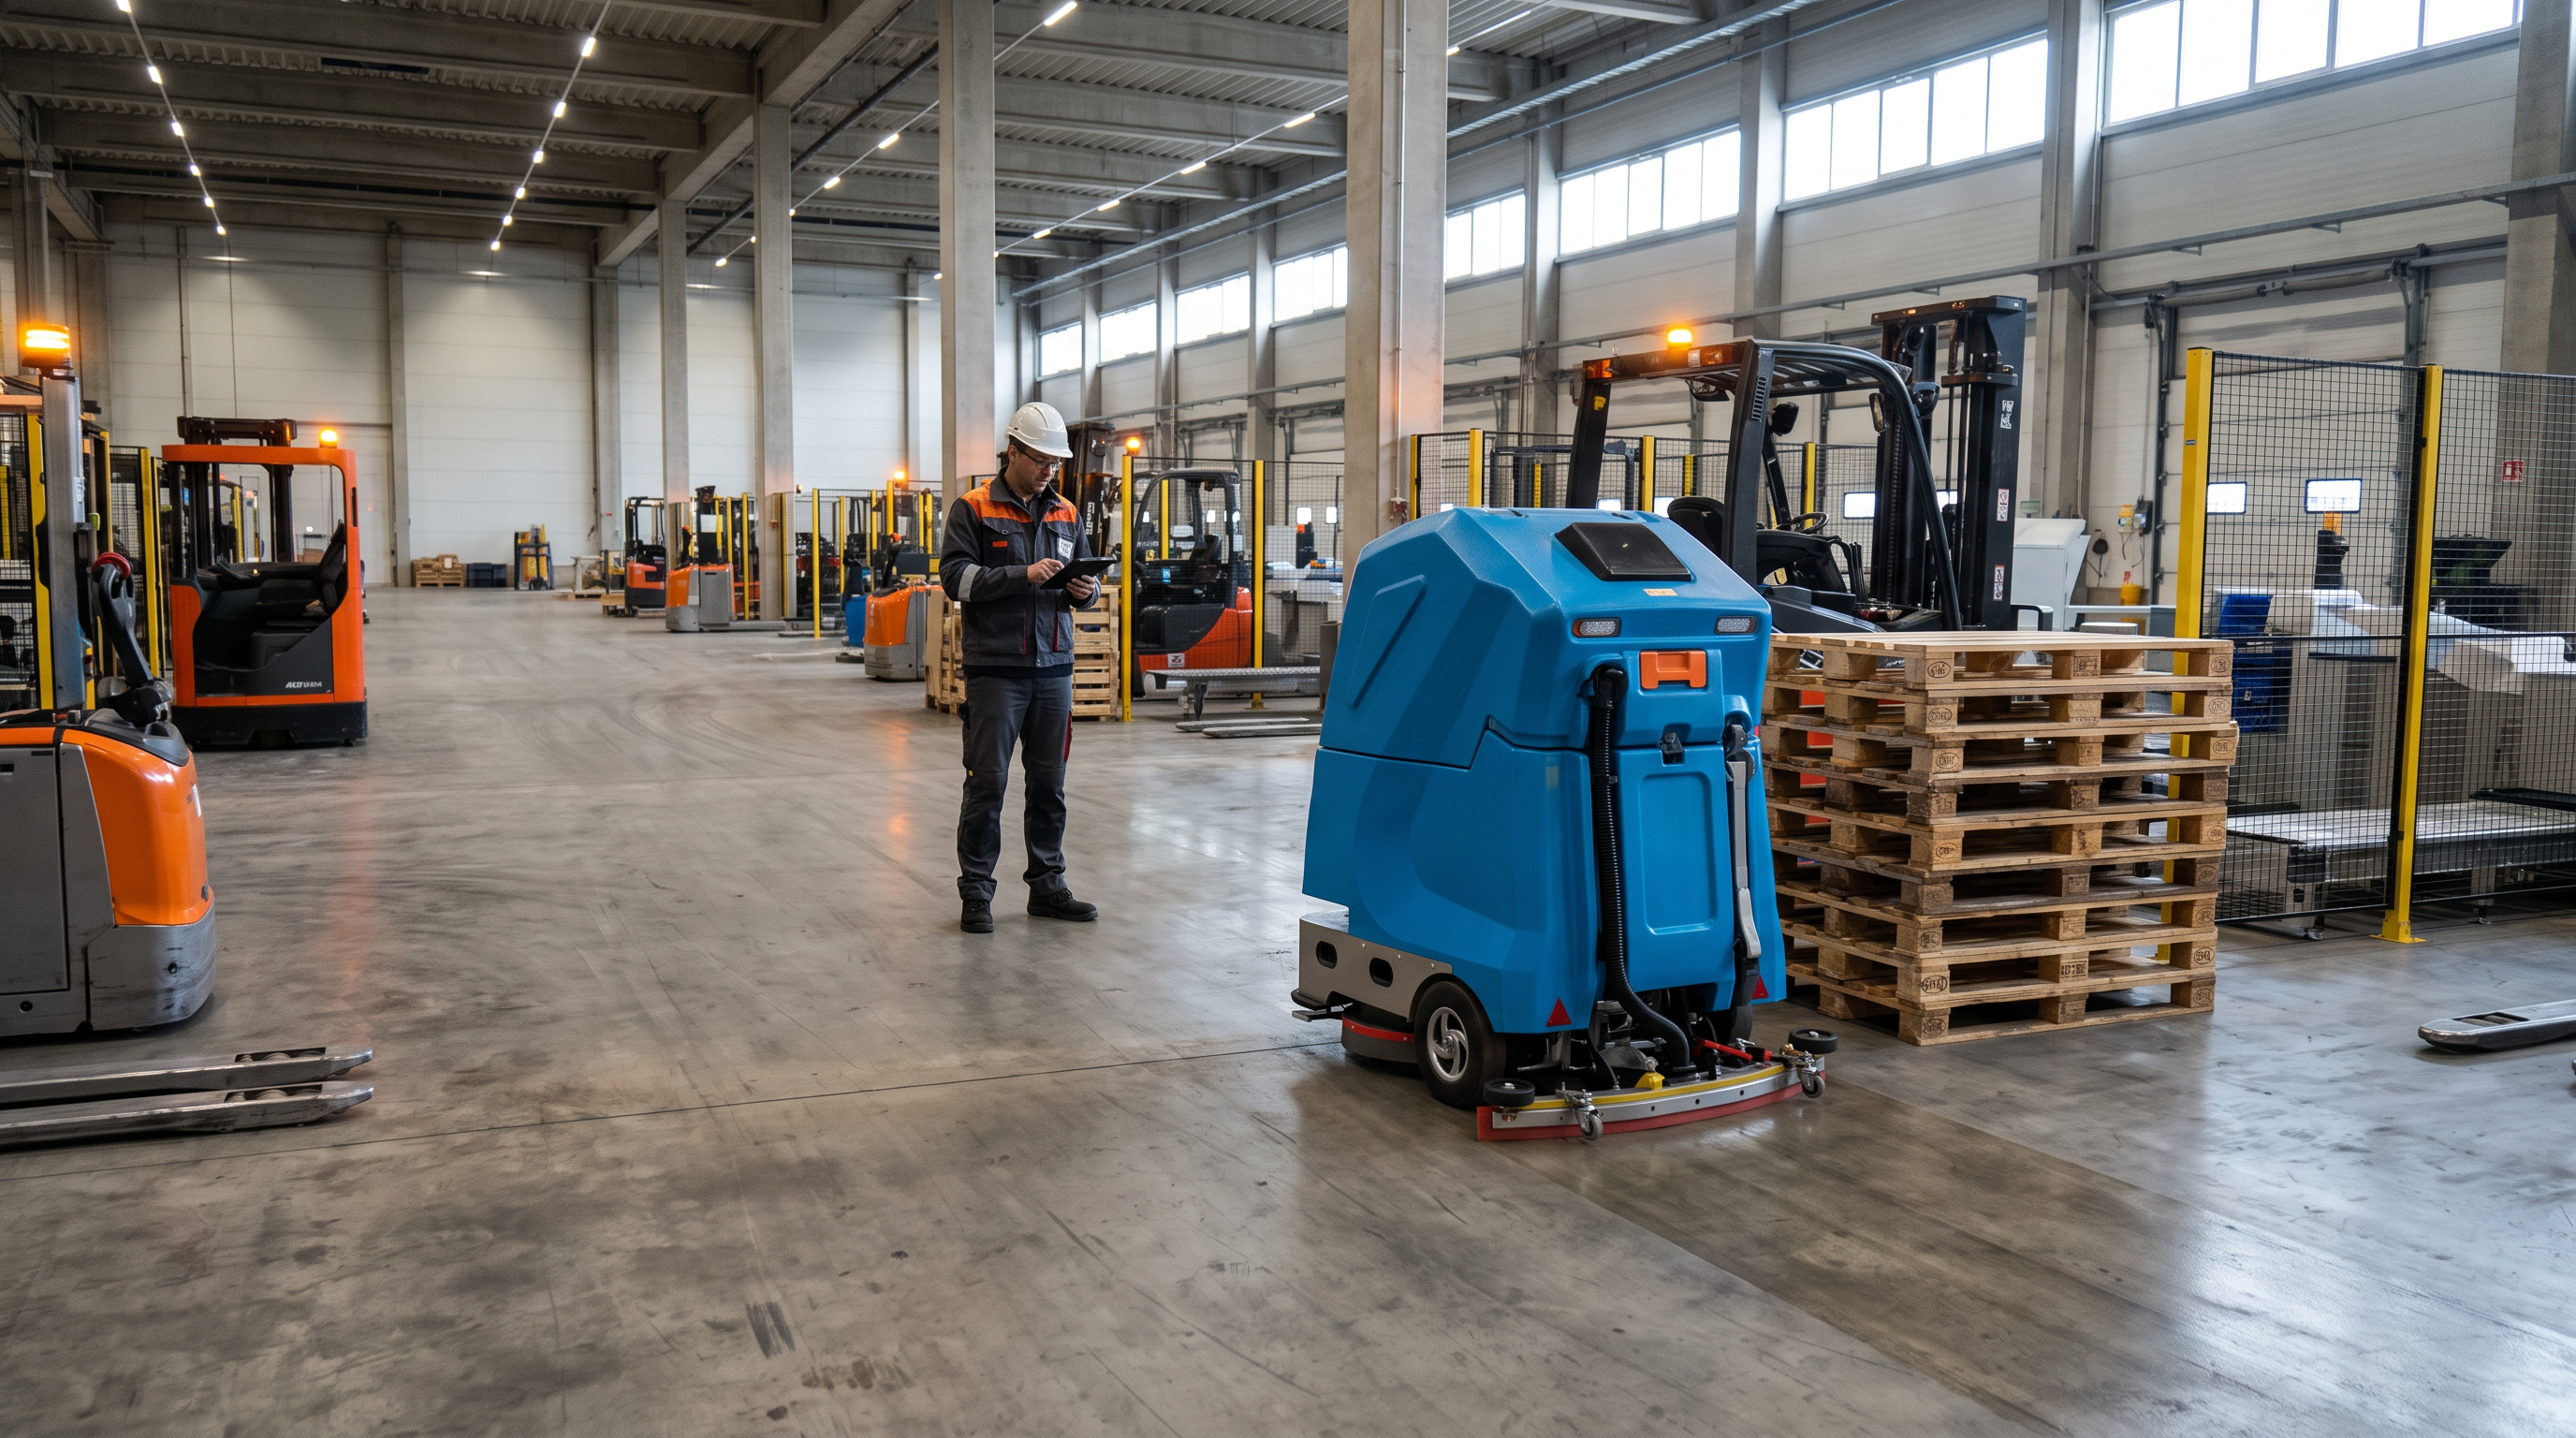
02:10 Uhr in der Halle: Die Frühschicht ist noch nicht da, nur das Brummen der Lüftung und das gleichmäßige Surren der Bürsten ist zu hören. Der ACR-0600 fährt eine lange Gerade zwischen zwei Fertigungslinien, hinter ihm bleibt ein schmaler, feuchter Streifen, der direkt wieder abgesaugt ist. Der Schichtleiter schaut kurz auf die Karte am Tablet und markiert einen Bereich, der wegen Palettenverkehr gesperrt bleibt. Nach der nächsten Wende setzt der Roboter seine Bahn ohne Zwischenruf fort.
6 durchgerechnete
Einsätze des PanPan ACR-0600 —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
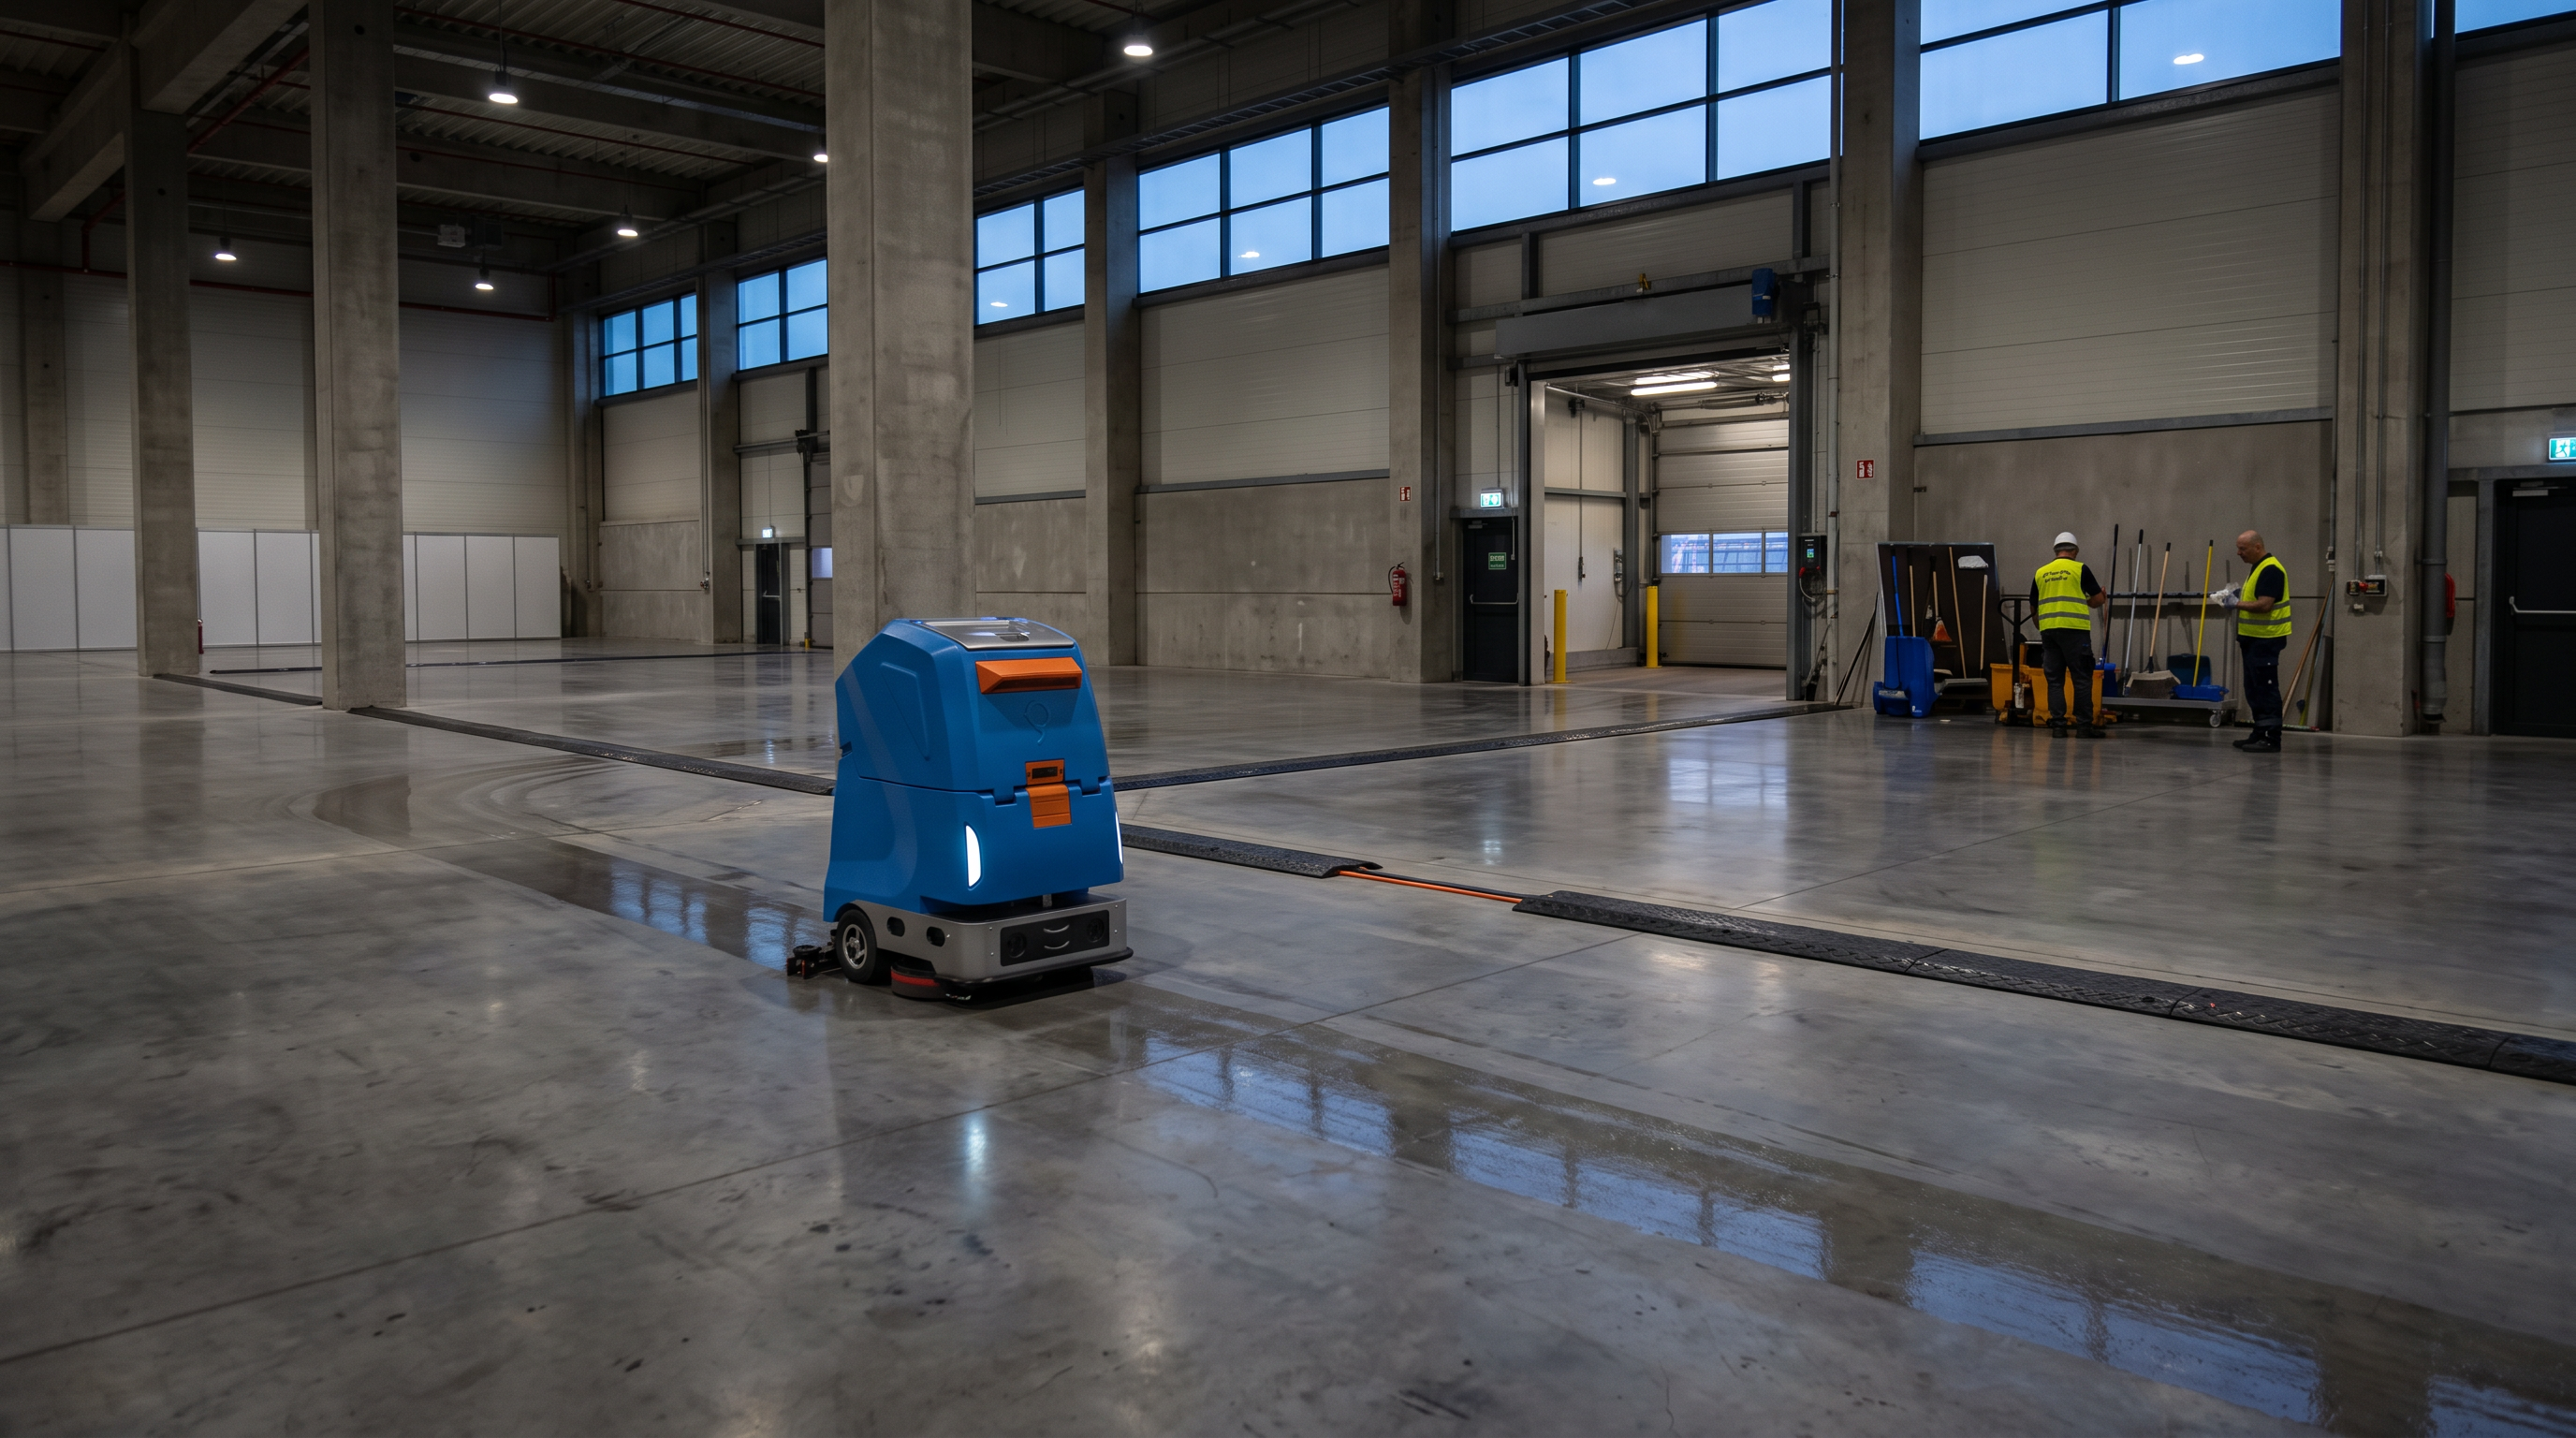
Produktions-/Montagehalle (Hartboden, Nachtbetrieb)Nachtschicht in der Montagehalle: 8.000 m² Betonboden in einem DurchlaufFür große, freie Hartbodenflächen in Werk- und Montagehallen, wenn nachts mehrere tausend Quadratmeter in einem Stück abgearbeitet werden sollen. Die 600-mm-Schrubbbreite, 20 kg Bürstendruck und die 5-in-1-Dockingstation spielen ihre Stärken aus, solange Durchgänge ≥ 1.300 mm und Rampen ≤ 2 % eingehalten werden.
02:10 Uhr in der Halle: Die Frühschicht ist noch nicht da, nur das Brummen der Lüftung und das gleichmäßige Surren der Bürsten ist zu hören. Der ACR-0600 fährt eine lange Gerade zwischen zwei Fertigungslinien, hinter ihm bleibt ein schmaler, feuchter Streifen, der direkt wieder abgesaugt ist. Der Schichtleiter schaut kurz auf die Karte am Tablet und markiert einen Bereich, der wegen Palettenverkehr gesperrt bleibt. Nach der nächsten Wende setzt der Roboter seine Bahn ohne Zwischenruf fort.
Ausgangslage
Die Halle hat täglich Öl-/Staub-Eintrag auf glattem Beton. Manuelle Scheuersaugmaschinen binden Personal über mehrere Stunden, und das Nachfüllen/Entleeren unterbricht den Ablauf. Ziel ist ein wiederholbarer Nachtlauf mit definierter Route und möglichst wenig Personalzeit am Gerät.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt lose Teile aus den Hauptfahrwegen (Paletten, Kabeltrommeln, Abfall) und stellt sicher, dass die geplanten Durchgänge mindestens 1.300 mm breit sind. Einlernen/Kartierung: Beim ersten Einsatz fährt eine Einlern-Person die Hauptachsen ab, legt Sperrzonen (z. B. um stationäre Maschinen, Gefahrstellen) fest und positioniert die 5-in-1-Dockingstation so, dass Frischwasser/Abwasser/Reinigungsmittelbereitstellung genutzt werden kann. Täglicher Zyklus: Nach Schichtende startet der Roboter automatisch, reinigt die Hauptflächen in Bahnen und fährt bei Bedarf zur Dockingstation zum Laden sowie zum Auffüllen/Abpumpen/Tankspülen. Währenddessen erledigt das Personal parallel Kanten und Bereiche unter Engstellen manuell (Sockel, unter niedrigen Gestellen), weil die Route auf freie Hauptflächen optimiert ist. Störungen: Bei blockierten Sensoren (z. B. Folienreste), kollisionsbedingtem Stopp oder wenn Wege temporär zugestellt sind, erhält die zuständige Rolle eine Meldung und räumt die Hindernisse; anschließend wird der Lauf fortgesetzt.
Warum dieses Gerät hier passt
Die Flächenleistung bis 2.160 m²/h und die Laufzeit von 5 h je Ladung erlauben in einer Nacht einen großen, zusammenhängenden Lauf, solange die reale Flächenleistung zur Objektgeometrie passt. Die 600-mm-Schrubbbreite mit 20 kg Bürstendruck und 240 U/min ist auf haftenden Schmutz auf Hartboden ausgelegt; der 830 mm breite Saugfuß nimmt das Wasser in derselben Fahrt auf, was in Produktionswegen wichtig ist. Die 5-in-1-Dockingstation reduziert Personalaufwand für Wasserhandling (Frischwasser, Abwasser, Dosierung, Tankreinigung) und macht Unterbrechungen planbar. Mit ≤ 65 dB(A) ist Nachtbetrieb möglich, ohne dass der Roboter selbst zur Hauptlärmquelle wird.
Die Rechnung
Plausibilität Zeit vs. Schichtfenster: 8.000 m² bei angenommener realer Flächenleistung ~1.800 m²/h (Annahme: 2.160 m²/h Maximalwert wird in einer Halle mit Inseln/Umfahrungen nicht dauerhaft erreicht) ⇒ 8.000 / 1.800 ≈ 4,44 h. Das liegt innerhalb der Spezifikation von 5 h Laufzeit je Ladung.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die zu reinigenden Durchgänge/Gänge regelmäßig unter 1.300 mm liegen (z. B. enge Zwischenräume zwischen Regalen/Maschinen), kann der Roboter diese Bereiche nicht befahren; dann bleibt nur Teilflächenreinigung plus manuelle Nacharbeit.
Bei Rampen oder Bodenübergängen über 2 % Steigung (z. B. zu Zwischengeschossen, Ladebrücken) ist der autonome Betrieb dort nicht spezifikationskonform; der Lauf muss auf ebene Zonen begrenzt oder der Roboter umgesetzt werden.
Ohne geeigneten Stellplatz für die 5-in-1-Dockingstation mit Versorgungsmöglichkeit (Frischwasser/Abwasser) steigt der Personalaufwand für Tanks deutlich; dann verliert das Konzept „ohne Personaleinsatz“ an Wirkung.
Getroffene Annahmen
Reinigungsfläche: 8.000 m² Hartboden pro Nachtlauf.
Angenommene reale Flächenleistung im Layout: ~1.800 m²/h (unterhalb des Datenblatt-Maximums 2.160 m²/h aufgrund Umfahrungen/Wendemanövern).
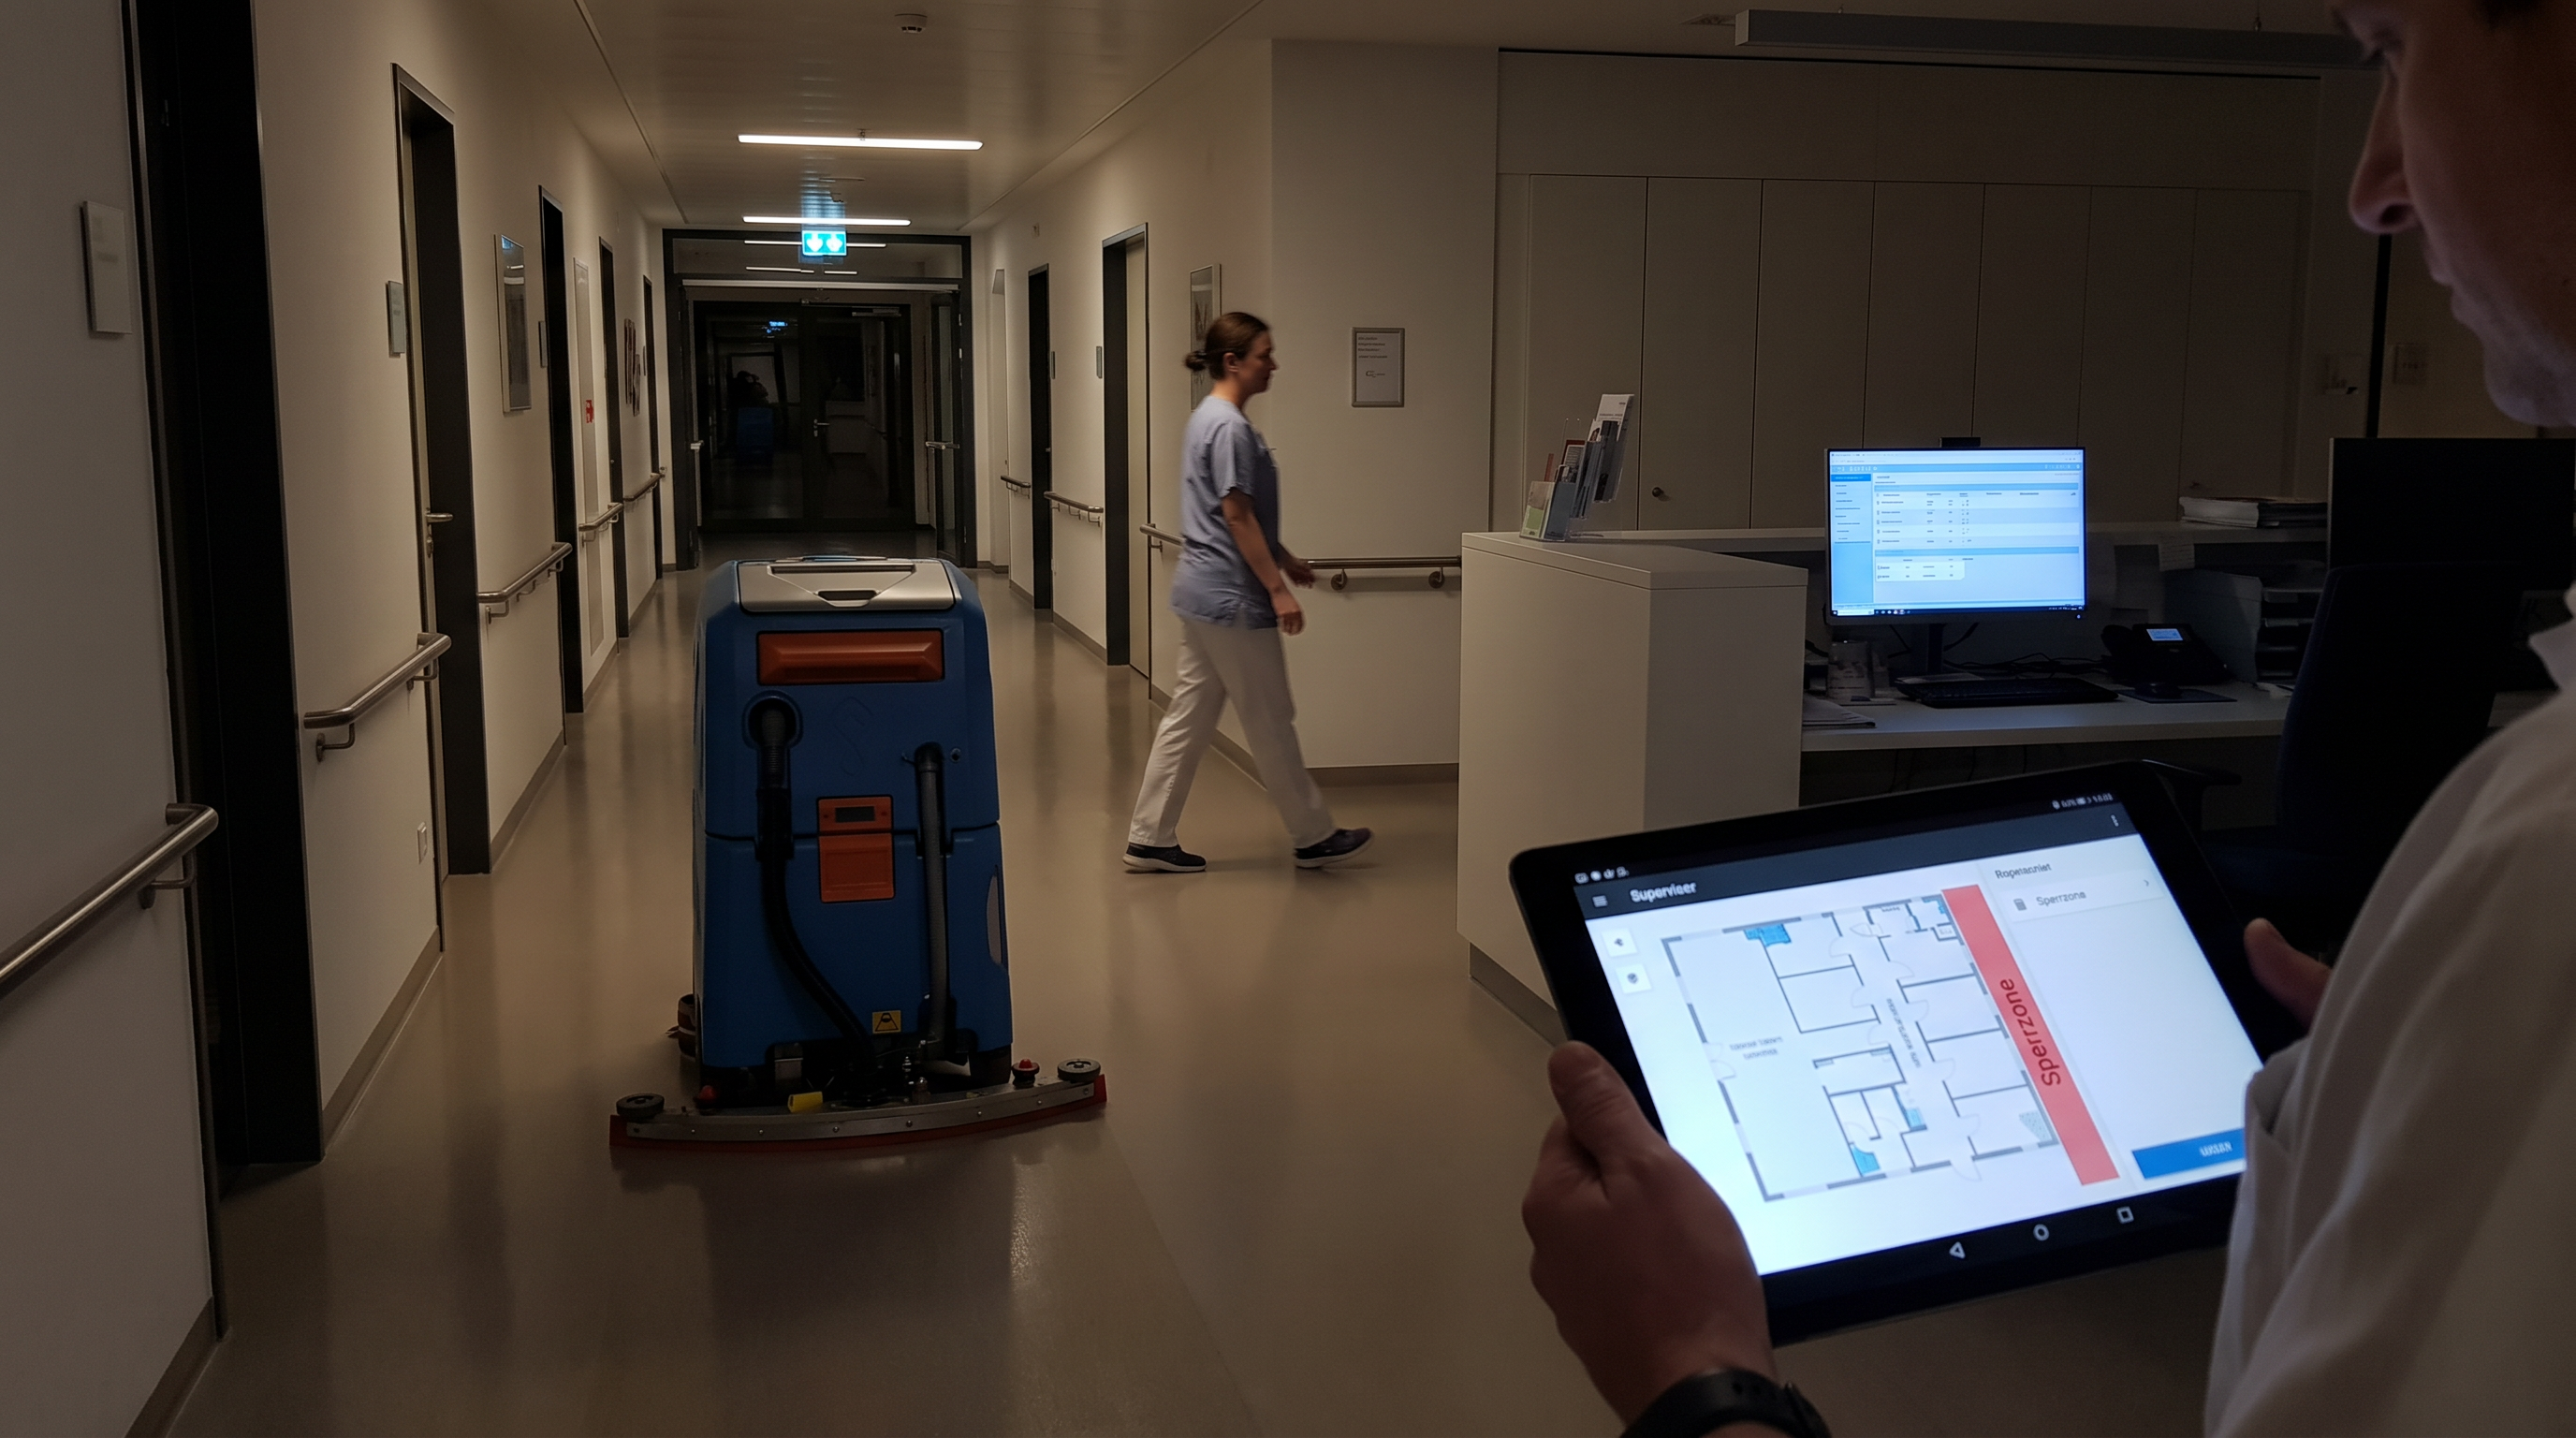
Krankenhaus/ Kliniktrakt (Flure, Hartboden, Betrieb am Tag)Krankenhaus-Flure am Vormittag: Breiten- und Linienlogik statt „freie Fläche“Geeignet für Klinikflure mit ausreichender Durchgangsbreite, wenn tagsüber gereinigt werden soll, ohne Wege lange zu sperren. Die Spezifikation von ≤ 65 dB(A), die Sensorik (Tiefenkamera/Ultraschall/Absturz-/Kollisionssensoren) und die Mindestdurchgangsbreite von 1.300 mm sind hier die entscheidenden Eckdaten.
09:35 Uhr im Stationsflur: Ein Pflegewagen steht in einer Nische, zwei Türen gehen auf, dann ist der Gang wieder frei. Der ACR-0600 läuft mit ruhigem Antrieb am Rand entlang, der Saugfuß zieht das Wasser direkt hinter dem Schrubbdeck ab. Die Objektleitung beobachtet, ob die Durchgänge frei bleiben und ob der Roboter bei Kreuzungen sauber abbremst. In der Ecke vor dem Aufzug bleibt ein schmaler Rand, den die Tageskraft später mit dem Handgerät nacharbeitet.
Ausgangslage
Flure werden über den Tag stark frequentiert, gleichzeitig gibt es Hygieneanforderungen und Zeitfenster, in denen die Reinigung möglichst unauffällig laufen muss. Klassische Aufsitz- oder Nachläufermaschinen werden in schmalen Fluren oft unhandlich, und bei Patiententransporten muss ständig unterbrochen werden.
So läuft der Einsatz
Vorbereitung: Die Stationsassistenz räumt mobile Hindernisse aus der Hauptlinie (Wagen in die Nischen, Müllständer an die Wand). Einlernen/Kartierung: Für den ersten Lauf werden Flure, Kreuzungen und Wartezonen kartiert; Türbereiche zu Patientenzimmern werden als No-Go definiert, wenn die Durchgänge dort typischerweise < 1.300 mm sind. Täglicher Zyklus: Der Roboter reinigt die Flure in definierten Bahnen und stoppt bzw. weicht bei Personen/Objekten sensorbasiert aus; das Reinigungspersonal begleitet nicht dauerhaft, bleibt aber in Rufweite für blockierte Stellen (z. B. Bettenverkehr) und übernimmt anschließend Kanten, Sockel und sehr enge Passagen manuell. Docking: Bei passender Installation übernimmt die 5-in-1-Dockingstation Laden, Wasserhandling und Dosierung; dadurch können kurze Unterbrechungen planbar an einem festen Punkt stattfinden. Störungen: Wenn eine Tür dauerhaft offensteht und den Flur verengt, oder wenn eine Kreuzung durch Transport blockiert ist, wird der betroffene Abschnitt übersprungen und später erneut gestartet.
Warum dieses Gerät hier passt
Die Mindestdurchgangsbreite von 1.300 mm ist in Klinikfluren ein harter Filter; liegt das Gebäude darüber, kann der Roboter strukturiert arbeiten. Die Lautstärke ≤ 65 dB(A) unterstützt den Einsatz in publikumsnahen Bereichen am Tag. Sensorik mit Tiefenkamera/Ultraschall plus Kollisions- und Absturzsensoren ist für Kreuzungen, Wartezonen und wechselnde Hindernisse relevant. 600 mm Schrubbbreite ist in Fluren weniger „Fläche pro Stunde“ als „kontrollierte Linienarbeit“, während der 830 mm Saugfuß die Begehbarkeit nach der Fahrt unterstützt.
Die Rechnung
Plausibilität Durchgang: Flurlichte Breite 1.350 mm (Annahme) vs. Mindestdurchgangsbreite 1.300 mm (Datenblatt) ⇒ Reserve 50 mm. Zusätzlich: Roboterbreite 840 mm (Datenblatt) in 1.350 mm Flur ⇒ verbleibende seitliche Gesamtreserve 1.350 − 840 = 510 mm (für Wandabstand/Begegnungen), was den Betrieb in „nicht komplett freien“ Fluren grundsätzlich möglich macht, solange keine Engstellen unter 1.300 mm auftreten.
Wo dieses Gerät nicht die richtige Wahl ist
In Gebäuden mit vielen Engstellen unter 1.300 mm (z. B. Brandschutztüren im geöffneten Zustand, Nischen mit Einbauten, enge Schleusen) ist der Roboter nur für Teilbereiche nutzbar; der Reinigungsplan muss dann auf Hauptachsen begrenzt werden.
Wenn regelmäßig Rampen innerhalb des Trakts genutzt werden müssen und diese > 2 % Steigung haben (z. B. Verbindungsrampen zwischen Ebenen), kann der Roboter diese Strecken nicht spezifikationskonform fahren; Umsetzung per Aufzug/Personal ist dann erforderlich.
Wenn Flure dauerhaft durch Transport (Betten, Essenswagen) belegt sind, entstehen häufige Stopps/Umfahrungen; die reale Flächenleistung fällt dann deutlich unter den Maximalwert und die Planung muss konservativ erfolgen.
Getroffene Annahmen
Flurlichte Breite im betrachteten Trakt: 1.350 mm.
Flughafen-Terminal/ Pier (Publikumsflächen, Hartboden, 24/7)Flughafenpier im 24/7-Betrieb: Große Fläche, aber pro Ladung begrenztFür Terminalflächen mit kontinuierlichem Publikumsverkehr, wenn der Betrieb leise (≤ 65 dB(A)) und sensorisch abgesichert laufen muss. Entscheidend ist die Planung in Zonen: Mit 5 h Laufzeit je Ladung lässt sich pro Ladezyklus nur ein begrenzter Flächenanteil abarbeiten.
13:20 Uhr im Pier: Rollkoffer ziehen vorbei, ein Streifen Tageslicht liegt quer über dem Boden. Der ACR-0600 fährt am Rand der Wartezone entlang, der Saugfuß bleibt dicht am Boden, während die Bürste hörbar gleichmäßig arbeitet. Ein Sicherheitsmitarbeiter schaut kurz, der Roboter hält Kurs und lässt eine Sitzgruppe sauber als Insel stehen. Am Ende des Abschnitts dreht er kontrolliert und setzt die nächste Bahn an.
Ausgangslage
Terminalflächen sind groß, die Reinigung muss zwischen Peaks stattfinden, und Sperrungen sollen minimiert werden. Gleichzeitig sind Hindernisse dynamisch (Warteschlangen, Sitzgruppen, Wagen), sodass die Route robust gegen Umfahrungen sein muss.
So läuft der Einsatz
Vorbereitung: Die Objektleitung definiert Zonen (z. B. Gatebereiche, Hauptgänge, Wartezonen) und legt Zeitfenster mit geringerer Frequenz fest. Einlernen/Kartierung: Beim ersten Aufbau werden stationäre Objekte (Sitzgruppen, Säulen) kartiert und Sperrflächen markiert; die Dockingstation wird in einem Back-of-House-Bereich platziert, damit Lade- und Wasserprozesse nicht im Publikumsraum stattfinden. Täglicher Zyklus: Der Roboter reinigt zonenweise, stoppt/umfährt bei Personen und fährt bei Bedarf zur Dockingstation (Laden, Frischwasser, Abwasser, Dosierung, Tankreinigung). Das Personal bleibt für Sonderreinigung (Klebeflecken, Kanten, unter Bänken) zuständig und setzt bei Störungen (z. B. blockierte Dockzufahrt, sensorisch nicht passierbare Engstelle) den Lauf fort. Betrieb in Publikumsnähe: Mit ≤ 65 dB(A) ist ein Einsatz auch tagsüber möglich, die Zonenplanung bleibt aber entscheidend, um dauernde Interaktionen mit Passanten zu reduzieren.
Warum dieses Gerät hier passt
Die Kombination aus Sensorik (Tiefenkamera, Ultraschall, Absturz- und Kollisionssensoren) und ≤ 65 dB(A) adressiert den Betrieb nahe Personen. Gleichzeitig setzt die Laufzeit von 5 h je Ladung eine klare Obergrenze, wie viel Fläche am Stück möglich ist. Die 5-in-1-Dockingstation unterstützt den Dauerbetrieb, weil Wasserhandling und Tankreinigung automatisiert werden können, sofern die Infrastruktur vorhanden ist.
Die Rechnung
Obergrenze Fläche pro Ladezyklus (ohne Ladezeitbetrachtung): Max. Flächenleistung 2.160 m²/h (Datenblatt) × Laufzeit 5 h (Datenblatt) = 10.800 m² pro Ladung. Wenn im Pier täglich 15.000 m² gereinigt werden sollen (Annahme), reicht eine Ladung nicht aus; es braucht mindestens eine zusätzliche Lade-/Reinigungsphase bzw. die Aufteilung auf mehrere Zeitfenster/Zonen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die tägliche Zielfläche deutlich über 10.800 m² liegt und nur ein einziges, zusammenhängendes Zeitfenster ohne Zwischenladung verfügbar ist, passt die Spezifikation (5 h je Ladung) nicht; dann sind weitere Geräte oder eine andere Taktung nötig.
In Bereichen mit Passagen < 1.300 mm (z. B. temporäre Leitsysteme, eng gestellte Absperrungen) kann der Roboter nicht durchfahren; bei häufig wechselnden Engstellen steigt der Betreuungsaufwand.
Bei Rampen im Terminalbereich mit > 2 % Steigung (z. B. lange Übergänge zu Ebenen) ist der autonome Betrieb dort nicht spezifikationskonform; die Route muss auf ebene Teilflächen begrenzt werden.
Getroffene Annahmen
Tägliche Zielfläche im betrachteten Pierabschnitt: 15.000 m².
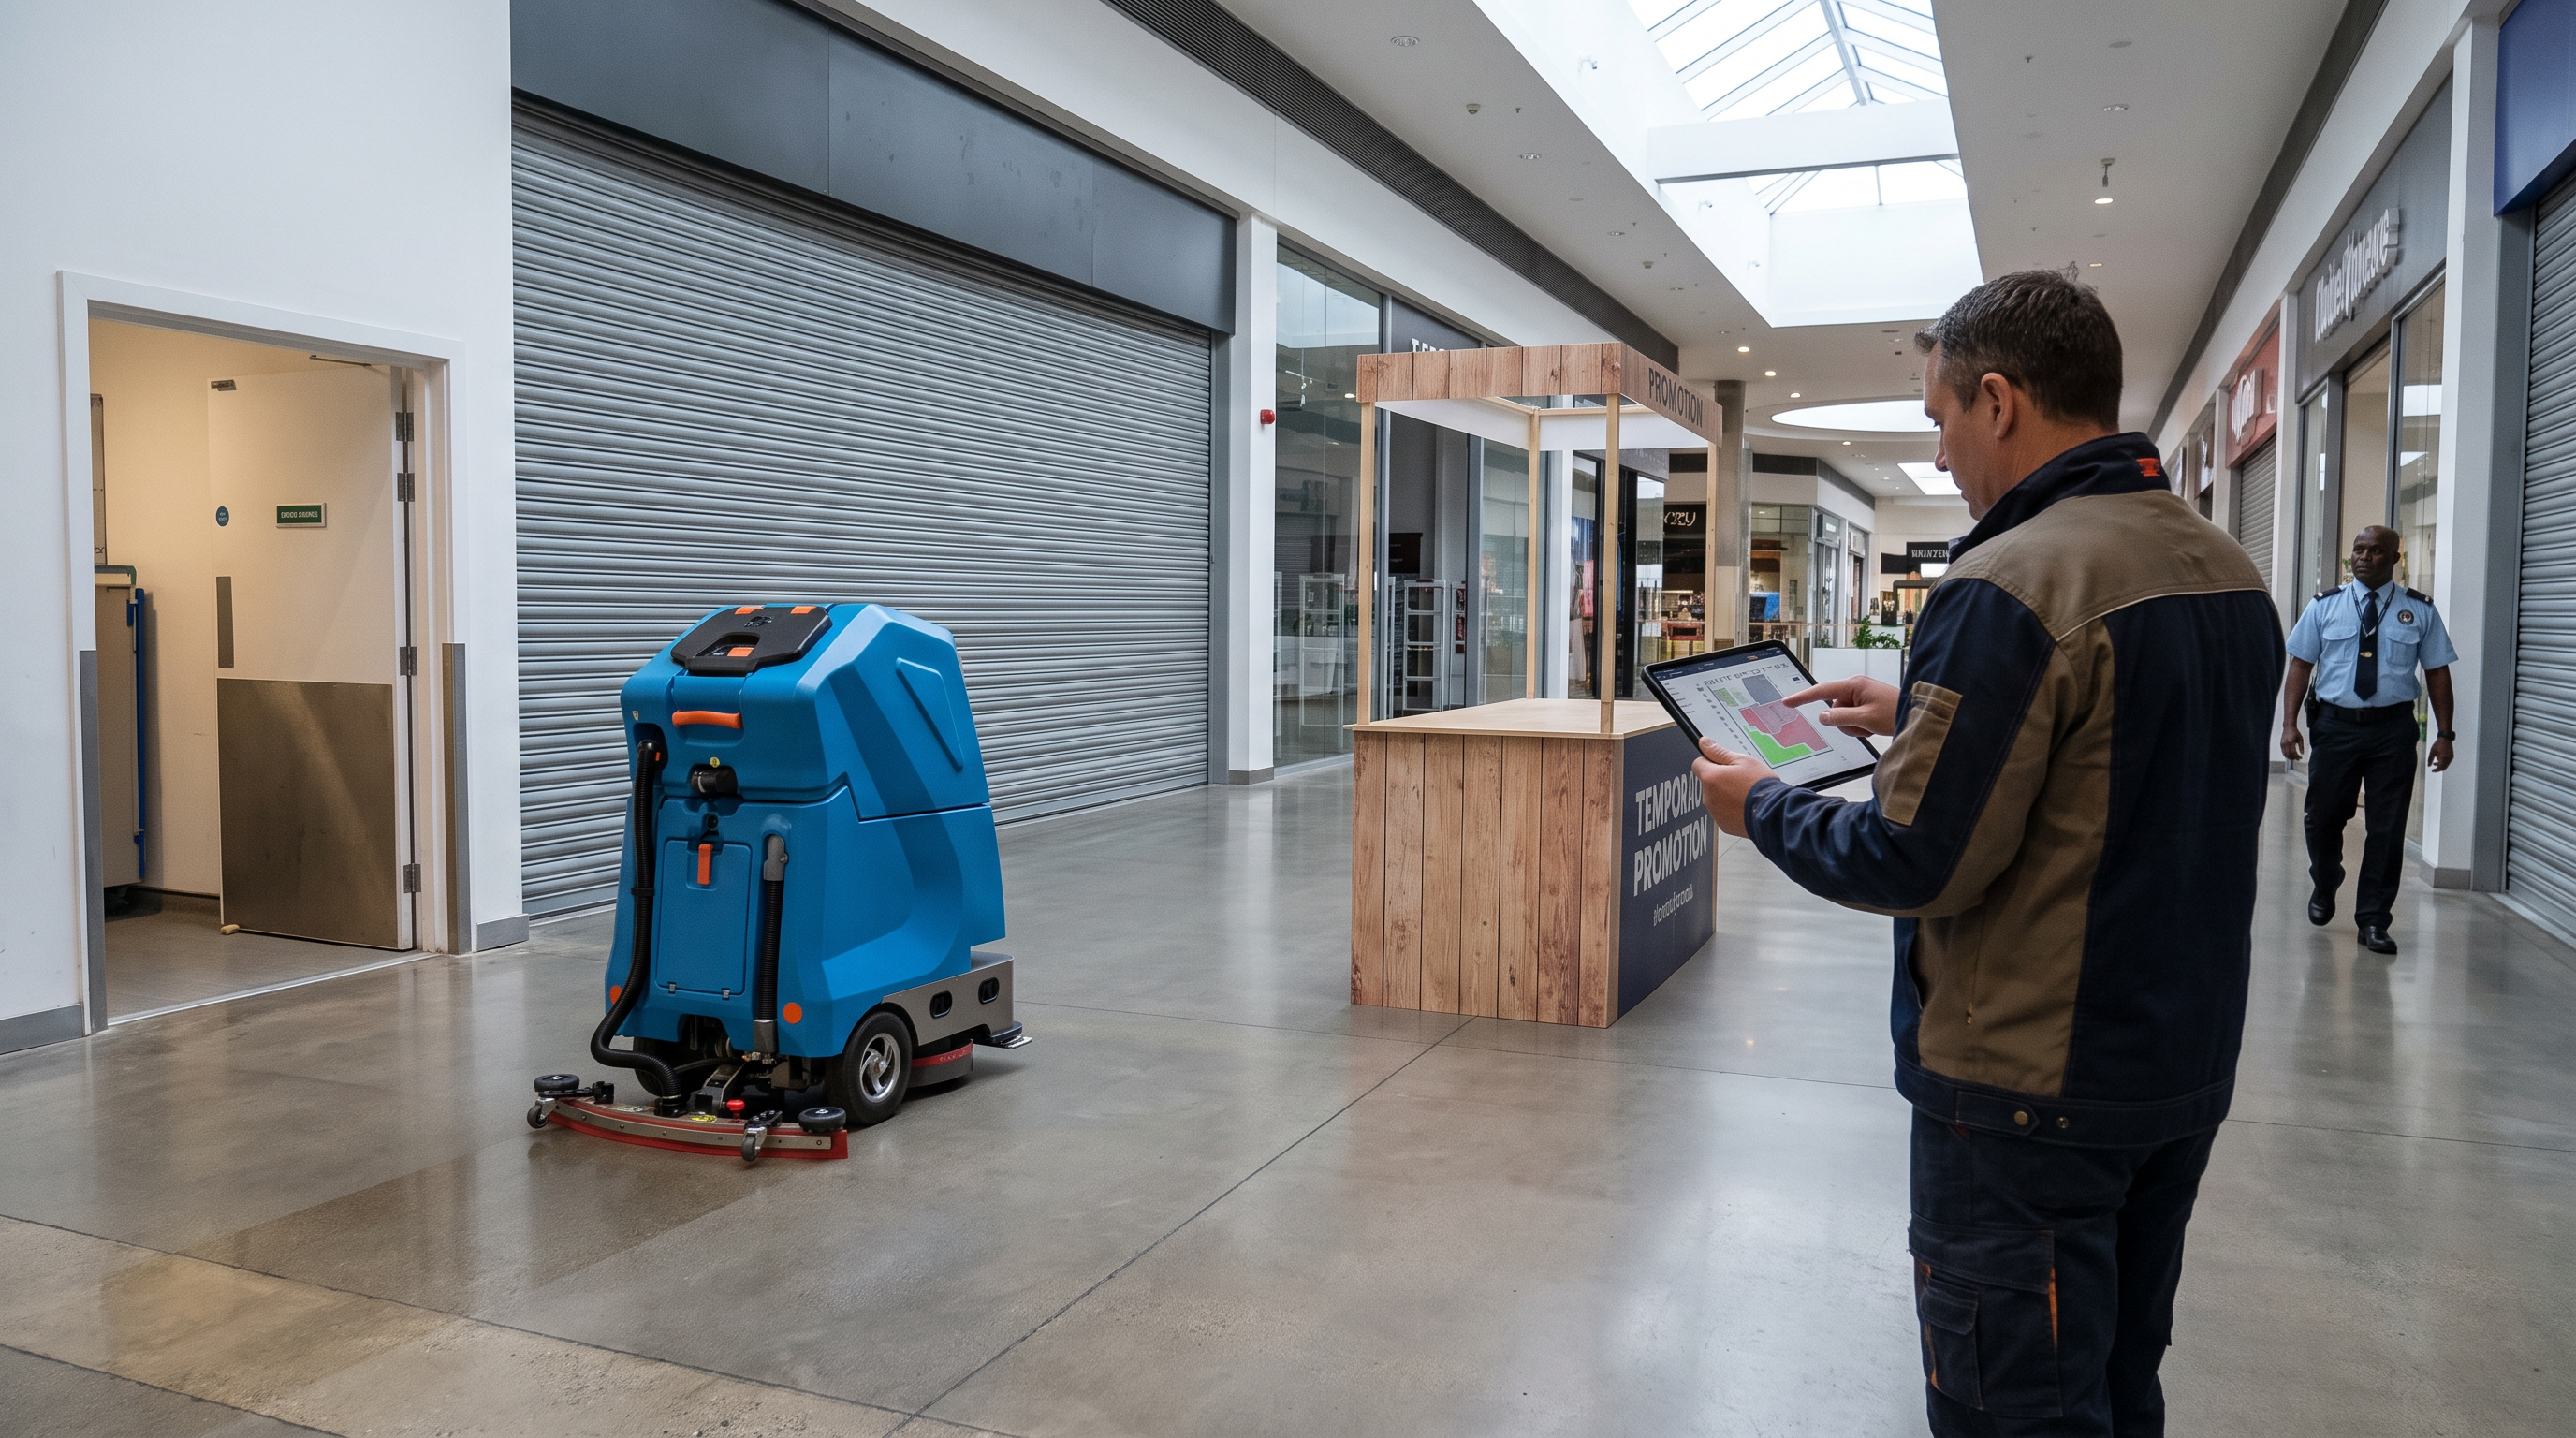
Shopping-Mall/ Einkaufszentrum (mehrere Ebenen, Hartboden, Abends/Nacht)Einkaufszentrum nach Ladenschluss: Naheliegend – aber Rampen zwingen zur EbenenstrategieMallflächen sind ein klassisches Ziel für autonome Scheuersaugroboter, aber die Steigfähigkeit von 2 % begrenzt den Einsatz auf flache Ebenen. Mit passender Ebenenplanung und einer Dockingstation pro Ebene (oder Umsetzen per Aufzug) bleibt der ACR-0600 trotzdem ein praktikables Werkzeug für große, glatte Hartbodenflächen.
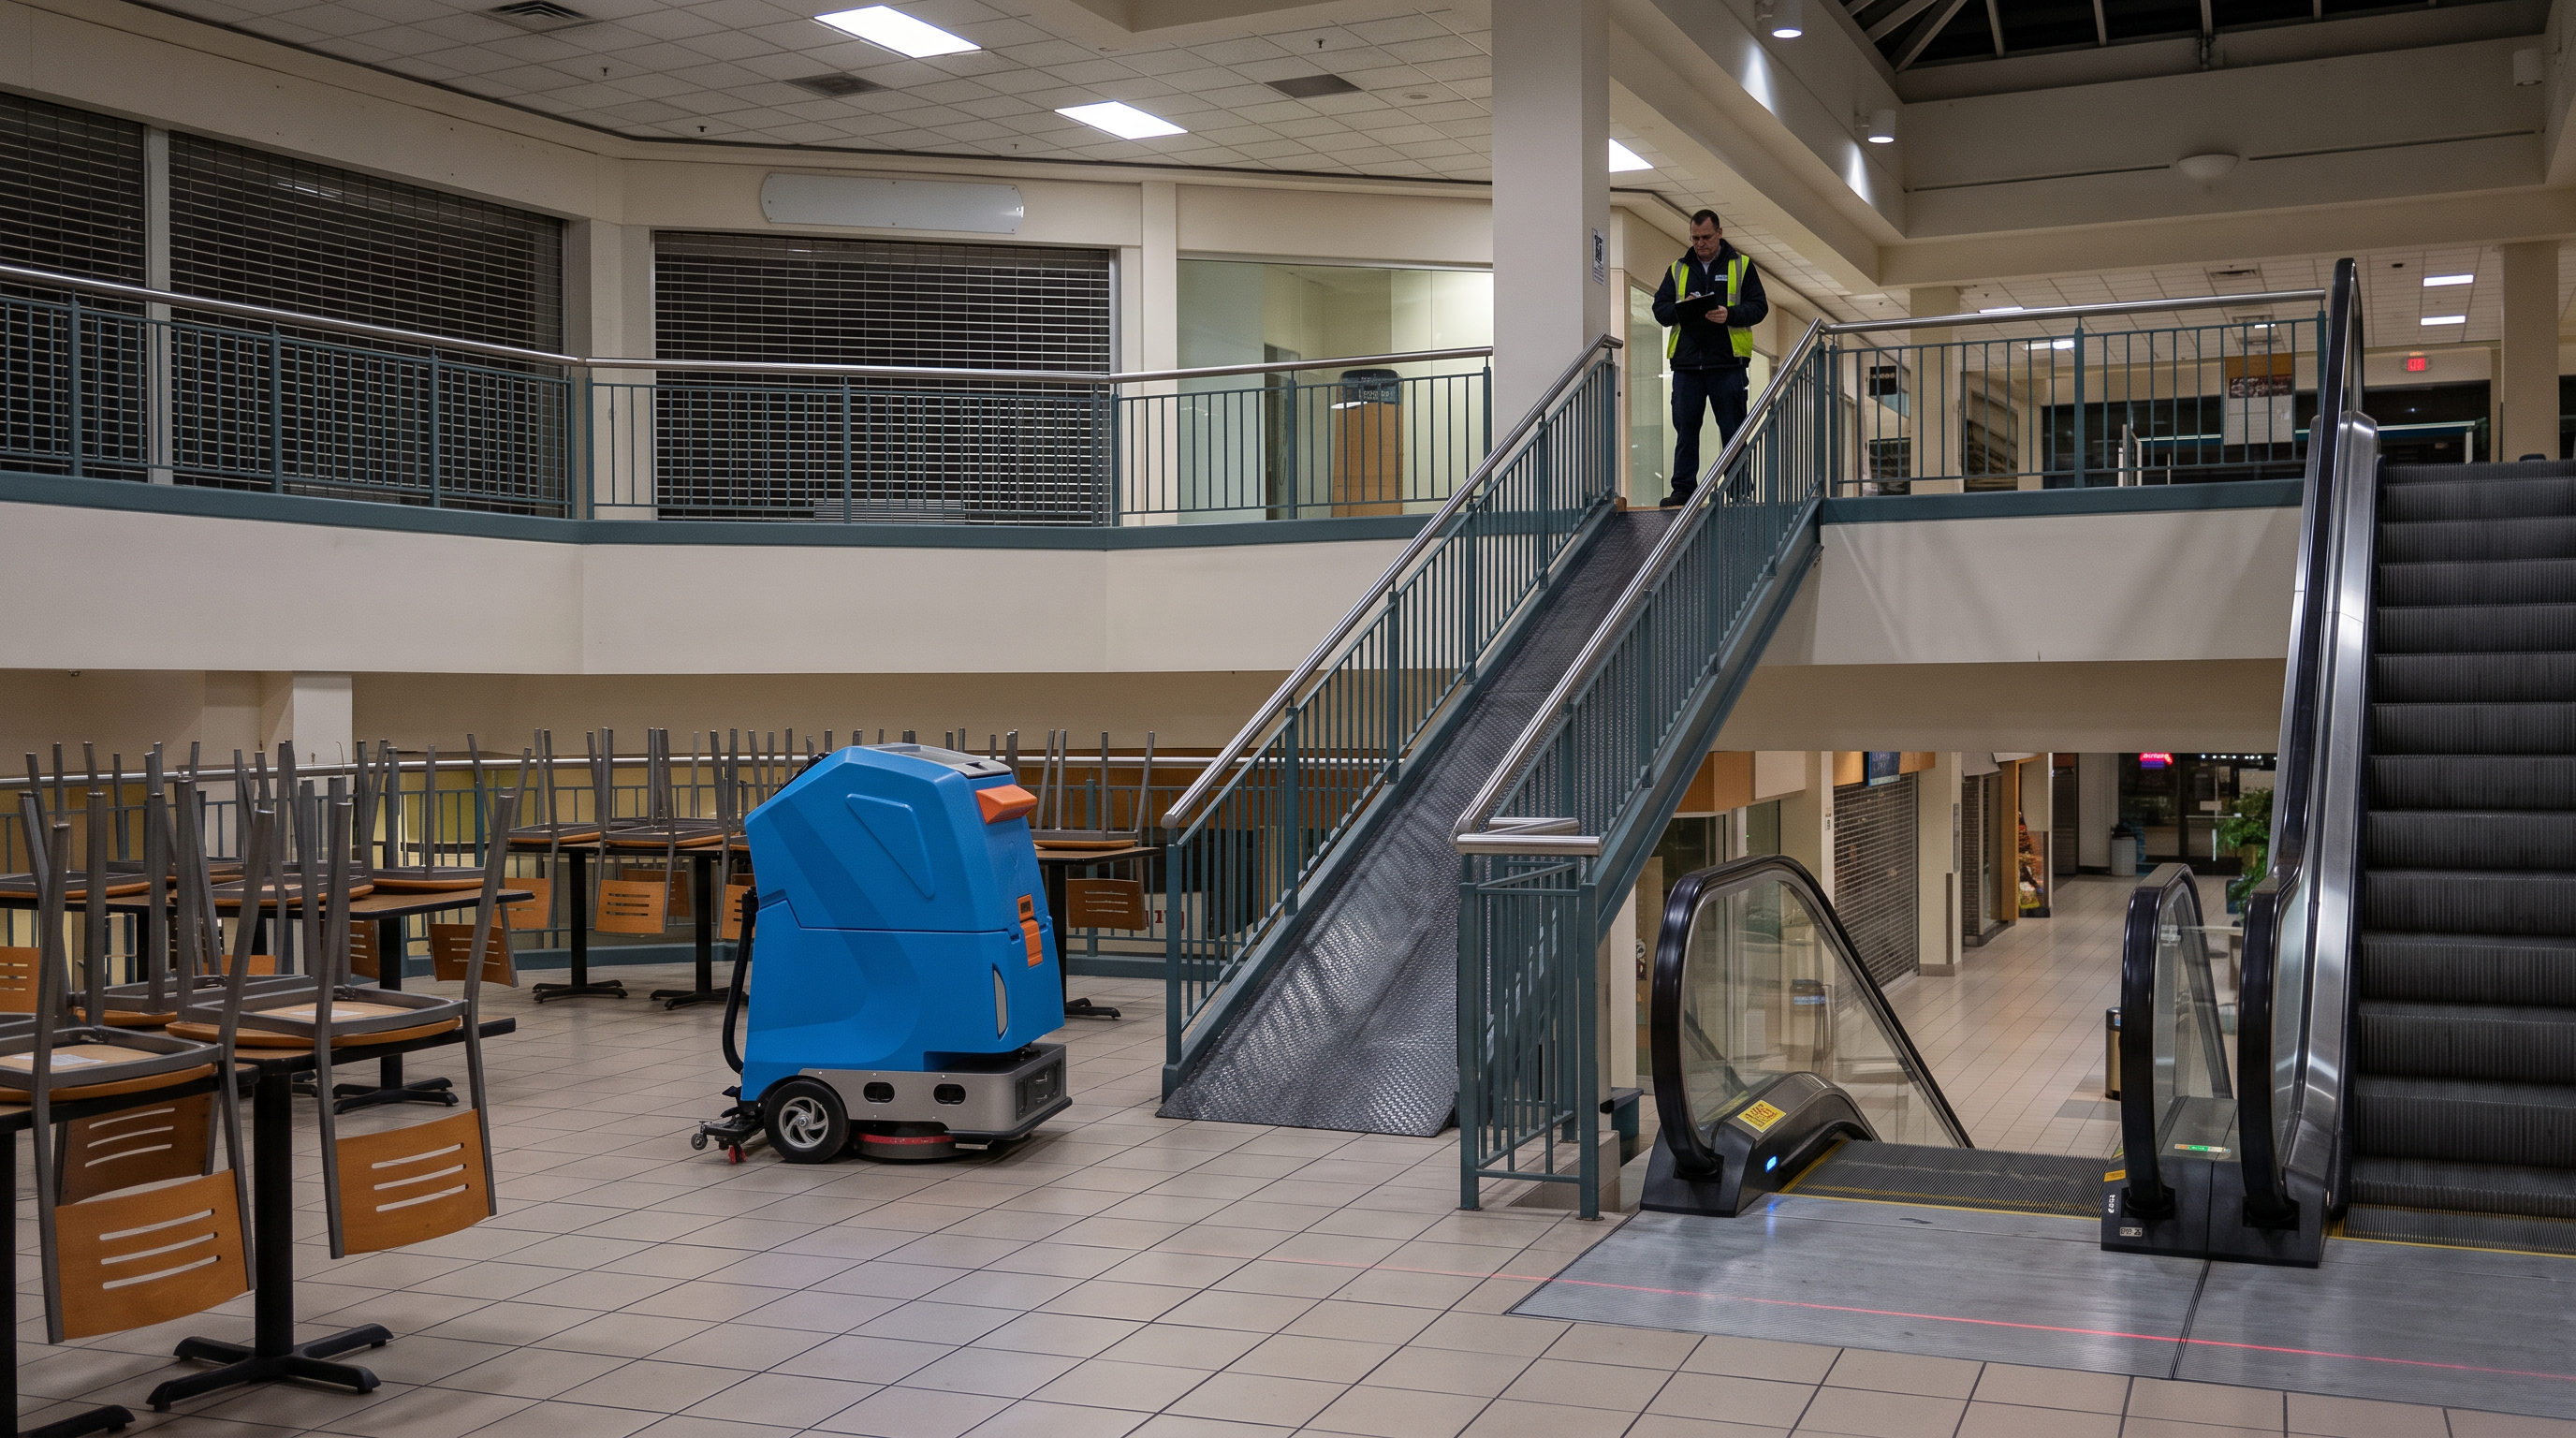
22:30 Uhr, die Gänge sind leer, nur vereinzelte Rollgitter klacken. Der ACR-0600 setzt am Food-Court an und zieht seine Bahnen zwischen Sitzgruppen, während die Objektleitung am Ende der Galerie die Rampe zur nächsten Ebene prüft. Der Roboter bleibt oben; die Rampe ist steiler als geplant, also wird die Ebene getrennt abgearbeitet. In der Nähe der Rolltreppe endet die Route sauber an einer virtuellen Grenze.
Ausgangslage
Nach Ladenschluss stehen mehrere tausend Quadratmeter Hartboden an, verteilt über Ebenen mit Rampen/Übergängen. Gleichzeitig ändern sich Möblierung und Aufsteller, sodass eine Route regelmäßig angepasst werden muss.
So läuft der Einsatz
Vorbereitung: Das Center-Management lässt die Reinigungsachsen frei räumen (Aufsteller, mobile Werbeständer, Abfall). Einlernen/Kartierung: Pro Ebene wird eine eigene Karte erstellt, Sperrzonen (Rolltreppenbereiche, Engstellen) werden gesetzt. Die Dockingstation wird so platziert, dass der Roboter sie ohne Publikumsverkehr erreicht und die 5-in-1-Funktionen (Laden, Frischwasser, Abwasser, Dosierung, Tankreinigung) genutzt werden können. Betrieb: Der Roboter reinigt Ebene 1 vollständig, fährt zur Dockingstation und beendet den Lauf; Ebene 2 wird separat gestartet, entweder mit eigener Dockingstation oder nachdem das Personal den Roboter umgesetzt hat. Kanten/Detailarbeit: Ecken um Sitzgruppen, unter Geländern und in sehr engen Passagen werden anschließend manuell nachgearbeitet. Störungen: Wenn nachts Lieferanten noch durchfahren oder Flächen gesperrt sind, wird der betroffene Abschnitt ausgelassen und später als Zusatzroute gestartet.
Warum dieses Gerät hier passt
Für große, ebene Mallflächen passt die 600-mm-Schrubbbreite mit 20 kg Bürstendruck, während der 830 mm Saugfuß die Fläche nach der Fahrt begehbar hält. ≤ 65 dB(A) ist für Abend-/Nachtbetrieb in Gebäuden mit Anwohnernähe ein technisches Argument. Die Spezifikation zur Steigfähigkeit (2 %) ist jedoch in Malls mit Rampen der entscheidende Planungsparameter: Das Gerät ist primär ein Ebenenreiniger, kein Rampenfahrer.
Die Rechnung
Steigungs-Check: Spezifizierte Steigfähigkeit 2 % (Datenblatt). Verbindungsrampe zwischen zwei Mall-Ebenen: 4 % (Annahme) ⇒ 4 % > 2 %; die Rampe darf nicht Bestandteil der autonomen Route sein. Konsequenz: Routenplanung pro Ebene, Umsetzung per Aufzug/Personal oder zusätzliche Docking-/Startpunkte je Ebene.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Ebenen nur über Rampen > 2 % erreichbar sind und kein geeigneter Aufzug/Umsetzprozess vorhanden ist, lässt sich das Objekt nicht durchgehend autonom reinigen; dann ist das Gerät nur für einzelne Ebenen sinnvoll.
Bei vielen Engstellen unter 1.300 mm (enge Shop-Zugänge, dicht gestellte Pop-up-Flächen) kann der Roboter zentrale Zonen nicht befahren; der Nutzen sinkt zugunsten manueller Reinigung.
Wenn wesentliche Flächen aus Teppich bestehen oder häufige Schwellen/Absätze zu überwinden sind, ist ein Scheuersaugroboter für Hartboden nur eingeschränkt passend (Teilflächenbetrieb).
Getroffene Annahmen
Steigung der Verbindungsrampe im Objekt: 4 %.
Messe-/Eventhalle (sehr große, offene Hartbodenflächen, Nacht/Früh)Messe-/Eventhalle nach Abbau: Wasserlogistik über die 5-in-1-Dockingstation planenIn Messehallen entscheidet nicht nur m²/h, sondern auch das Wasser-/Abwasser-Handling über die Nettoleistung. Der ACR-0600 kann durch die 5-in-1-Dockingstation (Frischwasser, Abwasser, Dosierung, Tankreinigung) viele Tankstopps ohne Bediener abarbeiten, sofern Wasser/Abwasser am Stellplatz verfügbar sind.
05:15 Uhr in der Halle: Kabelkanäle sind abgedeckt, die letzten Gabelstapler sind raus. Der ACR-0600 setzt an der Hallenwand an und fährt lange, gerade Bahnen, nur an den Säulen muss er sauber umfahren. Nach einiger Zeit verlässt er die Fläche Richtung Dockingstation, während die Aufsicht am Rand die Restarbeiten an Kanten und unter Tribünenelementen organisiert. In der Stille hört man kurz das Anlaufen der Absaugung an der Dockingstation, dann fährt der Roboter wieder zurück in die Bahn.
Ausgangslage
Nach Veranstaltungen sind große Flächen gleichmäßig verschmutzt (Staub, Abrieb, Getränkereste), und es gibt ein enges Zeitfenster bis zum nächsten Aufbau. Manuelles Nachfüllen/Entleeren bindet Personal und erzeugt Laufwege.
So läuft der Einsatz
Vorbereitung: Das Team entfernt groben Müll, sammelt Folienreste (Sensorik-/Saugfußschutz) und räumt die Hauptfläche frei. Einlernen/Kartierung: Die Halle wird einmal kartiert; Säulen und feste Einbauten werden als Hindernisse erkannt, Sperrzonen markieren Bereiche mit temporär verbleibendem Equipment. Dockingstation: Der Stellplatz wird so gewählt, dass Schlauch-/Anschlusswege für Frischwasser/Abwasser möglich sind und der Roboter ungestört an- und abfahren kann. Täglicher Zyklus: Der Roboter fährt Bahnen über die Hallenfläche; wenn Frischwasser/Schmutzwasser-Tankgrenzen erreicht sind, fährt er zur Dockingstation, lässt Frischwasser nachfüllen und Schmutzwasser abpumpen, dosiert Reinigungsmittel und spült den Tank. Parallel bearbeitet das Personal Kanten (Wandanschlüsse), die direkt an Tribünen oder sehr enge Bereiche grenzen, sowie hartnäckige Einzelflecken. Störungen: Bei verschobenen Hallentrennwänden oder neu gestellten Barrieren wird die Karte angepasst; bei Stopp durch Hindernis räumt das Team die Stelle und setzt fort.
Warum dieses Gerät hier passt
Die Tankgrößen 65 l (Frischwasser) / 60 l (Schmutzwasser) sind für sehr große Hallen allein betrachtet begrenzt; der entscheidende Enabler ist die 5-in-1-Dockingstation, die Auffüllen/Abpumpen/Dosierung/Tankreinigung automatisiert. Flächenleistung bis 2.160 m²/h und 5 h Laufzeit je Ladung passen zu langen, geraden Bahnen in offenen Hallen. Die Mindestdurchgangsbreite 1.300 mm ist in Hallen in der Regel erreichbar, solange temporäre Engstellen (Materialstapel) freigehalten werden.
Die Rechnung
Plausibilität Tankzyklen (mit ausgewiesener Annahme): Reinigungsfläche 12.000 m² (Annahme). Wasserauftrag 0,04 l/m² (Annahme) ⇒ benötigtes Frischwasser ≈ 12.000 × 0,04 = 480 l. Mit 65 l Frischwassertank (Datenblatt) entspricht das 480 / 65 ≈ 7,38 ⇒ rund 8 Frischwasserzyklen. Ohne Dockingstation wären das bis zu 8 manuelle Nachfüll-/Entleerstopps; mit 5-in-1-Dockingstation können diese Stopps automatisiert erfolgen (Zeit je Stopp ist herstellerseitig nicht spezifiziert und wird hier nicht kalkuliert).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn am geplanten Docking-Standort keine praktikable Versorgung für Frischwasser/Abwasser möglich ist, wird das Wasserhandling zum manuellen Engpass; in sehr großen Hallen sinkt dann die Nettoleistung deutlich.
Bei Bodenflächen mit relevanten Steigungen/Übergängen über 2 % (z. B. Zufahrtsrampen in angrenzende Bereiche) muss die Route begrenzt oder der Roboter umgesetzt werden.
Wenn die Halle stark kleinteilig mit vielen temporären Engstellen unter 1.300 mm aufgebaut ist (Messestände bleiben stehen), kann die autonome Bahnstrategie nicht sauber greifen; dann ist ein kleineres, manuell geführtes Gerät ggf. effizienter.
Getroffene Annahmen
Reinigungsfläche in der Halle: 12.000 m².
Angenommener Wasserauftrag: 0,04 l/m² (40 ml/m²).
Logistikzentrum/Versandlager (zwei Ebenen, Hartboden, Nachtbetrieb)Mehrgeschossiges Logistikzentrum: Einsatz nur, wenn Aufzug und Türen zum Roboter passenFür Lager- und Versandflächen mit zwei Ebenen ist der ACR-0600 geeignet, wenn die vertikale Logistik (Aufzug, Türbreiten, Rampen) sauber gelöst ist. Die Gerätemaße und das Gewicht (1.100 × 840 × 1.240 mm, 180 kg) sowie die Mindestdurchgangsbreite von 1.300 mm entscheiden, ob ein Ebenenwechsel autonom/organisatorisch realistisch ist.
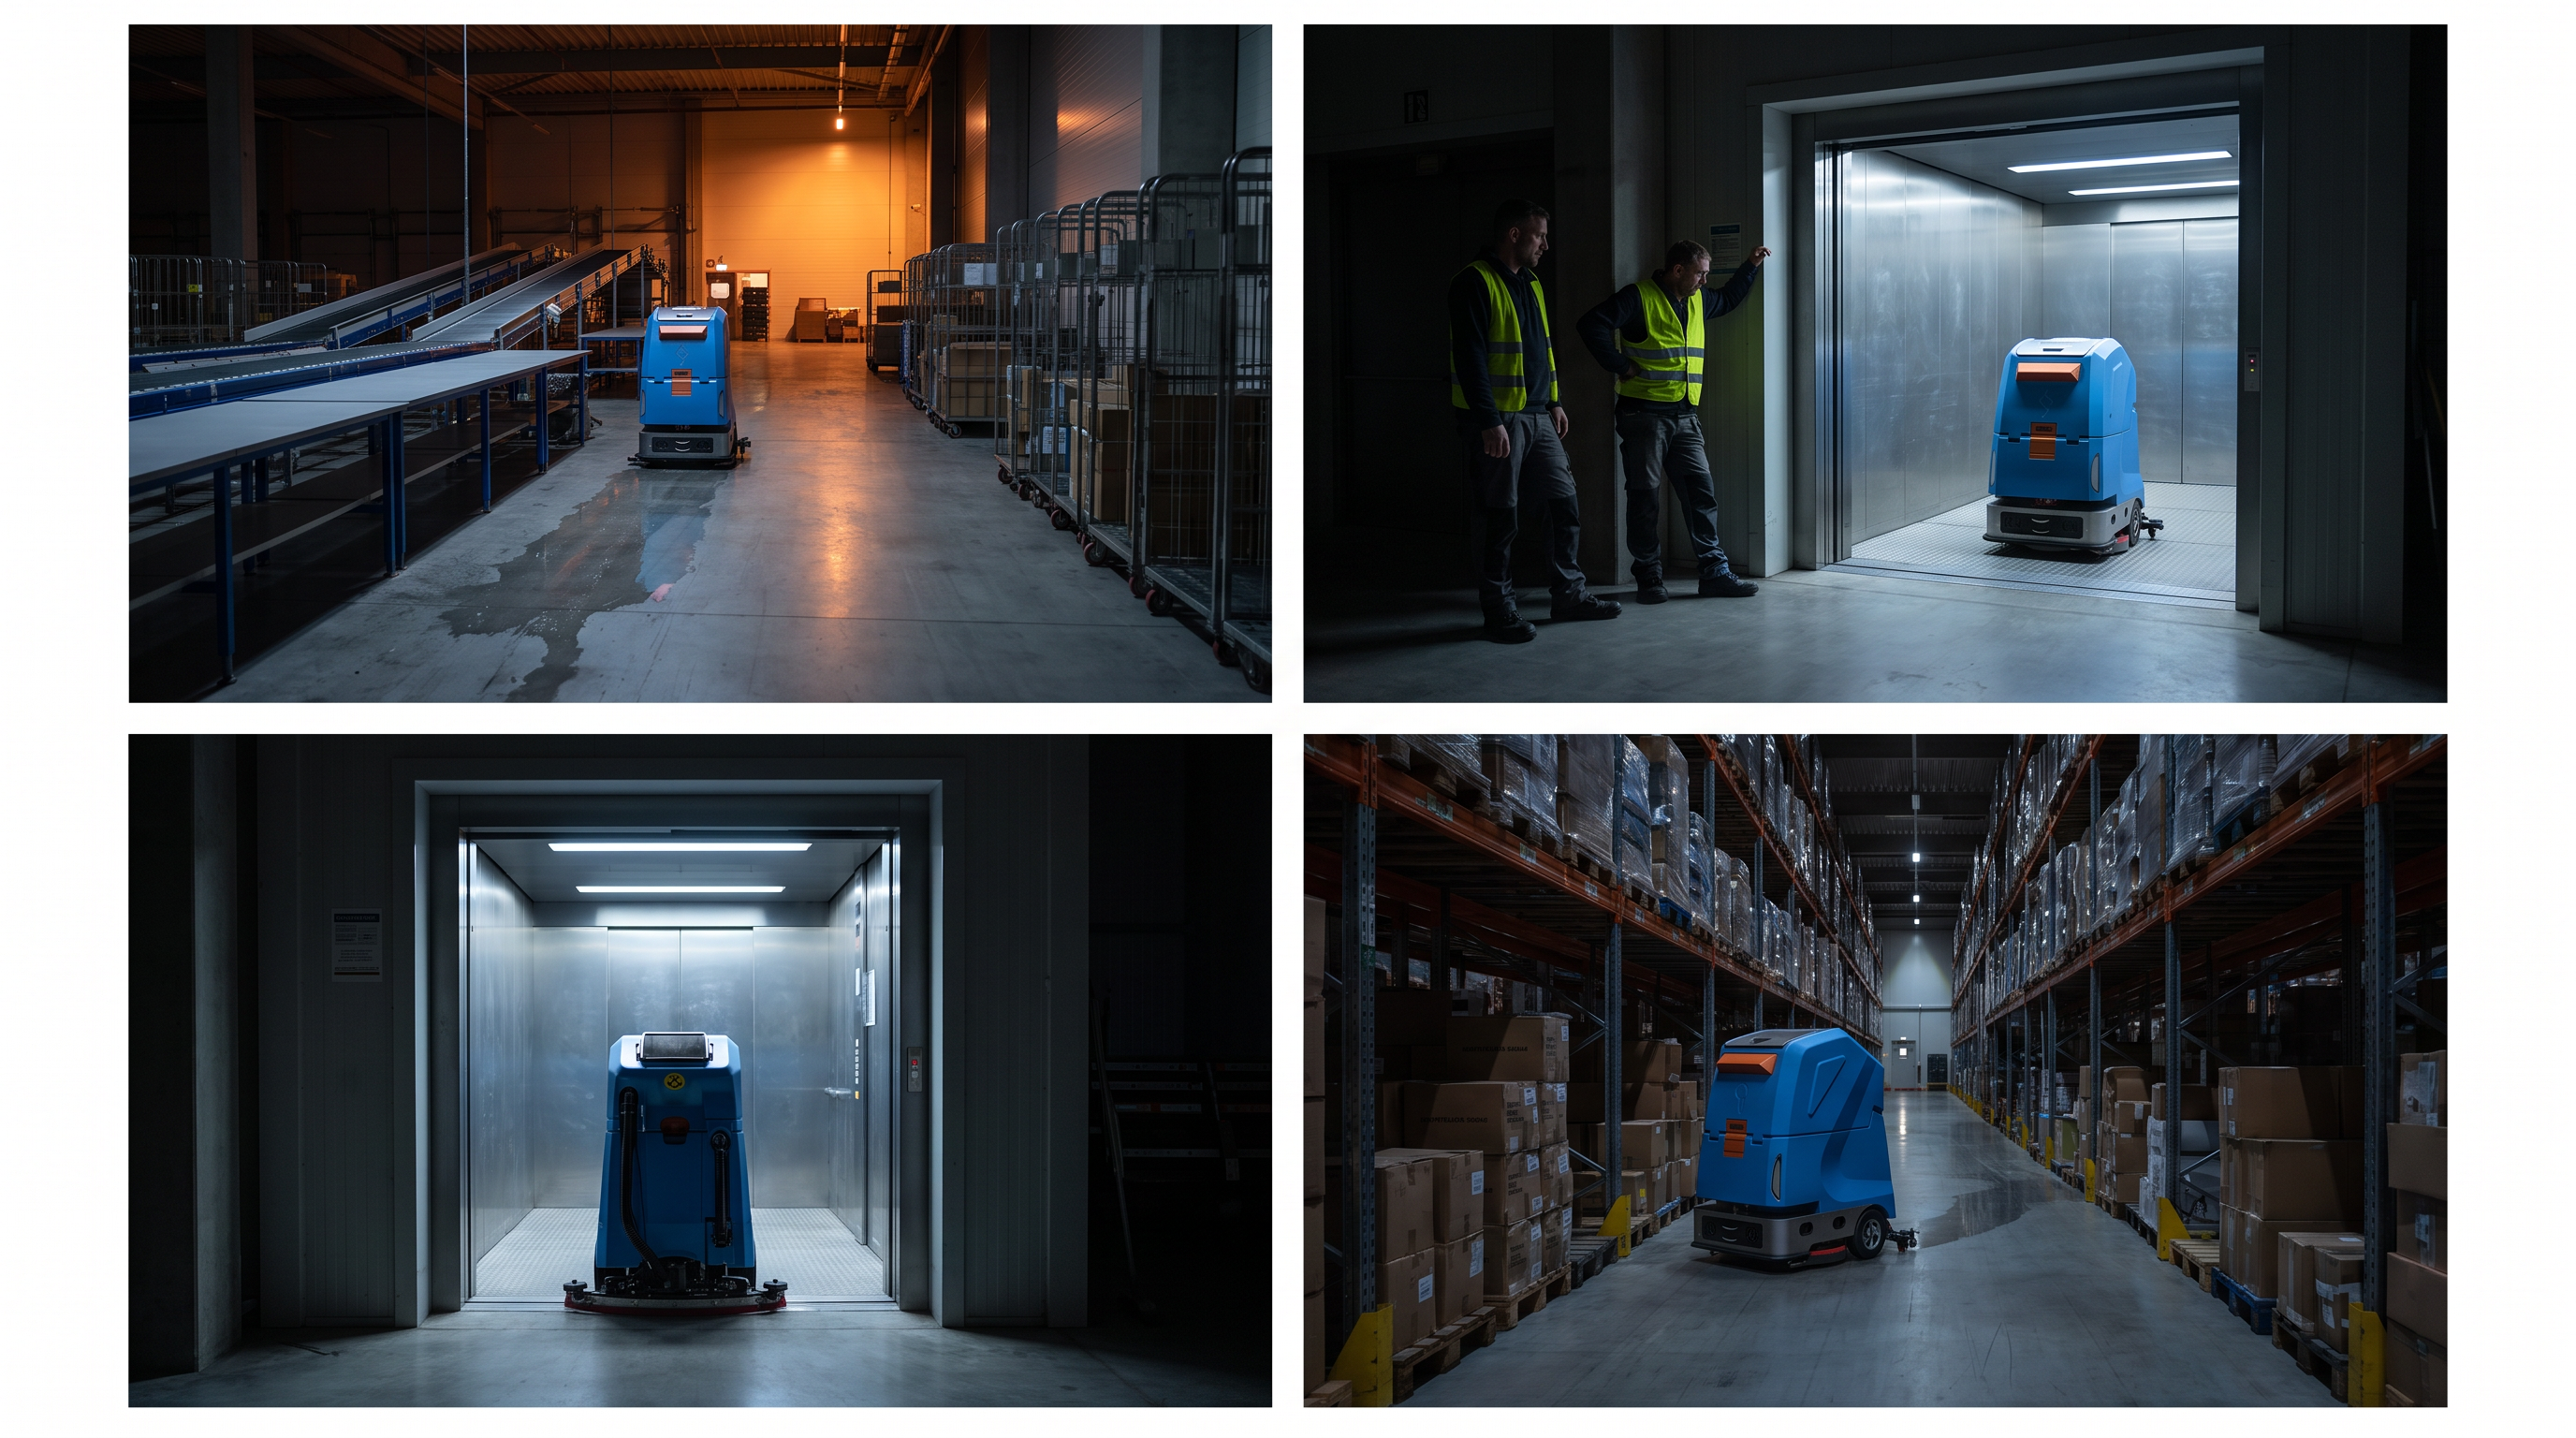
01:40 Uhr im Versand: Die Fördertechnik steht, nur die Notbeleuchtung und das leise Rollen des Roboters sind zu hören. Der ACR-0600 fährt parallel zu den Packtischen, hält Abstand zu abgestellten Rollcontainern und saugt den Wasserfilm direkt wieder ab. Am Lastenaufzug wartet das Personal kurz, bis die Tür vollständig öffnet, dann fährt der Roboter gerade hinein. Oben angekommen setzt er die Route in den breiten Kommissioniergängen fort.
Ausgangslage
In Lagerbereichen sind die Flächen groß, aber die Wege sind durch Rollcontainer, Paletten und temporäre Stellflächen dynamisch. Zusätzlich müssen zwei Ebenen gereinigt werden, ohne dass nachts Personal lange mit Umsetzen und Wasserhandling gebunden ist.
So läuft der Einsatz
Vorbereitung: Die Nachtschicht räumt die Hauptgänge frei, stellt Rollcontainer in definierte Stellzonen und hält die Durchgänge ≥ 1.300 mm. Einlernen/Kartierung: Pro Ebene wird eine Karte erstellt; Übergabepunkte am Aufzug werden als definierte Start-/Stopp-Zonen eingerichtet. Aufzugprozess: Der Roboter nutzt den Aufzug nur, wenn Türbreite und Kabinenmaß passen; alternativ setzt das Personal den Roboter um und startet die zweite Ebene separat. Dockingstation: Entweder eine zentrale Dockingstation auf der Hauptebene (mit geplantem Umsetzen) oder je Ebene eine Dockingstation, wenn Infrastruktur vorhanden ist; in beiden Fällen übernimmt die 5-in-1-Dockingstation Laden, Frischwasser, Abwasser, Dosierung und Tankreinigung. Betrieb: Der Roboter reinigt die breiten Fahrwege; unter Packtischen, an Regalfüßen und in engen Nebenbereichen übernimmt das Personal die Detailreinigung. Störungen: Bei neu abgestellten Paletten stoppt der Roboter oder umfährt; das Personal räumt die Engstelle und startet die Route erneut, um Schleifenbildung zu vermeiden.
Warum dieses Gerät hier passt
Die Mindestdurchgangsbreite von 1.300 mm passt zu typischen Hauptgängen im Lager, sofern diese als Reinigungsachsen freigehalten werden. Die Gerätemaße 1.100 × 840 × 1.240 mm und das Gewicht 180 kg sind für den Aufzug-/Tür-Check entscheidend, bevor man den Ebenenwechsel einplant. Mit 5 h Laufzeit je Ladung lässt sich eine Ebene in einem Nachtfenster abarbeiten, während die 5-in-1-Dockingstation die Wasserlogistik automatisiert und Stillstandszeiten planbarer macht.
Die Rechnung
Plausibilität Aufzugtauglichkeit (mit Annahmen): Roboterabmessungen: Länge 1.100 mm, Breite 840 mm, Gewicht 180 kg (Datenblatt). Angenommene Aufzugtürbreite 1.500 mm ⇒ 1.500 − 840 = 660 mm seitliche Gesamtreserve beim Einfahren. Angenommene Aufzugkabinentiefe 2.000 mm ⇒ 2.000 − 1.100 = 900 mm Tiefenreserve. Angenommene Aufzugtragfähigkeit 1.000 kg ⇒ 1.000 − 180 = 820 kg Reserve. Damit ist der Ebenenwechsel technisch/organisatorisch grundsätzlich möglich, solange die Anfahrt zum Aufzug ebenfalls ≥ 1.300 mm Durchgang bietet.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der einzige nutzbare Aufzug Türbreiten < 1.300 mm oder zu kurze Kabinenmaße aufweist, kann der Roboter nicht zwischen Ebenen wechseln; dann bleibt nur ein Gerät pro Ebene oder manuelle Reinigung.
Wenn die Verbindung zwischen Ebenen nur über Rampen > 2 % erfolgt, ist ein autonomer Ebenenwechsel nicht spezifikationskonform; der Roboter muss umgesetzt werden oder bleibt auf einer Ebene.
Bei dauerhaft stark zugestellten Kommissioniergängen (unter 1.300 mm) steigt die Zahl der Stopps/Umfahrungen so stark, dass der Betrieb betreuungsintensiv wird und der Maximalwert von 2.160 m²/h nicht annähernd erreichbar ist.
Getroffene Annahmen
Aufzugtürbreite: 1.500 mm.
Aufzugkabinentiefe: 2.000 mm.
Aufzugtragfähigkeit: 1.000 kg.
Erleben Sie den PanPan ACR-0600 in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Für welche Flächen eignet sich der PanPan ACR-0600?
Für den PanPan ACR-0600 liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Produktions-/Montagehalle (Hartboden, Nachtbetrieb); Krankenhaus/ Kliniktrakt (Flure, Hartboden, Betrieb am Tag); Flughafen-Terminal/ Pier (Publikumsflächen, Hartboden, 24/7); Shopping-Mall/ Einkaufszentrum (mehrere Ebenen, Hartboden, Abends/Nacht).
Wie lange braucht der PanPan ACR-0600 für 5.000 m²?
Rechnerisch etwa 3,1 Stunden pro Durchgang — bei 2.160 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der PanPan ACR-0600 nicht die richtige Wahl?
Wenn die zu reinigenden Durchgänge/Gänge regelmäßig unter 1.300 mm liegen (z. B. enge Zwischenräume zwischen Regalen/Maschinen), kann der Roboter diese Bereiche nicht befahren; dann bleibt nur Teilflächenreinigung plus manuelle Nacharbeit. Bei Rampen oder Bodenübergängen über 2 % Steigung (z. B. zu Zwischengeschossen, Ladebrücken) ist der autonome Betrieb dort nicht spezifikationskonform; der Lauf muss auf ebene Zonen begrenzt oder der Roboter umgesetzt werden. Ohne geeigneten Stellplatz für die 5-in-1-Dockingstation mit Versorgungsmöglichkeit (Frischwasser/Abwasser) steigt der Personalaufwand für Tanks deutlich; dann verliert das Konzept „ohne Personaleinsatz“ an Wirkung.
Kann man den PanPan ACR-0600 mieten statt kaufen?
Ja — die meisten Objekte mieten den PanPan ACR-0600 im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den PanPan ACR-0600 ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service