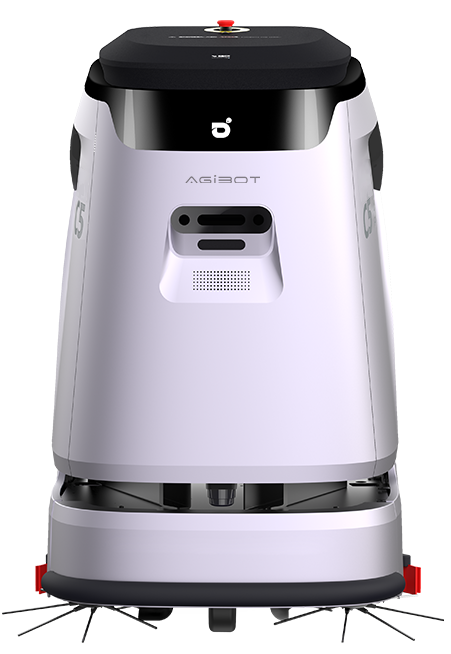
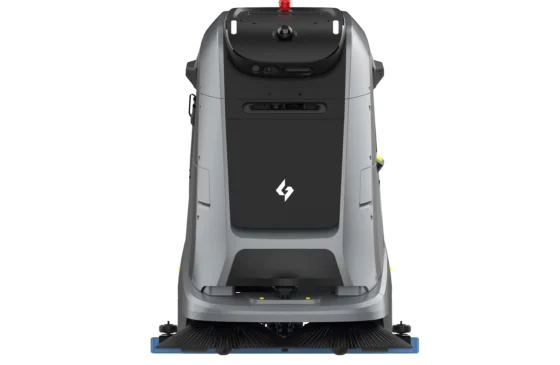
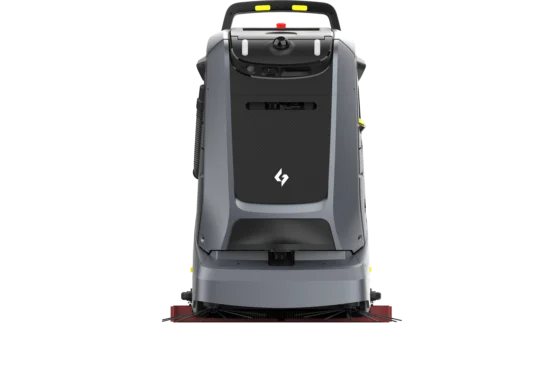
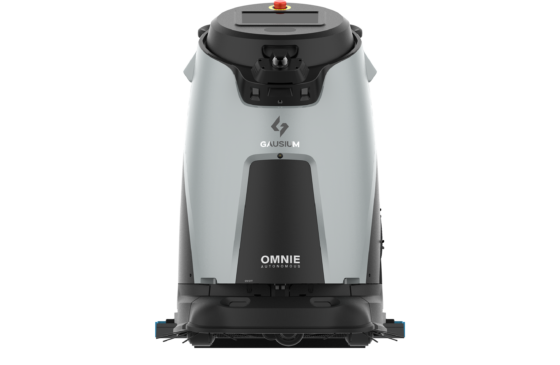
Der PUDU MT1 ist der KI-gestützte Kehrroboter von Pudu Robotics für Einkaufszentren, Bahnhöfe, Parkhäuser und andere große Flächen. Im Standardreinigungsmodus schafft er bis zu 1.800 m²/h und sammelt Abfälle in einem großen 35-Liter-Behälter.
Die Kombination aus VSLAM, Markierungen und Lidar SLAM sorgt für zuverlässige Navigation, die einstellbare Geschwindigkeit von 0,2 bis 1,2 m/s passt sich der Umgebung an. Je nach Reinigungsstufe arbeitet der MT1 vier bis acht Stunden am Stück und ist in unter drei Stunden wieder aufgeladen.
Ein Abend mit dem Pudu MT1
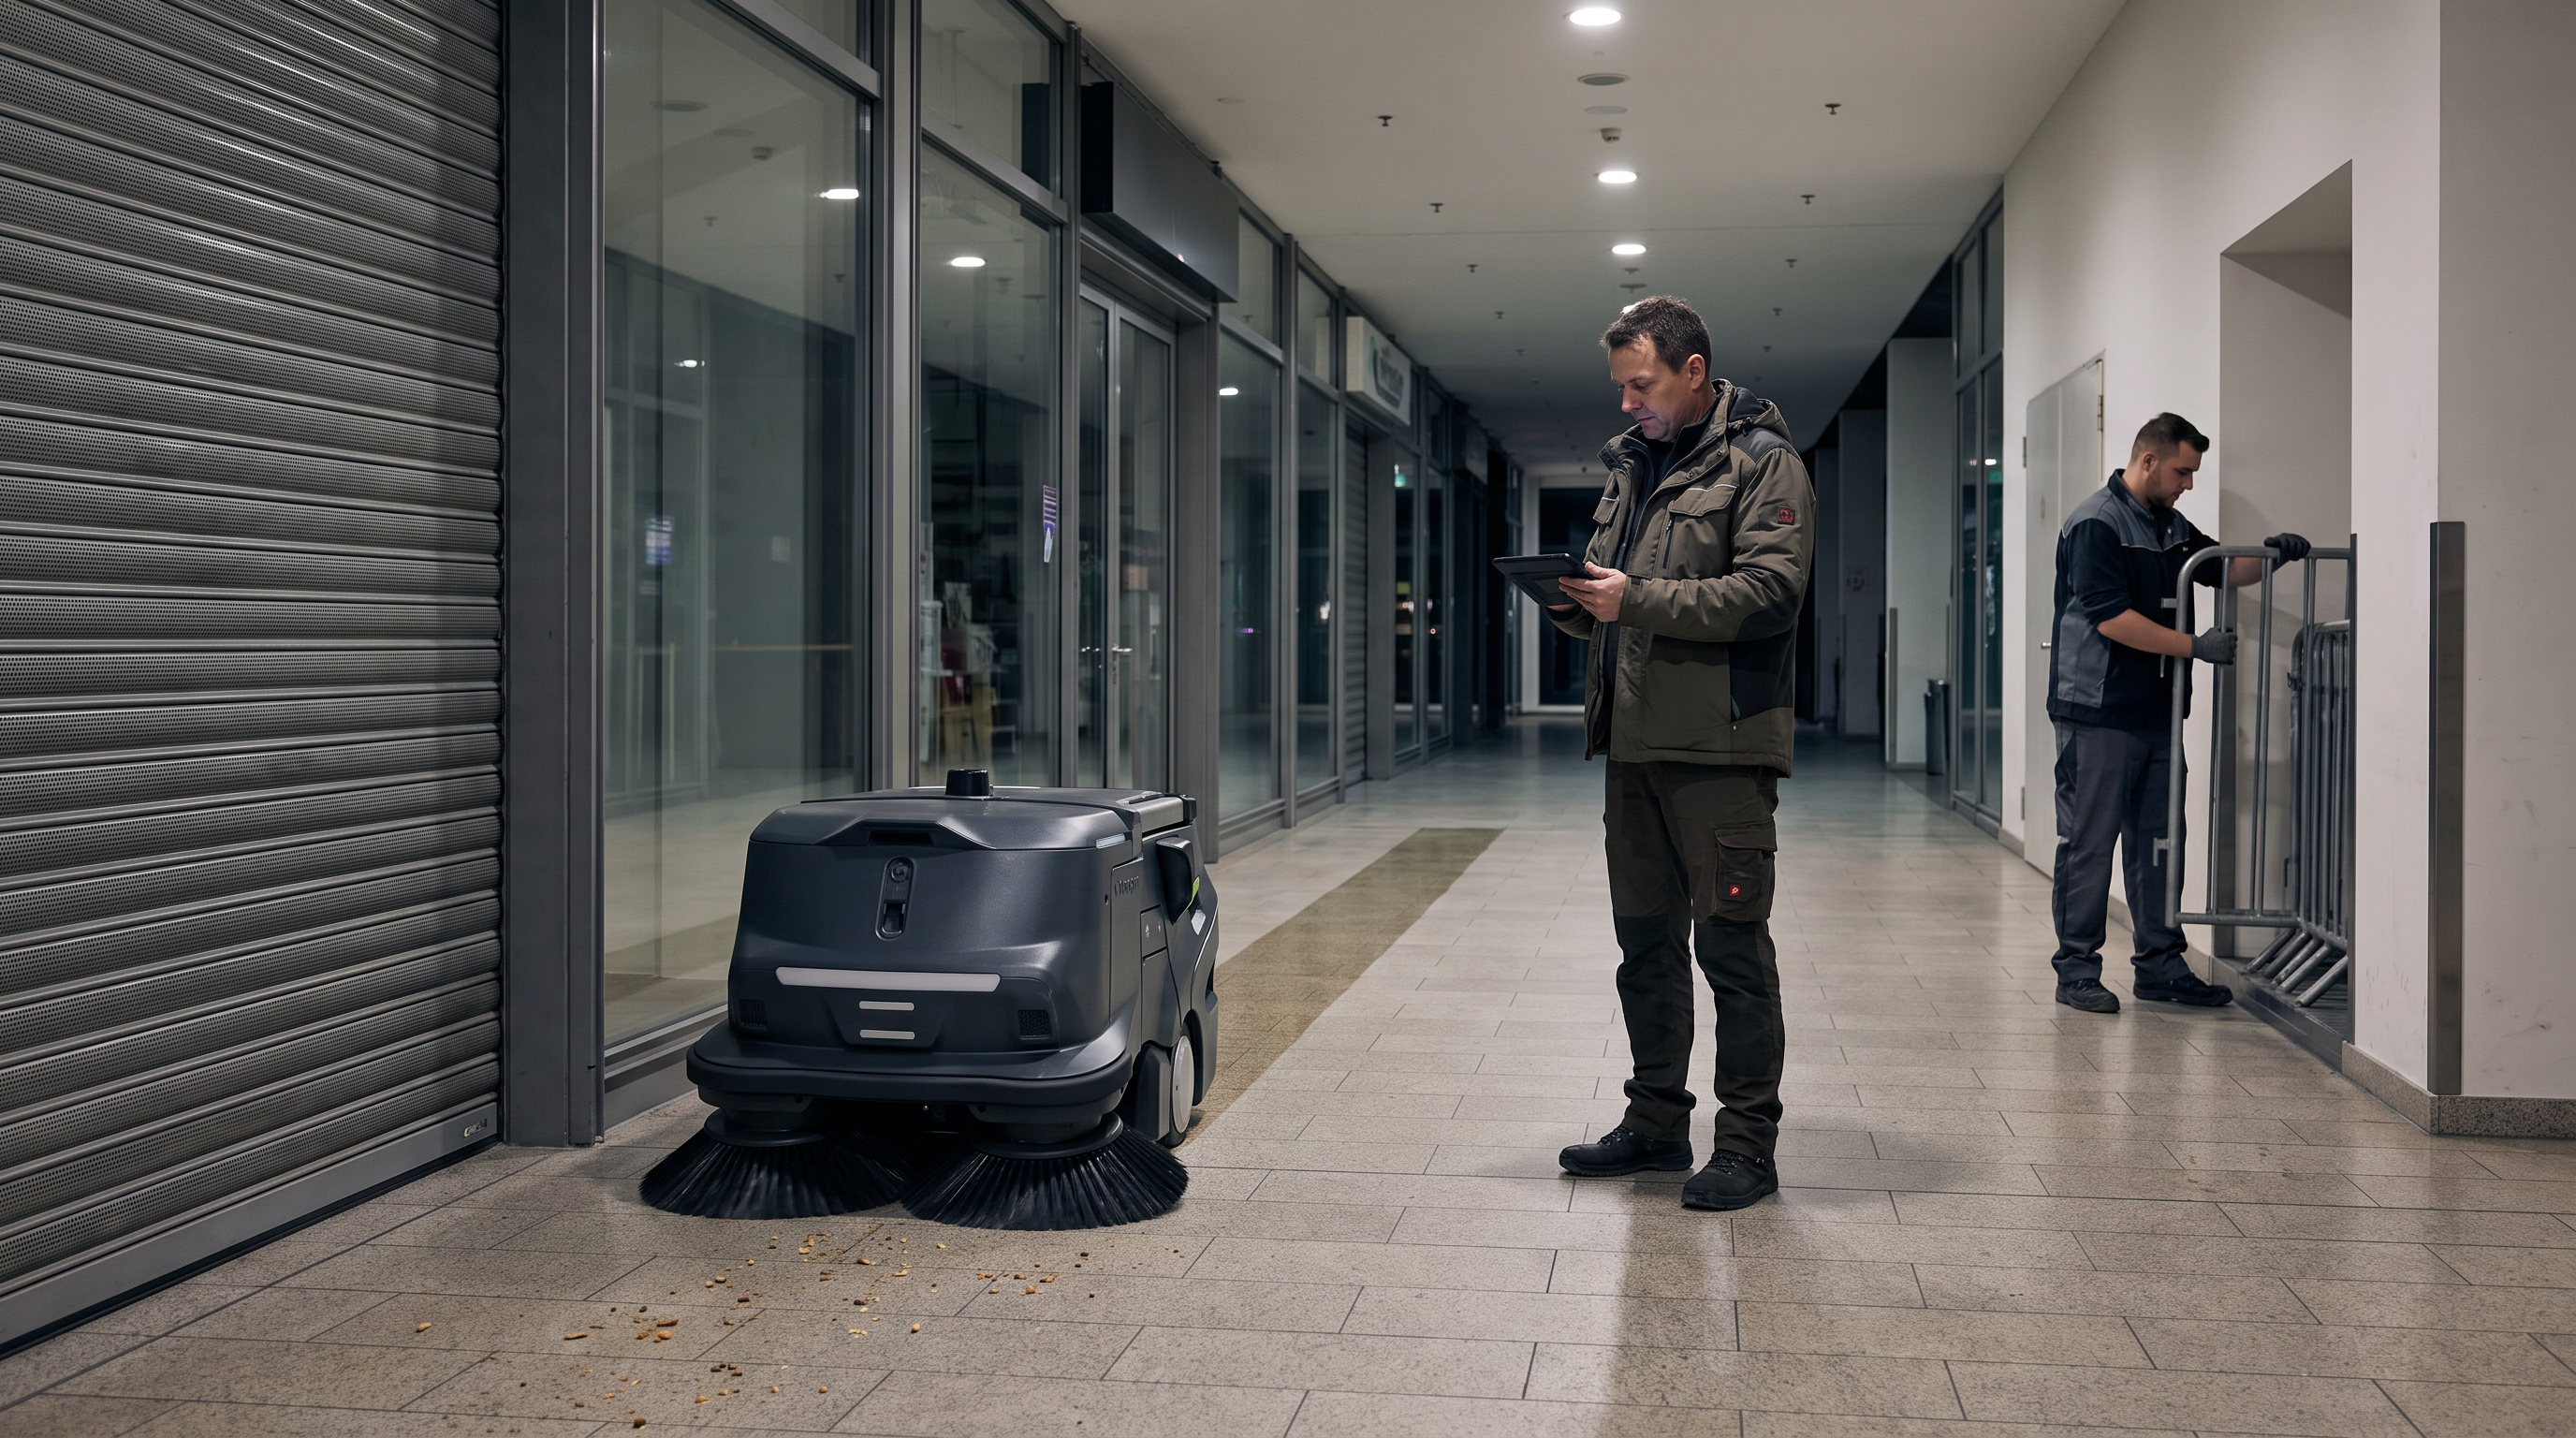
Es ist 22:15 Uhr, die letzten Rollgitter sind unten und der Publikumsstrom ist weg. Der Objektleiter schaut auf das Tablet, während der Pudu MT1 an der Glasfront entlang ansetzt und die Dual-Disc-Bürsten hörbar Staub und Krümel in Richtung Einzug ziehen. Hinter dem Roboter bleibt ein sichtbar gleichmäßiger, trockener Streifen. Die Frühschicht steckt bereits Absperrständer in Nischen, damit die Fahrwege frei bleiben.
6 durchgerechnete
Einsätze des Pudu MT1 —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Einkaufszentrum (Mall-Promenade, Eingangsbereiche, Foodcourt-Zugänge)Einkaufszentrum: Nachtkehrgang auf der Mall-Promenade (All-covered)Für großflächige, trockene Laufzonen im Einzelhandel, wenn nach Ladenschluss mehrere Stunden am Stück gekehrt werden soll. Der Pudu MT1 kann in einem Durchlauf eine komplette Mall-Zone abfahren, während das Personal parallel Kanten und Engstellen manuell nacharbeitet.
Es ist 22:15 Uhr, die letzten Rollgitter sind unten und der Publikumsstrom ist weg. Der Objektleiter schaut auf das Tablet, während der Pudu MT1 an der Glasfront entlang ansetzt und die Dual-Disc-Bürsten hörbar Staub und Krümel in Richtung Einzug ziehen. Hinter dem Roboter bleibt ein sichtbar gleichmäßiger, trockener Streifen. Die Frühschicht steckt bereits Absperrständer in Nischen, damit die Fahrwege frei bleiben.
Ausgangslage
Vor dem Robotereinsatz wird die Mall-Promenade nachts mit Handkehrmaschinen und manuell gekehrt. Die Qualität schwankt je nach Zeitdruck, und Rückstände bleiben häufig in Randbereichen unter Sitzgruppen oder an Sockelleisten. Zusätzlich entsteht Staubaufwirbelung, die in den frühen Morgenstunden zu Reklamationen führen kann.
So läuft der Einsatz
Vorbereitung: Der Spätdienst räumt lose Hindernisse aus den Hauptlaufwegen (z. B. mobile Displays), hebt Stuhlreihen an und definiert Abstellzonen, in denen der Roboter nicht fahren soll. Einlernen/Setup: Beim Erstbetrieb wird die Fläche mit der Navigation aus VSLAM+Marker+Lidar SLAM kartiert; Marker werden dort gesetzt, wo der Betrieb verlässliche Übergänge oder Sperrgrenzen braucht (z. B. vor Rolltreppenabgängen). Täglicher Zyklus: Der Objektleiter startet All-covered Cleaning Mode und legt eine zur Umgebung passende Fahrgeschwindigkeit im Bereich 0,2–1,2 m/s fest. Während der MT1 die Fläche systematisch abfährt, arbeitet die Frühschicht parallel mit Handwerkzeugen an Ecken, unter Sitzmöbeln und direkt an Kanten, die der 840×600 mm große Roboter konstruktionsbedingt nicht vollständig „bis in die Ecke“ erreicht. Abfallhandling: Der 35-L-Abfallbehälter wird am Ende des Durchlaufs an einem Müllsammelpunkt entleert. Störungen/Änderungen: Steht ein Gang kurzfristig voll, stoppt der Roboter oder umfährt; das Personal räumt frei und setzt den Job fort. Nach dem Lauf fährt der MT1 zur Ladestation; mit < 3 h Ladezeit ist er vor der nächsten Nacht wieder verfügbar.
Warum dieses Gerät hier passt
Die Flächenleistung von 1.800 m²/h (All-covered) passt zu großflächigen Laufzonen, in denen ein zusammenhängender Nachtlauf sinnvoll ist. Mit 4–8 h Betriebszeit kann der MT1 eine komplette Nachtsequenz abdecken, ohne dass zwischendurch zwingend geladen werden muss. Der 35-L-Abfallbehälter reduziert Unterbrechungen durch Entleerungen bei normalem Mall-Abfallaufkommen. Die Active Dust Control (Unterdruck-Lüftung mit Filter) ist auf trockene, staubige Umgebungen ausgelegt, wie sie in Mall-Promenaden typisch sind. Die Navigation aus VSLAM+Marker+Lidar SLAM ist für große, strukturierte Innenflächen geeignet, in denen sich Möblierung und Engstellen über Marker stabil begrenzen lassen.
Die Rechnung
Plausibilität Reinigungsdauer gegen Nachtfenster (Annahmen: zu reinigende Promenade 12.000 m²; verfügbares Zeitfenster 22:15–05:45 = 7,5 h): 12.000 m² / 1.800 m²/h ≈ 6,7 h. Das liegt innerhalb von 7,5 h und innerhalb der maximalen Betriebszeit von 8 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Fläche regelmäßig nass gereinigt oder klebrige Verschmutzung entfernt werden muss (z. B. Getränke, Fett), ist ein reiner Trocken-Kehrroboter nicht die richtige Wahl.
Wenn die Hauptlaufwege oder Durchgänge im Zielbereich regelmäßig schmaler als 700 mm sind (Annahme), passt die Gerätebreite von 600 mm zwar rechnerisch, aber die praktische Restluft für sichere Umfahrung ist zu gering; dann ist manuelle oder andere Technik geeigneter.
Getroffene Annahmen
Uhrzeit Szenenstart: 22:15 Uhr
Zu reinigende Fläche (Mall-Promenade und Zugänge): 12.000 m²
Verfügbares Zeitfenster nach Ladenschluss bis Übergabe: 22:15–05:45 (7,5 h)
Kritische Engstellenbreite im Objekt: 700 mm
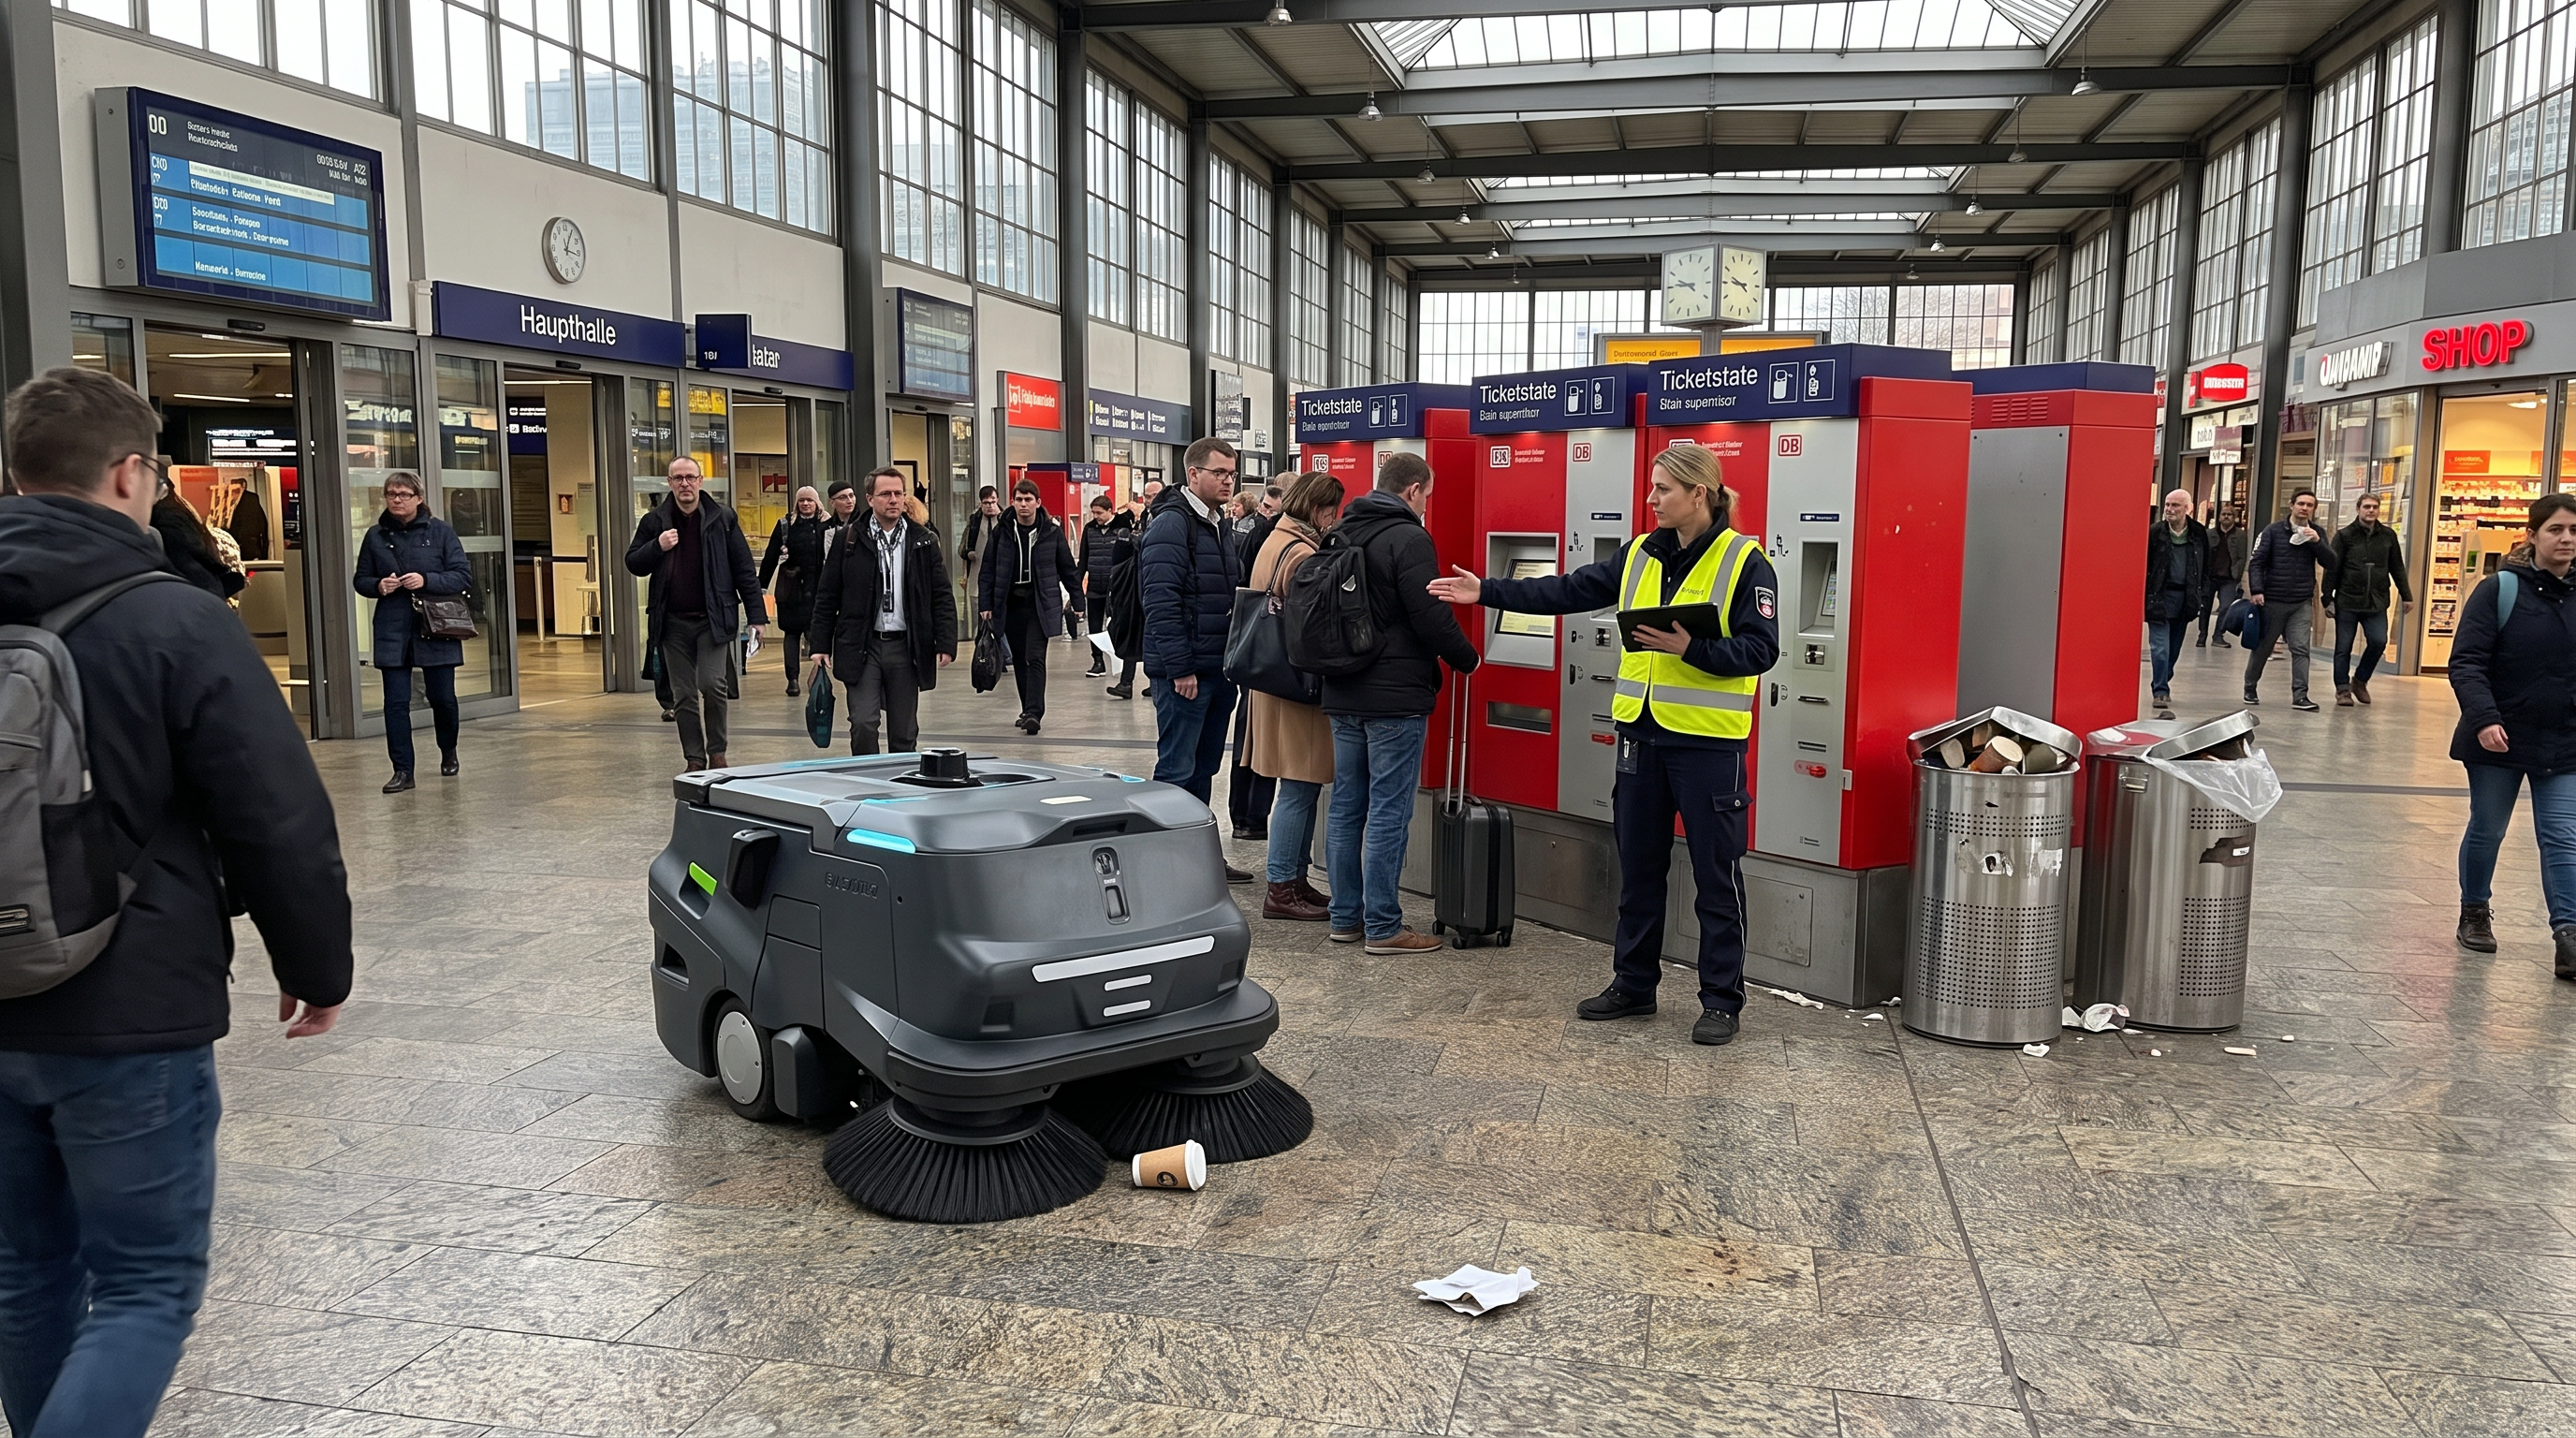
Bahnhof (Haupthalle, Ticketautomaten-Zonen, Zugänge zu Bahnsteigen)Bahnhof: Spot-Cleaning-Schleifen im Tagesbetrieb für HotspotsFür stark frequentierte Verkehrsbauwerke, wenn nicht die gesamte Fläche am Stück, sondern wiederkehrende Hotspots im Tagesverlauf abgefahren werden sollen. Der Pudu MT1 nutzt dafür Spot Cleaning Mode und seine KI-basierte Abfallerkennung, während das Personal den Publikumsfluss absichert.
Es ist 06:20 Uhr, der Pendlerstrom läuft in Wellen durch die Halle. Der Pudu MT1 setzt kurz vor den Ticketautomaten an und reduziert seine Fahrt, während er sichtbar einzelne Abfallstücke ansteuert. Die Schichtleitung beobachtet den Bereich auf dem Tablet und hält den Weg frei, wenn sich eine Schlange vor dem Automaten bildet. Nach wenigen Minuten ist der unmittelbare Hotspot um die Papierkörbe wieder ruhig.
Ausgangslage
Im Tagesbetrieb entstehen in kurzen Abständen neue Verschmutzungen an Knotenpunkten: vor Automaten, an Eingängen, an Snackverkauf-Übergängen. Manuelle Rundgänge sind entweder zu selten (Hotspots bleiben liegen) oder zu personalintensiv. Gleichzeitig ändern sich Laufwege dynamisch, sodass starre Reinigungszeiten schnell unpraktisch werden.
So läuft der Einsatz
Vorbereitung: Die Objektleitung definiert Hotspot-Zonen und setzt Marker, um sensible Bereiche (z. B. Sicherheitslinien) als Sperrflächen zu markieren. Einlernen/Setup: Der MT1 kartiert die Halle mit VSLAM+Marker+Lidar SLAM; im Tagesbetrieb wird die Geschwindigkeit innerhalb 0,2–1,2 m/s so eingestellt, dass Umfahrung im Publikumsverkehr möglich bleibt. Täglicher Zyklus: Der Roboter fährt mehrere Spot-Cleaning-Schleifen über die definierten Hotspots; zwischen den Schleifen steht er in einer Parkposition außerhalb der Hauptströme. Rolle des Personals: Ein Mitarbeiter aus der Tagesreinigung sorgt für freie Anfahrt an kritischen Stellen (z. B. kurz vor Automaten), erledigt Kantenarbeit an Sockeln und leert bei Bedarf den 35-L-Behälter. Störungen: Bei kurzfristigen Umleitungen oder aufgestellten Absperrungen wird der Lauf gestoppt und nach Freigabe wieder aufgenommen; bei größeren Layoutänderungen wird die Karte aktualisiert.
Warum dieses Gerät hier passt
Der Spot Cleaning Mode mit 6.000 m²/h passt zu kurzen, häufigen Eingriffen an Hotspots statt zu einem langen Vollflächenlauf. Die AI cameras zur Abfallerkennung unterstützen genau dieses Muster (neuer Abfall taucht punktuell auf). Die einstellbare Geschwindigkeit von 0,2–1,2 m/s ist im Tagesverkehr relevant, um an Menschenströme angepasst zu fahren. Die Active Dust Control ist für trockene Feinstaubbindung ausgelegt, was in Hallen mit hohem Laufverkehr ein praktischer Vorteil ist.
Die Rechnung
Plausibilität „Hotspot-Schleifen pro Akkuladung“ (Annahmen: Hotspot-Fläche gesamt 3.000 m²; geplanter Zeitraum 06:20–10:20 = 4 h; geplant 6 Schleifen): Pro Schleife 3.000 m² / 6.000 m²/h = 0,5 h. 6 Schleifen benötigen 6 × 0,5 h = 3,0 h und liegen innerhalb der minimalen Betriebszeit von 4 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Sicherheitsvorgaben autonome Fahrten im Publikumsverkehr grundsätzlich untersagen oder eine ständige Begleitperson gefordert ist, wird der Personalvorteil stark reduziert.
Wenn der Einsatz schwerpunktmäßig auf nasse oder haftende Verschmutzungen fällt (z. B. verschüttete Getränke), reicht Trockenkehren allein nicht aus.
Getroffene Annahmen
Uhrzeit Szenenstart: 06:20 Uhr
Hotspot-Fläche gesamt (Halle/Automaten/Übergänge): 3.000 m²
Geplanter Einsatzzeitraum im Tagesbetrieb: 06:20–10:20 (4 h)
Geplante Anzahl Spot-Schleifen im Zeitraum: 6
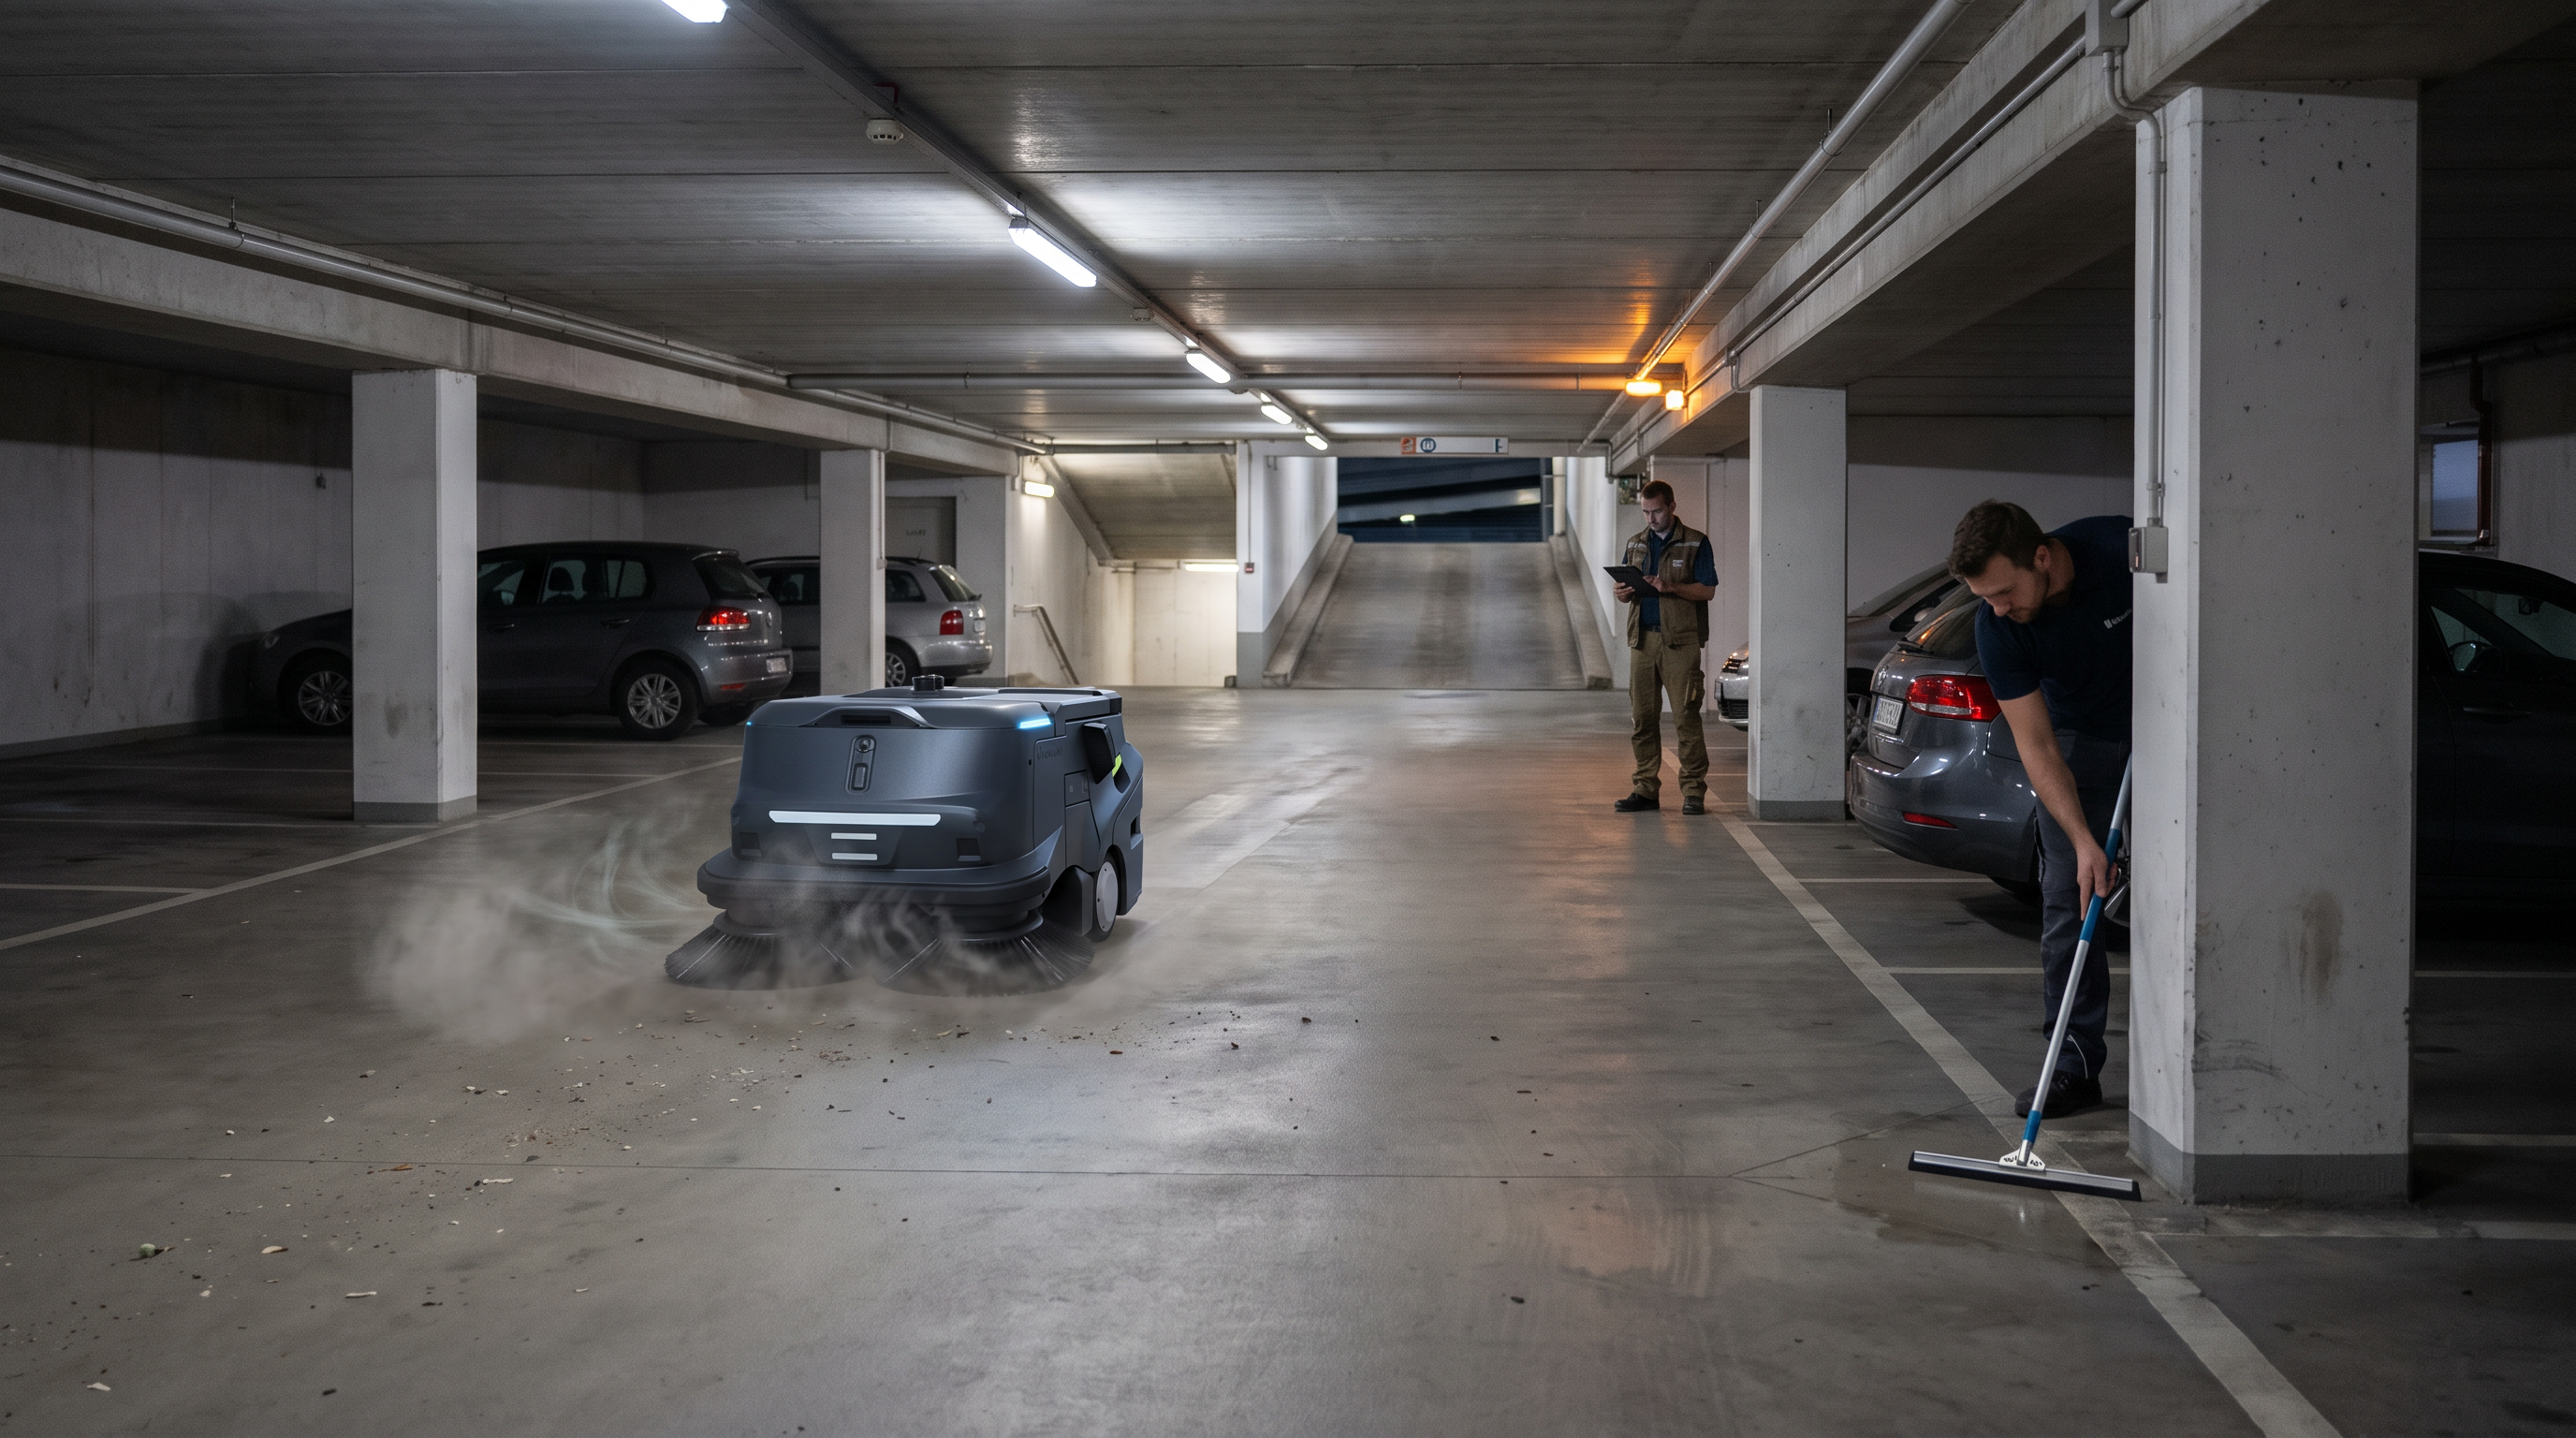
Parkhaus (innenliegende Fahrgassen und Stellplatzreihen, 2 Ebenen)Parkhaus: 2 Ebenen in einer Nachtschicht (All-covered) mit Fokus auf FeinstaubFür großflächige, trockene Parkhausbereiche, wenn Staub und kleinformatiger Abfall nachts ohne Wasser gereinigt werden soll. Der Pudu MT1 kann in einer Schicht beide Ebenen abfahren; das Personal ergänzt Rand- und Pfeilerbereiche.
Es ist 01:10 Uhr, die Schranke zählt nur noch vereinzelte Einfahrten. Der Pudu MT1 fährt entlang einer Stellplatzreihe, und der Luftzug der Staubkontrolle ist in der Nähe des Einzugs spürbar. Der Objektleiter prüft am Tablet, ob die zweite Ebene bereits freigegeben ist. An den Pfeilersockeln bleibt der Mitarbeiter mit Handwerkzeug kurz zurück, um die letzte Kante zu ziehen.
Ausgangslage
Parkhäuser sammeln Feinstaub, Laub und Kleinteile, die sich in Fahrgassen und an Pfeilersockeln absetzen. Manuelle Kehrgänge führen häufig zu sichtbarer Staubaufwirbelung und sind auf großen Ebenen zeitintensiv. Bei zu später Reinigung wird der Schmutz durch Fahrzeuge verteilt und in Treppenhäuser getragen.
So läuft der Einsatz
Vorbereitung: Der Nachtdienst stellt sicher, dass lose Hindernisse (z. B. Absperrbaken) nicht in den Fahrgassen stehen, und markiert mit Hinweisschildern die Reinigungsbereiche. Einlernen/Setup: Die Ebenen werden mit VSLAM+Marker+Lidar SLAM kartiert; Marker helfen, Abfahrten, Treppenhausvorzonen und Sperrflächen sauber zu begrenzen. Täglicher Zyklus: Der MT1 läuft im All-covered Cleaning Mode Ebene für Ebene. Rolle des Personals: Ein Mitarbeiter kontrolliert, ob Fahrzeuge in Engstellen stehen, räumt bei Bedarf frei und erledigt Kantenarbeit an Pfeilersockeln, Randsteinen und direkt an Wänden. Abfallhandling: Der 35-L-Behälter wird am Ende des Nachtdurchlaufs oder bei Bedarf zwischendurch entleert. Störungen: Wenn eine Fahrgasse kurzfristig durch ein Fahrzeug blockiert wird, wird der Lauf pausiert und nach Freigabe fortgesetzt. Laden: Nach Abschluss fährt der Roboter zur Ladestation; mit < 3 h Ladezeit ist er vor dem nächsten Einsatz wieder einsatzbereit.
Warum dieses Gerät hier passt
Mit 1.800 m²/h (All-covered) ist eine Ebene im Parkhaus in einem planbaren Zeitfenster abarbeitbar. Die Betriebszeit von bis zu 8 h ermöglicht einen durchgehenden Nachteinsatz ohne Zwangsladung. Der 35-L-Abfallbehälter unterstützt längere Läufe, ohne häufige Unterbrechungen. Active Dust Control (Unterdruck mit Filter) ist für trockene, staubige Umgebungen wie Parkhäuser ausgelegt. Die Geräteabmessungen 840×600×490 mm helfen beim Navigieren zwischen Pfeilern, wenn genügend Fahrgassenbreite vorhanden ist.
Die Rechnung
Plausibilität 2 Ebenen in einer Akkuladung (Annahmen: 2 Ebenen; je Ebene 7.000 m²; Gesamtfläche 14.000 m²): 14.000 m² / 1.800 m²/h ≈ 7,8 h. Das liegt knapp innerhalb der maximalen Betriebszeit von 8 h.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn das Parkhaus starke oder lange Rampen mit Neigungen hat, für die keine Freigabe des Herstellers vorliegt, muss der Einsatz auf ebene Bereiche begrenzt werden.
Wenn die real verfügbare Nachtzeit deutlich unter 8 h liegt (z. B. durch frühe Spitzenbelegung oder Übergabeprozesse), wird die 14.000-m²-Route zu eng und erfordert Teilflächenplanung oder zusätzliche Geräte.
Getroffene Annahmen
Uhrzeit Szenenstart: 01:10 Uhr
Anzahl Ebenen im Parkhaus: 2
Fläche pro Ebene: 7.000 m²
Gesamtfläche im Nachtdurchlauf: 14.000 m²
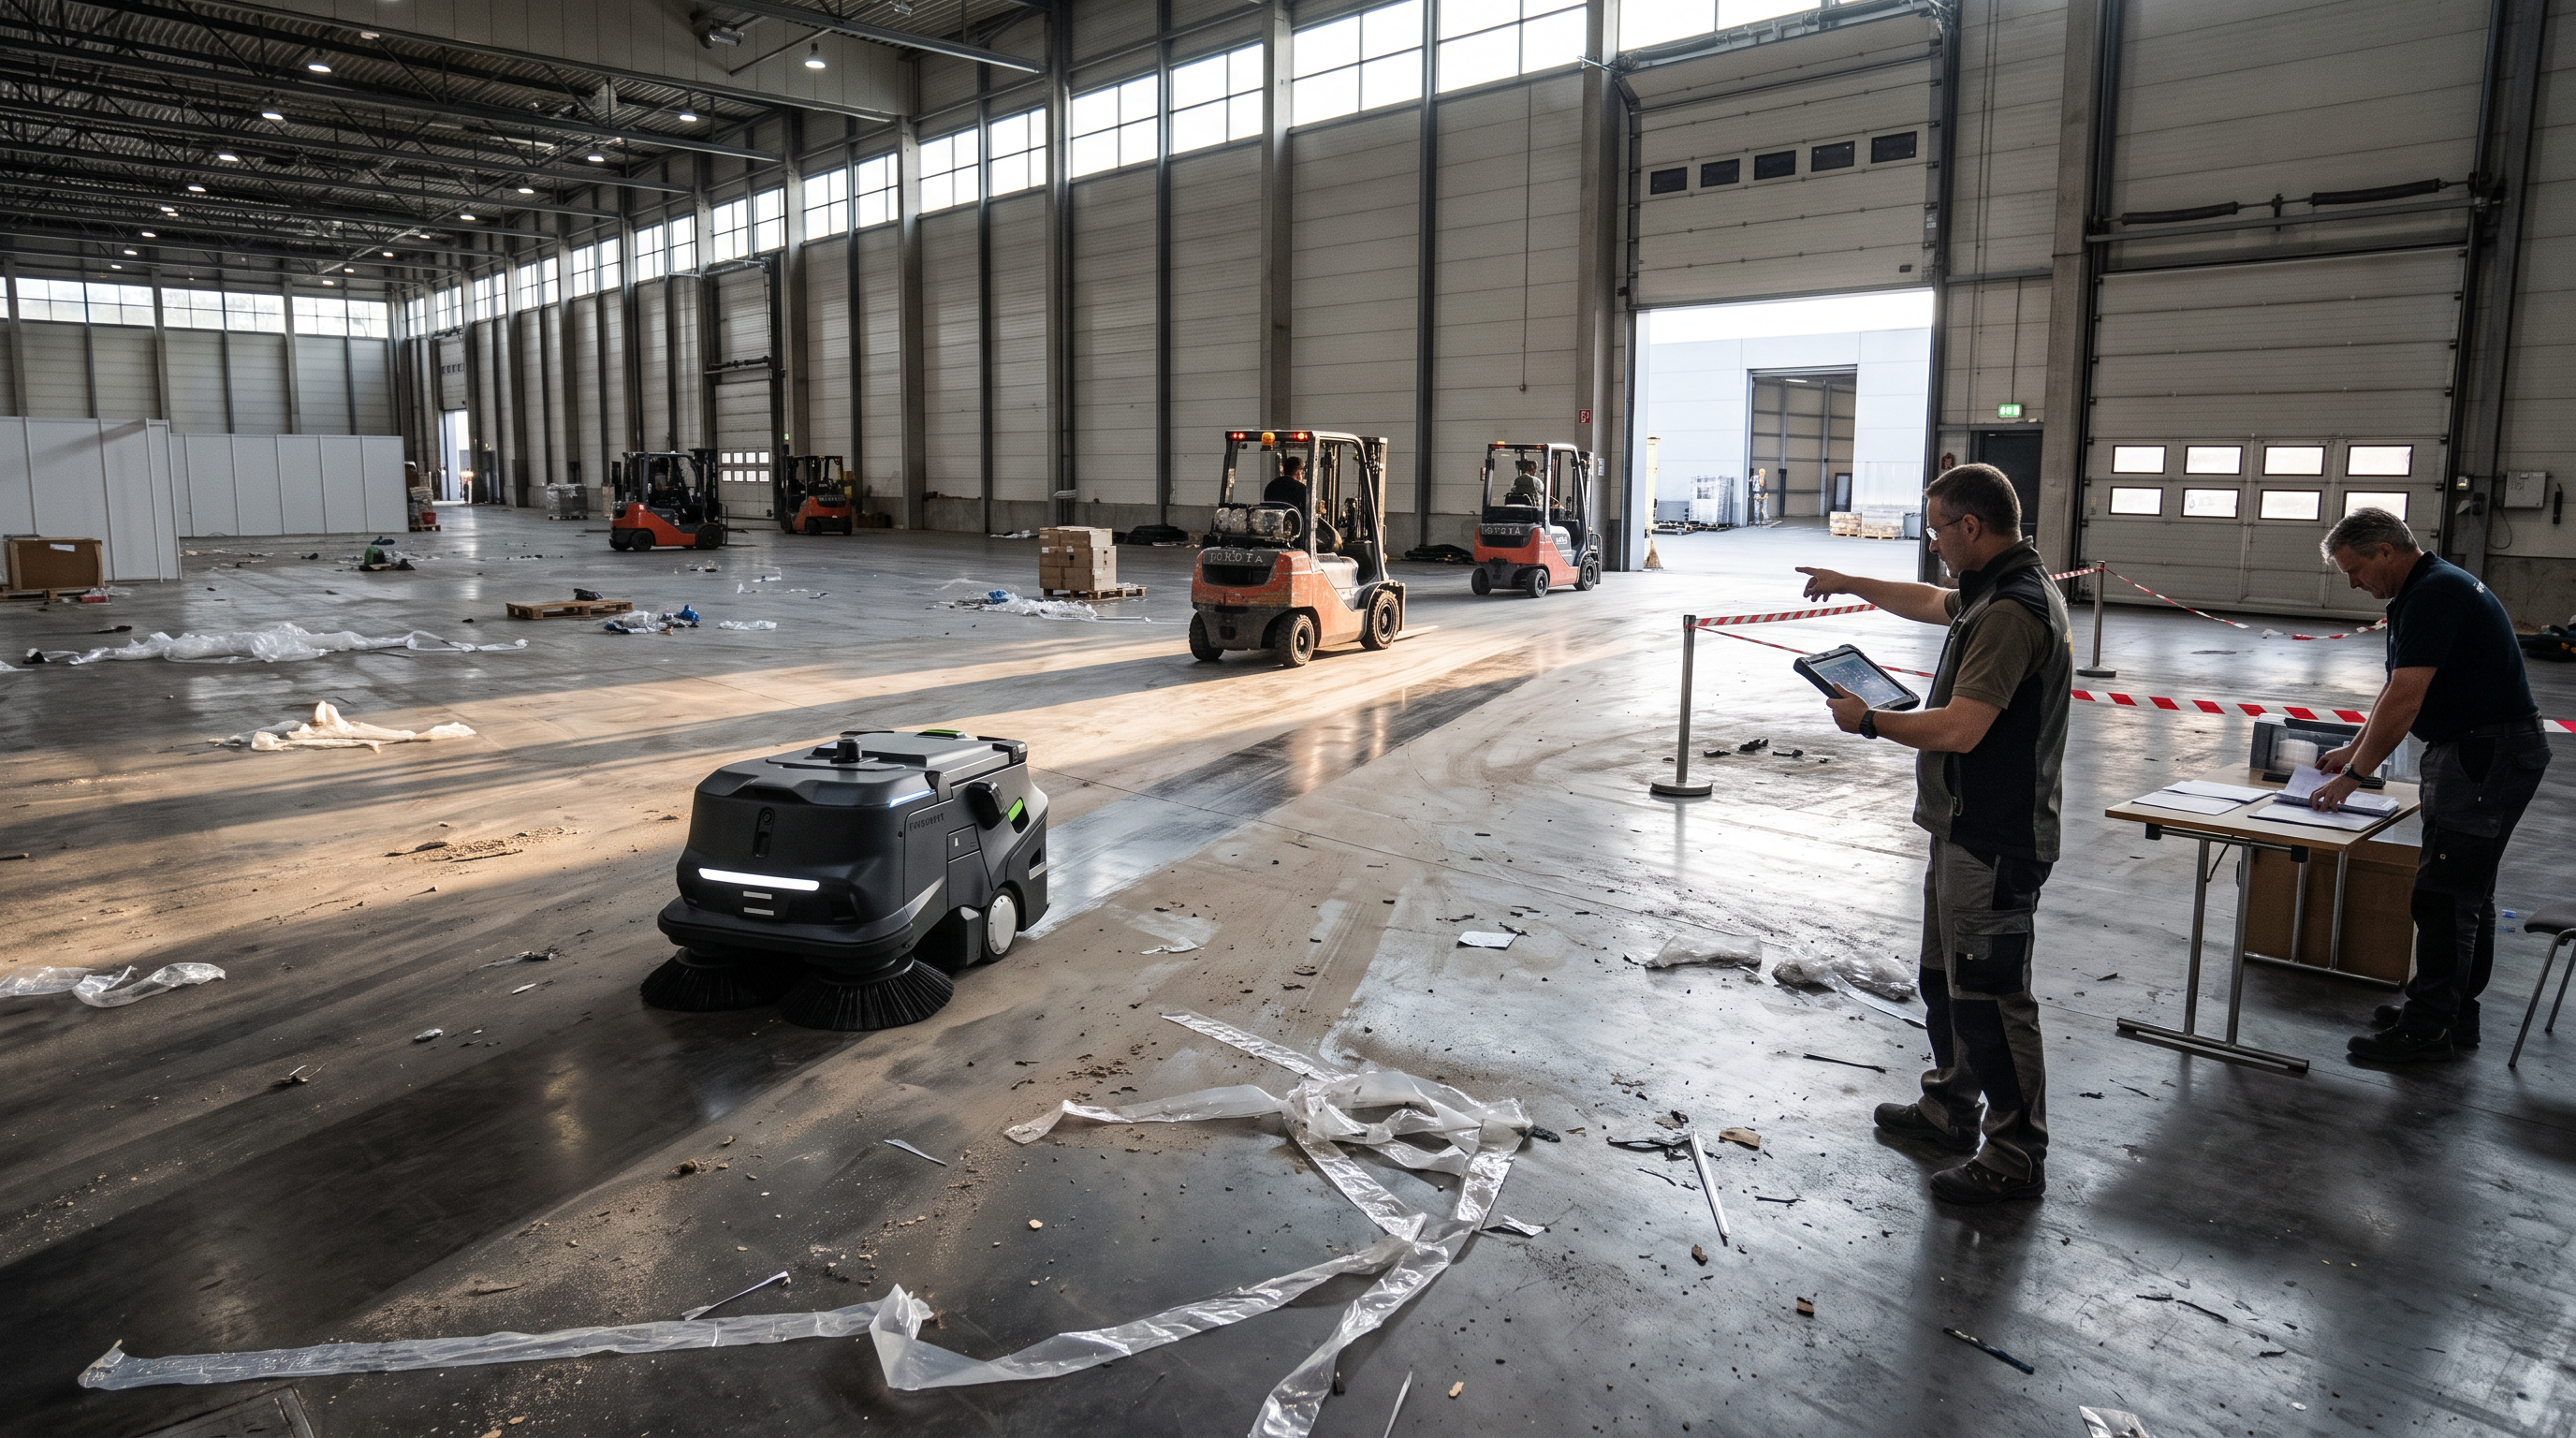
Messe- oder Eventhalle (große, zusammenhängende Hallenfläche nach Auf- und Abbau)Messe-/Eventhalle: durchlaufende Trockenreinigung mit Ladefenstern (24/7-Betrieb)Für sehr große, trockene Hallenflächen, wenn der Betrieb ein langes Zeitfenster hat und der Roboter über Laden und Weiterfahren „durchlaufen“ darf. Der Pudu MT1 eignet sich, um nach Aufbau/Abbau Staub und Abfall automatisiert einzusammeln, während Personal nur Rand- und Störstellen bearbeitet.
Es ist 18:30 Uhr, die letzten Gabelstapler rollen aus der Halle, und auf dem Boden liegen noch Folienstreifen und Staub. Der Pudu MT1 startet am Hallentor und zieht in geraden Bahnen los, während die Schichtleitung die Sperrzonen um Ladetore auf dem Tablet kontrolliert. Nach einer Stunde ist der Bereich am Hauptzugang sichtbar aufgeräumter, aber die Halle ist noch weit. Der Objektleiter plant bereits das Ladefenster, ohne den Ablauf der Nachtreinigung zu unterbrechen.
Ausgangslage
Nach Veranstaltungen bleiben in Hallen oft großflächig trockener Staub sowie gemischter Abfall zurück. Die verfügbare Zeit bis zum nächsten Aufbau kann lang sein, aber die Fläche übersteigt häufig das, was in einer Akkuladung erledigt werden kann. Zusätzlich entstehen durch manuelles Kehren Staubwolken, die sich in der Halle wieder absetzen.
So läuft der Einsatz
Vorbereitung: Das Hallenteam räumt Grobteile aus dem Weg (z. B. Kabelbrücken, die noch abgeholt werden), definiert Sperrzonen um Tore und Notausgänge und stellt die Ladestation an einem dauerhaft zugänglichen Ort bereit. Einlernen/Setup: Der MT1 kartiert die Hallengeometrie mit VSLAM+Marker+Lidar SLAM; Marker werden an wiederkehrenden Übergängen (z. B. Torachsen) gesetzt, um die Navigation bei wechselnden Hallenaufbauten zu stabilisieren. Reinigungsbetrieb: Der Roboter fährt im All-covered Cleaning Mode die Hallenfläche ab; das Personal arbeitet parallel Kanten, Engstellen an Hallenwänden und Bereiche unter Tribünenelementen, die der 600 mm breite Roboter nicht vollständig erreicht. Ladezyklus: Nach Ausschöpfen der Betriebszeit fährt der MT1 zur Ladestation; mit < 3 h Ladezeit wird der nächste Abschnitt geplant und gestartet. Abfallhandling: Der 35-L-Behälter wird an einem zentralen Entsorgungspunkt entleert; bei hohem Abfallaufkommen sind zusätzliche Entleerungen in den Lauf einzuplanen. Störungen: Werden über Nacht Hallenteile umgestellt, wird der Lauf pausiert, die Karte aktualisiert und die Sperrflächen neu gesetzt.
Warum dieses Gerät hier passt
Die Kombination aus 1.800 m²/h (All-covered) und 24/7 Continuous Operation erlaubt lange Reinigungsfenster über mehrere Zyklen. Die Ladezeit von < 3 h ist für planbare Ladefenster zwischen zwei Laufblöcken geeignet. Der 35-L-Abfallbehälter hilft, Unterbrechungen zu reduzieren, wenn überwiegend Staub und gemischter Kleinabfall anfällt. Die Active Dust Control unterstützt Staubbindung in trockenen Hallen. Die Navigation aus VSLAM+Marker+Lidar SLAM ist für große, strukturierte Innenflächen geeignet, bei denen Marker die Wiederholbarkeit trotz wechselnder Aufbauten erhöhen können.
Die Rechnung
Plausibilität Gesamtdauer inkl. Laden (Annahmen: Hallenfläche 30.000 m²; Einsatzfenster 24 h): Reine Fahrzeit 30.000 m² / 1.800 m²/h ≈ 16,7 h. Da maximal 8 h am Stück möglich sind, wird in 3 Laufblöcke geplant: 8 h + 8 h + 0,7 h = 16,7 h Fahrzeit. Dazwischen 2 Ladephasen à < 3 h, also < 6 h Ladezeit. Gesamt < 22,7 h und damit innerhalb des 24-h-Fensters.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn das verfügbare Zeitfenster bis zum nächsten Aufbau deutlich unter 22,7 h liegt (auf Basis der Annahme 30.000 m²), ist ein einzelner Roboter nicht ausreichend; dann sind Teilflächen, zusätzliche Geräte oder ein anderes Verfahren nötig.
Wenn regelmäßig nasse oder klebrige Rückstände (z. B. Getränke, Konfetti mit Feuchtigkeit) dominieren, ist Trockenkehren allein nicht die passende Reinigungsart.
Getroffene Annahmen
Uhrzeit Szenenstart: 18:30 Uhr
Hallenfläche: 30.000 m²
Einsatzfenster zwischen 2 Veranstaltungen: 24 h
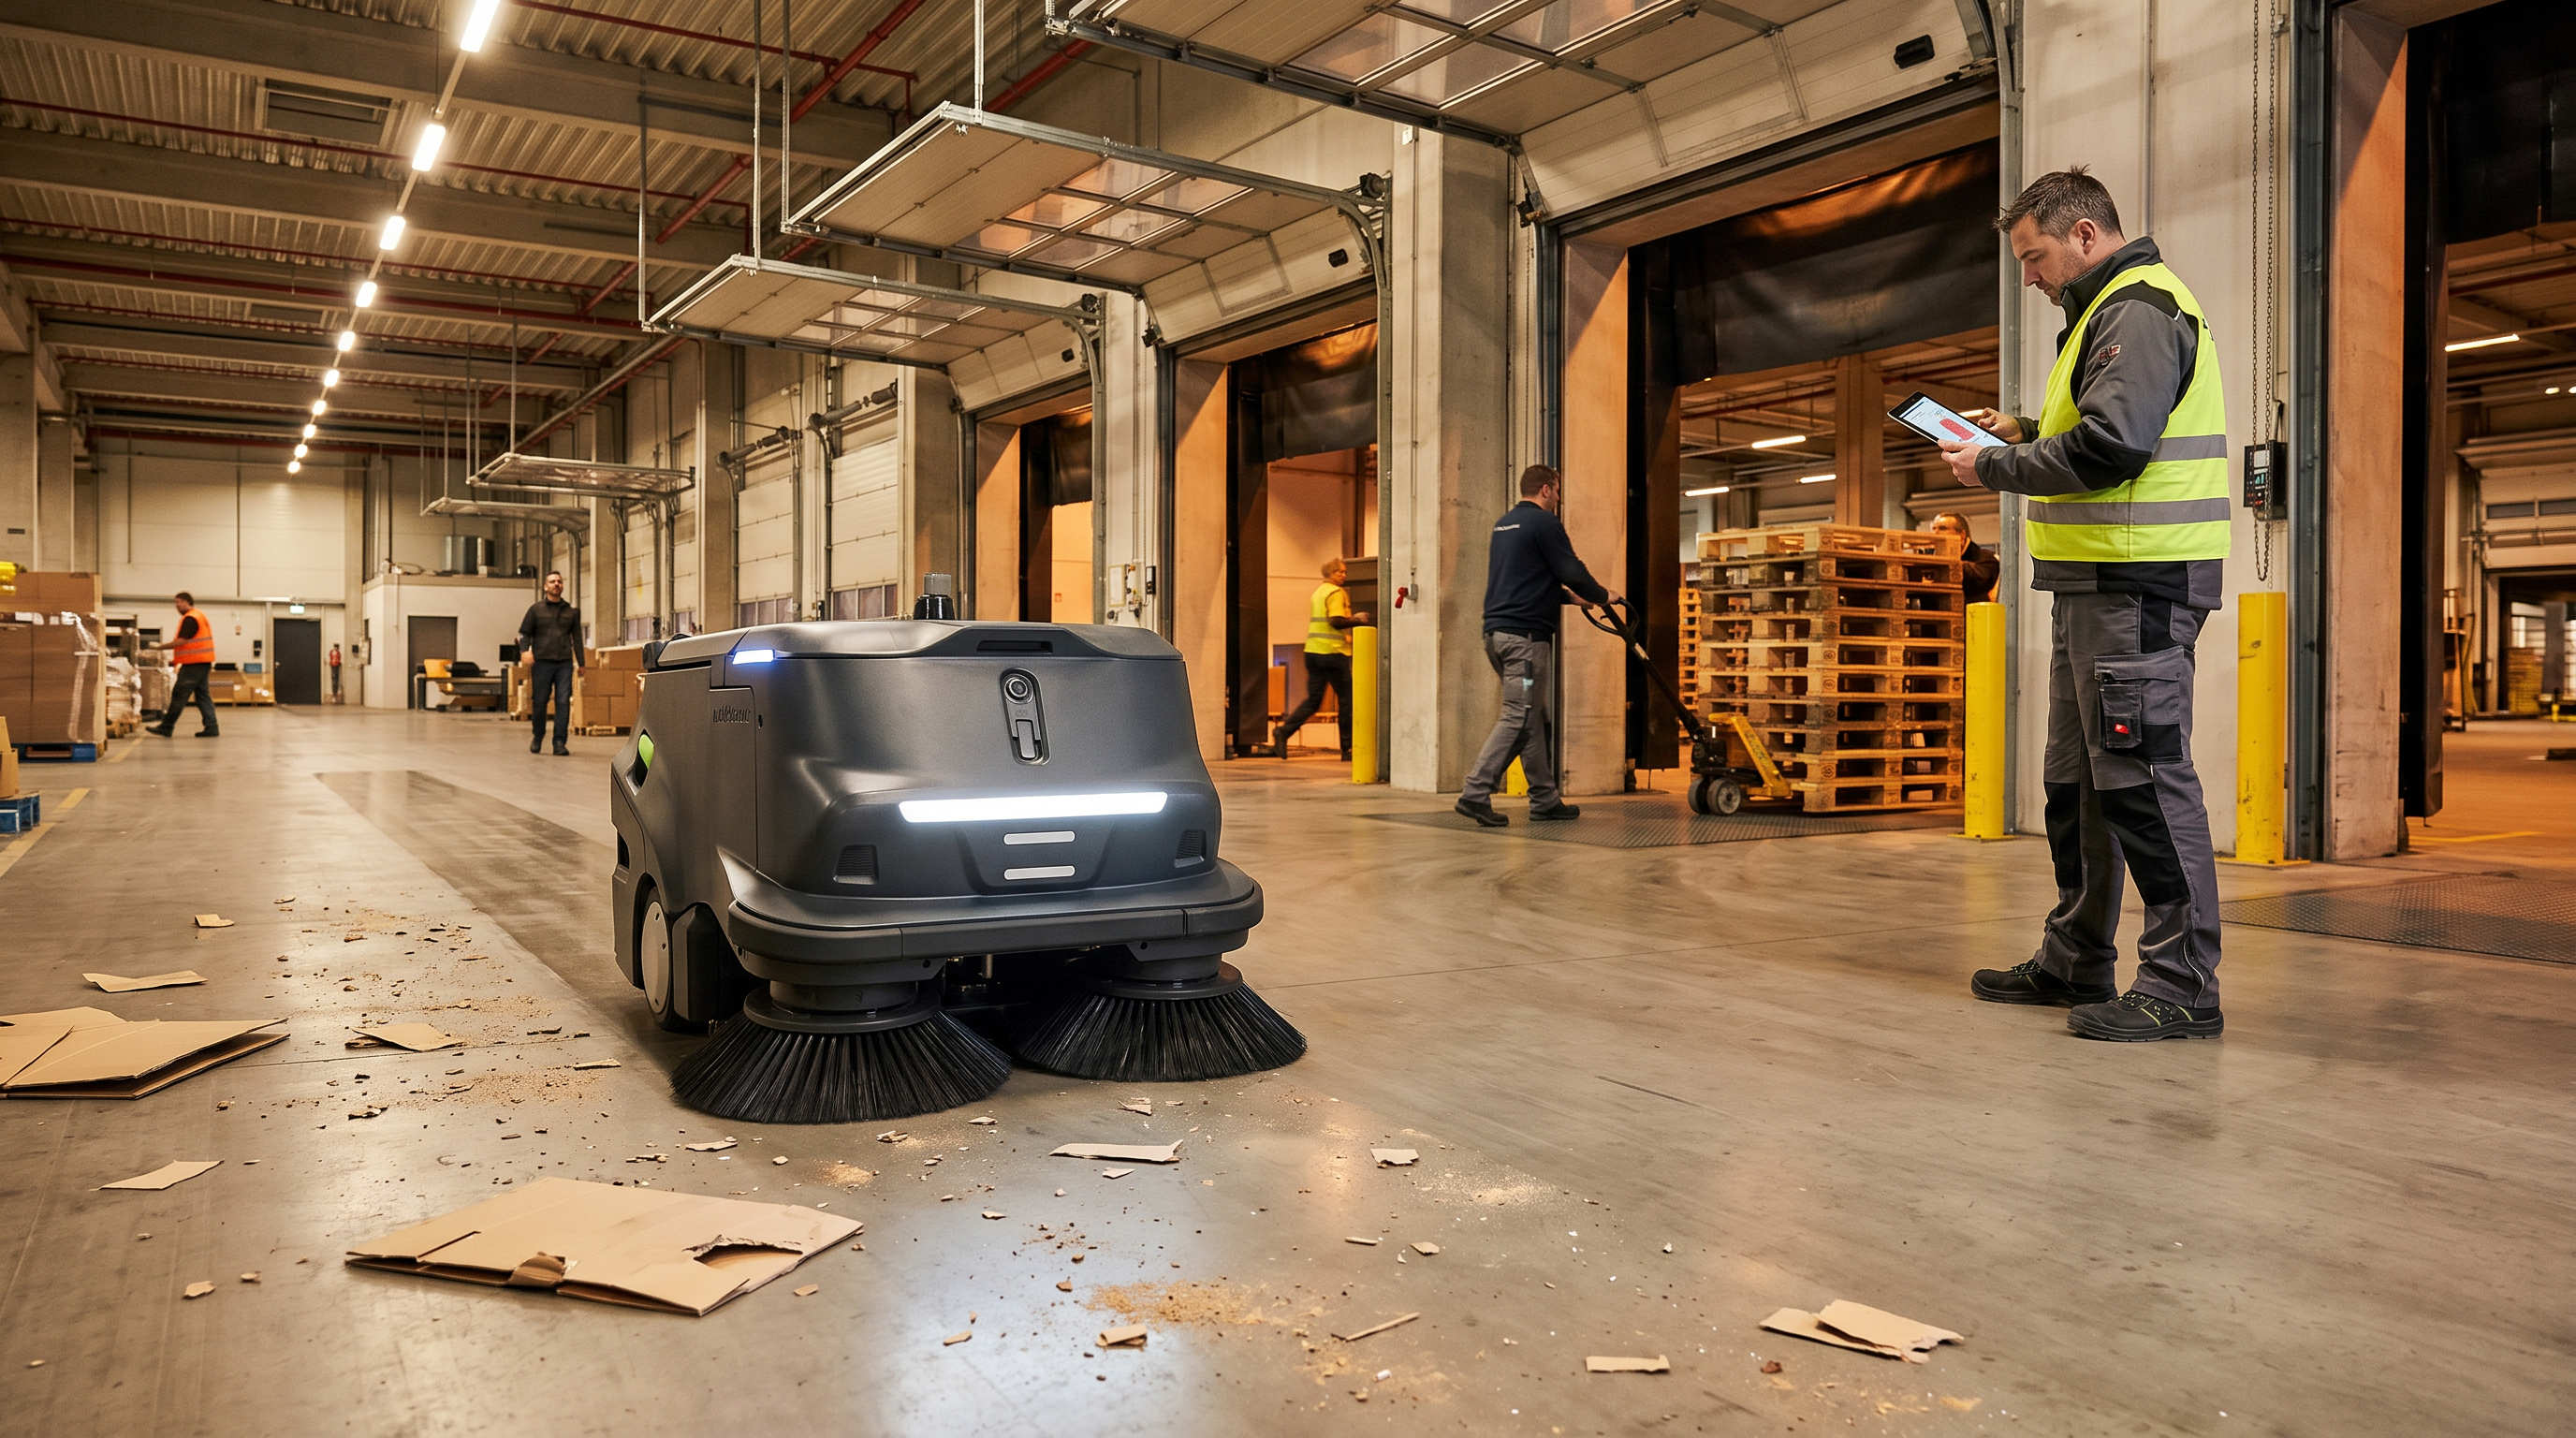
Logistikzentrum (Umschlaghalle / Warenausgang, breite Fahrgassen)Logistikzentrum: Flächenbedarf gegen Roboteranzahl in der Nachtschicht (Kapazitätsplanung)Für große, trockene Industrieflächen, wenn die Reinigung über die Nacht planbar und in klaren Zonen strukturierbar ist. Der Pudu MT1 kann einen Teil der Halle in einer Akkuschicht abdecken; für Vollabdeckung großer Umschlagflächen wird die erforderliche Geräteanzahl rechnerisch planbar.
Es ist 20:05 Uhr, die letzten Paletten werden durch das Tor gezogen, und auf der Fahrgasse bleibt Kartonabrieb liegen. Der Objektleiter setzt den Pudu MT1 an der Hauptachse an, während die Hallenbeleuchtung auf Nachtbetrieb umschaltet. Auf dem Tablet sieht er die abgegrenzten No-go-Zonen um die geöffneten Ladetore. Nach wenigen Bahnen ist der Staubfilm in der Fahrspur sichtbar reduziert, ohne dass Wasser eingesetzt wird.
Ausgangslage
In Umschlaghallen entsteht kontinuierlich feiner Abrieb (Karton, Folie, Staub), der sich großflächig verteilt. Die Nachtcrew hat meist ein fixes Zeitfenster, in dem die Fläche gereinigt werden muss, bevor der Frühbetrieb startet. Bei sehr großen Hallen ist unklar, ob ein einzelnes Gerät die Zielabdeckung schafft oder ob Zonen priorisiert werden müssen.
So läuft der Einsatz
Vorbereitung: Die Hallenleitung legt Zonen fest (Hauptfahrgassen, Kommissionierinseln, Übergänge zu Bürotrakten) und sorgt dafür, dass lose Umreifungsbänder und Folienreste vorab entfernt werden, die sich sonst aufwickeln können. Einlernen/Setup: Die Fläche wird mit VSLAM+Marker+Lidar SLAM kartiert; Marker werden an Torachsen und Übergängen gesetzt, um die Navigation bei wechselnder Hallenbelegung zu stabilisieren. Nachtbetrieb: Der MT1 fährt im All-covered Cleaning Mode, Geschwindigkeit je nach Restverkehr innerhalb 0,2–1,2 m/s. Personalrolle: Ein Mitarbeiter überwacht die ersten Läufe, erledigt Kantenbereiche an Sockeln/Regalfüßen und leert den 35-L-Behälter an einem definierten Sammelpunkt. Störungen: Wenn neue Paletten im Fahrweg stehen, wird die Zone übersprungen oder der Lauf pausiert; nach Freiräumen wird fortgesetzt. Laden: Nach dem Lauf wird geladen; mit < 3 h Ladezeit kann der nächste Nachtlauf wieder vollständig zur Verfügung stehen.
Warum dieses Gerät hier passt
Mit 1.800 m²/h (All-covered) und bis zu 8 h Betriebszeit ist die maximal abdeckbare Nachtfläche pro Gerät klar berechenbar. Die 24/7 Continuous Operation-Fähigkeit und < 3 h Ladezeit unterstützen einen wiederkehrenden Nachtzyklus. Active Dust Control ist für trockene, staubige Industrieumgebungen passend. Die kompakten Abmessungen 840×600×490 mm sind für breite Hallengassen gut handhabbar, solange die Hallenlogistik definierte Fahrspuren freihält.
Die Rechnung
Kapazitätsplanung „Wie viele Geräte für Vollabdeckung?“ (Annahmen: zu reinigende Hallenfläche 28.000 m²; verfügbares Nachtfenster 8 h; es wird mit maximaler Betriebszeit 8 h geplant): Maximalfläche pro MT1 und Nacht ≈ 1.800 m²/h × 8 h = 14.400 m². Benötigte Geräteanzahl ≈ 28.000 m² / 14.400 m² ≈ 1,94, also 2 Geräte für Vollabdeckung innerhalb 8 h. Mit 1 Gerät wären rechnerisch bis zu 14.400 m² pro Nacht planbar; der Rest müsste zoniert/rotiert werden.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn zwingend die komplette 28.000-m²-Fläche innerhalb eines 8-h-Fensters mit nur einem Gerät gereinigt werden soll, passt das nicht zur maximalen Flächenkapazität pro Akkuschicht; dann sind zusätzliche Geräte oder eine andere Reinigungslogik erforderlich.
Wenn die Halle regelmäßig klebrige oder nasse Verschmutzungen hat (z. B. aus Leckagen), ist Trockenkehren allein nicht ausreichend.
Getroffene Annahmen
Uhrzeit Szenenstart: 20:05 Uhr
Zu reinigende Hallenfläche: 28.000 m²
Verfügbares Nachtfenster: 8 h
Stadion / Mehrzweckarena (Innenumlauf, Kioskumfelder, Einlassachsen)Stadionumlauf nach Veranstaltung: Naheliegend, aber Zeitfenster erzwingt Teilflächen- oder Spot-StrategieFür große, trockene Umläufe mit viel Kleinabfall, wenn schnell „sichtbar sauber“ hergestellt werden muss. Der Pudu MT1 kann in Spot Cleaning Mode Hotspots sehr zügig abfahren; für Vollabdeckung in kurzen Zeitfenstern reicht All-covered rechnerisch oft nicht aus und erzwingt Priorisierung.
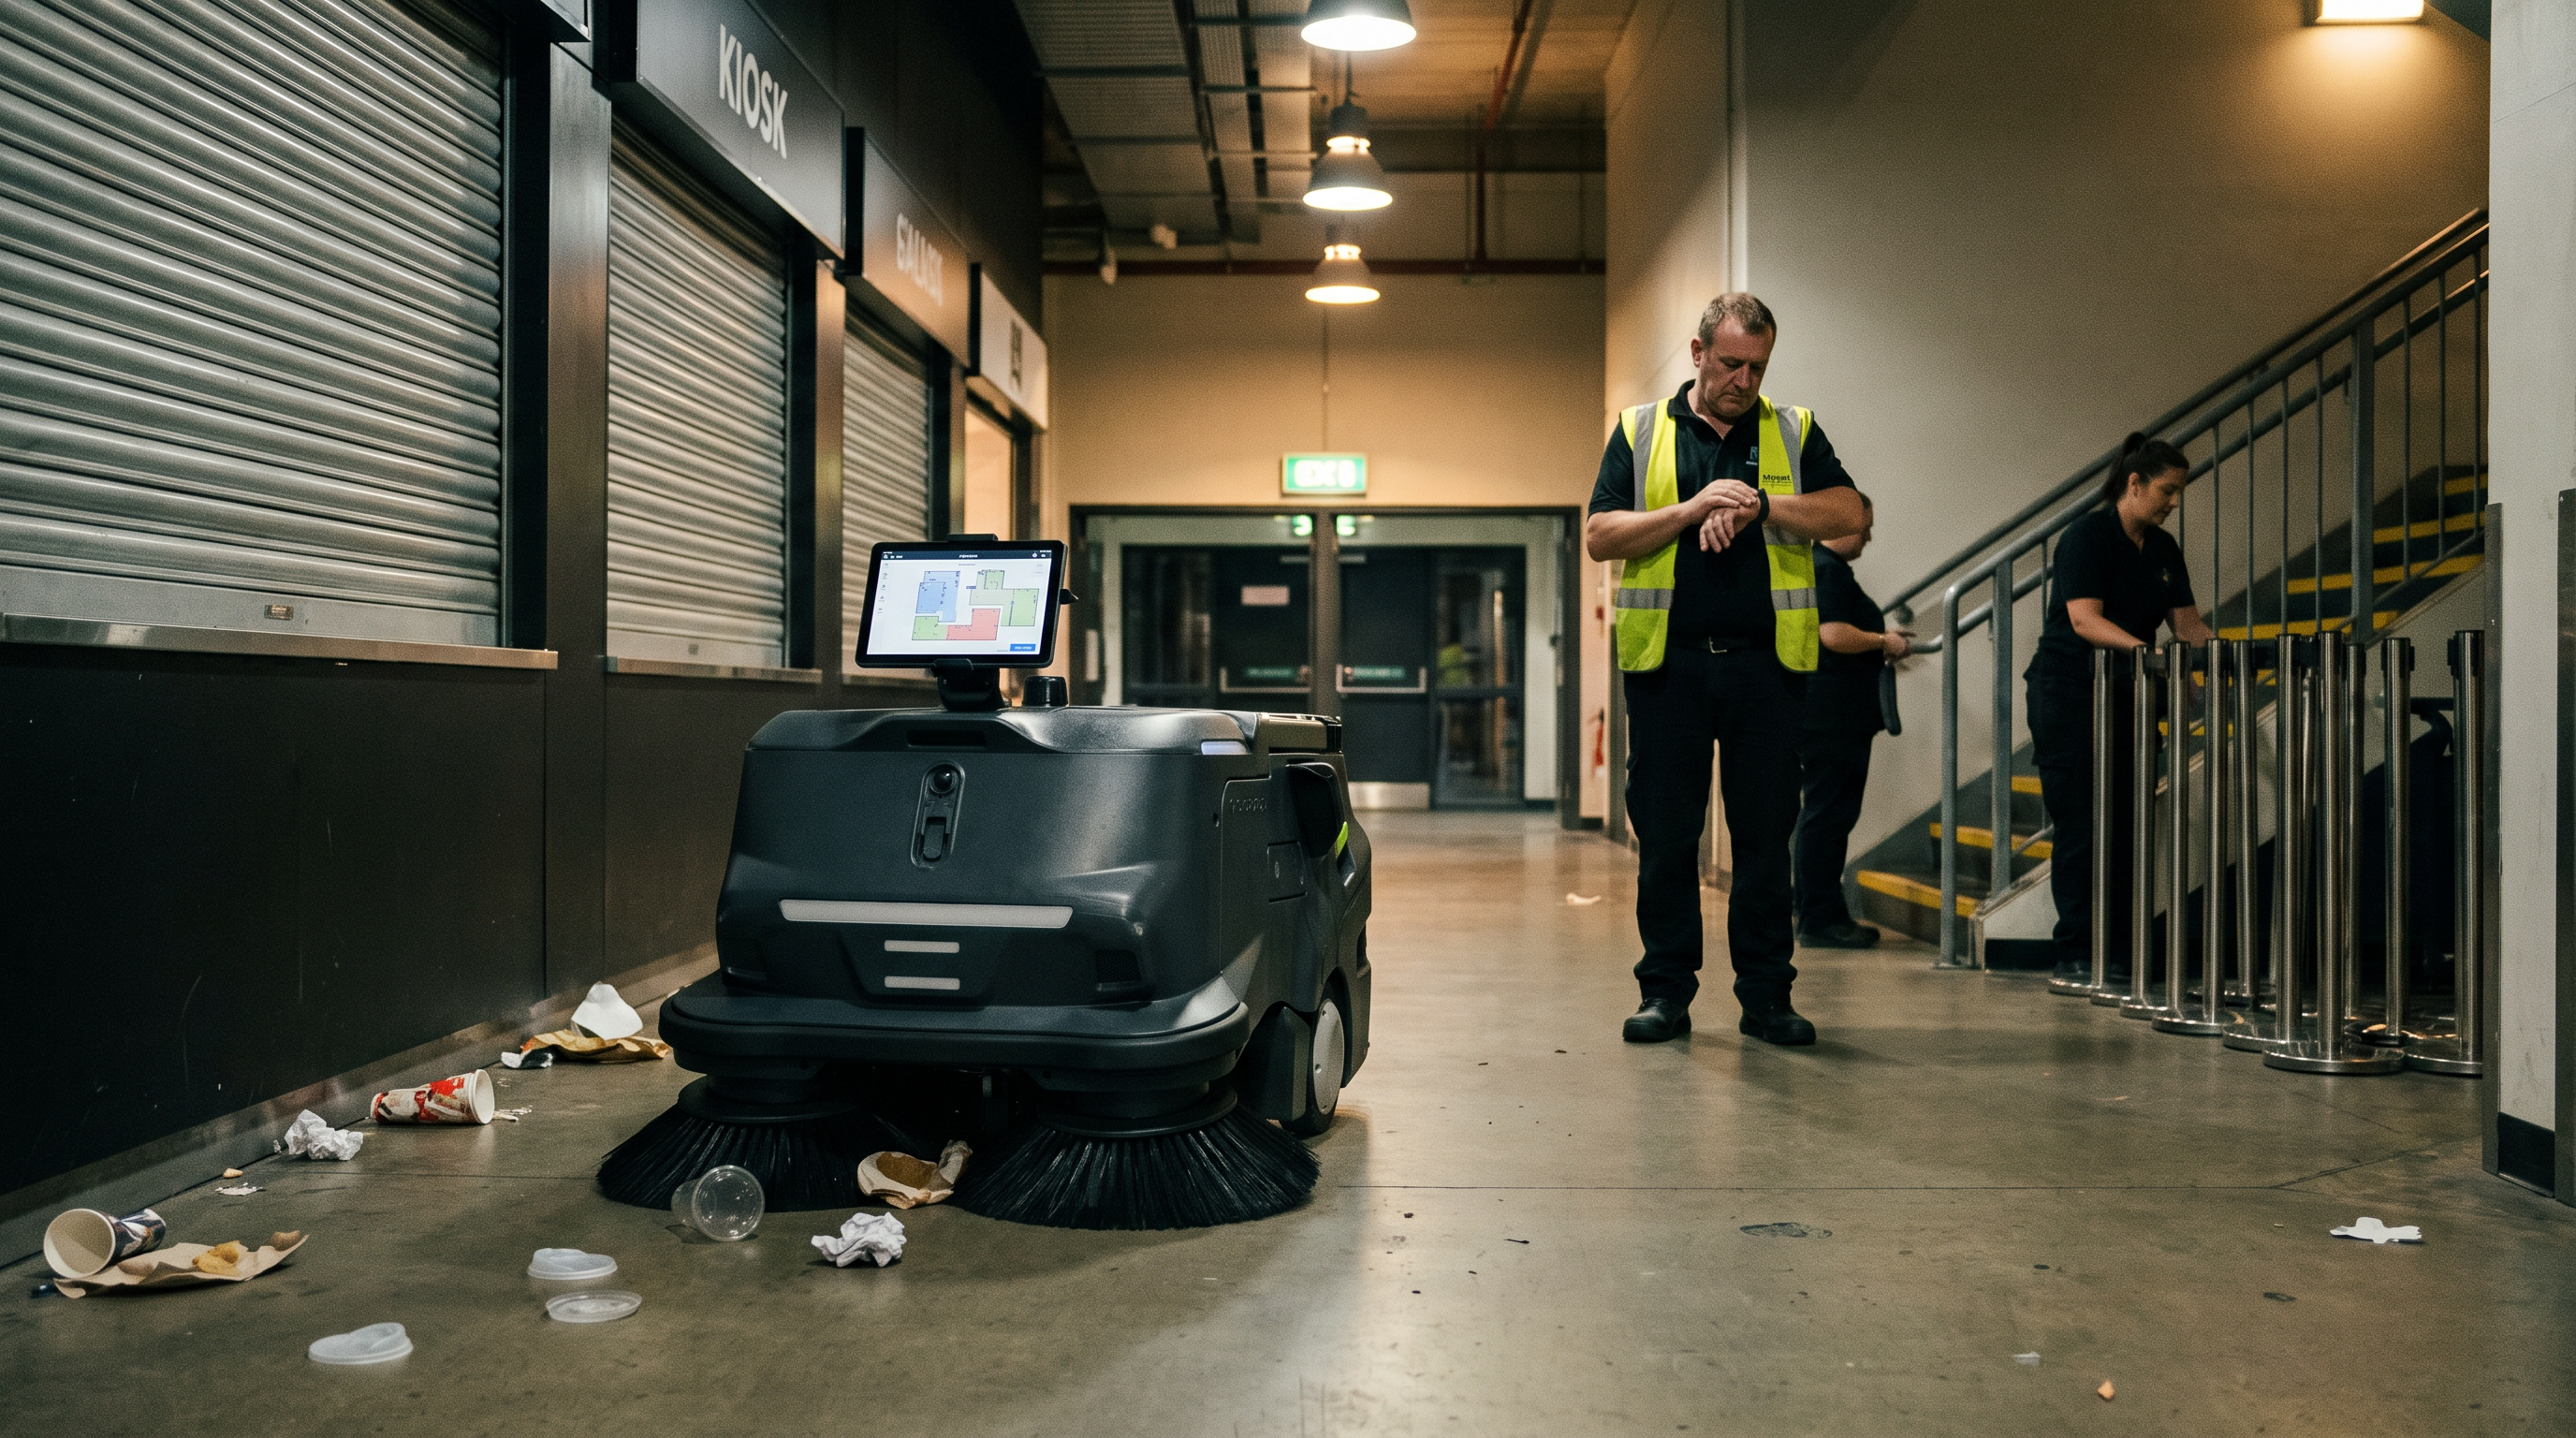
Es ist 23:35 Uhr, die letzten Zuschauer verlassen den Umlauf, und unter den Kioskklappen knistert Papier. Der Pudu MT1 rollt an und sammelt Becherdeckel und Staub auf, während das Personal Absperrbänder an den Treppenabgängen kontrolliert. Auf dem Tablet ist die Route bereits in Zonen geteilt, weil nicht überall genug Zeit bleibt. Der Objektleiter schaut auf die Uhr und plant die Entleerung des 35-L-Behälters, bevor der nächste Abschnitt startet.
Ausgangslage
Nach Events fällt in kurzer Zeit viel Abfall an, konzentriert um Kioske, Eingänge und WC-Zonen. Die Reinigung hat häufig ein knappes Zeitfenster bis zur nächsten Nutzung oder bis zur Übergabe an Sicherheit/Technik. Vollflächiges manuelles Kehren ist personalintensiv; gleichzeitig ist der Druck hoch, die sichtbaren Hotspots zuerst zu beseitigen.
So läuft der Einsatz
Vorbereitung: Das Eventteam sammelt Grobteile und leert fixe Papierkörbe, damit der Roboter nicht mit übergroßen Mengen startet. Einlernen/Setup: Der Umlauf wird einmalig per VSLAM+Marker+Lidar SLAM kartiert; Marker definieren Sperrflächen an Treppenabgängen und hinter Kioskklappen. Einsatzlogik: Zunächst fährt der MT1 im Spot Cleaning Mode die Hotspots an (Kioskumfelder, Einlassachsen), danach – sofern Zeit bleibt – Teilflächen im All-covered Cleaning Mode. Personalrolle: Ein Mitarbeiter begleitet die ersten Minuten, räumt Engstellen frei und übernimmt Randbereiche (Sockelleisten, unter Thekenkanten). Abfallhandling: Wegen des eventtypisch hohen Abfallaufkommens wird der 35-L-Behälter mindestens während des Einsatzes kontrolliert und bei Bedarf an einem Sammelpunkt entleert. Störungen: Wenn Reinigungsbereiche noch nicht freigegeben sind, wird die Zone übersprungen und später erneut gestartet.
Warum dieses Gerät hier passt
Der Spot Cleaning Mode mit 6.000 m²/h ist für die typischen Event-Hotspots geeignet, weil diese punktuell und zeitkritisch sind. Der MT1 ist für Big Venues ausgelegt und kann größere Teile wie Flaschen sowie feinen Staub aufnehmen (Herstellerangabe), was im Stadionumlauf relevant ist. Die 4–8 h Betriebszeit unterstützt Einsätze nach Veranstaltung ohne sofortiges Laden. Active Dust Control ist für trockene Abfall-/Staubmischungen passend.
Die Rechnung
Zeitfenster-Check für Vollabdeckung vs. Hotspots (Annahmen: gesamte Umlauffläche 15.000 m²; verfügbares Zeitfenster 3 h): Vollabdeckung im All-covered Cleaning Mode: 15.000 m² / 1.800 m²/h ≈ 8,3 h und passt nicht in 3 h. Reine Hotspot-Strategie im Spot Cleaning Mode wäre rechnerisch: 15.000 m² / 6.000 m²/h = 2,5 h, liegt innerhalb 3 h, ist aber als „Spot“-Betrieb in der Praxis eher für Teilflächen/Hotspots gedacht und muss daher zoniert werden (z. B. nur Kioskumfelder und Einlassachsen).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Erwartung eine echte Vollabdeckung von 15.000 m² innerhalb von 3 h ist, passt das nicht zur All-covered-Leistung von 1.800 m²/h; dann sind zusätzliche Geräte oder ein anderer Reinigungsansatz nötig.
Wenn regelmäßig nasse Getränkeverschmutzungen dominieren, ist ein Trocken-Kehrroboter nicht ausreichend, weil keine Nassreinigung/Entfettung erfolgt.
Getroffene Annahmen
Uhrzeit Szenenstart: 23:35 Uhr
Gesamte Umlauffläche: 15.000 m²
Verfügbares Zeitfenster nach Event: 3 h
Erleben Sie den Pudu MT1 in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Für den Pudu MT1 liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Einkaufszentrum (Mall-Promenade, Eingangsbereiche, Foodcourt-Zugänge); Bahnhof (Haupthalle, Ticketautomaten-Zonen, Zugänge zu Bahnsteigen); Parkhaus (innenliegende Fahrgassen und Stellplatzreihen, 2 Ebenen); Messe- oder Eventhalle (große, zusammenhängende Hallenfläche nach Auf- und Abbau).
Wie lange braucht der Pudu MT1 für 5.000 m²?
Rechnerisch etwa 3,7 Stunden pro Durchgang — bei 1.800 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der Pudu MT1 nicht die richtige Wahl?
Wenn die Fläche regelmäßig nass gereinigt oder klebrige Verschmutzung entfernt werden muss (z. B. Getränke, Fett), ist ein reiner Trocken-Kehrroboter nicht die richtige Wahl. Wenn die Hauptlaufwege oder Durchgänge im Zielbereich regelmäßig schmaler als 700 mm sind (Annahme), passt die Gerätebreite von 600 mm zwar rechnerisch, aber die praktische Restluft für sichere Umfahrung ist zu gering; dann ist manuelle oder andere Technik geeigneter. Wenn Sicherheitsvorgaben autonome Fahrten im Publikumsverkehr grundsätzlich untersagen oder eine ständige Begleitperson gefordert ist, wird der Personalvorteil stark reduziert.
Kann man den Pudu MT1 mieten statt kaufen?
Ja — die meisten Objekte mieten den Pudu MT1 im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Pudu MT1 ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service