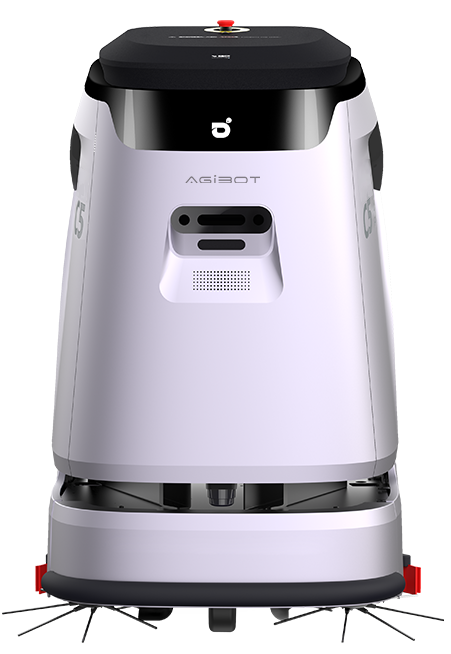
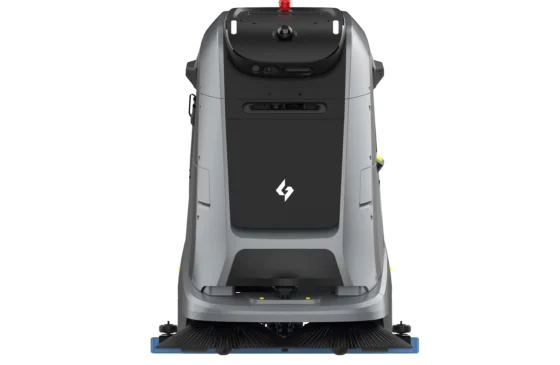
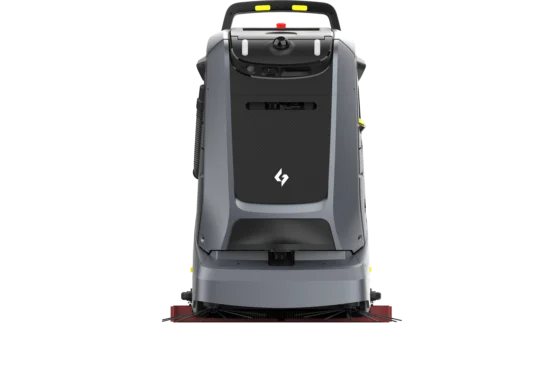
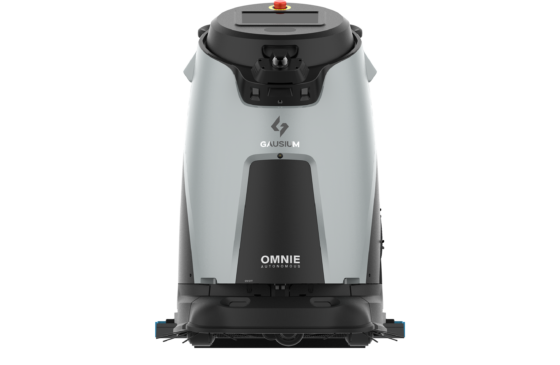
Der PUDU MT1 Max ist das Topmodell der MT1-Kehrserie mit KI-gesteuerter 3D-Perzeption. Ausgestattet mit 3D-LiDAR und Multisensorfusion kartiert er Umgebungen präzise, erkennt Hindernisse in Echtzeit und navigiert zuverlässig – selbst bei hohen Decken, nachts oder starken Störungen. Große und kleine Abfälle, von Zigarettenstummeln bis zu Flaschen, beseitigt er in einem Durchgang.
Die automatische Filterreinigung minimiert manuellen Wartungsaufwand und maximiert die kontinuierliche Produktivität. Mit 70 cm Kehrbreite (mit Seitenbürste) und bis zu 10 Stunden Laufzeit ist er für sehr große Flächen wie Parkhäuser, Messen und Logistikzentren ausgelegt.
Ein Abend mit dem Pudu MT1 Max
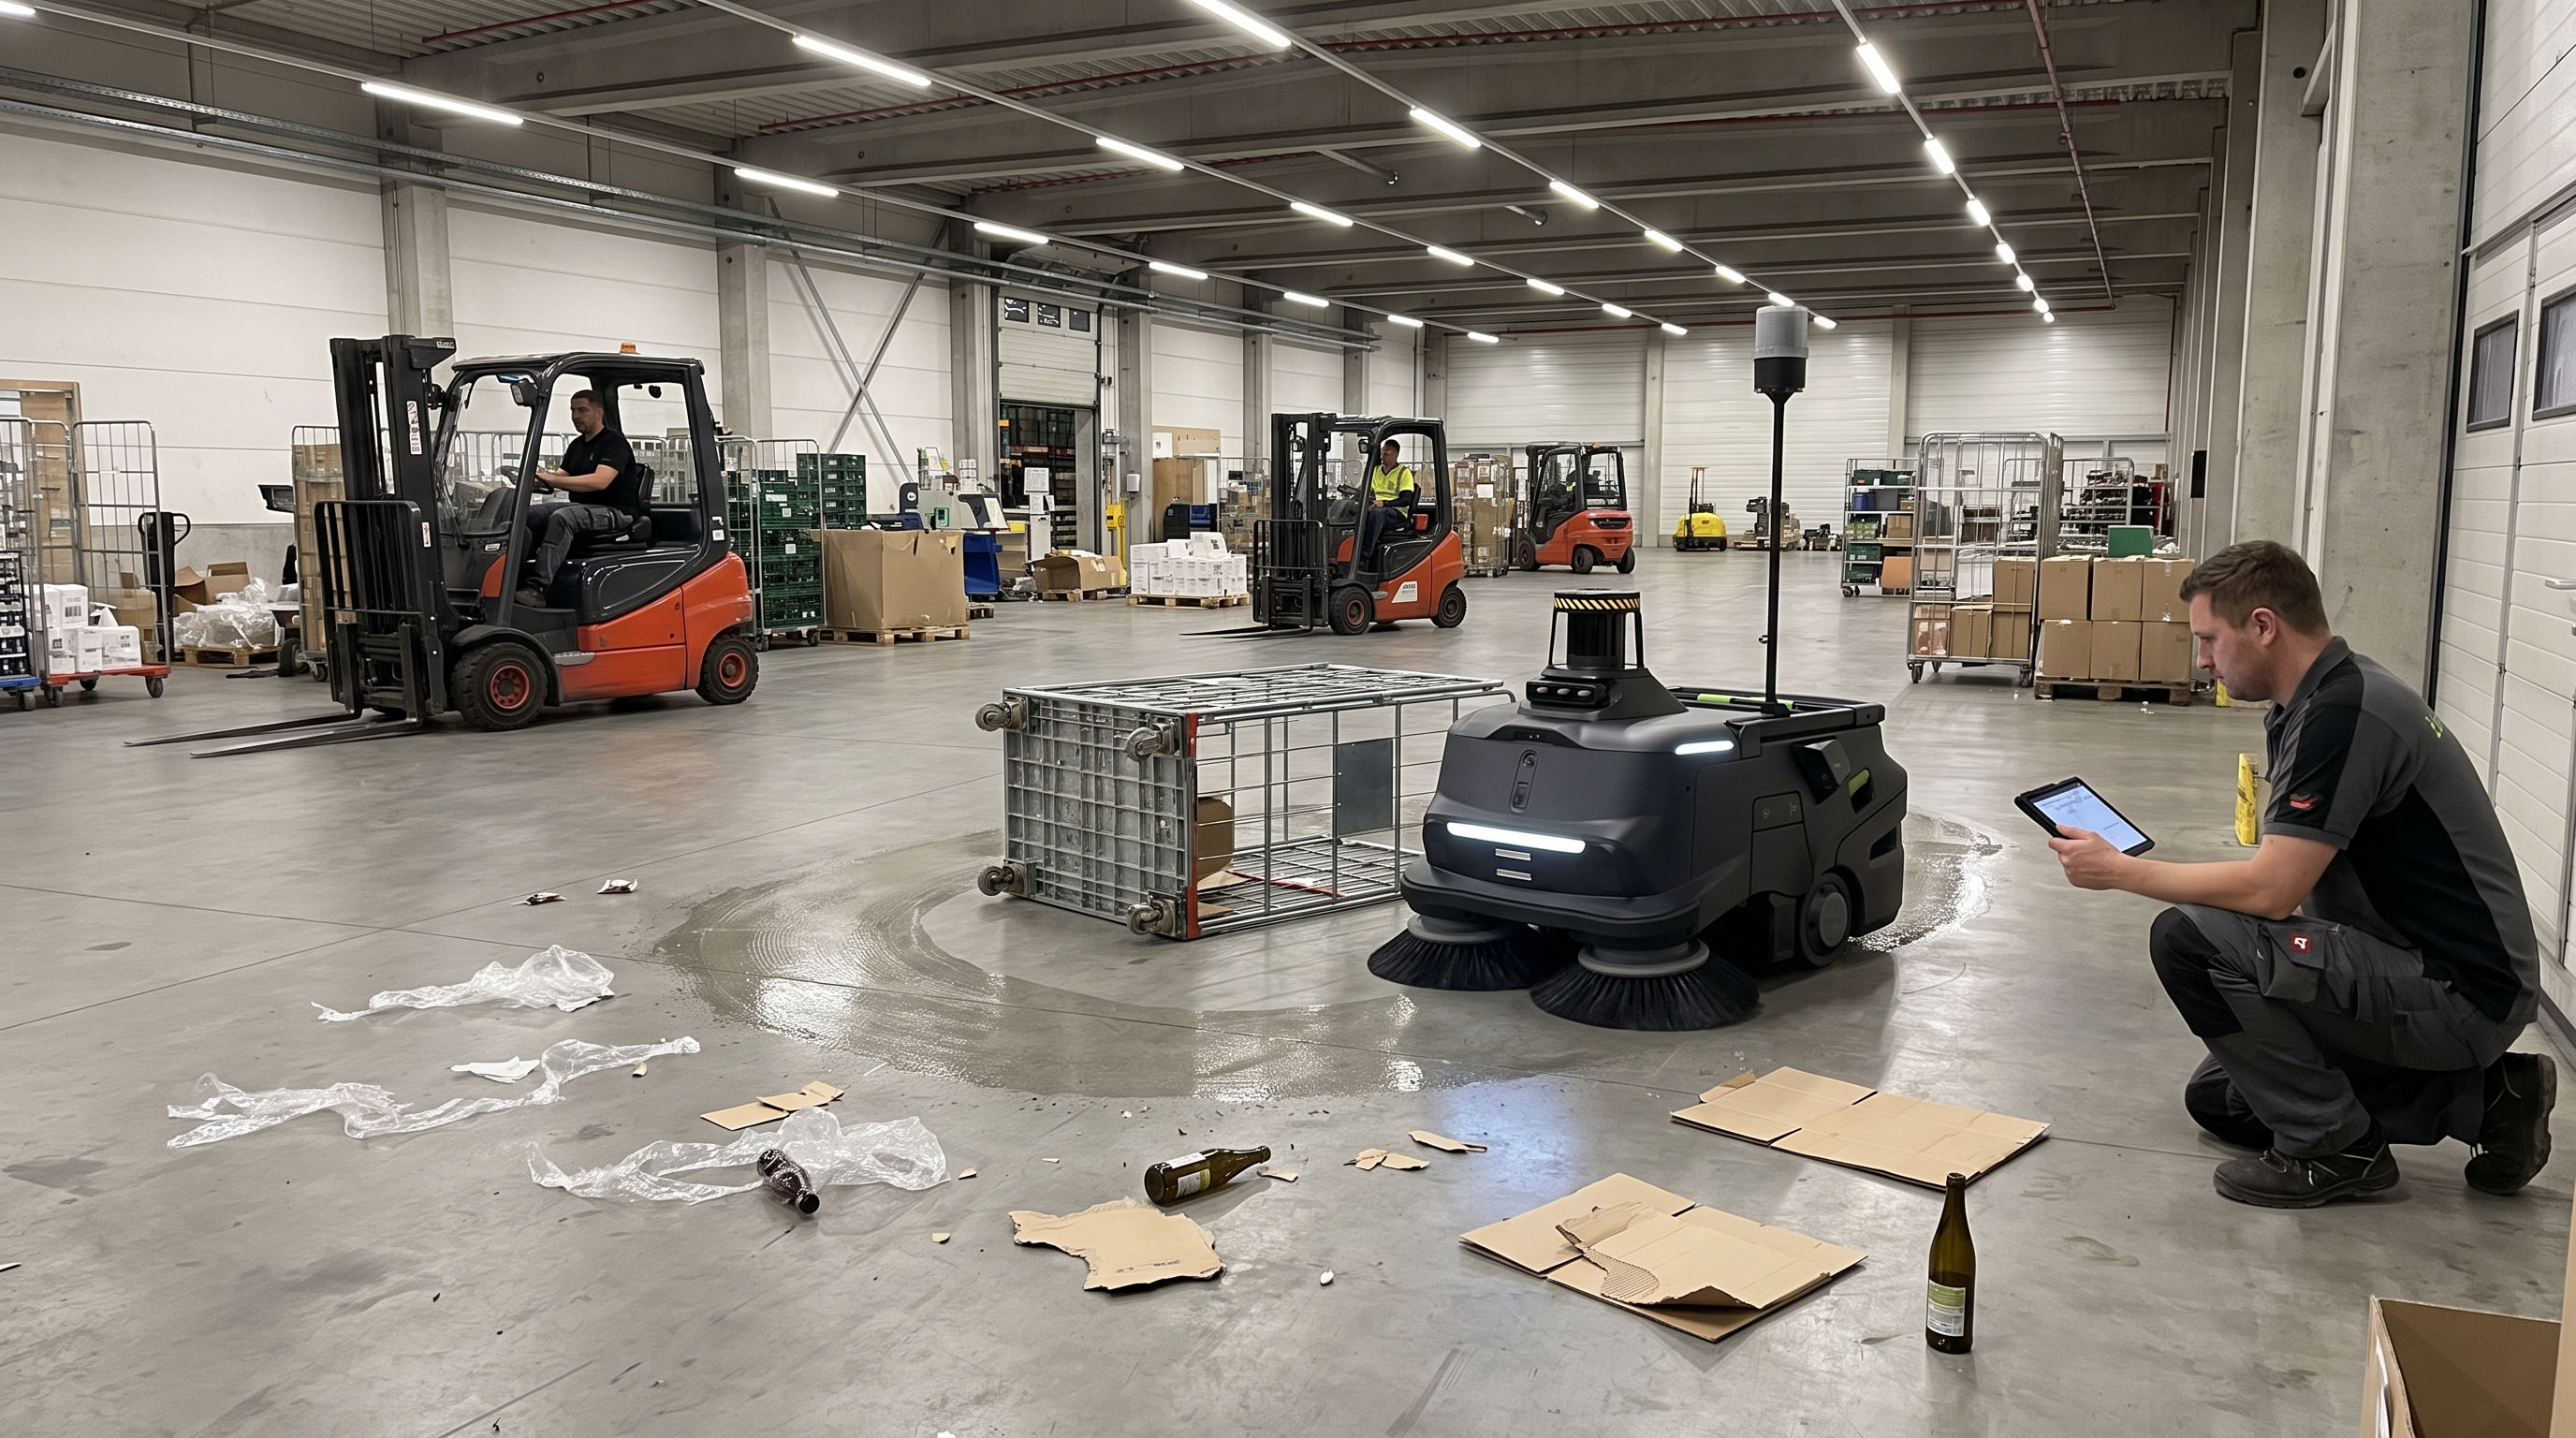
Es ist 20:30 Uhr, die letzten Stapler ziehen aus der Kommissionierzone ab. Auf dem Boden liegen Folienreste und Kartonfetzen entlang der Fahrwege, dazwischen einzelne Flaschen. Der Objektleiter setzt den MT1 Max am Rand der Fläche ab und prüft auf dem Tablet die nächste Reinigungsroute. Als der Roboter anläuft, bleibt hinter ihm ein sichtbar sauberes Band, während er vor einem querstehenden Rollcontainer frühzeitig ausweicht.
6 durchgerechnete
Einsätze des Pudu MT1 Max —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Logistikzentrum (Kommissionierung/Warenausgang, glatte Industrieflächen)Nachtschicht in der Kommissionierzone: trockene Abfälle zwischen PalettenFür trockene, groß- und kleinteilige Abfälle in weitläufigen Logistikflächen kann ein Kehrroboter die nächtliche Grundreinigung übernehmen. Die Laufzeit von bis zu 10 h und die maximale Flächenleistung von 2.200 m²/h passen besonders zu klar zonierten Fahrwegen und Hallenbereichen.
Es ist 20:30 Uhr, die letzten Stapler ziehen aus der Kommissionierzone ab. Auf dem Boden liegen Folienreste und Kartonfetzen entlang der Fahrwege, dazwischen einzelne Flaschen. Der Objektleiter setzt den MT1 Max am Rand der Fläche ab und prüft auf dem Tablet die nächste Reinigungsroute. Als der Roboter anläuft, bleibt hinter ihm ein sichtbar sauberes Band, während er vor einem querstehenden Rollcontainer frühzeitig ausweicht.
Ausgangslage
Nach Schichtende bleiben in der Kommissionierzone regelmäßig Verpackungsreste, Streugut von Paletten und Einwegabfälle liegen. Die manuelle Kehrmaschine bindet Personal in einer Zeit, in der parallel bereits Nachschub vorbereitet wird. Zusätzlich stören kurzfristig abgestellte Ladungsträger die klassischen, starren Reinigungsrouten.
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt lose Hindernisse (Rollcontainer, Palettenreste) aus den Hauptfahrwegen, damit der Roboter mit seiner Kehrbreite von 70 cm die Linien sauber abfahren kann.
Einlernen/Kartierung: Der Objektleiter legt Zonen und No-Go-Bereiche an (z. B. Ladebereiche) und nutzt bei Bedarf Marker, passend zur Navigation VSLAM + Marker + 3D LIDAR SLAM.
Täglicher Zyklus: Start nach Schichtende, der MT1 Max fährt die Hauptwege und definierten Zonen ab. Durch die 3D-Wahrnehmung (3D LIDAR + Multi-Sensor Fusion) erkennt er kurzfristige Hindernisse und weicht aus; bei Personenverkehr nutzt er die proaktive Ausweichlogik.
Ecken/Kanten: Mit „Edge Cleaning 0 cm“ fährt er bis an Kanten und Sockel heran, aber in engen Nischen hinter Anfahrschutz und unter Regalen bleibt Handarbeit für die Frühschicht (Kurzgang mit Handbesen/Kehrset).
Abfallhandling: Bei starkem Abfallaufkommen leert die Frühschicht den 35-L-Abfallbehälter nach dem Lauf und kontrolliert die Bürsten.
Störungen: Bei blockierten Passagen (z. B. quer abgestellte Palette) wird die Stelle im System als temporär gesperrt, der Roboter setzt die Route fort; der Objektleiter passt die Route für den Folgetag an.
Warum dieses Gerät hier passt
Die Fläche ist groß und überwiegend offen, wodurch die maximale Flächenreinigung von 2.200 m²/h aus dem Datenblatt nutzbar wird. Die Betriebszeit von 5–10 h (Standardmodus 8 h) deckt eine nächtliche Reinigung in einem Stück ab, ohne Zwischenladen. Die 3D-LiDAR-gestützte Navigation (VSLAM + Marker + 3D LIDAR SLAM) ist für wechselnde Situationen in der Logistik geeignet, weil Hindernisse in Echtzeit erkannt und umfahren werden. Der 35-L-Abfallbehälter passt zu Umgebungen, in denen neben Staub auch grobe Teile (z. B. Flaschen) anfallen.
Die Rechnung
Plausibilitätscheck Reinigungsdauer: 12.000 m² Hallenfläche (Annahme) bei realistisch ~1.800 m²/h (Annahme, unterhalb 2.200 m²/h max.) ⇒ 12.000 / 1.800 ≈ 6,7 h (Berechnung, gerundet). Das liegt innerhalb der Standard-Laufzeit von 8 h (Datenblatt) und unter der maximalen Laufzeit von 10 h (Datenblatt).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn nasse oder klebrige Verschmutzungen dominieren (z. B. ausgelaufene Flüssigkeiten), passt ein Kehrroboter mit „Cleaning Capabilities: Sweeping“ nicht; dann ist Scheuersaugen erforderlich.
Wenn die Fahrwege regelmäßig schmaler als die Roboterbreite von 600 mm sind oder häufig durch Paletten komplett verstellt werden, kommt es zu Routenausfällen und Zeitverlusten.
Getroffene Annahmen
Startzeit im Szenenbild: 20:30 Uhr.
Zu reinigende Teilfläche: 12.000 m².
Reale Flächenleistung im Objekt: 1.800 m²/h (statt 2.200 m²/h max.).
Berechnungsergebnis Reinigungsdauer (gerundet): 6,7 h.
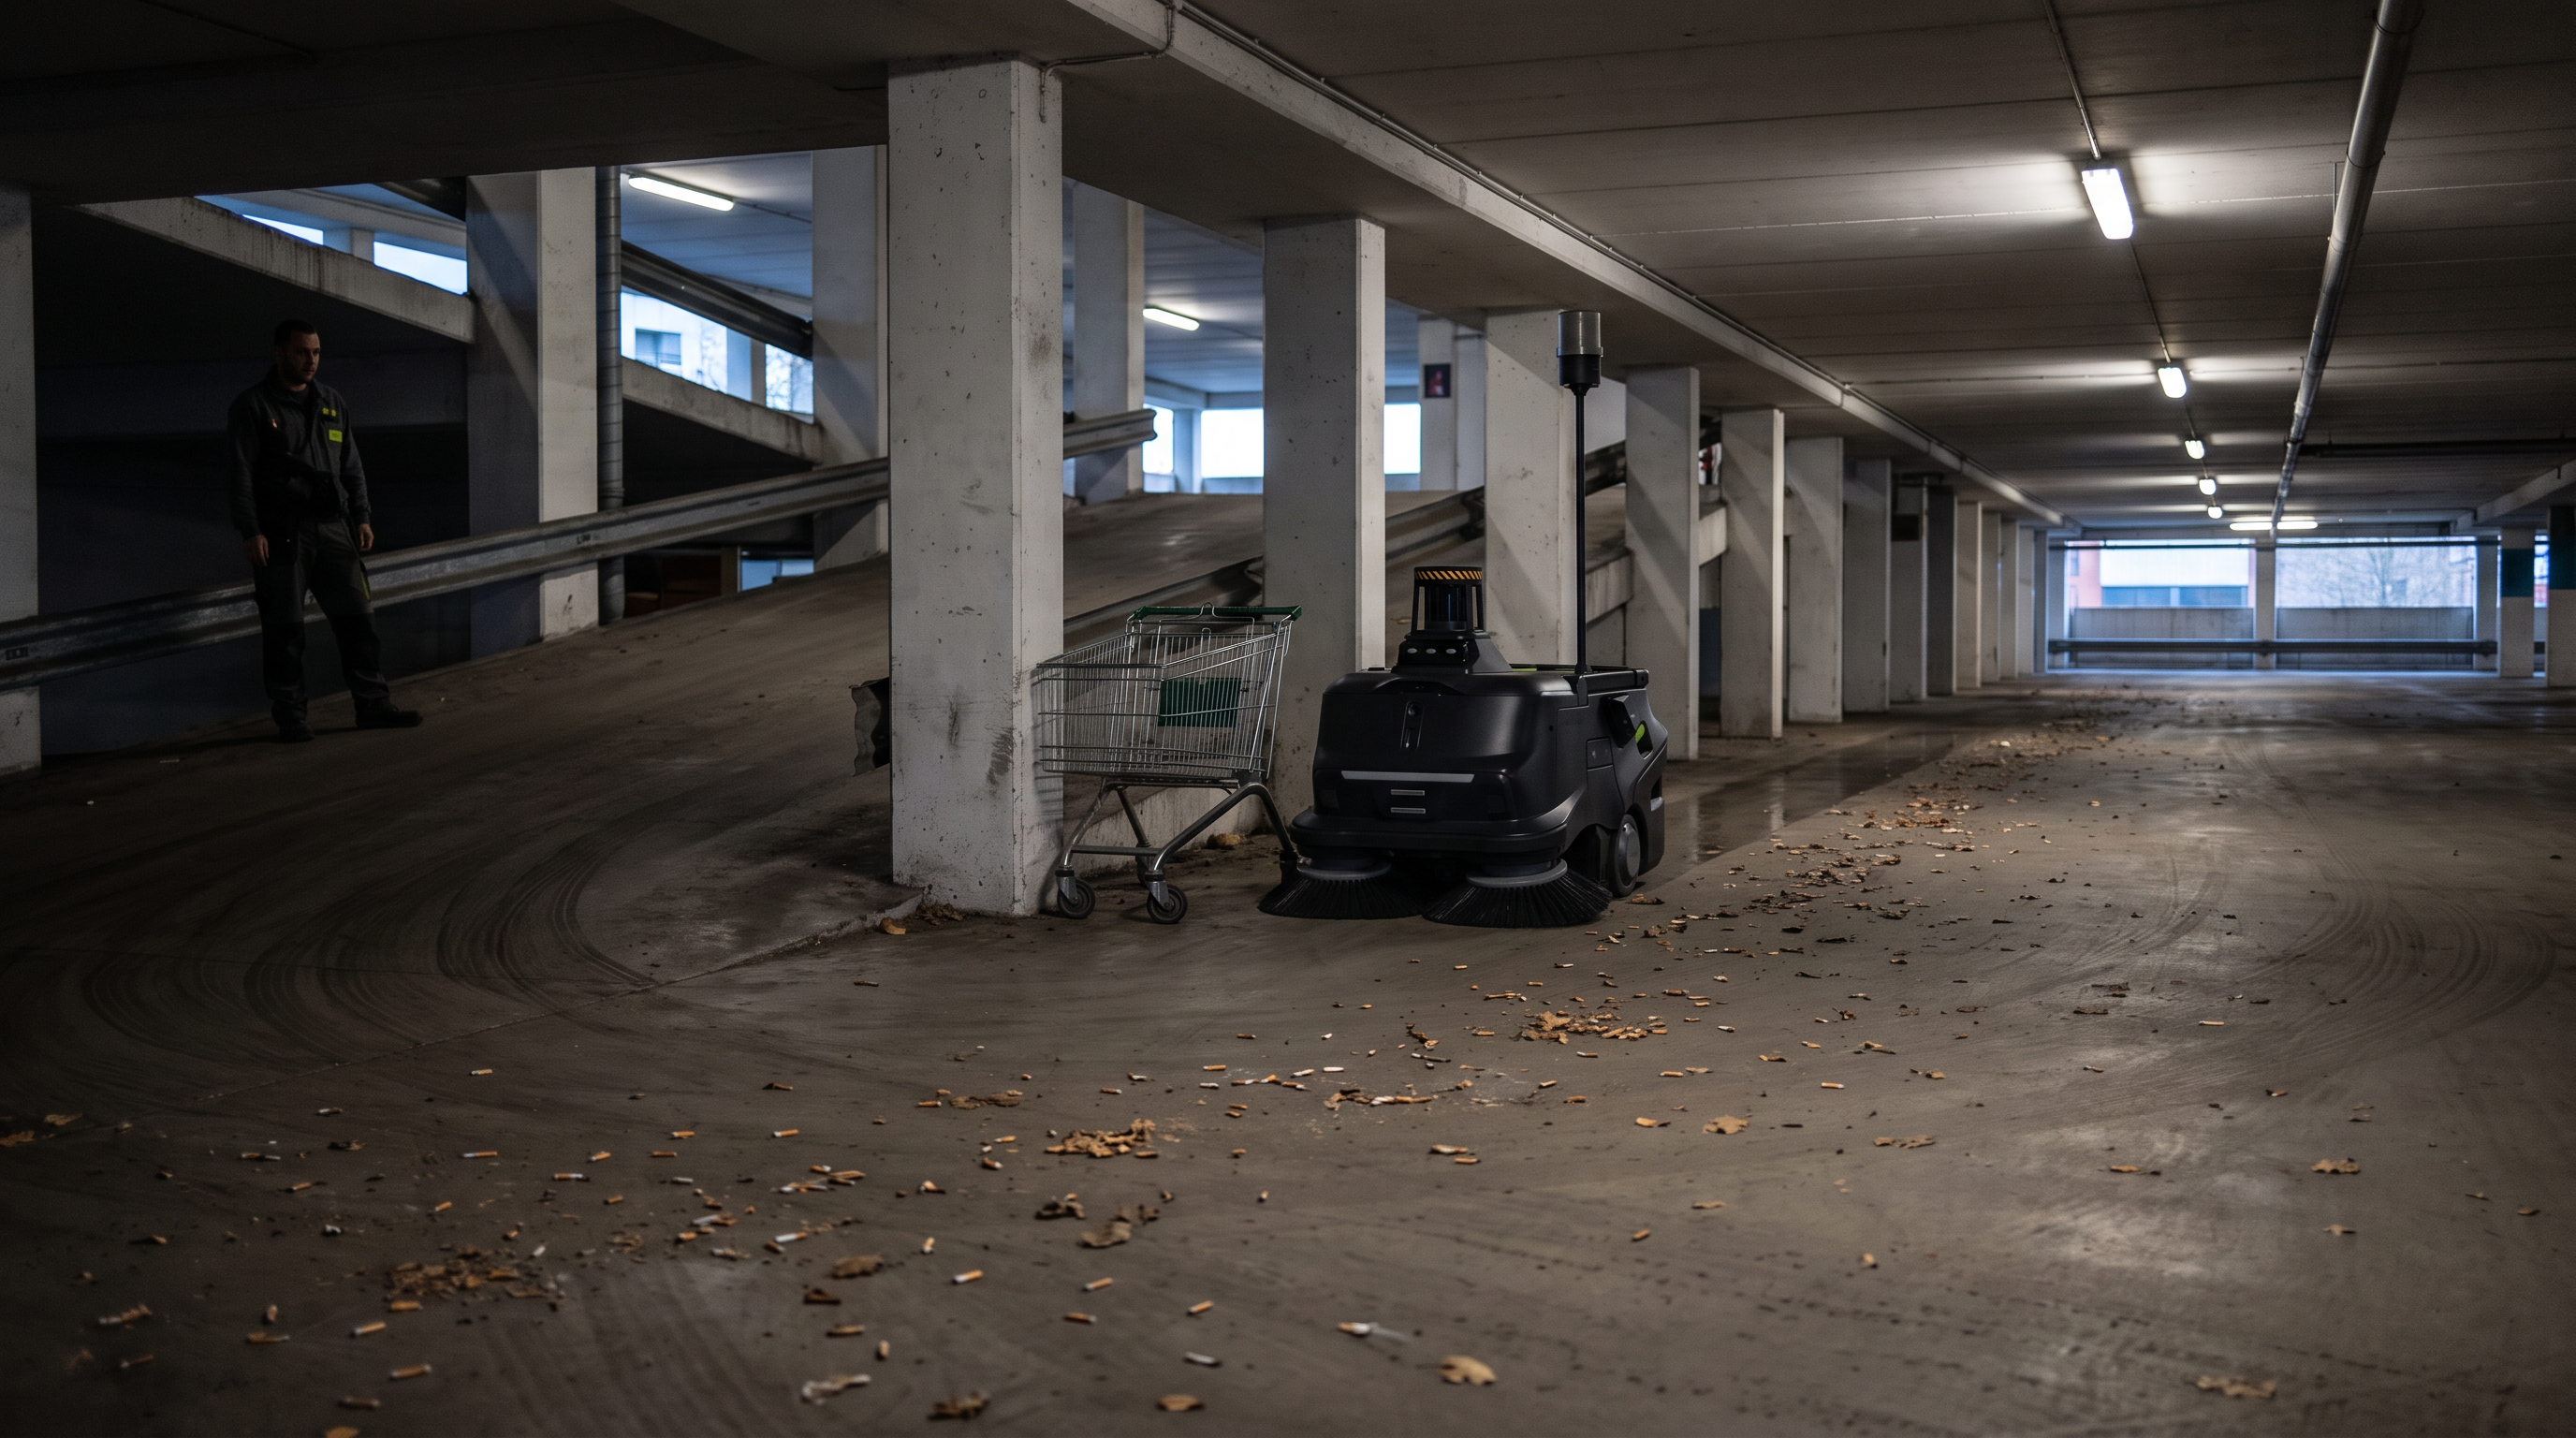
Mehrstöckiges Parkhaus (Innenbereiche, Rampen, Pfeilerreihen)Frühmorgen im Parkhaus: Rampen, Pfeiler, Laub und KleinmüllIn Parkhäusern kann ein Kehrroboter trockenen Schmutz in der Frühreinigung aufnehmen, auch bei hohen Decken und geringer Beleuchtung. Entscheidend sind eine realistische Flächenleistung unter Rampen-/Pfeilerbedingungen und die Laufzeit von bis zu 10 h.
Um 04:45 Uhr hallen einzelne Schritte durch das Parkhaus, die Beleuchtung ist gedimmt. Zwischen den Stellplätzen liegen Zigarettenstummel und Laub, auf den Rampen feiner Schmutz von Reifenprofilen. Der MT1 Max fährt langsam an einer Pfeilerreihe entlang und lenkt kurz vor einem abgestellten Einkaufswagen aus. Der Objektleiter beobachtet, ob der Roboter die Rampenpassagen ohne Abkürzungen sauber abfährt.
Ausgangslage
Das Parkhaus wird täglich genutzt; über Nacht sammelt sich Kleinmüll und eingetragener Schmutz. Manuelles Kehren ist ungleichmäßig, weil Pfeiler, Kurven und Rampen viele Richtungswechsel erzwingen. Zusätzlich müssen Reinigungszeiten außerhalb des starken Verkehrs liegen.
So läuft der Einsatz
Vorbereitung: Der Hausdienst räumt grobe Hindernisse aus den Fahrgassen (z. B. liegengebliebene Einkaufswagen), damit der Roboter nicht ständig umplanen muss.
Einlernen/Kartierung: Der Objektleiter kartiert Ebene für Ebene und markiert besonders enge Bereiche als langsame Zone; bei schlechter visueller Struktur nutzt er Marker als zusätzliche Referenz zur Navigation.
Täglicher Zyklus: Start frühmorgens, der MT1 Max fährt definierte Schleifen je Ebene und übernimmt die Fahrgassen sowie Stellplatzreihen. Durch 3D-LiDAR + Multi-Sensor Fusion erkennt er Pfeiler und Fahrzeuge als Hindernisse; bei vereinzelten Frühparkern weicht er aus.
Ecken/Kanten: Er kann mit „Edge Cleaning 0 cm“ bis an Bordsteinkanten und Pfeilersockel heran, aber in sehr engen Dreiecken zwischen Pfeiler und Wand bleibt Nacharbeit mit Handkehrset.
Abfallhandling: Nach dem Durchlauf wird der 35-L-Behälter geleert; bei starker Laubphase wird das Intervall verkürzt.
Störungen: Bei temporär blockierten Rampen (z. B. Wartungsabsperrung) wird der Bereich als No-Go gesetzt und am Folgetag wieder freigegeben.
Warum dieses Gerät hier passt
Die Kehrfunktion passt zu typischem Parkhaus-Schmutz (trocken, klein- bis grobteilig). Die Navigation VSLAM + Marker + 3D LIDAR SLAM ist in Parkhäusern hilfreich, weil visuelle Landmarken begrenzt sein können und die 3D-Perzeption Pfeiler/Hindernisse zuverlässig erkennt. Mit 5–10 h Laufzeit kann eine Frühreinigung auch dann abgeschlossen werden, wenn Rampen und Pfeiler die reale Leistung deutlich unter 2.200 m²/h drücken.
Die Rechnung
Plausibilitätscheck Reinigungsdauer: 10.500 m² Parkhausfläche (Annahme) bei realistisch ~1.500 m²/h (Annahme, wegen Rampen/Pfeiler) ⇒ 10.500 / 1.500 = 7,0 h (Berechnung). Das liegt innerhalb der Standard-Laufzeit von 8 h (Datenblatt) und unter der maximalen Laufzeit von 10 h (Datenblatt).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Ebenen nur über Treppen erreichbar sind und kein geeigneter Transportweg vorhanden ist, kann ein 85-kg-Gerät nicht praktikabel zwischen Ebenen umgesetzt werden.
Wenn der Betreiber Nassreinigung gegen Öl-/Reifenabrieb verlangt, reicht „Sweeping“ allein nicht; dann ist eine Scheuersaugmaschine erforderlich.
Getroffene Annahmen
Startzeit im Szenenbild: 04:45 Uhr.
Zu reinigende Gesamtfläche: 10.500 m².
Reale Flächenleistung im Objekt (Rampen/Pfeiler): 1.500 m²/h.
Berechnungsergebnis Reinigungsdauer: 7,0 h.
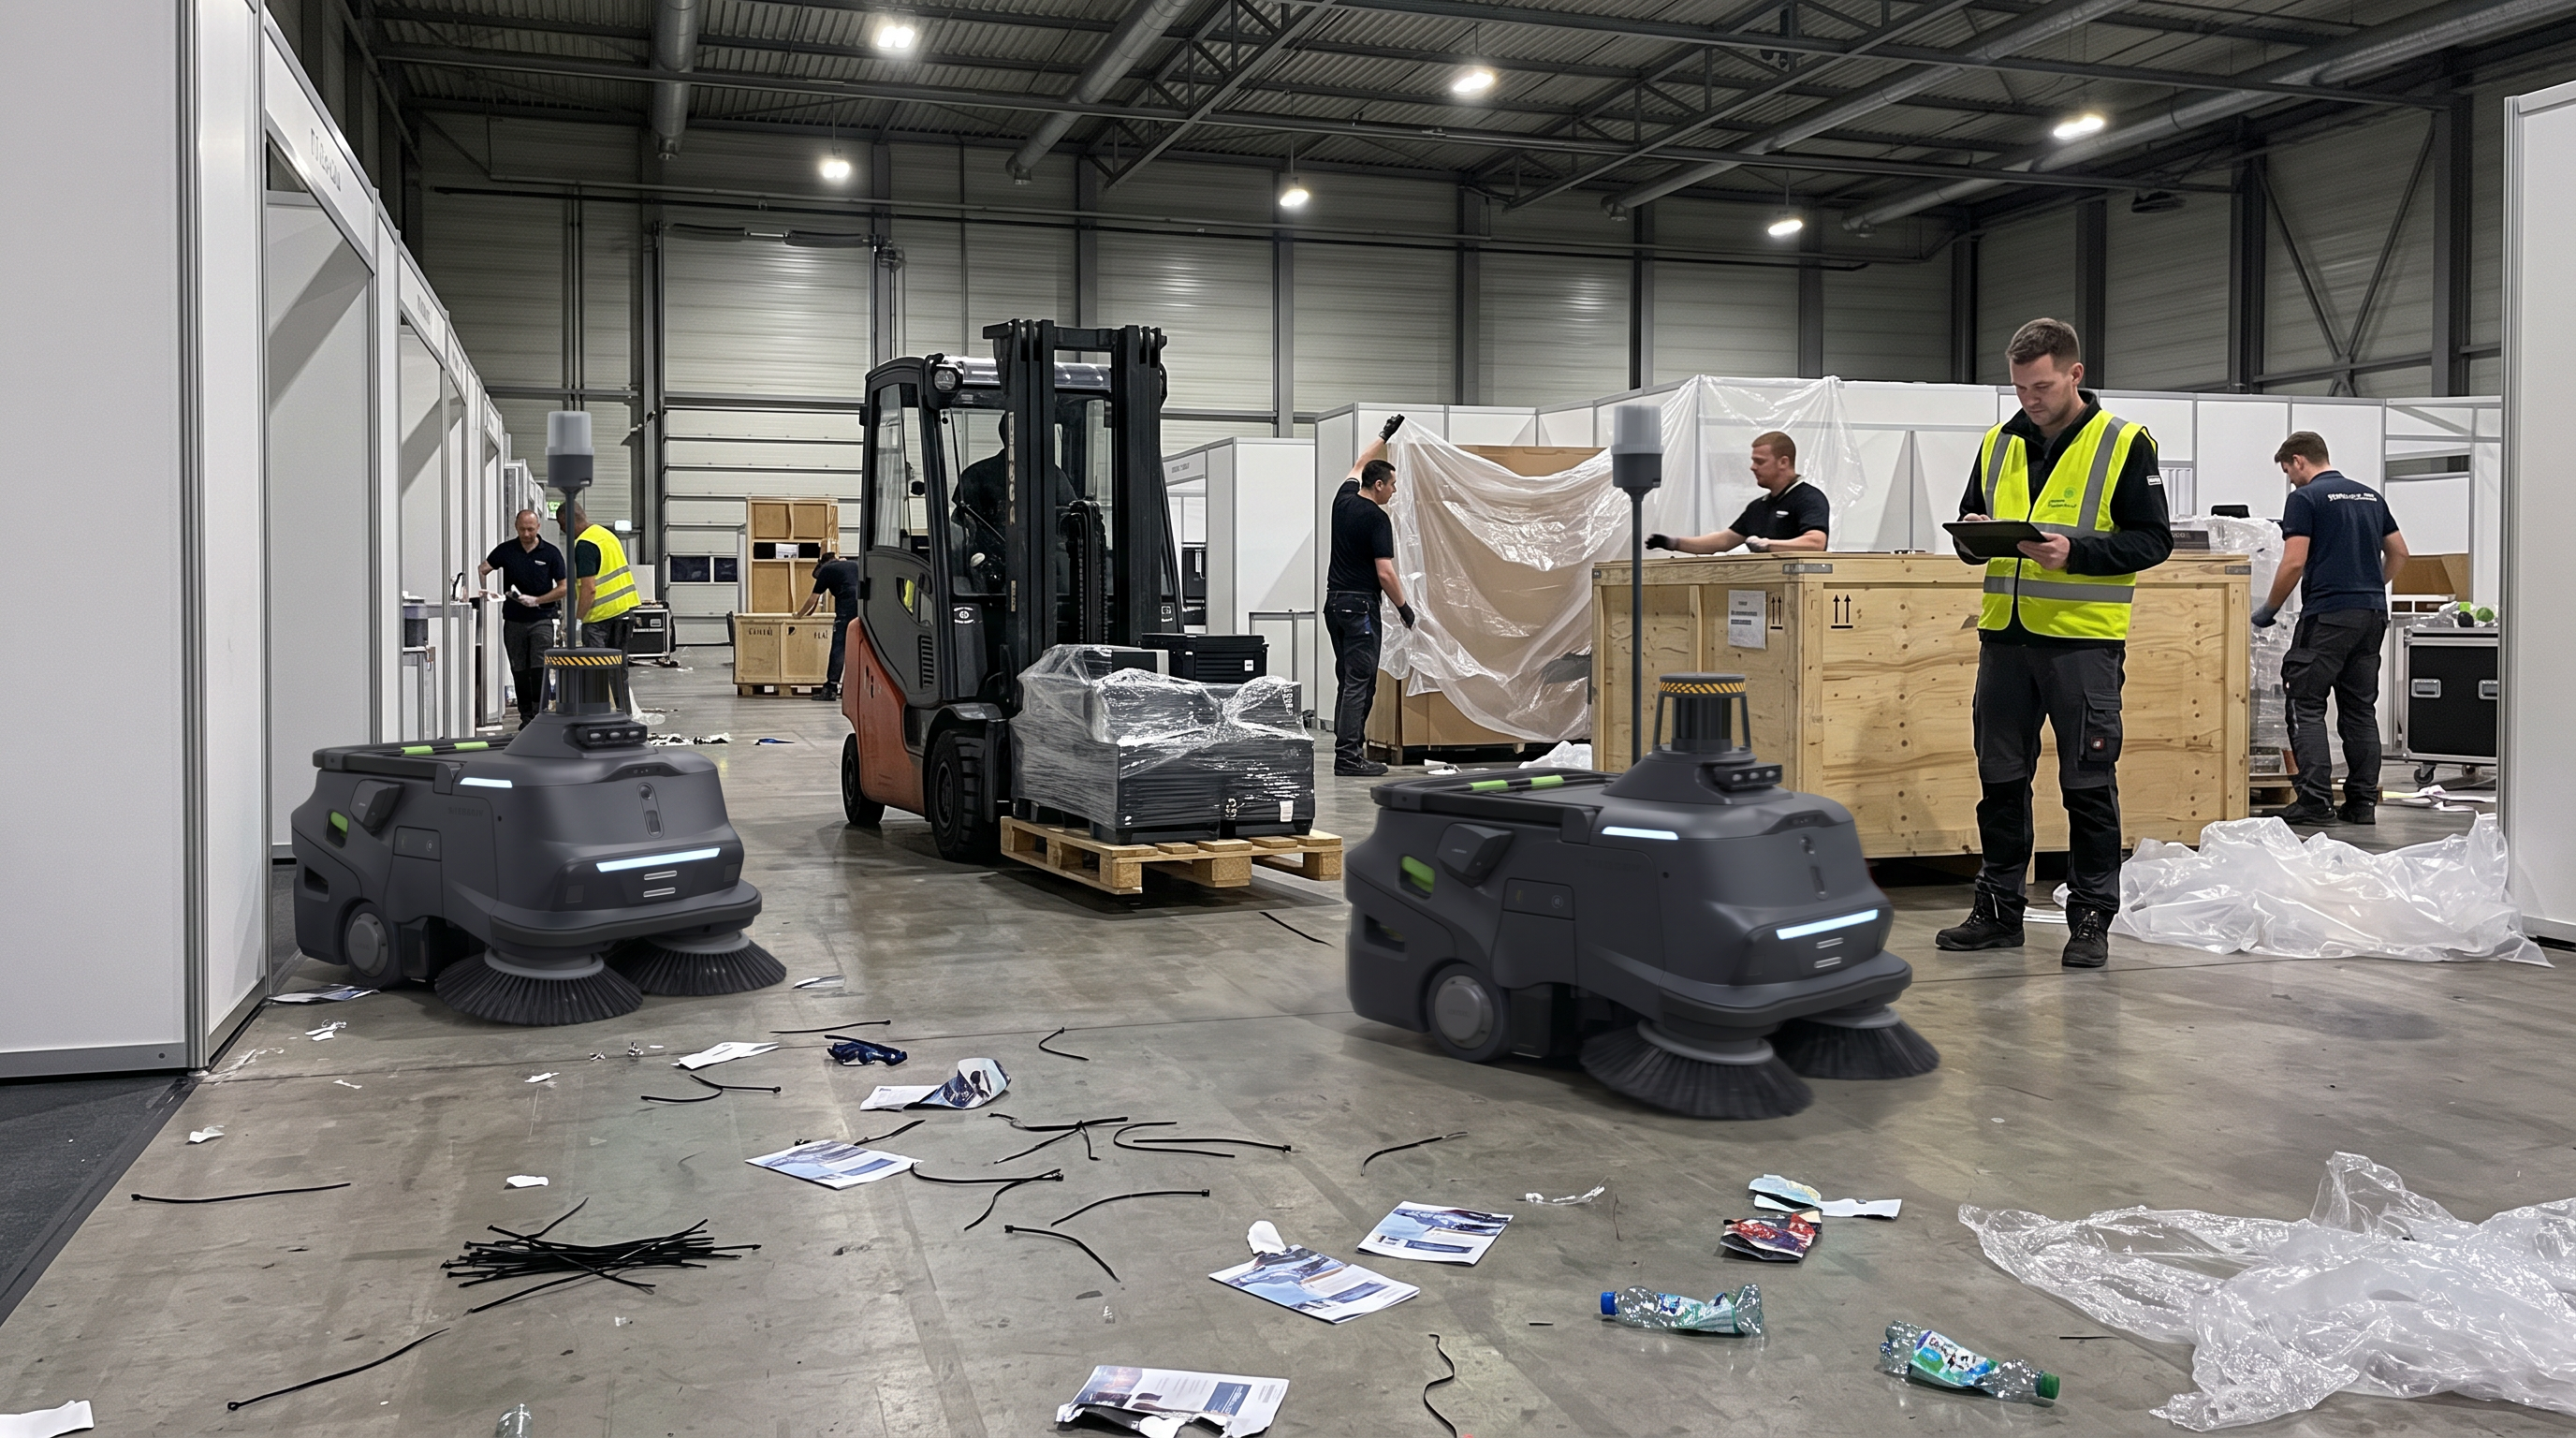
Messe- und Eventhalle (große, offene Hallenflächen, hoher kurzfristiger Schmutzanfall)Hallenwechsel auf dem Messegelände: zwei Geräte für die NachtFür sehr große, offene Hallen mit groben und feinen, trockenen Abfällen eignet sich ein Kehrroboter mit 3D-Perzeption und hoher Flächenleistung. Bei enger Nacht-Taktung wird die benötigte Stückzahl über Fläche und m²/h dimensioniert.
Es ist 23:15 Uhr, der Hallenumbau läuft noch, Paletten werden abgezogen, Folie knistert. Auf der Betonfläche liegen Kabelbinder, Prospektreste und vereinzelte Flaschen. Zwei MT1 Max stehen am Rand, warten auf den Start, während der Objektleiter die Zonen auf dem Tablet freigibt. Als die Roboter losfahren, teilen sie die Halle in zwei Hälften und weichen rangierenden Hubwagen aus.
Ausgangslage
Zwischen Abbau und Aufbau muss die Halle in einem festen Zeitfenster wieder begehbar sein. Die Verschmutzung ist gemischt (Kleinmüll bis Flaschen), und es gibt in der Umbauphase noch laufenden Verkehr. Eine einzelne manuelle Kehrmaschine schafft die Fläche oft nur mit Abstrichen oder zusätzlichem Personal.
So läuft der Einsatz
Vorbereitung: Der Veranstaltungsservice räumt große Teile (z. B. grobe Verpackungen) aus den Fahrwegen, damit die Roboter nicht als „Müllschieber“ arbeiten.
Einlernen/Kartierung: Vor der Veranstaltungsserie wird die Hallengeometrie kartiert; temporäre No-Go-Zonen (z. B. Bühnenbau) werden je Nacht aktualisiert.
Täglicher Zyklus: Nach Umbauphase starten zwei Roboter parallel. Sie fahren in separaten Zonen, um Überschneidungen zu vermeiden, und nutzen ihre 3D-Wahrnehmung, um Personen, Hubwagen und Tiere proaktiv zu umgehen.
Ecken/Kanten: Entlang der Hallenwände kann „Edge Cleaning 0 cm“ genutzt werden; an Kabelkanälen, unter Tribünenelementen und in Standecken bleibt manuelle Nacharbeit.
Abfallhandling: Beide 35-L-Behälter werden nach dem Lauf geleert; bei sehr hohem Aufkommen wird eine Zwischenleerung eingeplant.
Störungen: Bei kurzfristig neu abgestellten Paletten wird die Route lokal umfahren; der Objektleiter setzt die Fläche später als Zusatzroute an.
Warum dieses Gerät hier passt
Die Halle ist prädestiniert für eine hohe Flächenleistung (max. 2.200 m²/h) und eine große Kehrbreite von 70 cm, weil lange, gerade Bahnen möglich sind. 3D-LiDAR + Multi-Sensor Fusion und die Navigation (VSLAM + Marker + 3D LIDAR SLAM) sind relevant, weil in Umbauphasen dynamische Hindernisse auftreten. Mit 5–10 h Laufzeit pro Gerät kann das Nachtfenster auch bei längeren Routen abgedeckt werden, sofern die Stückzahl passend dimensioniert ist.
Die Rechnung
Dimensionierung über Fläche/Zeitfenster: 28.000 m² zu reinigende Hallenfläche (Annahme) bei 2.200 m²/h max. (Datenblatt) und 2 Robotern (Annahme) ⇒ 28.000 / 2.200 / 2 ≈ 6,4 h (Berechnung, gerundet). Das passt in ein Nachtfenster von 8 h (Annahme) und liegt unter der Laufzeit von 8 h im Standardmodus (Datenblatt).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Betreiber nur ein einzelnes Gerät einsetzen will, ist die Fläche im genannten Zeitfenster nicht realistisch zu schaffen; dann müssen Zonen priorisiert oder zusätzliche Geräte eingeplant werden.
Wenn sehr viel feiner, potenziell gesundheitskritischer Staub anfällt und eine definierte Staubklassifizierung/Filtration gefordert ist, reicht die reine Spezifikation „Sweeping“ ohne ausgewiesene Filternorm als Entscheidungsgrundlage nicht.
Getroffene Annahmen
Zeit im Szenenbild: 23:15 Uhr.
Zu reinigende Hallenfläche: 28.000 m².
Einsatz von 2 Robotern parallel.
Nacht-Zeitfenster für Reinigung: 8 h.
Berechnungsergebnis Laufzeitbedarf (gerundet): 6,4 h.
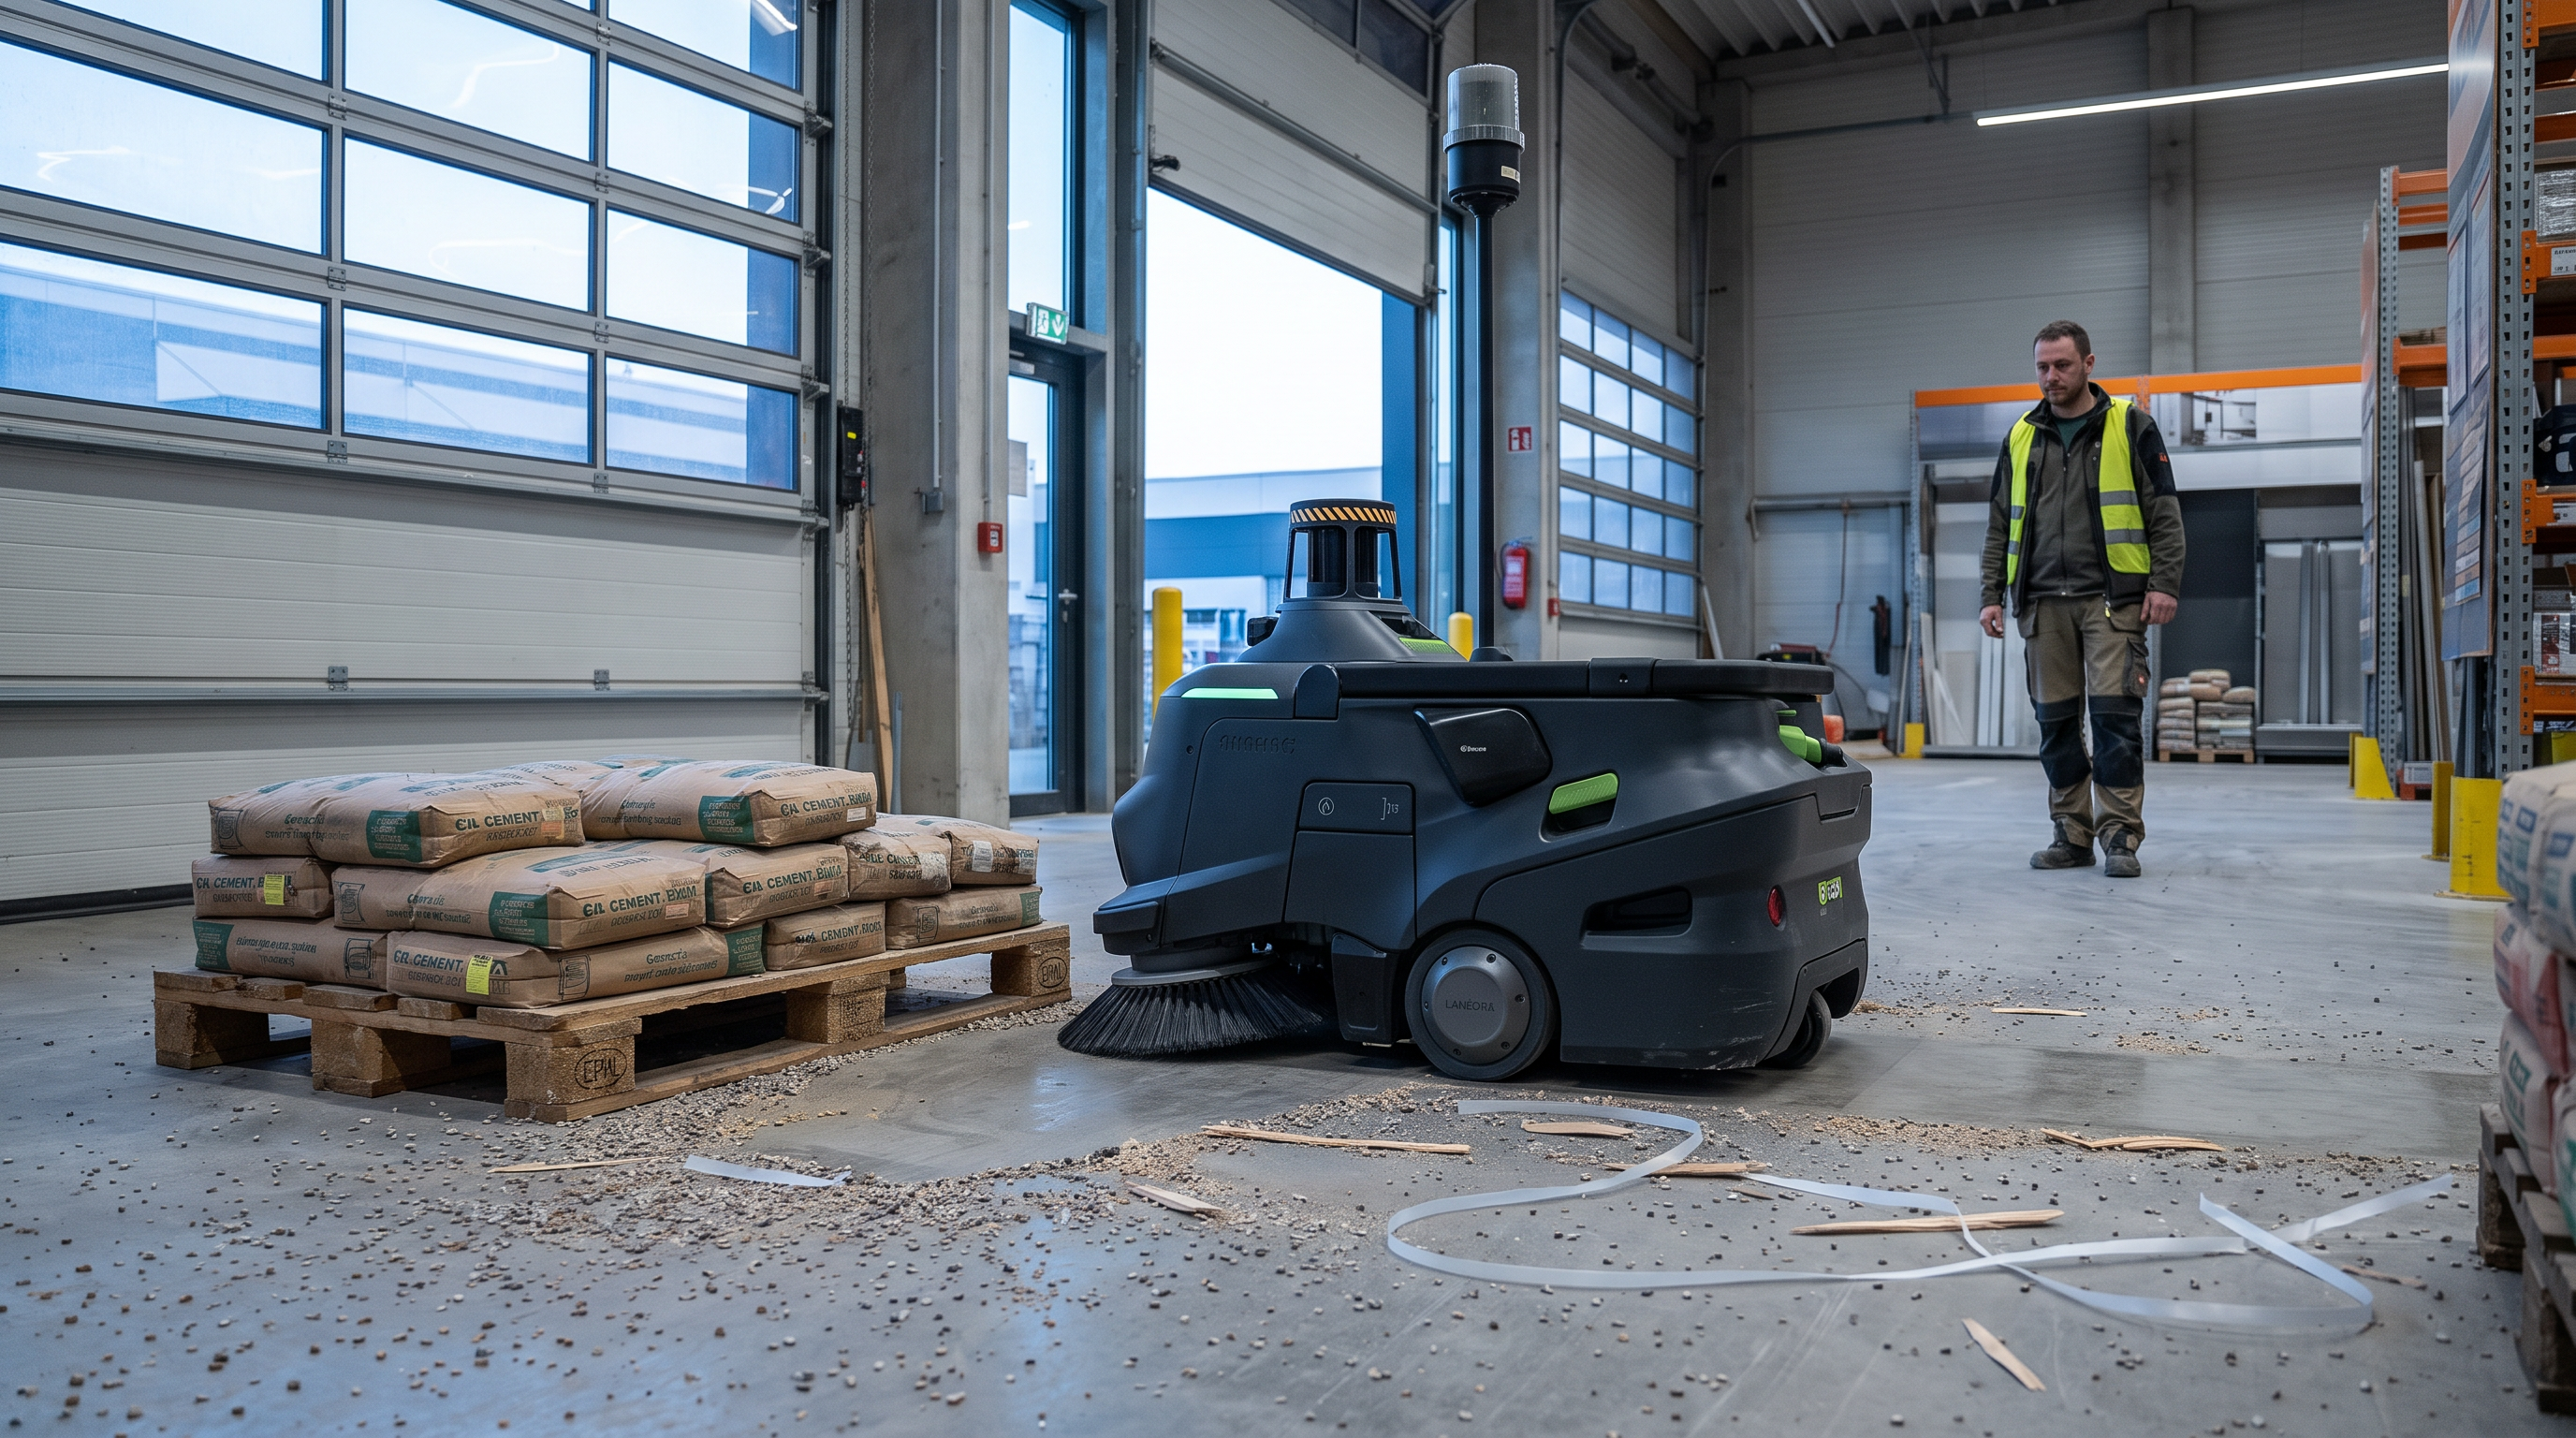
Baustoff-/DIY-Markt (breite Hauptgänge, Palettenware, trockener Eintrag)Vor Ladenöffnung im Baustoffhandel: lange Hauptgänge, viele KantenIn großflächigen Handelsumgebungen kann ein Kehrroboter die morgendliche Trockenreinigung der Hauptgänge automatisieren. Entscheidend sind ausreichende Gangbreiten im Verhältnis zur Roboterbreite von 600 mm sowie eine realistische Flächenleistung unter Hindernissen.
Um 05:00 Uhr fährt die Frühschicht die Rolltore hoch, im Markt ist es noch leer. Auf den Hauptgängen liegen feine Steinchen, Holzsplitter und abgerissene Umreifungsbänder. Der MT1 Max setzt sich in Bewegung, hält kurz vor einer querstehenden Palette und fährt dann in einem weiten Bogen weiter. Der Objektleiter achtet darauf, dass der Roboter die Gangkreuzungen sauber nimmt, ohne die Warenträger zu streifen.
Ausgangslage
Durch Palettenware und Kundenverkehr entstehen täglich trockene Verschmutzungen und klein- bis mittelgroßer Abfall. Die Reinigung muss vor Öffnung erledigt sein, gleichzeitig werden in dieser Zeit bereits Waren verräumt. Klassische Kehrmaschinen kollidieren organisatorisch mit dem Warenfluss, wenn Bediener und Einräumteam gleichzeitig die Gänge nutzen.
So läuft der Einsatz
Vorbereitung: Das Einräumteam stellt Paletten in definierten Zonen ab und hält die Hauptgänge frei; so kann der Roboter seine 70-cm-Kehrbreite nutzen.
Einlernen/Kartierung: Der Objektleiter legt Routen für Hauptgänge, Kreuzungen und Eingangsbereich an; enge Regalnebenwege werden als optional oder langsamer Modus definiert.
Täglicher Zyklus: Start vor Öffnung. Der MT1 Max fährt die Hauptgänge ab und weicht Mitarbeitenden sowie Paletten dank Smart Obstacle Avoidance aus. Bei punktuellen Schmutznestern (z. B. an Palettenstellplätzen) wird eine zusätzliche Spot-Route ausgelöst.
Ecken/Kanten: Entlang Sockeln kann er mit „Edge Cleaning 0 cm“ nah an Regalkanten fahren. In Regalbuchten, unter auskragenden Warenträgern und in sehr engen Nebenwegen bleibt Nacharbeit per Hand.
Abfallhandling: Der 35-L-Behälter wird nach dem Lauf entleert; bei viel Grobmaterial wird die Kontrolle der Bürsten in die Öffnungsroutine aufgenommen.
Störungen: Wenn Warenanlieferung den Gang blockiert, fährt der Roboter die nächste Zone und kehrt später zurück; der Objektleiter passt die Prioritätenliste an.
Warum dieses Gerät hier passt
Die Abmessungen von 840 × 600 × 675 mm erlauben den Einsatz in typischen Hauptgängen, sofern die lichte Breite deutlich über 600 mm liegt. Die Kehrbreite von 70 cm ist für lange, gerade Handelsgänge effizient. Die maximale Flächenleistung von 2.200 m²/h bietet Reserven für die Zeit vor Öffnung, während die Hindernisvermeidung bei gleichzeitiger Warenverräumung relevant ist.
Die Rechnung
Plausibilitätscheck Reinigungsdauer: 6.000 m² Hauptgang- und Eingangsflächen (Annahme) bei realistisch ~1.700 m²/h (Annahme, unterhalb 2.200 m²/h max.) ⇒ 6.000 / 1.700 ≈ 3,5 h (Berechnung, gerundet). Das passt in ein Voröffnungsfenster von 4 h (Annahme) und liegt deutlich innerhalb der Standard-Laufzeit von 8 h (Datenblatt).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn Nebenwege/Gänge regelmäßig so schmal sind, dass 600 mm Roboterbreite zwar gerade passen, aber kein sicheres Ausweichen/Überholen möglich ist, entstehen Stillstände und Sicherheitskonflikte.
Wenn eine Nassreinigung (z. B. klebrige Spuren, verschüttete Farben) gefordert ist, reicht „Sweeping“ nicht; dann ist Scheuersaugen oder manuelle Nassreinigung erforderlich.
Getroffene Annahmen
Startzeit im Szenenbild: 05:00 Uhr.
Zu reinigende Teilfläche (Hauptgänge/Eingang): 6.000 m².
Reale Flächenleistung im Objekt: 1.700 m²/h.
Voröffnungsfenster für Reinigung: 4 h.
Berechnungsergebnis Reinigungsdauer (gerundet): 3,5 h.
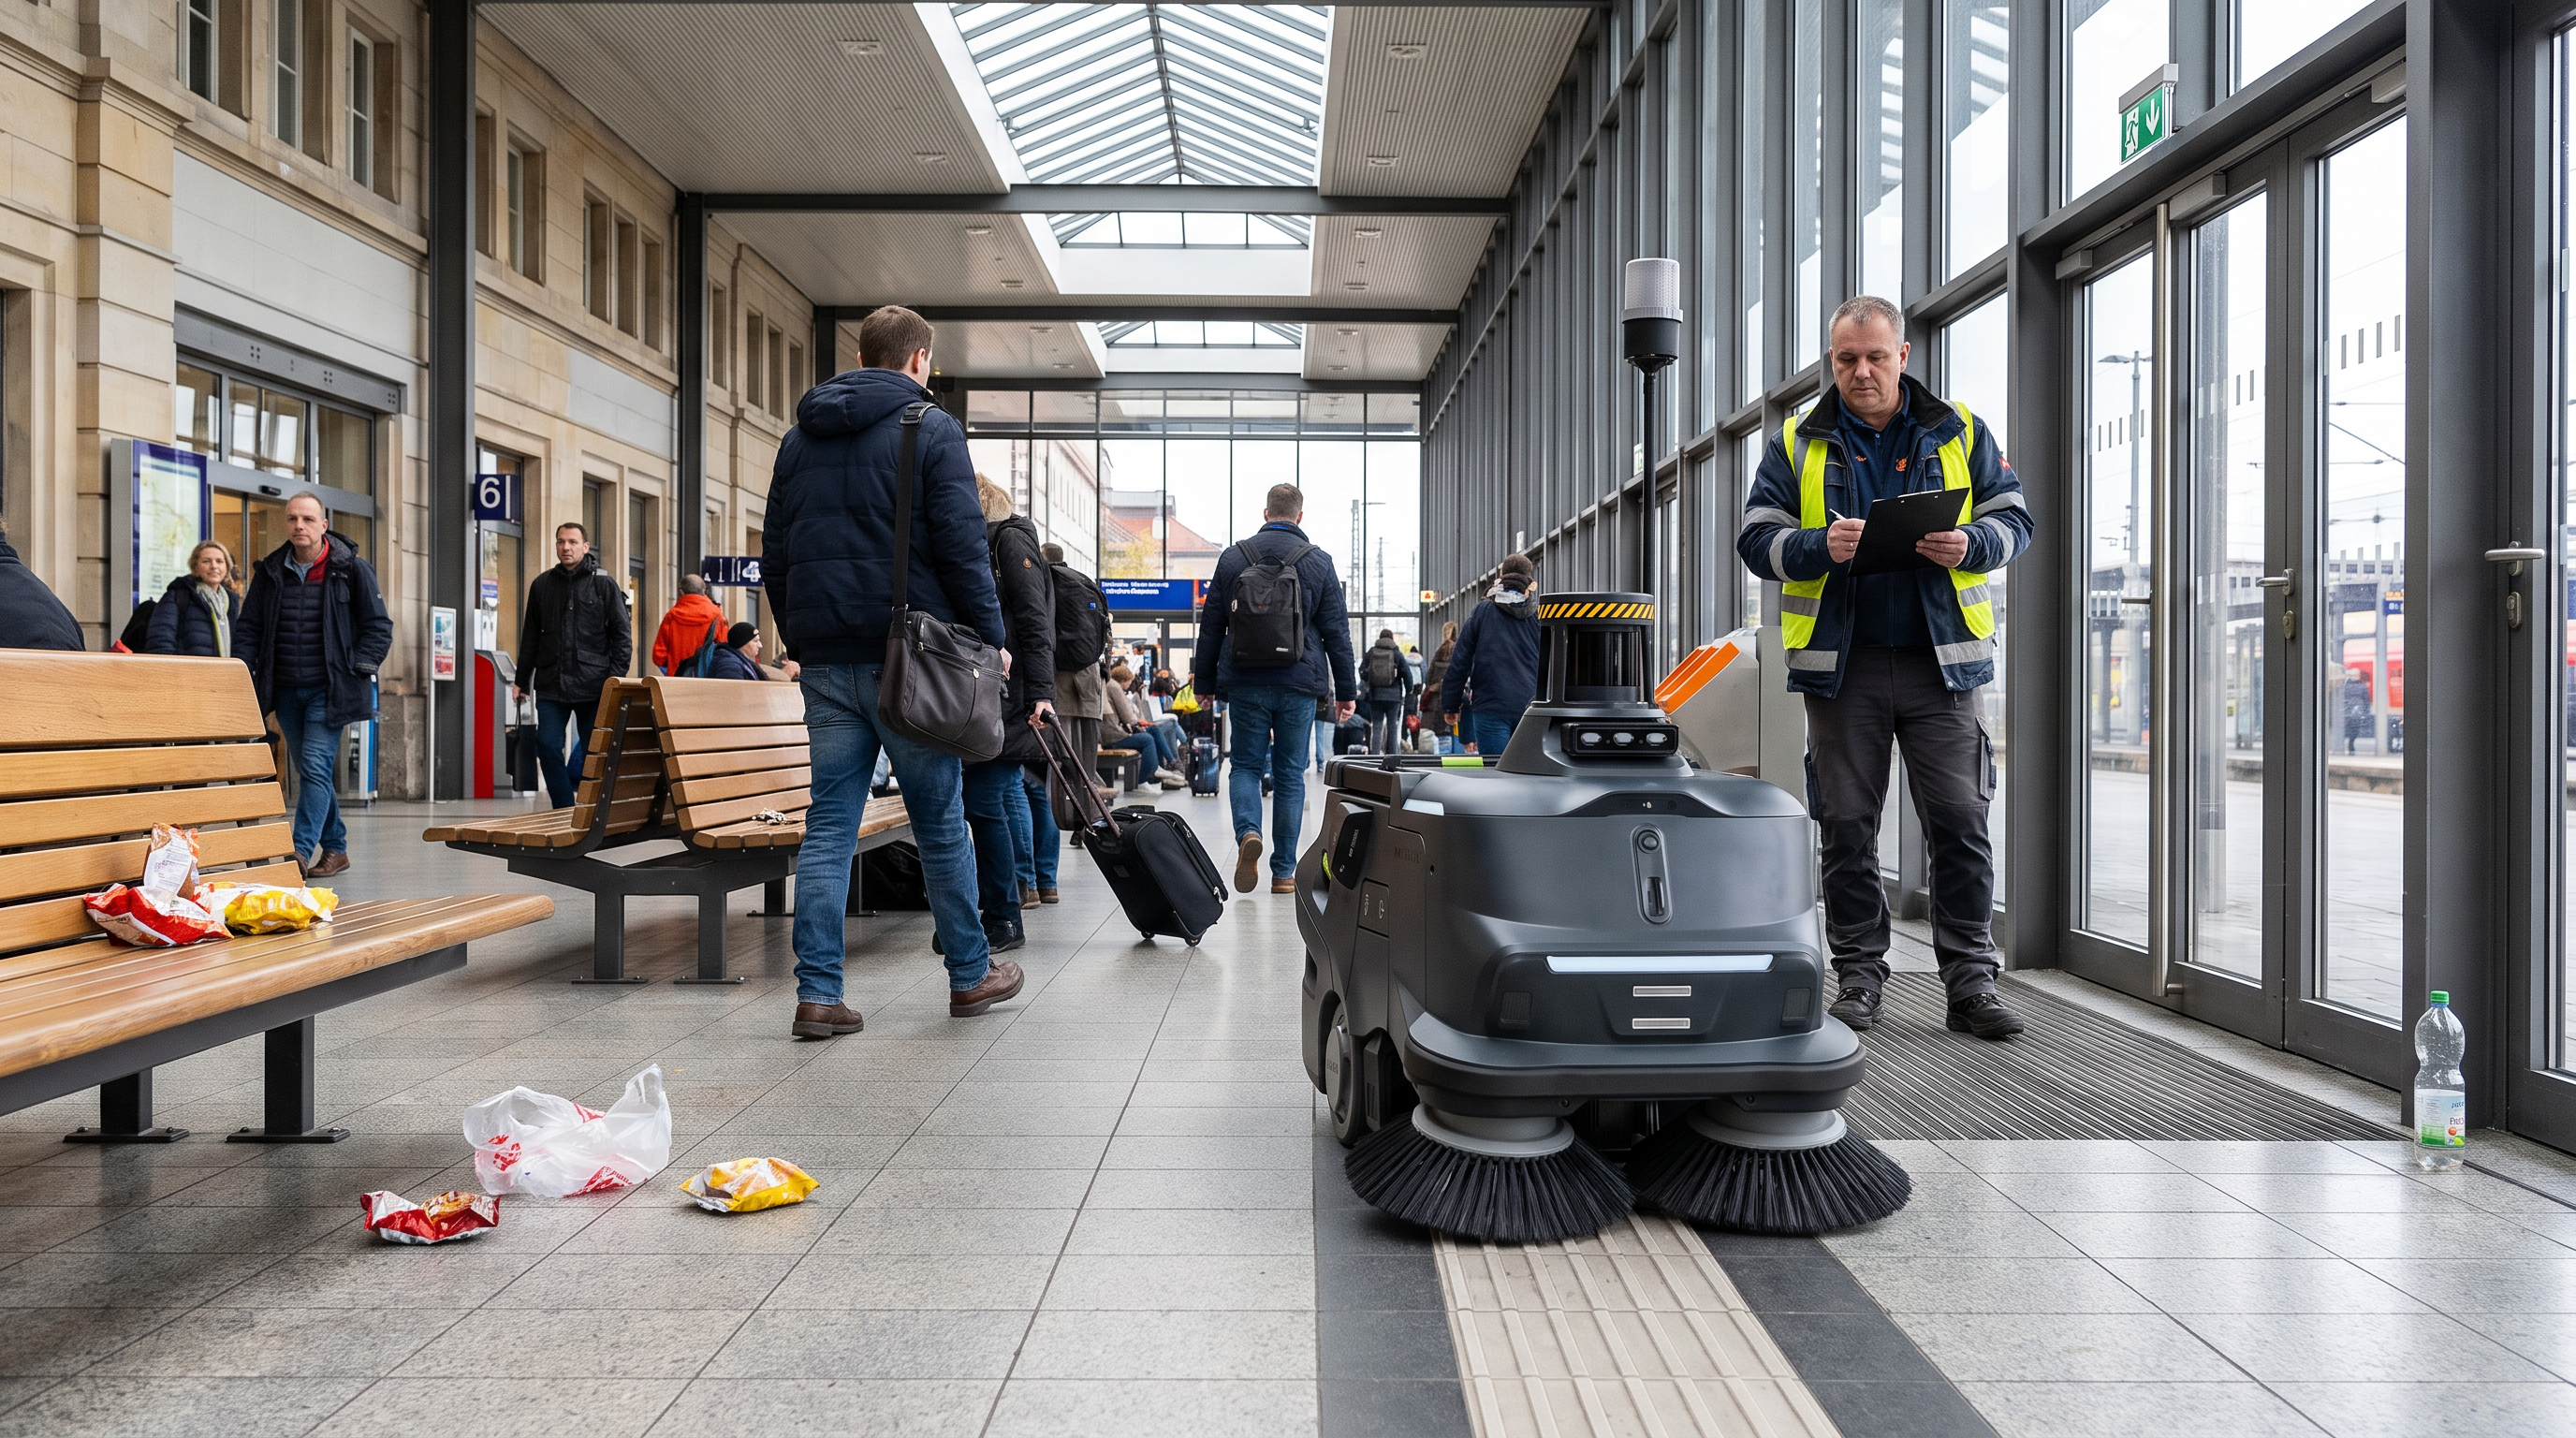
Bahnhofshalle/ÖPNV-Knoten (Publikumsverkehr, wechselnde Hindernisse, punktuelle Verschmutzung)Bahnhofshalle am Tag: kurze Spot-Runden statt VollflächenlaufIn Verkehrsbauten lohnt sich oft kein stundenlanger Vollflächenlauf, sondern mehrere schnelle Spot-Reinigungen über den Tag. Mit bis zu 7.000 m²/h im Spot-Cleaning-Modus kann ein Kehrroboter kurze, planbare Runden fahren, während Personal für Ecken und Sonderfälle verfügbar bleibt.
Es ist 14:10 Uhr, der Nachmittagsverkehr schiebt sich durch die Halle. Neben Sitzbänken liegen Snack-Verpackungen, am Ausgang hat jemand eine leere Flasche stehen lassen. Der MT1 Max rollt aus seiner Parkposition, wartet kurz auf eine Lücke und fährt dann an der Kante der Laufwege entlang. Der Objektleiter beobachtet, ob der Roboter in der Menge konsequent ausweicht und trotzdem die Schmutznester erreicht.
Ausgangslage
Die Verschmutzung ist tagsüber stark punktuell und entsteht durch Passanten. Gleichzeitig kann das Reinigungspersonal nicht dauerhaft große Maschinen führen, weil es parallel Mülleimerdienst, Sanitärkontrollen und Störungsbearbeitung übernimmt. Eine Lösung muss im Publikumsverkehr Hindernisse erkennen und notfalls warten oder ausweichen.
So läuft der Einsatz
Vorbereitung: Die Tagschicht hält eine kurze Liste typischer Hotspots (Sitzbereiche, Automatenzone, Eingänge) bereit.
Einlernen/Kartierung: Der Objektleiter kartiert die Halle und legt Hotspot-Routen an; No-Go-Zonen (z. B. Engstellen an Fahrtreppen) werden dauerhaft gesperrt.
Täglicher Zyklus: Mehrmals täglich startet der MT1 Max eine Spot-Runde. Mit Smart Obstacle Avoidance und proaktivem Ausweichen bewegt er sich zwischen Passanten; wenn die Dichte zu hoch ist, wartet er oder fährt eine alternative Bahn.
Ecken/Kanten: Entlang Wänden und Bänken nutzt er „Edge Cleaning 0 cm“. Unter Sitzgruppen, hinter Aufstellern und in Ecken bleibt Handarbeit, die die Tagschicht direkt im Anschluss erledigt.
Abfallhandling: Der 35-L-Behälter wird in den Pausen geleert, bevor er in die nächste Runde geht.
Störungen: Bei spontanen Aufbauten (z. B. Infostand) wird die Route per Tablet angepasst, Marker können zur Stabilisierung genutzt werden.
Warum dieses Gerät hier passt
Das Umfeld ist dynamisch; die 3D-Perzeption (3D LIDAR + Multi-Sensor Fusion) und die Navigation (VSLAM + Marker + 3D LIDAR SLAM) sind hier wichtiger als reine Maximalleistung. Der Spot-Cleaning-Modus mit bis zu 7.000 m²/h (Datenblatt) unterstützt kurze Einsätze, die sich in den Tagesbetrieb integrieren lassen. Die Laufzeit von 5–10 h bietet Reserve, um mehrere Runden ohne Zwischenladen zu fahren.
Die Rechnung
Plausibilitätscheck Spot-Runde: 3.500 m² Hotspot-Fläche pro Runde (Annahme) bei Spot Cleaning max. 7.000 m²/h (Datenblatt) ⇒ 3.500 / 7.000 = 0,5 h pro Runde (Berechnung). Bei 4 Runden pro Tag (Annahme) sind das 2,0 h Kehrzeit (Berechnung) und damit innerhalb der Standard-Laufzeit von 8 h (Datenblatt).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn der Betreiber eine sehr leise Nachtarbeit fordert, lässt sich das ohne ausgewiesene Geräuschdaten nicht belastbar planen; dann ist eine Vor-Ort-Erprobung zwingend.
Wenn Flächen regelmäßig nass sind (Regenwasser-Eintrag, verschüttete Getränke) und Wischdesinfektion gefordert ist, reicht Kehrleistung allein nicht.
Getroffene Annahmen
Zeit im Szenenbild: 14:10 Uhr.
Hotspot-Fläche pro Spot-Runde: 3.500 m².
Anzahl Spot-Runden pro Tag: 4.
Berechnungsergebnis Dauer pro Runde: 0,5 h.
Berechnungsergebnis Kehrzeit pro Tag: 2,0 h.
Krankenhaus (Service-/Logistikflächen, Untergeschossgänge, Anlieferzone innen)Klinik-Logistikwege statt Station: sinnvoll, aber nicht als HygienelösungIn Kliniken ist ein Kehrroboter vor allem auf Serviceflächen sinnvoll, wo trockener Verpackungsabfall anfällt. Für Patientenzimmer, Nassbereiche und desinfizierende Reinigung ist ein reines Kehrgerät trotz guter Navigation nicht die passende Technik.
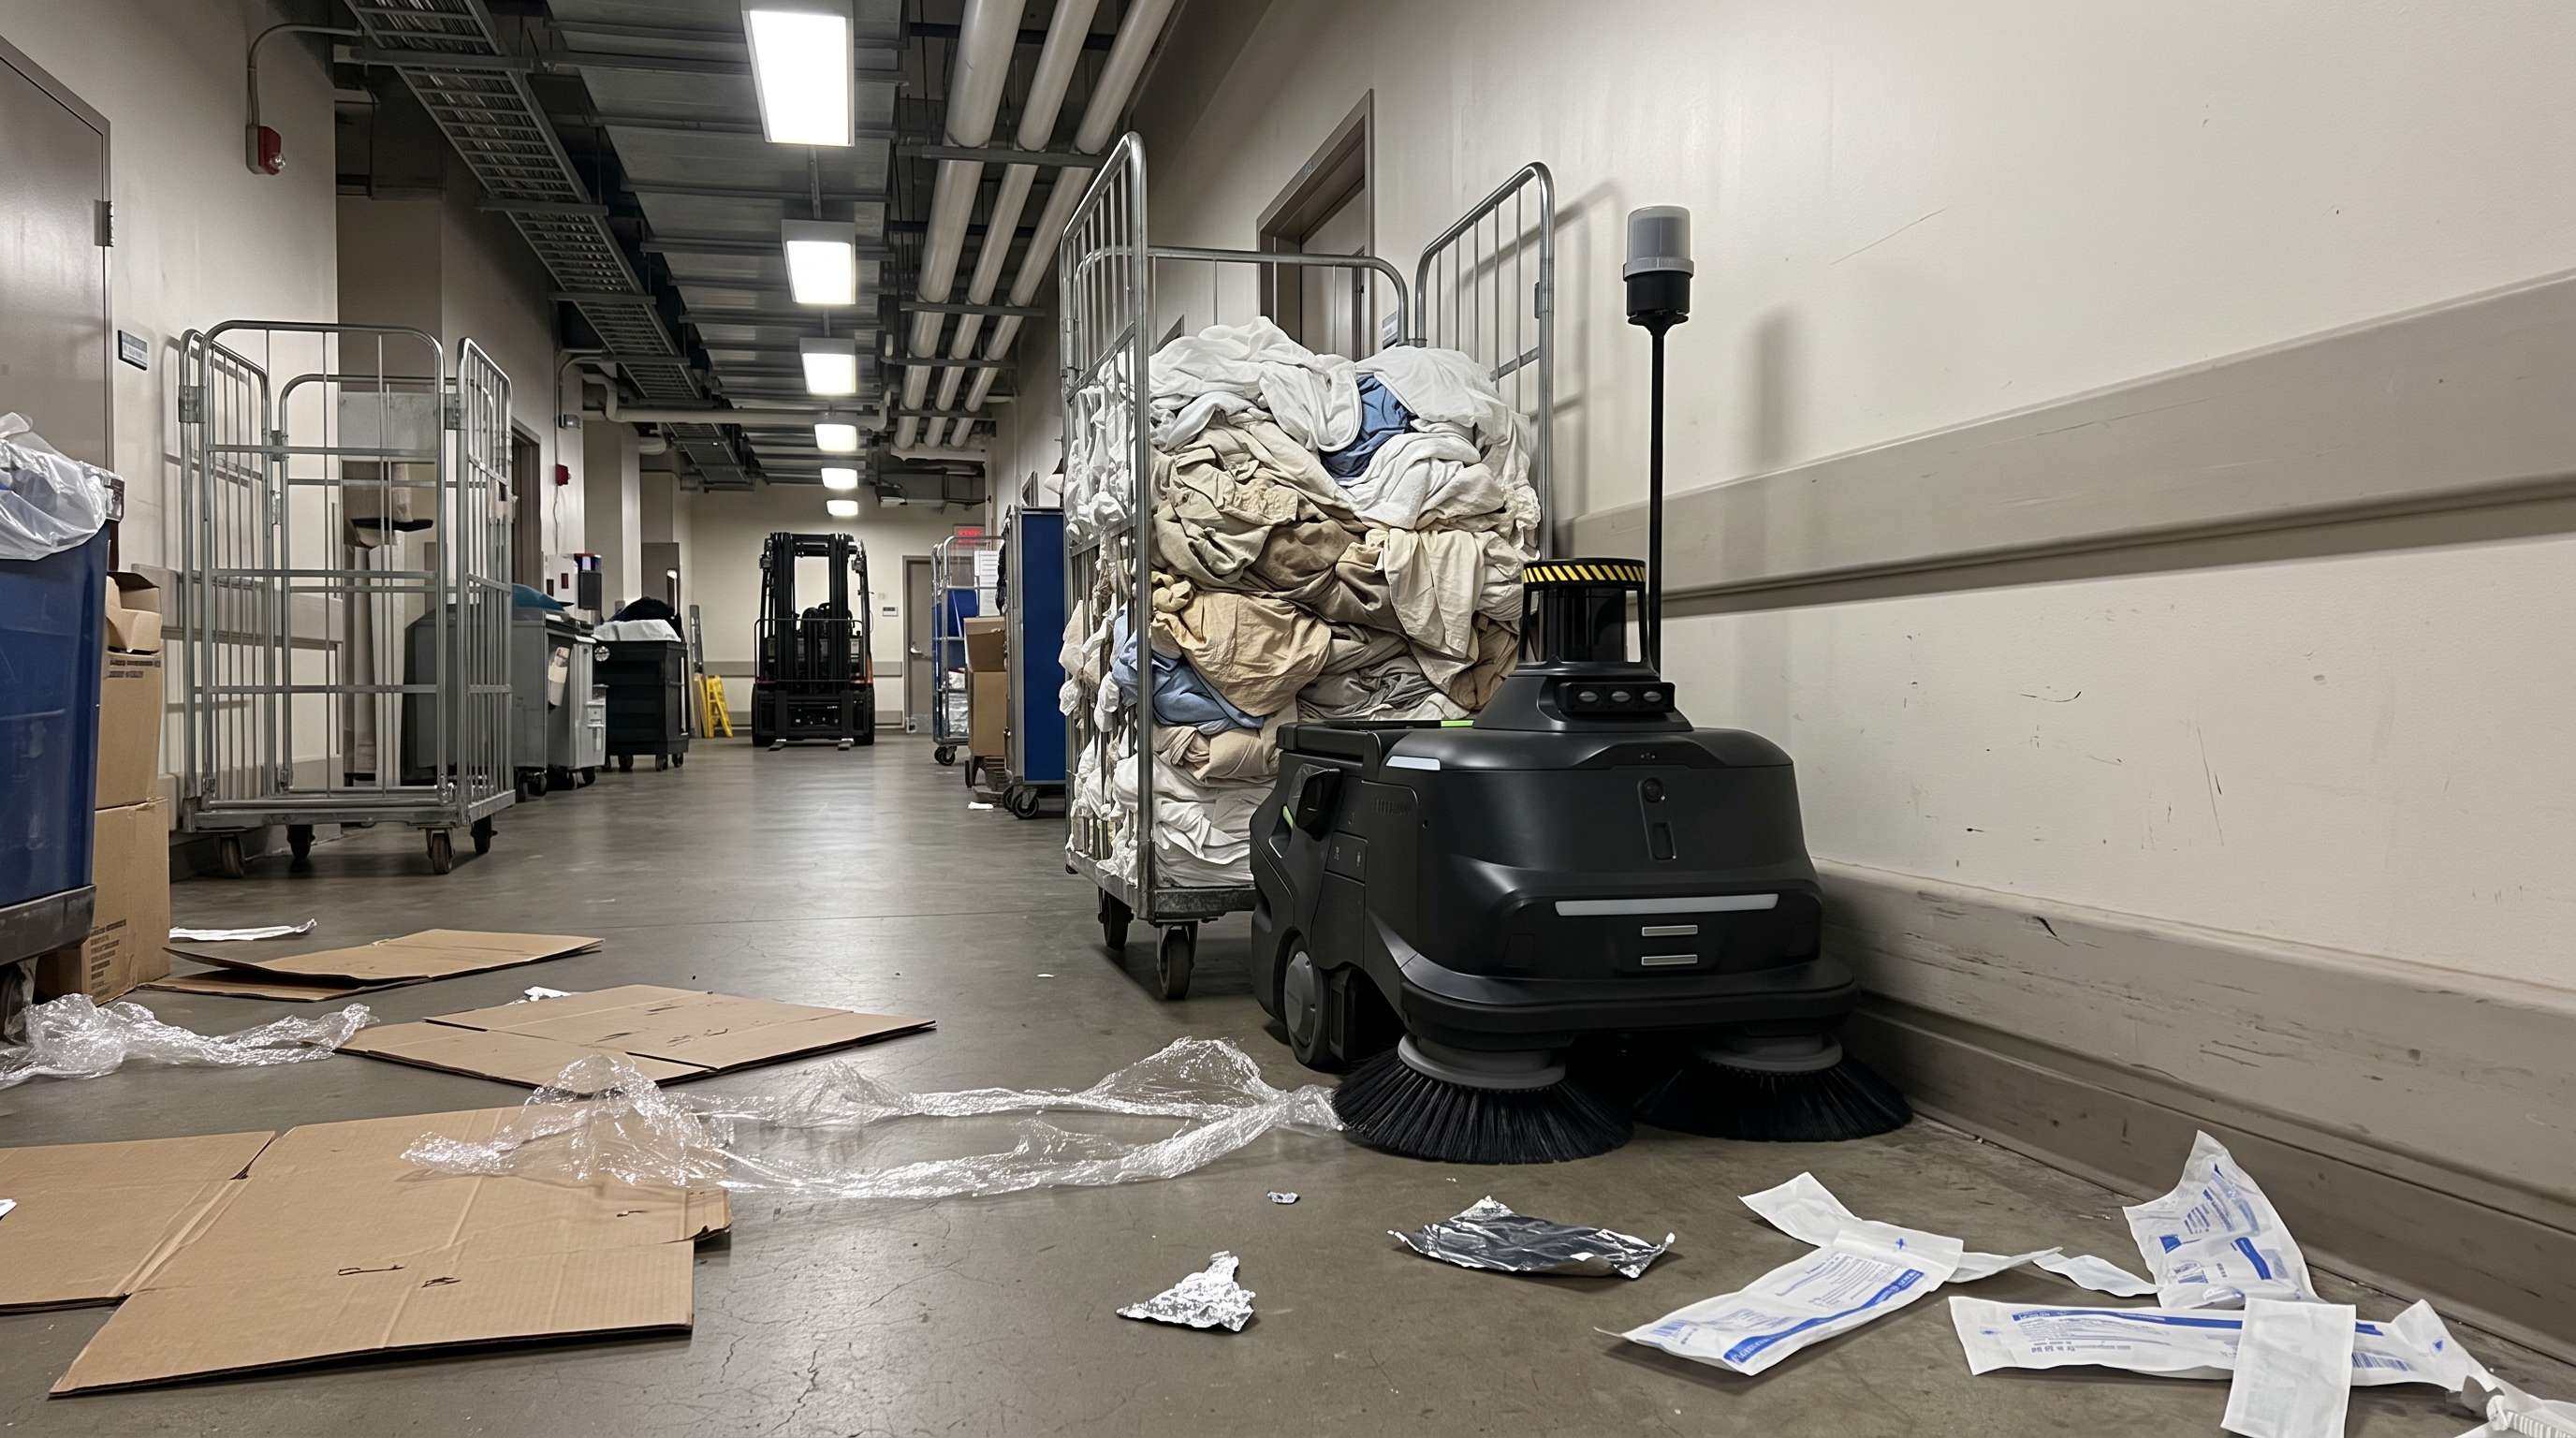
Um 21:20 Uhr ist der Besucherstrom weg, im Untergeschoss rollen nur noch Versorgungswagen. Auf dem Boden liegen Pappabrieb, Folienreste und einzelne Einwegteile aus der Warenlogistik. Der MT1 Max fährt entlang der Wand bis auf 0 cm an die Sockelleiste, stoppt kurz vor einem abgestellten Wäschewagen und setzt dann seinen Weg fort. Der Objektleiter plant die Route so, dass sie die Kreuzungen der Logistikwege meidet, wenn die Spätversorgung durchkommt.
Ausgangslage
Die Klinik hat hohe Hygieneanforderungen in patientennahen Bereichen, gleichzeitig fallen in Logistikgängen und internen Anlieferbereichen täglich trockene Abfälle an. Diese Flächen werden oft „nebenbei“ gekehrt, wodurch sich Schmutz in Ecken und an Übergängen sammelt. Das Personal ist abends stark gebunden (Wäsche, Entsorgung, Transporte).
So läuft der Einsatz
Vorbereitung: Die Spätschicht räumt Logistikgüter aus den Hauptwegen (Wäschewagen, Rollcontainer) in gekennzeichnete Abstellzonen.
Einlernen/Kartierung: Der Objektleiter kartiert die Servicegänge und setzt No-Go-Zonen für patientennahe Bereiche. Marker können genutzt werden, wenn lange, ähnliche Flure die reine VSLAM-Lokalisierung erschweren.
Täglicher Zyklus: Der MT1 Max kehrt die Servicegänge und die interne Anlieferzone. Dank Hindernisvermeidung erkennt er Wagen und Personen, bremst ab und weicht aus.
Ecken/Kanten: Er fährt mit „Edge Cleaning 0 cm“ bis an die Sockelleiste; hinter Türen, unter Regalen und in engen Nischen bleibt manuelle Nacharbeit.
Abfallhandling: Der 35-L-Abfallbehälter wird nach Bedarf geleert; bei Verpackungsabfällen ist eine Zwischenleerung realistisch.
Störungen: Bei blockierten Fluren (z. B. Betten- oder Materialtransport) pausiert der Roboter oder fährt eine andere Zone; das Personal meldet wieder freie Passagen an den Objektleiter zur Routenanpassung.
Warum dieses Gerät hier passt
Die Abmessungen (840 × 600 × 675 mm) sind für typische Serviceflure praktikabel, sofern ausreichend Rangierraum vorhanden ist. Die Kehrbreite von 70 cm und die Flächenleistung bis 2.200 m²/h passen zu langen, geraden Logistikwegen. Die Navigation (VSLAM + Marker + 3D LIDAR SLAM) ist für die wechselnden Hindernisse durch Wagenverkehr geeignet. Gleichzeitig bleibt klar: Das Gerät ist ein „Sweeper“ und ersetzt keine desinfizierende Nassreinigung in patientennahen Bereichen.
Die Rechnung
Plausibilitätscheck Behälter-Handling (statt reine Zeitrechnung): 4.500 m² Servicefläche (Annahme) mit Verpackungsabfall von ~10 L pro 1.000 m² (Annahme) ⇒ 4.500 / 1.000 × 10 = 45 L Abfallvolumen pro Lauf (Berechnung). Der Abfallbehälter fasst 35 L (Datenblatt) ⇒ 45 / 35 ≈ 1,3 Behälterfüllungen (Berechnung) und damit mindestens 2 Entleerungen pro Lauf (Berechnung, auf ganze Vorgänge gerundet).
Wo dieses Gerät nicht die richtige Wahl ist
Für patientennahe Bereiche mit Wischdesinfektion ist ein reines Kehrgerät („Cleaning Capabilities: Sweeping“) nicht geeignet; hier sind Nassreinigung und validierte Hygieneprozesse erforderlich.
Wenn die Serviceflure häufig mit Wagen so zugestellt sind, dass der Roboter nicht zuverlässig passieren kann, führt die Hindernisvermeidung zu Wartezeiten und unvollständiger Abdeckung.
Getroffene Annahmen
Zeit im Szenenbild: 21:20 Uhr.
Zu reinigende Servicefläche: 4.500 m².
Verpackungsabfallaufkommen: 10 L pro 1.000 m².
Berechnungsergebnis Abfallvolumen pro Lauf: 45 L.
Berechnungsergebnis Behälterfüllungen: 1,3.
Für die Betriebsplanung gerundet: mindestens 2 Entleerungen pro Lauf.
Erleben Sie den Pudu MT1 Max in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Für den Pudu MT1 Max liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Logistikzentrum (Kommissionierung/Warenausgang, glatte Industrieflächen); Mehrstöckiges Parkhaus (Innenbereiche, Rampen, Pfeilerreihen); Messe- und Eventhalle (große, offene Hallenflächen, hoher kurzfristiger Schmutzanfall); Baustoff-/DIY-Markt (breite Hauptgänge, Palettenware, trockener Eintrag).
Wie lange braucht der Pudu MT1 Max für 5.000 m²?
Rechnerisch etwa 3 Stunden pro Durchgang — bei 2.200 m²/h Flächenleistung und einem realistischen Praxisfaktor von 75 %.
Wann ist der Pudu MT1 Max nicht die richtige Wahl?
Wenn nasse oder klebrige Verschmutzungen dominieren (z. B. ausgelaufene Flüssigkeiten), passt ein Kehrroboter mit „Cleaning Capabilities: Sweeping“ nicht; dann ist Scheuersaugen erforderlich. Wenn die Fahrwege regelmäßig schmaler als die Roboterbreite von 600 mm sind oder häufig durch Paletten komplett verstellt werden, kommt es zu Routenausfällen und Zeitverlusten. Wenn Ebenen nur über Treppen erreichbar sind und kein geeigneter Transportweg vorhanden ist, kann ein 85-kg-Gerät nicht praktikabel zwischen Ebenen umgesetzt werden.
Kann man den Pudu MT1 Max mieten statt kaufen?
Ja — die meisten Objekte mieten den Pudu MT1 Max im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Pudu MT1 Max ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service