Kostenlose Beratung anfragenMarcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.
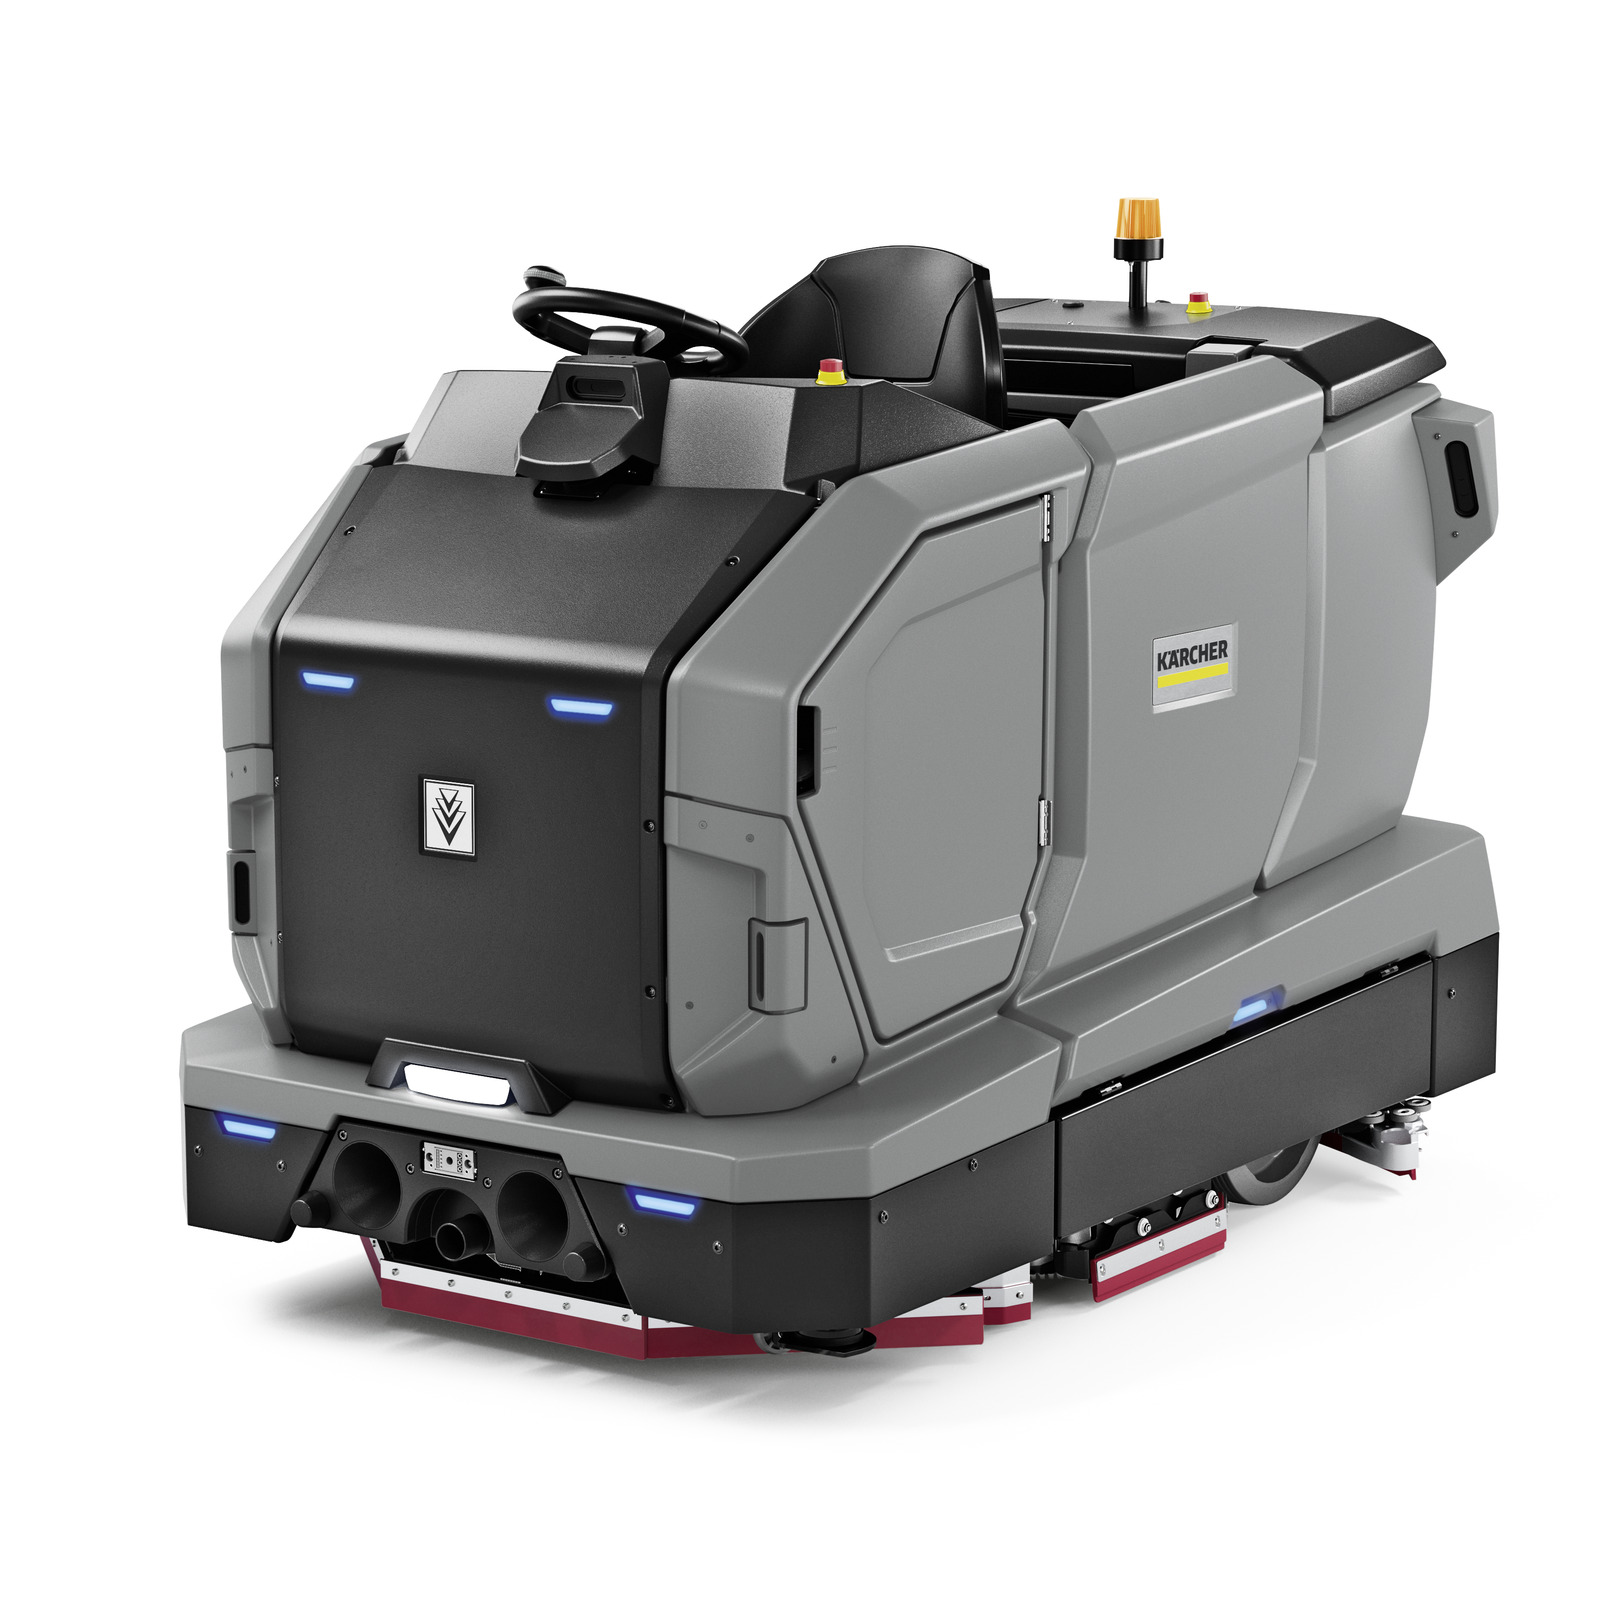
Die Tennant T16AMR ist die große Robotik-Scheuersaugmaschine im Tennant-Portfolio und meistert auch gängige schwierige Aufgaben autonom: Der Walzen-Schrubbkopf nimmt kleine Verschmutzungen mit auf und reduziert so das Vorkehren, steigert die Effizienz und liefert kontinuierlich einen hohen Sauberkeitsstandard.
Die Maschine navigiert mit der BrainOS®-Technologie der Brain Corporation sicher neben Mitarbeitenden und Kunden, umfährt Hindernisse und fährt eingelernte Routen selbstständig ab. Die ec-H2O NanoClean®-Technologie reduziert den Verbrauch von Reinigungsmittel und Wasser. Zur Wahl stehen leistungsstarke Lithium-Ionen- oder Blei-Säure-Batterien.
Ein Abend mit dem Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine
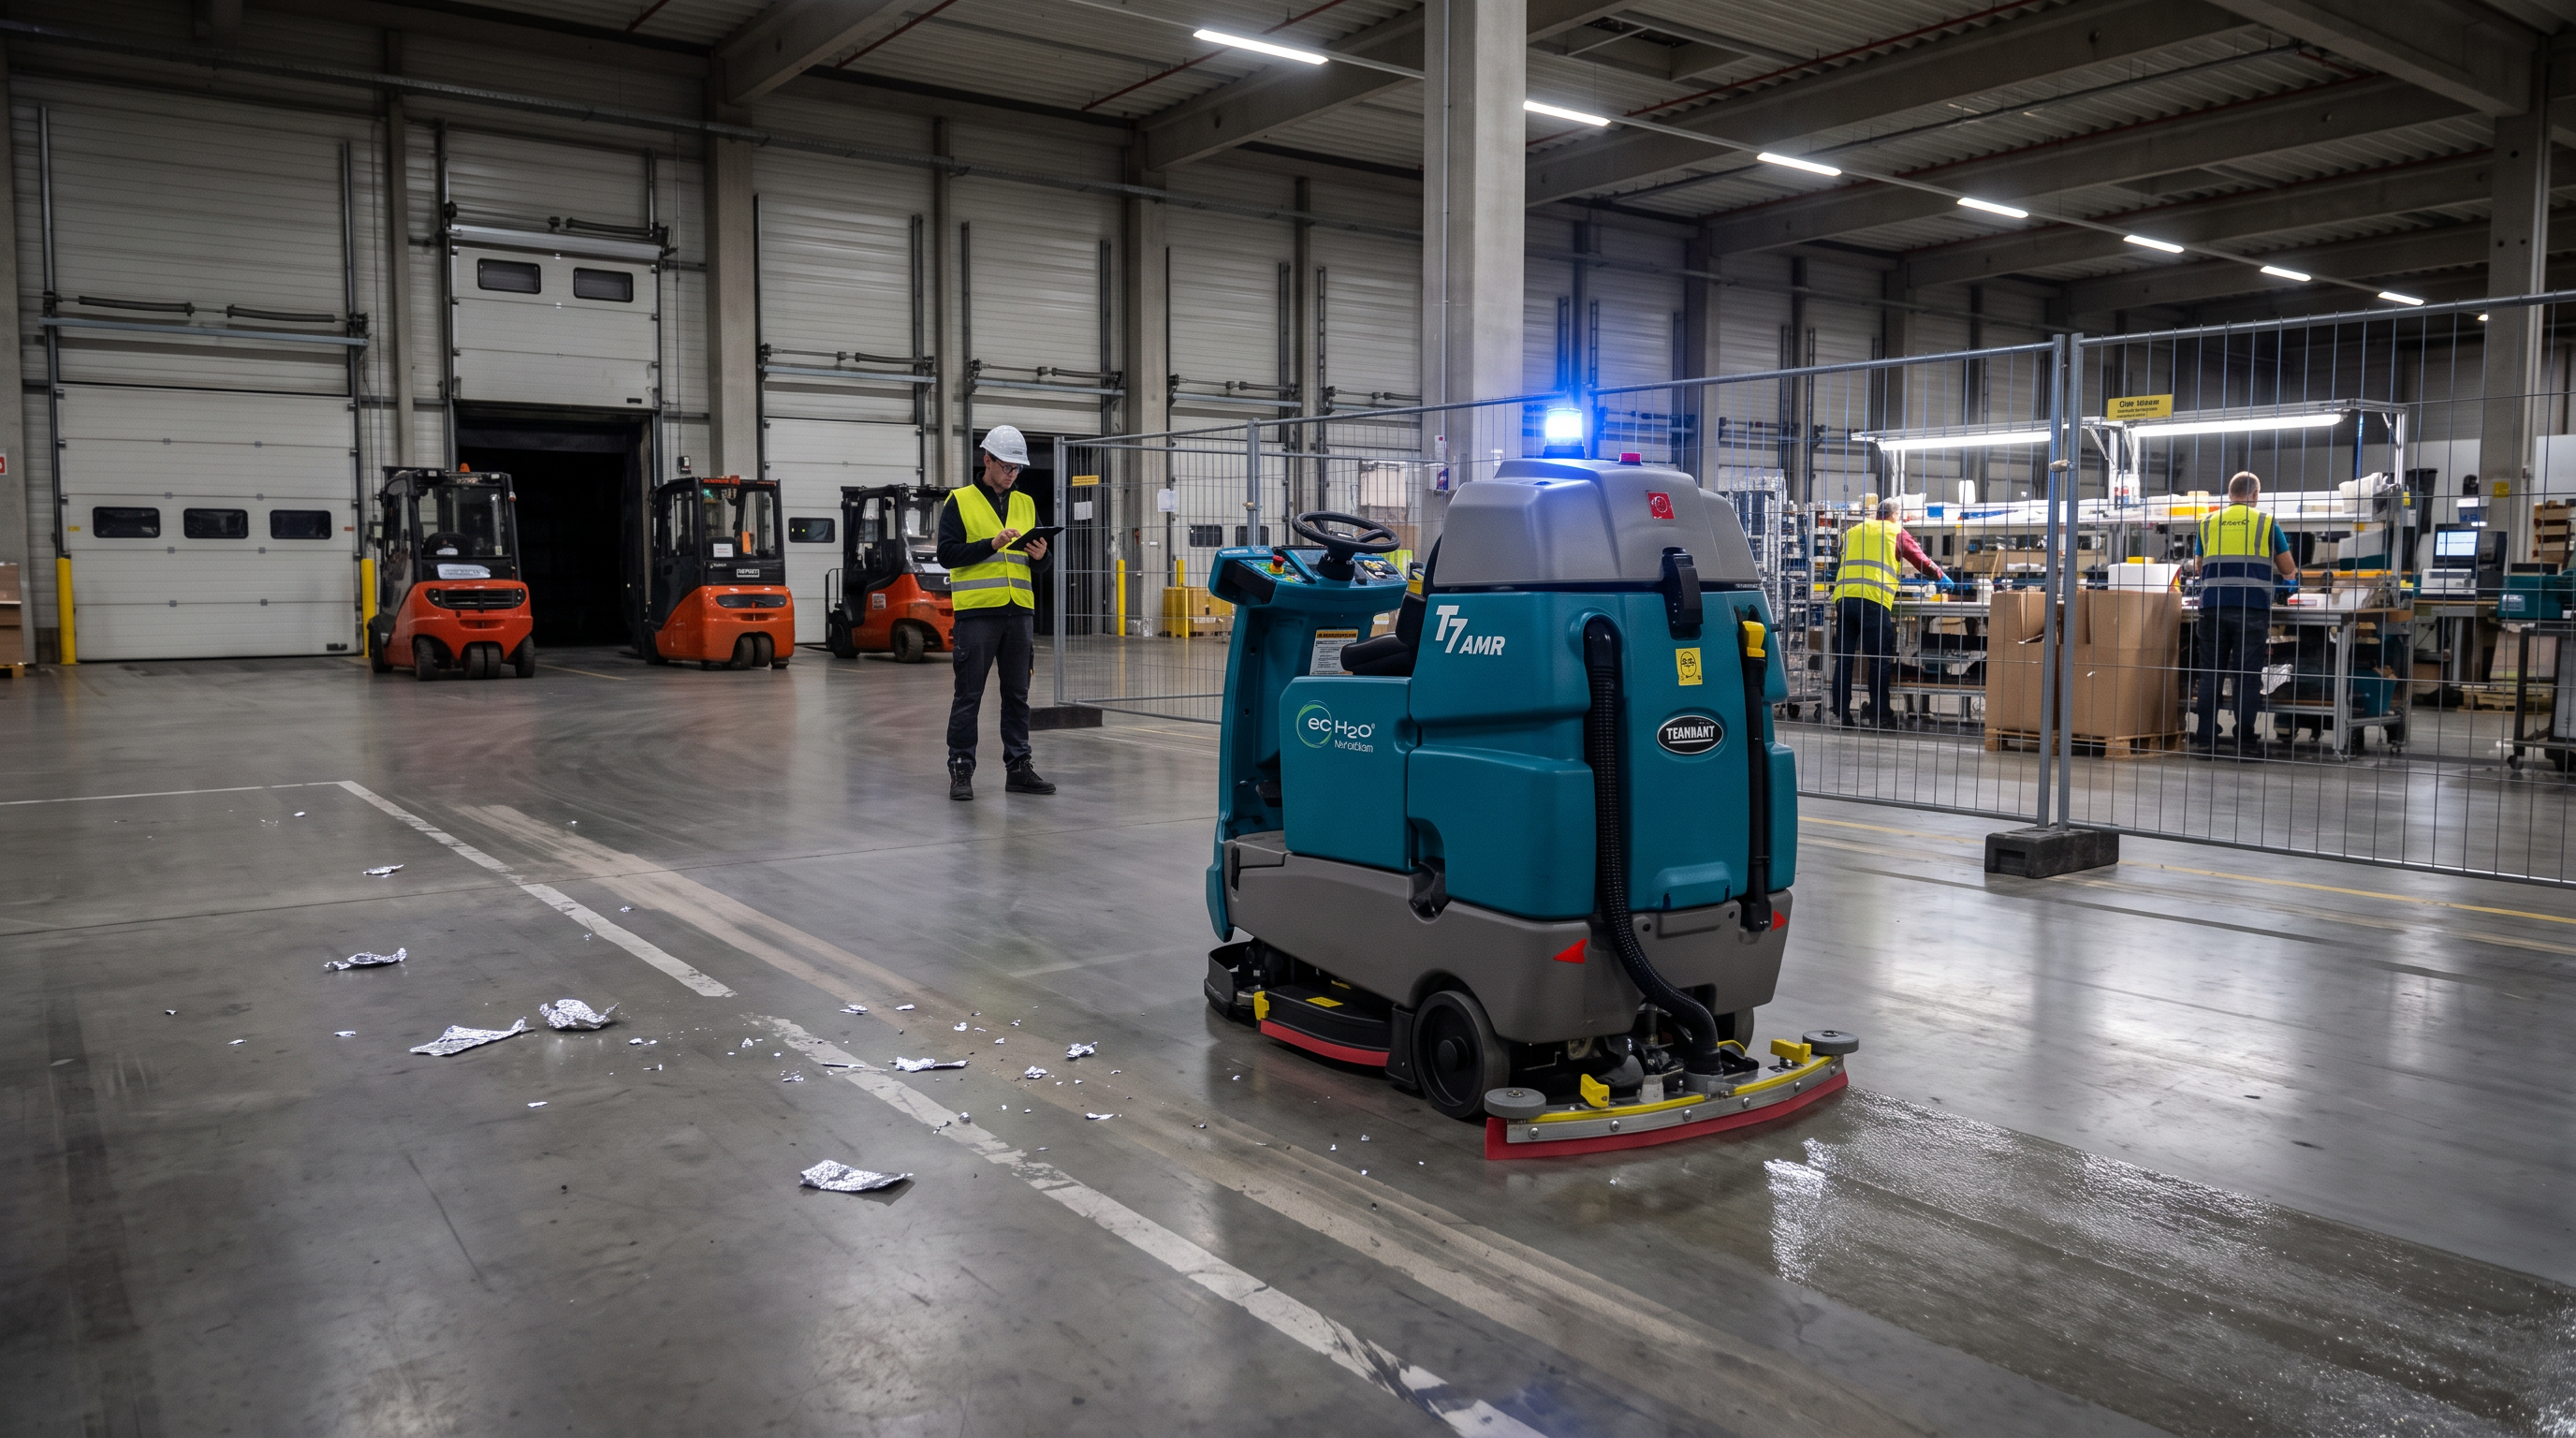
22:30 Uhr, die letzten Stapler rollen in die Ladezone, die Hallentore schließen. In den Hauptfahrgassen liegen einzelne Folienfetzen und Staubstreifen vom Tagesbetrieb. Die T16AMR setzt sich mit Piepston und blauer Sicherheits-LED in Bewegung, zieht eine 910-mm-Bahn und hinterlässt einen nassen Streifen, der hinter der Absaugleiste sichtbar „abriegelt“. Der Schichtleiter schaut auf das Tablet und lässt parallel die Frühkommissionierung in einem abgesperrten Bereich weiterlaufen.
Logistik-/Distributionszentrum (eingleichig, große Hallenflächen)
Aus der Praxis
Passt der Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine zu Ihrer Fläche?
6 durchgerechnete
Einsätze des Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine —
inklusive der Fälle, in denen er nicht die richtige Wahl ist.
Logistik-/Distributionszentrum (eingleichig, große Hallenflächen)Nachtschicht im Logistikzentrum: Hauptfahrgassen und KommissionierflächenAutonomes Scheuersaugen in großen, offenen Hallenflächen, typischerweise nachts. Schwerpunkt ist die Plausibilität aus Flächenleistung, Akku-Laufzeit und Tankstopps bei langen, geraden Fahrgassen.
22:30 Uhr, die letzten Stapler rollen in die Ladezone, die Hallentore schließen. In den Hauptfahrgassen liegen einzelne Folienfetzen und Staubstreifen vom Tagesbetrieb. Die T16AMR setzt sich mit Piepston und blauer Sicherheits-LED in Bewegung, zieht eine 910-mm-Bahn und hinterlässt einen nassen Streifen, der hinter der Absaugleiste sichtbar „abriegelt“. Der Schichtleiter schaut auf das Tablet und lässt parallel die Frühkommissionierung in einem abgesperrten Bereich weiterlaufen.
Ausgangslage
Die Hallenreinigung läuft bislang als manuelle Scheuersaugfahrt: gleichmäßige Qualität hängt stark vom Fahrer ab, und Vorkehren wird wegen Zeitdrucks oft verkürzt. Gleichzeitig bleiben in Fahrgassen kleine Partikel liegen, die sich über den Tag verteilen. Es gibt ein festes Nachtfenster, in dem die Fläche „grundsauber“ sein muss, bevor der Wareneingang startet.
So läuft der Einsatz
Vorbereitung: Die Spätschicht sammelt groben Abfall (Palettenbänder, Folien) ab und markiert temporäre Sperrflächen (z. B. frisch gestapelte Paletten) als No-Go. Einlernen: Ein Mitarbeitender fährt die Route einmal im Lernmodus entlang der Hauptfahrgassen und um die Kommissionierinseln; BrainOS speichert die Strecke, typische Hindernisstellen (Tore, Engstellen) werden bewusst passiert. Täglicher Zyklus: Start am Servicepunkt mit Wasseranschluss und Bodenablauf; die Maschine fährt die Route autonom, weicht Personen/Staplern über Sensorik aus und stoppt bei Bedarf über Auto-Stopp. Das Personal übernimmt in der Zeit Randbereiche/Ecken (unter Regalen, an Prallschutzleisten) manuell und räumt neu entstandene Hindernisse aus der Route. Tankstopps: Bei leerem Frischwassertank oder vollem Aufnahmetank fährt die Maschine zum Servicepunkt; dort wird nachgefüllt/entleert und der Zyklus fortgesetzt. Störungen: Bei blockierter Route (abgestellte Palette) stoppt die Maschine, meldet den Zustand und wird von der Schicht über Umsetzen des Hindernisses oder Route-Resume wieder in Gang gesetzt.
Warum dieses Gerät hier passt
Die 910-mm-Reinigungsbahn passt zu langen, offenen Fahrgassen, weil sie pro Fahrt viel Fläche abdeckt. Der zylindrische Schrubbkopf unterstützt dabei, kleine Verschmutzungen „mitzunehmen“, wodurch Vorkehren in dieser Umgebung oft reduziert werden kann. Mit 190 l Frischwasser und 225 l Aufnahmetank sind längere autonome Läufe praktikabel, ohne nach wenigen Minuten an den Servicepunkt zu müssen. Für das Nachtfenster ist die Lithium-Ionen-Laufzeit von bis zu 5,4 Std. relevant; Sicherheitsausstattung (Kameras/Sensoren, Piepstöne, Blinker, Auto-Stopp) ist in gemischtem Verkehr mit gelegentlichen Mitarbeitenden/Staplern ein Muss.
Die Rechnung
Annahme reale Fahrgeschwindigkeit 4,0 km/h und Netto-Effizienz 70% (gerade Fahrgassen, wenige Umfahrungen). Daraus: 0,91 m × 4.000 m/h × 0,70 ≈ 2.548 m²/h. Für 12.000 m²: 12.000 m² / 2.548 m²/h ≈ 4,7 Std. → innerhalb der Lithium-Ionen-Laufzeit bis 5,4 Std. Tankplausibilität (Annahme 0,04 l/m²): 12.000 m² × 0,04 l/m² = 480 l Frischwasserbedarf; 480 l / 190 l ≈ 2,5 → ca. 3 Nachfüllstopps. Aufnahmetank: 480 l / 225 l ≈ 2,1 → ca. 3 Entleerungen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn die Halle im Nachtfenster nicht „fahrbereit“ ist (viele abgestellte Paletten/Blockaden), sinkt die Netto-Effizienz deutlich; dann passt der Autonomiebetrieb nicht mehr ins Zeitfenster.
Bei sehr hohen Schmutzlasten (z. B. große Mengen Folie/Holzsplitter) ersetzt der zylindrische Kopf kein konsequentes Grobkehren; ohne Vorarbeit drohen Stopps und schlechtere Ergebnisse.
Getroffene Annahmen
Zu reinigende Fläche: 12.000 m²
Reinigungsfenster: 22:30–05:00 Uhr
Reale Fahrgeschwindigkeit im Autonomiebetrieb: 4,0 km/h
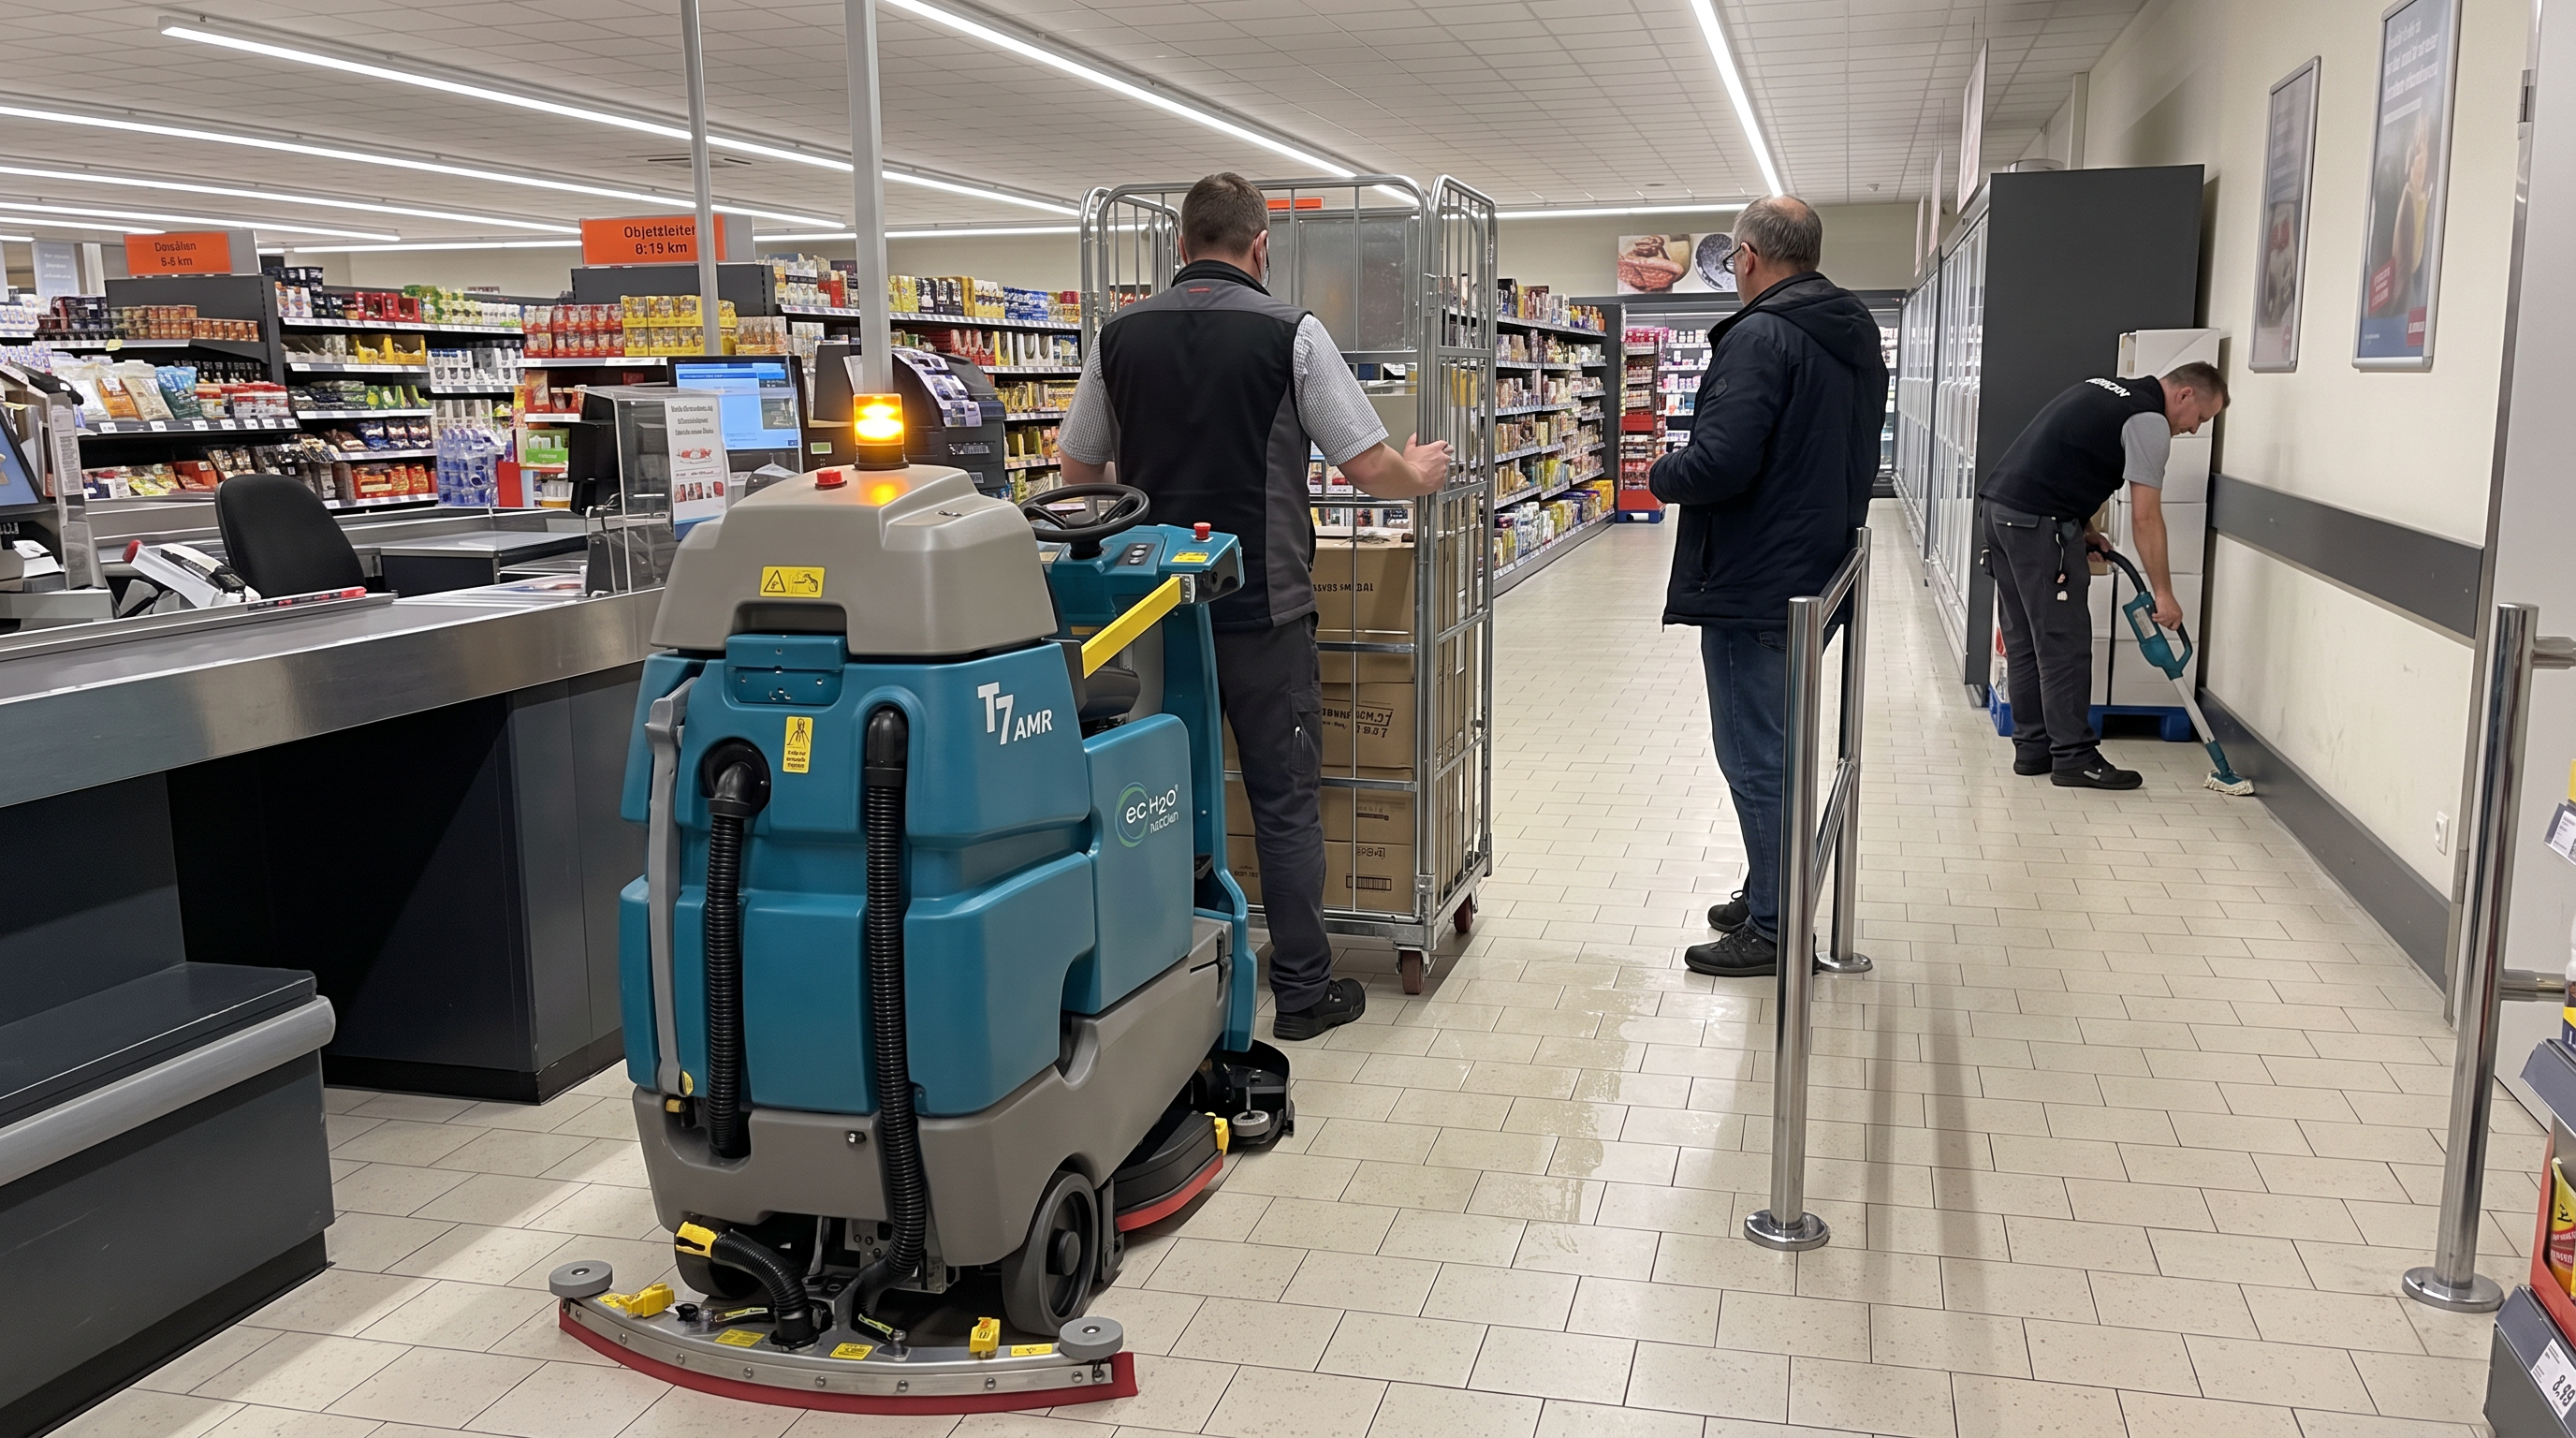
Lebensmittel-Einzelhandel (Supermarkt, beengte Regalgänge)Lebensmittel-Supermarkt: Reinigung im Abendbetrieb zwischen Kunden und RegalgängenAutonome Unterhaltsreinigung in Regalgängen bei reduziertem Publikumsverkehr. Schwerpunkt ist die Plausibilität aus Gangbreiten/Manövrierraum, Zeitfenster am Abend und eine grobe Wirtschaftlichkeitsabschätzung aus Listenpreis und angenommenen Arbeitsstunden.
20:15 Uhr, die letzte Welle im Kassenbereich ebbt ab, ein Mitarbeiter schiebt noch einen Rollcontainer durch den Gang. Die T16AMR steht am Rand der Aktionsfläche, Blinker aktiv, und fährt nach dem Startsignal in den ersten Gang ein. An einem Engpunkt bremst sie, weil eine Person stehen bleibt, dann setzt sie den Lauf fort. Hinter ihr bleibt der Boden sichtbar gleichmäßig, während der Objektleiter parallel die Randzonen an Sockelleisten mit Handgerät abläuft.
Ausgangslage
Die Reinigung wird bisher als manuelle Scheuersaugfahrt nach Ladenschluss durchgeführt, häufig mit Zeitdruck und wechselnder Qualität. Viele kurze Gänge und Querungen führen zu hohen Umfahr- und Wendeanteilen, dazu kommen spontane Hindernisse (Rollcontainer, Restbestückung). Für den Betreiber zählt, dass die Fläche vor der Frühbelieferung sauber und trocken ist.
So läuft der Einsatz
Vorbereitung: Das Marktteam räumt Rollcontainer aus den definierten Robotik-Gängen, stellt Warnaufsteller an Nasszonen und entfernt groben Abfall. Einlernen: Ein Mitarbeitender fährt die relevanten Gänge und Querachsen einmal ab; an besonders engen Stellen werden Wendezonen bewusst großzügig gewählt. Täglicher Zyklus: Start in der Verkaufsfläche; die Maschine reinigt Gang für Gang autonom, stoppt bei Hindernissen und setzt fort, sobald der Weg frei ist. Das Personal bleibt im Markt, füllt Regale nach oder erledigt Detailarbeit: Ecken, Sockelleisten, unter Gondelköpfen und direkt an Kasseninseln. Service: Bei Tankbedarf wird am Spülbecken-/Servicebereich nachgefüllt und der Aufnahmetank entleert (Bodenablauf sinnvoll). Störungen: Wenn ein Gang kurzfristig durch Nacharbeiten blockiert ist, wird dieser Abschnitt ausgelassen und später manuell oder in einem zweiten Roboterlauf gereinigt.
Warum dieses Gerät hier passt
Die Maschine ist mit 1.070 mm Gesamtbreite in typischen Regalgängen nur einsetzbar, wenn ausreichend Gang- und Wendeplatz vorhanden ist; bei passenden Breiten profitieren Sie von der 910-mm-Reinigungsbahn, weil pro Durchfahrt mehr Boden abgedeckt wird. Die Sicherheitsausstattung (Sensoren, Auto-Stopp, Piepstöne, Blinker, blaue LED) unterstützt den Betrieb im Rand-Publikumsverkehr. Die 190 l/225 l Tanks sind für mehrere Tausend Quadratmeter am Stück ausgelegt, was im Abendfenster die Zahl der Unterbrechungen reduziert. Für die Reinigungskraft ist die Arbeitslast eher Vorbereitung/Service/Details statt dauerndes Fahren.
Die Rechnung
Geometrie-Check (Annahme): Gangbreite 2,20 m. Maschinenbreite 1,07 m → verbleibende Restbreite 2,20 m − 1,07 m = 1,13 m, d. h. Begegnung mit Kunden/Personal ist nur mit Ausweichstellen sinnvoll. Zeitrechnung (Annahme Fahrgeschwindigkeit 3,0 km/h, Netto-Effizienz 45% wegen vieler Wenden/Stopps): 0,91 m × 3.000 m/h × 0,45 ≈ 1.229 m²/h. Für 4.500 m²: 4.500 / 1.229 ≈ 3,7 Std. → passt knapp in ein 4,0-Std.-Fenster. Tankplausibilität (Annahme 0,08 l/m²): 4.500 × 0,08 = 360 l; 360/190 ≈ 1,9 → ca. 2 Nachfüllstopps. Grobe Wirtschaftlichkeit (nur Plausibilität, Annahmen): Wenn durch Robotik pro Reinigungstag 3,0 Arbeitsstunden frei werden und intern mit 32 €/h kalkuliert wird, bei 300 Reinigungstagen/Jahr: 3,0 × 32 × 300 = 28.800 €/Jahr. Listenpreis 110.000 € / 28.800 €/Jahr ≈ 3,8 Jahre (ohne Service, Finanzierung, Restwert).
Wo dieses Gerät nicht die richtige Wahl ist
Bei schmalen Gängen oder Standardtüren unterhalb der Maschinenbreite von 1.070 mm ist die T16AMR in Teilbereichen nicht einsetzbar; dann bleibt nur eine Teilflächen-Route und mehr manuelle Arbeit.
Wenn das Zeitfenster real unter ca. 4 Stunden liegt und viele spontane Hindernisse (Rollcontainer, Nachräumen) auftreten, ist die Netto-Effizienz zu niedrig; dann wird die Fläche nicht zuverlässig fertig.
Freigesetzte Arbeitszeit durch Robotik: 3,0 Std. pro Reinigungstag
Interner Stundensatz (Vollkosten): 32 €/h
Reinigungstage pro Jahr: 300
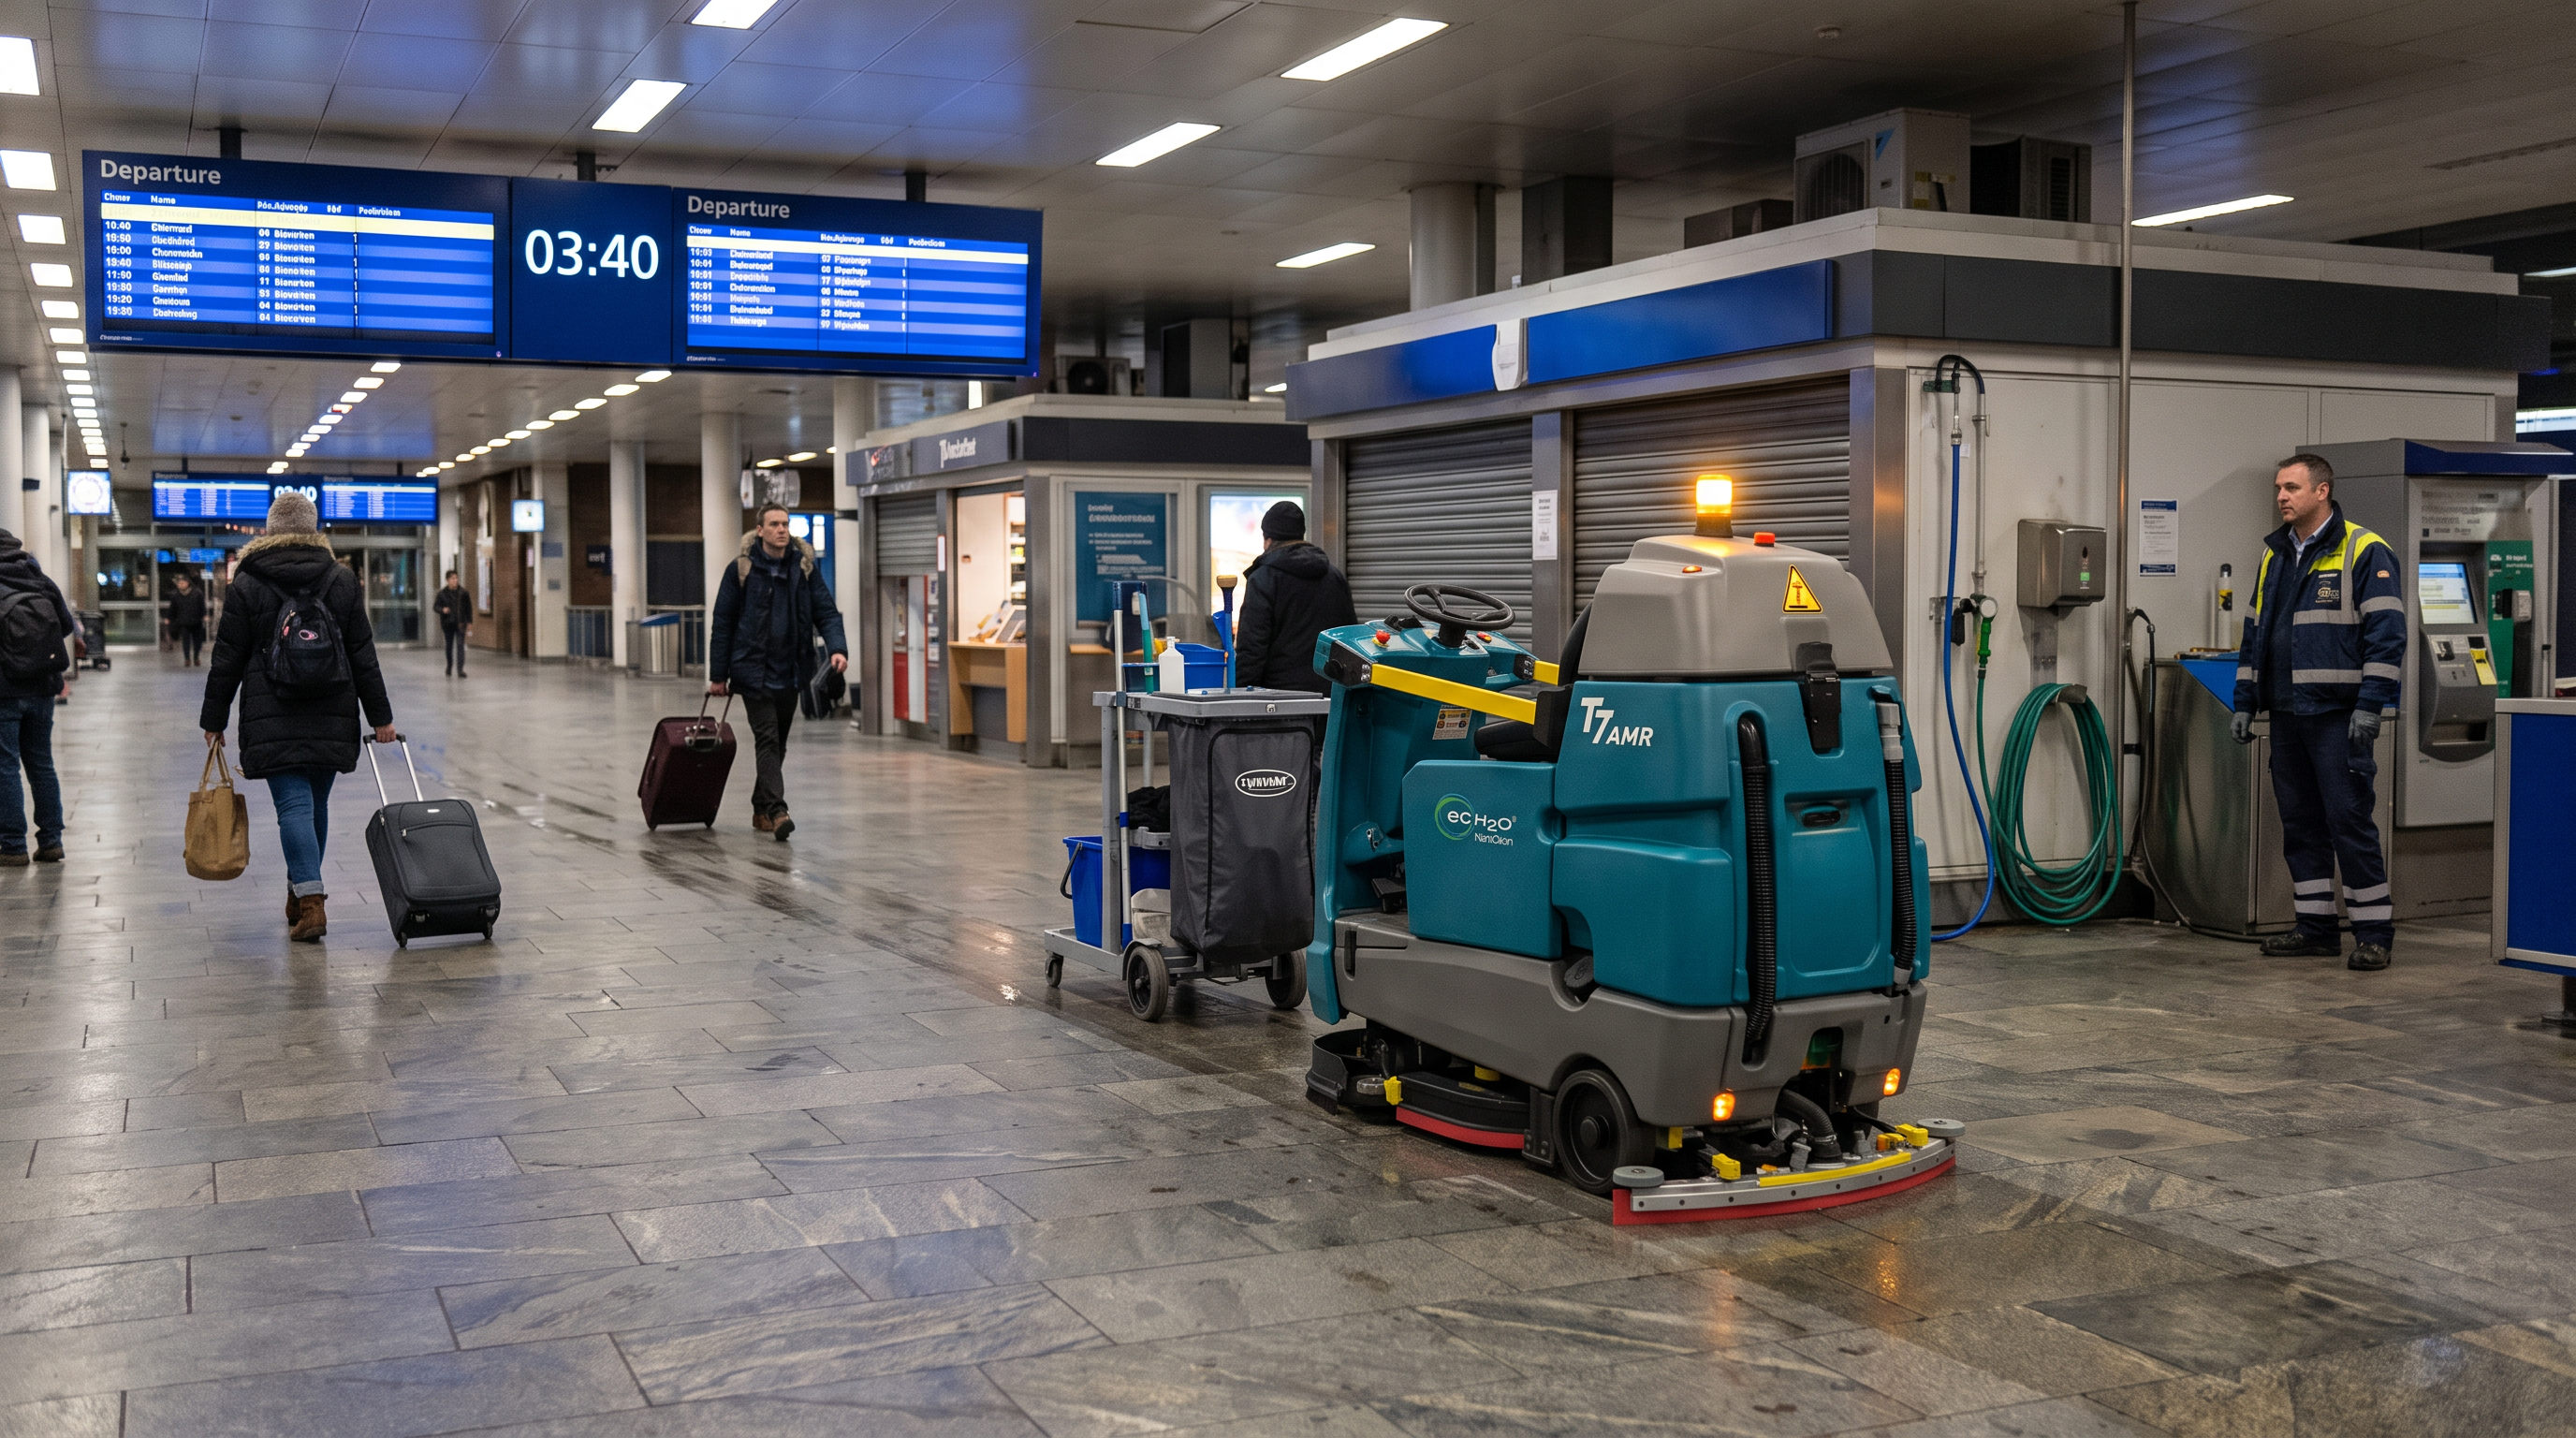
Bahnhof-/Flughafenterminal (öffentliche Verkehrsflächen, offene Halle)Verkehrsbauwerk am frühen Morgen: Terminal-/Bahnhofshalle mit RestpublikumAutonome Unterhaltsreinigung in großen öffentlichen Hallen mit dynamischen Hindernissen. Schwerpunkt ist die Plausibilität aus Flächenleistung, knappen Frühfenstern und Tankstopps bei begrenzten Servicepunkten.
03:40 Uhr, die Anzeigetafeln wechseln auf die ersten Abfahrten, vereinzelte Reisende ziehen Koffer über den Steinboden. Die T16AMR startet am Rand der Halle, blinkt und hält kurz an, als ein Reinigungstrolley kreuzt. Danach fährt sie die eingelernte Schleife entlang der Sitzgruppen, ohne an Menschen „anzudrücken“. Der Objektleiter steht am Servicepunkt mit Wasseranschluss und beobachtet, ob die Maschine an den Kiosksockeln sauber abdreht.
Ausgangslage
Die Halle muss täglich in einem kurzen Fenster vor dem Morgenansturm gereinigt werden; gleichzeitig sind nie alle Flächen frei von Personen, Gepäck und mobilen Aufstellern. Die bisherige manuelle Reinigung bindet dauerhaft Personal in der Fahrarbeit, während Ecken, Kanten und Möblierungszonen liegen bleiben. Zusätzlich ist Sicherheit (Stoppen, Ausweichen) in Publikumsverkehr zwingend.
So läuft der Einsatz
Vorbereitung: Das Team entfernt groben Müll, stellt temporäre Aufsteller so, dass Durchfahrten offen bleiben, und legt eine feste Servicezone mit Wasser, Strom (Ladepunkt) und Bodenablauf fest. Einlernen: Die Route wird außerhalb der Stoßzeiten einmal mit den wichtigsten Zonen (Hauptlaufwege, Wartebereiche, Querungen) eingelernt; Sperrflächen (z. B. Baustellen, Shopfront) werden als No-Go definiert. Täglicher Zyklus: Start im Frühfenster; die Maschine fährt autonom, erkennt Personen/Hindernisse über Sensorik und stoppt bei enger Annäherung. Das Personal läuft parallel und reinigt Randbereiche: direkt an Sitzbankfüßen, in Ecken, unter Ticketautomaten und um Säulen herum. Service: Wenn Frischwasser leer oder Aufnahmetank voll, Rückkehr zum Servicepunkt; dort wird nachgefüllt/entleert und die Route fortgesetzt. Störungen: Bei dauerhaft blockierten Teilflächen wird der Abschnitt übersprungen und später manuell nachgearbeitet; die Route wird bei Bedarf angepasst und neu eingelernt.
Warum dieses Gerät hier passt
Für offene Hallen ist die 910-mm-Reinigungsbahn ein Vorteil, weil große Laufwege mit wenigen Bahnen abgedeckt werden. Die Sicherheitsausstattung (Kameras/Sensoren, Auto-Stopp, Piepstöne, Blinker, blaue Sicherheitsleuchte) passt zu Umgebungen mit Restpublikum. Mit Lithium-Ionen-Betrieb sind bis zu 5,4 Std. Laufzeit möglich, und Zwischenladung ist jederzeit möglich, was in Gebäuden mit mehreren Reinigungsfenstern pro Tag organisatorisch hilfreich ist. Die Tankgrößen 190 l/225 l stützen längere autonome Abschnitte, solange ein definierter Servicepunkt vorhanden ist.
Die Rechnung
Annahme: zu reinigende Terminal-/Hallenfläche 7.000 m²; reales Tempo 3,5 km/h; Netto-Effizienz 55% (Sitzgruppen, Umfahrungen, Stopps wegen Personen). Flächenleistung: 0,91 m × 3.500 m/h × 0,55 ≈ 1.752 m²/h. Reinigungsdauer: 7.000 / 1.752 ≈ 4,0 Std. → passt genau in ein 4,0-Std.-Frühfenster. Tankplausibilität (Annahme 0,05 l/m²): 7.000 × 0,05 = 350 l; 350/190 ≈ 1,84 → ca. 2 Service-Stopps (mindestens einmal nachfüllen/entleeren).
Wo dieses Gerät nicht die richtige Wahl ist
Wenn das verfügbare Zeitfenster unter ca. 4 Stunden liegt oder die Fläche stark durch Personenströme unterbrochen wird, fehlt Puffer; dann ist ein autonomer Vollflächenlauf nicht zuverlässig planbar.
Bei sehr dichter Möblierung (viele enge Inseln, Aufsteller, temporäre Warteschlangenführung) steigt der Detailanteil und die Netto-Effizienz sinkt; dann wird der Nutzen gegenüber kleineren, wendigeren Maschinen geringer.
Getroffene Annahmen
Uhrzeit im Szene-Setting: 03:40 Uhr
Zu reinigende Fläche: 7.000 m²
Reinigungsfenster: 03:30–07:30 Uhr (4,0 Std.)
Reale Fahrgeschwindigkeit: 3,5 km/h
Netto-Effizienz: 55%
Frischwasser-Auftragsmenge: 0,05 l/m²
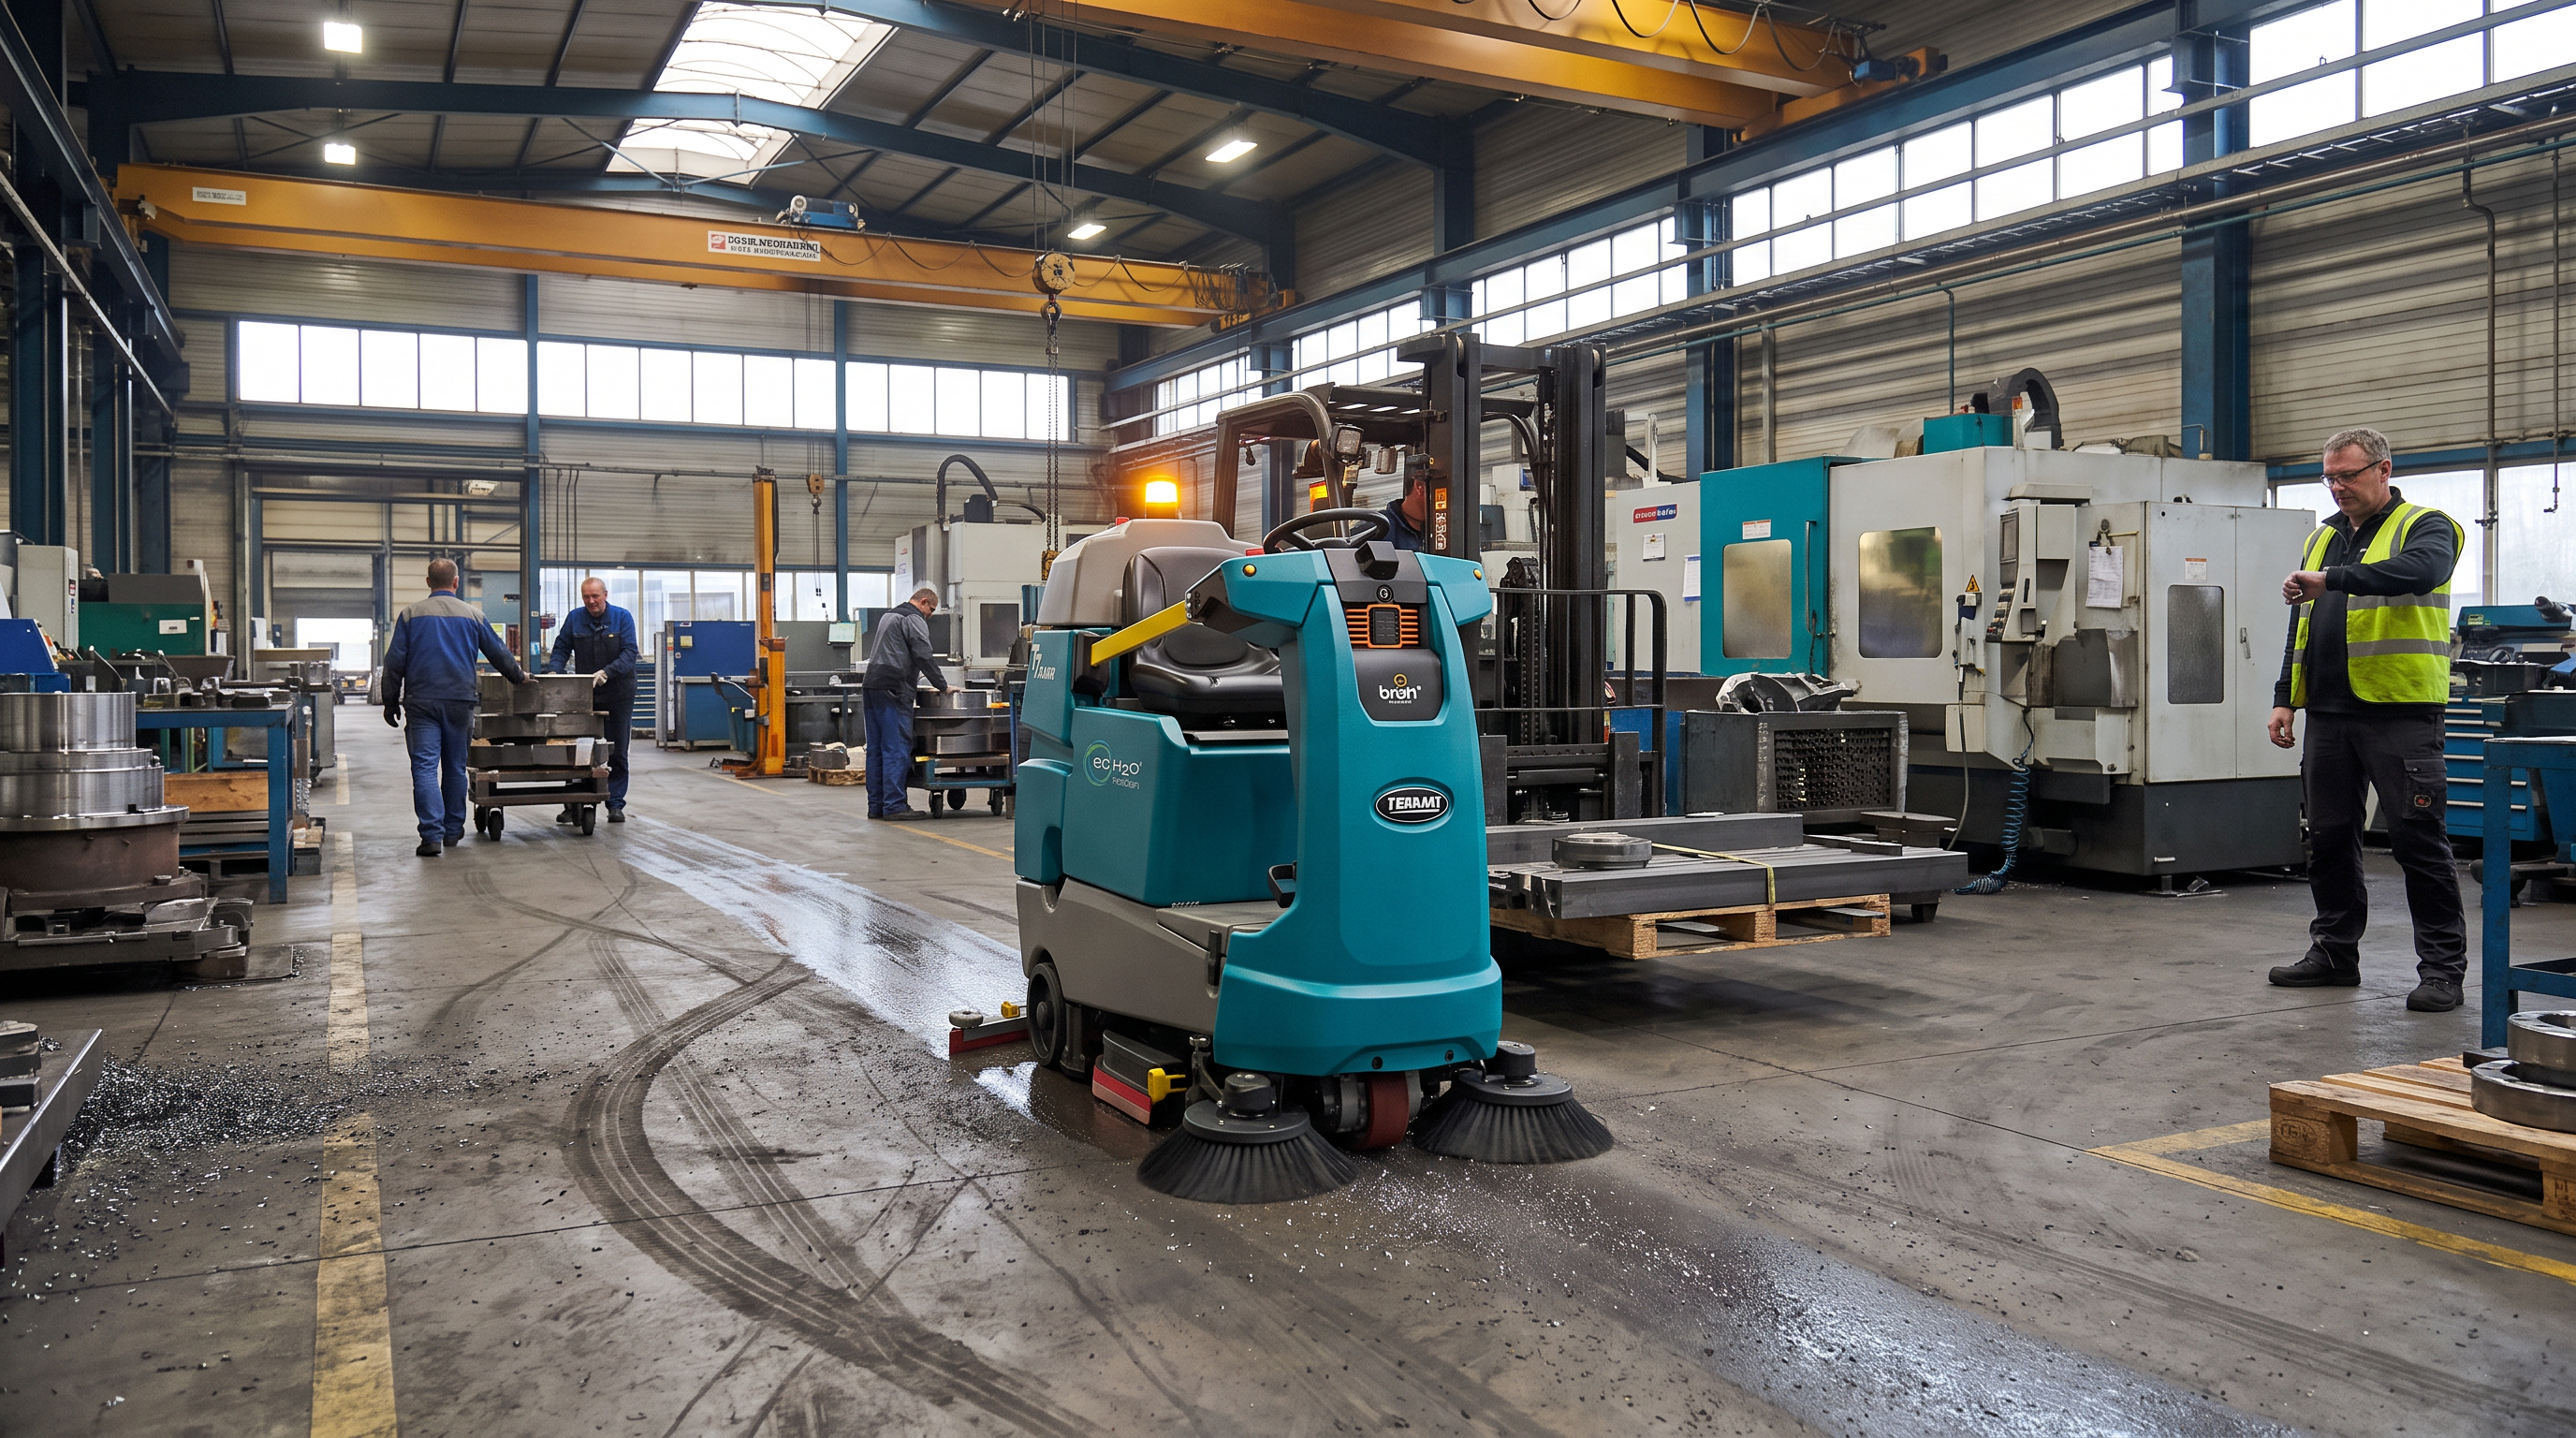
Produktionshalle (Metall-/Maschinenbau, Späne/Staub, 3-Schicht-Betrieb)Metallverarbeitung im Schichtwechsel: Hauptwege in 2 Stunden reinigen, Rest im WochenplanTeilflächenreinigung in Produktionsumgebungen mit engem Zeitfenster (Schichtwechsel). Schwerpunkt ist die Plausibilität, wie viel Fläche in 2 Stunden realistisch geschafft wird und wie stark Vorarbeit (Späne/Teile) den Autonomiebetrieb beeinflusst.
13:55 Uhr, die Frühschicht räumt Werkstückwagen an die Seite, der Hallenboden zeigt dunkle Fahrspuren und feinen Metallstaub. Die T16AMR fährt nach dem Startsignal entlang der Hauptwege, die Bürsten laufen hörbar an und der Saugbalken zieht den Wasserfilm direkt weg. An einer Kreuzung blinkt sie, hält kurz, weil ein Stapler noch quert, und setzt dann die Route fort. Der Schichtführer schaut auf die Uhr: In zwei Stunden muss der Bereich wieder frei für Materialfluss sein.
Ausgangslage
Die Halle kann nicht am Stück für Reinigung gesperrt werden; es gibt ein kurzes Fenster im Schichtwechsel. Bisher wird entweder nur „sichtbar“ gereinigt oder die Reinigung läuft mit Konflikten zum Materialfluss. Feiner Staub und kleine Partikel verteilen sich, und an Hauptkreuzungen bilden sich hartnäckige Spuren.
So läuft der Einsatz
Vorbereitung: Vor dem Roboterlauf kehrt die Schicht grobe Späne/Teile aus den Hauptwegen und entfernt Hindernisse (Werkstückwagen) aus der geplanten Route. Einlernen: Die Route umfasst nur die Hauptwege, Sicherheitszonen vor Maschinen und die zentralen Kreuzungen; Engstellen werden vermieden, um Stopps zu reduzieren. Täglicher Zyklus: Start pünktlich zum Schichtwechsel; die Maschine fährt autonom und nutzt Sensorik, um Personen/Stapler zu meiden. Das Personal erledigt parallel Detailreinigung an Maschinenfundamenten, unter Auslegern und in Ecken, in die die 1.070-mm-Maschine nicht sinnvoll „hineinziehen“ soll. Service: Bei Bedarf kurzer Tankstopp am definierten Servicepunkt; anschließend Fortsetzung. Störungen: Wenn Späne/Teile nachrutschen oder ein Bereich kurzfristig wieder belegt wird, wird der Abschnitt ausgelassen und in einem zweiten Lauf oder an einem ruhigen Tag nachgeholt.
Warum dieses Gerät hier passt
Für hartnäckigere Spuren ist der Anpressdruck bis 91 kg ein relevanter Hebel, um Reinigungswirkung in Hauptwegen zu stabilisieren. Die Bürstendrehzahl von 500 U/min unterstützt die mechanische Wirkung, während der zylindrische Schrubbkopf kleine Partikel mit aufnehmen kann (ersetzt aber kein Späne-Management). Die autonome Navigation mit Auto-Stopp ist in Kreuzungsbereichen mit Restverkehr hilfreich. Mit 190 l Frischwasser und 225 l Aufnahmetank sind auch im 2-Stunden-Fenster kurze Serviceunterbrechungen planbar.
Die Rechnung
Zeitfenster (Annahme): 2,0 Std. Schichtwechsel. Annahme reales Tempo 3,5 km/h und Netto-Effizienz 60% (wenige Wenden, aber Stopps durch Restverkehr). Flächenleistung: 0,91 m × 3.500 m/h × 0,60 ≈ 1.911 m²/h. In 2,0 Std. sind realistisch: 1.911 × 2,0 ≈ 3.822 m². Wenn die Gesamtfläche 5.500 m² beträgt, wird im Schichtwechsel gezielt ein Teilflächenplan gefahren (ca. 3.800 m² Hauptwege), Restflächen in ruhigen Fenstern/Wochenplan. Tankplausibilität für 3.800 m² (Annahme 0,07 l/m²): 3.800 × 0,07 = 266 l; 266/190 ≈ 1,4 → ca. 2 Tankzyklen (mindestens einmal nachfüllen/entleeren) innerhalb des Fensters einplanen.
Wo dieses Gerät nicht die richtige Wahl ist
Bei fehlender Vorarbeit (grobe Späne, Teile, Palettenreste) ist Autonomiebetrieb riskant: Stopps, Blockaden und unzureichende Aufnahme können den Lauf abbrechen.
Wenn wirklich die gesamte Hallenfläche in nur 2 Stunden fertig sein muss, ist die Maschine bei 910 mm Bahn und realer Netto-Effizienz begrenzt; dann sind zusätzliche Geräte oder ein anderes Reinigungsfenster nötig.
Getroffene Annahmen
Uhrzeit im Szene-Setting: 13:55 Uhr
Gesamtfläche Produktionshalle: 5.500 m²
Reinigungszeitfenster (Schichtwechsel): 2,0 Std.
Reale Fahrgeschwindigkeit: 3,5 km/h
Netto-Effizienz: 60%
Frischwasser-Auftragsmenge: 0,07 l/m²
Geplanter Teilflächenumfang im Schichtwechsel: 3.800 m²
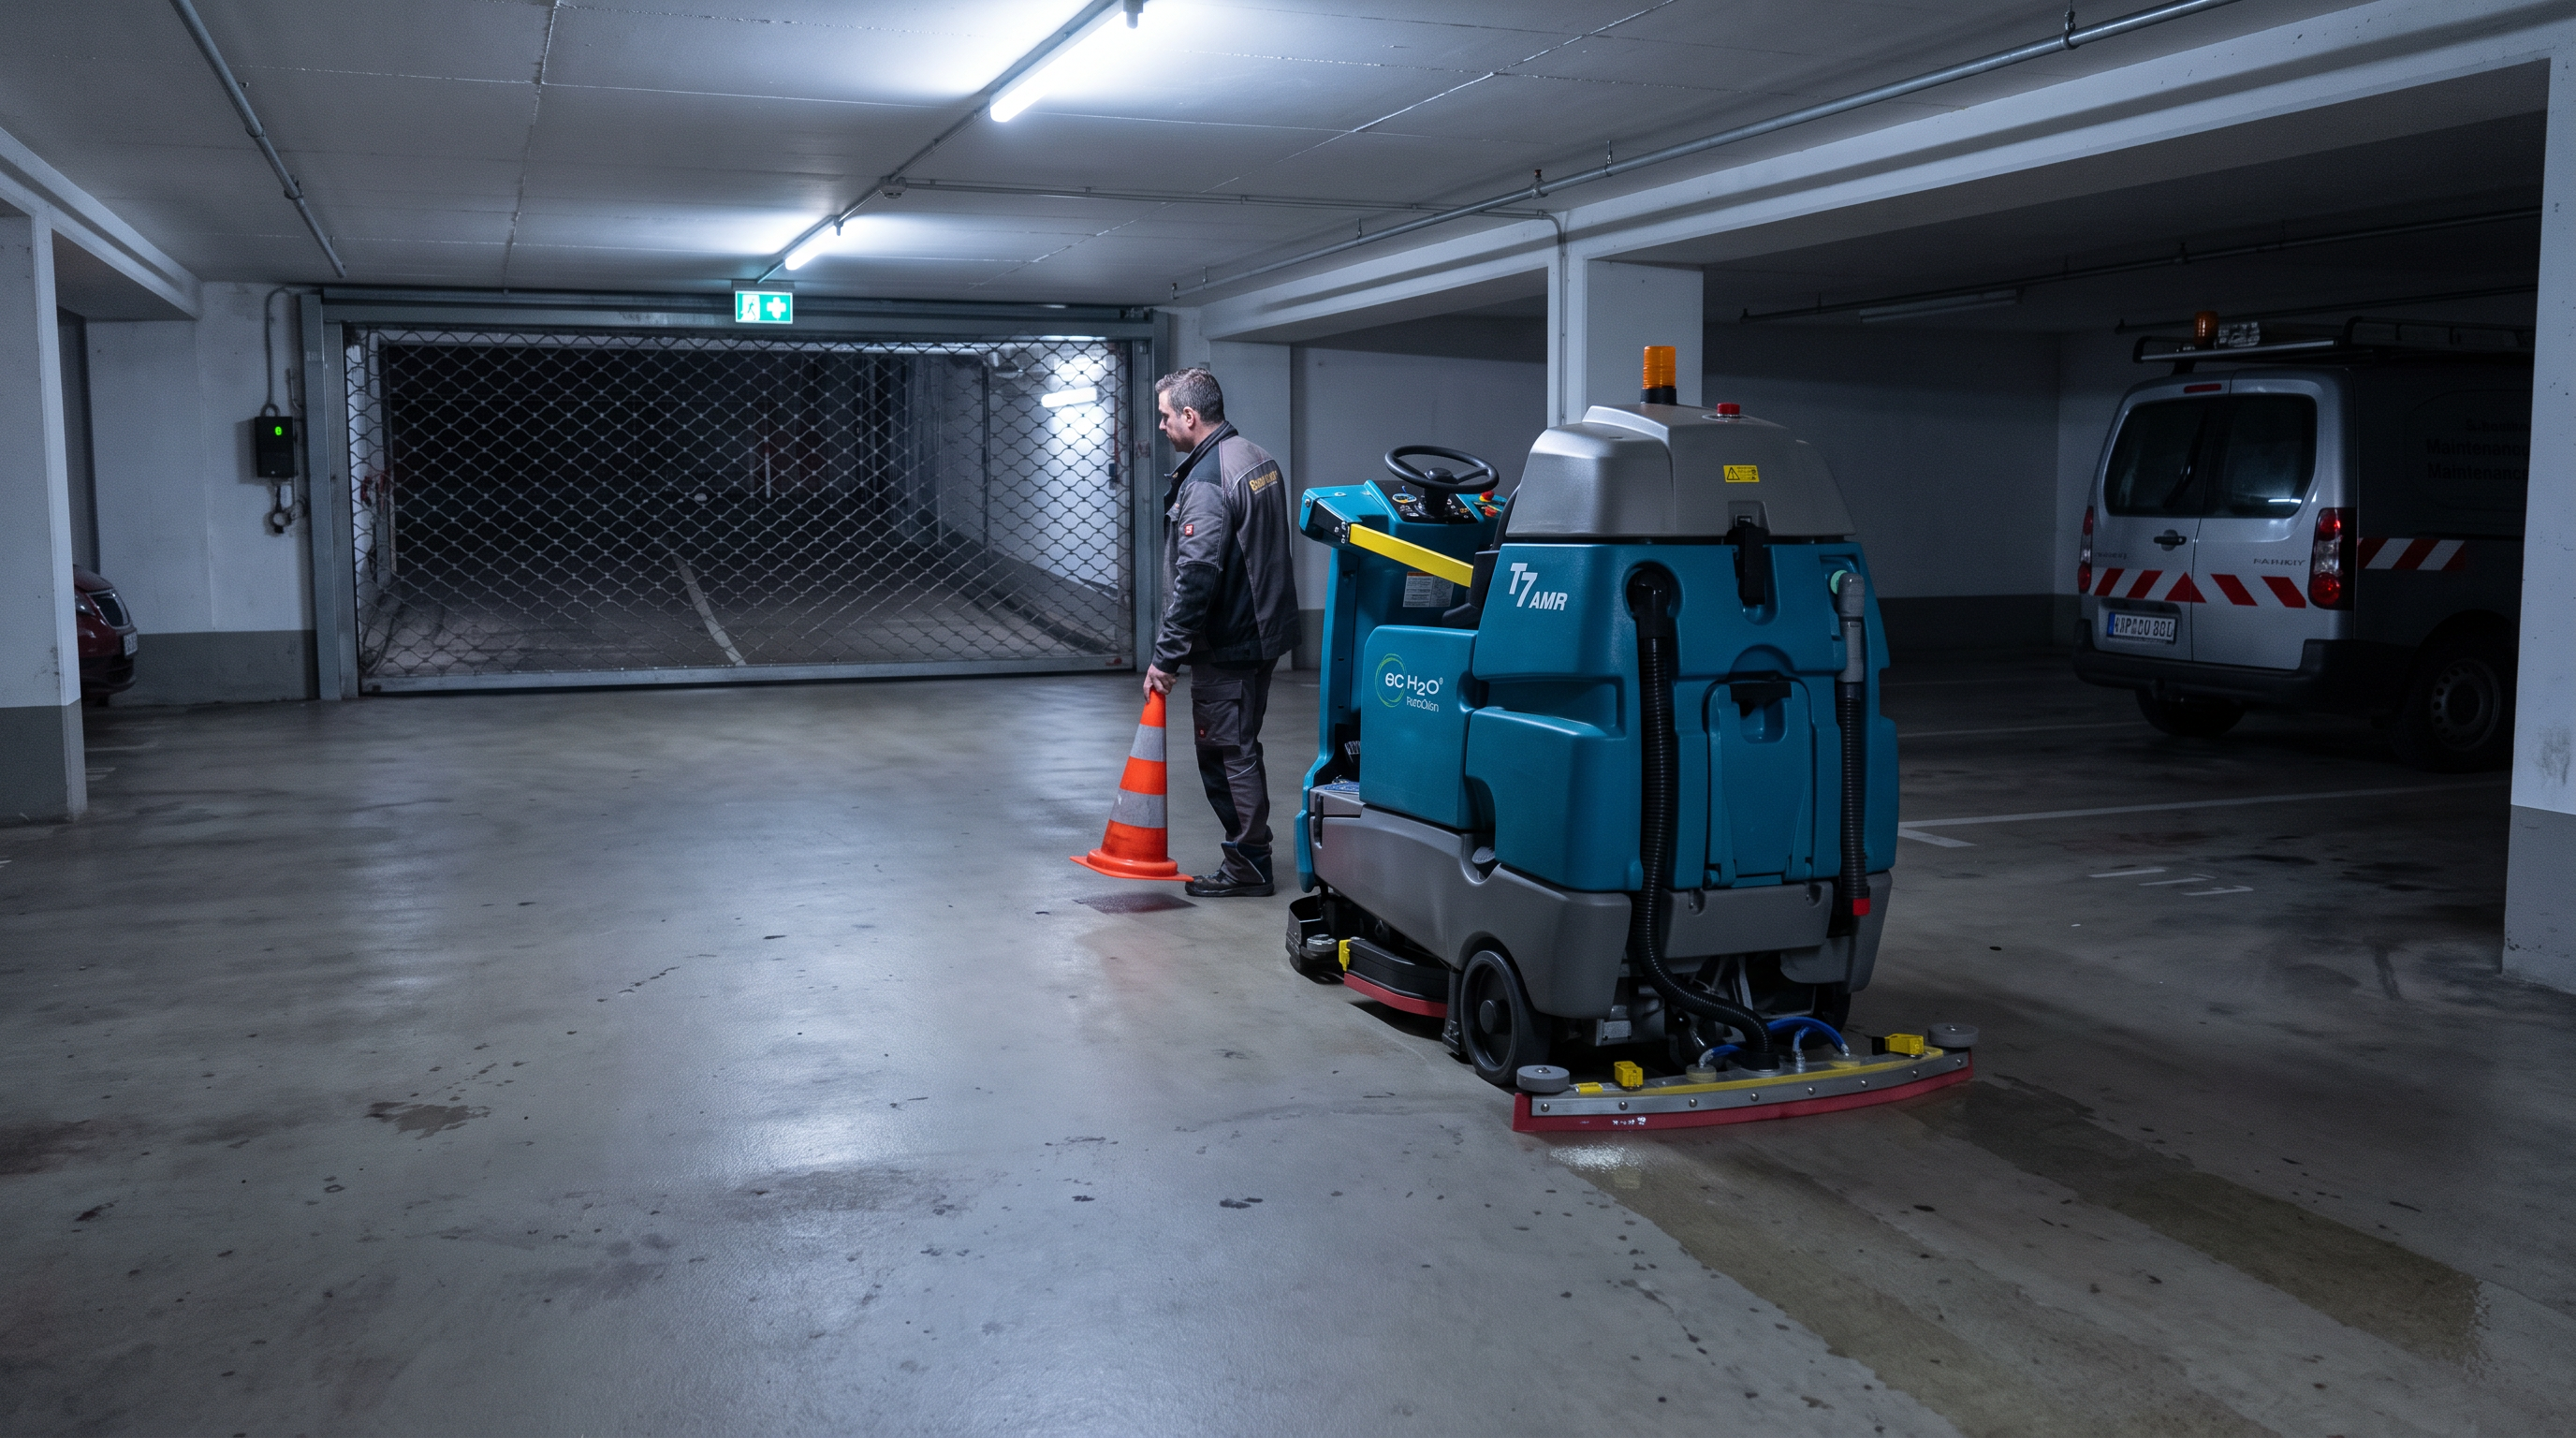
Parkhaus/Tiefgarage (Fahrgassen, Stellplatzreihen, wenig Personalverkehr)Tiefgarage nachts: Fahrspuren und Ein-/Ausfahrtszonen mit planbaren Service-StoppsAutonome Unterhaltsreinigung in Parkhäusern/Tiefgaragen, typischerweise nachts. Schwerpunkt ist die Plausibilität über Aufnahmetank-/Frischwassertank-Stopps und die Frage, ob Servicepunkte (Wasser/Bodenablauf) pro Ebene verfügbar sind.
01:10 Uhr, die Schranke ist geschlossen, nur ein Wartungsfahrzeug steht noch in der Ecke. Die T16AMR startet auf Ebene -1, fährt entlang der Fahrgasse und hält kurz an, weil ein Absperrkegel im Sensorfeld auftaucht. Nachdem der Objektleiter den Kegel versetzt, setzt die Maschine den Lauf fort, der Saugbalken zieht den Wasserfilm von der glatten Betonbeschichtung. Im Hintergrund ist das Echo der Piepstöne hörbar, während die Maschine an den Stellplatzreihen vorbeizieht.
Ausgangslage
Die Fläche ist groß, monoton und nachts weitgehend frei, aber Schmutz ist typisch: Reifenspuren, Staub, Feuchtigkeitseintrag an Einfahrten. Bisher wird oft nur punktuell gereinigt, weil lange Fahrten Personal binden. Zudem ist der Service (Wasser nachfüllen, Schmutzwasser entsorgen) in Garagen logistisch ein Engpass.
So läuft der Einsatz
Vorbereitung: Grobe Gegenstände (Karton, Dosen) werden eingesammelt; lose Absperrkegel und mobile Schilder werden aus der Route genommen. Einlernen: Die Route wird pro Ebene eingelernt (Fahrgassen-Schleifen, Einfahrtszone, Aufzugs-/Treppenhausvorbereiche als No-Go, wenn zu eng). Täglicher Zyklus: Start nachts; die Maschine fährt autonom und stoppt bei Hindernissen. Das Personal erledigt währenddessen Treppenhäuser/Podeste und reinigt Randzonen an Wänden und Pfeilern manuell (die Maschine hält Abstand, Detailarbeit bleibt Handarbeit). Service: Definierter Servicepunkt mit Wasseranschluss und Bodenablauf ist entscheidend; bei Bedarf fährt die Maschine zum Servicepunkt zum Nachfüllen/Entleeren. Störungen: Wenn Fahrzeuge unerwartet einfahren oder Bereiche abgesperrt werden, wird die Route pausiert oder der Abschnitt ausgelassen und später nachgeholt.
Warum dieses Gerät hier passt
Die 910-mm-Reinigungsbahn passt zu langen Fahrgassen, und die autonome Navigation reduziert monotone Fahrarbeit in der Nacht. 190 l Frischwasser und 225 l Aufnahmetank sind für mehrere Tausend Quadratmeter pro Tankzyklus dimensioniert, was in Garagen wichtig ist, weil Servicepunkte oft weit auseinanderliegen. Die Sicherheitsausstattung (Sensorik, Auto-Stopp, Blinker, Piepstöne, blaue Sicherheitsleuchte) ist relevant, falls doch Fahrzeuge/Personen auftauchen. Mit Lithium-Ionen-Laufzeit bis 5,4 Std. ist ein kompletter Nachtlauf realistischer als mit 4,0 Std. Blei-Säure, wenn mehrere Ebenen geplant sind.
Die Rechnung
Annahme: zu reinigende Fläche 9.000 m² (2 Ebenen). Reale Fahrgeschwindigkeit 4,0 km/h, Netto-Effizienz 65% (lange Geraden, aber Umfahrungen an Pfeilern/Engstellen). Flächenleistung: 0,91 m × 4.000 m/h × 0,65 ≈ 2.366 m²/h. Reinigungsdauer: 9.000 / 2.366 ≈ 3,8 Std. → innerhalb bis 5,4 Std. Lithium-Ionen. Tankplausibilität (Annahme 0,06 l/m²): Frischwasserbedarf 9.000 × 0,06 = 540 l; 540/190 ≈ 2,84 → ca. 3 Nachfüllstopps. Aufnahmetank: 540/225 ≈ 2,4 → ca. 3 Entleerungen einplanen.
Wo dieses Gerät nicht die richtige Wahl ist
Wenn kein praktikabler Servicepunkt mit Wasseranschluss und Bodenablauf pro Ebene erreichbar ist, werden Tankstopps zum dominierenden Zeitfresser; dann passt das Konzept nicht.
Steile oder sehr unebene Rampen/Übergänge sind im Datenblatt nicht bewertet; ohne Vor-Ort-Test besteht Risiko, dass bestimmte Rampenabschnitte nicht sicher/autonom befahren werden.
Getroffene Annahmen
Uhrzeit im Szene-Setting: 01:10 Uhr
Zu reinigende Fläche: 9.000 m²
Anzahl Ebenen: 2
Reale Fahrgeschwindigkeit: 4,0 km/h
Netto-Effizienz: 65%
Frischwasser-Auftragsmenge: 0,06 l/m²
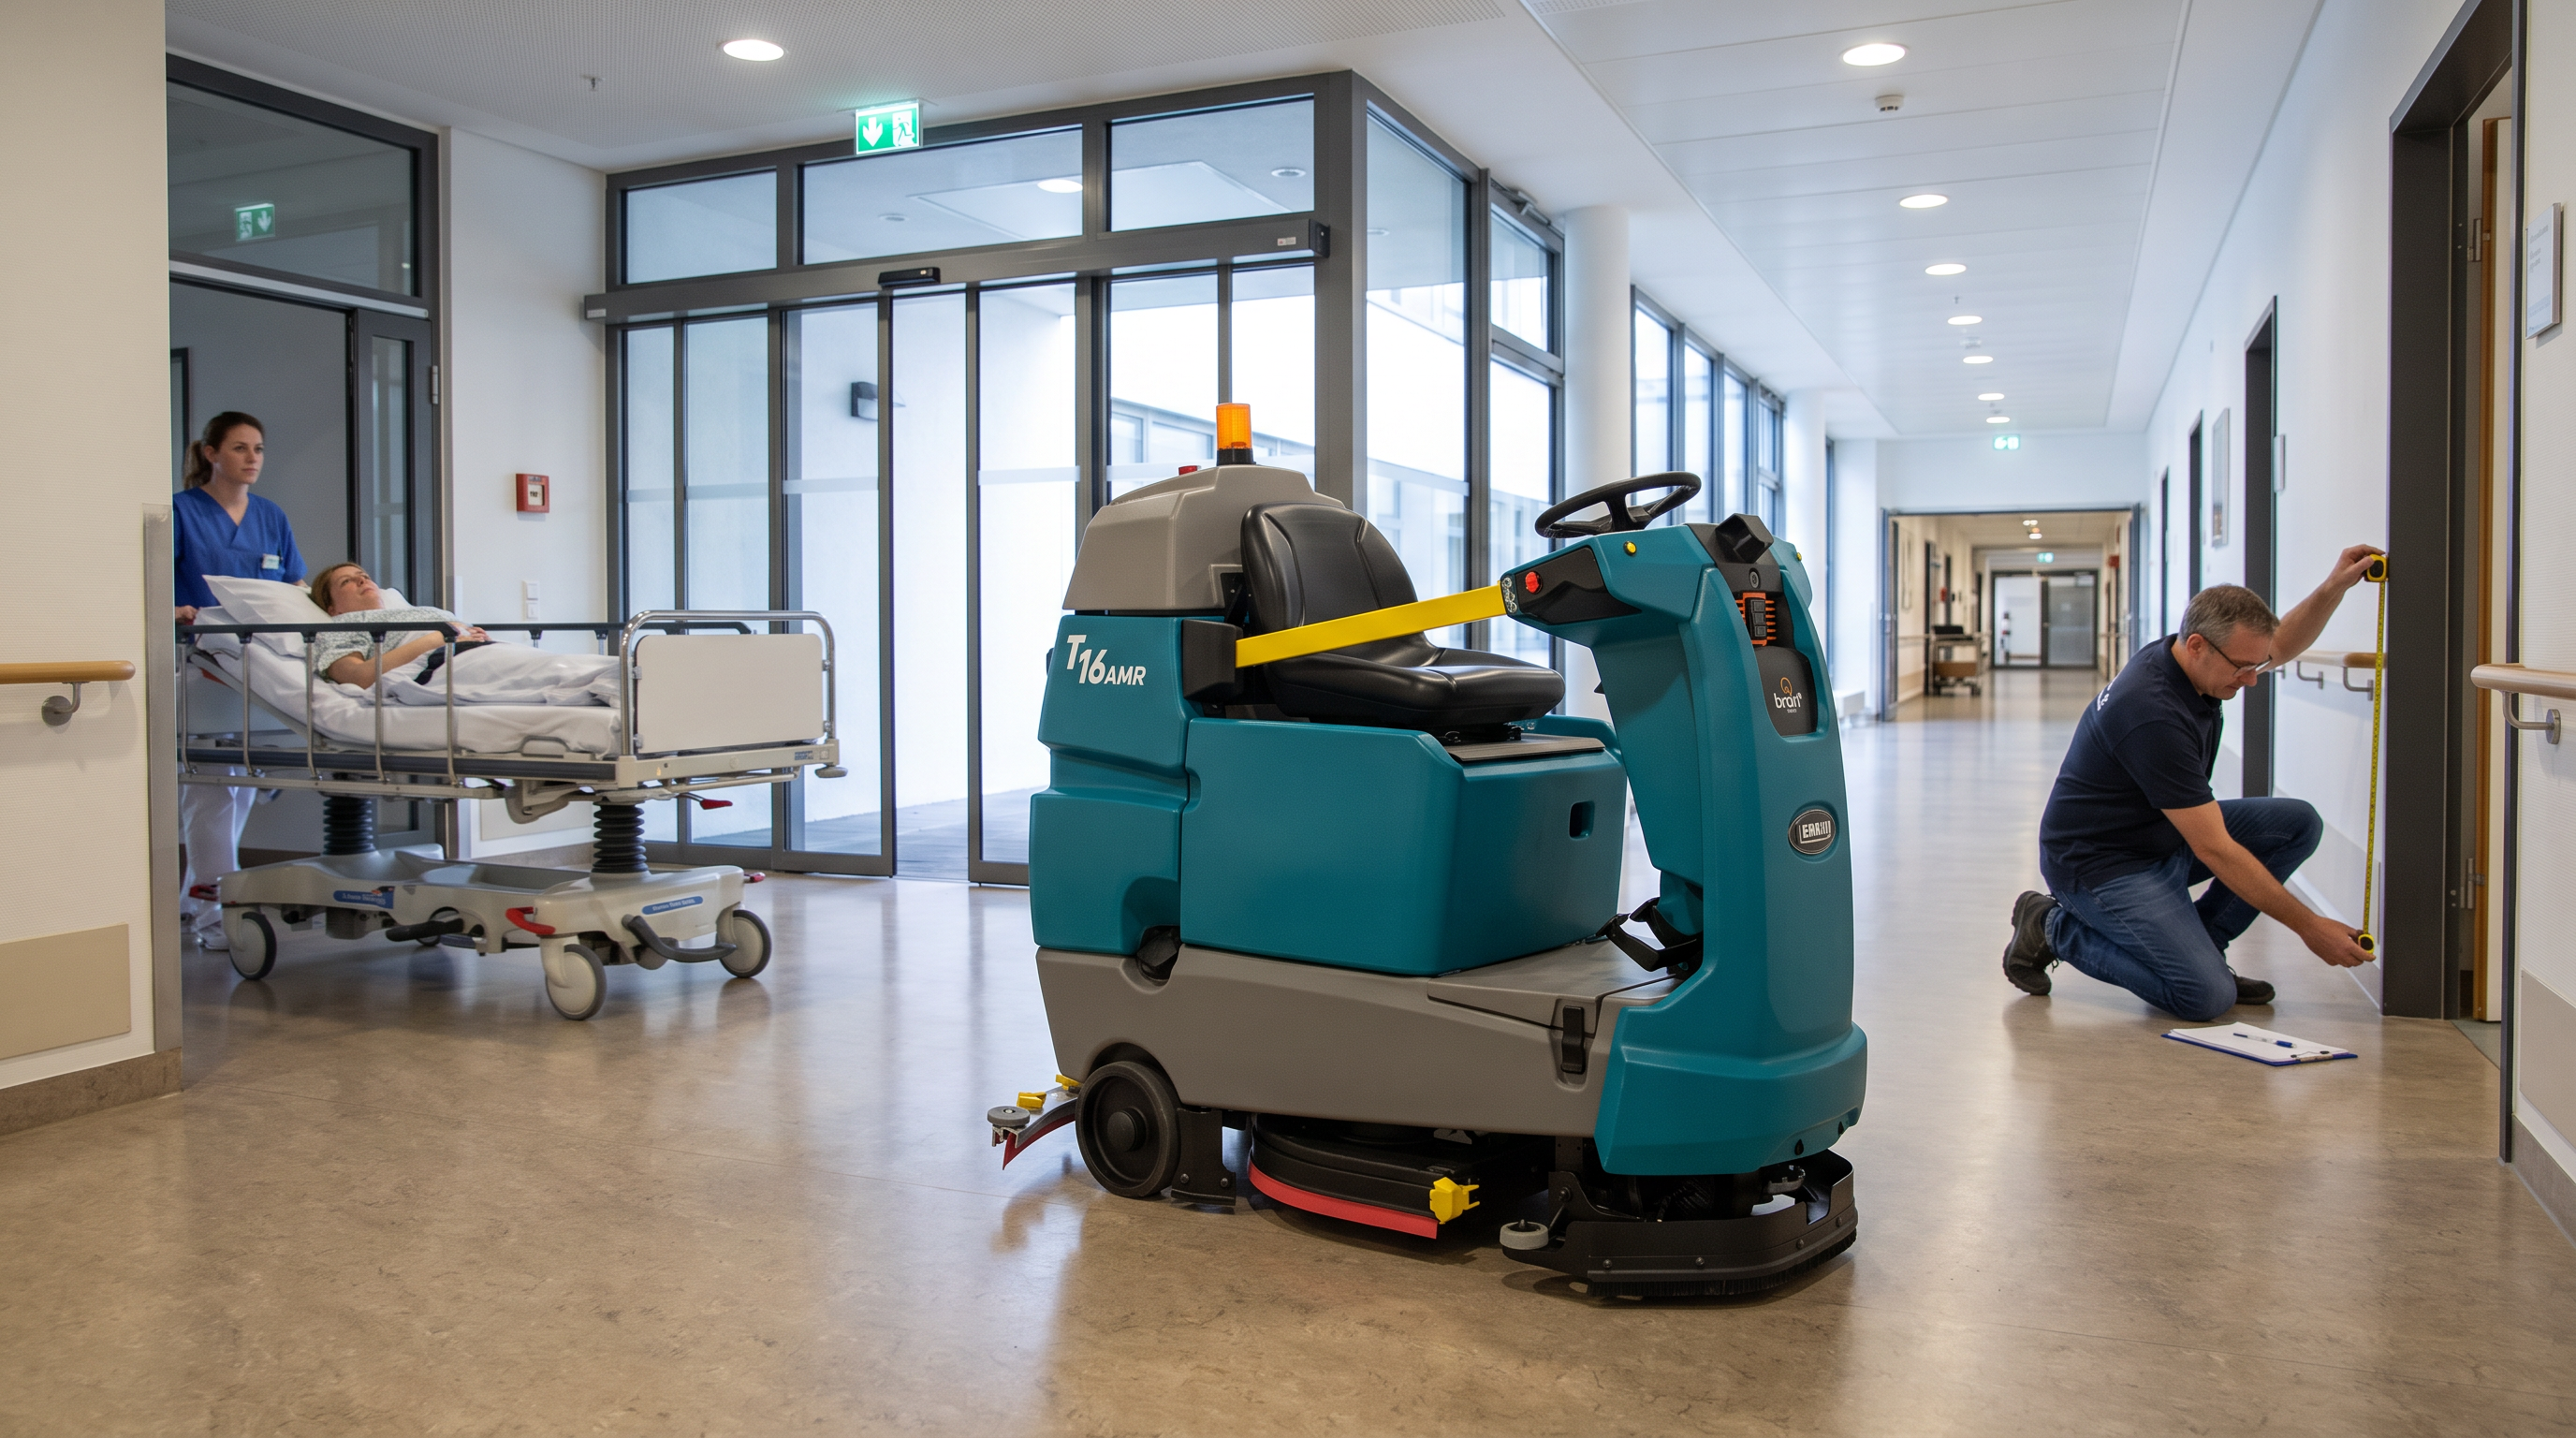
Krankenhaus (öffentliche Zonen vs. enge Stationsbereiche)Krankenhaus (naheliegend, aber eingeschränkt): nur Foyer und breite Hauptflure, nicht die StationenIn Krankenhäusern ist autonome Bodenreinigung naheliegend, aber die Gerätegröße setzt harte Grenzen. Dieses Szenario zeigt, wo die T16AMR passt (breite öffentliche Zonen) und wo sie aufgrund von Breite/Gewicht typischerweise ausscheidet (Stationsgänge, Aufzüge).
05:20 Uhr, im Erdgeschoss-Foyer ist es ruhig, die automatische Tür zur Ambulanz schließt gerade. Die T16AMR steht bereit, Hupe und Stopptaster sind sichtbar, und sie fährt die breite Hauptachse entlang. Als ein Patiententransportwagen aus einem Seitengang kommt, stoppt die Maschine und wartet. Der Objektleiter geht die nächsten Türen ab und misst nach: Nicht jeder Bereich ist überhaupt passierbar.
Ausgangslage
Der Bedarf ist hoch: tägliche Unterhaltsreinigung in stark frequentierten Verkehrsflächen, gleichzeitig hoher Anspruch an Sicherheit und planbare Abläufe. In den Stationen sind Gänge oft eng, Türen häufig schmal, und Aufzüge sind für Reinigungstechnik nicht immer frei oder ausreichend dimensioniert. Ohne klare Zonierung führt der Versuch, „alles mit einem Gerät“ zu machen, zu Abbrüchen und Rückfall auf Handarbeit.
So läuft der Einsatz
Vorbereitung: Der Objektleiter zoniert das Gebäude in „robotikfähig“ (Foyer, breite Hauptflure) und „nicht robotikfähig“ (Stationsgänge, Patientenzimmer, Sanitärbereiche). Einlernen: Nur die robotikfähigen Zonen werden eingelernt; Übergänge werden so gewählt, dass die Maschine nicht in Türbereiche mit knapper Breite fährt. Täglicher Zyklus: Frühmorgens reinigt die T16AMR autonom die öffentlichen Flächen, weicht Personen aus und stoppt bei Transporten. Das Personal übernimmt parallel die nicht robotikfähigen Bereiche mit handgeführten Geräten und macht Kanten-/Eckenarbeit in den öffentlichen Zonen (Sockel, unter Sitzgruppen). Service: Nachfüllen/Entleeren am definierten Hauswirtschaftsraum (Wasseranschluss/Bodenablauf). Störungen: Wenn eine Tür unerwartet schließt oder ein Bereich durch Bettenverkehr blockiert wird, wird die Route pausiert oder der Abschnitt ausgelassen; die Zonierung bleibt entscheidend.
Warum dieses Gerät hier passt
In breiten Hauptfluren profitieren Sie von der 910-mm-Reinigungsbahn und den großen Tanks (190 l/225 l), weil eine zusammenhängende Verkehrsfläche ohne häufige Unterbrechung gereinigt werden kann. Die Sicherheitsausstattung (Sensoren, Auto-Stopp, Piepstöne, Blinker, blaue Sicherheitsleuchte) ist für Begegnungen mit Mitarbeitenden, Patiententransporten und Besuchern relevant. Gleichzeitig erzwingen die Abmessungen (1.070 mm Breite, 2.030 mm Länge, 1.475 mm Höhe) und das Gewicht (635 kg optional bzw. 785 kg Standard) eine harte Zugangsprüfung: Das Gerät passt nicht automatisch in Stationsinfrastruktur.
Die Rechnung
Passierbarkeit (Annahme): Türlichte zu einem typischen Stationsflur 1.050 mm. Maschinenbreite 1.070 mm → 1.070 mm > 1.050 mm, die Maschine kann diesen Bereich nicht befahren. Aufzugplausibilität (Annahme): zulässige Aufzugslast 630 kg. Selbst mit optionalem Batteriegewicht 635 kg → 635 kg > 630 kg, Nutzung dieses Aufzugs ist nicht zulässig; damit bleibt die T16AMR auf Ebenen mit geeignetem Lastenaufzug oder ebenerdig. (Zeit/Fläche ist hier nachrangig, weil der Zugang die primäre Einschränkung ist.)
Wo dieses Gerät nicht die richtige Wahl ist
Bei Türlichten/Gangbreiten unter der Maschinenbreite von 1.070 mm ist der Einsatz in Stationsbereichen ausgeschlossen; das Gerät eignet sich dann nur für breite öffentliche Zonen.
Wenn nur Aufzüge mit geringer zulässiger Last verfügbar sind oder Lastenaufzüge nicht dauerhaft zugänglich sind, verhindert das Gewicht (635–785 kg je nach Batterie) den Etagenwechsel; dann ist eine große AMR nicht die richtige Wahl.
Getroffene Annahmen
Uhrzeit im Szene-Setting: 05:20 Uhr
Türlichte in einem typischen Stationszugang: 1.050 mm
Zulässige Aufzugslast (Beispielbestand): 630 kg
Erleben Sie den Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine in Ihrem Objekt
Marcel AvalosFachpartner für Reinigungsrobotik
Roboter kauft man nicht aus dem Katalog — man erlebt sie auf der eigenen Fläche.
Marcel sieht sich Ihr Objekt persönlich an: Boden, Gänge, Tore, Zeiten.
Kaufen müssen Sie dafür nichts: Die meisten Objekte mieten den Roboter im
Full Service — eine planbare Monatsmiete, Einrichtung, Wartung und Bürsten
inklusive. Im Verhältnis kostet das meist weniger als eine offene
Reinigungsstelle — an Geld und an Nerven.
Und Ihr Team? Bleibt. Der Roboter fährt die langen Bahnen, Ihre Leute machen
die Arbeit, für die es Menschen braucht.
Vertiefung: Passt diese Geräteklasse zu Ihrer Frage?
Autonome Reinigung im Supermarkt — Die Fläche muss vor Ladenöffnung glänzen — und niemand will dafür um 5 Uhr eine Schicht besetzen. Genau dieses Fenster fahren Reinigungsroboter zuverlässig ab.
Reinigungsmaschine für die Lagerhalle — Handgeführt, Aufsitzmaschine oder Roboter? Die ehrliche Antwort hängt an drei Fragen: Wie groß ist die Fläche, wer soll fahren — und wann?
Häufige Fragen zum Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine
Für welche Flächen eignet sich der Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine?
Für den Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine liegen durchgerechnete Einsatzszenarien vor, unter anderem für: Logistik-/Distributionszentrum (eingleichig, große Hallenflächen); Lebensmittel-Einzelhandel (Supermarkt, beengte Regalgänge); Bahnhof-/Flughafenterminal (öffentliche Verkehrsflächen, offene Halle); Produktionshalle (Metall-/Maschinenbau, Späne/Staub, 3-Schicht-Betrieb).
Wann ist der Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine nicht die richtige Wahl?
Wenn die Halle im Nachtfenster nicht „fahrbereit“ ist (viele abgestellte Paletten/Blockaden), sinkt die Netto-Effizienz deutlich; dann passt der Autonomiebetrieb nicht mehr ins Zeitfenster. Bei sehr hohen Schmutzlasten (z. B. große Mengen Folie/Holzsplitter) ersetzt der zylindrische Kopf kein konsequentes Grobkehren; ohne Vorarbeit drohen Stopps und schlechtere Ergebnisse. Bei schmalen Gängen oder Standardtüren unterhalb der Maschinenbreite von 1.070 mm ist die T16AMR in Teilbereichen nicht einsetzbar; dann bleibt nur eine Teilflächen-Route und mehr manuelle Arbeit.
Kann man den Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine mieten statt kaufen?
Ja — die meisten Objekte mieten den Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine im Full Service: eine planbare Monatsmiete inklusive Einrichtung, Schulung, Wartung und Bürsten. Fachpartner Marcel Avalos berät kostenlos und meldet sich zeitnah persönlich.
Wer richtet den Tennant T16AMR Kommerzielle Robotik-Scheuersaugmaschine ein und übernimmt die Wartung?
Einrichtung, Kartierung und Schulung übernimmt auf Wunsch der Fachpartner vor Ort. Im laufenden Betrieb fallen täglich rund 15–30 Minuten für Tank, Bürsten und Kontrolle an — oder der Full Service übernimmt auch das.
 Kostenlose Beratung anfragen Marcel ruft Sie zeitnah zurück und klärt Ihre offenen Fragen — kostenlos, auch als Teststellung.






 Marcels Betrieb: selbst-laeufer.com — Roboter-Hallenreinigung im Full Service